-
Industri
-
Manufaktur Umum
-
Penanganan Limbah
-
Pracetak
-
Kekuatan
-
Batu
-
Pembuatan kertas
-
Produksi Logam
-
Konstruksi Jembatan
-
Crane Pelabuhan: Untuk Penanganan Kontainer dan Material Massal
-
Crane Overhead untuk Industri Perminyakan dan Gas: Meningkatkan Efisiensi Operasional
-
Derek Atas untuk Industri Otomotif: Solusi Otomasi yang Efisien
-
Solusi Derek Atas untuk Perkeretaapian: Pemasangan Rel, Perawatan Kendaraan Bermotor, dan Penanganan Kontainer
-
Derek Atas untuk Makanan dan Minuman: Solusi Andal untuk Penanganan yang Efisien
-
Derek Atas untuk Produksi Semen, Kaca, Bata dan Beton Pracetak yang Efisien
-
Overhead Crane untuk Industri Penerbangan: Perawatan dan Perakitan Pesawat
-
Derek Overhead Dirgantara: Pengangkatan Presisi untuk Peluncuran dan Pengangkutan Roket
-
-
Produk
-
Derek Overhead
-
Derek Overhead Girder Tunggal
-
Derek Overhead Girder Ganda
-
Derek Overhead Girder Tunggal Tipe Eropa
-
Derek Gantung Balok Ganda Tipe Eropa
-
Derek Overhead Bukti Ledakan
-
Ambil Dan Derek Overhead Magnetik
-
Derek Monorel
-
Derek Overhead Pengecoran
-
Derek Atas Isolasi
-
Derek Overhead dengan Ruang Kepala Rendah
-
Ambil Derek Di Atas Kepala
-
Sendok Derek Di Atas Kepala
-
Derek Atas Gantung
-
Derek Overhead Elektromagnetik
-
Derek Workstation: Desain Ringan, Pemasangan Mudah, dan Pengoperasian Tanpa Ribet
-
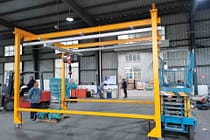
Derek Jembatan Stasiun Kerja yang Berdiri Sendiri
-
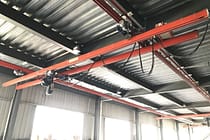
Derek Jembatan yang Dipasang di Langit-langit
-
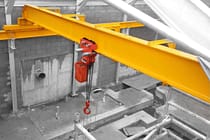
Derek Manual di Atas Kepala
-
-
Gantry Crane
-
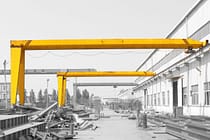
Derek Semi Gantry
-
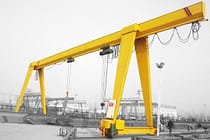
Crane Gantry Girder Tunggal
-
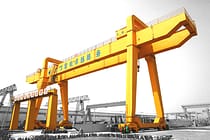
Crane Gantry Girder Ganda
-
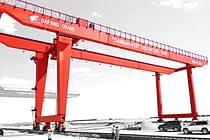
Crane Gantry Kontainer
-
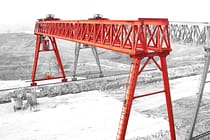
Truss Gantry Crane
-
Gantry Crane yang Dapat Disesuaikan
-
Gantry Crane Portabel
-
Derek Gantry Eropa
-
Derek Gantry Aluminium
-
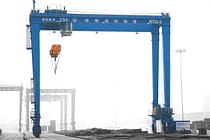
Derek Gantry Kontainer Berban Karet
-
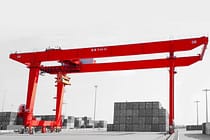
Derek Gantry Kontainer yang Dipasang di Rel
-
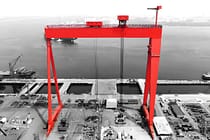
Derek Gantry Galangan Kapal
-
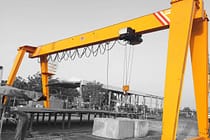
Derek Gantry Balok Tunggal Eropa
-
Derek Gantry Balok Ganda Eropa
-
- Derek Jib
- Derek Khusus
- Hoist Listrik
- Gerobak Transfer
-
Derek Overhead
-
Bagian Derek
-
Ambil Ember
-
Ember Genggam Elektrik Stainless Steel
-
Penjepit Kulit Jeruk Mekanik Empat Tali
-
Ember Penjepit Kerang Empat Tali Mekanik
-
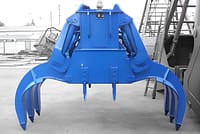
Pegangan Persegi Panjang Elektro Hidrolik
-
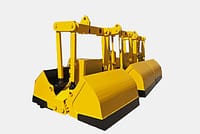
Pegangan Kerang Elektro Hidrolik
-
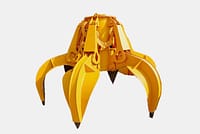
Penjepit Kulit Jeruk Elektro Hidrolik, Penjepit Kaktus Hidrolik
-
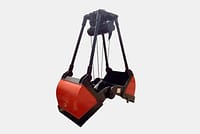
Pegangan Motor Listrik
-
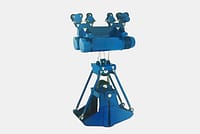
Bucket Genggam Monorel Elektrik dengan Kerekan Monorel
-
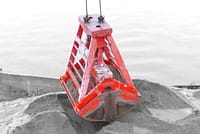
Pegangan Kerang Kendali Jarak Jauh
-
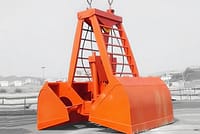
Pegangan Kerang Dua Tali Mekanik
-
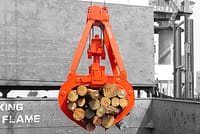
Perampasan Kayu
-
Ember Penjepit Tali Tunggal
-
Mesin Pembersih Rak Sampah
-
Penangkapan Pengerukan
-
Pegangan Pemangkasan
-
- Penyebar Derek
-
Suku Cadang Crane
-
Katrol Derek
-
Berkas Tali Kawat
-
Drum Tali Derek
-
Troli Derek
-
Winch Listrik
-
Kabin Operator Derek
-
Rem Derek di Atas Kepala
-
Kabel Derek Atas
-
Panduan Tali Derek di Atas Kepala
-
Konduktor Derek di Atas Kepala dan Saluran Catu Daya
-
Rel Derek Atas
-
Klip Rel Derek di Atas Kepala
-
Motor Derek Overhead
-
Pereduksi Derek Overhead
-
Kopling untuk Overhead Crane
-
- Roda Derek
-
Ambil Ember
- Perusahaan
- Kontak
-
Industri
-
Manufaktur Umum
-
Penanganan Limbah
-
Pracetak
-
Kekuatan
-
Batu
-
Pembuatan kertas
-
Produksi Logam
-
Konstruksi Jembatan
-
Crane Pelabuhan: Untuk Penanganan Kontainer dan Material Massal
-
Crane Overhead untuk Industri Perminyakan dan Gas: Meningkatkan Efisiensi Operasional
-
Derek Atas untuk Industri Otomotif: Solusi Otomasi yang Efisien
-
Solusi Derek Atas untuk Perkeretaapian: Pemasangan Rel, Perawatan Kendaraan Bermotor, dan Penanganan Kontainer
-
Derek Atas untuk Makanan dan Minuman: Solusi Andal untuk Penanganan yang Efisien
-
Derek Atas untuk Produksi Semen, Kaca, Bata dan Beton Pracetak yang Efisien
-
Overhead Crane untuk Industri Penerbangan: Perawatan dan Perakitan Pesawat
-
Derek Overhead Dirgantara: Pengangkatan Presisi untuk Peluncuran dan Pengangkutan Roket
-
-
Produk
-
Derek Overhead
-
Derek Overhead Girder Tunggal
-
Derek Overhead Girder Ganda
-
Derek Overhead Girder Tunggal Tipe Eropa
-
Derek Gantung Balok Ganda Tipe Eropa
-
Derek Overhead Bukti Ledakan
-
Ambil Dan Derek Overhead Magnetik
-
Derek Monorel
-
Derek Overhead Pengecoran
-
Derek Atas Isolasi
-
Derek Overhead dengan Ruang Kepala Rendah
-
Ambil Derek Di Atas Kepala
-
Sendok Derek Di Atas Kepala
-
Derek Atas Gantung
-
Derek Overhead Elektromagnetik
-
Derek Workstation: Desain Ringan, Pemasangan Mudah, dan Pengoperasian Tanpa Ribet
-
Derek Jembatan Stasiun Kerja yang Berdiri Sendiri
-
Derek Jembatan yang Dipasang di Langit-langit
-
Derek Manual di Atas Kepala
-
-
Gantry Crane
-
Derek Semi Gantry
-
Crane Gantry Girder Tunggal
-
Crane Gantry Girder Ganda
-
Crane Gantry Kontainer
-
Truss Gantry Crane
-
Gantry Crane yang Dapat Disesuaikan
-
Gantry Crane Portabel
-
Derek Gantry Eropa
-
Derek Gantry Aluminium
-
Derek Gantry Kontainer Berban Karet
-
Derek Gantry Kontainer yang Dipasang di Rel
-
Derek Gantry Galangan Kapal
-
Derek Gantry Balok Tunggal Eropa
-
Derek Gantry Balok Ganda Eropa
-
- Derek Jib
- Derek Khusus
- Hoist Listrik
- Gerobak Transfer
-
Derek Overhead
-
Bagian Derek
-
Ambil Ember
-
Ember Genggam Elektrik Stainless Steel
-
Penjepit Kulit Jeruk Mekanik Empat Tali
-
Ember Penjepit Kerang Empat Tali Mekanik
-
Pegangan Persegi Panjang Elektro Hidrolik
-
Pegangan Kerang Elektro Hidrolik
-
Penjepit Kulit Jeruk Elektro Hidrolik, Penjepit Kaktus Hidrolik
-
Pegangan Motor Listrik
-
Bucket Genggam Monorel Elektrik dengan Kerekan Monorel
-
Pegangan Kerang Kendali Jarak Jauh
-
Pegangan Kerang Dua Tali Mekanik
-
Perampasan Kayu
-
Ember Penjepit Tali Tunggal
-
Mesin Pembersih Rak Sampah
-
Penangkapan Pengerukan
-
Pegangan Pemangkasan
-
- Penyebar Derek
-
Suku Cadang Crane
-
Katrol Derek
-
Berkas Tali Kawat
-
Drum Tali Derek
-
Troli Derek
-
Winch Listrik
-
Kabin Operator Derek
-
Rem Derek di Atas Kepala
-
Kabel Derek Atas
-
Panduan Tali Derek di Atas Kepala
-
Konduktor Derek di Atas Kepala dan Saluran Catu Daya
-
Rel Derek Atas
-
Klip Rel Derek di Atas Kepala
-
Motor Derek Overhead
-
Pereduksi Derek Overhead
-
Kopling untuk Overhead Crane
-
- Roda Derek
-
Ambil Ember
- Perusahaan
- Kontak


Pengendalian Derek Penanganan Limbah: Mengkoordinasikan Pergerakan Jembatan, Pergerakan Troli, dan Pengangkatan
Daftar isi
Kontrol derek penanganan limbah mengkoordinasikan pengambilan, pemindahan, pencampuran, distribusi, dan pengumpanan limbah di pembangkit listrik tenaga limbah. Pergerakan jembatan, pergerakan troli, pengangkatan, serta pembukaan dan penutupan alat pengangkat limbah menyatukan penggerak listrik, logika otomatisasi, interlock keselamatan, dan persyaratan proses. Tujuannya adalah pemosisian yang akurat, pergerakan yang lancar, dan operasi yang andal yang sesuai dengan proses pembakaran.

Arsitektur Kontrol Derek Penanganan Limbah
Pengontrol logika yang dapat diprogram (PLC) merupakan pusat dari sistem kendali. PLC menghubungkan penggerak, antarmuka operator, perangkat deteksi dan umpan balik, serta pengunci pengaman untuk mengkoordinasikan pergerakan derek.
Urutan kontrol dasarnya adalah:
Perintah operator → Pemrosesan logika PLC → Eksekusi penggerak → Umpan balik sensor → Koreksi PLC
Komponen Utama dan Prinsip Kontrol
Mekanisme pergerakan dan pengangkatan/penutupan mengikuti prinsip kontrol yang serupa. Susunan penggerak dan parameternya berbeda karena pergerakan horizontal dan pengangkatan vertikal melibatkan karakteristik beban dan persyaratan proses yang berbeda.
PLC dan Sistem Penggerak
PLC menerima perintah operator serta sinyal posisi dan keselamatan. PLC memprosesnya sesuai dengan logika proses dan aturan keselamatan yang telah diprogram, kemudian mengirimkan perintah ke penggerak.
Penggerak tegangan variabel AC, frekuensi variabel (VVVF) mengatur tegangan dan frekuensi suplai motor untuk pengaturan kecepatan, start, dan stop yang halus. Penggerak ini menggantikan pengaturan kontrol kecepatan berbasis resistansi atau DC sebelumnya dalam banyak aplikasi.
- Penggerak jembatan dan troli: Susunan yang dijelaskan di sini menggunakan 2–4 motor frekuensi variabel untuk pergerakan jembatan dan troli. PLC mengkoordinasikan penggerak untuk pergerakan yang sinkron dan pengaturan kecepatan yang berbeda, termasuk pemosisian kecepatan rendah dan transfer kecepatan tinggi.
- Penggerak pengangkatan dan penutupan penjepit: Susunan yang dijelaskan menggunakan dua motor frekuensi variabel untuk mengontrol pengangkatan dan pembukaan serta penutupan penjepit secara terpisah. Beberapa desain menggunakan susunan kopling koaksial. Logika terkoordinasi mencakup penutupan penjepit sebelum pengangkatan dan mencapai ketinggian yang dibutuhkan sebelum bergerak. Susunan yang berlaku bergantung pada konfigurasi penjepit dan derek.
Perintah Operator: Mode Manual, Semi-otomatis, dan Otomatis
| Mode pengoperasian | Metode pengendalian | Aplikasi umum |
|---|---|---|
| Manual | Operator menggunakan joystick atau pengontrol utama untuk mengendalikan pergerakan, pengangkatan, dan penutupan penjepit. Dengan kontrol proporsional, perpindahan joystick menentukan kecepatan pergerakan. | Menangani limbah yang dipadatkan, membersihkan dasar lubang, dan melakukan pengoperasian peralatan. |
| Semiotomatis/otomatis | PLC menjalankan urutan proses yang telah ditentukan sebelumnya, dengan operator memulai atau memantau operasinya. | Distribusi rutin, pencampuran, dan pemberian makan di titik tetap sepanjang rute yang telah ditentukan. |
Pengendalian Jembatan dan Trem: Penentuan Posisi dan Koordinasi Kecepatan
Tugas penentuan posisi mencakup area di dalam bunker limbah yang panjangnya dan lebarnya puluhan meter. Pendekatan kontrol menggabungkan umpan balik posisi dengan profil kecepatan yang dioptimalkan. Penentuan posisi tingkat milimeter adalah tujuan yang dinyatakan untuk konfigurasi yang dijelaskan di sini, bukan spesifikasi akurasi universal.
Deteksi posisi dan umpan balik
Encoder absolut atau inkremental mengukur perpindahan dan mengirimkan sinyal posisi kembali ke PLC. Pengontrol membandingkan posisi yang diperintahkan dan posisi aktual untuk menutup loop kontrol posisi. Beberapa crane kelas atas menggunakan pemosisian laser atau navigasi visual untuk meningkatkan pemosisian di lingkungan yang kompleks, terutama selama operasi otomatis.
Kontrol kecepatan
Profil gerakan berbentuk S mencakup tahap awal, akselerasi, perjalanan dengan kecepatan konstan, deselerasi, dan berhenti. Penggerak frekuensi variabel memberikan akselerasi dan deselerasi yang halus untuk mengurangi guncangan, tumpahan limbah, dan getaran peralatan.
Sebagai contoh, pergerakan di atas jembatan dapat mencapai 60–100 m/menit untuk transfer cepat antar area, kemudian berkurang menjadi 5–10 m/menit di dekat target untuk penempatan. Kecepatan ini bergantung pada konfigurasi derek.
Sinkronisasi
PLC (Programmable Logic Controller) mengkoordinasikan motor di kedua sisi jembatan untuk mengurangi kemiringan yang disebabkan oleh perbedaan kecepatan putaran. Beberapa konfigurasi mencakup sensor pendeteksi kemiringan untuk mengoreksi penyimpangan pergerakan.
Kontrol Pengangkatan dan Penjepitan: Adaptasi Beban dan Penguncian
Pengangkatan menaikkan dan menurunkan alat penjepit, sementara mekanisme penutup membuka dan menutupnya. Kedua fungsi tersebut harus bekerja bersama karena jumlah sampah mengubah beban yang digantung. Adaptasi beban dan penguncian pergerakan sangat penting untuk koordinasi ini.
Deteksi beban dan pengaturan kecepatan
Pembatas beban berlebih atau sensor torsi memberikan informasi beban ke sistem kontrol. PLC menyesuaikan output penggerak sesuai dengan beban: beban yang lebih ringan memungkinkan pengangkatan dan penurunan yang lebih cepat, sedangkan beban yang lebih berat memerlukan kecepatan yang lebih rendah dan torsi awal yang lebih besar untuk menghindari beban berlebih pada motor atau gerakan yang tidak stabil.
Contoh urutan operasi terkoordinasi
- Cara mengambil: Turunkan alat pengambil → Capai lapisan sampah → Hentikan penurunan → Tutup alat pengambil → Konfirmasi penutupan → Mulai mengangkat.
- Proses pengosongan: Capai posisi perjalanan dan pengangkatan yang dibutuhkan → Hentikan perjalanan → Turunkan ke arah corong → Hentikan penurunan → Buka penjepit → Konfirmasi pembukaan → Angkat kembali.
- Penguncian: Dalam urutan yang dijelaskan, kerekan hanya dapat naik dengan kecepatan rendah sebelum penutupan penjepit dikonfirmasi, dan perjalanan jembatan atau troli dengan kecepatan tinggi dihambat hingga posisi pengangkatan yang dibutuhkan tercapai.
Urutan dan izin ini bergantung pada program proses derek dan pengaturan alat penjepitnya.
Kontrol ketinggian
Sistem pengangkatan menggunakan encoder absolut atau perangkat pembatas ketinggian untuk memantau ketinggian atau mendeteksi batas pergerakan. Fungsi kontrol ini bertujuan untuk mencegah pergerakan ke atas yang berlebihan menuju struktur atas dan penurunan yang berlebihan menuju dasar lubang. Mendekati batas pergerakan, PLC akan menghapus perintah kecepatan tinggi dan mengizinkan penyesuaian kecepatan rendah sesuai dengan logika yang telah dikonfigurasi.
Pengunci dan Deteksi Keamanan
Derek pengangkut limbah beroperasi di tengah debu, gas korosif, dan jarak pandang terbatas saat memindahkan beban berat di area yang luas. Fungsi keselamatan diprioritaskan di atas perintah pergerakan. Sinyal deteksi memulai respons berhenti-bergerak atau pengereman yang relevan ketika interlock diaktifkan.
| Perangkat atau sistem | Fungsi dan respons kontrol |
|---|---|
| Pembatas beban berlebih atau torsi | Mendeteksi beban berlebih, seperti penjepit yang terjebak atau berat limbah yang berlebihan, dan menghambat gerakan pengangkatan/penutupan yang relevan sambil membunyikan alarm. |
| Batas perjalanan jembatan dan trem | Hentikan perjalanan di posisi ujung landasan pacu melalui pengaturan batas mekanis dan listrik yang telah dikonfigurasi. |
| Batas ketinggian pengangkatan | Membatasi pergerakan lebih jauh ke arah batas atas atau bawah sambil memungkinkan pergerakan menjauhinya. |
| Penyangga dan perangkat pencegah tabrakan | Penyangga di ujung jalur lintasan menyerap benturan. Di tempat derek berbagi jalur lintasan, sensor pencegahan tabrakan laser dapat memerintahkan perlambatan atau penghentian ketika jarak antar derek menjadi terlalu kecil. |
| Tombol berhenti darurat | Tombol-tombol di kabin dan ruang kendali memulai penghentian dan pengereman melalui sirkuit penghenti darurat yang telah dikonfigurasi. |
| Pasokan dan perlindungan motor | Mencakup perlindungan terhadap arus lebih, tegangan lebih, kehilangan fasa, gangguan tanah, dan suhu motor yang berlebihan. |
Respons penghentian dan mekanisme yang terpengaruh harus sesuai dengan desain sirkuit listrik dan keselamatan derek tertentu.
Fungsi Kontrol yang Sesuai dengan Proses Pembakaran
Kontrol derek pengangkut limbah juga mendukung pengumpanan yang stabil dan nilai kalor limbah yang lebih seragam.
- Pengendalian pencampuran: PLC mencatat waktu penyimpanan di berbagai area bunker. Operator atau program otomatis memilih limbah segar dan limbah lama dalam proporsi yang sesuai untuk membantu menyeimbangkan nilai kalor dan mengurangi fluktuasi suhu tungku.
- Pengendalian kuantitas umpan: Beberapa sistem kelas atas menggabungkan pengukuran berat grab dengan kuantitas umpan yang telah ditentukan sebelumnya untuk mengatur muatan individual—misalnya, 5 ton per grab—dan menyesuaikan dengan laju umpan insinerator.
- Pemantauan dan ketertelusuran jarak jauh: Integrasi dengan sistem kontrol terdistribusi (DCS) pabrik memungkinkan pemantauan status derek, jumlah pengangkatan, dan frekuensi pengumpanan. Catatan operasional mendukung ketertelusuran proses dan pemeliharaan.
Kesimpulan
Kontrol derek penanganan limbah menggabungkan logika PLC, penggerak frekuensi variabel, umpan balik sensor, interlock keselamatan, dan persyaratan proses. Karakteristik utamanya meliputi:
- Adaptasi lingkungan: Komponen listrik perlu dilindungi dari debu dan korosi, sementara logika kontrol harus memperhitungkan interferensi sinyal.
- Integrasi proses: Urutan pergerakan mendukung kebutuhan penuaan limbah, pencampuran, dan pemberian makan.
- Fungsi proteksi: Langkah-langkah perangkat keras, termasuk batasan dan penyangga, bekerja dengan logika interlock untuk mengurangi risiko yang terkait dengan kesalahan pengoperasian dan kerusakan peralatan.
Secara bersama-sama, fungsi-fungsi ini mendukung pergerakan jembatan yang terkoordinasi, pergerakan troli, pengangkatan, dan pengoperasian alat pengangkat dalam tahap persiapan dan pengumpanan limbah di pabrik insinerasi.
Saya Cindy, dengan 10 tahun pengalaman kerja di industri derek dan telah mengumpulkan banyak pengetahuan profesional. Saya telah memilih derek yang memuaskan bagi 500+ pelanggan. Jika Anda memiliki kebutuhan atau pertanyaan tentang derek, jangan ragu untuk menghubungi saya, saya akan menggunakan keahlian dan pengalaman praktis saya untuk membantu Anda memecahkan masalah!
Kirim Pertanyaan Anda
- Surel: sales@hndfcrane.com
- Ada apa: +86 191 3738 6654
- Telegram: +86 191 3738 6654
- Telp: +86-373-581 8299
- Faks: +86-373-215 7000
- Tambahkan: Distrik Industri Changnao, Kota Xinxiang, Provinsi Henan, Cina
 Wechat wechat
- Derek Overhead
- Derek Overhead Girder Ganda
- Derek Overhead Girder Tunggal
- Derek Overhead Girder Tunggal Tipe Eropa
- Derek Overhead Bukti Ledakan
- Ambil Dan Derek Overhead Magnetik
- Derek Monorel
- Derek Overhead Pengecoran
- Derek Workstation: Desain Ringan, Pemasangan Mudah, dan Pengoperasian Tanpa Ribet
- Derek Jib
- Derek Jib Terpasang di Dinding
- Derek Jib Perjalanan Dinding
- Derek Jib Berdiri Bebas
- Derek Jib Aluminium: Lengan Putar Ringan dan Halus untuk Pengangkatan Mudah
- Derek Jib Keseimbangan: Pengangkatan Ringan yang Efisien untuk Perakitan Mekanis Jarak Pendek
- Jib Crane Manual Berdiri Bebas: Solusi Pengangkatan Manual yang Efisien untuk Operasi Ruang Terbatas
- Derek Jib Mandiri Elektrik: Solusi Sepenuhnya Elektrik untuk Pengangkatan Cepat dan Kapasitas Tinggi
- Derek Jib Artikulasi: Pengangkatan Presisi dengan Fleksibilitas Lengan Ganda
- Gantry Crane
- Crane Gantry Girder Ganda
- Derek Semi Gantry
- Crane Gantry Girder Tunggal
- Truss Gantry Crane
- Crane Gantry Kontainer
- Gantry Crane yang Dapat Disesuaikan
- Gantry Crane Portabel
- Derek Gantry Eropa
- Industri
- Manufaktur Umum
- Penanganan Limbah
- Pracetak
- Kekuatan
- Batu
- Pembuatan kertas
- Produksi Logam
- Konstruksi Jembatan
- Crane Pelabuhan: Untuk Penanganan Kontainer dan Material Massal
- Crane Overhead untuk Industri Perminyakan dan Gas: Meningkatkan Efisiensi Operasional
- Derek Atas untuk Industri Otomotif: Solusi Otomasi yang Efisien
- Solusi Derek Atas untuk Perkeretaapian: Pemasangan Rel, Perawatan Kendaraan Bermotor, dan Penanganan Kontainer
- Hoist Listrik
- Kerek Tali Kawat Listrik
- Kerek Rantai Listrik
- Hoist Listrik Tipe Eropa
- Kerekan Rantai Listrik Eropa: Pengoperasian yang Lancar, Kebisingan Rendah, dan Efisiensi Energi
- Hoist Tuas Manual: Ideal untuk Tugas Menarik dan Mengangkat
- Kerekan Rantai Tangan: Pengangkatan Manual untuk Area Tanpa Tenaga
- Kerekan Listrik dengan Ruang Kepala Rendah: Desain Kompak untuk Efisiensi Ruang Maksimal
- Hoist Rantai Pneumatik: Penanganan Halus untuk Penggunaan Industri
- Derek Rantai Manual Tahan Ledakan: Konstruksi Paduan Tembaga Tahan Percikan Api untuk Area Berbahaya
- Derek Rantai Listrik Tahan Ledakan untuk Pengangkatan di Area Berbahaya
- Hubungi kami
- Surel: sales@hndfcrane.com
- Ada apa: +86 191 3738 6654
- Telegram: +86 191 3738 6654
- Telp: +86-373-581 8299
-