
-
industri
-

Pembuatan Am
-

Pengendalian Sisa
-

Pratuang
-

Kuasa
-

Batu
-

Pembuatan kertas
-

Pengeluaran Logam
-

Pembinaan Jambatan
-

Kren Pelabuhan: Untuk Pengendalian Kontena dan Bahan Pukal
-

Kren Overhed untuk Industri Petroleum dan Gas: Tingkatkan Kecekapan Operasi
-

Kren Marin untuk Pemuatan Kargo yang Cekap di Kapal
-

Kren Overhed untuk Industri Automotif: Penyelesaian Automasi yang Cekap
-

Penyelesaian Kren Overhed untuk Kereta Api: Peletakan Trek, Penyelenggaraan Rolling Stock dan Pengendalian Kontena
-

Kren Overhed untuk Makanan dan Minuman: Penyelesaian Boleh Dipercayai untuk Pengendalian Cekap
-

Kren Atas Kepala untuk Pembuatan Simen, Kaca, Bata dan Konkrit Pratuang yang Cekap
-

Kren Overhed untuk Industri Penerbangan: Penyelenggaraan dan Pemasangan Pesawat
-

Kren Overhed Aeroangkasa: Angkat Ketepatan untuk Pelancaran dan Pengangkutan Roket
-
-
Produk
-
Kren atas kepala
-

Kren Overhed Girder Tunggal
-

Kren Overhed Double Girder
-

Kren Overhed Girder Tunggal Jenis Eropah
-

Kren Overhead Girder Berganda Jenis Eropah
-

Kren Overhed Kalis Letupan
-

Kren Grab Dan Overhed Magnetik
-

Kren Monorel
-

Kren Overhed Foundry
-

Kren Overhed Penebat
-

Kren Overhed Bilik Kepala Rendah
-

Dapatkan Kren Overhed
-

Kren Atas Senduk
-

Kren Overhed Underhung
-

Kren Atas Elektromagnet
-

Kren Stesen Kerja: Reka Bentuk Ringan, Pemasangan Mudah dan Operasi yang Mudah
-

Kren Jambatan Stesen Kerja Berdiri Percuma
-

Kren Jambatan Dipasang Siling
-

Kren Overhed Manual
-
-
Kren Gantry
-

Kren Separa Gantry
-

Kren Gantry Girder Tunggal
-

Kren Gantry Double Girder
-

Kren Gantry Kontena
-

Kren Gantry Kekuda
-

Kren Gantry boleh laras
-

Kren Gantry Mudah Alih
-

Kren Gantry Eropah
-

Kren Gantry Aluminium
-

Kren Gantry Bekas Tayar Getah
-

Kren Gantry Kontena Dipasang Rel
-

Kren Gantry Limbungan
-

Kren Gantry Girder Tunggal Eropah
-

Kren Gantry Girder Berganda Eropah
-
- Kren Jib
- Kren Khas
- Pengangkat Elektrik
- Troli Pemindahan
-
Kren atas kepala
-
Bahagian Kren
-
Dapatkan Baldi
-

Baldi Grab Keluli Tahan Karat Elektrik
-

Rebutan Kulit Oren Empat Tali Mekanikal
-

Baldi Pegang Cangkang Kerang Empat Tali Mekanikal
-

Rebutan Segiempat Hidraulik Elektro
-

Grab Cangkang Kerang Elektro hidraulik
-

Rebut Kulit Oren Hidraulik Elektro, Rebut Kaktus Hidraulik
-

Grab Motor Elektrik
-

Baldi Ambil Monorel Elektrik dengan Pengangkat Monorel
-

Kawalan Jauh Clamshell Grabs
-

Pegang Kerang Dua Tali Mekanikal
-

Rampas Kayu
-

Baldi Grab Tali Tunggal
-

Mesin Pembersih Rak Sampah
-

Mengeruk Grabs
-

Pemangkasan Grabs
-
- Penyebar Kren
- Alat Ganti Kren
- Roda Kren
-
Dapatkan Baldi
- Syarikat
- Kenalan



























































-
industri
-
Pembuatan Am
-
Pengendalian Sisa
-
Pratuang
-
Kuasa
-
Batu
-
Pembuatan kertas
-
Pengeluaran Logam
-
Pembinaan Jambatan
-
Kren Pelabuhan: Untuk Pengendalian Kontena dan Bahan Pukal
-
Kren Overhed untuk Industri Petroleum dan Gas: Tingkatkan Kecekapan Operasi
-
Kren Marin untuk Pemuatan Kargo yang Cekap di Kapal
-
Kren Overhed untuk Industri Automotif: Penyelesaian Automasi yang Cekap
-
Penyelesaian Kren Overhed untuk Kereta Api: Peletakan Trek, Penyelenggaraan Rolling Stock dan Pengendalian Kontena
-
Kren Overhed untuk Makanan dan Minuman: Penyelesaian Boleh Dipercayai untuk Pengendalian Cekap
-
Kren Atas Kepala untuk Pembuatan Simen, Kaca, Bata dan Konkrit Pratuang yang Cekap
-
Kren Overhed untuk Industri Penerbangan: Penyelenggaraan dan Pemasangan Pesawat
-
Kren Overhed Aeroangkasa: Angkat Ketepatan untuk Pelancaran dan Pengangkutan Roket
-
-
Produk
-
Kren atas kepala
-
Kren Overhed Girder Tunggal
-
Kren Overhed Double Girder
-
Kren Overhed Girder Tunggal Jenis Eropah
-
Kren Overhead Girder Berganda Jenis Eropah
-
Kren Overhed Kalis Letupan
-
Kren Grab Dan Overhed Magnetik
-
Kren Monorel
-
Kren Overhed Foundry
-
Kren Overhed Penebat
-
Kren Overhed Bilik Kepala Rendah
-
Dapatkan Kren Overhed
-
Kren Atas Senduk
-
Kren Overhed Underhung
-
Kren Atas Elektromagnet
-
Kren Stesen Kerja: Reka Bentuk Ringan, Pemasangan Mudah dan Operasi yang Mudah
-
Kren Jambatan Stesen Kerja Berdiri Percuma
-
Kren Jambatan Dipasang Siling
-
Kren Overhed Manual
-
-
Kren Gantry
-
Kren Separa Gantry
-
Kren Gantry Girder Tunggal
-
Kren Gantry Double Girder
-
Kren Gantry Kontena
-
Kren Gantry Kekuda
-
Kren Gantry boleh laras
-
Kren Gantry Mudah Alih
-
Kren Gantry Eropah
-
Kren Gantry Aluminium
-
Kren Gantry Bekas Tayar Getah
-
Kren Gantry Kontena Dipasang Rel
-
Kren Gantry Limbungan
-
Kren Gantry Girder Tunggal Eropah
-
Kren Gantry Girder Berganda Eropah
-
- Kren Jib
- Kren Khas
- Pengangkat Elektrik
- Troli Pemindahan
-
Kren atas kepala
-
Bahagian Kren
-
Dapatkan Baldi
-
Baldi Grab Keluli Tahan Karat Elektrik
-
Rebutan Kulit Oren Empat Tali Mekanikal
-
Baldi Pegang Cangkang Kerang Empat Tali Mekanikal
-
Rebutan Segiempat Hidraulik Elektro
-
Grab Cangkang Kerang Elektro hidraulik
-
Rebut Kulit Oren Hidraulik Elektro, Rebut Kaktus Hidraulik
-
Grab Motor Elektrik
-
Baldi Ambil Monorel Elektrik dengan Pengangkat Monorel
-
Kawalan Jauh Clamshell Grabs
-
Pegang Kerang Dua Tali Mekanikal
-
Rampas Kayu
-
Baldi Grab Tali Tunggal
-
Mesin Pembersih Rak Sampah
-
Mengeruk Grabs
-
Pemangkasan Grabs
-
- Penyebar Kren
- Alat Ganti Kren
- Roda Kren
-
Dapatkan Baldi
- Syarikat
- Kenalan



Kawalan Kren Pengendalian Sisa: Menyelaras Perjalanan Jambatan, Perjalanan Troli dan Pengangkatan
Jadual Kandungan
Kawalan kren pengendalian sisa menyelaras pengambilan, pemindahan, pencampuran, pengedaran dan penyuapan sisa di loji sisa-ke-tenaga. Gerakan jambatan, gerakan troli, pengangkatan dan pembukaan dan penutupan pemegang menyatukan pemacu elektrik, logik automasi, saling kunci keselamatan dan keperluan proses. Tujuannya adalah kedudukan yang tepat, pergerakan yang lancar dan operasi yang andal yang dipadankan dengan proses pembakaran.
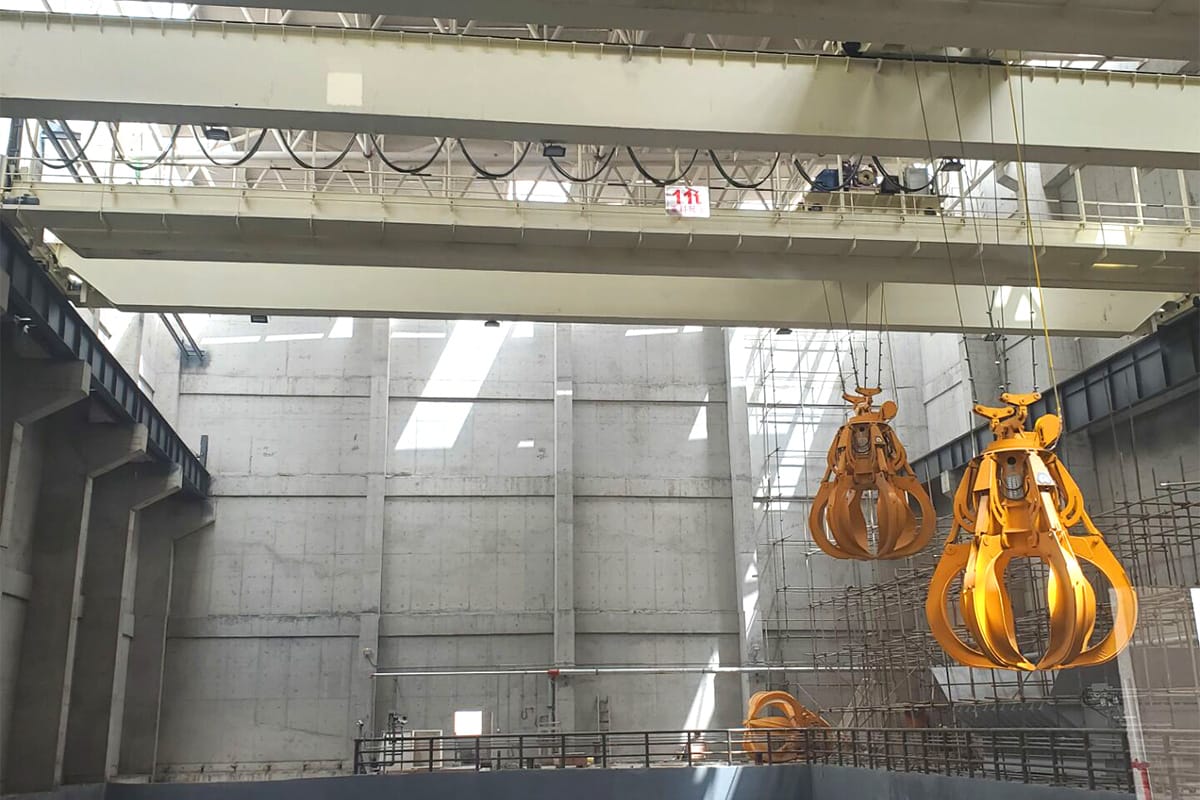
1. Senibina Kawalan Kren Pengendalian Sisa
Pengawal logik boleh atur cara (PLC) membentuk pusat sistem kawalan. Ia menghubungkan pemacu, antara muka pengendali, peranti pengesanan dan maklum balas serta saling kunci keselamatan untuk menyelaras pergerakan kren.
Urutan kawalan asas ialah:
Arahan pengendali → Pemprosesan logik PLC → Pelaksanaan pemacu → Maklum balas sensor → Pembetulan PLC
2. Komponen Utama dan Prinsip Kawalan
Mekanisme pergerakan dan pengangkatan/penutupan mengikuti prinsip kawalan yang serupa. Susunan dan parameter pemacunya berbeza kerana pergerakan mendatar dan pengangkatan menegak melibatkan ciri beban dan keperluan proses yang berbeza.
PLC dan Sistem Pemacu
PLC menerima arahan pengendali dan isyarat kedudukan dan keselamatan. Ia memprosesnya mengikut logik proses yang diprogramkan dan peraturan keselamatan, kemudian menghantar arahan kepada pemacu.
Pemacu voltan boleh ubah AC, frekuensi boleh ubah (VVVF) melaraskan voltan dan frekuensi bekalan motor untuk pengawalaturan kelajuan, permulaan dan pemberhentian yang lancar. Pemacu ini menggantikan pengaturan kawalan kelajuan berasaskan rintangan atau DC yang terdahulu dalam banyak aplikasi.
- Pemacu jambatan dan troli: Susunan yang diterangkan di sini menggunakan 2–4 motor frekuensi boleh ubah untuk pergerakan jambatan dan troli. PLC menyelaras pemacu untuk pergerakan disegerakkan dan tetapan kelajuan yang berbeza, termasuk kedudukan kelajuan rendah dan pemindahan kelajuan tinggi.
- Pemacu pengangkat dan penutup cengkaman: Susunan yang diterangkan menggunakan dua motor frekuensi boleh ubah untuk mengawal pembukaan dan penutupan pengangkat dan cengkaman secara berasingan. Sesetengah reka bentuk menggunakan susunan gandingan sepaksi. Logik terkoordinasi termasuk menutup cengkaman sebelum mengangkat dan mencapai ketinggian yang diperlukan sebelum bergerak. Susunan yang berkenaan bergantung pada konfigurasi cengkaman dan kren.
Arahan Pengendali: Mod Manual, Separa Automatik dan Automatik
| Mod operasi | Kaedah kawalan | Aplikasi tipikal |
|---|---|---|
| Manual | Pengendali menggunakan kayu bedik atau pengawal induk untuk mengarahkan pergerakan, pengangkatan dan penutupan pegangan. Dengan kawalan berkadar, anjakan kayu bedik menentukan kelajuan pergerakan. | Mengendalikan sisa yang dipadatkan, membersihkan lantai lubang dan pentauliahan peralatan. |
| Separa automatik/automatik | PLC melaksanakan urutan proses yang telah ditetapkan, dengan operator memulakan atau memantau operasi. | Pengagihan rutin, pencampuran dan pemakanan titik tetap di sepanjang laluan yang telah ditetapkan. |
Kawalan Jambatan dan Troli: Kedudukan dan Koordinasi Kelajuan
Tugas penentuan kedudukan meliputi seluruh bunker sisa sepanjang puluhan meter dan lebar. Pendekatan kawalan menggabungkan maklum balas kedudukan dengan profil kelajuan yang dioptimumkan. Penentuan kedudukan aras milimeter adalah objektif yang dinyatakan untuk konfigurasi yang diterangkan di sini, bukannya spesifikasi ketepatan sejagat.
Pengesanan kedudukan dan maklum balas
Pengekod mutlak atau tambahan mengukur anjakan dan mengembalikan isyarat kedudukan kepada PLC. Pengawal membandingkan kedudukan yang diarahkan dan kedudukan sebenar untuk menutup gelung kawalan kedudukan. Sesetengah kren canggih menggunakan penentuan kedudukan laser atau navigasi penglihatan untuk menambah baik penentuan kedudukan dalam persekitaran yang kompleks, terutamanya semasa operasi automatik.
Kawalan kelajuan
Profil gerakan lengkung-S merangkumi permulaan, pecutan, pergerakan kelajuan malar, nyahpecutan dan berhenti. Pemacu frekuensi boleh ubah memberikan pecutan dan nyahpecutan yang lancar untuk mengurangkan kejutan, tumpahan sisa dan getaran peralatan.
Contohnya, pergerakan jambatan mungkin mencapai 60–100 m/min untuk pemindahan pantas antara kawasan, kemudian dikurangkan kepada 5–10 m/min berhampiran sasaran untuk kedudukan. Kelajuan ini bergantung pada konfigurasi kren.
Penyegerakan
PLC menyelaras motor di kedua-dua belah jambatan untuk mengurangkan kecondongan yang disebabkan oleh perbezaan kelajuan putaran. Sesetengah konfigurasi termasuk sensor pengesanan kecondongan untuk membetulkan sisihan perjalanan.
Kawalan Angkat dan Cengkaman: Adaptasi Beban dan Saling Kunci
Pengangkatan akan menaikkan dan menurunkan cengkaman, manakala mekanisme penutup akan membuka dan menutupnya. Kedua-dua fungsi ini mesti berfungsi bersama kerana kuantiti sisa akan mengubah beban yang digantung. Penyesuaian beban dan saling kunci pergerakan adalah penting kepada penyelarasan ini.
Pengesanan beban dan pengawalaturan kelajuan
Pengehad beban lampau atau sensor tork memberikan maklumat beban kepada sistem kawalan. PLC melaraskan output pemacu mengikut beban: beban yang lebih ringan membolehkan pengangkatan dan penurunan yang lebih pantas, manakala beban yang lebih berat memerlukan kelajuan yang lebih rendah dan tork permulaan yang lebih tinggi untuk mengelakkan beban lampau motor atau pergerakan yang tidak stabil.
Contoh urutan operasi terkoordinasi
- Memegang: Turunkan pemegang → Jangkau lapisan sisa → Berhenti menurunkan → Tutup pemegang → Sahkan penutupan → Mula mengangkat.
- Menyahcas: Capai kedudukan pergerakan dan pengangkat yang diperlukan → Berhenti bergerak → Turunkan ke arah corong → Berhenti menurunkan → Buka pemegang → Sahkan pembukaan → Angkat sekali lagi.
- Saling Kunci: Dalam urutan yang diterangkan, pengangkat hanya boleh dinaikkan pada kelajuan rendah sebelum penutupan cengkaman disahkan, dan pergerakan jambatan atau troli berkelajuan tinggi dihalang sehingga kedudukan pengangkat yang diperlukan dicapai.
Urutan dan kebenaran ini bergantung pada program proses kren dan pengaturan pegangan.
Kawalan ketinggian
Pengaturan pengangkat menggunakan pengekod mutlak atau peranti had ketinggian untuk memantau ketinggian atau mengesan had pergerakan. Fungsi kawalan bertujuan untuk mencegah pergerakan ke atas yang berlebihan ke arah struktur atas dan penurunan yang berlebihan ke arah lantai lubang. Berhampiran had pergerakan, PLC mengalih keluar arahan berkelajuan tinggi dan membenarkan pelarasan kelajuan rendah mengikut logik yang dikonfigurasikan.
Saling Kunci dan Pengesanan Keselamatan
Kren pengendalian sisa beroperasi di tengah-tengah habuk, gas menghakis dan penglihatan terhad semasa menggerakkan beban berat di kawasan yang luas. Fungsi keselamatan diutamakan berbanding arahan pergerakan. Isyarat pengesanan memulakan tindak balas pandu-henti atau brek yang berkaitan apabila interlock dicetuskan.
| Peranti atau sistem | Fungsi dan tindak balas kawalan |
|---|---|
| Penghad beban lampau atau tork | Mengesan beban berlebihan, seperti cengkaman terperangkap atau berat sisa yang berlebihan, dan menghalang pergerakan mengangkat/menutup yang berkaitan semasa mengeluarkan penggera. |
| Had perjalanan jambatan dan troli | Hentikan pergerakan di kedudukan hujung landasan melalui susunan had mekanikal dan elektrik yang dikonfigurasikan. |
| Had ketinggian pengangkat | Menghalang pergerakan lebih jauh ke arah had atas atau bawah sambil membenarkan pergerakan menjauhinya. |
| Penimbal dan peranti pencegahan perlanggaran | Penimbal akhir perjalanan menyerap hentaman. Di tempat kren berkongsi landasan, sensor pencegahan perlanggaran laser boleh mengarahkan nyahpecutan atau berhenti apabila jarak menjadi terlalu kecil. |
| Butang berhenti kecemasan | Butang di kabin dan bilik kawalan memulakan aplikasi berhenti dan brek melalui litar henti kecemasan yang dikonfigurasikan. |
| Bekalan dan perlindungan motor | Termasuk perlindungan arus lampau, voltan lampau, kehilangan fasa, kerosakan bumi dan perlindungan suhu lampau motor. |
Respons pemberhentian dan mekanisme yang terjejas mesti mengikut reka bentuk litar elektrik dan keselamatan kren tertentu.
Fungsi Kawalan yang Dipadankan dengan Proses Pembakaran
Kawalan kren pengendalian sisa juga menyokong pemakanan yang stabil dan nilai pemanasan sisa yang lebih seragam.
- Kawalan pencampuran: PLC merekodkan masa penyimpanan di kawasan bunker yang berbeza. Operator atau program automatik memilih sisa segar dan lama dalam perkadaran yang sesuai untuk membantu mengimbangi nilai pemanasan dan mengurangkan turun naik suhu relau.
- Kawalan kuantiti suapan: Sesetengah sistem canggih menggabungkan pengukuran berat cengkaman dengan kuantiti suapan yang telah ditetapkan untuk mengawal selia beban individu—contohnya, 5 tan setiap cengkaman—dan memadankan kadar suapan insinerator.
- Pemantauan dan kebolehkesanan jarak jauh: Integrasi dengan sistem kawalan teragih (DCS) loji membolehkan pemantauan status kren, kuantiti pengambilan dan kekerapan pemberian makanan. Rekod operasi menyokong kebolehkesanan dan penyelenggaraan proses.
3. Kesimpulan
Kawalan kren pengendalian sisa menggabungkan logik PLC, pemacu frekuensi boleh ubah, maklum balas sensor, saling kunci keselamatan dan keperluan proses. Ciri-ciri utamanya termasuk:
- Penyesuaian persekitaran: Komponen elektrik memerlukan perlindungan daripada habuk dan kakisan, manakala logik kawalan mesti mengambil kira gangguan isyarat.
- Integrasi proses: Urutan pergerakan menyokong keperluan penuaan, pencampuran dan penyusuan sisa.
- Fungsi perlindungan: Langkah-langkah perkakasan, termasuk had dan penimbal, berfungsi dengan logik saling kunci untuk mengurangkan risiko yang berkaitan dengan ralat operasi dan kerosakan peralatan.
Fungsi-fungsi ini bersama-sama menyokong pergerakan jambatan, pergerakan troli, pengangkatan dan operasi pengambilan yang diselaraskan dalam peringkat penyediaan dan penyuapan sisa di loji pembakaran.

Saya Cindy, dengan 10 tahun pengalaman bekerja dalam industri kren dan mengumpul banyak pengetahuan profesional. Saya telah memilih kren yang memuaskan untuk 500+ pelanggan. Jika anda mempunyai sebarang keperluan atau soalan tentang kren, sila hubungi saya, saya akan menggunakan kepakaran dan pengalaman praktikal saya untuk membantu anda menyelesaikan masalah!
Hantar Pertanyaan Anda
- e-mel: sales@hndfcrane.com
- WhatsApp: +86 191 3738 6654
- Telegram: +86 191 3738 6654
- Tel: +86-373-581 8299
- Faks: +86-373-215 7000
- Tambah: Daerah Perindustrian Changnao, Bandar Xinxiang, Wilayah Henan, China
 WeChat
- Kren atas kepala
- Kren Overhed Double Girder
- Kren Overhed Girder Tunggal
- Kren Overhed Girder Tunggal Jenis Eropah
- Kren Overhed Kalis Letupan
- Kren Grab Dan Overhed Magnetik
- Kren Monorel
- Kren Overhed Foundry
- Kren Stesen Kerja: Reka Bentuk Ringan, Pemasangan Mudah dan Operasi yang Mudah
- Kren Jib
- Kren Jib Dipasang di Dinding
- Kren Jib Kembara Dinding
- Kren Jib Berdiri Percuma
- Kren Jib Aluminium: Ringan, Lengan Berpusing Licin untuk Mudah Mengangkat
- Kren Jib Imbangan: Angkat Cahaya yang Cekap untuk Perhimpunan Mekanikal Jarak Pendek
- Kren Jib Berdiri Bebas Manual: Penyelesaian Pengangkatan Manual yang Cekap untuk Operasi Ruang Terhad
- Kren Jib Berdiri Bebas Elektrik: Penyelesaian Elektrik Sepenuhnya untuk Pengangkatan Pantas Berkapasiti Tinggi
- Kren Jib Artikulasi: Pengangkatan Ketepatan dengan Fleksibiliti Lengan Berkembar
- Kren Gantry
- Kren Gantry Double Girder
- Kren Separa Gantry
- Kren Gantry Girder Tunggal
- Kren Gantry Kekuda
- Kren Gantry Kontena
- Kren Gantry boleh laras
- Kren Gantry Mudah Alih
- Kren Gantry Eropah
- industri
- Pembuatan Am
- Pengendalian Sisa
- Pratuang
- Kuasa
- Batu
- Pembuatan kertas
- Pengeluaran Logam
- Pembinaan Jambatan
- Kren Pelabuhan: Untuk Pengendalian Kontena dan Bahan Pukal
- Kren Overhed untuk Industri Petroleum dan Gas: Tingkatkan Kecekapan Operasi
- Kren Marin untuk Pemuatan Kargo yang Cekap di Kapal
- Kren Overhed untuk Industri Automotif: Penyelesaian Automasi yang Cekap
- Pengangkat Elektrik
- Pengangkat Tali Dawai Elektrik
- Pengangkat Rantaian Elektrik
- Pengangkat Elektrik Jenis Eropah
- Pengangkat Rantaian Elektrik Eropah: Operasi Lancar, Bunyi Rendah dan Kecekapan Tenaga
- Pengangkat Tuas Manual: Sesuai untuk Tugasan Menarik dan Mengangkat
- Pengangkat Rantai Tangan: Mengangkat Manual untuk Kawasan Tanpa Kuasa
- Pengangkat Elektrik Bilik Kepala Rendah: Reka Bentuk Padat untuk Kecekapan Ruang Maksimum
- Pengangkat Rantaian Pneumatik: Pengendalian Lancar untuk Kegunaan Industri
- Pengangkat Rantai Manual Kalis Letupan: Pembinaan Aloi Kuprum Tahan Percikan Api untuk Kawasan Berbahaya
- Pengangkat Rantai Elektrik Kalis Letupan untuk Pengangkatan Kawasan Berbahaya
- Tentang
- Kes
- Berita
- Soalan Lazim
- Muat turun
- Blog
- Alat Pengiraan Beban Roda Kren Dalam Talian
- Panorama VR
- Hubungi Kami
- e-mel: sales@hndfcrane.com
- WhatsApp: +86 191 3738 6654
- Telegram: +86 191 3738 6654
- Tel: +86-373-581 8299
-
