-
endüstriler
-
Genel İmalat
-
Atık İşleme
-
Prekast
-
Güç
-
Taş
-
kağıt yapımı
-
metal üretimi
-
Köprü İnşaatı
-
Liman Vinçleri: Konteyner ve Toplu Malzeme Elleçleme İçin
-
Petrol ve Gaz Endüstrisi için Köprülü Vinçler: Operasyonel Verimliliği Artırın
-
Otomotiv Endüstrisi için Köprülü Vinçler: Verimli Otomasyon Çözümleri
-
Demiryolları için Köprü Vinç Çözümleri: Ray Döşeme, Demiryolu Araçları Bakımı ve Konteyner Elleçleme
-
Gıda ve İçecekler İçin Köprü Vinçleri: Verimli Taşıma İçin Güvenilir Çözümler
-
Verimli Çimento, Cam, Tuğla ve Prefabrik Beton Üretimi için Köprülü Vinçler
-
Havacılık Endüstrisi için Köprülü Vinçler: Uçak Bakımı ve Montajı
-
Havacılık ve Uzay Vinçleri: Roket Fırlatma ve Taşıma için Hassas Kaldırma
-
-
Ürünler
-
Gezer Vinçler
-
Tek Kirişli Gezer Vinçler
-
Çift Kirişli Gezer Vinçler
-
Avrupa Tipi Tek Kirişli Köprülü Vinçler
-
Avrupa Tipi Çift Kirişli Tavan Vinçleri
-
Patlama Korumalı Gezer Vinçler
-
Kepçeli ve Manyetik Gezer Vinçler
-
Monoray Vinçler
-
Dökümhane Vinçleri
-
Yalıtım Köprülü Vinçler
-
Alçak Tavanlı Vinçler
-
Tavan Vinçlerini Tutun
-
Pota Tavan Vinçleri
-
Alt Askılı Vinçler
-
Elektromanyetik Tavan Vinçleri
-
İş İstasyonu Vinçleri: Hafif Tasarım, Kolay Kurulum ve Zahmetsiz Kullanım
-
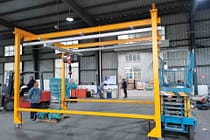
Serbest Duran İş İstasyonu Köprü Vinçleri
-
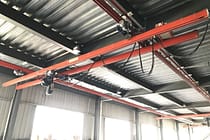
Tavana Monte Köprülü Vinç
-
Manuel Köprülü Vinçler
-
-
Portal Vinçler
-
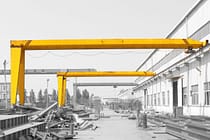
Yarı Portal Vinçler
-
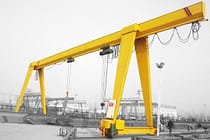
Tek Kiriş Portal Vinçler
-
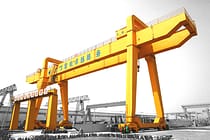
Çift Kiriş Portal Vinçler
-
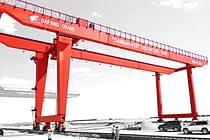
Konteyner Portal Vinçler
-
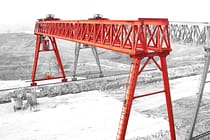
Truss Portal Vinçler
-
Ayarlanabilir Portal Vinçler
-
Portatif Portal Vinçler
-
Avrupa Portal Vinçler
-
Alüminyum Portal Vinçler
-
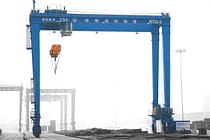
Lastik Tekerlekli Konteyner Gantry Vinçleri
-
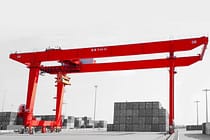
Raylı Konteyner Portal Vinçleri
-
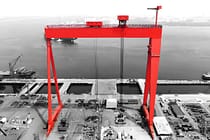
Tersane Gantry Vinç
-
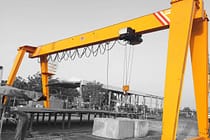
Avrupa Tek Kirişli Portal Vinçleri
-
Avrupa Çift Kirişli Portal Vinçleri
-
- Pergel Vinçler
- Özel Vinçler
- Elektrikli Vinçler
- Transfer Arabaları
-
Gezer Vinçler
-
Vinç Parçaları
-
Kepçeler
-
Elektrikli Paslanmaz Çelik Kepçe
-
Mekanik Dört Halatlı Portakal Kabuğu Tutucular
-
Mekanik Dört Halatlı Midye Kabuğu Kepçe Kovası
-
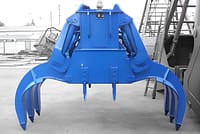
Elektro Hidrolik Dikdörtgen Tutucular
-
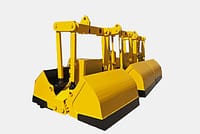
Elektro hidrolik Midye Kabuğu Tutucular
-
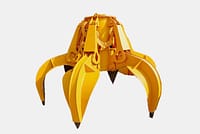
Elektro Hidrolik Portakal Kabuğu Kepçeleri, Hidrolik Kaktüs Kepçesi
-
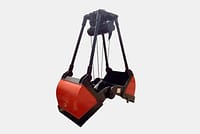
Elektrikli Motor Kepçesi
-
Monoray Vinçli Elektrikli Monoray Kepçe
-
Uzaktan Kumandalı Midye Kabuğu Tutucular
-
Mekanik İki Halatlı Midye Kabuğu Tutucular
-
Kereste Kapmacaları
-
Tek Halatlı Kepçe
-
Çöp Rafı Temizleme Makineleri
-
Tarama Kepçeleri
-
Kırpma Tutma
-
- Vinç Yayıcı
-
Vinç Yedek Parçaları
-
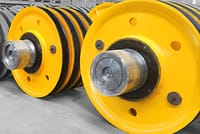
Vinç Makaraları
-
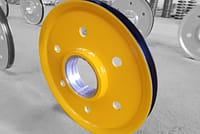
Halat Kasnakları
-
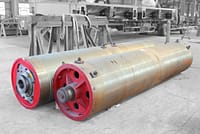
Vinç Halat Tamburu
-
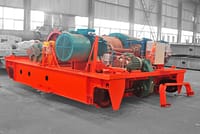
vinç arabası
-
Elektrikli Vinç
-
Vinç Operatör Kabini
-
Köprülü Vinç Frenleri
-
Köprülü Vinç Kabloları
-
Köprülü Vinç Halat Kılavuzları
-
Köprü Vinç İletkenleri ve Güç Besleme Hatları
-
Köprülü Vinç Rayları
-
Köprülü Vinç Ray Klipsleri
-
Köprülü Vinç Motorları
-
Köprülü Vinç Redüktörleri
-
Köprülü Vinçler için Bağlantı Elemanları
-
- Vinç Tekerlekleri
-
Kepçeler
- Şirket
- Temas etmek
-
endüstriler
-
Genel İmalat
-
Atık İşleme
-
Prekast
-
Güç
-
Taş
-
kağıt yapımı
-
metal üretimi
-
Köprü İnşaatı
-
Liman Vinçleri: Konteyner ve Toplu Malzeme Elleçleme İçin
-
Petrol ve Gaz Endüstrisi için Köprülü Vinçler: Operasyonel Verimliliği Artırın
-
Otomotiv Endüstrisi için Köprülü Vinçler: Verimli Otomasyon Çözümleri
-
Demiryolları için Köprü Vinç Çözümleri: Ray Döşeme, Demiryolu Araçları Bakımı ve Konteyner Elleçleme
-
Gıda ve İçecekler İçin Köprü Vinçleri: Verimli Taşıma İçin Güvenilir Çözümler
-
Verimli Çimento, Cam, Tuğla ve Prefabrik Beton Üretimi için Köprülü Vinçler
-
Havacılık Endüstrisi için Köprülü Vinçler: Uçak Bakımı ve Montajı
-
Havacılık ve Uzay Vinçleri: Roket Fırlatma ve Taşıma için Hassas Kaldırma
-
-
Ürünler
-
Gezer Vinçler
-
Tek Kirişli Gezer Vinçler
-
Çift Kirişli Gezer Vinçler
-
Avrupa Tipi Tek Kirişli Köprülü Vinçler
-
Avrupa Tipi Çift Kirişli Tavan Vinçleri
-
Patlama Korumalı Gezer Vinçler
-
Kepçeli ve Manyetik Gezer Vinçler
-
Monoray Vinçler
-
Dökümhane Vinçleri
-
Yalıtım Köprülü Vinçler
-
Alçak Tavanlı Vinçler
-
Tavan Vinçlerini Tutun
-
Pota Tavan Vinçleri
-
Alt Askılı Vinçler
-
Elektromanyetik Tavan Vinçleri
-
İş İstasyonu Vinçleri: Hafif Tasarım, Kolay Kurulum ve Zahmetsiz Kullanım
-
Serbest Duran İş İstasyonu Köprü Vinçleri
-
Tavana Monte Köprülü Vinç
-
Manuel Köprülü Vinçler
-
-
Portal Vinçler
-
Yarı Portal Vinçler
-
Tek Kiriş Portal Vinçler
-
Çift Kiriş Portal Vinçler
-
Konteyner Portal Vinçler
-
Truss Portal Vinçler
-
Ayarlanabilir Portal Vinçler
-
Portatif Portal Vinçler
-
Avrupa Portal Vinçler
-
Alüminyum Portal Vinçler
-
Lastik Tekerlekli Konteyner Gantry Vinçleri
-
Raylı Konteyner Portal Vinçleri
-
Tersane Gantry Vinç
-
Avrupa Tek Kirişli Portal Vinçleri
-
Avrupa Çift Kirişli Portal Vinçleri
-
- Pergel Vinçler
- Özel Vinçler
- Elektrikli Vinçler
- Transfer Arabaları
-
Gezer Vinçler
-
Vinç Parçaları
-
Kepçeler
-
Elektrikli Paslanmaz Çelik Kepçe
-
Mekanik Dört Halatlı Portakal Kabuğu Tutucular
-
Mekanik Dört Halatlı Midye Kabuğu Kepçe Kovası
-
Elektro Hidrolik Dikdörtgen Tutucular
-
Elektro hidrolik Midye Kabuğu Tutucular
-
Elektro Hidrolik Portakal Kabuğu Kepçeleri, Hidrolik Kaktüs Kepçesi
-
Elektrikli Motor Kepçesi
-
Monoray Vinçli Elektrikli Monoray Kepçe
-
Uzaktan Kumandalı Midye Kabuğu Tutucular
-
Mekanik İki Halatlı Midye Kabuğu Tutucular
-
Kereste Kapmacaları
-
Tek Halatlı Kepçe
-
Çöp Rafı Temizleme Makineleri
-
Tarama Kepçeleri
-
Kırpma Tutma
-
- Vinç Yayıcı
-
Vinç Yedek Parçaları
-
Vinç Makaraları
-
Halat Kasnakları
-
Vinç Halat Tamburu
-
vinç arabası
-
Elektrikli Vinç
-
Vinç Operatör Kabini
-
Köprülü Vinç Frenleri
-
Köprülü Vinç Kabloları
-
Köprülü Vinç Halat Kılavuzları
-
Köprü Vinç İletkenleri ve Güç Besleme Hatları
-
Köprülü Vinç Rayları
-
Köprülü Vinç Ray Klipsleri
-
Köprülü Vinç Motorları
-
Köprülü Vinç Redüktörleri
-
Köprülü Vinçler için Bağlantı Elemanları
-
- Vinç Tekerlekleri
-
Kepçeler
- Şirket
- Temas etmek


Vinç Tahrik Sistemlerinde Alan Zayıflatma Hız Kontrolü: Prensipler ve Uygulama
İçindekiler
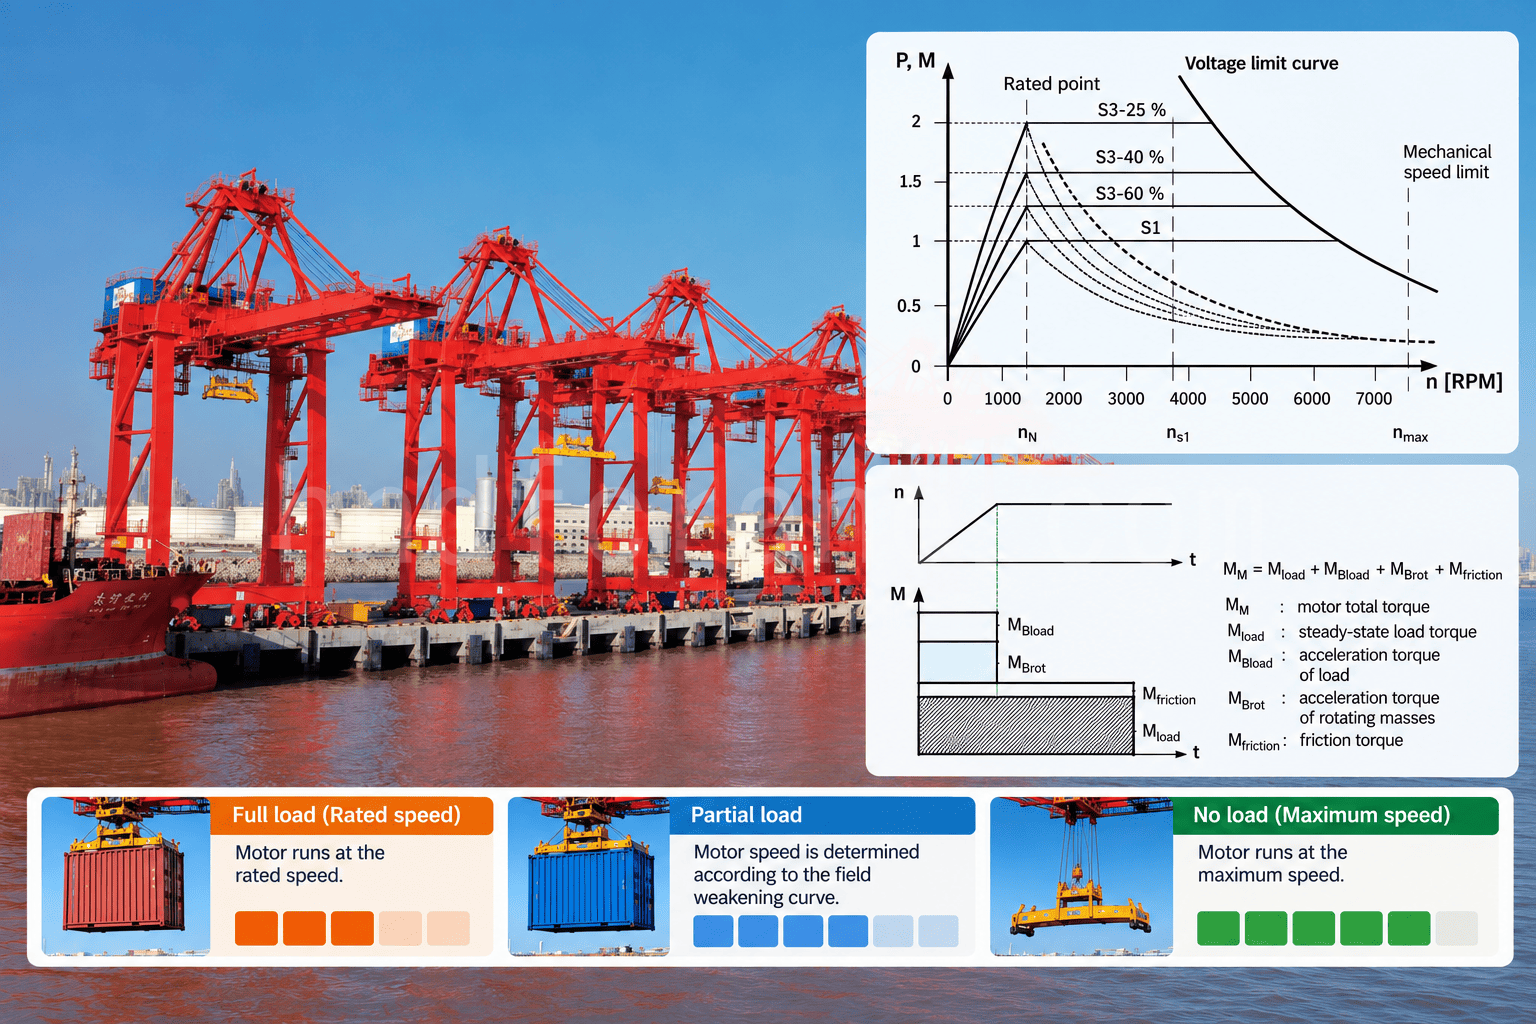
Vinç tahrik sistemlerinde alan zayıflatma hız kontrolü, çalışma verimliliğini artırmak için sıklıkla kullanılır. Temel fikir basittir: motor yüksüz koşullarda en yüksek hızda, ağır yük altında nominal hızda çalışır ve ağır yük ile yüksüz durum arasındaki yükler için uygun hızı belirlemek üzere hesaplanmış bir alan zayıflatma eğrisi kullanır.
Tavan vinçleri ve portal vinçlerin kaldırma mekanizmalarında, bu özellik yüksüz veya hafif yük koşullarında kaldırma hızını artırmaya, kaldırma süresini azaltmaya, çalışma döngüsünü kısaltmaya ve ekipman verimliliğini artırmaya yardımcı olur.
Bazı özel uygulamalar kendi tasarım verilerine uymalıdır. Örneğin, bir gemi inşaatında kullanılan portal vinçte, yüksüz, yarı yüklü ve tam yüklü hızlar sırasıyla 3, 6 ve 9 m/dak ise ve motor alan zayıflama oranı nominal hızın üç katına ulaşamıyorsa, tam yük çalışma hızı nominal hızdan daha düşük olabilir.
Aşağıdaki açıklamada, her ikisinin de yüksek verimlilik gereksinimleri olması nedeniyle konteyner rıhtım vinçleri ve gemi boşaltma makineleri örnek olarak kullanılmıştır. Kaldırma mekanizmasının yükü her döngüde nominal yüke ulaşmaz. Bir konteyner rıhtım vinci için konteyner ağırlığı, konteynerin içindeki mallara bağlı olarak genellikle 3 ila 40 ton arasındadır. Yük ağır olduğunda kaldırma hızı daha düşüktür. Yük hafif olduğunda ise kaldırma hızı artırılabilir ve bu da ekipman tarafındaki döngü süresini kısaltır.
Gemi boşaltma sisteminin çalışma koşulları nispeten daha basittir. Tam ambar açıkken, kepçe ile boşaltma genellikle tam yüke yakın gerçekleşir. Kepçe açıldığında, mekanizma hafif yük altında çalışır, bu nedenle sistem esas olarak yüksek ve düşük hız aralıklarına ihtiyaç duyar. Temizleme aşamasında, her seferinde kepçeyle alınan malzemenin ağırlığı büyük ölçüde değişir. Bu durumda, hafif yükte yüksek hızlı çalışma, iş döngüsünü önemli ölçüde kısaltabilir.
Alan Zayıflatma Hızı Kontrol Prensibi
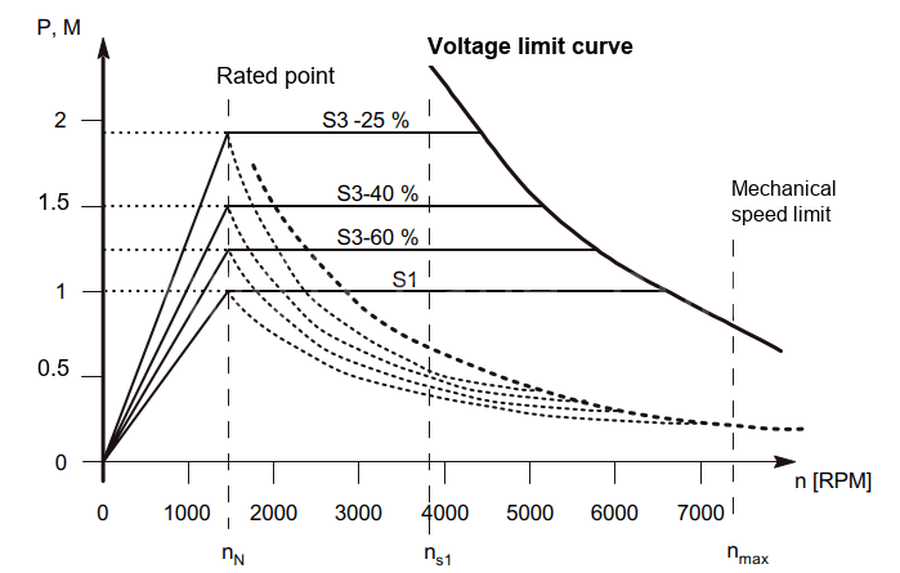
Şekil 1-1'de gösterildiği gibi, düz çizgi hız ve güç arasındaki ilişkiyi, kesikli çizgi ise hız ve çıkış torku arasındaki ilişkiyi temsil etmektedir.
Motor sıfır hızdan nominal hız n_N'ye hızlandığında, motor çıkış gücü hızla orantılı olurken, çıkış torku nominal torkta kalır. Bu aralığa sabit tork karakteristik aralığı denir.
Motor nominal hız n_N'den maksimum hız n_max'e kadar çalışırken, motor çıkış gücü nominal güçte sabit kalırken, çıkış torku hızla ters orantılıdır. Bu aralığa sabit güç karakteristik aralığı denir.
Şekil 1-1'deki S1, S3-60%, S3-40% ve S3-25% eğrileri motor performansıyla ilgilidir ve yalnızca örnek olarak gösterilmiştir.
Yük nominal yüke ulaştığında, motor nominal hızın altında çalışır ve sabit tork aralığında kalır. Çıkış torku sabit kalabilirken, çıkış gücü motor hızına bağlıdır.
Yük nominal yükün altında olduğunda, motor alan zayıflama aralığına girebilir ve nominal hızın üzerinde çalışabilir. Bu sabit güç aralığında, çıkış gücü sabit kalır ve motor hızı arttıkça çıkış torku azalır.
Tasarım çalışmalarında, gerilim limit karakteristik eğrisi ve mekanik hız limiti dikkatlice değerlendirilmelidir. Gerçek çalışma sırasında bu limitlerden makul bir sapma payı korunmalıdır.
Alan Zayıflama Eğrisi ve Yük Ağırlığı Tespiti
Alan zayıflama eğrisi, mekanik performanstan hesaplanabilir ve genellikle orijinal ekipman üreticisi (OEM) tarafından sağlanır. Alan zayıflama eğrisi elde edildikten sonra, 5% gibi belirli bir tolerans payı ile kontrol programında yapılandırılabilir.
Yüke bağlı hız kontrolünün temel varsayımı, yük ağırlığının doğru bir şekilde tespit edilmesidir. Uygulamada, yük tespiti genellikle zor noktalardan biridir.
Yöntem 1: Tartım Sensörü ile Yük Tespiti
Kaldırma ivmelenmesi sırasında, PLC programı tartım sensörünün analog çıkışından yük ağırlığını hesaplar. Ardından, yük ağırlığı ve alan zayıflama eğrisinden motor hız referansını hesaplar ve bu referansı invertöre gönderir, böylece motor hesaplanan hızda çalışır.
Ancak, tartım sensörü verileri sapma gösterebilir ve ölçüm doğruluğunu garanti etmek zordur. Bu da yüksek risk oluşturur. Hesaplanan alan zayıflama hızı doğru değilse, hız çok yüksek olabilirken, kaldırma motorunun çıkış torku yetersiz kalabilir. Bu da aşırı hız gibi kontrol kaybına yol açan kazalara neden olabilir.
Yöntem 2: Motor Akımı ile Yük Tahmini
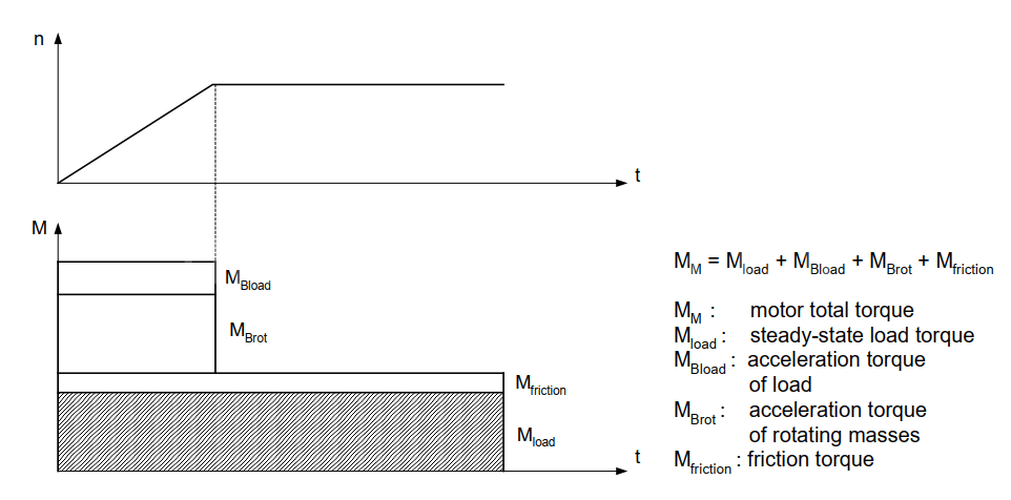
Tartım sensörlerinin doğruluk sorununu gidermek için, PLC programında yaygın bir yük tahmin yöntemi uygulanabilir. Yük ağırlığını hesaplamak için vinç motorunun akımı kullanılabilir. Sabit motor çalışmasında, motor çıkış torku yük ağırlığıyla orantılıdır ve motor akımı da yaklaşık olarak çıkış torkuyla orantılıdır. Bu nedenle, yük ağırlığını tahmin etmek için motor akımı kullanılabilir.
Şekil 1-2'de gösterildiği gibi, hızlanma sırasında motor çıkış torku dört kısımdan oluşur ve M_LOAD yüke orantılıdır.
Motor akımı A ile yük T arasındaki orantı katsayısı K, devreye alma sırasında gerçek ölçümlerle belirlenmelidir:
T = K x A
Ölçüm yöntemi aşağıdaki gibidir:
- T_LOAD olarak bilinen bir yükü yerden yukarı kaldırın, ardından hareketsiz halden temel hıza veya nominal hıza kadar ivmelendirin.
- Motor akımı A'yı elde edin. Akım örneklemesi, ivmelenme aşamasında yapılmalıdır çünkü ivmelenme sırasında yük ağırlığından alan zayıflama hızı hesaplanmalıdır. Veri doğruluğunu artırmak için, ivmelenmenin ortasında örnekleme yapılması önerilir. Örneğin, sıfırdan temel hıza ivmelenme süresi 3 saniye ise, örnekleme 1,5 saniyelik çalışmadan sonra başlayabilir. Her 100 ms'de bir örnekleme yapın, toplamda 5 örnek toplayın ve 5 örneğin ortalamasını motor akımı A_M olarak kullanın.
- K'yi hesaplayın: K = T_LOAD / A_M
- Gerçek çalışma sırasında, aynı yöntemi kullanarak mevcut değer A'yı okuyun. Ardından T = K x A formülüyle yük ağırlığını hesaplayın ve sonucu alan zayıflama eğrisiyle birleştirerek motorun alan zayıflama hızını hesaplayın.
Önemli noktalar:
- Güvenlik açısından, akım örneklemesi başarısız olursa veya örnekleme sonucu belirsizse, motorun yalnızca nominal hızda çalışmasına izin verilmelidir.
- Kaldırma işlemi sırasında hesaplanan alan zayıflama hızı, indirme işlemi için de referans olarak kullanılabilir.
- Her çalışma döngüsü sona erdikten sonra, alan zayıflatma hızı nominal hıza sıfırlanmalıdır. Hız referansı, yalnızca geçerli bir alan zayıflatma hızı yeniden hesaplandıktan sonra güncellenmelidir.
Siemens Uygulama ve Yenileme Notları
Siemens'in ilk sistemlerinde, alan zayıflatma hız kontrol fonksiyonunu entegre eden T300 gibi Teknoloji Kartları kullanılıyordu. Kullanıcıların kullanımdan önce sadece basit bir uygulama geliştirme ve dikkatli bir yerinde devreye alma işlemi yapmaları gerekiyordu. T300, Masterdrive 6SE70 elektronik kutusundaki CUVC kartının yanına monte ediliyor ve T300'e bir EPROM yerleştirilerek program EPROM'a kaydediliyordu.
Siemens, yeni SINAMICS tahrik sistemiyle birlikte SIMOTION platformunda SIMOCRANE vinç kontrol yazılım paketini geliştirdi. Bu paket, alan zayıflatma hız kontrolü gibi vinç teknolojisi programlarını içeriyordu. SIMOTION'ın kullanım dışı bırakılmasıyla birlikte SIMOCRANE, CU320 donanım platformuna taşındı ve hala alan zayıflatma hız kontrolünü desteklemektedir.
Yenileme projeleri özel dikkat gerektirir. T300, SINAMICS sisteminde kullanılamaz, bu nedenle fonksiyonları PLC, CU320 veya başka bir platforma aktarılmalıdır. Aksi takdirde, alan zayıflatma fonksiyonuna sahip bir vinç, yalnızca iki hıza sahip bir vincin (yüksek hız ve düşük hız) kullanımına dönüştürülebilir.
İşlevin prensibi ve uygulama yöntemi anlaşıldıktan sonra, proje ekibi işlevi bağımsız olarak geliştirmeye mi yoksa hazır bir yazılım paketi satın almaya mı karar verebilir. Mühendislik uygulamaları için, işlevin ne yaptığını bilmek kadar, neden çalıştığını anlamak da önemlidir.
Ben Cindy, vinç sektöründe 10 yıllık çalışma deneyimim ve çok sayıda profesyonel bilgi birikimim var. 500'den fazla müşteri için tatmin edici vinçleri seçtim. Vinçlerle ilgili herhangi bir ihtiyacınız veya sorunuz varsa lütfen benimle iletişime geçmekten çekinmeyin, uzmanlığımı ve pratik deneyimimi kullanarak sorunu çözmenize yardımcı olacağım!
Sorgunuzu Gönderin
- E-posta: satış@hndfcrane.com
- Naber: +86 191 3738 6654
- Telgraf: +86 191 3738 6654
- Tel: +86-373-581 8299
- Faks: +86-373-215 7000
- Adres: Changnao Sanayi Bölgesi, Xinxiang Şehri, Henan Eyaleti, Çin
 WeChat
- Gezer Vinçler
- Çift Kirişli Gezer Vinçler
- Tek Kirişli Gezer Vinçler
- Avrupa Tipi Tek Kirişli Köprülü Vinçler
- Patlama Korumalı Gezer Vinçler
- Kepçeli ve Manyetik Gezer Vinçler
- Monoray Vinçler
- Dökümhane Vinçleri
- İş İstasyonu Vinçleri: Hafif Tasarım, Kolay Kurulum ve Zahmetsiz Kullanım
- Pergel Vinçler
- Duvara Monte Pergel Vinçler
- Duvar Gezmeli Pergel Vinçler
- Serbest Daimi Pergel Vinçler
- Alüminyum Jib Vinçler: Kolay Kaldırma için Hafif, Düzgün Dönen Kol
- Dengeli Jib Vinçler: Kısa Mesafeli Mekanik Montaj İçin Verimli Hafif Kaldırma
- Manuel Serbest Duran Jib Vinçler: Sınırlı Alan Operasyonları için Verimli Manuel Kaldırma Çözümleri
- Elektrikli Serbest Duran Bomlu Vinçler: Yüksek Kapasiteli Hızlı Kaldırma İçin Tamamen Elektrikli Çözüm
- Mafsallı Bomlu Vinçler: Çift Kollu Esneklik ile Hassas Kaldırma
- Portal Vinçler
- Çift Kiriş Portal Vinçler
- Yarı Portal Vinçler
- Tek Kiriş Portal Vinçler
- Truss Portal Vinçler
- Konteyner Portal Vinçler
- Ayarlanabilir Portal Vinçler
- Portatif Portal Vinçler
- Avrupa Portal Vinçler
- endüstriler
- Genel İmalat
- Atık İşleme
- Prekast
- Güç
- Taş
- kağıt yapımı
- metal üretimi
- Köprü İnşaatı
- Liman Vinçleri: Konteyner ve Toplu Malzeme Elleçleme İçin
- Petrol ve Gaz Endüstrisi için Köprülü Vinçler: Operasyonel Verimliliği Artırın
- Otomotiv Endüstrisi için Köprülü Vinçler: Verimli Otomasyon Çözümleri
- Demiryolları için Köprü Vinç Çözümleri: Ray Döşeme, Demiryolu Araçları Bakımı ve Konteyner Elleçleme
- Elektrikli Vinçler
- Elektrikli Halatlı Vinçler
- Elektrikli Zincirli Vinçler
- Avrupa Tipi Elektrikli Vinçler
- Avrupa Elektrikli Zincirli Vinçler: Düzgün Çalışma, Düşük Gürültü ve Enerji Verimliliği
- Manuel Kaldıraçlı Vinçler: Çekme ve Kaldırma Görevleri İçin İdeal
- El Zincirli Vinçler: Güç Olmayan Alanlar İçin Manuel Kaldırma
- Düşük Tavan Elektrikli Vinçler: Maksimum Alan Verimliliği için Kompakt Tasarım
- Pnömatik Zincirli Vinçler: Endüstriyel Kullanım İçin Sorunsuz Kullanım
- Patlamaya Dayanıklı Manuel Zincirli Vinçler: Tehlikeli Alanlar İçin Kıvılcım Çıkarmayan Bakır Alaşımlı Yapı
- Tehlikeli Alanlarda Kaldırma İşlemleri İçin Patlamaya Dayanıklı Elektrikli Zincirli Vinçler
- Hakkında
- Vakalar
- Haberler
- SSS
- İndirmek
- Bloglar
- Çevrimiçi Vinç Tekerlek Yükü Hesaplama Araçları
- SG Panoraması
- Bize Ulaşın
- E-posta: satış@hndfcrane.com
- Naber: +86 191 3738 6654
- Telgraf: +86 191 3738 6654
- Tel: +86-373-581 8299
-