-
Indústrias
-
Manufatura Geral
-
Tratamento de resíduos
-
pré-moldado
-
Poder
-
Pedra
-
fabricação de papel
-
Produção de metais
-
construção de ponte
-
Guindastes Portuários: Para Manuseio de Contêineres e Materiais a Granel
-
Pontes Rolantes para a Indústria de Petróleo e Gás: Aumente a Eficiência Operacional
-
Pontes Rolantes para a Indústria Automotiva: Soluções de Automação Eficientes
-
Soluções de ponte rolante para ferrovias: assentamento de trilhos, manutenção de material rodante e movimentação de contêineres
-
Pontes Rolantes para Alimentos e Bebidas: Soluções Confiáveis para um Manuseio Eficiente
-
Pontes Rolantes para Fabricação Eficiente de Cimento, Vidro, Tijolo e Concreto Pré-moldado
-
Pontes Rolantes para a Indústria da Aviação: Manutenção e Montagem de Aeronaves
-
Pontes Rolantes Aeroespaciais: Elevação de Precisão para Lançamento e Transporte de Foguetes
-
-
Produtos
-
Guindastes
-
Pontes Rolantes de Viga Única
-
Pontes Rolantes de Viga Dupla
-
Pontes rolantes monoviga tipo europeu
-
Pontes rolantes de viga dupla tipo europeu
-
Pontes Rolantes à Prova de Explosão
-
Pontes rolantes magnéticas e de garra
-
guindastes de monotrilho
-
Pontes rolantes para fundição
-
Pontes Rolantes Isolantes
-
Pontes rolantes de baixa altura
-
Pegue guindastes suspensos
-
Pontes Rolantes de Panela
-
Pontes Rolantes Suspensas
-
Guindastes Eletromagnéticos
-
Guindastes para estações de trabalho: design leve, fácil instalação e operação sem esforço.
-
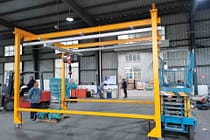
Pontes rolantes de estação de trabalho autônoma
-
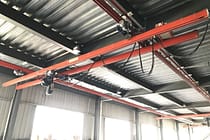
Ponte rolante montada no teto
-
Pontes Rolantes Manuais
-
-
guindastes de pórtico
-
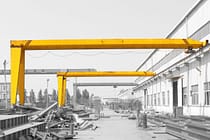
Guindastes semi-pórtico
-
Guindastes de pórtico de viga única
-
Guindastes de pórtico de viga dupla
-
Guindastes de pórtico para contêineres
-
Guindastes de pórtico treliçados
-
Guindastes de pórtico ajustáveis
-
Guindastes de pórtico portáteis
-
guindastes de pórtico europeus
-
Guindastes de pórtico de alumínio
-
Guindastes de pórtico de contêineres com pneus de borracha
-
Guindastes de pórtico para contêineres montados em trilhos
-
Guindaste de pórtico de estaleiro
-
Guindastes pórticos monoviga europeus
-
Guindastes pórticos de viga dupla europeus
-
-
guindastes
-
Guindastes de lança independentes
-
Guindastes de lança móvel de parede
-
Guindastes de lança montados na parede
-
Guindastes de braço oscilante
-
Guindastes elétricos autoportantes
-
Guindastes de braço autoportantes manuais
-
Guindastes de braço de alumínio
-
Guindastes de lança articulada
-
Guindastes de braço inteligentes
-
Guindastes de braço padrão FEM
-
Guindastes de braço portáteis
-
-
Guindastes especiais
-
Guindastes de portal portuário
-
Guindastes para salas limpas
-
Elevadores de barco móveis
-
Guindaste de pórtico com escudo para perfuração de túneis
-
Straddle Carriers
-
Sistema de Manuseio de Segmentos
-
Guindastes de transferência com encaixe galvanizado
-
Guindaste de empilhamento de blocos de carbono anódicos
-
Guindaste empilhador
-
Ponte rolante de cobre eletrolítico
-
- Guindastes Elétricos
- Carrinhos de transferência
-
Guindastes
-
peças do guindaste
-
Baldes de Agarrar
-
Balde elétrico de aço inoxidável com garra
-
Garras mecânicas de quatro cordas para casca de laranja
-
Garras mecânicas de concha de quatro cordas para balde
-
Garras retangulares eletro-hidráulicas
-
Garras eletro-hidráulicas tipo concha
-
Garras eletro-hidráulicas de casca de laranja, garras hidráulicas de cacto
-
Garra de motor elétrico
-
Balde elétrico de monotrilho com guincho de monotrilho
-
Garras de concha com controle remoto
-
Garras mecânicas de duas cordas tipo concha
-
Garras para madeira
-
Balde de corda única
-
Máquinas de limpeza de grades de lixo
-
Garras de dragagem
-
Garras de corte
-
- Esparguete de guindaste
-
Peças de reposição para guindastes
-
Polias de guindaste
-
Polias de cabo de aço
-
Tambor de cabo de guindaste
-
Carrinho de Guindaste
-
Guincho elétrico
-
Cabine do operador de guindaste
-
Freios de ponte rolante
-
Cabos de Ponte Rolante
-
Guias de corda para ponte rolante
-
Condutores de Ponte Rolante e Linhas de Alimentação Elétrica
-
Trilhos de ponte rolante
-
Grampos de trilho para ponte rolante
-
Motores de ponte rolante
-
Redutores de Ponte Rolante
-
Acoplamentos para Ponte Rolante
-
- Rodas do guindaste
-
Baldes de Agarrar
- Empresa
- Contato
-
Indústrias
-
Manufatura Geral
-
Tratamento de resíduos
-
pré-moldado
-
Poder
-
Pedra
-
fabricação de papel
-
Produção de metais
-
construção de ponte
-
Guindastes Portuários: Para Manuseio de Contêineres e Materiais a Granel
-
Pontes Rolantes para a Indústria de Petróleo e Gás: Aumente a Eficiência Operacional
-
Pontes Rolantes para a Indústria Automotiva: Soluções de Automação Eficientes
-
Soluções de ponte rolante para ferrovias: assentamento de trilhos, manutenção de material rodante e movimentação de contêineres
-
Pontes Rolantes para Alimentos e Bebidas: Soluções Confiáveis para um Manuseio Eficiente
-
Pontes Rolantes para Fabricação Eficiente de Cimento, Vidro, Tijolo e Concreto Pré-moldado
-
Pontes Rolantes para a Indústria da Aviação: Manutenção e Montagem de Aeronaves
-
Pontes Rolantes Aeroespaciais: Elevação de Precisão para Lançamento e Transporte de Foguetes
-
-
Produtos
-
Guindastes
-
Pontes Rolantes de Viga Única
-
Pontes Rolantes de Viga Dupla
-
Pontes rolantes monoviga tipo europeu
-
Pontes rolantes de viga dupla tipo europeu
-
Pontes Rolantes à Prova de Explosão
-
Pontes rolantes magnéticas e de garra
-
guindastes de monotrilho
-
Pontes rolantes para fundição
-
Pontes Rolantes Isolantes
-
Pontes rolantes de baixa altura
-
Pegue guindastes suspensos
-
Pontes Rolantes de Panela
-
Pontes Rolantes Suspensas
-
Guindastes Eletromagnéticos
-
Guindastes para estações de trabalho: design leve, fácil instalação e operação sem esforço.
-
Pontes rolantes de estação de trabalho autônoma
-
Ponte rolante montada no teto
-
Pontes Rolantes Manuais
-
-
guindastes de pórtico
-
Guindastes semi-pórtico
-
Guindastes de pórtico de viga única
-
Guindastes de pórtico de viga dupla
-
Guindastes de pórtico para contêineres
-
Guindastes de pórtico treliçados
-
Guindastes de pórtico ajustáveis
-
Guindastes de pórtico portáteis
-
guindastes de pórtico europeus
-
Guindastes de pórtico de alumínio
-
Guindastes de pórtico de contêineres com pneus de borracha
-
Guindastes de pórtico para contêineres montados em trilhos
-
Guindaste de pórtico de estaleiro
-
Guindastes pórticos monoviga europeus
-
Guindastes pórticos de viga dupla europeus
-
-
guindastes
-
Guindastes de lança independentes
-
Guindastes de lança móvel de parede
-
Guindastes de lança montados na parede
-
Guindastes de braço oscilante
-
Guindastes elétricos autoportantes
-
Guindastes de braço autoportantes manuais
-
Guindastes de braço de alumínio
-
Guindastes de lança articulada
-
Guindastes de braço inteligentes
-
Guindastes de braço padrão FEM
-
Guindastes de braço portáteis
-
-
Guindastes especiais
-
Guindastes de portal portuário
-
Guindastes para salas limpas
-
Elevadores de barco móveis
-
Guindaste de pórtico com escudo para perfuração de túneis
-
Straddle Carriers
-
Sistema de Manuseio de Segmentos
-
Guindastes de transferência com encaixe galvanizado
-
Guindaste de empilhamento de blocos de carbono anódicos
-
Guindaste empilhador
-
Ponte rolante de cobre eletrolítico
-
- Guindastes Elétricos
- Carrinhos de transferência
-
Guindastes
-
peças do guindaste
-
Baldes de Agarrar
-
Balde elétrico de aço inoxidável com garra
-
Garras mecânicas de quatro cordas para casca de laranja
-
Garras mecânicas de concha de quatro cordas para balde
-
Garras retangulares eletro-hidráulicas
-
Garras eletro-hidráulicas tipo concha
-
Garras eletro-hidráulicas de casca de laranja, garras hidráulicas de cacto
-
Garra de motor elétrico
-
Balde elétrico de monotrilho com guincho de monotrilho
-
Garras de concha com controle remoto
-
Garras mecânicas de duas cordas tipo concha
-
Garras para madeira
-
Balde de corda única
-
Máquinas de limpeza de grades de lixo
-
Garras de dragagem
-
Garras de corte
-
- Esparguete de guindaste
-
Peças de reposição para guindastes
-
Polias de guindaste
-
Polias de cabo de aço
-
Tambor de cabo de guindaste
-
Carrinho de Guindaste
-
Guincho elétrico
-
Cabine do operador de guindaste
-
Freios de ponte rolante
-
Cabos de Ponte Rolante
-
Guias de corda para ponte rolante
-
Condutores de Ponte Rolante e Linhas de Alimentação Elétrica
-
Trilhos de ponte rolante
-
Grampos de trilho para ponte rolante
-
Motores de ponte rolante
-
Redutores de Ponte Rolante
-
Acoplamentos para Ponte Rolante
-
- Rodas do guindaste
-
Baldes de Agarrar
- Empresa
- Contato


Controle de velocidade por enfraquecimento de campo em sistemas de acionamento de guindastes: princípios e implementação
Índice
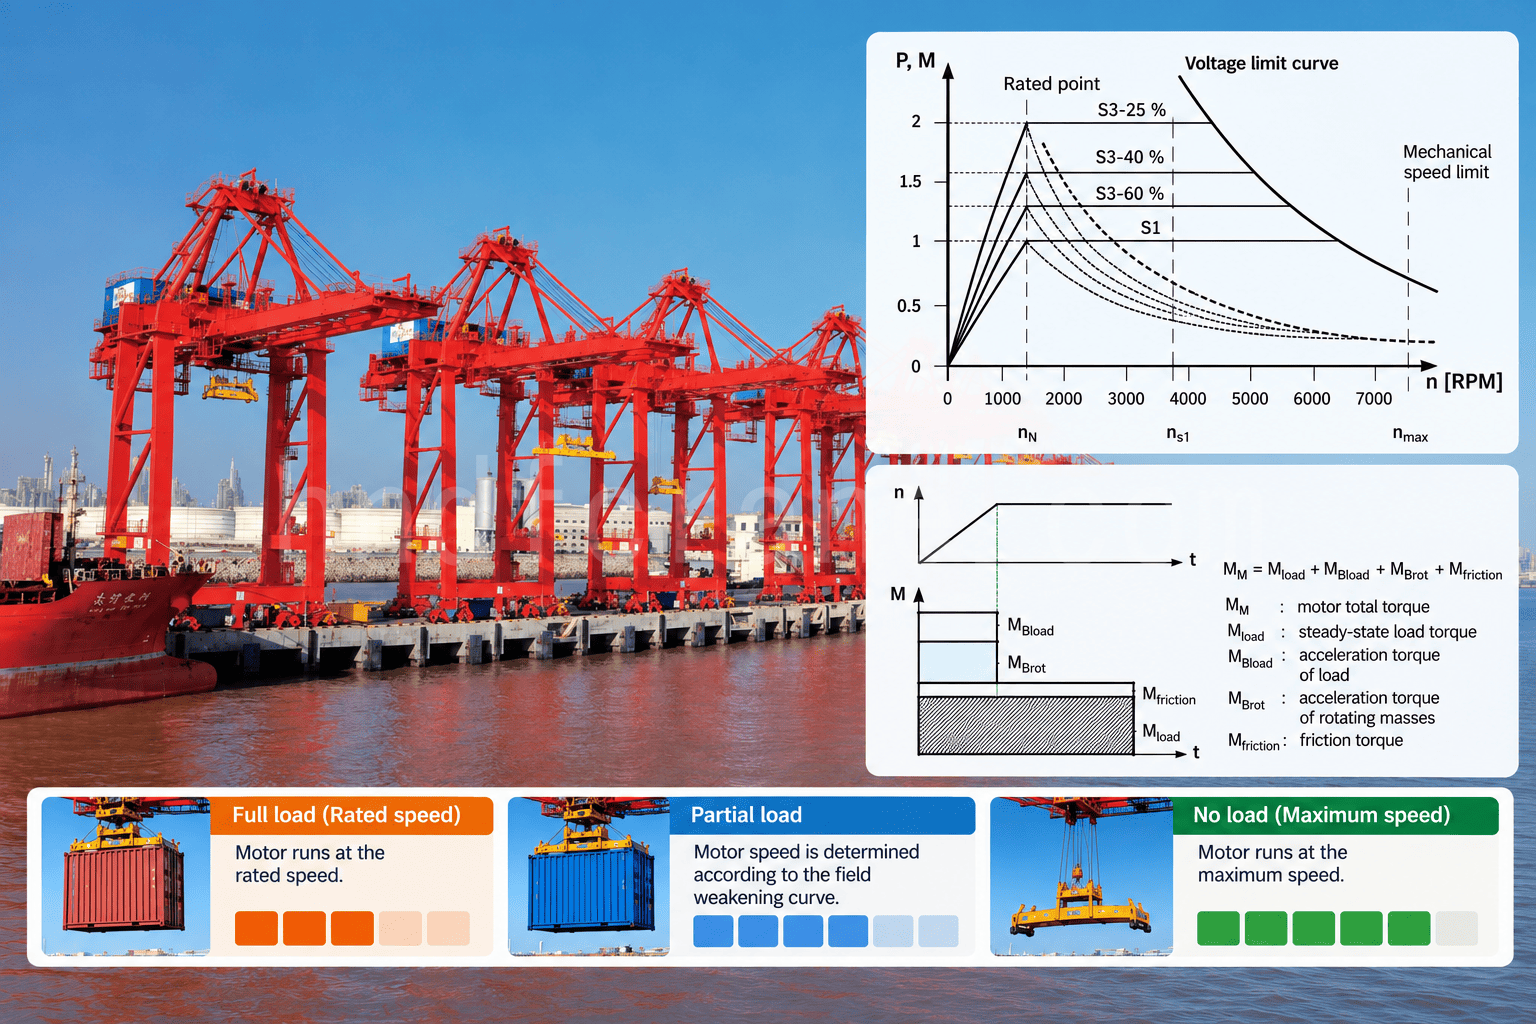
O controle de velocidade por enfraquecimento do campo magnético em motores de guindaste é frequentemente utilizado em mecanismos de içamento para melhorar a eficiência operacional. A ideia básica é simples: o motor opera na velocidade máxima em condições de vazio, opera na velocidade nominal sob carga pesada e utiliza uma curva de enfraquecimento do campo magnético calculada para determinar a velocidade adequada para cargas intermediárias entre a carga pesada e o vazio.
Para acionamentos de guindastes de ponte rolante e pórtico, isso ajuda a aumentar a velocidade de elevação em condições de carga zero ou leve, reduzir o tempo de içamento, encurtar o ciclo de trabalho e melhorar a produtividade do equipamento.
Algumas aplicações especiais devem seguir seus próprios dados de projeto. Por exemplo, em um guindaste pórtico para construção naval, se as velocidades sem carga, com meia carga e com carga total forem de 3, 6 e 9 m/min, respectivamente, e a taxa de enfraquecimento do campo do motor não puder atingir três vezes a velocidade nominal, a velocidade de operação com carga total poderá ser inferior à velocidade nominal.
A discussão a seguir utiliza guindastes de cais para contêineres e descarregadores de navios como exemplos, pois ambos possuem altos requisitos de eficiência. A carga de um mecanismo de içamento não atinge a carga nominal em todos os ciclos. Para um guindaste de cais para contêineres, o peso do contêiner geralmente varia entre 3 e 40 toneladas, dependendo da carga em seu interior. Quando a carga é pesada, a velocidade de elevação é menor. Quando a carga é leve, a velocidade de elevação pode ser aumentada, reduzindo o tempo de ciclo do ponto de vista do equipamento.
As condições de operação de um descarregador de navios são relativamente simples. Durante a fase de escotilha cheia, o descarregamento com a garra geralmente ocorre próximo à carga máxima. Quando a garra se abre, o mecanismo opera sob carga leve, portanto o sistema necessita principalmente de faixas de alta e baixa velocidade. Durante a fase de limpeza, o peso do material agarrado a cada vez varia bastante. Nessas condições, a operação em alta velocidade com carga leve pode reduzir significativamente o ciclo de trabalho.
Princípio do Controle de Velocidade de Enfraquecimento de Campo
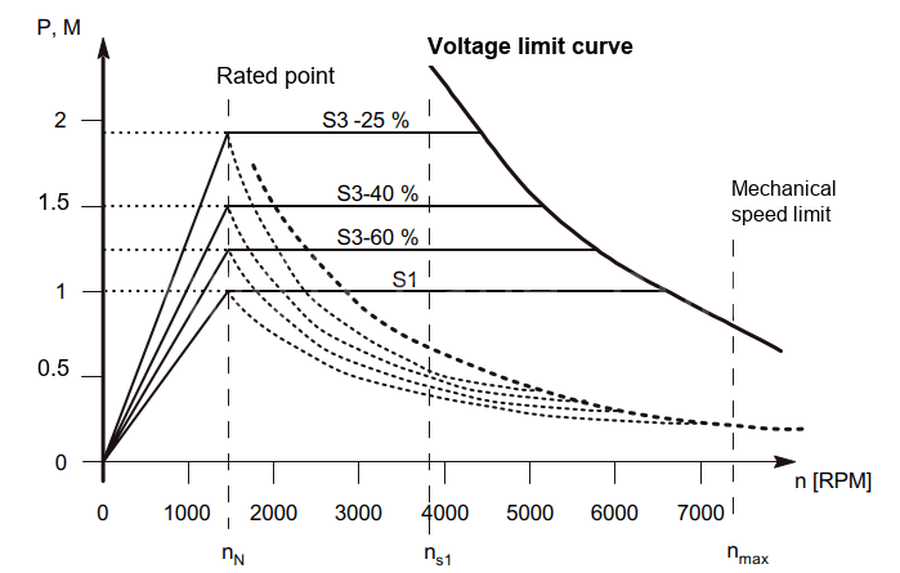
Conforme ilustrado na Figura 1-1, a linha contínua representa a relação entre velocidade e potência, enquanto a linha tracejada representa a relação entre velocidade e torque de saída.
Quando o motor acelera de velocidade zero até a velocidade nominal n_N, a potência de saída do motor é proporcional à velocidade, enquanto o torque de saída permanece no valor nominal. Essa faixa é chamada de faixa característica de torque constante.
Quando o motor opera da velocidade nominal n_N até a velocidade máxima n_max, a potência de saída do motor permanece constante na potência nominal, enquanto o torque de saída é inversamente proporcional à velocidade. Essa faixa é chamada de faixa característica de potência constante.
As curvas S1, S3-60%, S3-40% e S3-25% na Figura 1-1 estão relacionadas ao desempenho do motor e são mostradas apenas como exemplos.
Quando a carga atinge a carga nominal, o motor opera abaixo da velocidade nominal e permanece na faixa de torque constante. O torque de saída pode permanecer constante, enquanto a potência de saída depende da velocidade do motor.
Quando a carga está abaixo da carga nominal, o motor pode entrar na faixa de enfraquecimento de campo e operar acima da velocidade nominal. Nessa faixa de potência constante, a potência de saída permanece constante e o torque de saída diminui à medida que a velocidade do motor aumenta.
No projeto, a curva característica de limite de tensão e o limite de velocidade mecânica devem ser considerados cuidadosamente. A operação real deve manter uma margem razoável em relação a esses limites.
Curva de enfraquecimento de campo e detecção de peso de carga
A curva de enfraquecimento de campo pode ser calculada a partir do desempenho mecânico e geralmente é fornecida pelo fabricante original do equipamento (OEM). Após a obtenção da curva de enfraquecimento de campo, ela pode ser configurada no programa de controle com uma certa margem, como 5%.
A premissa do controle de velocidade dependente da carga é a detecção precisa do peso da carga. Na prática, a detecção da carga costuma ser um dos pontos mais difíceis.
Método 1: Detecção de carga por sensor de pesagem
Durante a aceleração de içamento, o programa do CLP calcula o peso da carga a partir da saída analógica do sensor de pesagem. Em seguida, calcula a referência de velocidade do motor a partir do peso da carga e da curva de enfraquecimento do campo, enviando essa referência ao inversor para que o motor funcione na velocidade calculada.
No entanto, os dados dos sensores de pesagem podem sofrer variações, e a precisão da medição é difícil de garantir. Isso cria um alto risco. Se a velocidade de enfraquecimento do campo calculada for imprecisa, a velocidade pode ser excessiva, enquanto o torque de saída do motor do guincho pode ser insuficiente. Isso pode levar a um acidente por perda de controle, como excesso de velocidade.
Método 2: Estimativa de carga pela corrente do motor
Para solucionar o problema de precisão dos sensores de pesagem, um método comum de estimativa de carga pode ser implementado no programa do CLP. A corrente do motor do guincho pode ser usada para calcular o peso da carga. Em operação estável do motor, o torque de saída do motor é proporcional ao peso da carga, e a corrente do motor é aproximadamente proporcional ao torque de saída. Portanto, a corrente do motor pode ser usada para estimar o peso da carga.
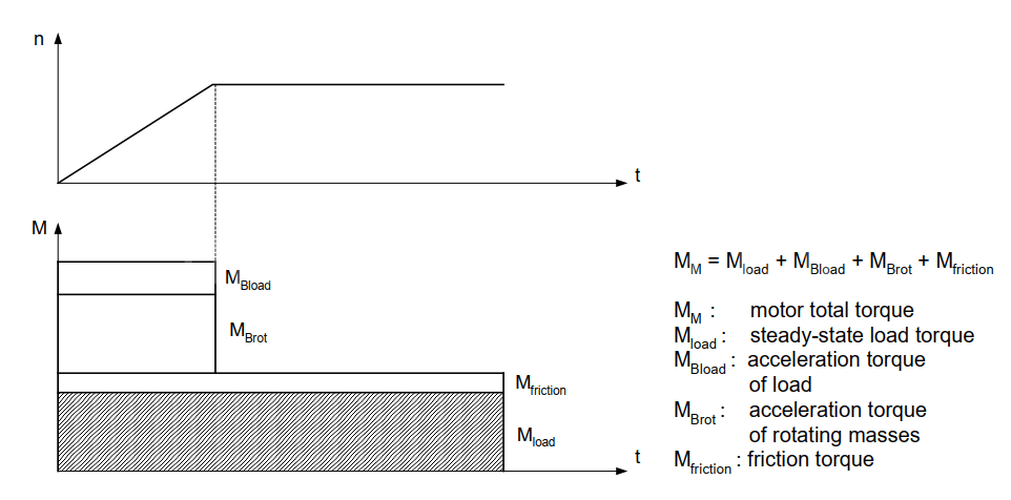
Conforme mostrado na Fig. 1-2, durante a aceleração, o torque de saída do motor inclui quatro partes, e M_LOAD é proporcional à carga.
O coeficiente de proporcionalidade K entre a corrente do motor A e a carga T deve ser determinado por meio de medição real durante o comissionamento:
T = K x A
O método de medição é o seguinte:
- Levante uma carga conhecida T_LOAD até que ela fique suspensa acima do solo e, em seguida, acelere-a do repouso até a velocidade base ou velocidade nominal.
- Obtenha a corrente do motor A. A amostragem da corrente deve ser realizada durante a fase de aceleração, pois a velocidade de enfraquecimento do campo precisa ser calculada a partir do peso da carga durante a aceleração. Para melhorar a precisão dos dados, recomenda-se a amostragem no meio da aceleração. Por exemplo, se o tempo de aceleração de zero até a velocidade base for de 3 segundos, a amostragem pode começar após 1,5 segundos de operação. Realize uma amostragem a cada 100 ms, colete 5 amostras no total e use a média das 5 amostras como a corrente do motor A_M.
- Calcule K: K = T_LOAD / A_M
- Durante a operação real, leia o valor atual A usando o mesmo método. Em seguida, calcule o peso da carga por T = K x A e combine o resultado com a curva de enfraquecimento do campo para calcular a velocidade de enfraquecimento do campo do motor.
Pontos importantes:
- Por segurança, se a amostragem atual falhar ou o resultado da amostragem for incerto, o motor deve funcionar apenas na velocidade nominal.
- A velocidade de enfraquecimento do campo calculada durante o içamento também pode ser usada como referência para o abaixamento.
- Após o término de cada ciclo de trabalho, a velocidade de enfraquecimento do campo deve ser redefinida para a velocidade nominal. A referência de velocidade deve ser atualizada somente após o recálculo de uma velocidade de enfraquecimento de campo válida.
Notas de Implementação e Retrofit da Siemens
Os primeiros sistemas da Siemens utilizavam placas de tecnologia como a T300, que integrava a função de controle de velocidade por enfraquecimento de campo. Os usuários precisavam apenas de um desenvolvimento de aplicação simples e de um cuidadoso comissionamento no local antes do uso. A T300 era instalada ao lado da placa CUVC na caixa eletrônica do Masterdrive 6SE70, e um EPROM era inserido na T300, de modo que o programa era armazenado no EPROM.
Com o sistema de acionamento SINAMICS mais recente, a Siemens desenvolveu o pacote de software de controle de guindastes SIMOCRANE na plataforma SIMOTION. Ele incluía programas de tecnologia para guindastes, como o controle de velocidade por enfraquecimento de campo. Com a descontinuação do SIMOTION, o SIMOCRANE foi transferido para a plataforma de hardware CU320 e ainda oferece suporte ao controle de velocidade por enfraquecimento de campo.
Projetos de modernização exigem atenção especial. O T300 não pode ser usado em um sistema SINAMICS, portanto, suas funções devem ser migradas para um PLC, CU320 ou outra plataforma. Caso contrário, um guindaste com função de enfraquecimento de campo pode ser modificado para um guindaste com apenas duas velocidades: alta e baixa.
Após compreender o princípio de funcionamento e o método de implementação, a equipe do projeto pode decidir se desenvolve a função de forma independente ou se adquire um pacote de software consolidado. Para aplicações de engenharia, é importante não apenas saber o que a função faz, mas também entender por que ela funciona.
Eu sou Cindy, com 10 anos de experiência de trabalho na indústria de guindastes e acumulei uma riqueza de conhecimento profissional. Eu escolhi os guindastes satisfatórios para mais de 500 clientes. Se você tiver alguma necessidade ou dúvida sobre guindastes, sinta-se à vontade para entrar em contato comigo, usarei minha expertise e experiência prática para ajudá-lo a resolver o problema!
Envie sua pergunta
- Email: sales@hndfcrane.com
- Whatsapp: +86 191 3738 6654
- Telegrama: +86 191 3738 6654
- Tel: +86-373-581 8299
- Fax: +86-373-215 7000
- Adicionar: Distrito Industrial de Changnao, cidade de Xinxiang, província de Henan, China
 WeChat
- Guindastes
- Pontes Rolantes de Viga Dupla
- Pontes Rolantes de Viga Única
- Pontes rolantes monoviga tipo europeu
- Pontes Rolantes à Prova de Explosão
- Pontes rolantes magnéticas e de garra
- guindastes de monotrilho
- Pontes rolantes para fundição
- Guindastes para estações de trabalho: design leve, fácil instalação e operação sem esforço.
- guindastes
- Guindastes de lança montados na parede
- Guindastes de lança móvel de parede
- Guindastes de lança independentes
- Guindastes de braço giratório em alumínio: leves e com rotação suave para facilitar o içamento.
- Guindastes de braço oscilante: Elevação leve e eficiente para montagem mecânica em curtas distâncias
- Guindastes de braço giratório manuais autoportantes: soluções eficientes de elevação manual para operações em espaços limitados.
- Guindastes de braço autoportantes elétricos: solução totalmente elétrica para elevação rápida e de alta capacidade.
- Guindastes de braço articulado: Elevação de precisão com flexibilidade de braço duplo
- guindastes de pórtico
- Guindastes de pórtico de viga dupla
- Guindastes semi-pórtico
- Guindastes de pórtico de viga única
- Guindastes de pórtico treliçados
- Guindastes de pórtico para contêineres
- Guindastes de pórtico ajustáveis
- Guindastes de pórtico portáteis
- guindastes de pórtico europeus
- Indústrias
- Manufatura Geral
- Tratamento de resíduos
- pré-moldado
- Poder
- Pedra
- fabricação de papel
- Produção de metais
- construção de ponte
- Guindastes Portuários: Para Manuseio de Contêineres e Materiais a Granel
- Pontes Rolantes para a Indústria de Petróleo e Gás: Aumente a Eficiência Operacional
- Pontes Rolantes para a Indústria Automotiva: Soluções de Automação Eficientes
- Soluções de ponte rolante para ferrovias: assentamento de trilhos, manutenção de material rodante e movimentação de contêineres
- Guindastes Elétricos
- Talhas elétricas de cabo de aço
- Talha elétrica
- Elevadores elétricos tipo europeu
- Talhas elétricas de corrente europeias: operação suave, baixo ruído e eficiência energética
- Talhas de alavanca manual: ideais para tarefas de tração e elevação
- Talhas de corrente manuais: elevação manual para áreas sem energia
- Talhas elétricas de baixa altura: design compacto para máxima eficiência de espaço
- Talhas pneumáticas de corrente: manuseio suave para uso industrial
- Talhas manuais de corrente à prova de explosão: Construção em liga de cobre resistente a faíscas para áreas classificadas como perigosas.
- Talhas elétricas de corrente à prova de explosão para elevação em áreas classificadas como perigosas.
- peças do guindaste
- Polias de cabo de aço
- Carrinho de Guindaste
- Baldes de grua
- Pinças de elevação de guindaste
- Cabines de operadores de guindastes personalizáveis: maior conforto e proteção
- Freios de ponte rolante: essenciais para operações seguras
- Cabos de Ponte Rolante: Soluções de Energia Móvel Confiáveis
- Sobre
- casos
- Notícias
- perguntas frequentes
- Download
- Blogues
- Ferramentas de cálculo de carga de rodas de guindaste online
- VR Panorama
- Contate-nos
- Email: sales@hndfcrane.com
- Whatsapp: +86 191 3738 6654
- Telegrama: +86 191 3738 6654
- Tel: +86-373-581 8299
-