
-
Industri
-

Manufaktur Umum
-

Penanganan Limbah
-

Pracetak
-

Kekuatan
-

Batu
-

Pembuatan kertas
-

Produksi Logam
-

Konstruksi Jembatan
-

Crane Pelabuhan: Untuk Penanganan Kontainer dan Material Massal
-

Crane Overhead untuk Industri Perminyakan dan Gas: Meningkatkan Efisiensi Operasional
-

Crane Laut untuk Pemuatan Kargo yang Efisien di Kapal
-

Derek Atas untuk Industri Otomotif: Solusi Otomasi yang Efisien
-

Solusi Derek Atas untuk Perkeretaapian: Pemasangan Rel, Perawatan Kendaraan Bermotor, dan Penanganan Kontainer
-

Derek Atas untuk Makanan dan Minuman: Solusi Andal untuk Penanganan yang Efisien
-

Derek Atas untuk Produksi Semen, Kaca, Bata dan Beton Pracetak yang Efisien
-

Overhead Crane untuk Industri Penerbangan: Perawatan dan Perakitan Pesawat
-

Derek Overhead Dirgantara: Pengangkatan Presisi untuk Peluncuran dan Pengangkutan Roket
-
-
Produk
-
Derek Overhead
-

Derek Overhead Girder Tunggal
-

Derek Overhead Girder Ganda
-

Derek Overhead Girder Tunggal Tipe Eropa
-

Derek Gantung Balok Ganda Tipe Eropa
-

Derek Overhead Bukti Ledakan
-

Ambil Dan Derek Overhead Magnetik
-

Derek Monorel
-

Derek Overhead Pengecoran
-

Derek Atas Isolasi
-

Derek Overhead dengan Ruang Kepala Rendah
-

Ambil Derek Di Atas Kepala
-

Sendok Derek Di Atas Kepala
-

Derek Atas Gantung
-

Derek Overhead Elektromagnetik
-

Derek Workstation: Desain Ringan, Pemasangan Mudah, dan Pengoperasian Tanpa Ribet
-

Derek Jembatan Stasiun Kerja yang Berdiri Sendiri
-

Derek Jembatan yang Dipasang di Langit-langit
-

Derek Manual di Atas Kepala
-
-
Gantry Crane
-

Derek Semi Gantry
-

Crane Gantry Girder Tunggal
-

Crane Gantry Girder Ganda
-

Crane Gantry Kontainer
-

Truss Gantry Crane
-

Gantry Crane yang Dapat Disesuaikan
-

Gantry Crane Portabel
-

Derek Gantry Eropa
-

Derek Gantry Aluminium
-

Derek Gantry Kontainer Berban Karet
-

Derek Gantry Kontainer yang Dipasang di Rel
-

Derek Gantry Galangan Kapal
-

Derek Gantry Balok Tunggal Eropa
-

Derek Gantry Balok Ganda Eropa
-
- Derek Jib
- Derek Khusus
- Hoist Listrik
- Gerobak Transfer
-
Derek Overhead
-
Bagian Derek
-
Ambil Ember
-

Ember Genggam Elektrik Stainless Steel
-

Penjepit Kulit Jeruk Mekanik Empat Tali
-

Ember Penjepit Kerang Empat Tali Mekanik
-

Pegangan Persegi Panjang Elektro Hidrolik
-

Pegangan Kerang Elektro Hidrolik
-

Penjepit Kulit Jeruk Elektro Hidrolik, Penjepit Kaktus Hidrolik
-

Pegangan Motor Listrik
-

Bucket Genggam Monorel Elektrik dengan Kerekan Monorel
-

Pegangan Kerang Kendali Jarak Jauh
-

Pegangan Kerang Dua Tali Mekanik
-

Perampasan Kayu
-

Ember Penjepit Tali Tunggal
-

Mesin Pembersih Rak Sampah
-

Penangkapan Pengerukan
-

Pegangan Pemangkasan
-
- Penyebar Derek
-
Suku Cadang Crane
-

Katrol Derek
-

Berkas Tali Kawat
-

Drum Tali Derek
-

Troli Derek
-

Winch Listrik
-

Kabin Operator Derek
-

Rem Derek di Atas Kepala
-

Kabel Derek Atas
-

Panduan Tali Derek di Atas Kepala
-

Konduktor Derek di Atas Kepala dan Saluran Catu Daya
-

Rel Derek Atas
-

Klip Rel Derek di Atas Kepala
-

Motor Derek Overhead
-

Pereduksi Derek Overhead
-

Kopling untuk Overhead Crane
-
- Roda Derek
-
Ambil Ember
- Perusahaan
- Kontak












































-
Industri
-
Manufaktur Umum
-
Penanganan Limbah
-
Pracetak
-
Kekuatan
-
Batu
-
Pembuatan kertas
-
Produksi Logam
-
Konstruksi Jembatan
-
Crane Pelabuhan: Untuk Penanganan Kontainer dan Material Massal
-
Crane Overhead untuk Industri Perminyakan dan Gas: Meningkatkan Efisiensi Operasional
-
Crane Laut untuk Pemuatan Kargo yang Efisien di Kapal
-
Derek Atas untuk Industri Otomotif: Solusi Otomasi yang Efisien
-
Solusi Derek Atas untuk Perkeretaapian: Pemasangan Rel, Perawatan Kendaraan Bermotor, dan Penanganan Kontainer
-
Derek Atas untuk Makanan dan Minuman: Solusi Andal untuk Penanganan yang Efisien
-
Derek Atas untuk Produksi Semen, Kaca, Bata dan Beton Pracetak yang Efisien
-
Overhead Crane untuk Industri Penerbangan: Perawatan dan Perakitan Pesawat
-
Derek Overhead Dirgantara: Pengangkatan Presisi untuk Peluncuran dan Pengangkutan Roket
-
-
Produk
-
Derek Overhead
-
Derek Overhead Girder Tunggal
-
Derek Overhead Girder Ganda
-
Derek Overhead Girder Tunggal Tipe Eropa
-
Derek Gantung Balok Ganda Tipe Eropa
-
Derek Overhead Bukti Ledakan
-
Ambil Dan Derek Overhead Magnetik
-
Derek Monorel
-
Derek Overhead Pengecoran
-
Derek Atas Isolasi
-
Derek Overhead dengan Ruang Kepala Rendah
-
Ambil Derek Di Atas Kepala
-
Sendok Derek Di Atas Kepala
-
Derek Atas Gantung
-
Derek Overhead Elektromagnetik
-
Derek Workstation: Desain Ringan, Pemasangan Mudah, dan Pengoperasian Tanpa Ribet
-
Derek Jembatan Stasiun Kerja yang Berdiri Sendiri
-
Derek Jembatan yang Dipasang di Langit-langit
-
Derek Manual di Atas Kepala
-
-
Gantry Crane
-
Derek Semi Gantry
-
Crane Gantry Girder Tunggal
-
Crane Gantry Girder Ganda
-
Crane Gantry Kontainer
-
Truss Gantry Crane
-
Gantry Crane yang Dapat Disesuaikan
-
Gantry Crane Portabel
-
Derek Gantry Eropa
-
Derek Gantry Aluminium
-
Derek Gantry Kontainer Berban Karet
-
Derek Gantry Kontainer yang Dipasang di Rel
-
Derek Gantry Galangan Kapal
-
Derek Gantry Balok Tunggal Eropa
-
Derek Gantry Balok Ganda Eropa
-
- Derek Jib
- Derek Khusus
- Hoist Listrik
- Gerobak Transfer
-
Derek Overhead
-
Bagian Derek
-
Ambil Ember
-
Ember Genggam Elektrik Stainless Steel
-
Penjepit Kulit Jeruk Mekanik Empat Tali
-
Ember Penjepit Kerang Empat Tali Mekanik
-
Pegangan Persegi Panjang Elektro Hidrolik
-
Pegangan Kerang Elektro Hidrolik
-
Penjepit Kulit Jeruk Elektro Hidrolik, Penjepit Kaktus Hidrolik
-
Pegangan Motor Listrik
-
Bucket Genggam Monorel Elektrik dengan Kerekan Monorel
-
Pegangan Kerang Kendali Jarak Jauh
-
Pegangan Kerang Dua Tali Mekanik
-
Perampasan Kayu
-
Ember Penjepit Tali Tunggal
-
Mesin Pembersih Rak Sampah
-
Penangkapan Pengerukan
-
Pegangan Pemangkasan
-
- Penyebar Derek
-
Suku Cadang Crane
-
Katrol Derek
-
Berkas Tali Kawat
-
Drum Tali Derek
-
Troli Derek
-
Winch Listrik
-
Kabin Operator Derek
-
Rem Derek di Atas Kepala
-
Kabel Derek Atas
-
Panduan Tali Derek di Atas Kepala
-
Konduktor Derek di Atas Kepala dan Saluran Catu Daya
-
Rel Derek Atas
-
Klip Rel Derek di Atas Kepala
-
Motor Derek Overhead
-
Pereduksi Derek Overhead
-
Kopling untuk Overhead Crane
-
- Roda Derek
-
Ambil Ember
- Perusahaan
- Kontak



Kebisingan Reducer Derek Atas: Analisis Eksentrisitas Gigi dan Solusinya
Daftar isi
Kebisingan reduktor derek overhead dapat terjadi selama pengangkatan dan penanganan material di bengkel, yang memengaruhi pengoperasian derek normal. Artikel ini menganalisis kebisingan abnormal dari perspektif kesalahan eksentrisitas pasangan roda gigi. Berdasarkan hasil perhitungan kebisingan struktural dari analisis simulasi, artikel ini juga memberikan solusi yang sesuai sebagai referensi untuk perbaikan. derek atas kinerja operasional.
1. Analisis Eksitasi Gigi di Bawah Kesalahan Eksentrisitas
Derek gantung yang dianalisis dalam artikel ini adalah model LD10 t-28,5 m, dilengkapi dengan motor asinkron tiga fasa 13 kW. Reduktor menggunakan transmisi roda gigi heliks poros paralel empat tahap. Ketika kesalahan eksentrisitas dipertimbangkan, analisis pertama dimulai dari pasangan roda gigi tunggal dan panjang garis persambungannya.
1.1 Model Pasangan Gigi
Ketika eksentrisitas roda gigi dipertimbangkan, eksentrisitas roda gigi penggerak dan yang digerakkan digunakan sebagai titik awal. Berdasarkan jumlah gigi roda gigi dan kecepatan roda gigi penggerak yang diketahui, kurva karakteristik waktu-frekuensi kecepatan roda gigi yang digerakkan dapat diperoleh dan dibandingkan dengan hasil pada asumsi tanpa eksentrisitas. Model pasangan roda gigi eksentrik ditunjukkan pada Gambar 1.
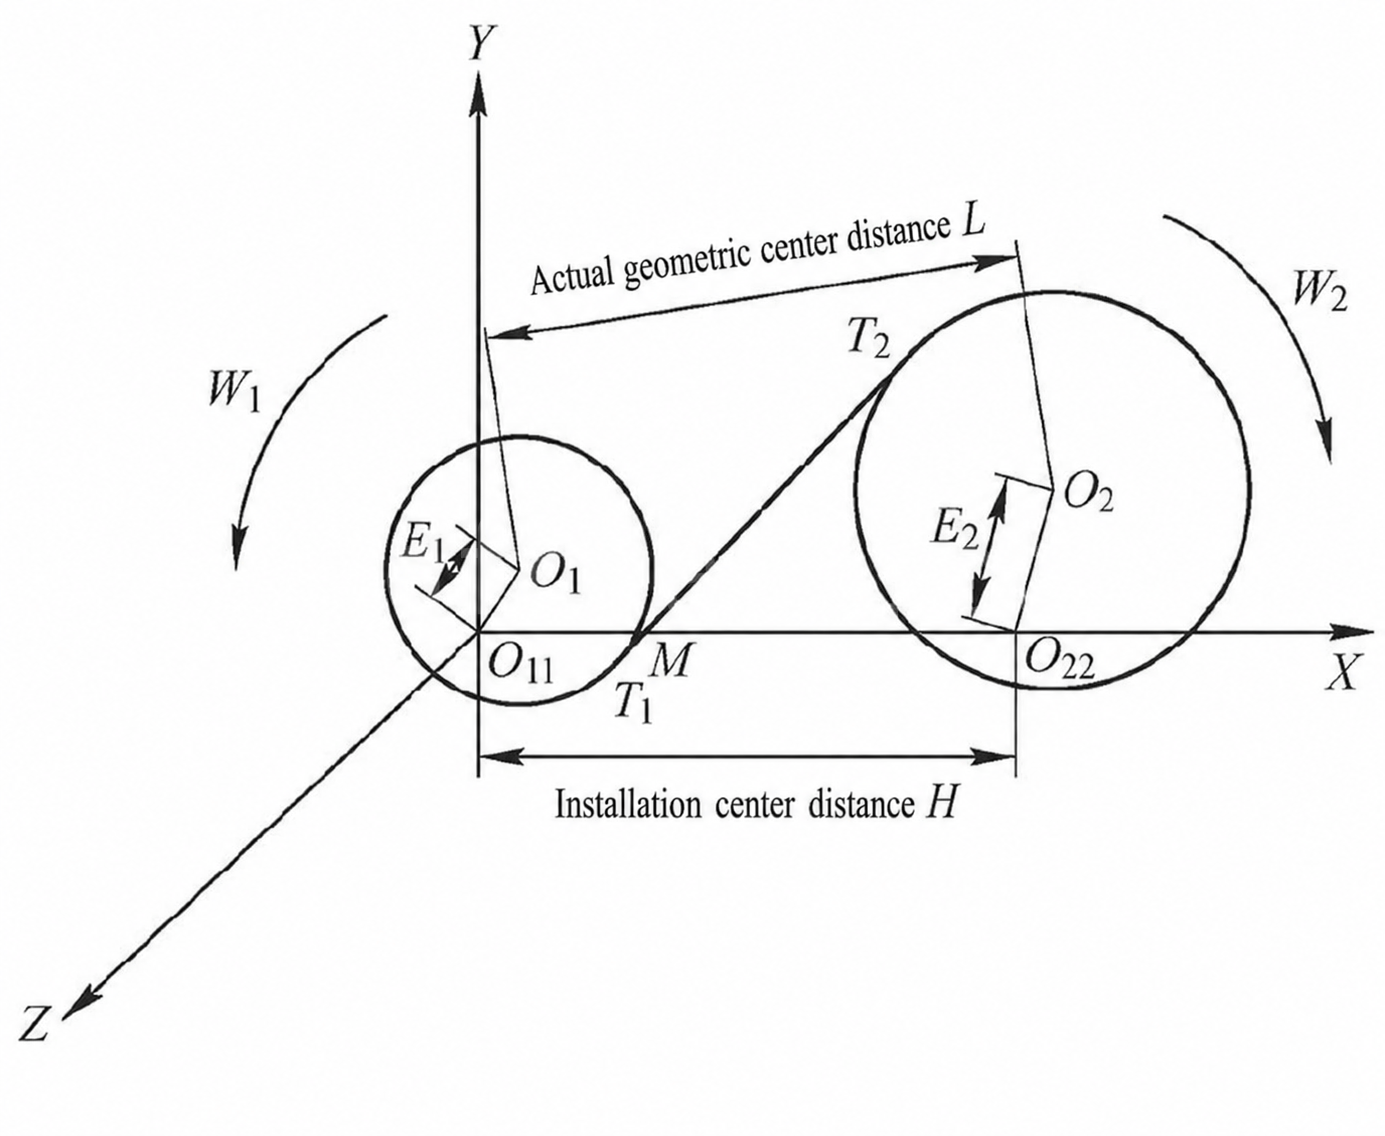
O1 Dan O2 adalah pusat geometris dari pasangan roda gigi dengan asumsi tanpa eksentrisitas. Setelah eksentrisitas E1 Dan E2 terjadi, pusat geometris roda gigi menjadi O11 Dan O22Terlihat bahwa, terlepas dari nilai eksentrisitas, garis jala yang terbentuk dengan menghubungkan titik singgung T1(xT1, yT1) Dan T2(xT2, yT2) selalu memiliki titik persimpangan yang dinamis M(xM, yM) dengan garis yang menghubungkan pusat-pusat geometris roda gigi.
Dengan mempertimbangkan offset, garis persambungan pasangan roda gigi memiliki karakteristik yang berubah-ubah terhadap waktu. Persamaannya dapat dinyatakan sebagai:
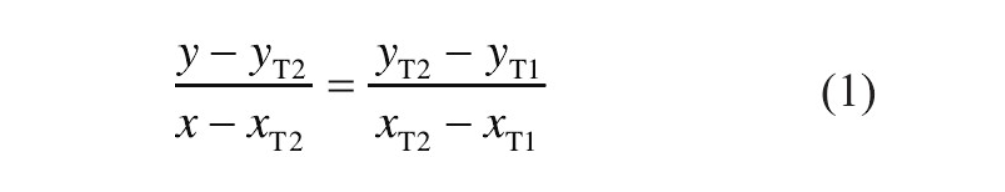
Ketika titik asal koordinat ditempatkan pada titik O11, koordinat transversal dinamis dari titik M dapat diungkapkan sebagai:
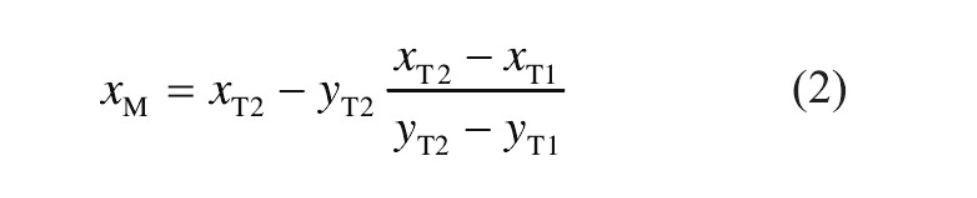
Rasio transmisi sesaat dari pasangan roda gigi tersebut adalah:
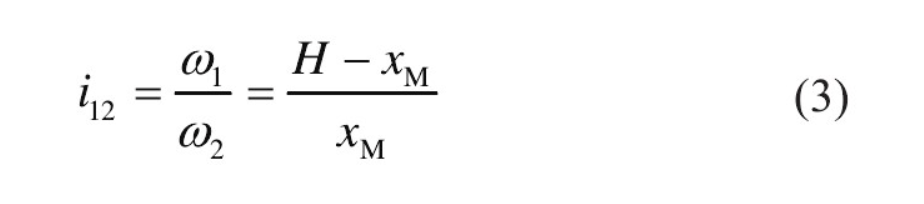
Dalam perhitungan sebenarnya, titik persimpangan dinamis M memiliki hubungan tertentu dengan garis persambungan, sudut antara arah gerak, dan kecepatan garis persambungan sesaat dari roda gigi. Setelah rentang eksentrisitas dan kecepatan sudut masukan ditentukan, rumus (1) sampai (3) dapat digunakan untuk memperoleh kecepatan sudut roda gigi yang digerakkan dan selanjutnya menghitung eksitasi dinamis pasangan roda gigi di bawah kesalahan eksentrisitas.
Dalam proses manufaktur sebenarnya, eksentrisitas E1 Dan E2 dapat dianggap hampir sama. Dengan eksentrisitas pasangan roda gigi heliks sebesar 20 μm pada tingkat akurasi yang diketahui, kurva karakteristik waktu-frekuensi yang dihitung dari roda gigi penggerak ditunjukkan pada Gambar 2.
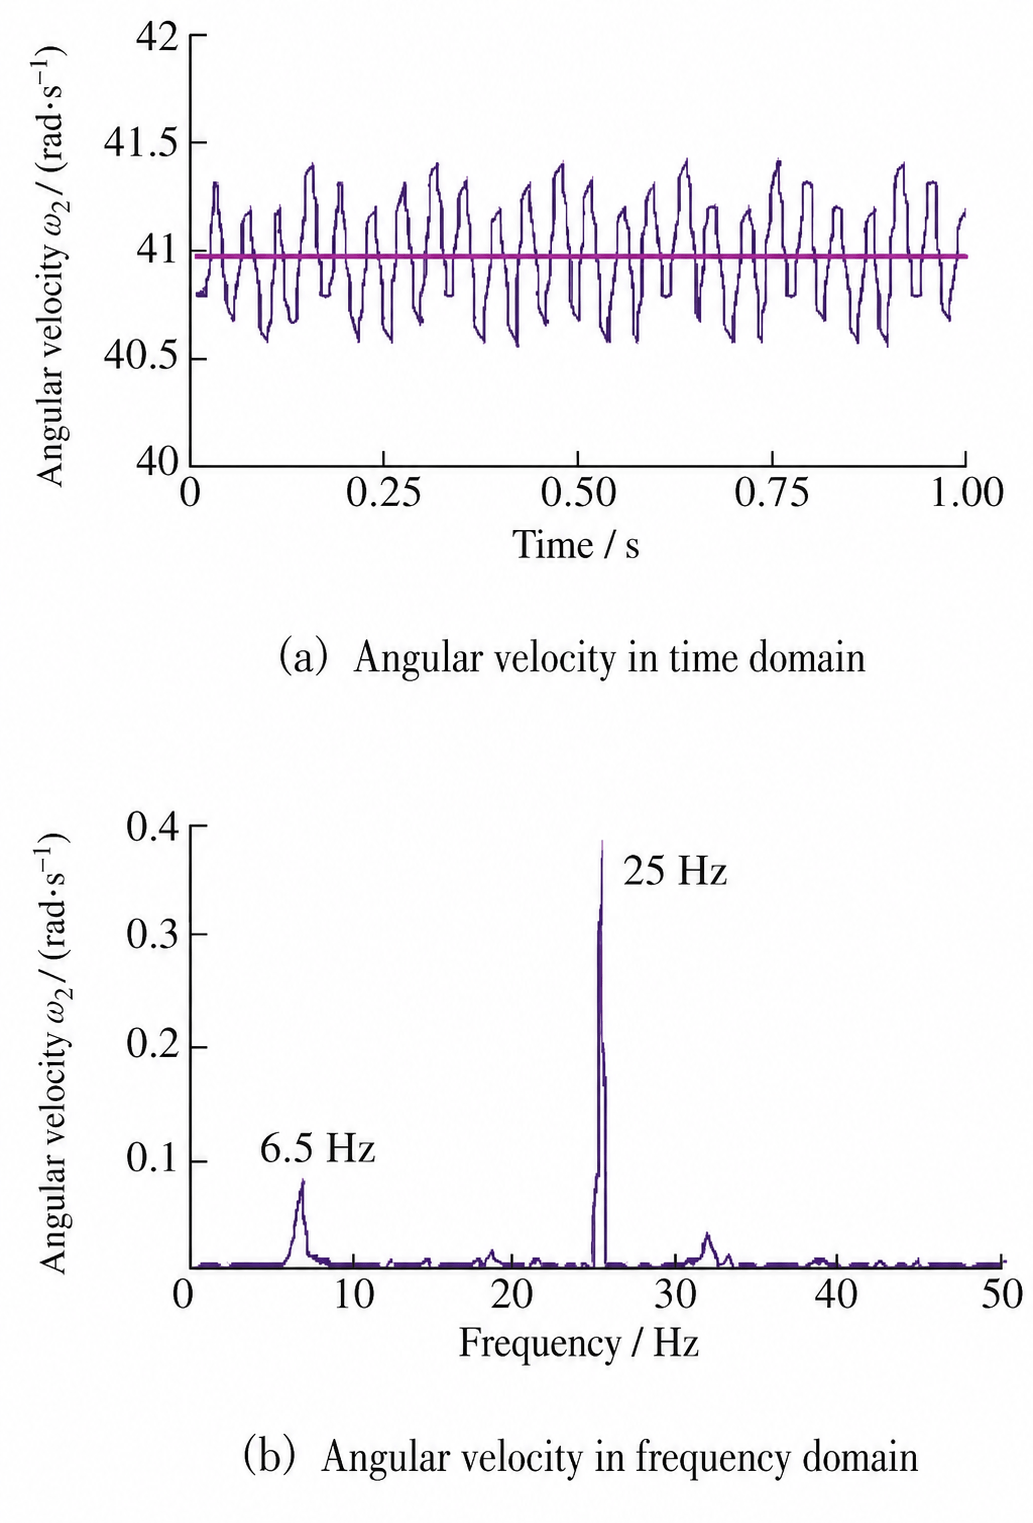
Ketika tidak ada kesalahan eksentrisitas yang diasumsikan, kecepatan sudut roda gigi penggerak diwakili oleh garis lurus merah muda pada Gambar 2a. Ketika terdapat kesalahan eksentrisitas, kecepatan sudut roda gigi penggerak menunjukkan fluktuasi yang jelas dan teratur, terkonsentrasi dalam rentang 40,5-41,5 rad/s. Hasil domain frekuensi setelah transformasi Fourier mencerminkan frekuensi rotasi poros input sebesar 25 Hz dan frekuensi rotasi output roda gigi penggerak sebesar 6,5 Hz. Ini menunjukkan bahwa fluktuasi eksentrisitas pasangan roda gigi tahap input dapat terus ditransfer melalui sistem roda gigi dan menyebar ke bagian luar kotak roda gigi.
2 Perhitungan Numerik Eksitasi Gigi pada Kebisingan Reducer Derek Atas
2.1 Persamaan Diferensial Getaran
Persamaan diferensial getaran sistem roda gigi pada reduktor derek gantung merupakan dasar penting untuk mempelajari karakteristik dinamisnya. Dengan mengurangi orde dan menghitung gaya penggerak dinamis roda gigi, karakteristik getaran seperti intensitas getaran dan kebisingan struktural dapat disimulasikan secara numerik. Persamaan diferensial orde kedua yang dibutuhkan adalah:
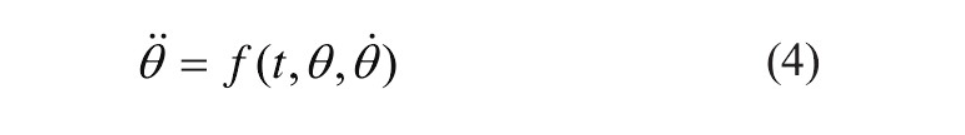
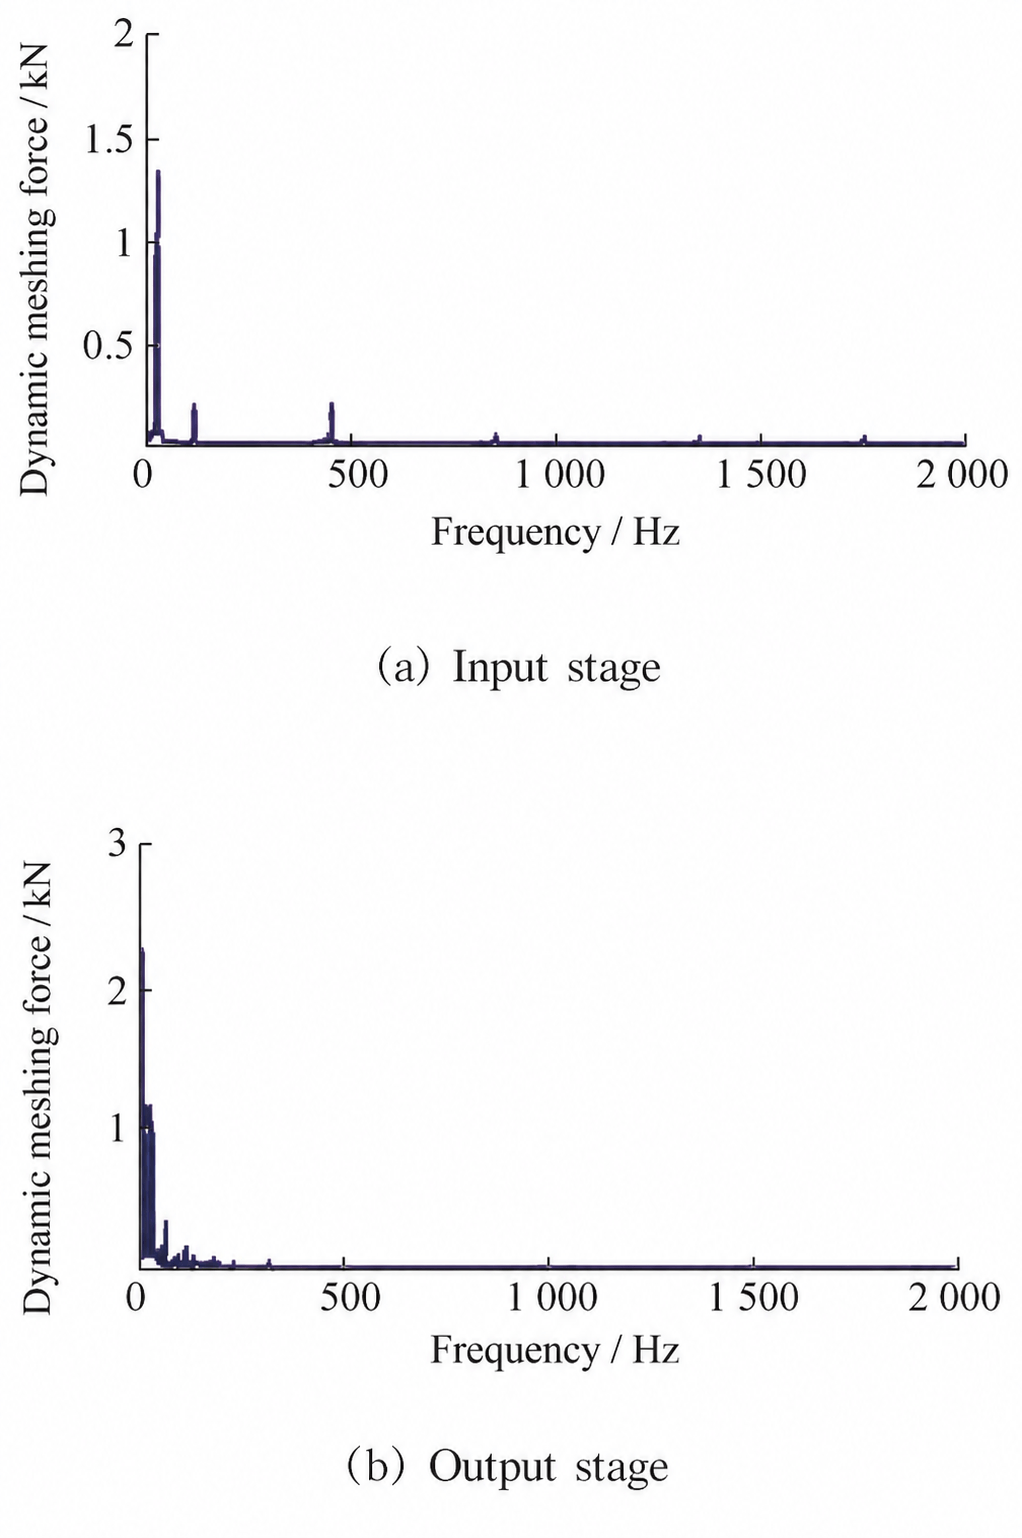
Persamaan waktu koordinat dinamis M disubstitusikan ke dalam θ, dan prinsip reduksi orde Runge-Kutta digunakan untuk menyelesaikan gaya penggerak dinamis dari pasangan roda gigi kecepatan tinggi. Gambar 3 menunjukkan hasil perhitungan gaya penggerak untuk tahap masukan dan tahap keluaran akhir.
2.2 Hasil Analisis Getaran
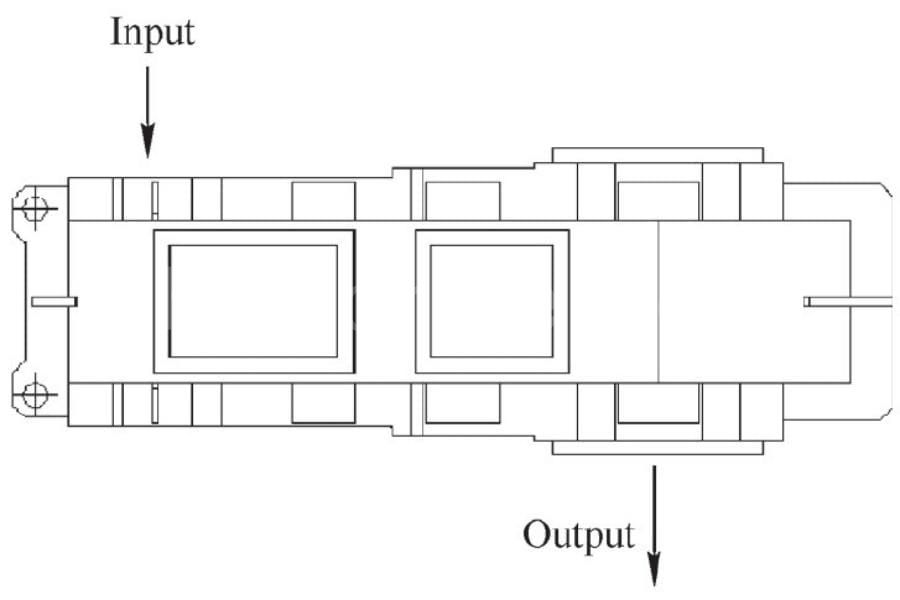
Gambar 4 menunjukkan struktur reduktor. Posisi dudukan bantalan pada ujung input dan output dipilih untuk perhitungan, dan kurva karakteristik getaran domain frekuensi di bawah kesalahan eksentrisitas 20 μm diperoleh.
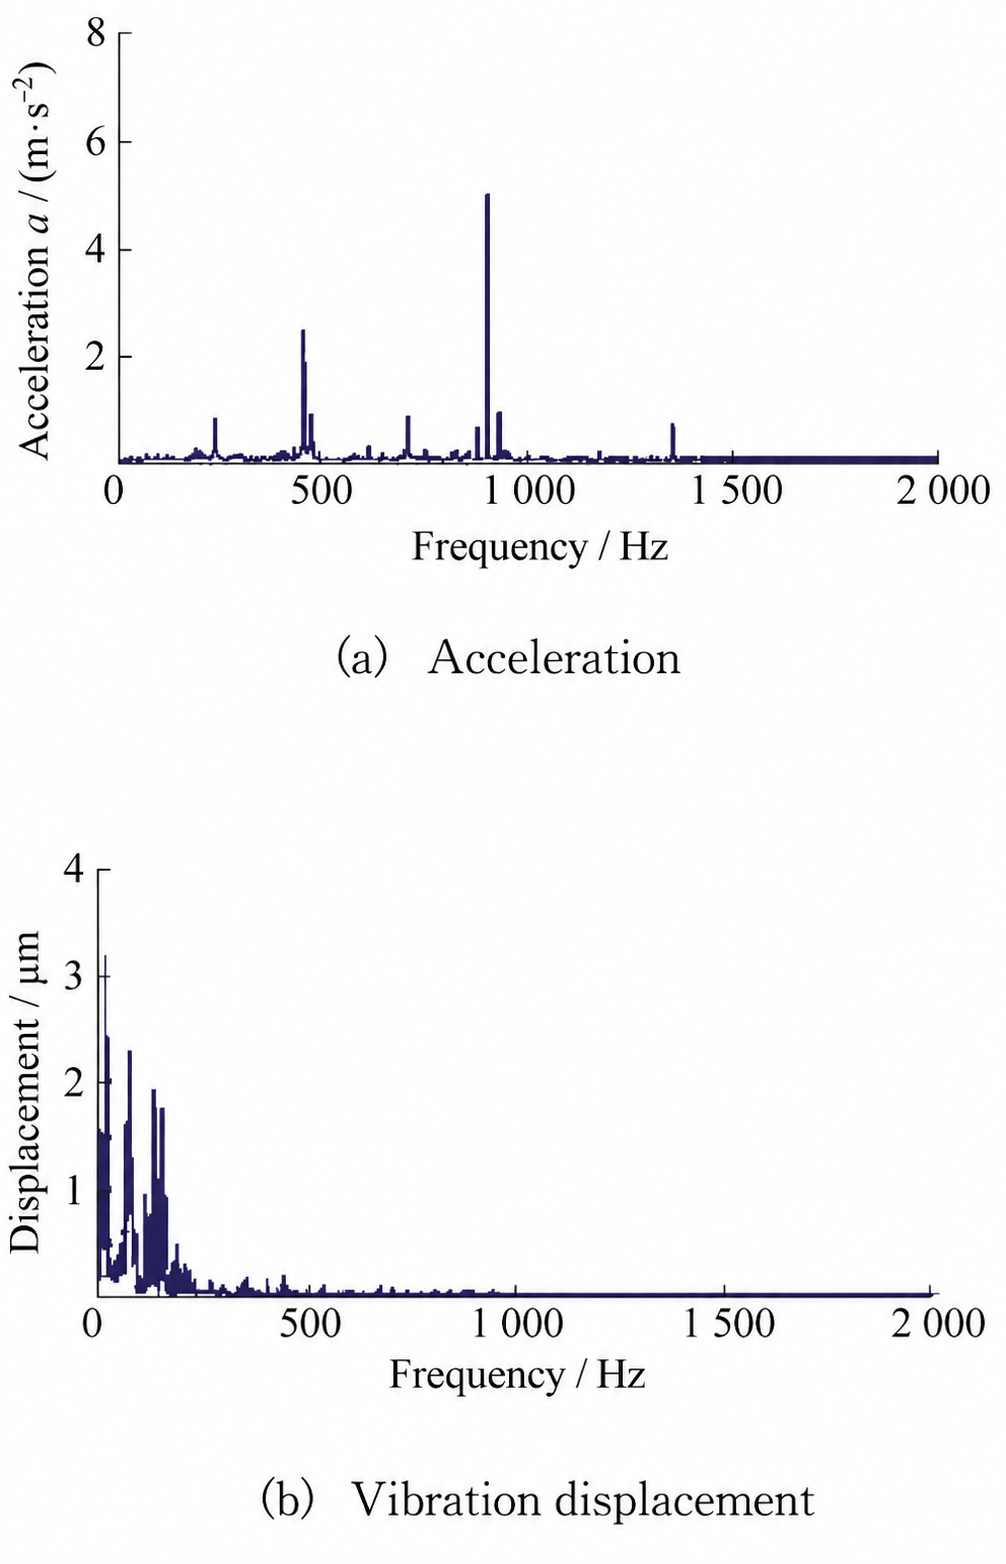
Seperti yang ditunjukkan pada Gambar 5, setelah kesalahan eksentrisitas dipertimbangkan, frekuensi putaran poros input sebesar 25 Hz memengaruhi pasangan roda gigi lainnya pada berbagai tahapan, terutama pada kurva perpindahan. Perhitungan kebisingan berdasarkan hasil getaran kemudian dapat menunjukkan pengaruh kesalahan eksentrisitas pada kebisingan reduktor yang abnormal.
3 Prediksi Kebisingan Radiasi untuk Jembatan Gandar Bogie
3.1 Model Akustik
Berdasarkan referensi yang dikutip, akustik termasuk dalam bidang penelitian fluida. Oleh karena itu, persamaan gelombang akustik dapat dipelajari dari persamaan kontinuitas fluida. Dalam hal keadaan medium, dapat dinyatakan sebagai:
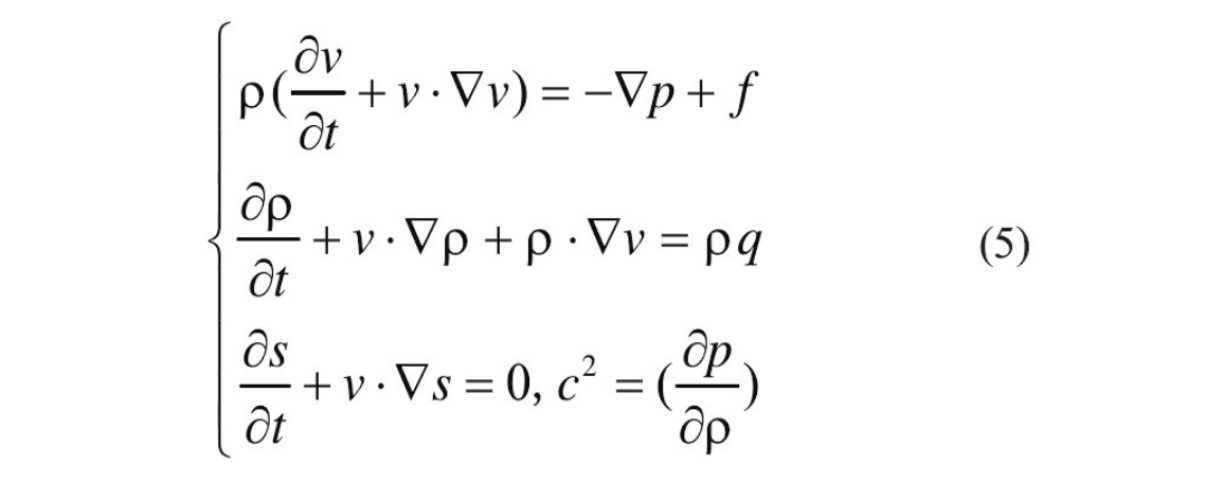
Dalam rumus tersebut, ρ, v, P, Dan S adalah kerapatan, kecepatan, tekanan suara, dan entropi udara, sedangkan F Dan Q merupakan sumber eksitasi eksternal dari medium udara.
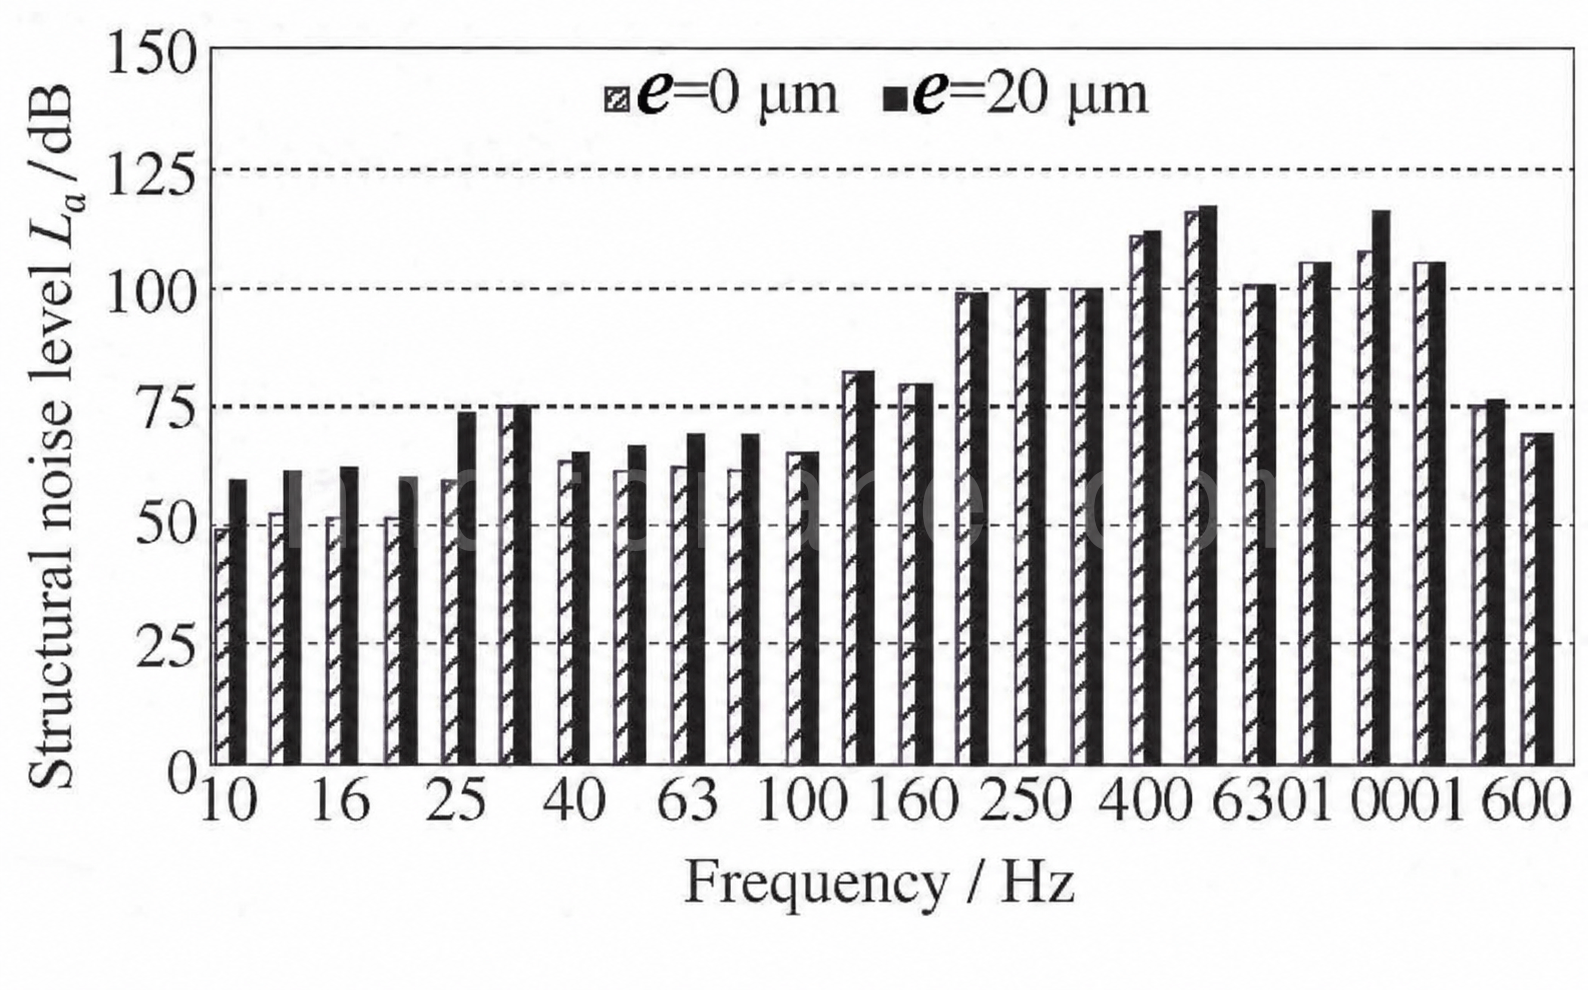
Berdasarkan respons getaran reduktor derek gantung, hasil perhitungan percepatan diproses dengan transformasi Fourier dan pemrosesan sepertiga oktaf. Hasil perhitungan kebisingan struktural dari dudukan bantalan tahap kecepatan tinggi reduktor ditunjukkan pada Gambar 6.
Ketika kesalahan eksentrisitas dipertimbangkan, kebisingan struktural reduktor meningkat lebih jelas pada rentang frekuensi rendah 0-100 Hz. Menurut teori akustik, perbedaan 6 dB mewakili perbedaan satu kali dalam tingkat energi. Pada Gambar 6, perbedaan kebisingan pada beberapa pita frekuensi mencapai sekitar tiga kali lipat, menunjukkan bahwa kesalahan eksentrisitas memiliki pengaruh besar pada getaran frekuensi rendah reduktor. Puncak yang jelas juga muncul pada 500 Hz dan 1.000 Hz, yang disebabkan oleh frekuensi penggerak roda gigi pada tahap input.
3.2 Langkah-langkah untuk Mengurangi Kebisingan Abnormal
Eksentrisitas 20 μm yang digunakan dalam perhitungan dipilih sesuai dengan tingkat akurasi transmisi roda gigi. Dalam pengoperasian sebenarnya, kesalahan eksentrisitas yang lebih besar mungkin terjadi dan dapat sangat memengaruhi pengurangan getaran dan kebisingan reduktor. Berdasarkan analisis dan kesimpulan dalam artikel ini, kebisingan abnormal dapat dikurangi dari aspek-aspek berikut:
1. Meningkatkan pemilihan tingkat akurasi transmisi roda gigi. Banyak derek gantung menggunakan roda gigi heliks kelas 8. Pereduksi derek biasa tidak mempertimbangkan penyelesaian presisi selanjutnya, sehingga kesalahan eksentrisitas dapat menyebabkan kebisingan yang dipancarkan lebih tinggi. Jika pendinginan dan penggerindaan roda gigi, penggosokan permukaan gigi, atau perlakuan serupa dipertimbangkan pada tahap penyelesaian akhir, akurasi kelas 7 atau kelas 6 dapat dicapai. Ini bisa menjadi pilihan yang lebih baik untuk bengkel dengan persyaratan pengendalian kebisingan yang lebih ketat.
2. Mengoptimalkan sistem transmisi roda gigi. Dari perspektif sistem transmisi, kendala seperti kekuatan kelelahan kontak roda gigi tertutup, rasio transmisi, dan koefisien lebar muka harus dipertimbangkan. Algoritma genetika dapat digunakan untuk sedikit menyesuaikan modul roda gigi, lebar gigi, dan jumlah gigi roda gigi penggerak tanpa mengubah kendala ini secara signifikan, sehingga frekuensi transmisi kebisingan reduktor tetap berada di luar rentang yang sensitif terhadap pendengaran manusia. Metode spesifik membutuhkan program dan pengujian yang sesuai untuk memverifikasi parameter roda gigi yang optimal.
3. Optimalkan struktur rumah reduktor. Tujuan utama optimalisasi rumah reduktor adalah untuk meningkatkan frekuensi alaminya. Sepuluh frekuensi alami pertama dari sistem transmisi poros paralel multi-tahap umumnya rendah, biasanya dalam kisaran 50-500 Hz, dan dapat dengan mudah tumpang tindih dengan frekuensi putaran roda gigi penggerak dan harmoniknya, menyebabkan resonansi. Berdasarkan struktur reduktor, material dapat dihilangkan dari posisi tertentu. Hal ini tidak hanya menghemat biaya material, tetapi juga dapat meningkatkan frekuensi alami reduktor dan secara efektif mengurangi kebisingan abnormal yang disebabkan oleh kesalahan eksentrisitas.
4 Kesimpulan
Artikel ini mengambil derek gantung dan reduktornya sebagai objek penelitian dan menganalisis pengaruh kesalahan eksentrisitas pasangan roda gigi terhadap kebisingan reduktor yang tidak normal. Kesimpulannya adalah sebagai berikut:
1. Ketika kesalahan eksentrisitas diperhitungkan, kecepatan sudut roda gigi penggerak menunjukkan fluktuasi yang teratur. Rentang fluktuasi terkonsentrasi dalam 40,5-41,5 rad/s. Hal ini mencerminkan frekuensi putaran poros input sebesar 25 Hz dan frekuensi putaran output roda gigi penggerak sebesar 6,5 Hz, dan terus memengaruhi transmisi pasangan roda gigi selanjutnya.
2. Di bawah kesalahan eksentrisitas, kebisingan struktural reduktor meningkat lebih jelas pada rentang frekuensi rendah 0-100 Hz. Perbedaan maksimum mencapai 15 dB, dan tingkat kebisingan meningkat 2,5 kali lipat, yang secara jelas memperkuat kebisingan abnormal gearbox.
3. Beberapa solusi diusulkan, termasuk meningkatkan tingkat akurasi transmisi, mengoptimalkan parameter roda gigi, dan meningkatkan frekuensi alami struktur.

Saya Cindy, dengan 10 tahun pengalaman kerja di industri derek dan telah mengumpulkan banyak pengetahuan profesional. Saya telah memilih derek yang memuaskan bagi 500+ pelanggan. Jika Anda memiliki kebutuhan atau pertanyaan tentang derek, jangan ragu untuk menghubungi saya, saya akan menggunakan keahlian dan pengalaman praktis saya untuk membantu Anda memecahkan masalah!
Kirim Pertanyaan Anda
- Surel: sales@hndfcrane.com
- Ada apa: +86 191 3738 6654
- Telegram: +86 191 3738 6654
- Telp: +86-373-581 8299
- Faks: +86-373-215 7000
- Tambahkan: Distrik Industri Changnao, Kota Xinxiang, Provinsi Henan, Cina
 Wechat wechat
- Derek Overhead
- Derek Overhead Girder Ganda
- Derek Overhead Girder Tunggal
- Derek Overhead Girder Tunggal Tipe Eropa
- Derek Overhead Bukti Ledakan
- Ambil Dan Derek Overhead Magnetik
- Derek Monorel
- Derek Overhead Pengecoran
- Derek Workstation: Desain Ringan, Pemasangan Mudah, dan Pengoperasian Tanpa Ribet
- Derek Jib
- Derek Jib Terpasang di Dinding
- Derek Jib Perjalanan Dinding
- Derek Jib Berdiri Bebas
- Derek Jib Aluminium: Lengan Putar Ringan dan Halus untuk Pengangkatan Mudah
- Derek Jib Keseimbangan: Pengangkatan Ringan yang Efisien untuk Perakitan Mekanis Jarak Pendek
- Jib Crane Manual Berdiri Bebas: Solusi Pengangkatan Manual yang Efisien untuk Operasi Ruang Terbatas
- Derek Jib Mandiri Elektrik: Solusi Sepenuhnya Elektrik untuk Pengangkatan Cepat dan Kapasitas Tinggi
- Derek Jib Artikulasi: Pengangkatan Presisi dengan Fleksibilitas Lengan Ganda
- Gantry Crane
- Crane Gantry Girder Ganda
- Derek Semi Gantry
- Crane Gantry Girder Tunggal
- Truss Gantry Crane
- Crane Gantry Kontainer
- Gantry Crane yang Dapat Disesuaikan
- Gantry Crane Portabel
- Derek Gantry Eropa
- Industri
- Manufaktur Umum
- Penanganan Limbah
- Pracetak
- Kekuatan
- Batu
- Pembuatan kertas
- Produksi Logam
- Konstruksi Jembatan
- Crane Pelabuhan: Untuk Penanganan Kontainer dan Material Massal
- Crane Overhead untuk Industri Perminyakan dan Gas: Meningkatkan Efisiensi Operasional
- Crane Laut untuk Pemuatan Kargo yang Efisien di Kapal
- Derek Atas untuk Industri Otomotif: Solusi Otomasi yang Efisien
- Hoist Listrik
- Kerek Tali Kawat Listrik
- Kerek Rantai Listrik
- Hoist Listrik Tipe Eropa
- Kerekan Rantai Listrik Eropa: Pengoperasian yang Lancar, Kebisingan Rendah, dan Efisiensi Energi
- Hoist Tuas Manual: Ideal untuk Tugas Menarik dan Mengangkat
- Kerekan Rantai Tangan: Pengangkatan Manual untuk Area Tanpa Tenaga
- Kerekan Listrik dengan Ruang Kepala Rendah: Desain Kompak untuk Efisiensi Ruang Maksimal
- Hoist Rantai Pneumatik: Penanganan Halus untuk Penggunaan Industri
- Derek Rantai Manual Tahan Ledakan: Konstruksi Paduan Tembaga Tahan Percikan Api untuk Area Berbahaya
- Derek Rantai Listrik Tahan Ledakan untuk Pengangkatan di Area Berbahaya
- Hubungi kami
- Surel: sales@hndfcrane.com
- Ada apa: +86 191 3738 6654
- Telegram: +86 191 3738 6654
- Telp: +86-373-581 8299
-
