
-
Industrieën
-

Algemene productie
-

Afvalverwerking
-

Prefab
-

Stroom
-

Steen
-

Papier maken
-

Metaalproductie
-

Brug constructie
-

Havenkranen: voor het verwerken van containers en bulkmateriaal
-

Bovenloopkranen voor de petroleum- en gasindustrie: Verbeter de operationele efficiëntie
-

Maritieme kranen voor efficiënt laden van vracht op schepen
-

Bovenloopkranen voor de auto-industrie: efficiënte automatiseringsoplossingen
-

Bovenloopkraanoplossingen voor spoorwegen: spoor leggen, onderhoud van rollend materieel en containerafhandeling
-

Bovenloopkranen voor de voedings- en drankenindustrie: betrouwbare oplossingen voor efficiënte handling
-

Bovenloopkranen voor efficiënte cement-, glas-, baksteen- en prefab betonproductie
-

Bovenloopkranen voor de luchtvaartindustrie: vliegtuigonderhoud en -assemblage
-

Luchtvaartbovenloopkranen: nauwkeurig hijsen voor raketlancering en -transport
-
-
Producten
-
Bovenloopkranen
-

Enkele ligger bovenloopkranen
-

Dubbelligger bovenloopkranen
-

Europese enkelligger bovenloopkranen
-

Europese type dubbelligger bovenloopkranen
-

Explosieveilige bovenloopkranen
-

Grijper en magnetische bovenloopkranen
-

Monorailkranen
-

Gieterij Bovenloopkranen
-

Isolatie Bovenloopkranen
-

Bovenloopkranen met lage doorrijhoogte
-

Grijp bovenloopkranen
-

Schep bovenloopkranen
-

Ondergehangen bovenloopkranen
-

Elektromagnetische bovenloopkranen
-

Werkstationkranen: lichtgewicht ontwerp, eenvoudige installatie en moeiteloze bediening
-

Vrijstaande werkstationbrugkranen
-

Plafondgemonteerde brugkraan
-

Handmatige bovenloopkranen
-
-
Portaalkranen
-

Semi-portaalkranen
-

Enkelligger portaalkranen
-

Dubbelligger portaalkranen
-

Portaalkranen voor containers
-

Truss-portaalkranen
-

Verstelbare portaalkranen
-

Draagbare portaalkranen
-

Europese portaalkranen
-

Aluminium portaalkranen
-

Container portaalkranen met rubberen banden
-

Rail gemonteerde container portaalkranen
-

Scheepswerf portaalkraan
-

Europese portaalkranen met enkele ligger
-

Europese dubbelligger portaalkranen
-
- Zwenkkranen
- Speciale kranen
- Elektrische takels
- Transferwagens
-
Bovenloopkranen
-
Kraan Onderdelen
-
Grijp emmers
-

Elektrische roestvrijstalen grijperbak
-

Mechanische vier-touws sinaasappelschillengrijpers
-

Mechanische vier-kabel grijper emmer
-

Elektrohydraulische rechthoekige grijpers
-

Elektrohydraulische grijpers
-

Elektrohydraulische sinaasappelschilgrijpers, hydraulische cactusgrijper
-

Elektrische motorgrijper
-

Elektrische monorailgrijper met monorailtakel
-

Afstandsbediening Clamshell-grijpers
-

Mechanische twee-touwen grijpers
-

Houtgrijpers
-

Enkele touwgrijper emmer
-

Afvalrekreinigingsmachines
-

Baggergrijpers
-

Trimgrijpers
-
- Kraan spreider
-
Kraan reserveonderdelen
-

Kraanpoelies
-

Staalkabel Schoven
-

Kraankabeltrommel
-

Kraanwagen
-

Elektrische lier
-

Cabine voor kraanmachinist
-

Bovenloopkraan remmen
-

Kabels voor bovenloopkranen
-

Kabelgeleiders voor bovenloopkranen
-

Bovenloopkraangeleiders en stroomtoevoerleidingen
-

Bovenloopkraanrails
-

Bovenloopkraan railklemmen
-

Bovenloopkraanmotoren
-

Bovenloopkraan-reductiekasten
-

Koppelingen voor bovenloopkranen
-
- Kraanwielen
-
Grijp emmers
- Bedrijf
- Contact












































-
Industrieën
-
Algemene productie
-
Afvalverwerking
-
Prefab
-
Stroom
-
Steen
-
Papier maken
-
Metaalproductie
-
Brug constructie
-
Havenkranen: voor het verwerken van containers en bulkmateriaal
-
Bovenloopkranen voor de petroleum- en gasindustrie: Verbeter de operationele efficiëntie
-
Maritieme kranen voor efficiënt laden van vracht op schepen
-
Bovenloopkranen voor de auto-industrie: efficiënte automatiseringsoplossingen
-
Bovenloopkraanoplossingen voor spoorwegen: spoor leggen, onderhoud van rollend materieel en containerafhandeling
-
Bovenloopkranen voor de voedings- en drankenindustrie: betrouwbare oplossingen voor efficiënte handling
-
Bovenloopkranen voor efficiënte cement-, glas-, baksteen- en prefab betonproductie
-
Bovenloopkranen voor de luchtvaartindustrie: vliegtuigonderhoud en -assemblage
-
Luchtvaartbovenloopkranen: nauwkeurig hijsen voor raketlancering en -transport
-
-
Producten
-
Bovenloopkranen
-
Enkele ligger bovenloopkranen
-
Dubbelligger bovenloopkranen
-
Europese enkelligger bovenloopkranen
-
Europese type dubbelligger bovenloopkranen
-
Explosieveilige bovenloopkranen
-
Grijper en magnetische bovenloopkranen
-
Monorailkranen
-
Gieterij Bovenloopkranen
-
Isolatie Bovenloopkranen
-
Bovenloopkranen met lage doorrijhoogte
-
Grijp bovenloopkranen
-
Schep bovenloopkranen
-
Ondergehangen bovenloopkranen
-
Elektromagnetische bovenloopkranen
-
Werkstationkranen: lichtgewicht ontwerp, eenvoudige installatie en moeiteloze bediening
-
Vrijstaande werkstationbrugkranen
-
Plafondgemonteerde brugkraan
-
Handmatige bovenloopkranen
-
-
Portaalkranen
-
Semi-portaalkranen
-
Enkelligger portaalkranen
-
Dubbelligger portaalkranen
-
Portaalkranen voor containers
-
Truss-portaalkranen
-
Verstelbare portaalkranen
-
Draagbare portaalkranen
-
Europese portaalkranen
-
Aluminium portaalkranen
-
Container portaalkranen met rubberen banden
-
Rail gemonteerde container portaalkranen
-
Scheepswerf portaalkraan
-
Europese portaalkranen met enkele ligger
-
Europese dubbelligger portaalkranen
-
- Zwenkkranen
- Speciale kranen
- Elektrische takels
- Transferwagens
-
Bovenloopkranen
-
Kraan Onderdelen
-
Grijp emmers
-
Elektrische roestvrijstalen grijperbak
-
Mechanische vier-touws sinaasappelschillengrijpers
-
Mechanische vier-kabel grijper emmer
-
Elektrohydraulische rechthoekige grijpers
-
Elektrohydraulische grijpers
-
Elektrohydraulische sinaasappelschilgrijpers, hydraulische cactusgrijper
-
Elektrische motorgrijper
-
Elektrische monorailgrijper met monorailtakel
-
Afstandsbediening Clamshell-grijpers
-
Mechanische twee-touwen grijpers
-
Houtgrijpers
-
Enkele touwgrijper emmer
-
Afvalrekreinigingsmachines
-
Baggergrijpers
-
Trimgrijpers
-
- Kraan spreider
-
Kraan reserveonderdelen
-
Kraanpoelies
-
Staalkabel Schoven
-
Kraankabeltrommel
-
Kraanwagen
-
Elektrische lier
-
Cabine voor kraanmachinist
-
Bovenloopkraan remmen
-
Kabels voor bovenloopkranen
-
Kabelgeleiders voor bovenloopkranen
-
Bovenloopkraangeleiders en stroomtoevoerleidingen
-
Bovenloopkraanrails
-
Bovenloopkraan railklemmen
-
Bovenloopkraanmotoren
-
Bovenloopkraan-reductiekasten
-
Koppelingen voor bovenloopkranen
-
- Kraanwielen
-
Grijp emmers
- Bedrijf
- Contact



Geluidsoverlast van bovenloopkraanreductoren: analyse en oplossingen voor excentriciteit van de tandwielen
Inhoudsopgave
Geluidsoverlast van de reductiekast van een bovenloopkraan kan optreden tijdens het hijsen en verplaatsen van materialen in werkplaatsen, wat de normale werking van de kraan kan beïnvloeden. Dit artikel analyseert abnormale geluidsoverlast vanuit het perspectief van excentriciteitsfouten in het tandwielpaar. Op basis van de resultaten van structurele geluidsberekeningen uit simulatieanalyses worden ook oplossingen aangedragen ter verbetering van de werking. bovenloop kraan operationele prestaties.
1. Analyse van tandwieloverbrenging bij excentriciteitsfout
De in dit artikel geanalyseerde bovenloopkraan is een LD10 t-28,5 m model, uitgerust met een 13 kW driefasige asynchrone motor. De reductiekast maakt gebruik van een viertraps parallelle-as spiraalvormige tandwieloverbrenging. Wanneer excentriciteitsfouten in beschouwing worden genomen, begint de analyse eerst met een enkel tandwielpaar en de lengte van de bijbehorende vertandingslijn.
1.1 Tandwielpaarmodel
Bij het in aanmerking nemen van tandwielexcentriciteit wordt de excentriciteit van de aandrijf- en aangedreven tandwielen als uitgangspunt genomen. Op basis van het bekende aantal tandwieltanden en de snelheid van het aandrijftandwiel kan de tijd-frequentiekarakteristiek van de snelheid van het aangedreven tandwiel worden verkregen en vergeleken met het resultaat onder de aanname van geen excentriciteit. Het model van het excentrische tandwielpaar is weergegeven in figuur 1.
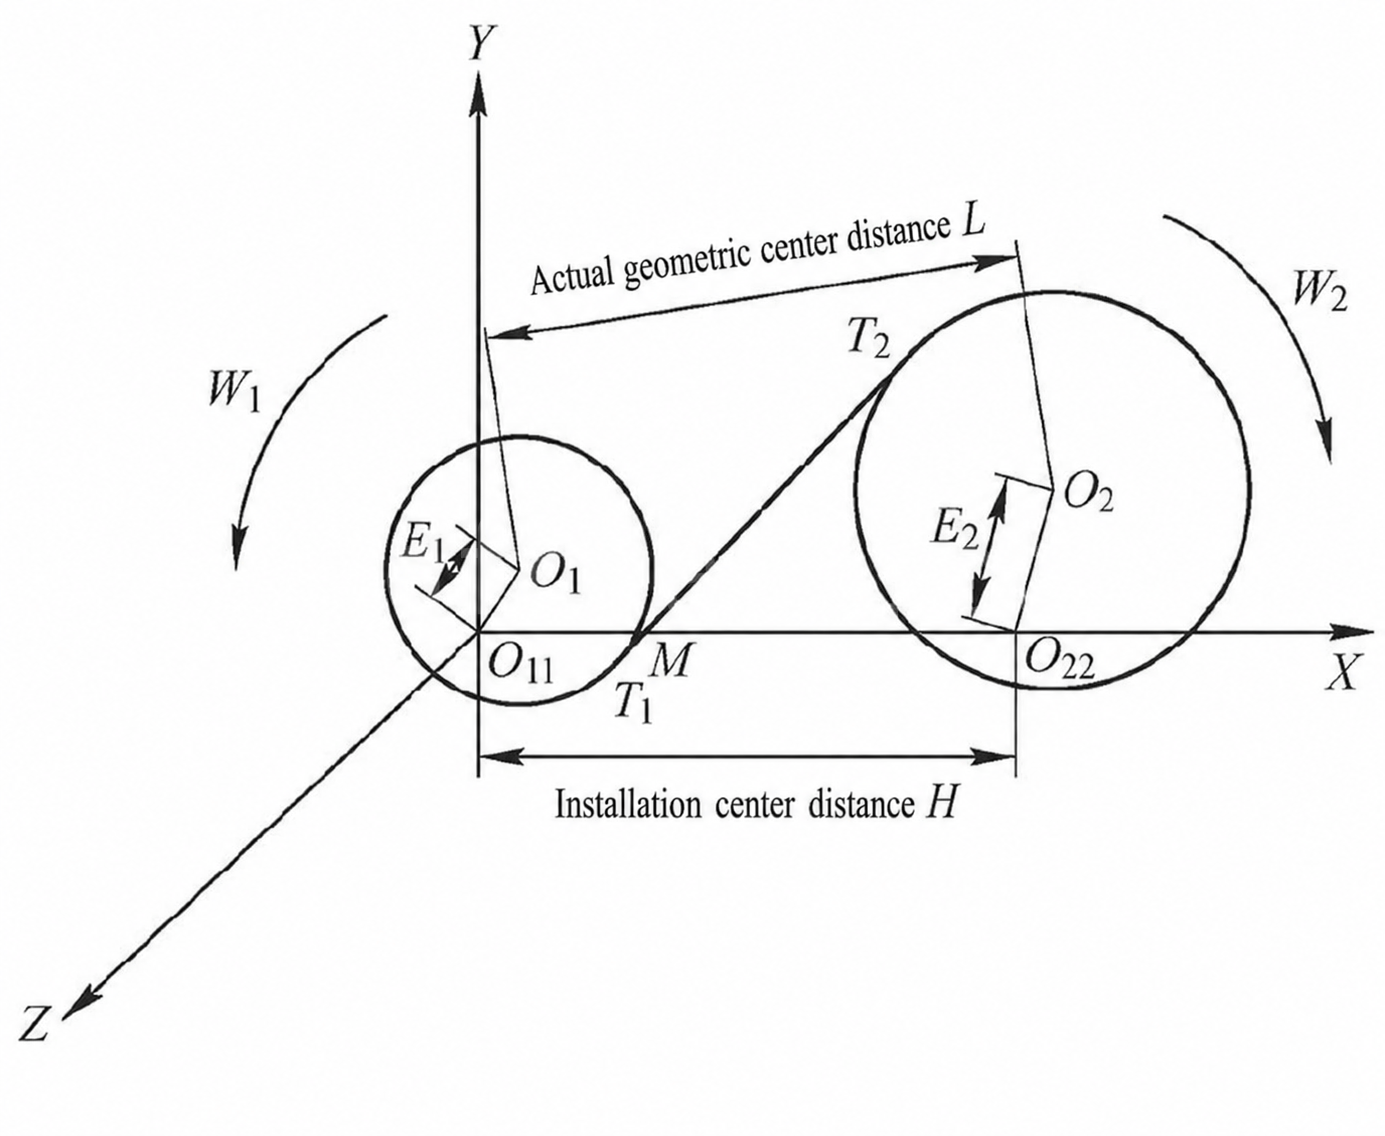
O1 En O2 zijn de geometrische centra van het tandwielpaar onder de aanname van geen excentriciteit. Na excentriciteit E1 En E2 Wanneer dit gebeurt, worden de geometrische centra van de tandwielen O11 En O22Het is te zien dat, ongeacht de excentriciteitswaarde, de verbindingslijn die gevormd wordt door het verbinden van raakpunten constant blijft. T1(xT1, yT1) En T2(xT2, yT2) heeft altijd een dynamisch snijpunt M(xM, yM) waarbij de lijn de geometrische middelpunten van de tandwielen verbindt.
Rekening houdend met de offset, vertoont de vertandingslijn van het tandwielpaar tijdsvariërende eigenschappen. De vergelijking hiervoor kan als volgt worden uitgedrukt:
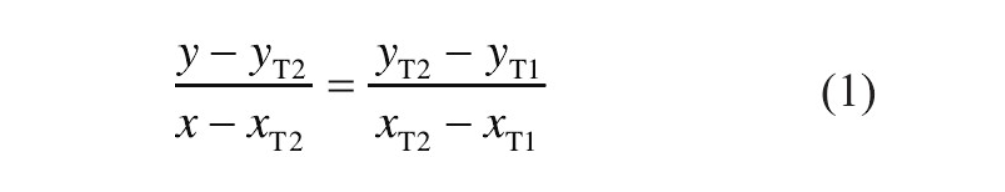
Wanneer de oorsprong van het coördinatenstelsel op punt O11, de dynamische transversale coördinaat van punt M kan als volgt worden uitgedrukt:
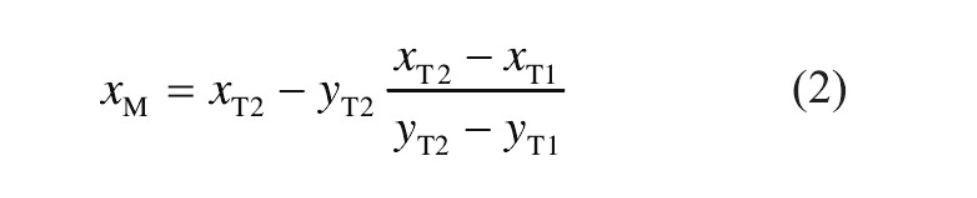
De momentane overbrengingsverhouding van het tandwielpaar is:
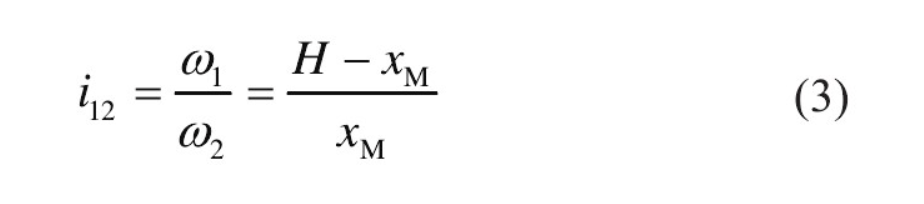
Bij daadwerkelijke berekeningen is het dynamische snijpunt M heeft een bepaalde relatie met de vertandingslijn, de hoek tussen de bewegingsrichting en de momentane vertandingslijnsnelheid van het tandwiel. Nadat het excentriciteitsbereik en de ingangshoeksnelheid zijn bepaald, kunnen formules (1) tot (3) worden gebruikt om de hoeksnelheid van het aangedreven tandwiel te verkrijgen en vervolgens de dynamische excitatie van het tandwielpaar onder excentriciteitsfout te berekenen.
In de praktijk van de productie komen eigenaardigheden voor. E1 En E2 kan bij benadering als hetzelfde worden beschouwd. Met een excentriciteit van 20 μm van het spiraalvormige tandwielpaar binnen de bekende nauwkeurigheidsklasse, wordt de berekende tijd-frequentiekarakteristiek van het aangedreven tandwiel weergegeven in figuur 2.
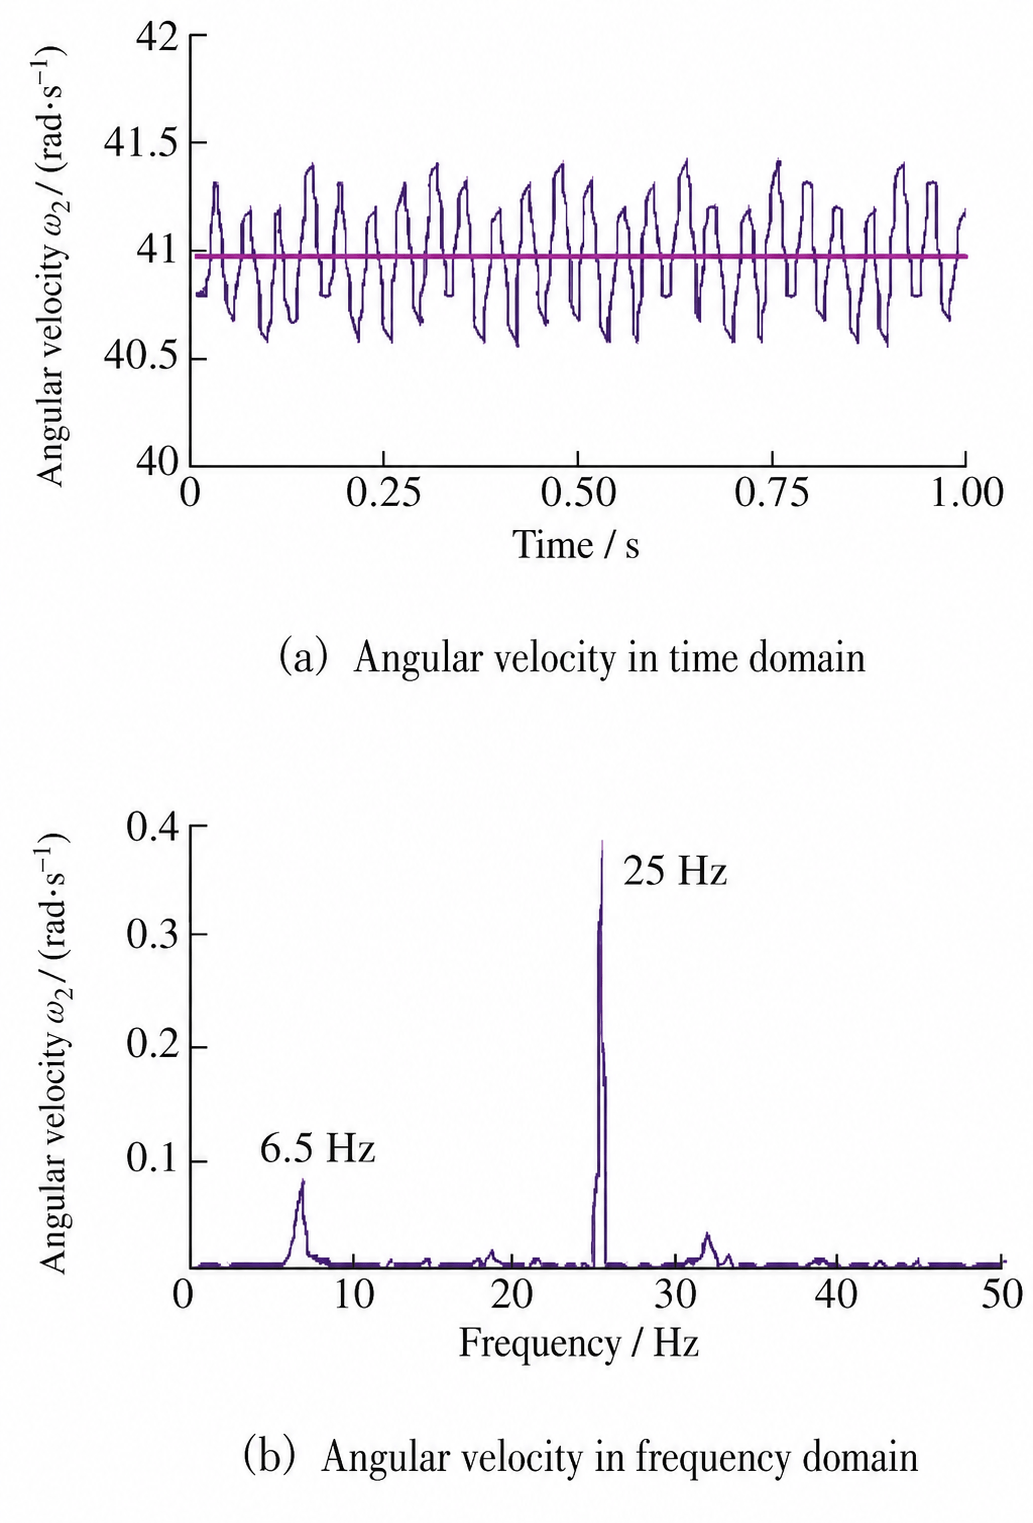
Als er geen excentriciteitsfout wordt aangenomen, wordt de hoeksnelheid van het aangedreven tandwiel weergegeven door de roze rechte lijn in figuur 2a. Wanneer er wel een excentriciteitsfout aanwezig is, vertoont de hoeksnelheid van het aangedreven tandwiel duidelijke en regelmatige fluctuaties, geconcentreerd in het bereik van 40,5-41,5 rad/s. Het frequentiedomeinresultaat na Fourier-transformatie laat een rotatiefrequentie van de ingaande as van 25 Hz en een rotatiefrequentie van de uitgaande as van 6,5 Hz zien. Dit duidt erop dat de excentriciteitsfluctuatie van het tandwielpaar in de ingaande trap zich mogelijk blijft doorgeven via het tandwielsysteem en uitstraalt naar de buitenkant van de versnellingsbak.
2 Numerieke berekening van tandwielbekrachtiging in het geluid van de reductiekast van een bovenloopkraan
2.1 Differentiaalvergelijking voor trillingen
De differentiaalvergelijking voor de trillingen van het tandwielsysteem in een bovenloopkraanreductor vormt een belangrijke basis voor het bestuderen van de dynamische eigenschappen ervan. Door de orde te verlagen en de dynamische vertandingskracht van de tandwielen te berekenen, kunnen trillingseigenschappen zoals trillingsintensiteit en constructiegeluid numeriek worden gesimuleerd. De benodigde differentiaalvergelijking van de tweede orde is:
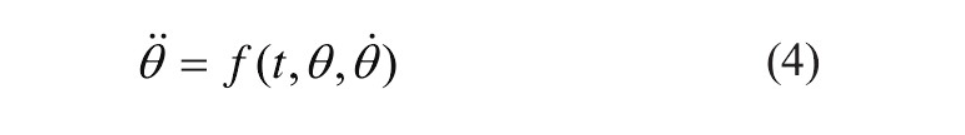
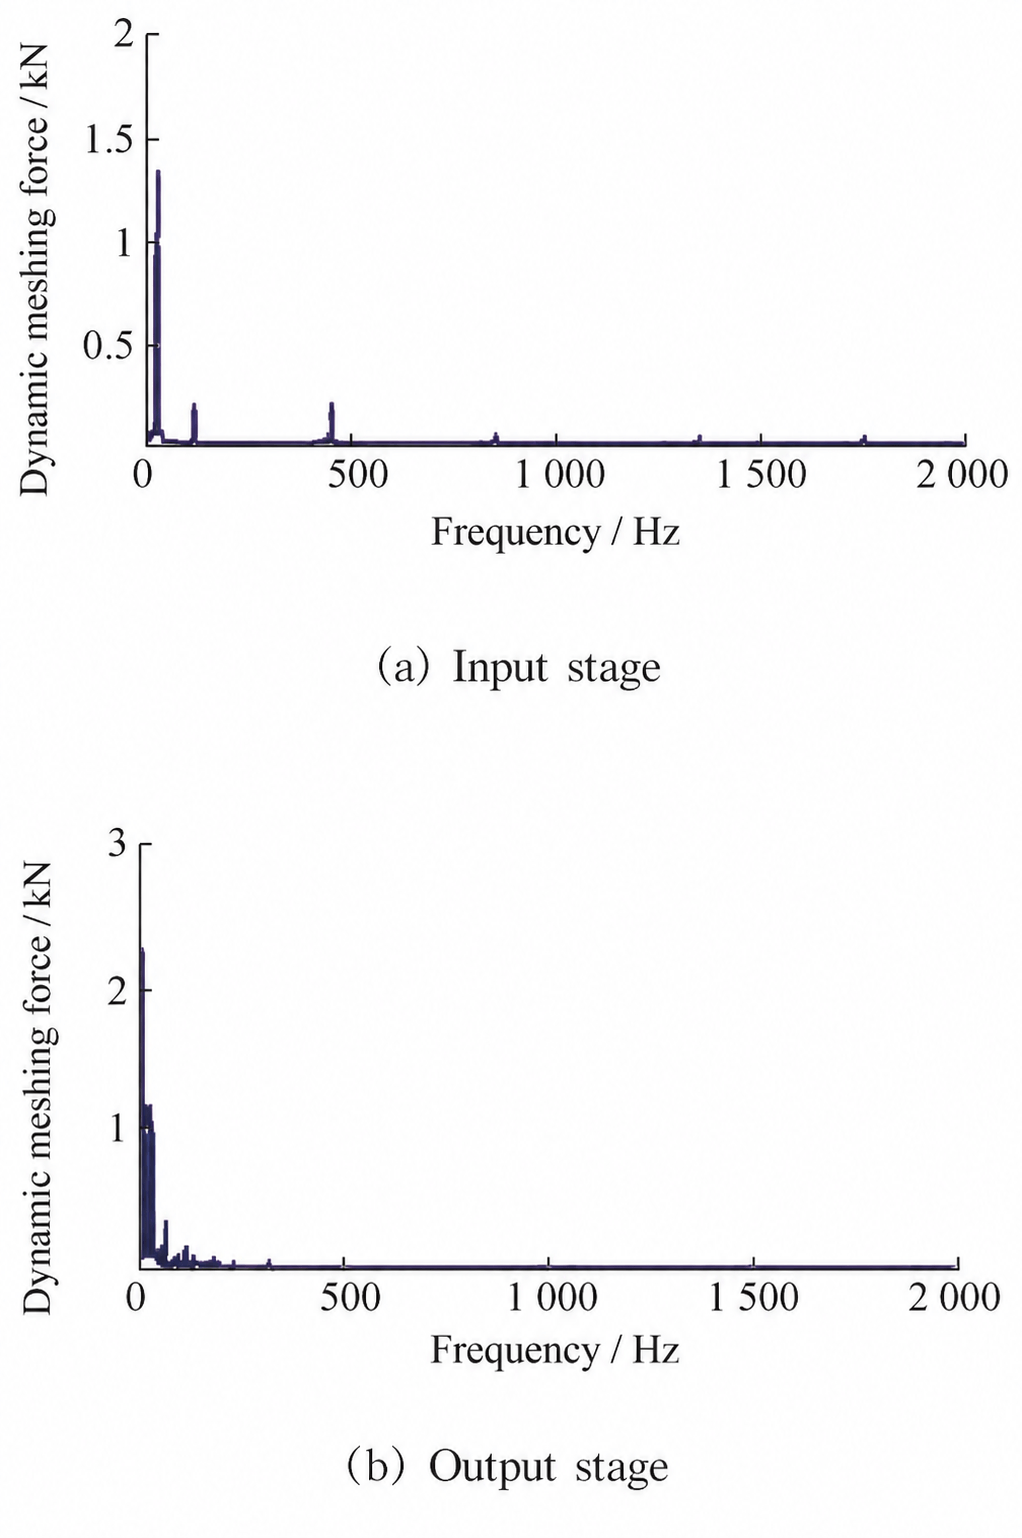
De tijdsvergelijking van dynamische coördinaten M wordt vervangen in θEn het Runge-Kutta-principe voor ordereductie wordt gebruikt om de dynamische vertandingskracht van het hogesnelheidstandwielpaar te berekenen. Figuur 3 toont de resultaten van de berekening van de vertandingskracht voor de ingangstrap en de uiteindelijke uitgangstrap.
2.2 Resultaten van de trillingsanalyse
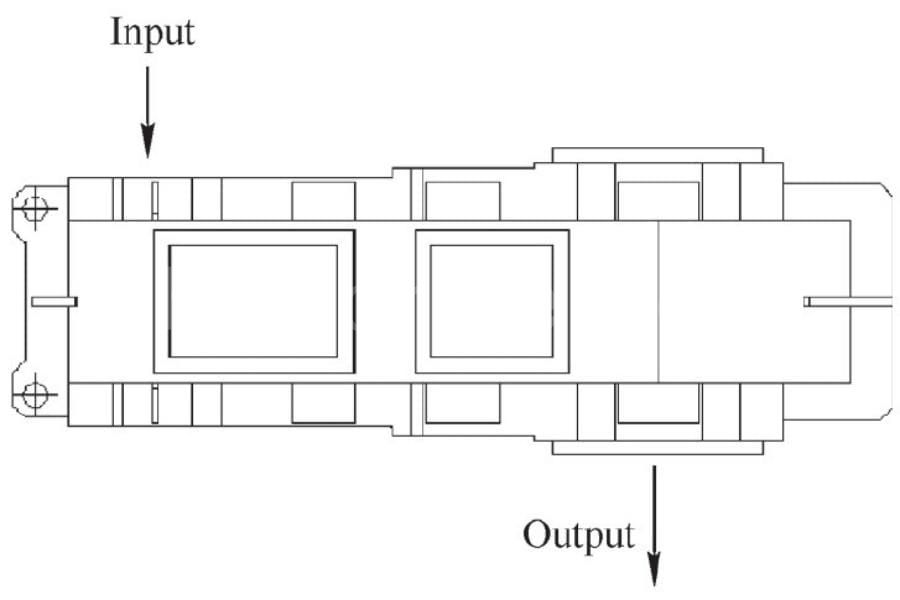
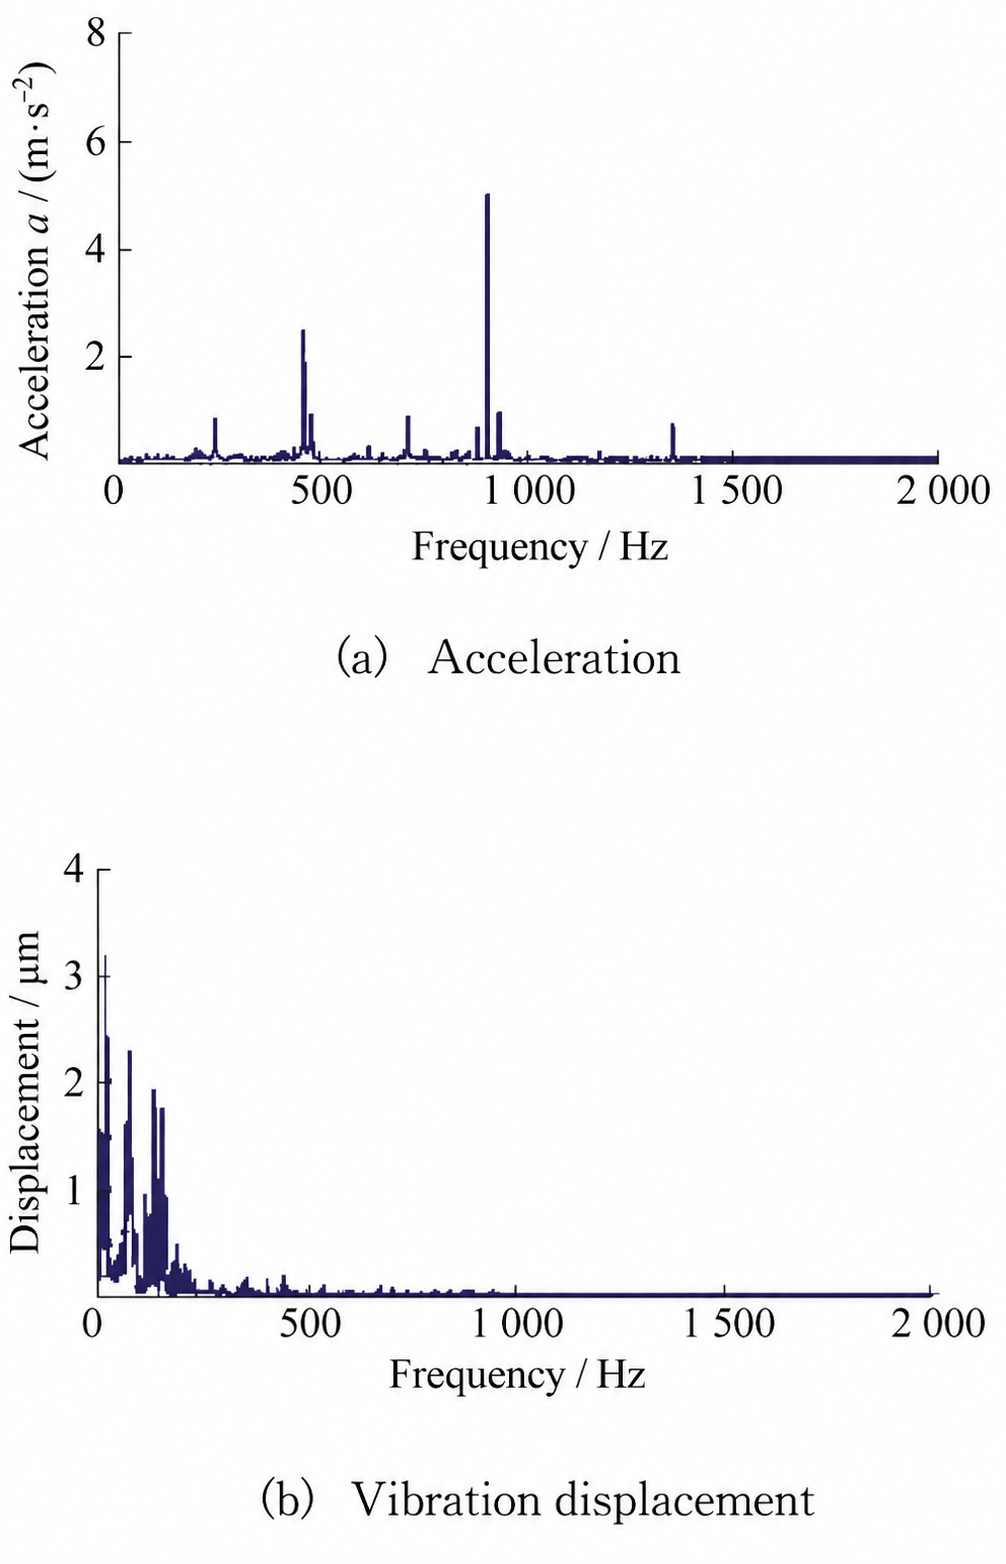
Figuur 4 toont de structuur van de reductiekast. De lagerzittingposities aan de in- en uitgang zijn geselecteerd voor de berekening, en de trillingskarakteristieken in het frequentiedomein bij een excentriciteitsfout van 20 μm zijn verkregen.
Zoals weergegeven in figuur 5, heeft de rotatiefrequentie van de ingaande as van 25 Hz, na correctie voor excentriciteitsfout, invloed op andere tandwielparen in verschillende fasen, met name in de verplaatsingscurve. Geluidsberekeningen op basis van de trillingsresultaten kunnen vervolgens de invloed van de excentriciteitsfout op abnormale reductiegeluiden aantonen.
3. Voorspelling van uitgestraald geluid voor een brug met draaistelas
3.1 Akoestisch model
Volgens de aangehaalde bronnen behoort akoestiek tot het vakgebied van vloeistofonderzoek. Daarom kan de akoestische golfvergelijking worden afgeleid uit de continuïteitsvergelijking van de vloeistof. In termen van de toestand van het medium kan deze als volgt worden uitgedrukt:
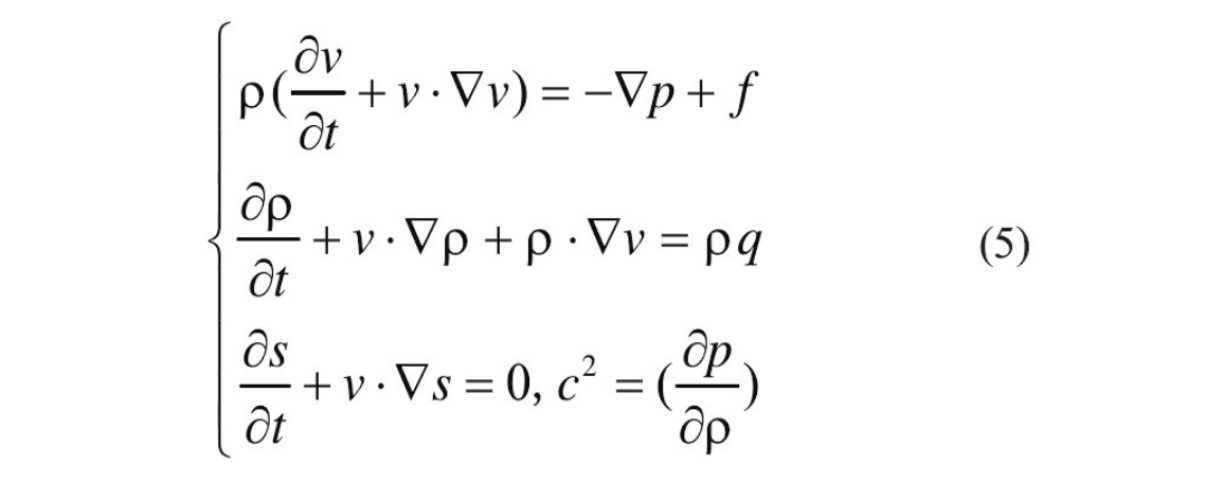
In de formule, ρ, v, P, En S zijn de dichtheid, snelheid, geluidsdruk en entropie van lucht, terwijl F En Q zijn externe excitatiebronnen van het luchtmedium.
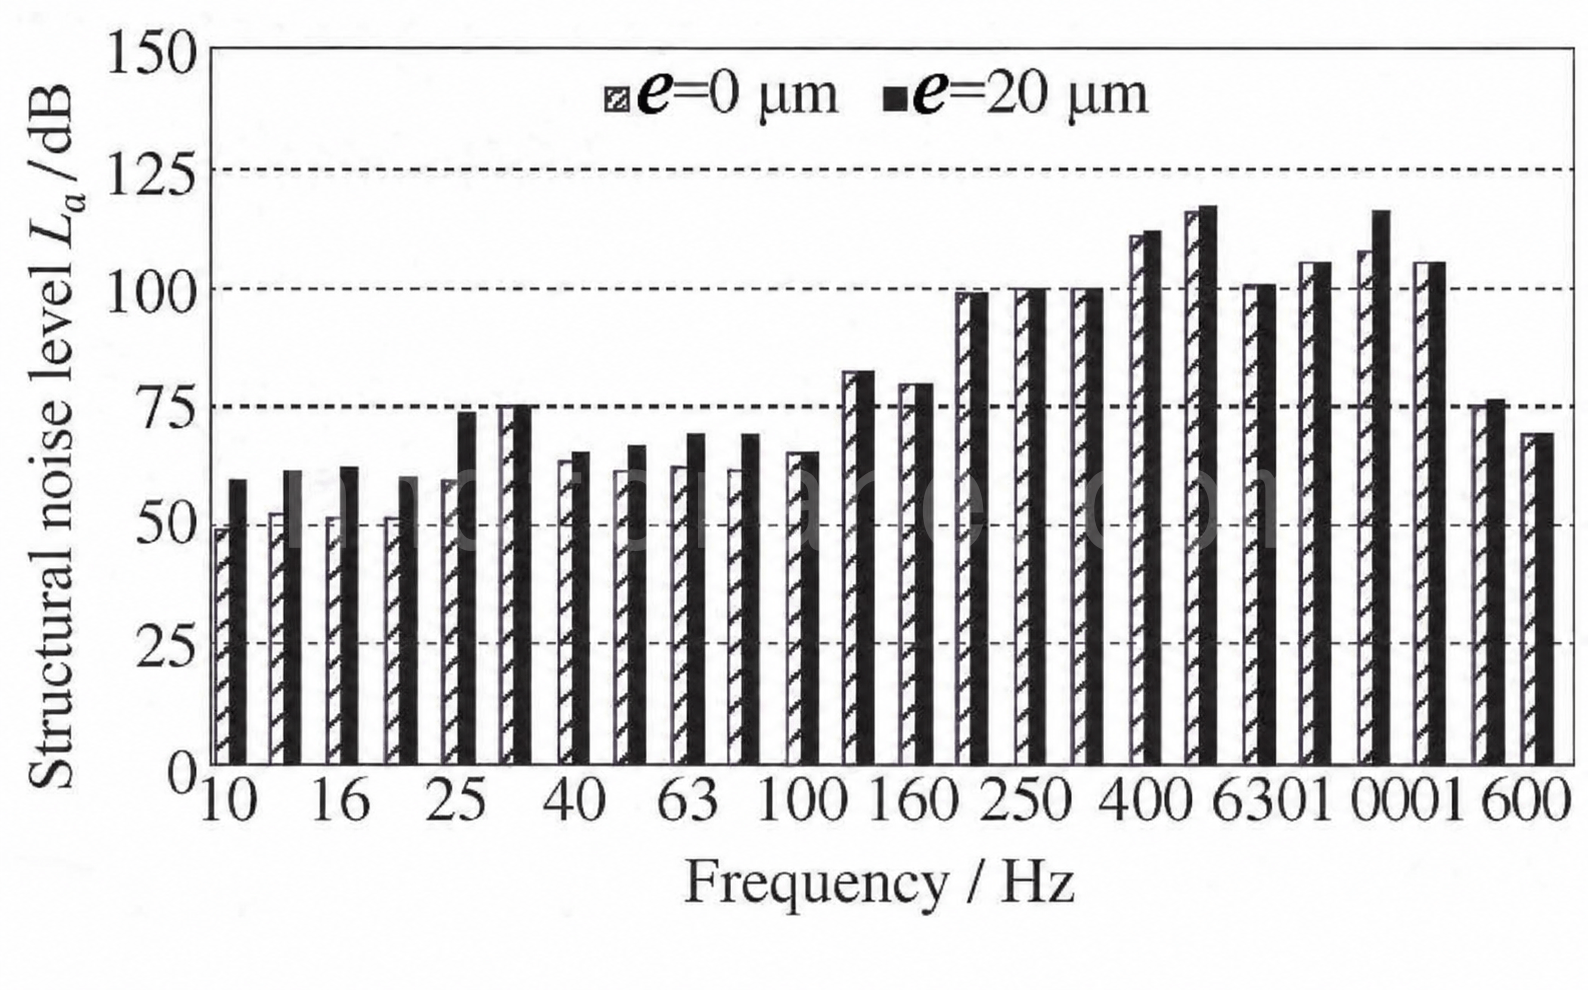
Op basis van de trillingsrespons van de reductiekast van de bovenloopkraan wordt het resultaat van de versnellingsberekening verwerkt met behulp van Fourier-transformatie en eenderde-octaafverwerking. Het resultaat van de berekening van de structurele ruis van de lagerzitting van de hogesnelheidstrap van de reductiekast wordt weergegeven in figuur 6.
Wanneer rekening wordt gehouden met excentriciteitsfouten, neemt het structurele geluid van de reductiekast duidelijker toe in het laagfrequente bereik van 0-100 Hz. Volgens de akoestische theorie vertegenwoordigt een verschil van 6 dB een eenmalig verschil in energieniveau. In figuur 6 is te zien dat het geluidsverschil in sommige frequentiebanden ongeveer drie keer zo groot is, wat aantoont dat excentriciteitsfouten een grote invloed hebben op de laagfrequente trillingen van de reductiekast. Duidelijke pieken verschijnen ook bij 500 Hz en 1000 Hz, die worden veroorzaakt door de vertandingsfrequentie van de tandwielen in de ingangstrap.
3.2 Maatregelen om abnormale geluidsoverlast te verminderen
De in de berekening gebruikte excentriciteit van 20 μm is gekozen op basis van de nauwkeurigheidsklasse van de tandwieloverbrenging. In de praktijk kunnen grotere excentriciteitsfouten voorkomen, wat de trillingen en geluidsreductie van de reductiekast aanzienlijk kan beïnvloeden. Op basis van de analyse en conclusies in dit artikel kan abnormale geluidsoverlast op de volgende manieren worden verminderd:
1. Verbeter de selectie van de nauwkeurigheidsklasse van de tandwieloverbrenging. Veel bovenloopkranen gebruiken spiraalvormige tandwielen van klasse 8. Gewone kraanreductoren houden geen rekening met een latere precisie-afwerking, waardoor excentriciteitsfouten kunnen leiden tot een hoger geluidsniveau. Als in de laatste afwerkingsfase harden, tandwielslijpen, tandoppervlak lappen of een soortgelijke behandeling wordt toegepast, kan een nauwkeurigheid van klasse 7 of klasse 6 worden bereikt. Dit kan een betere optie zijn voor werkplaatsen met strengere eisen op het gebied van geluidsbeheersing.
2. Optimaliseer het tandwieloverbrengingssysteem. Vanuit het perspectief van het overbrengingssysteem moet rekening worden gehouden met beperkingen zoals de contactvermoeidheidssterkte van de gesloten tandwielen, de overbrengingsverhouding en de tandbreedtecoëfficiënt. Een genetisch algoritme kan worden gebruikt om de tandwielmodule, de tandbreedte en het aantal tanden van het aandrijftandwiel enigszins aan te passen zonder deze beperkingen significant te veranderen, zodat de geluidsoverdrachtsfrequentie van de reductiekast buiten het bereik blijft dat gevoelig is voor het menselijk gehoor. De specifieke methode vereist bijbehorende programma's en tests om de optimale tandwielparameters te verifiëren.
3. Optimaliseer de structuur van de reductiekastbehuizing. Het belangrijkste doel van behuizingsoptimalisatie is het verbeteren van de eigenfrequentie. De eerste tien eigenfrequenties van een meertraps parallelle-as transmissiesysteem zijn over het algemeen laag, meestal tussen de 50 en 500 Hz, en kunnen gemakkelijk overlappen met de rotatiefrequentie van het aandrijftandwiel en de bijbehorende harmonischen, wat resonantie kan veroorzaken. Door materiaal te verwijderen uit de reductiekastconstructie kan niet alleen materiaal worden bespaard, maar kan ook de eigenfrequentie van de reductiekast verhogen en abnormale geluiden als gevolg van excentriciteitsfouten effectief verminderen.
4 Conclusie
Dit artikel neemt een bovenloopkraan en de bijbehorende reductiekast als onderzoeksobject en analyseert de invloed van excentriciteitsfouten in het tandwielpaar op abnormale geluiden in de reductiekast. De conclusies zijn als volgt:
1. Wanneer rekening wordt gehouden met excentriciteitsfouten, vertoont de hoeksnelheid van het aangedreven tandwiel regelmatige fluctuaties. Het fluctuatiebereik ligt tussen 40,5 en 41,5 rad/s. Dit weerspiegelt de rotatiefrequentie van de ingaande as van 25 Hz en de rotatiefrequentie van het uitgaande tandwiel van 6,5 Hz, en het blijft de overbrenging van het daaropvolgende tandwielpaar beïnvloeden.
2. Bij een excentriciteitsfout neemt het structurele geluid van de reductiekast duidelijker toe in het laagfrequentiebereik van 0-100 Hz. Het maximale verschil bedraagt 15 dB en het geluidsniveau stijgt met een factor 2,5, waardoor het abnormale geluid van de versnellingsbak duidelijk wordt versterkt.
3. Er worden verschillende oplossingen voorgesteld, waaronder het verbeteren van de nauwkeurigheid van de transmissie, het optimaliseren van de tandwielparameters en het verhogen van de structurele eigenfrequentie.

Ik ben Cindy, met 10 jaar werkervaring in de kraanindustrie en een schat aan professionele kennis. Ik heb de bevredigende kranen voor meer dan 500 klanten geselecteerd. Als u behoeften of vragen over kranen hebt, neem dan gerust contact met mij op, ik zal mijn expertise en praktische ervaring gebruiken om u te helpen het probleem op te lossen!
Stuur uw aanvraag
- E-mail: sales@hndfcrane.com
- Whatsappen: +86 191 3738 6654
- Telegram: +86 191 3738 6654
- Tel: +86-373-581 8299
- Fax: +86-373-215 7000
- Toevoegen: Changnao Industrial District, Xinxiang City, provincie Henan, China
 WeChat
- Bovenloopkranen
- Dubbelligger bovenloopkranen
- Enkele ligger bovenloopkranen
- Europese enkelligger bovenloopkranen
- Explosieveilige bovenloopkranen
- Grijper en magnetische bovenloopkranen
- Monorailkranen
- Gieterij Bovenloopkranen
- Werkstationkranen: lichtgewicht ontwerp, eenvoudige installatie en moeiteloze bediening
- Zwenkkranen
- Wandgemonteerde zwenkkranen
- Wandreizende kraanbalkkranen
- Vrijstaande zwenkkranen
- Aluminium giekkranen: lichtgewicht, soepel draaiende arm voor eenvoudig hijsen
- Balansjibkranen: efficiënt licht hijsen voor mechanische montage over korte afstanden
- Handmatige vrijstaande jibkranen: efficiënte handmatige hefoplossingen voor werkzaamheden in beperkte ruimte
- Elektrische vrijstaande zwenkkranen: een volledig elektrische oplossing voor snel hijsen met hoge capaciteit.
- Knikarmkranen: Nauwkeurig hijsen met de flexibiliteit van een dubbele arm
- Portaalkranen
- Dubbelligger portaalkranen
- Semi-portaalkranen
- Enkelligger portaalkranen
- Truss-portaalkranen
- Portaalkranen voor containers
- Verstelbare portaalkranen
- Draagbare portaalkranen
- Europese portaalkranen
- Industrieën
- Algemene productie
- Afvalverwerking
- Prefab
- Stroom
- Steen
- Papier maken
- Metaalproductie
- Brug constructie
- Havenkranen: voor het verwerken van containers en bulkmateriaal
- Bovenloopkranen voor de petroleum- en gasindustrie: Verbeter de operationele efficiëntie
- Maritieme kranen voor efficiënt laden van vracht op schepen
- Bovenloopkranen voor de auto-industrie: efficiënte automatiseringsoplossingen
- Elektrische takels
- Elektrische staaldraadtakels
- Elektrische kettingtakels
- Elektrische takels van het Europese type
- Europese elektrische kettingtakels: soepele werking, laag geluidsniveau en energiezuinigheid
- Handmatige heftrucks: ideaal voor trek- en tilwerkzaamheden
- Handkettingtakels: handmatig tillen voor gebieden zonder stroom
- Elektrische takels met lage hoofdruimte: compact ontwerp voor maximale ruimte-efficiëntie
- Pneumatische kettingtakels: soepele bediening voor industrieel gebruik
- Explosieveilige handtakels met ketting: vonkbestendige constructie van koperlegering voor gevaarlijke omgevingen.
- Explosieveilige elektrische kettingtakels voor hijswerkzaamheden in gevaarlijke omgevingen
- Over
- Gevallen
- Nieuws
- Veelgestelde vragen
- Downloaden
- Blogs
- Online hulpmiddelen voor het berekenen van de kraanwiellast
- VR-panorama
- Neem contact met ons op
- E-mail: sales@hndfcrane.com
- Whatsappen: +86 191 3738 6654
- Telegram: +86 191 3738 6654
- Tel: +86-373-581 8299
-
