
-
Отрасли
-

Общее производство
-

Обращение с отходами
-

сборный
-

Власть
-

Камень
-

Изготовление бумаги
-

Производство металла
-

Строительство моста
-

Портовые краны: для обработки контейнеров и сыпучих материалов
-

Мостовые краны для нефтяной и газовой промышленности: повышение эффективности работы
-

Морские краны для эффективной погрузки грузов на суда
-

Мостовые краны для автомобильной промышленности: эффективные решения по автоматизации
-

Решения с использованием мостовых кранов для железных дорог: укладка путей, техническое обслуживание подвижного состава и обработка контейнеров
-

Мостовые краны для продуктов питания и напитков: надежные решения для эффективной обработки грузов
-

Мостовые краны для эффективного производства цемента, стекла, кирпича и сборного бетона
-

Мостовые краны для авиационной промышленности: техническое обслуживание и сборка самолетов
-

Мостовые краны для аэрокосмической промышленности: точный подъем грузов для запуска и транспортировки ракет
-
-
Продукты
-
Мостовой Кран
-

Кран Мостовой Однобалочный
-

Кран Мостовой Двухбалочный
-

Однобалочные мостовые краны европейского типа
-

Двухбалочные мостовые краны европейского типа
-

Взрывозащищенные Мостовые Краны
-

Грейферные и магнитные мостовые краны
-

Монорельсовые краны
-

Литейные Мостовые Краны
-

Изоляция мостовых кранов
-

Мостовые краны с низкой габаритной высотой
-

Грейферные мостовые краны
-

Ковшовые мостовые краны
-

Подвесные мостовые краны
-

Электромагнитные мостовые краны
-

Рабочие краны: легкая конструкция, простой монтаж и удобство в эксплуатации.
-

Отдельно стоящие рабочие станции мостовые краны
-

Мостовой кран, монтируемый на потолке
-

Ручные мостовые краны
-
-
Козловой Кран
-

Полукозловой Кран
-

Однобалочный Козловой Кран
-

Двухбалочный Козловой Кран
-

Kозловой Kонтейнерный Kран
-

Козловые Краны С Фермами
-

Регулируемые козловые краны
-

Mини Kозловой Kран
-

Европейские Козловые Краны
-

Алюминиевые козловые краны
-

Контейнерные козловые краны на резиновых шинах
-

Контейнерные козловые краны на рельсовом ходу
-

Козловой кран для судостроительной верфи
-

Европейские однобалочные козловые краны
-

Европейские двухбалочные козловые краны
-
-
Консольный Кран
-

Kран Kонсольный Hа Kолонне
-

Настенно-Передвижной Консольный Кран
-

Кран Консульный Настенный
-

Балансировочные поворотные краны
-

Электрические отдельно стоящие поворотные краны
-

Ручные отдельно стоящие консольные краны
-

Алюминиевые консольные краны
-

Шарнирно-сочлененные краны
-

Умные поворотные краны
-

Стандартные поворотные краны FEM
-

Переносные поворотные краны
-
-
Специальные краны
-

Портальные краны для гавани
-

Краны для чистых помещений
-

Мобильные лодочные подъемники
-

Козловой кран со щитом для проходки тоннелей
-

Портальные перевозчики
-

Система обработки сегментов
-

Оцинковка блокировочных кранов
-

Кран для штабелирования блоков анода из углеродного волокна
-

Штабелерный кран
-

Электролитический медный мостовой кран
-
- Tельфер Электрический
- Тележки для переноса
-
Мостовой Кран
-
Запчасти для кранов
-
Ковши для сбора мусора
-

Электрический грейферный ковш из нержавеющей стали
-

Механические четырехканатные грейферы Orange Peel
-

Механический четырехканатный грейферный ковш
-

Электрогидравлические прямоугольные грейферы
-

Электрогидравлические грейферные захваты
-

Электрогидравлические грейферы Orange Peel, Гидравлический грейфер Cactus
-

Грейфер с электродвигателем
-

Электрический монорельсовый грейферный ковш с монорельсовым подъемником
-

Грейферы с дистанционным управлением
-

Механические двухканатные грейферы
-

Лесозаготовительные грейферы
-

Грейферный ковш с одним тросом
-

Машины для очистки мусорных корзин
-

Грейферы для дноуглубительных работ
-

Обрезка захватов
-
- Кран-распределитель
-
Запасные части для кранов
-

Блоки крана
-

Канатные шкивы
-

Кран канатный барабан
-

Крановая тележка
-

Электрическая лебедка
-

Кабина крановщика
-

Тормоза мостового крана
-

Кабели мостового крана
-

Направляющие каната мостового крана
-

Провода мостовых кранов и линии электропередач
-

Рельсы мостового крана
-

Зажимы для рельс мостового крана
-

Двигатели мостовых кранов
-

Редукторы мостовых кранов
-

Муфты для мостового крана
-
- Kрановое Kолесо
-
Ковши для сбора мусора
- Компания
- Контакт























-
Отрасли
-
Общее производство
-
Обращение с отходами
-
сборный
-
Власть
-
Камень
-
Изготовление бумаги
-
Производство металла
-
Строительство моста
-
Портовые краны: для обработки контейнеров и сыпучих материалов
-
Мостовые краны для нефтяной и газовой промышленности: повышение эффективности работы
-
Морские краны для эффективной погрузки грузов на суда
-
Мостовые краны для автомобильной промышленности: эффективные решения по автоматизации
-
Решения с использованием мостовых кранов для железных дорог: укладка путей, техническое обслуживание подвижного состава и обработка контейнеров
-
Мостовые краны для продуктов питания и напитков: надежные решения для эффективной обработки грузов
-
Мостовые краны для эффективного производства цемента, стекла, кирпича и сборного бетона
-
Мостовые краны для авиационной промышленности: техническое обслуживание и сборка самолетов
-
Мостовые краны для аэрокосмической промышленности: точный подъем грузов для запуска и транспортировки ракет
-
-
Продукты
-
Мостовой Кран
-
Кран Мостовой Однобалочный
-
Кран Мостовой Двухбалочный
-
Однобалочные мостовые краны европейского типа
-
Двухбалочные мостовые краны европейского типа
-
Взрывозащищенные Мостовые Краны
-
Грейферные и магнитные мостовые краны
-
Монорельсовые краны
-
Литейные Мостовые Краны
-
Изоляция мостовых кранов
-
Мостовые краны с низкой габаритной высотой
-
Грейферные мостовые краны
-
Ковшовые мостовые краны
-
Подвесные мостовые краны
-
Электромагнитные мостовые краны
-
Рабочие краны: легкая конструкция, простой монтаж и удобство в эксплуатации.
-
Отдельно стоящие рабочие станции мостовые краны
-
Мостовой кран, монтируемый на потолке
-
Ручные мостовые краны
-
-
Козловой Кран
-
Полукозловой Кран
-
Однобалочный Козловой Кран
-
Двухбалочный Козловой Кран
-
Kозловой Kонтейнерный Kран
-
Козловые Краны С Фермами
-
Регулируемые козловые краны
-
Mини Kозловой Kран
-
Европейские Козловые Краны
-
Алюминиевые козловые краны
-
Контейнерные козловые краны на резиновых шинах
-
Контейнерные козловые краны на рельсовом ходу
-
Козловой кран для судостроительной верфи
-
Европейские однобалочные козловые краны
-
Европейские двухбалочные козловые краны
-
-
Консольный Кран
-
Kран Kонсольный Hа Kолонне
-
Настенно-Передвижной Консольный Кран
-
Кран Консульный Настенный
-
Балансировочные поворотные краны
-
Электрические отдельно стоящие поворотные краны
-
Ручные отдельно стоящие консольные краны
-
Алюминиевые консольные краны
-
Шарнирно-сочлененные краны
-
Умные поворотные краны
-
Стандартные поворотные краны FEM
-
Переносные поворотные краны
-
-
Специальные краны
-
Портальные краны для гавани
-
Краны для чистых помещений
-
Мобильные лодочные подъемники
-
Козловой кран со щитом для проходки тоннелей
-
Портальные перевозчики
-
Система обработки сегментов
-
Оцинковка блокировочных кранов
-
Кран для штабелирования блоков анода из углеродного волокна
-
Штабелерный кран
-
Электролитический медный мостовой кран
-
- Tельфер Электрический
- Тележки для переноса
-
Мостовой Кран
-
Запчасти для кранов
-
Ковши для сбора мусора
-
Электрический грейферный ковш из нержавеющей стали
-
Механические четырехканатные грейферы Orange Peel
-
Механический четырехканатный грейферный ковш
-
Электрогидравлические прямоугольные грейферы
-
Электрогидравлические грейферные захваты
-
Электрогидравлические грейферы Orange Peel, Гидравлический грейфер Cactus
-
Грейфер с электродвигателем
-
Электрический монорельсовый грейферный ковш с монорельсовым подъемником
-
Грейферы с дистанционным управлением
-
Механические двухканатные грейферы
-
Лесозаготовительные грейферы
-
Грейферный ковш с одним тросом
-
Машины для очистки мусорных корзин
-
Грейферы для дноуглубительных работ
-
Обрезка захватов
-
- Кран-распределитель
-
Запасные части для кранов
-
Блоки крана
-
Канатные шкивы
-
Кран канатный барабан
-
Крановая тележка
-
Электрическая лебедка
-
Кабина крановщика
-
Тормоза мостового крана
-
Кабели мостового крана
-
Направляющие каната мостового крана
-
Провода мостовых кранов и линии электропередач
-
Рельсы мостового крана
-
Зажимы для рельс мостового крана
-
Двигатели мостовых кранов
-
Редукторы мостовых кранов
-
Муфты для мостового крана
-
- Kрановое Kолесо
-
Ковши для сбора мусора
- Компания
- Контакт



Шум редуктора мостового крана: анализ эксцентриситета зубчатой передачи и решения.
Оглавление
Шум редуктора мостового крана может возникать во время подъема и перемещения материалов в цехах, влияя на нормальную работу крана. В данной статье анализируется аномальный шум с точки зрения ошибки эксцентриситета зубчатой пары. На основе результатов расчета структурного шума, полученных в ходе имитационного анализа, также предлагаются соответствующие решения в качестве ориентира для улучшения ситуации. мостовой кран эксплуатационные характеристики.
1. Анализ возбуждения зубчатой передачи при наличии ошибки эксцентриситета.
В данной статье анализируется мостовой кран модели LD10 t-28.5 m, оснащенный трехфазным асинхронным двигателем мощностью 13 кВт. В редукторе используется четырехступенчатая косозубая передача с параллельными валами. При учете эксцентриситета анализ начинается с одной пары шестерен и длины линии их зацепления.
1.1 Модель зубчатой пары
При рассмотрении эксцентриситета зубчатых колес в качестве отправной точки используется эксцентриситет ведущей и ведомой шестерен. На основе известного числа зубьев шестерни и скорости вращения ведущей шестерни можно получить частотно-временную характеристику скорости вращения ведомой шестерни и сравнить ее с результатом, полученным при допущении отсутствия эксцентриситета. Модель эксцентричной зубчатой пары показана на рисунке 1.
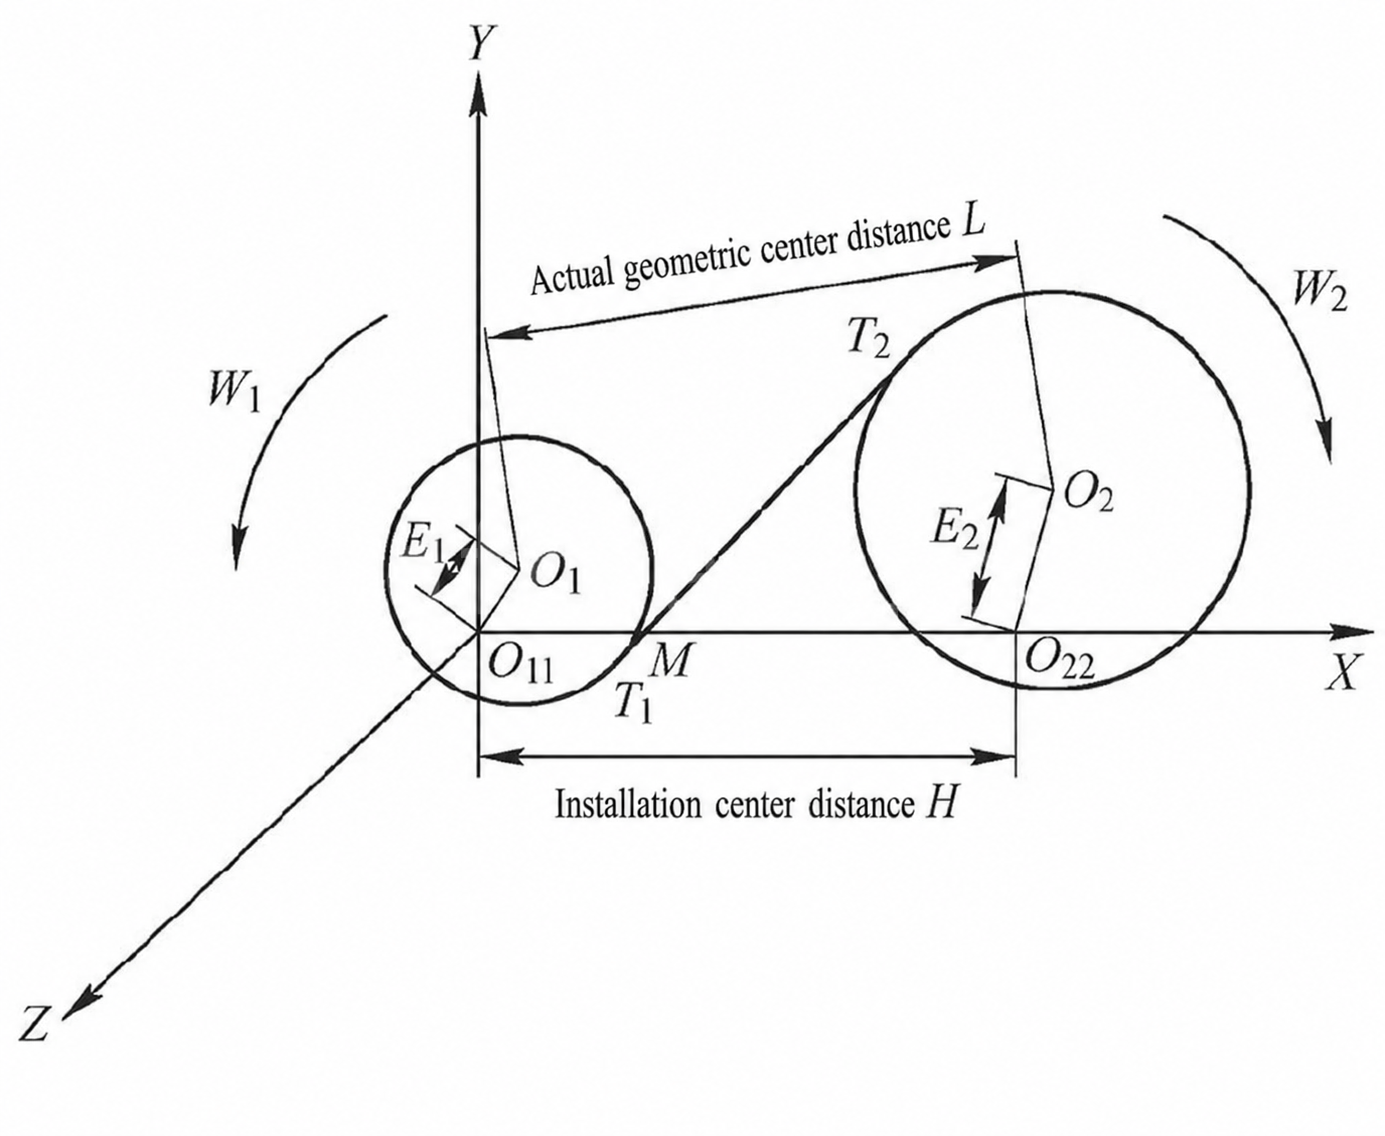
О1 и O2 являются геометрическими центрами зубчатой пары при условии отсутствия эксцентриситета. После учета эксцентриситетов Е1 и E2 В результате геометрические центры зубчатых передач становятся О11 и О22Видно, что независимо от значения эксцентриситета, линия зацепления, образованная соединением касательных точек, T1(xT1, yT1) и T2(xT2, yT2) всегда имеет динамическую точку пересечения M(xM, yM) с линией, соединяющей геометрические центры зубчатых колес.
С учетом смещения, линия зацепления зубчатой пары имеет изменяющиеся во времени характеристики. Ее уравнение можно выразить следующим образом:
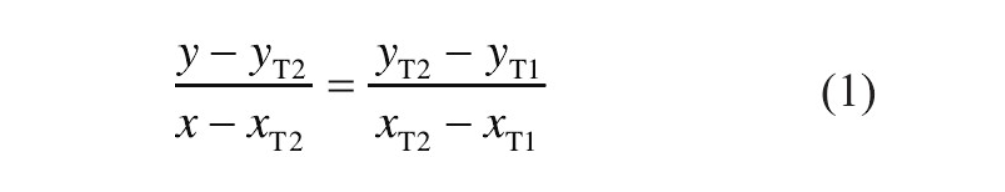
Когда начало координат расположено в точке О11динамическая поперечная координата точки М можно выразить следующим образом:
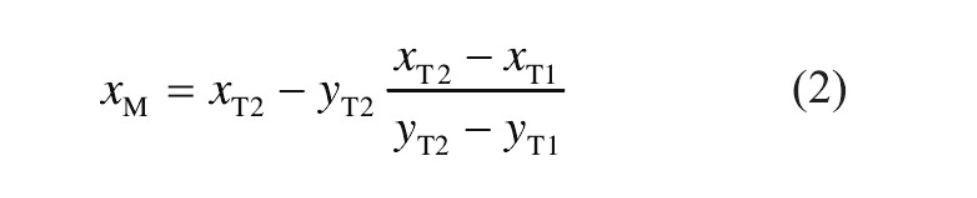
Мгновенное передаточное отношение зубчатой пары составляет:
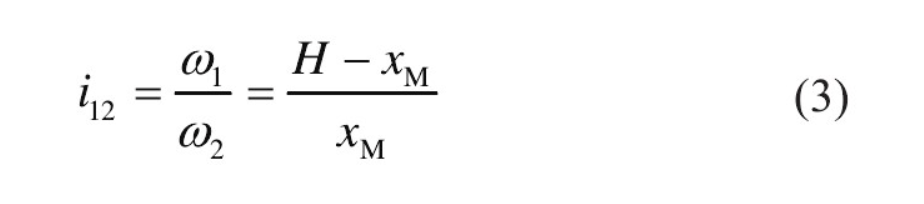
В реальных расчетах динамическая точка пересечения М имеет определенную связь с линией зацепления, углом между направлением движения и мгновенной скоростью линии зацепления шестерни. После определения диапазона эксцентриситета и входной угловой скорости, формулы (1) – (3) могут быть использованы для получения угловой скорости ведомой шестерни и дальнейшего расчета динамического возбуждения зубчатой пары при ошибке эксцентриситета.
В реальном производстве встречаются эксцентричности. Е1 и E2 Можно приблизительно считать, что они одинаковы. При эксцентриситете пары косозубых шестерен 20 мкм и известной степени точности, рассчитанная частотно-временная характеристика ведомой шестерни показана на рисунке 2.
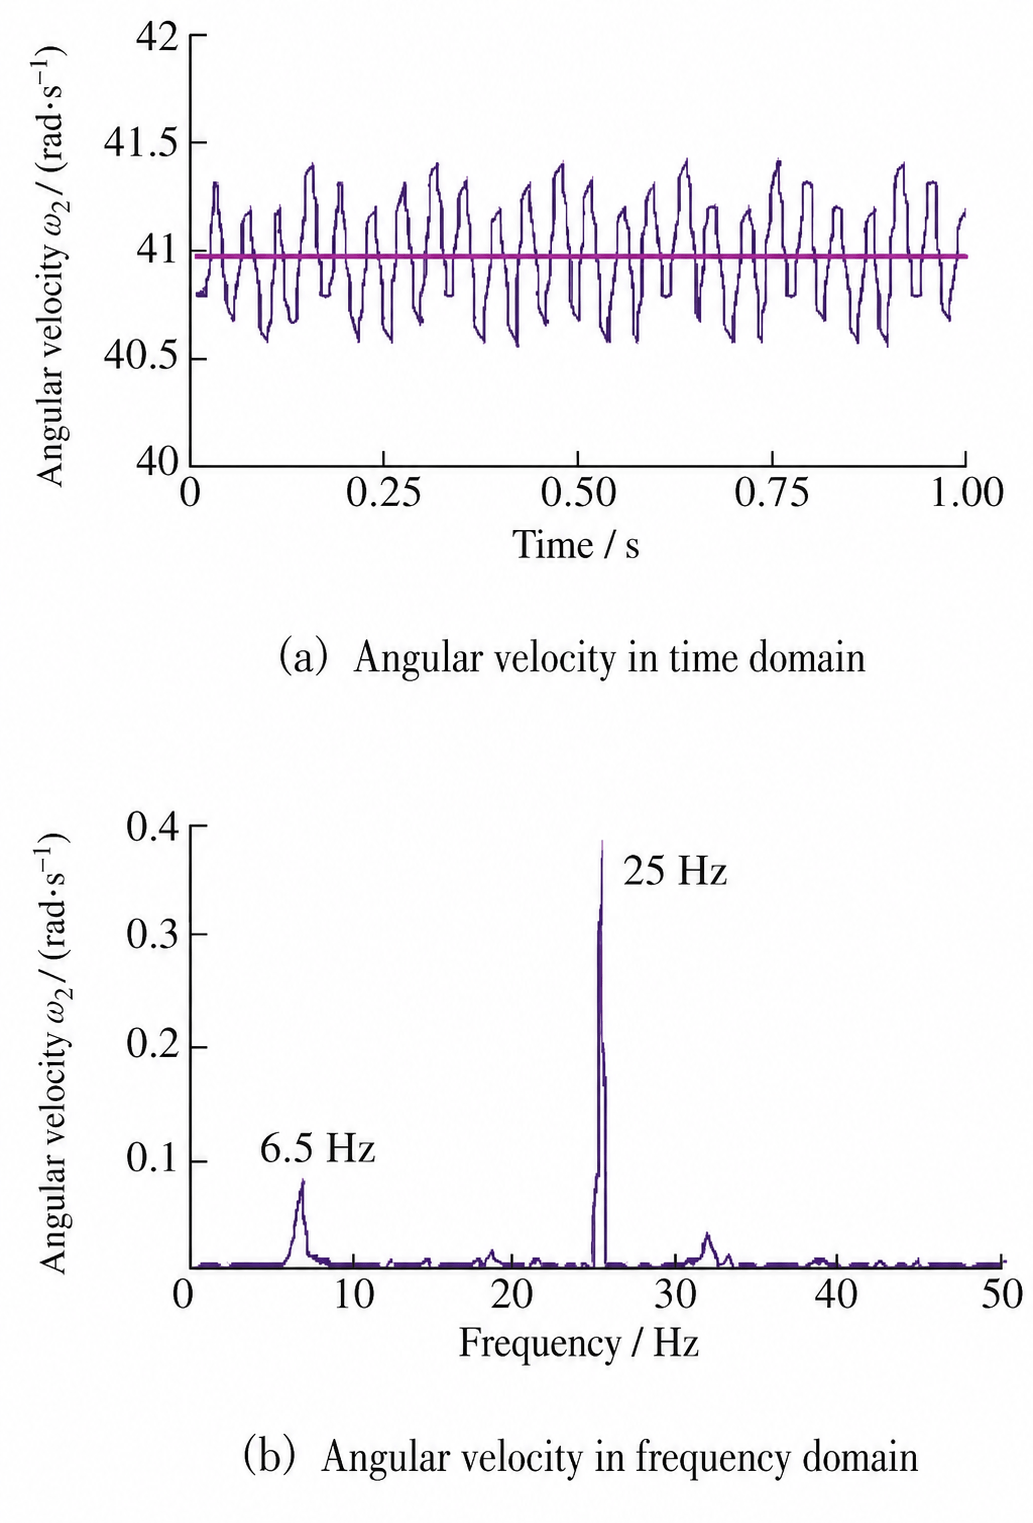
При отсутствии ошибки эксцентриситета угловая скорость ведомой шестерни представлена розовой прямой на рисунке 2а. При наличии ошибки эксцентриситета угловая скорость ведомой шестерни демонстрирует явные и регулярные колебания, сосредоточенные в диапазоне 40,5–41,5 рад/с. Результат в частотной области после преобразования Фурье показывает частоту вращения входного вала 25 Гц и частоту вращения выходного вала ведомой шестерни 6,5 Гц. Это указывает на то, что колебания эксцентриситета пары шестерен входного каскада могут продолжать передаваться через зубчатую систему и излучаться наружу редуктора.
2. Численный расчет шума редуктора мостового крана, вызванного возбуждением зубчатой передачи.
2.1 Дифференциальное уравнение колебаний
Дифференциальное уравнение колебаний зубчатой передачи редуктора мостового крана является важной основой для изучения его динамических характеристик. Путем уменьшения порядка и расчета динамической силы зацепления шестерни можно численно смоделировать такие характеристики вибрации, как интенсивность вибрации и структурный шум. Необходимое дифференциальное уравнение второго порядка имеет вид:
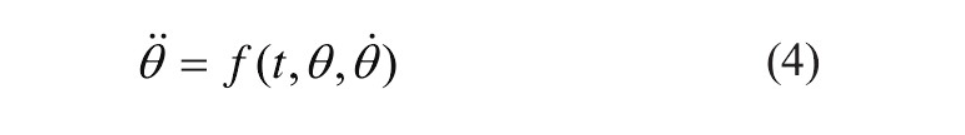
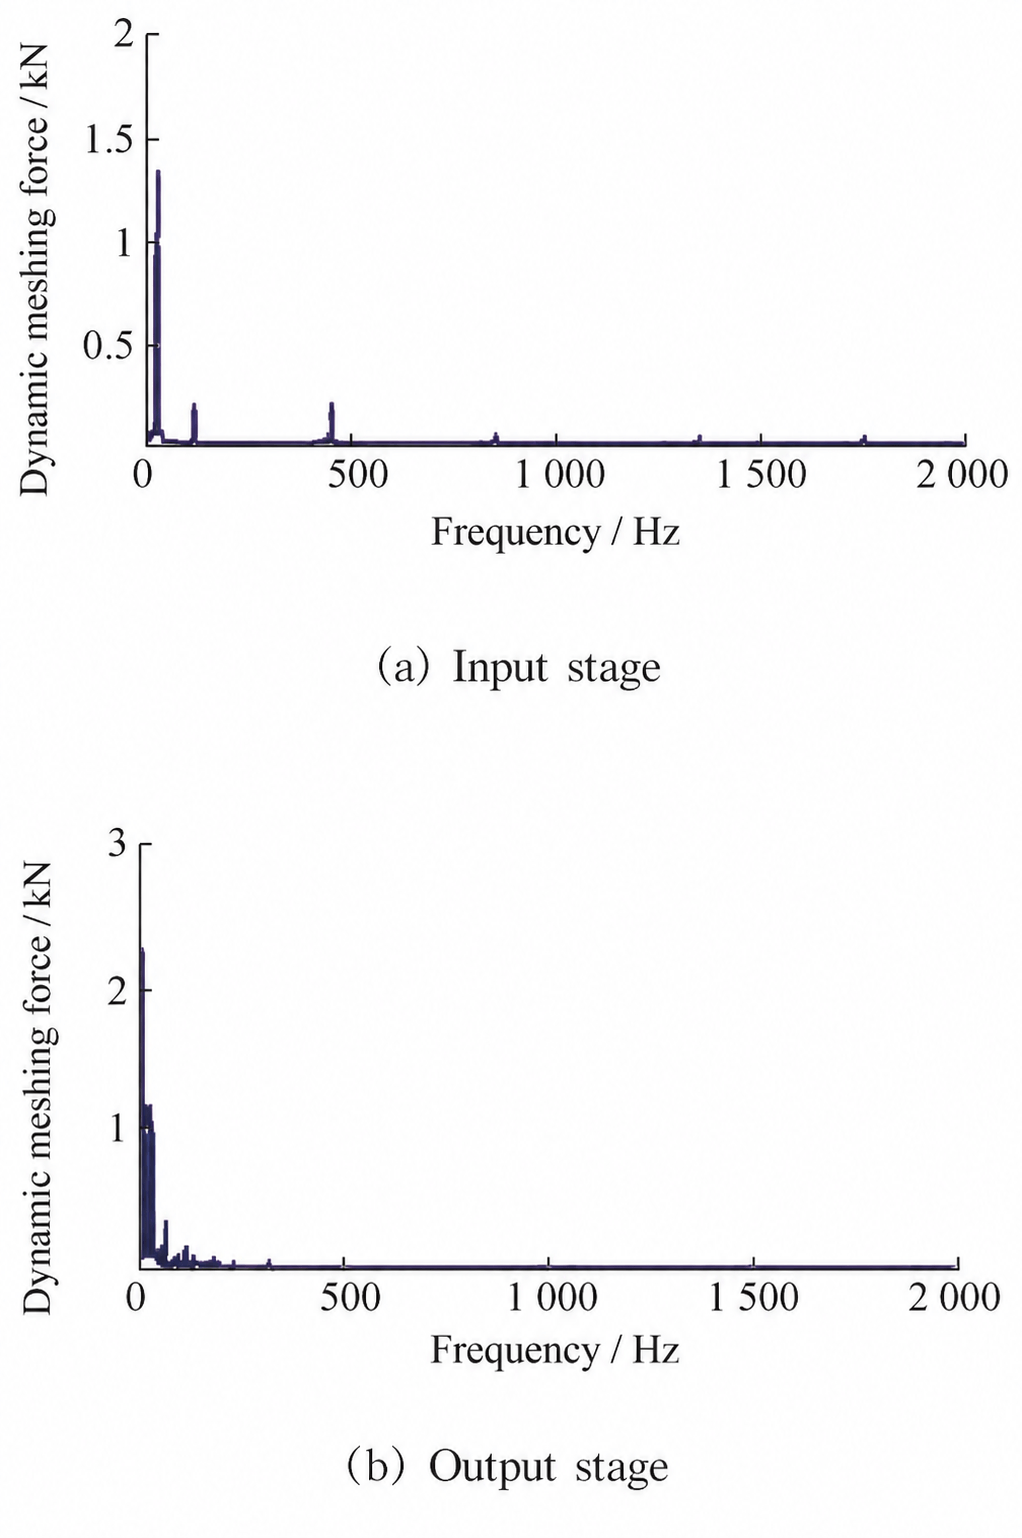
Временное уравнение динамических координат М заменяется в θДля решения задачи расчета динамической силы зацепления высокоскоростной зубчатой пары используется принцип уменьшения порядка Рунге-Кутты. На рисунке 3 показаны результаты расчета силы зацепления для входного и выходного этапов.
2.2 Результаты анализа вибрации
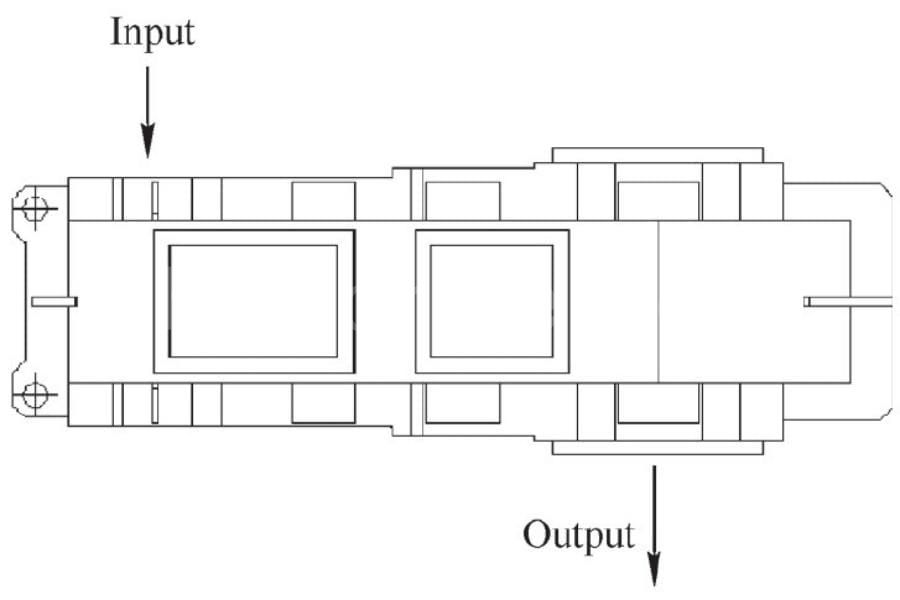
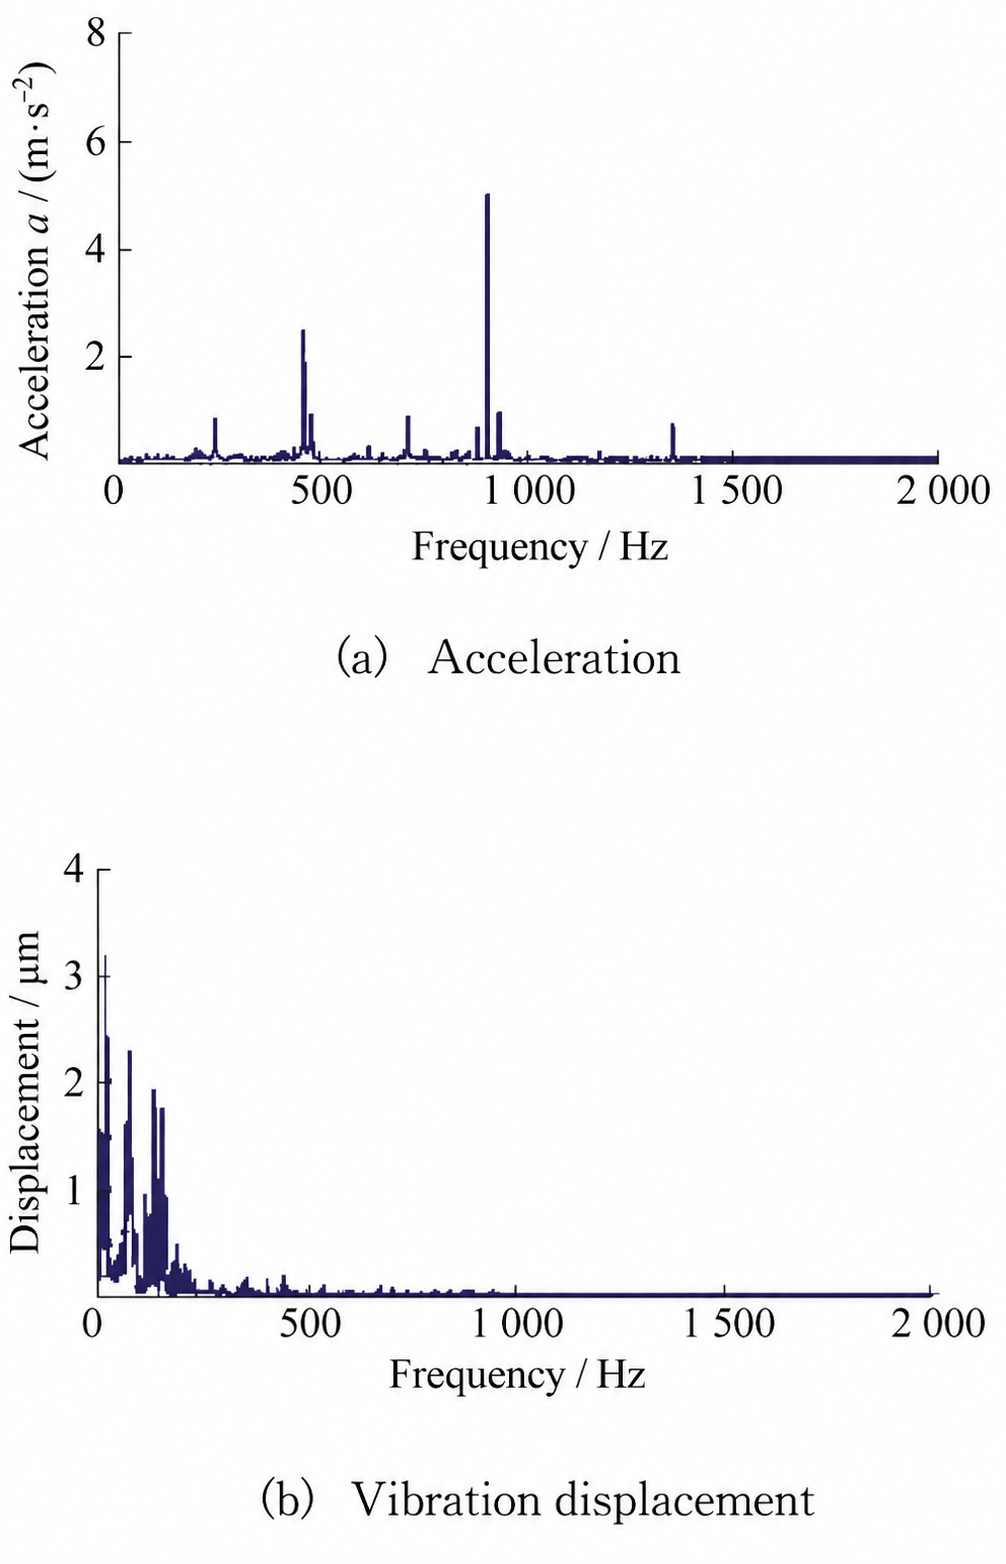
На рисунке 4 показана конструкция редуктора. Для расчета выбраны положения подшипниковых опор на входном и выходном концах, и получены частотно-доменные характеристики вибрации при погрешности эксцентриситета 20 мкм.
Как показано на рисунке 5, после учета ошибки эксцентриситета частота вращения входного вала 25 Гц влияет на другие пары шестерен на разных этапах, особенно на кривой смещения. Расчет шума на основе результатов вибрации может затем показать влияние ошибки эксцентриситета на аномальный шум редуктора.
3. Прогнозирование излучаемого шума для моста с опорной тележкой.
3.1 Акустическая модель
Согласно приведенным источникам, акустика относится к области гидродинамики. Следовательно, уравнение акустической волны можно изучать с помощью уравнения непрерывности жидкости. В терминах состояния среды его можно выразить следующим образом:
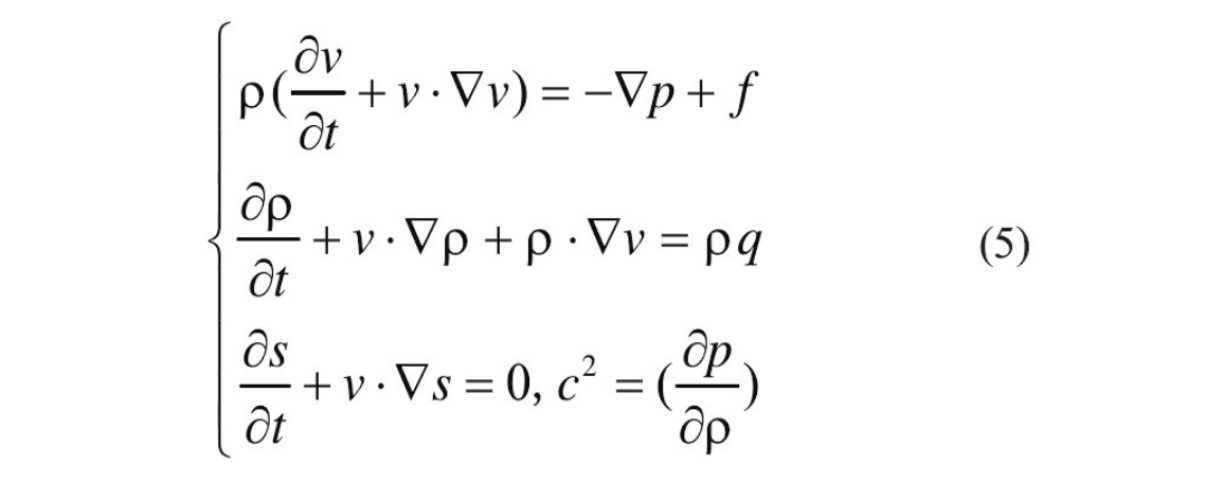
В формуле, ρ, в, п, и с Плотность, скорость, звуковое давление и энтропия воздуха — это, соответственно, плотность, скорость, звуковое давление и энтропия воздуха, а ф и q являются внешними источниками возбуждения воздушной среды.
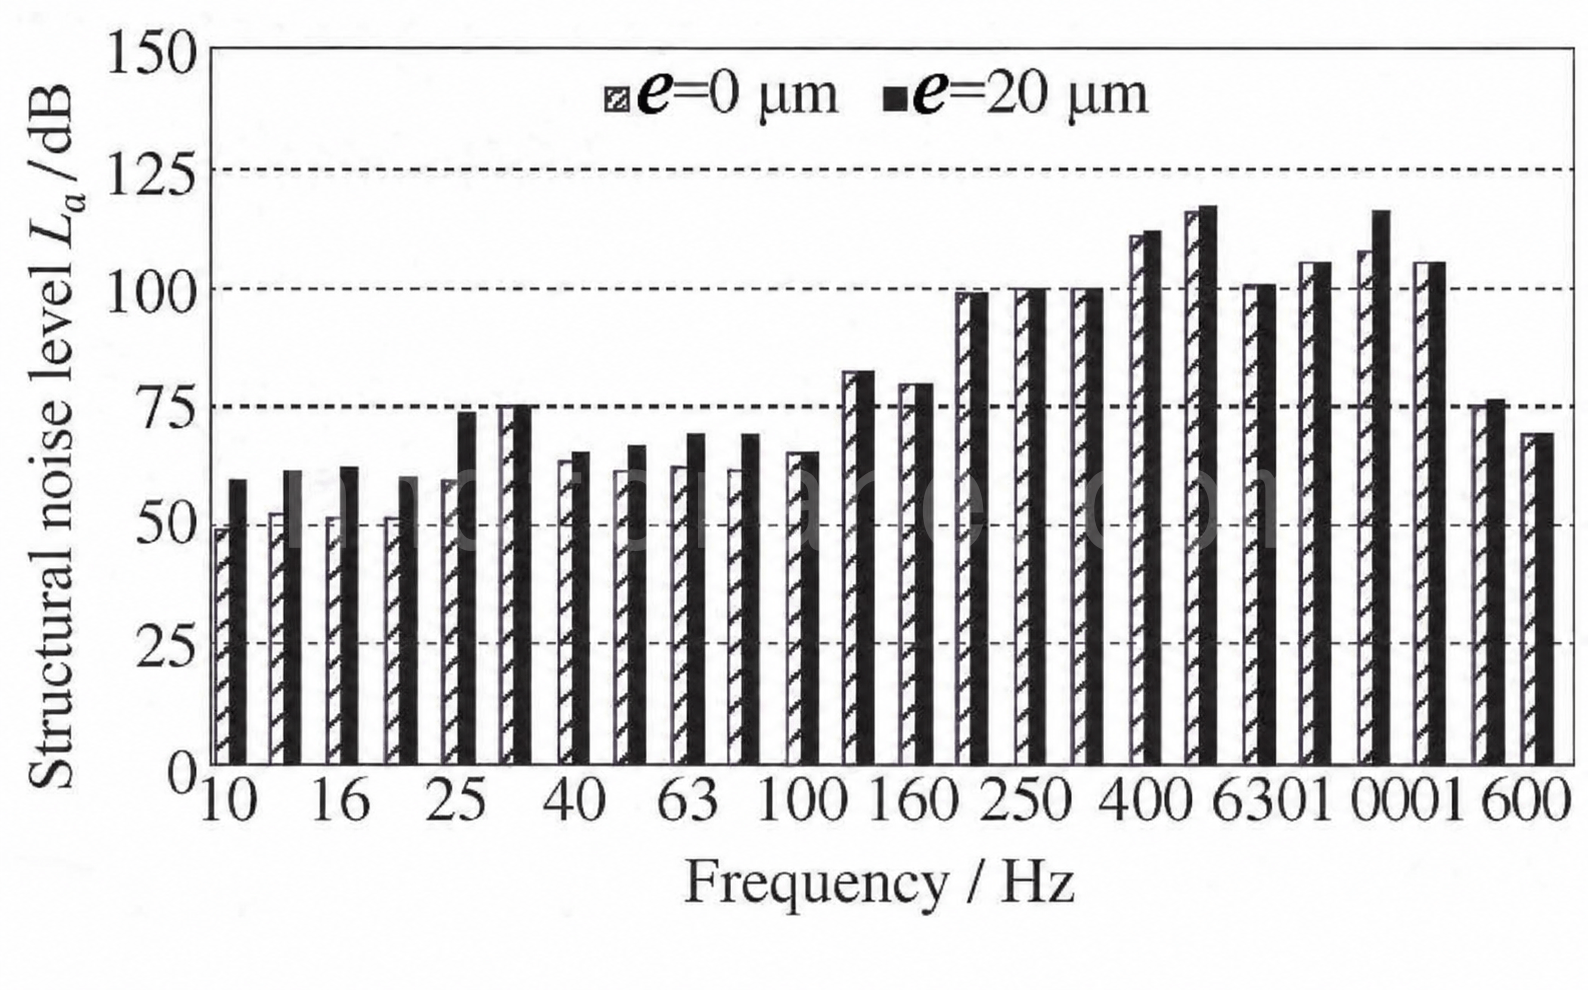
На основе вибрационной характеристики редуктора мостового крана результаты расчета ускорения обрабатываются с помощью преобразования Фурье и обработки в диапазоне одной трети октавы. Результаты расчета структурного шума опоры подшипника высокоскоростной ступени редуктора показаны на рисунке 6.
При учете ошибки эксцентриситета структурный шум редуктора более отчетливо возрастает в низкочастотном диапазоне 0-100 Гц. Согласно акустической теории, разница в 6 дБ представляет собой однократную разницу в уровне энергии. На рисунке 6 разница шума в некоторых частотных диапазонах достигает примерно трехкратного значения, что показывает, что ошибка эксцентриситета оказывает существенное влияние на низкочастотные колебания редуктора. Четкие пики также появляются на частотах 500 Гц и 1000 Гц, которые вызваны частотой зацепления зубчатых передач входного каскада.
3.2 Меры по снижению аномального шума
Эксцентриситет 20 мкм, используемый в расчетах, выбран в соответствии с классом точности зубчатой передачи. В реальных условиях эксплуатации может существовать большая погрешность эксцентриситета, которая может существенно повлиять на снижение вибрации и шума редуктора. На основе анализа и выводов, представленных в данной статье, аномальный шум может быть снижен за счет следующих аспектов:
1. Улучшить выбор класса точности зубчатых передач. Во многих мостовых кранах используются косозубые шестерни 8-го класса точности. Обычные редукторы кранов не учитывают последующую прецизионную обработку, поэтому ошибка эксцентриситета может привести к увеличению уровня излучаемого шума. Если на заключительном этапе обработки применяется закалка и шлифовка шестерен, притирка поверхности зубьев или аналогичная обработка, можно достичь точности 7-го или 6-го класса. Это может быть лучшим вариантом для цехов со строгими требованиями к контролю уровня шума.
2. Оптимизация системы зубчатой передачи. С точки зрения системы передачи следует учитывать такие ограничения, как прочность на усталость при контакте в замкнутом зацеплении, передаточное отношение и коэффициент ширины зубчатой поверхности. Для незначительной корректировки модуля зубчатой передачи, ширины зуба и количества зубьев ведущей шестерни без существенного изменения этих ограничений можно использовать генетический алгоритм, чтобы частота передачи шума редуктора оставалась вне диапазона, чувствительного для человеческого слуха. Для проверки оптимальных параметров зубчатой передачи необходимы соответствующие программы и испытания.
3. Оптимизация конструкции корпуса редуктора. Основная цель оптимизации корпуса — улучшение его собственной частоты. Первые десять собственных частот многоступенчатой системы передачи с параллельными валами, как правило, низкие, обычно в диапазоне 50-500 Гц, и могут легко перекрываться с частотой вращения ведущей шестерни и ее гармониками, вызывая резонанс. Благодаря оптимизации конструкции редуктора, можно удалить материал из определенных мест. Это не только экономит материал, но и может повысить собственную частоту редуктора и эффективно снизить аномальный шум, вызванный эксцентриситетом.
4. Заключение
В данной статье в качестве объекта исследования рассматривается мостовой кран и его редуктор, а также анализируется влияние ошибки эксцентриситета зубчатой пары на аномальный шум редуктора. Сделаны следующие выводы:
1. При учете ошибки эксцентриситета угловая скорость ведомой шестерни демонстрирует регулярные колебания. Диапазон колебаний сосредоточен в пределах 40,5–41,5 рад/с. Это отражает частоту вращения входного вала 25 Гц и частоту вращения выходного вала ведомой шестерни 6,5 Гц и продолжает влиять на последующую передачу зубчатой пары.
2. При наличии погрешности эксцентриситета структурный шум редуктора усиливается более отчетливо в низкочастотном диапазоне 0-100 Гц. Максимальная разница достигает 15 дБ, а уровень шума увеличивается в 2,5 раза, что явно усиливает аномальный шум редуктора.
3. Предложено несколько решений, включая повышение точности передачи, оптимизацию параметров зубчатой передачи и увеличение собственной частоты колебаний конструкции.

Меня зовут Синди, у меня 10-летний опыт работы в крановой отрасли, и я накопила огромный профессиональный опыт. Я выбрала удовлетворяющие требованиям краны для более чем 500 клиентов. Если у вас есть какие-либо потребности или вопросы о кранах, пожалуйста, свяжитесь со мной, я использую свои знания и практический опыт, чтобы помочь вам решить проблему!
Отправить запрос
- Почта: sales@hndfcrane.com
- Ватсап: +86 191 3738 6654
- Телеграмма: +86 191 3738 6654
- Тел: +86-373-581 8299
- Факс: +86-373-215 7000
- Добавить: Промышленный район Чаннао, город Синьсян, провинция Хэнань, Китай.
 WeChat
- Мостовой Кран
- Кран Мостовой Двухбалочный
- Кран Мостовой Однобалочный
- Однобалочные мостовые краны европейского типа
- Взрывозащищенные Мостовые Краны
- Грейферные и магнитные мостовые краны
- Монорельсовые краны
- Литейные Мостовые Краны
- Рабочие краны: легкая конструкция, простой монтаж и удобство в эксплуатации.
- Консольный Кран
- Кран Консульный Настенный
- Настенно-Передвижной Консольный Кран
- Kран Kонсольный Hа Kолонне
- Алюминиевые консольные краны: легкая, плавно вращающаяся стрела для удобства подъема
- Краны с балансирной стрелой: эффективный легкий подъем для механического монтажа на короткие расстояния
- Ручные свободностоящие консольные краны: эффективные решения для ручного подъема грузов в условиях ограниченного пространства
- Электрические отдельно стоящие консольные краны: полностью электрическое решение для быстрой и высокопроизводительной подъемной работы.
- Шарнирно-сочлененные консольные краны: точный подъем с возможностью перемещения обеих стрел.
- Козловой Кран
- Двухбалочный Козловой Кран
- Полукозловой Кран
- Однобалочный Козловой Кран
- Козловые Краны С Фермами
- Kозловой Kонтейнерный Kран
- Регулируемые козловые краны
- Mини Kозловой Kран
- Европейские Козловые Краны
- Отрасли
- Общее производство
- Обращение с отходами
- сборный
- Власть
- Камень
- Изготовление бумаги
- Производство металла
- Строительство моста
- Портовые краны: для обработки контейнеров и сыпучих материалов
- Мостовые краны для нефтяной и газовой промышленности: повышение эффективности работы
- Морские краны для эффективной погрузки грузов на суда
- Мостовые краны для автомобильной промышленности: эффективные решения по автоматизации
- Tельфер Электрический
- Таль Электрическая Kанатная
- Таль Электрическая Цепная
- Европейский Тип Канатной Электротали
- Европейские электрические цепные тали: плавная работа, низкий уровень шума и энергоэффективность
- Ручные рычажные тали: идеально подходят для тяговых и подъемных задач
- Ручные цепные тали: ручной подъем для мест без электричества
- Электрические тали с малой высотой подъема: компактная конструкция для максимальной эффективности использования пространства
- Пневматические цепные тали: плавное управление для промышленного использования
- Взрывозащищенные ручные цепные тали: искробезопасная конструкция из медного сплава для работы в опасных зонах.
- Взрывозащищенные электрические цепные тали для подъема грузов в опасных зонах
- О
- Случаи
- Новости
- Вопросы и ответы
- Скачать
- Блоги
- Онлайн-инструменты для расчета нагрузки на колесо крана
- VR Панорама
- Связаться с нами
- Почта: sales@hndfcrane.com
- Ватсап: +86 191 3738 6654
- Телеграмма: +86 191 3738 6654
- Тел: +86-373-581 8299
-
