
-
Indústrias
-

Manufatura Geral
-

Tratamento de resíduos
-

pré-moldado
-

Poder
-

Pedra
-

fabricação de papel
-

Produção de metais
-

construção de ponte
-

Guindastes Portuários: Para Manuseio de Contêineres e Materiais a Granel
-

Pontes Rolantes para a Indústria de Petróleo e Gás: Aumente a Eficiência Operacional
-

Guindastes Marítimos para Carregamento Eficiente de Carga em Navios
-

Pontes Rolantes para a Indústria Automotiva: Soluções de Automação Eficientes
-

Soluções de ponte rolante para ferrovias: assentamento de trilhos, manutenção de material rodante e movimentação de contêineres
-

Pontes Rolantes para Alimentos e Bebidas: Soluções Confiáveis para um Manuseio Eficiente
-

Pontes Rolantes para Fabricação Eficiente de Cimento, Vidro, Tijolo e Concreto Pré-moldado
-

Pontes Rolantes para a Indústria da Aviação: Manutenção e Montagem de Aeronaves
-

Pontes Rolantes Aeroespaciais: Elevação de Precisão para Lançamento e Transporte de Foguetes
-
-
Produtos
-
Guindastes
-

Pontes Rolantes de Viga Única
-

Pontes Rolantes de Viga Dupla
-

Pontes rolantes monoviga tipo europeu
-

Pontes rolantes de viga dupla tipo europeu
-

Pontes Rolantes à Prova de Explosão
-

Pontes rolantes magnéticas e de garra
-

guindastes de monotrilho
-

Pontes rolantes para fundição
-

Pontes Rolantes Isolantes
-

Pontes rolantes de baixa altura
-

Pegue guindastes suspensos
-

Pontes Rolantes de Panela
-

Pontes Rolantes Suspensas
-

Guindastes Eletromagnéticos
-

Guindastes para estações de trabalho: design leve, fácil instalação e operação sem esforço.
-

Pontes rolantes de estação de trabalho autônoma
-

Ponte rolante montada no teto
-

Pontes Rolantes Manuais
-
-
guindastes de pórtico
-

Guindastes semi-pórtico
-

Guindastes de pórtico de viga única
-

Guindastes de pórtico de viga dupla
-

Guindastes de pórtico para contêineres
-

Guindastes de pórtico treliçados
-

Guindastes de pórtico ajustáveis
-

Guindastes de pórtico portáteis
-

guindastes de pórtico europeus
-

Guindastes de pórtico de alumínio
-

Guindastes de pórtico de contêineres com pneus de borracha
-

Guindastes de pórtico para contêineres montados em trilhos
-

Guindaste de pórtico de estaleiro
-

Guindastes pórticos monoviga europeus
-

Guindastes pórticos de viga dupla europeus
-
-
guindastes
-

Guindastes de lança independentes
-

Guindastes de lança móvel de parede
-

Guindastes de lança montados na parede
-

Guindastes de braço oscilante
-

Guindastes elétricos autoportantes
-

Guindastes de braço autoportantes manuais
-

Guindastes de braço de alumínio
-

Guindastes de lança articulada
-

Guindastes de braço inteligentes
-

Guindastes de braço padrão FEM
-

Guindastes de braço portáteis
-
-
Guindastes especiais
-

Guindastes de portal portuário
-

Guindastes para salas limpas
-

Elevadores de barco móveis
-

Guindaste de pórtico com escudo para perfuração de túneis
-

Straddle Carriers
-

Sistema de Manuseio de Segmentos
-

Guindastes de transferência com encaixe galvanizado
-

Guindaste de empilhamento de blocos de carbono anódicos
-

Guindaste empilhador
-

Ponte rolante de cobre eletrolítico
-
- Guindastes Elétricos
- Carrinhos de transferência
-
Guindastes
-
peças do guindaste
-
Baldes de Agarrar
-

Balde elétrico de aço inoxidável com garra
-

Garras mecânicas de quatro cordas para casca de laranja
-

Garras mecânicas de concha de quatro cordas para balde
-

Garras retangulares eletro-hidráulicas
-

Garras eletro-hidráulicas tipo concha
-

Garras eletro-hidráulicas de casca de laranja, garras hidráulicas de cacto
-

Garra de motor elétrico
-

Balde elétrico de monotrilho com guincho de monotrilho
-

Garras de concha com controle remoto
-

Garras mecânicas de duas cordas tipo concha
-

Garras para madeira
-

Balde de corda única
-

Máquinas de limpeza de grades de lixo
-

Garras de dragagem
-

Garras de corte
-
- Esparguete de guindaste
-
Peças de reposição para guindastes
-

Polias de guindaste
-

Polias de cabo de aço
-

Tambor de cabo de guindaste
-

Carrinho de Guindaste
-

Guincho elétrico
-

Cabine do operador de guindaste
-

Freios de ponte rolante
-

Cabos de Ponte Rolante
-

Guias de corda para ponte rolante
-

Condutores de Ponte Rolante e Linhas de Alimentação Elétrica
-

Trilhos de ponte rolante
-

Grampos de trilho para ponte rolante
-

Motores de ponte rolante
-

Redutores de Ponte Rolante
-

Acoplamentos para Ponte Rolante
-
- Rodas do guindaste
-
Baldes de Agarrar
- Empresa
- Contato























-
Indústrias
-
Manufatura Geral
-
Tratamento de resíduos
-
pré-moldado
-
Poder
-
Pedra
-
fabricação de papel
-
Produção de metais
-
construção de ponte
-
Guindastes Portuários: Para Manuseio de Contêineres e Materiais a Granel
-
Pontes Rolantes para a Indústria de Petróleo e Gás: Aumente a Eficiência Operacional
-
Guindastes Marítimos para Carregamento Eficiente de Carga em Navios
-
Pontes Rolantes para a Indústria Automotiva: Soluções de Automação Eficientes
-
Soluções de ponte rolante para ferrovias: assentamento de trilhos, manutenção de material rodante e movimentação de contêineres
-
Pontes Rolantes para Alimentos e Bebidas: Soluções Confiáveis para um Manuseio Eficiente
-
Pontes Rolantes para Fabricação Eficiente de Cimento, Vidro, Tijolo e Concreto Pré-moldado
-
Pontes Rolantes para a Indústria da Aviação: Manutenção e Montagem de Aeronaves
-
Pontes Rolantes Aeroespaciais: Elevação de Precisão para Lançamento e Transporte de Foguetes
-
-
Produtos
-
Guindastes
-
Pontes Rolantes de Viga Única
-
Pontes Rolantes de Viga Dupla
-
Pontes rolantes monoviga tipo europeu
-
Pontes rolantes de viga dupla tipo europeu
-
Pontes Rolantes à Prova de Explosão
-
Pontes rolantes magnéticas e de garra
-
guindastes de monotrilho
-
Pontes rolantes para fundição
-
Pontes Rolantes Isolantes
-
Pontes rolantes de baixa altura
-
Pegue guindastes suspensos
-
Pontes Rolantes de Panela
-
Pontes Rolantes Suspensas
-
Guindastes Eletromagnéticos
-
Guindastes para estações de trabalho: design leve, fácil instalação e operação sem esforço.
-
Pontes rolantes de estação de trabalho autônoma
-
Ponte rolante montada no teto
-
Pontes Rolantes Manuais
-
-
guindastes de pórtico
-
Guindastes semi-pórtico
-
Guindastes de pórtico de viga única
-
Guindastes de pórtico de viga dupla
-
Guindastes de pórtico para contêineres
-
Guindastes de pórtico treliçados
-
Guindastes de pórtico ajustáveis
-
Guindastes de pórtico portáteis
-
guindastes de pórtico europeus
-
Guindastes de pórtico de alumínio
-
Guindastes de pórtico de contêineres com pneus de borracha
-
Guindastes de pórtico para contêineres montados em trilhos
-
Guindaste de pórtico de estaleiro
-
Guindastes pórticos monoviga europeus
-
Guindastes pórticos de viga dupla europeus
-
-
guindastes
-
Guindastes de lança independentes
-
Guindastes de lança móvel de parede
-
Guindastes de lança montados na parede
-
Guindastes de braço oscilante
-
Guindastes elétricos autoportantes
-
Guindastes de braço autoportantes manuais
-
Guindastes de braço de alumínio
-
Guindastes de lança articulada
-
Guindastes de braço inteligentes
-
Guindastes de braço padrão FEM
-
Guindastes de braço portáteis
-
-
Guindastes especiais
-
Guindastes de portal portuário
-
Guindastes para salas limpas
-
Elevadores de barco móveis
-
Guindaste de pórtico com escudo para perfuração de túneis
-
Straddle Carriers
-
Sistema de Manuseio de Segmentos
-
Guindastes de transferência com encaixe galvanizado
-
Guindaste de empilhamento de blocos de carbono anódicos
-
Guindaste empilhador
-
Ponte rolante de cobre eletrolítico
-
- Guindastes Elétricos
- Carrinhos de transferência
-
Guindastes
-
peças do guindaste
-
Baldes de Agarrar
-
Balde elétrico de aço inoxidável com garra
-
Garras mecânicas de quatro cordas para casca de laranja
-
Garras mecânicas de concha de quatro cordas para balde
-
Garras retangulares eletro-hidráulicas
-
Garras eletro-hidráulicas tipo concha
-
Garras eletro-hidráulicas de casca de laranja, garras hidráulicas de cacto
-
Garra de motor elétrico
-
Balde elétrico de monotrilho com guincho de monotrilho
-
Garras de concha com controle remoto
-
Garras mecânicas de duas cordas tipo concha
-
Garras para madeira
-
Balde de corda única
-
Máquinas de limpeza de grades de lixo
-
Garras de dragagem
-
Garras de corte
-
- Esparguete de guindaste
-
Peças de reposição para guindastes
-
Polias de guindaste
-
Polias de cabo de aço
-
Tambor de cabo de guindaste
-
Carrinho de Guindaste
-
Guincho elétrico
-
Cabine do operador de guindaste
-
Freios de ponte rolante
-
Cabos de Ponte Rolante
-
Guias de corda para ponte rolante
-
Condutores de Ponte Rolante e Linhas de Alimentação Elétrica
-
Trilhos de ponte rolante
-
Grampos de trilho para ponte rolante
-
Motores de ponte rolante
-
Redutores de Ponte Rolante
-
Acoplamentos para Ponte Rolante
-
- Rodas do guindaste
-
Baldes de Agarrar
- Empresa
- Contato



Ruído do redutor da ponte rolante: análise e soluções para a excentricidade das engrenagens
Índice
Ruídos em redutores de pontes rolantes podem ocorrer durante o içamento e movimentação de materiais em oficinas, afetando a operação normal da ponte rolante. Este artigo analisa ruídos anormais sob a perspectiva do erro de excentricidade do par de engrenagens. Com base nos resultados do cálculo de ruído estrutural obtidos por meio de análise de simulação, também apresenta soluções correspondentes como referência para melhorias. Ponte rolante desempenho operacional.
1. Análise da excitação de engrenagens sob erro de excentricidade
A ponte rolante analisada neste artigo é um modelo LD10 t-28,5 m, equipada com um motor assíncrono trifásico de 13 kW. O redutor utiliza uma transmissão helicoidal de quatro estágios com eixos paralelos. Ao considerar o erro de excentricidade, a análise parte inicialmente de um único par de engrenagens e do comprimento da sua linha de engrenamento.
1.1 Modelo de Par de Engrenagens
Ao considerar a excentricidade da engrenagem, utiliza-se como ponto de partida a excentricidade das engrenagens motora e movida. Com base no número conhecido de dentes da engrenagem e na velocidade da engrenagem motora, obtém-se a curva característica tempo-frequência da velocidade da engrenagem movida, que pode ser comparada com o resultado obtido na hipótese de ausência de excentricidade. O modelo do par de engrenagens excêntricas é apresentado na Figura 1.
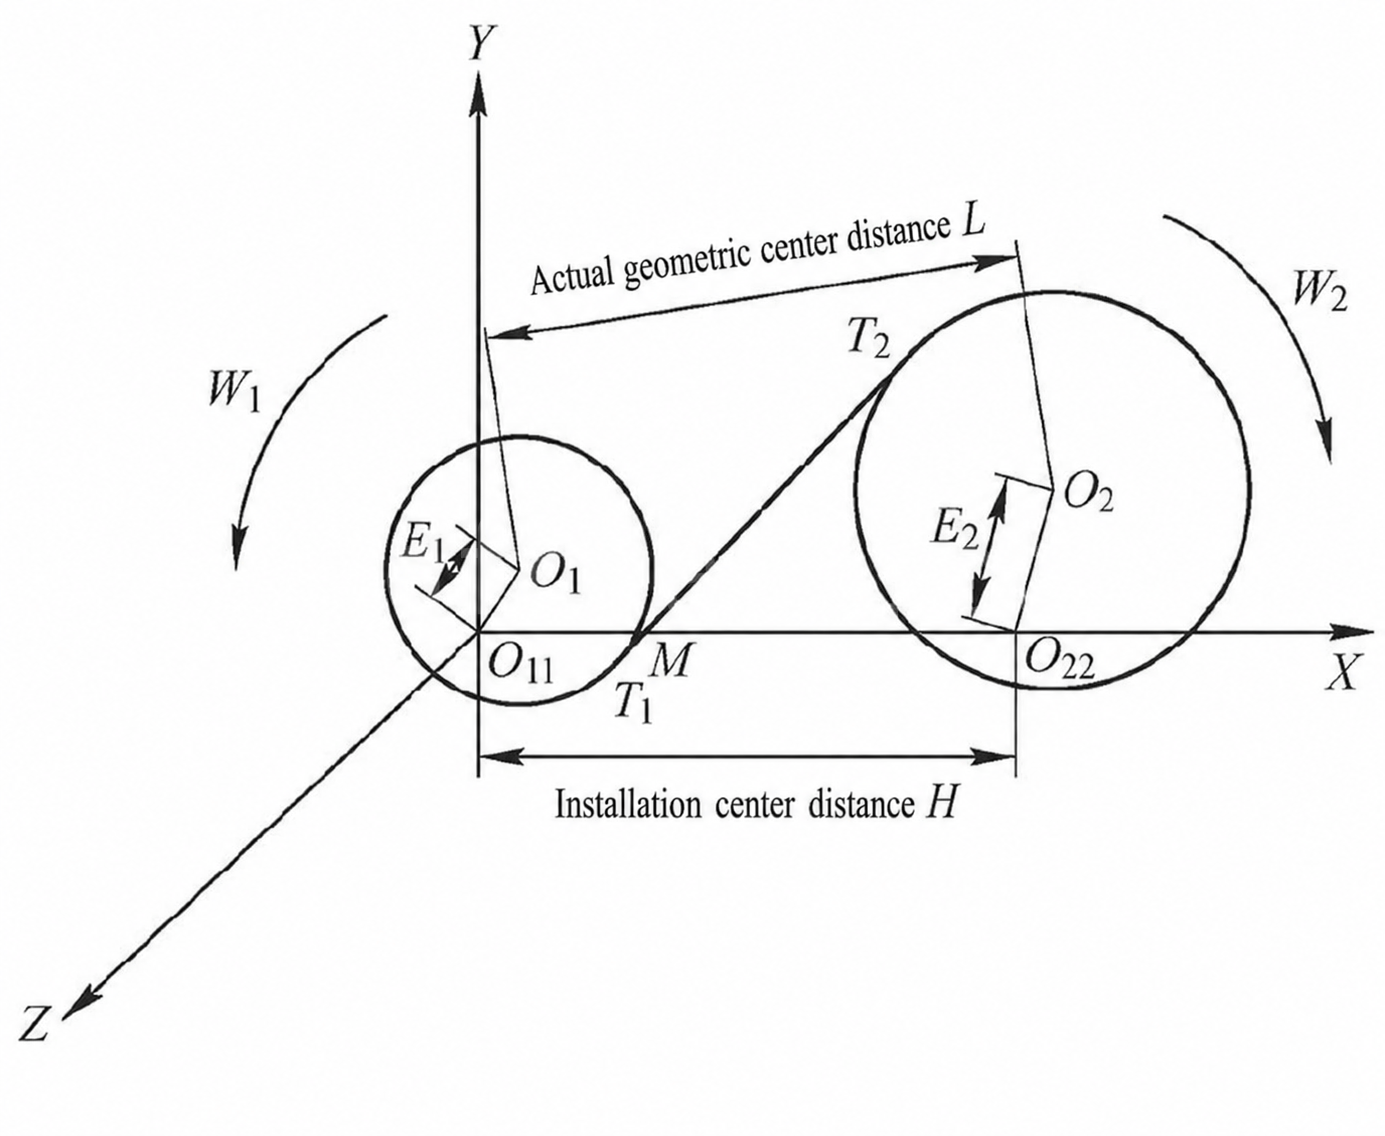
O1 e O2 são os centros geométricos do par de engrenagens sob a hipótese de ausência de excentricidade. Após as excentricidades E1 e E2 ocorre, os centros geométricos das engrenagens se tornam O11 e O22Pode-se observar que, independentemente do valor da excentricidade, a linha de engrenamento formada pela conexão dos pontos tangentes T1(xT1, yT1) e T2(xT2, yT2) sempre possui um ponto de intersecção dinâmico M(xM, yM) com a linha que conecta os centros geométricos das engrenagens.
Considerando o deslocamento, a linha de engrenamento do par de engrenagens apresenta características variáveis no tempo. Sua equação pode ser expressa como:
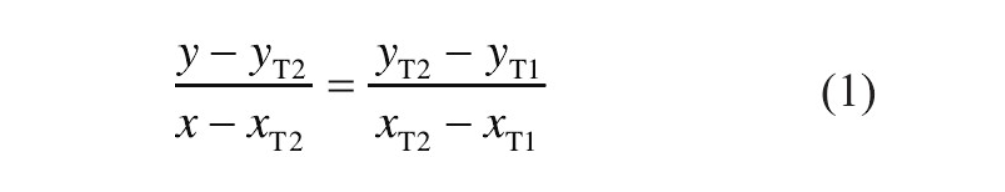
Quando a origem das coordenadas é colocada no ponto O11, a coordenada transversal dinâmica do ponto M pode ser expresso como:
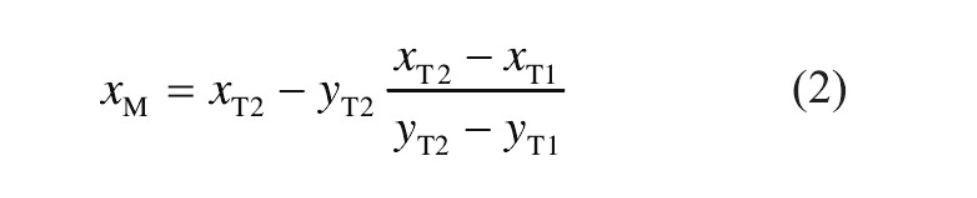
A relação de transmissão instantânea do par de engrenagens é:
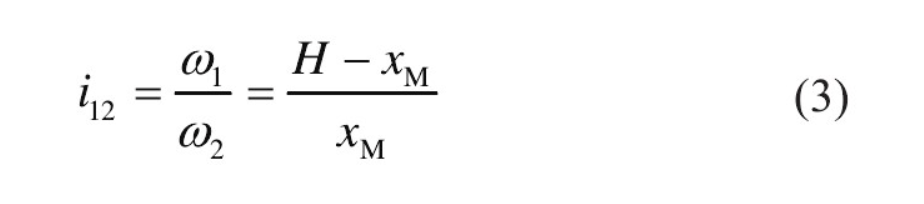
No cálculo real, o ponto de intersecção dinâmico M tem uma certa relação com a linha de engrenamento, o ângulo entre a direção do movimento e a velocidade instantânea da linha de engrenamento da engrenagem. Após a determinação da faixa de excentricidade e da velocidade angular de entrada, as fórmulas (1) a (3) podem ser usadas para obter a velocidade angular da engrenagem movida e calcular a excitação dinâmica do par de engrenagens sob erro de excentricidade.
Na fabricação real, excentricidades E1 e E2 pode ser considerado aproximadamente o mesmo. Com uma excentricidade de 20 μm no par de engrenagens helicoidais, dentro do grau de precisão conhecido, a curva característica tempo-frequência calculada da engrenagem acionada é mostrada na Figura 2.
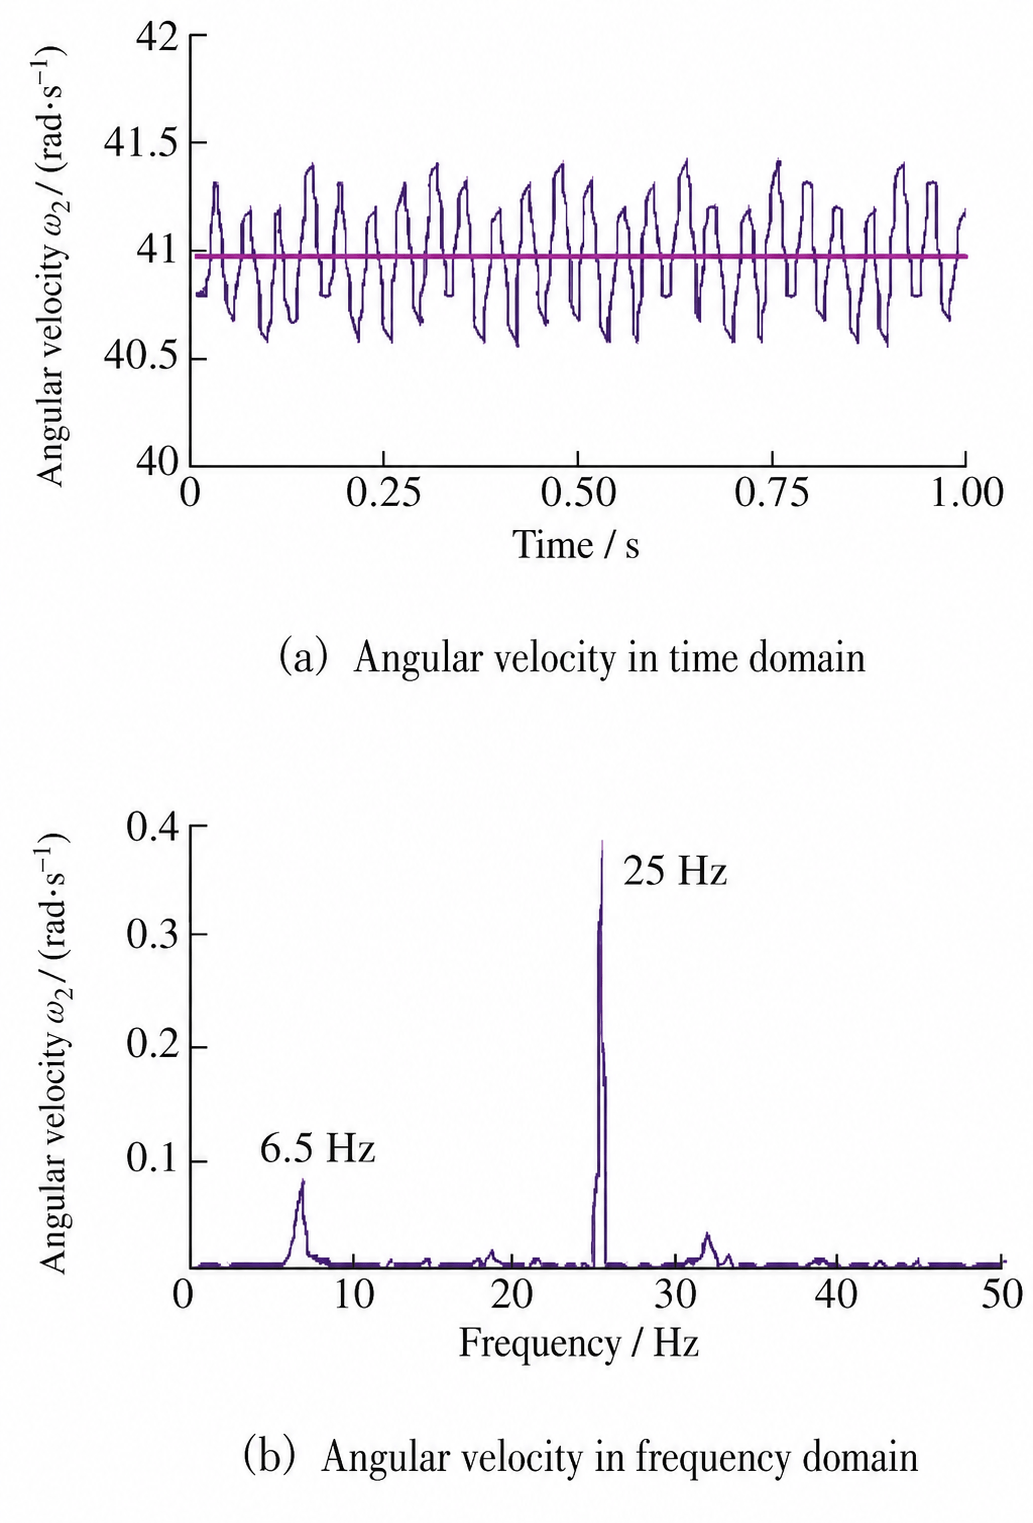
Quando não se considera nenhum erro de excentricidade, a velocidade angular da engrenagem movida é representada pela linha reta rosa na Figura 2a. Quando existe erro de excentricidade, a velocidade angular da engrenagem movida apresenta flutuações óbvias e regulares, concentradas na faixa de 40,5 a 41,5 rad/s. O resultado no domínio da frequência, após a transformada de Fourier, reflete uma frequência de rotação do eixo de entrada de 25 Hz e uma frequência de rotação de saída da engrenagem movida de 6,5 Hz. Isso indica que a flutuação da excentricidade do par de engrenagens do estágio de entrada pode continuar a se propagar pelo sistema de engrenagens e irradiar para fora da caixa de engrenagens.
2. Cálculo numérico da excitação de engrenagens no ruído do redutor de ponte rolante
2.1 Equação Diferencial de Vibração
A equação diferencial de vibração do sistema de engrenagens em um redutor de ponte rolante é uma base importante para o estudo de suas características dinâmicas. Ao reduzir a ordem e calcular a força de engrenamento dinâmica da engrenagem, características de vibração como intensidade de vibração e ruído estrutural podem ser simuladas numericamente. A equação diferencial de segunda ordem necessária é:
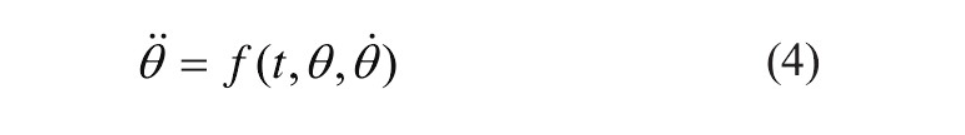
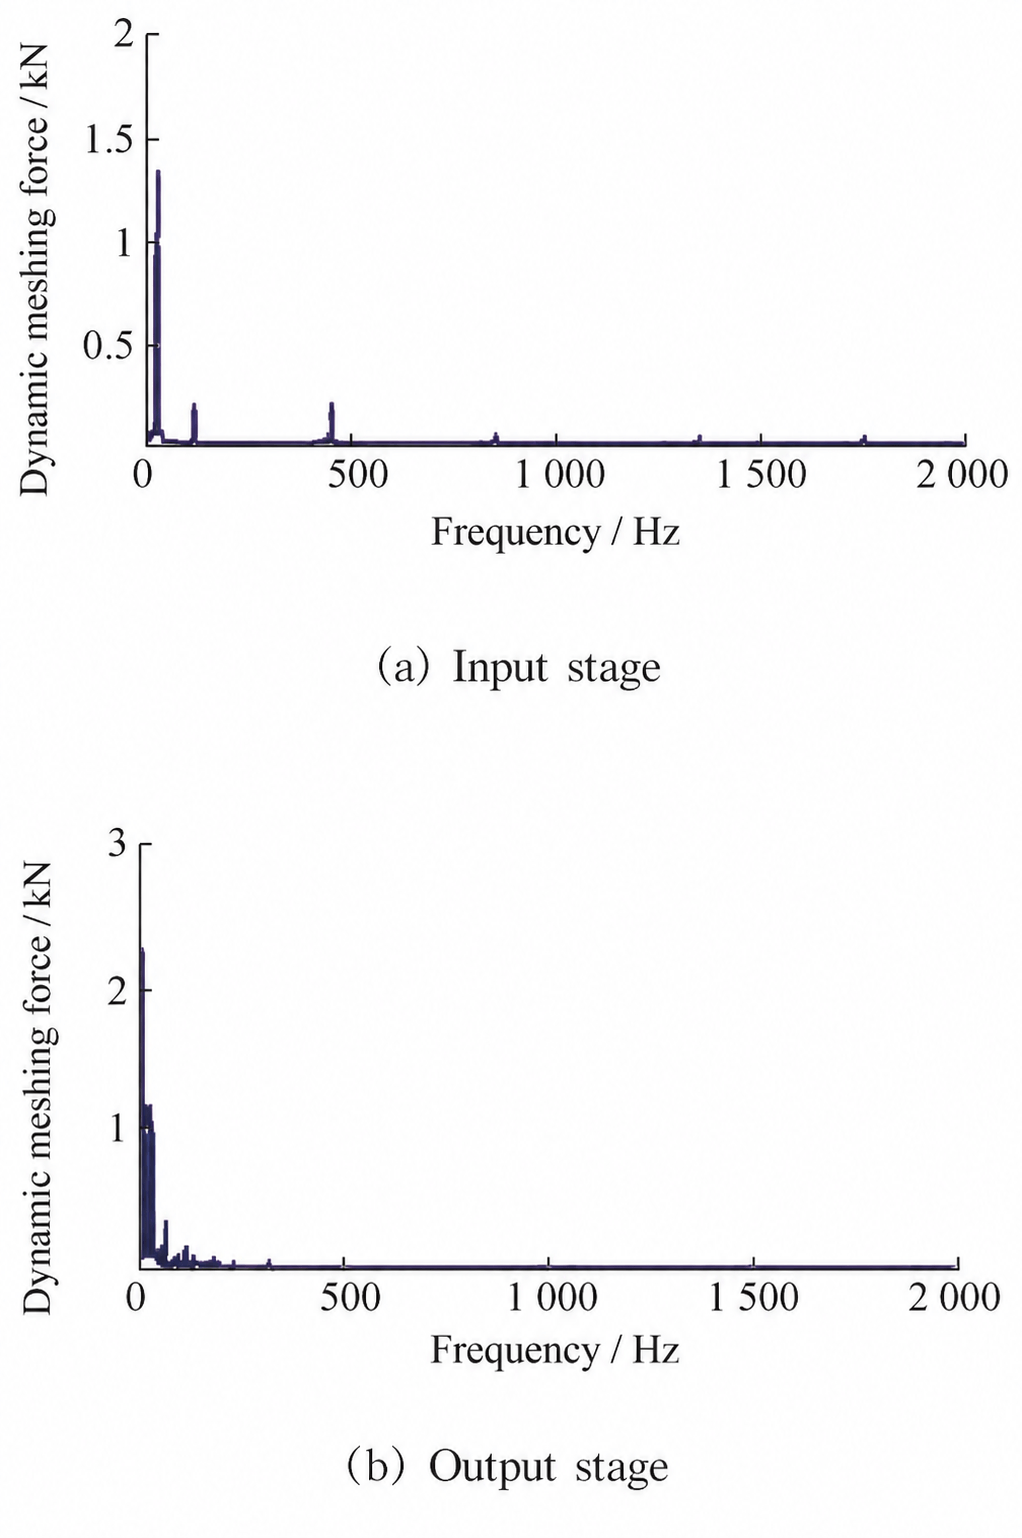
A equação temporal da coordenada dinâmica M é substituído por θe o princípio de redução de ordem de Runge-Kutta é usado para resolver a força de engrenamento dinâmica do par de engrenagens de alta velocidade. A Figura 3 mostra os resultados do cálculo da força de engrenamento para o estágio de entrada e o estágio de saída final.
2.2 Resultados da Análise de Vibração
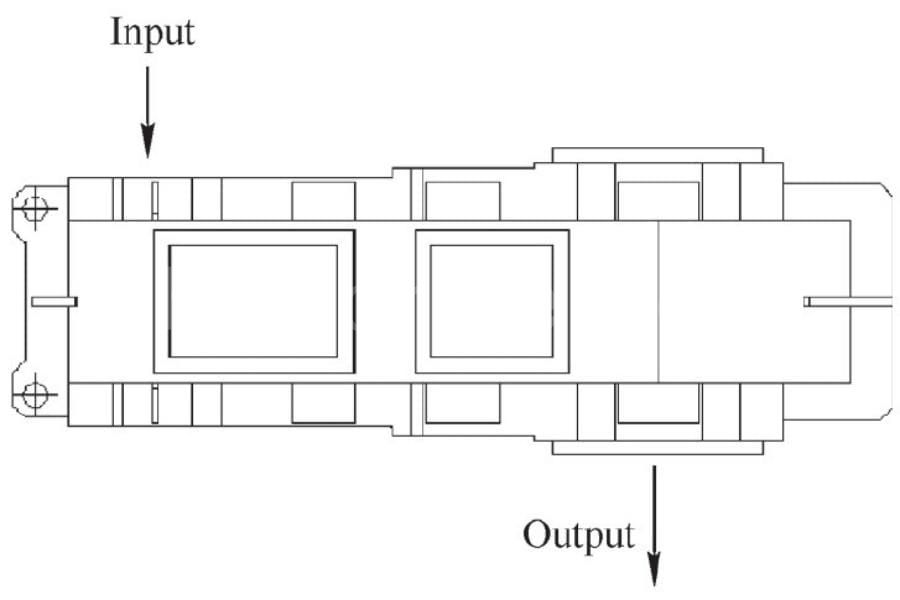
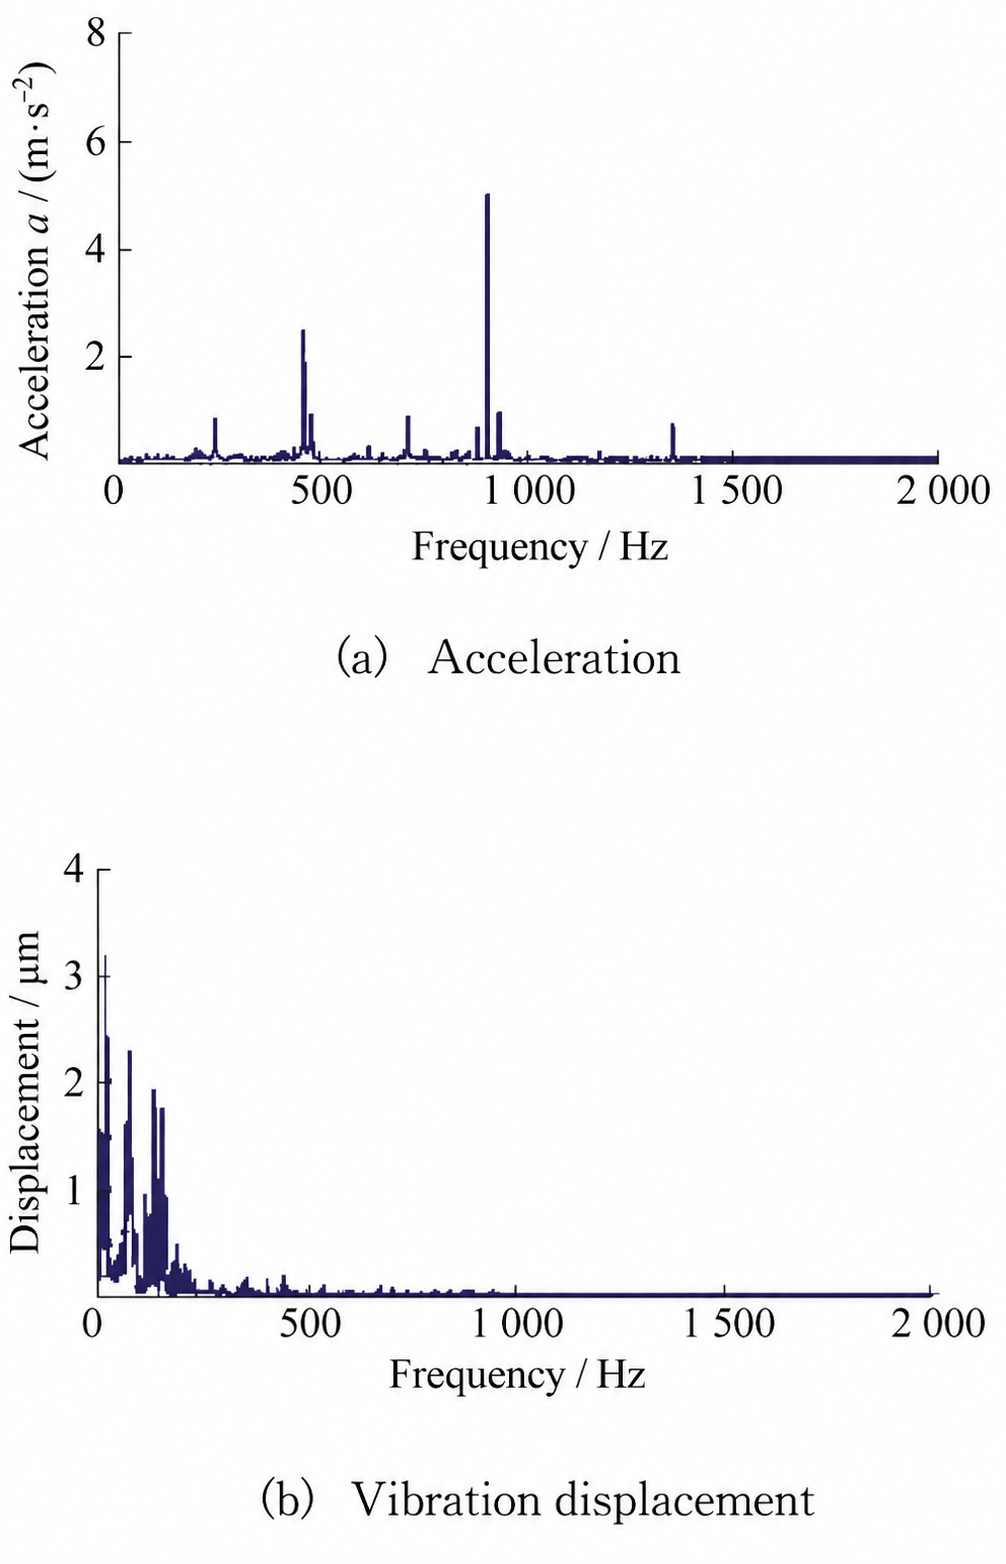
A Figura 4 mostra a estrutura do redutor. As posições dos assentos dos rolamentos nas extremidades de entrada e saída são selecionadas para o cálculo, e as curvas características de vibração no domínio da frequência sob um erro de excentricidade de 20 μm são obtidas.
Conforme ilustrado na Figura 5, após considerar o erro de excentricidade, a frequência de rotação do eixo de entrada de 25 Hz afeta outros pares de engrenagens em diferentes estágios, especialmente na curva de deslocamento. O cálculo do ruído baseado nos resultados de vibração pode então demonstrar a influência do erro de excentricidade no ruído anormal do redutor.
3. Previsão de ruído irradiado para ponte com eixo de bogie
3.1 Modelo Acústico
De acordo com as referências citadas, a acústica pertence ao campo da pesquisa de fluidos. Portanto, a equação da onda acústica pode ser estudada a partir da equação da continuidade do fluido. Em termos do estado do meio, ela pode ser expressa como:
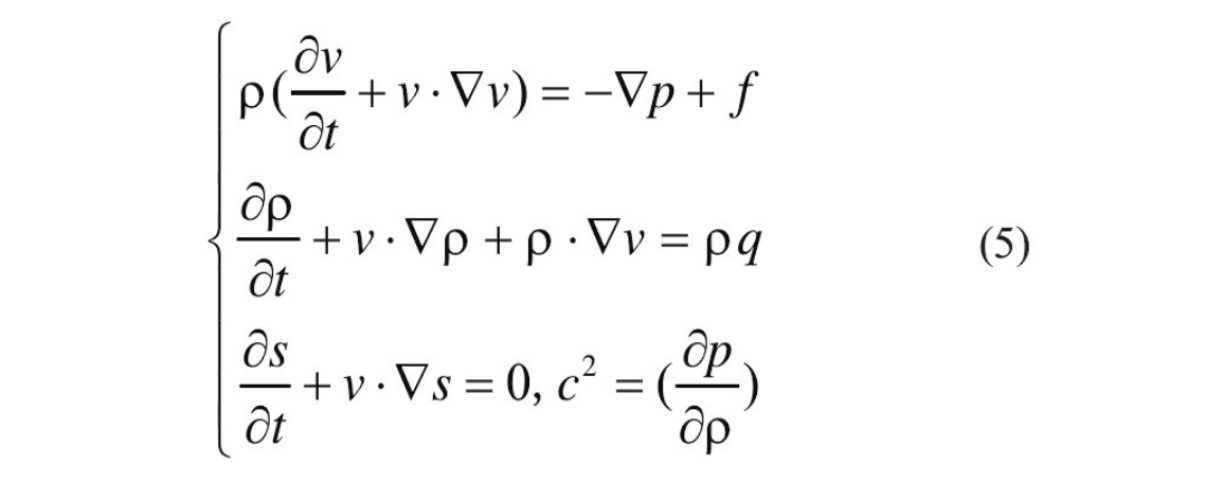
Na fórmula, ρ, v, p, e s são a densidade, a velocidade, a pressão sonora e a entropia do ar, enquanto e e q são fontes externas de excitação do meio atmosférico.
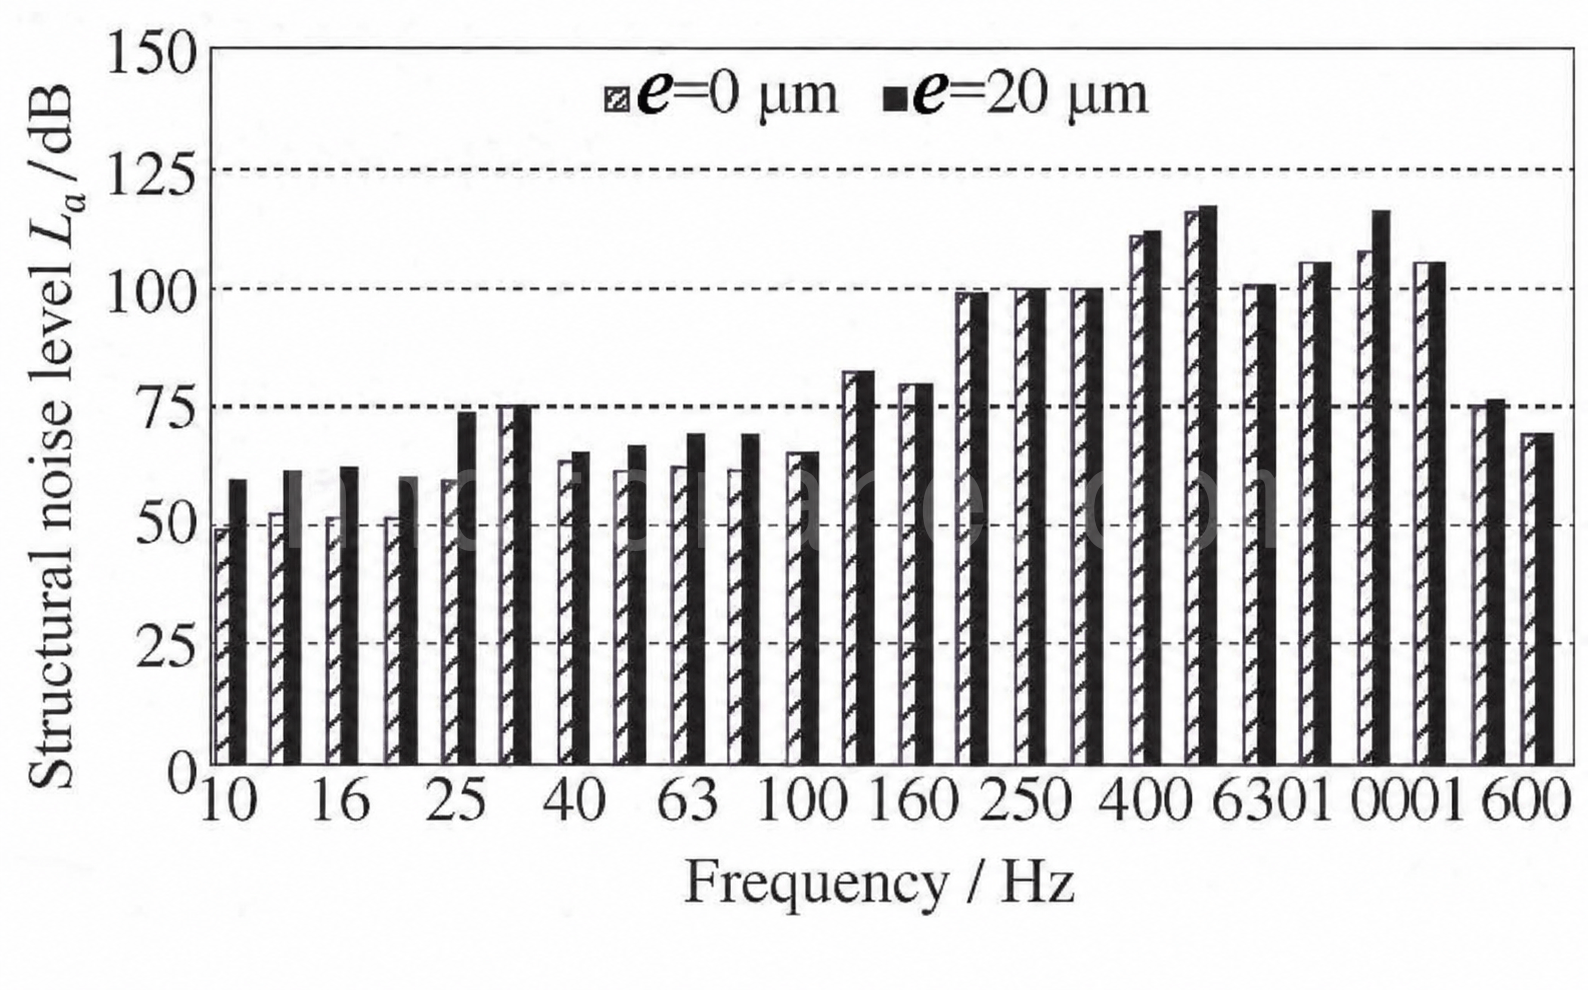
Com base na resposta vibratória do redutor da ponte rolante, o resultado do cálculo da aceleração é processado por transformada de Fourier e processamento de terço de oitava. O resultado do cálculo do ruído estrutural do assento do rolamento do estágio de alta velocidade do redutor é mostrado na Figura 6.
Ao considerar o erro de excentricidade, o ruído estrutural do redutor aumenta mais claramente na faixa de baixa frequência de 0 a 100 Hz. De acordo com a teoria acústica, uma diferença de 6 dB representa uma diferença de uma vez no nível de energia. Na Figura 6, a diferença de ruído em algumas faixas de frequência chega a ser de cerca de três vezes, mostrando que o erro de excentricidade tem uma influência significativa na vibração de baixa frequência do redutor. Picos nítidos também aparecem em 500 Hz e 1.000 Hz, causados pela frequência de engrenamento da engrenagem do estágio de entrada.
3.2 Medidas para reduzir ruídos anormais
A excentricidade de 20 μm utilizada no cálculo foi selecionada de acordo com o grau de precisão da transmissão por engrenagens. Na operação real, podem existir erros de excentricidade maiores, que podem afetar significativamente a vibração e a redução de ruído do redutor. Com base na análise e nas conclusões deste artigo, o ruído anormal pode ser reduzido nos seguintes aspectos:
1. Melhore a seleção do grau de precisão da transmissão por engrenagens. Muitas pontes rolantes utilizam engrenagens helicoidais de grau 8. Os redutores comuns para pontes rolantes não consideram o acabamento de precisão subsequente, portanto, o erro de excentricidade pode levar a um ruído irradiado mais elevado. Se a têmpera e a retificação das engrenagens, o brunimento da superfície dos dentes ou tratamentos similares forem considerados na etapa de acabamento final, pode-se atingir a precisão de grau 7 ou grau 6. Esta pode ser uma opção melhor para oficinas com requisitos mais rigorosos de controle de ruído.
2. Otimize o sistema de transmissão por engrenagens. Do ponto de vista do sistema de transmissão, devem ser consideradas restrições como a resistência à fadiga por contato em engrenagens fechadas, a relação de transmissão e o coeficiente de largura da face. Um algoritmo genético pode ser usado para ajustar ligeiramente o módulo da engrenagem, a largura do dente e o número de dentes da engrenagem motora sem alterar significativamente essas restrições, de modo que a frequência de transmissão de ruído do redutor seja mantida fora da faixa sensível à audição humana. O método específico requer programas e testes correspondentes para verificar os parâmetros ideais da engrenagem.
3. Otimização da estrutura da carcaça do redutor. O principal objetivo da otimização da carcaça é melhorar sua frequência natural. As dez primeiras frequências naturais de um sistema de transmissão de eixos paralelos de múltiplos estágios são geralmente baixas, normalmente na faixa de 50 a 500 Hz, e podem facilmente se sobrepor à frequência de rotação da engrenagem motora e seus harmônicos, causando ressonância. Com base na estrutura do redutor, é possível remover material de certas posições. Isso não só economiza custos de material, como também pode aumentar a frequência natural do redutor e reduzir efetivamente o ruído anormal causado por erros de excentricidade.
4 Conclusão
Este artigo toma como objeto de estudo uma ponte rolante e seu redutor, analisando a influência do erro de excentricidade do par de engrenagens no ruído anormal do redutor. As conclusões são as seguintes:
1. Ao considerar o erro de excentricidade, a velocidade angular da engrenagem movida apresenta flutuações regulares. A faixa de flutuação concentra-se entre 40,5 e 41,5 rad/s. Isso reflete a frequência de rotação do eixo de entrada de 25 Hz e a frequência de rotação de saída da engrenagem movida de 6,5 Hz, e continua a afetar a transmissão do par de engrenagens subsequente.
2. Sob erro de excentricidade, o ruído estrutural do redutor aumenta mais claramente na faixa de baixa frequência de 0 a 100 Hz. A diferença máxima atinge 15 dB e o nível de ruído aumenta 2,5 vezes, intensificando claramente o ruído anormal da caixa de engrenagens.
3. Diversas soluções são propostas, incluindo a melhoria do grau de precisão da transmissão, a otimização dos parâmetros das engrenagens e o aumento da frequência natural da estrutura.

Eu sou Cindy, com 10 anos de experiência de trabalho na indústria de guindastes e acumulei uma riqueza de conhecimento profissional. Eu escolhi os guindastes satisfatórios para mais de 500 clientes. Se você tiver alguma necessidade ou dúvida sobre guindastes, sinta-se à vontade para entrar em contato comigo, usarei minha expertise e experiência prática para ajudá-lo a resolver o problema!
Envie sua pergunta
- Email: sales@hndfcrane.com
- Whatsapp: +86 191 3738 6654
- Telegrama: +86 191 3738 6654
- Tel: +86-373-581 8299
- Fax: +86-373-215 7000
- Adicionar: Distrito Industrial de Changnao, cidade de Xinxiang, província de Henan, China
 WeChat
- Guindastes
- Pontes Rolantes de Viga Dupla
- Pontes Rolantes de Viga Única
- Pontes rolantes monoviga tipo europeu
- Pontes Rolantes à Prova de Explosão
- Pontes rolantes magnéticas e de garra
- guindastes de monotrilho
- Pontes rolantes para fundição
- Guindastes para estações de trabalho: design leve, fácil instalação e operação sem esforço.
- guindastes
- Guindastes de lança montados na parede
- Guindastes de lança móvel de parede
- Guindastes de lança independentes
- Guindastes de braço giratório em alumínio: leves e com rotação suave para facilitar o içamento.
- Guindastes de braço oscilante: Elevação leve e eficiente para montagem mecânica em curtas distâncias
- Guindastes de braço giratório manuais autoportantes: soluções eficientes de elevação manual para operações em espaços limitados.
- Guindastes de braço autoportantes elétricos: solução totalmente elétrica para elevação rápida e de alta capacidade.
- Guindastes de braço articulado: Elevação de precisão com flexibilidade de braço duplo
- guindastes de pórtico
- Guindastes de pórtico de viga dupla
- Guindastes semi-pórtico
- Guindastes de pórtico de viga única
- Guindastes de pórtico treliçados
- Guindastes de pórtico para contêineres
- Guindastes de pórtico ajustáveis
- Guindastes de pórtico portáteis
- guindastes de pórtico europeus
- Indústrias
- Manufatura Geral
- Tratamento de resíduos
- pré-moldado
- Poder
- Pedra
- fabricação de papel
- Produção de metais
- construção de ponte
- Guindastes Portuários: Para Manuseio de Contêineres e Materiais a Granel
- Pontes Rolantes para a Indústria de Petróleo e Gás: Aumente a Eficiência Operacional
- Guindastes Marítimos para Carregamento Eficiente de Carga em Navios
- Pontes Rolantes para a Indústria Automotiva: Soluções de Automação Eficientes
- Guindastes Elétricos
- Talhas elétricas de cabo de aço
- Talha elétrica
- Elevadores elétricos tipo europeu
- Talhas elétricas de corrente europeias: operação suave, baixo ruído e eficiência energética
- Talhas de alavanca manual: ideais para tarefas de tração e elevação
- Talhas de corrente manuais: elevação manual para áreas sem energia
- Talhas elétricas de baixa altura: design compacto para máxima eficiência de espaço
- Talhas pneumáticas de corrente: manuseio suave para uso industrial
- Talhas manuais de corrente à prova de explosão: Construção em liga de cobre resistente a faíscas para áreas classificadas como perigosas.
- Talhas elétricas de corrente à prova de explosão para elevação em áreas classificadas como perigosas.
- peças do guindaste
- Polias de cabo de aço
- Carrinho de Guindaste
- Baldes de grua
- Pinças de elevação de guindaste
- Cabines de operadores de guindastes personalizáveis: maior conforto e proteção
- Freios de ponte rolante: essenciais para operações seguras
- Cabos de Ponte Rolante: Soluções de Energia Móvel Confiáveis
- Sobre
- casos
- Notícias
- perguntas frequentes
- Download
- Blogues
- Ferramentas de cálculo de carga de rodas de guindaste online
- VR Panorama
- Contate-nos
- Email: sales@hndfcrane.com
- Whatsapp: +86 191 3738 6654
- Telegrama: +86 191 3738 6654
- Tel: +86-373-581 8299
-
