
-
Branże
-

Produkcja ogólna
-

Zarządzanie odpadami
-

Prefabrykaty
-

Moc
-

Kamień
-

Papiernictwo
-

Produkcja metalowa
-

Budowa mostu
-

Suwnice portowe: do obsługi kontenerów i materiałów masowych
-

Suwnice dla przemysłu naftowego i gazowego: Zwiększ wydajność operacyjną
-

Dźwigi morskie zapewniające efektywny załadunek ładunków na statkach
-

Suwnice dla przemysłu motoryzacyjnego: wydajne rozwiązania automatyzacyjne
-

Rozwiązania suwnicowe dla kolei: układanie torów, konserwacja taboru kolejowego i obsługa kontenerów
-

Suwnice pomostowe do żywności i napojów: niezawodne rozwiązania zapewniające efektywną obsługę
-

Suwnice pomostowe do wydajnej produkcji cementu, szkła, cegieł i prefabrykatów betonowych
-

Suwnice dla przemysłu lotniczego: konserwacja i montaż samolotów
-

Suwnice pomostowe dla lotnictwa i kosmonautyki: precyzyjne podnoszenie podczas startów i transportu rakiet
-
-
Produkty
-
Suwnice
-

Suwnice jednodźwigarowe
-

Suwnice dwudźwigarowe
-

Suwnice pomostowe jednodźwigarowe typu europejskiego
-

Suwnice dwudźwigarowe typu europejskiego
-

Suwnice przeciwwybuchowe
-

Chwytaki i suwnice magnetyczne
-

Żurawie jednoszynowe
-

Suwnice odlewnicze
-

Suwnice izolacyjne
-

Suwnice o niskim prześwicie
-

Chwyć dźwigi pomostowe
-

Suwnice kadziowe
-

Suwnice podwieszane
-

Suwnice elektromagnetyczne
-

Suwnice stanowiskowe: lekka konstrukcja, łatwa instalacja i bezproblemowa obsługa
-

Suwnice mostowe wolnostojące
-

Suwnica mostowa montowana na suficie
-

Suwnice ręczne
-
-
Suwnice
-

Suwnice półbramowe
-

Jednodźwigarowe suwnice bramowe
-

Suwnice bramowe dwudźwigarowe
-

Kontenerowe suwnice bramowe
-

Kratownicowe suwnice bramowe
-

Regulowane suwnice bramowe
-

Przenośne suwnice bramowe
-

Europejskie suwnice bramowe
-

Aluminiowe suwnice bramowe
-

Suwnice bramowe kontenerowe z oponami gumowymi
-

Suwnice bramowe kontenerowe montowane na szynach
-

Suwnica bramowa stoczniowa
-

Europejskie suwnice bramowe jednodźwigarowe
-

Europejskie suwnice bramowe dwudźwigarowe
-
-
Żurawie
-

Żurawie wolnostojące
-

Żurawie przesuwne ścienne
-

Żurawie ścienne
-

Żurawie wysięgnikowe
-

Elektryczne żurawie wolnostojące
-

Ręczne żurawie wolnostojące
-

Żurawie wysięgnikowe aluminiowe
-

Żurawie przegubowe
-

Inteligentne żurawie wysięgnikowe
-

Żurawie wysięgnikowe zgodne ze standardem FEM
-

Przenośne żurawie wysięgnikowe
-
-
Specjalne dźwigi
-

Żurawie portalowe
-

Suwnice do pomieszczeń czystych
-

Mobilne podnośniki łodzi
-

Suwnica bramowa z osłoną do wiercenia tuneli
-

Nośniki bramowe
-

System obsługi segmentów
-

Suwnice transferowe z blokadą cynkową
-

Suwnica do układania bloków węglowych anodowych
-

Suwnica układnicowa
-

Suwnica z miedzi elektrolitycznej
-
- Wciągniki elektryczne
- Wózki transferowe
-
Suwnice
-
Części dźwigów
-
Chwytaki wiaderkowe
-

Elektryczny chwytak ze stali nierdzewnej
-

Mechaniczne chwytaki do skórek pomarańczowych na cztery liny
-

Mechaniczny chwytak czterolinowy typu clamshell
-

Chwytaki prostokątne elektrohydrauliczne
-

Chwytaki muszlowe elektrohydrauliczne
-

Chwytaki hydrauliczne do skórek pomarańczy, hydrauliczne chwytaki do kaktusów
-

Chwytak silnika elektrycznego
-

Elektryczny chwytak jednoszynowy z wciągnikiem jednoszynowym
-

Zdalnie sterowane chwytaki muszlowe
-

Mechaniczne chwytaki dwulinowe
-

Chwytaki do drewna
-

Pojedynczy chwytak linowy
-

Maszyny do czyszczenia koszy na śmieci
-

Chwytaki pogłębiarskie
-

Chwytaki do przycinania
-
- Rozpieracz dźwigu
-
Części zamienne do dźwigów
-

Snopy dźwigowe
-

krążki linowe
-

Żurawowy bęben linowy
-

Wózek dźwigowy
-

Wyciągarka elektryczna
-

Kabina operatora dźwigu
-

Hamulce suwnicowe
-

Kable suwnicowe
-

Prowadnice linowe suwnic
-

Przewody suwnicowe i linie zasilające
-

Szyny suwnicowe
-

Zaciski szynowe suwnicy
-

Silniki suwnic
-

Reduktory suwnicowe
-

Sprzęgła do suwnicy
-
- Koła dźwigu
-
Chwytaki wiaderkowe
- Firma
- Kontakt























-
Branże
-
Produkcja ogólna
-
Zarządzanie odpadami
-
Prefabrykaty
-
Moc
-
Kamień
-
Papiernictwo
-
Produkcja metalowa
-
Budowa mostu
-
Suwnice portowe: do obsługi kontenerów i materiałów masowych
-
Suwnice dla przemysłu naftowego i gazowego: Zwiększ wydajność operacyjną
-
Dźwigi morskie zapewniające efektywny załadunek ładunków na statkach
-
Suwnice dla przemysłu motoryzacyjnego: wydajne rozwiązania automatyzacyjne
-
Rozwiązania suwnicowe dla kolei: układanie torów, konserwacja taboru kolejowego i obsługa kontenerów
-
Suwnice pomostowe do żywności i napojów: niezawodne rozwiązania zapewniające efektywną obsługę
-
Suwnice pomostowe do wydajnej produkcji cementu, szkła, cegieł i prefabrykatów betonowych
-
Suwnice dla przemysłu lotniczego: konserwacja i montaż samolotów
-
Suwnice pomostowe dla lotnictwa i kosmonautyki: precyzyjne podnoszenie podczas startów i transportu rakiet
-
-
Produkty
-
Suwnice
-
Suwnice jednodźwigarowe
-
Suwnice dwudźwigarowe
-
Suwnice pomostowe jednodźwigarowe typu europejskiego
-
Suwnice dwudźwigarowe typu europejskiego
-
Suwnice przeciwwybuchowe
-
Chwytaki i suwnice magnetyczne
-
Żurawie jednoszynowe
-
Suwnice odlewnicze
-
Suwnice izolacyjne
-
Suwnice o niskim prześwicie
-
Chwyć dźwigi pomostowe
-
Suwnice kadziowe
-
Suwnice podwieszane
-
Suwnice elektromagnetyczne
-
Suwnice stanowiskowe: lekka konstrukcja, łatwa instalacja i bezproblemowa obsługa
-
Suwnice mostowe wolnostojące
-
Suwnica mostowa montowana na suficie
-
Suwnice ręczne
-
-
Suwnice
-
Suwnice półbramowe
-
Jednodźwigarowe suwnice bramowe
-
Suwnice bramowe dwudźwigarowe
-
Kontenerowe suwnice bramowe
-
Kratownicowe suwnice bramowe
-
Regulowane suwnice bramowe
-
Przenośne suwnice bramowe
-
Europejskie suwnice bramowe
-
Aluminiowe suwnice bramowe
-
Suwnice bramowe kontenerowe z oponami gumowymi
-
Suwnice bramowe kontenerowe montowane na szynach
-
Suwnica bramowa stoczniowa
-
Europejskie suwnice bramowe jednodźwigarowe
-
Europejskie suwnice bramowe dwudźwigarowe
-
-
Żurawie
-
Żurawie wolnostojące
-
Żurawie przesuwne ścienne
-
Żurawie ścienne
-
Żurawie wysięgnikowe
-
Elektryczne żurawie wolnostojące
-
Ręczne żurawie wolnostojące
-
Żurawie wysięgnikowe aluminiowe
-
Żurawie przegubowe
-
Inteligentne żurawie wysięgnikowe
-
Żurawie wysięgnikowe zgodne ze standardem FEM
-
Przenośne żurawie wysięgnikowe
-
-
Specjalne dźwigi
-
Żurawie portalowe
-
Suwnice do pomieszczeń czystych
-
Mobilne podnośniki łodzi
-
Suwnica bramowa z osłoną do wiercenia tuneli
-
Nośniki bramowe
-
System obsługi segmentów
-
Suwnice transferowe z blokadą cynkową
-
Suwnica do układania bloków węglowych anodowych
-
Suwnica układnicowa
-
Suwnica z miedzi elektrolitycznej
-
- Wciągniki elektryczne
- Wózki transferowe
-
Suwnice
-
Części dźwigów
-
Chwytaki wiaderkowe
-
Elektryczny chwytak ze stali nierdzewnej
-
Mechaniczne chwytaki do skórek pomarańczowych na cztery liny
-
Mechaniczny chwytak czterolinowy typu clamshell
-
Chwytaki prostokątne elektrohydrauliczne
-
Chwytaki muszlowe elektrohydrauliczne
-
Chwytaki hydrauliczne do skórek pomarańczy, hydrauliczne chwytaki do kaktusów
-
Chwytak silnika elektrycznego
-
Elektryczny chwytak jednoszynowy z wciągnikiem jednoszynowym
-
Zdalnie sterowane chwytaki muszlowe
-
Mechaniczne chwytaki dwulinowe
-
Chwytaki do drewna
-
Pojedynczy chwytak linowy
-
Maszyny do czyszczenia koszy na śmieci
-
Chwytaki pogłębiarskie
-
Chwytaki do przycinania
-
- Rozpieracz dźwigu
-
Części zamienne do dźwigów
-
Snopy dźwigowe
-
krążki linowe
-
Żurawowy bęben linowy
-
Wózek dźwigowy
-
Wyciągarka elektryczna
-
Kabina operatora dźwigu
-
Hamulce suwnicowe
-
Kable suwnicowe
-
Prowadnice linowe suwnic
-
Przewody suwnicowe i linie zasilające
-
Szyny suwnicowe
-
Zaciski szynowe suwnicy
-
Silniki suwnic
-
Reduktory suwnicowe
-
Sprzęgła do suwnicy
-
- Koła dźwigu
-
Chwytaki wiaderkowe
- Firma
- Kontakt



Reduktor hałasu suwnicy: analiza mimośrodowości przekładni i rozwiązania
Spis treści
Hałas reduktora suwnicy może występować podczas podnoszenia i transportu materiałów w warsztatach, wpływając na normalną pracę suwnicy. Niniejszy artykuł analizuje nietypowy hałas z perspektywy błędu mimośrodowości pary przekładni. W oparciu o wyniki obliczeń hałasu strukturalnego uzyskane w analizie symulacyjnej, przedstawiono również odpowiednie rozwiązania jako punkt odniesienia dla poprawy. suwnica wydajność operacyjna.
1 Analiza wzbudzenia przekładni przy błędzie mimośrodu
Analizowana w niniejszym artykule suwnica to model LD10 t-28,5 m, wyposażony w trójfazowy silnik asynchroniczny o mocy 13 kW. Reduktor wykorzystuje czterostopniową przekładnię walcowo-czołową z równoległymi wałami. Biorąc pod uwagę błąd mimośrodowości, analizę rozpoczyna się od pojedynczej pary kół zębatych i długości linii zazębienia.
1.1 Model pary kół zębatych
Przy uwzględnieniu mimośrodowości kół zębatych, jako punkt wyjścia przyjmuje się mimośrodowość kół zębatych napędzających i napędzanych. Na podstawie znanej liczby zębów i prędkości obrotowej kół zębatych napędzających, można wyznaczyć charakterystykę czasowo-częstotliwościową prędkości obrotowej kół zębatych napędzanych i porównać ją z wynikiem przy założeniu braku mimośrodowości. Model pary mimośrodowej przedstawiono na rysunku 1.
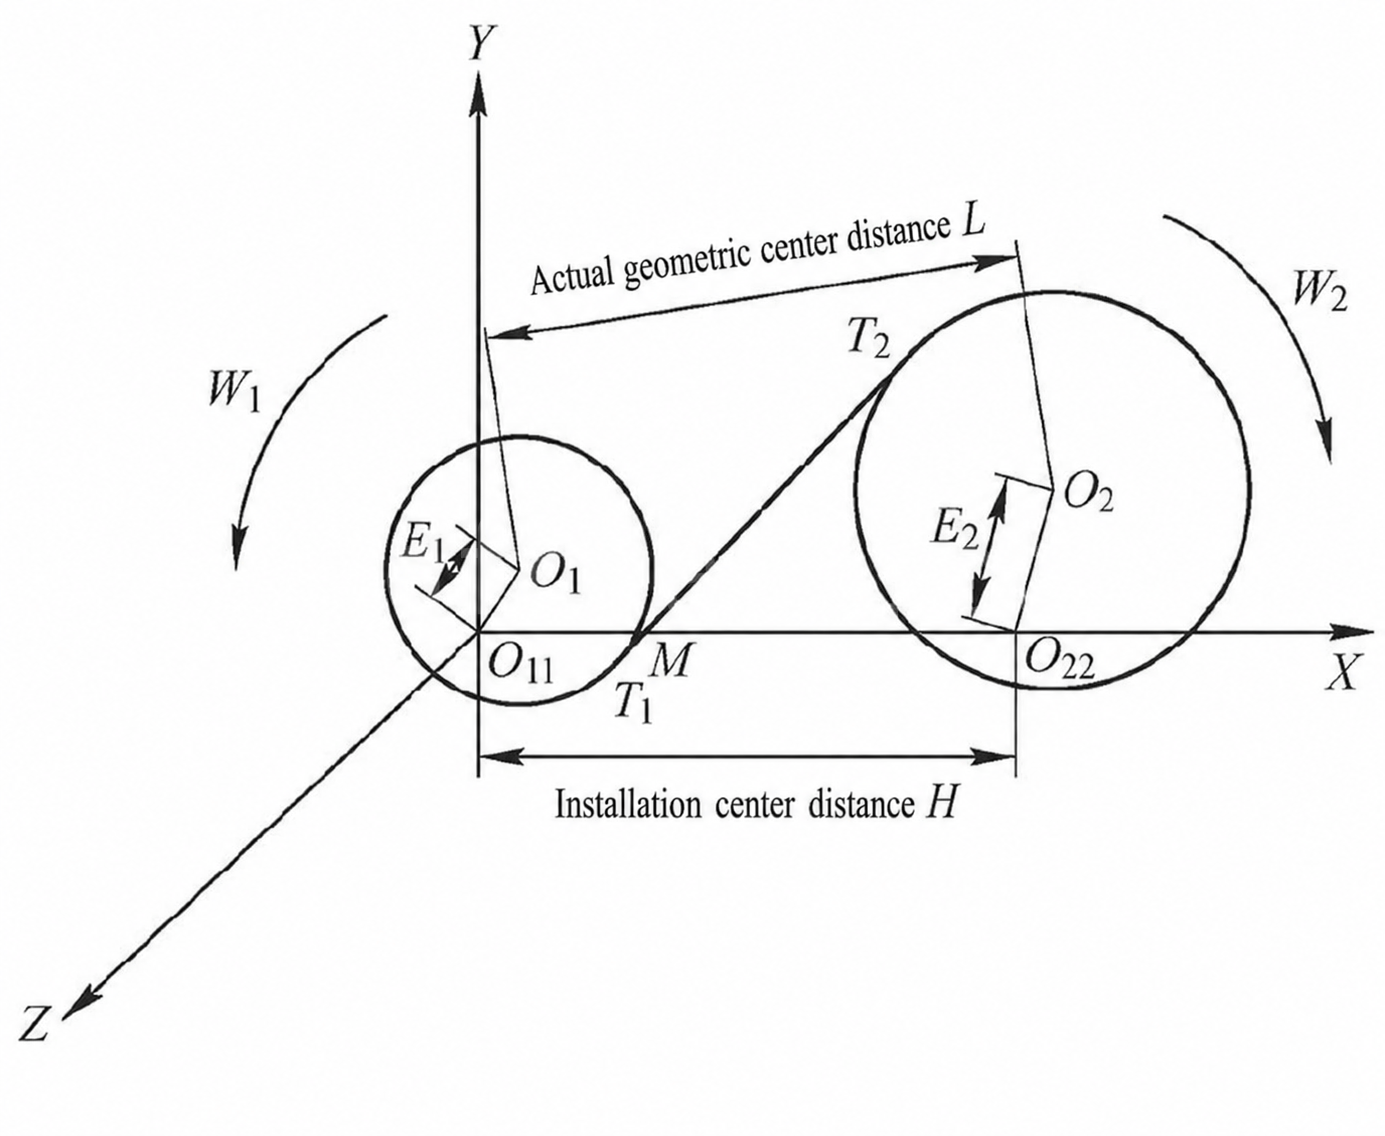
O1 I O2 są środkami geometrycznymi pary kół zębatych przy założeniu braku mimośrodu. Po uwzględnieniu mimośrodów E1 I E2 wystąpią, geometryczne środki kół zębatych staną się O11 I O22. Można zauważyć, że niezależnie od wartości mimośrodu linia siatki utworzona przez połączenie punktów stycznych T1(xT1, yT1) I T2(xT2, yT2) zawsze ma dynamiczny punkt przecięcia M(xM, yM) z linią łączącą środki geometryczne kół zębatych.
Biorąc pod uwagę przesunięcie, linia zazębienia pary kół zębatych ma zmienną w czasie charakterystykę. Jej równanie można zapisać jako:
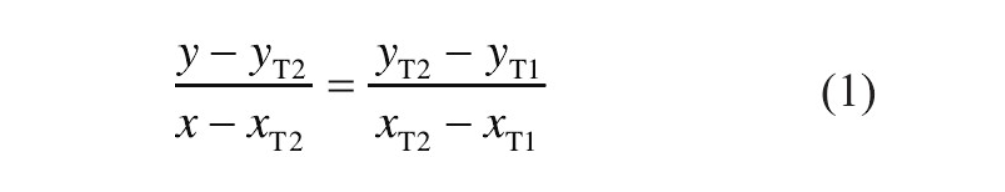
Gdy początek układu współrzędnych zostanie umieszczony w punkcie O11, dynamiczna współrzędna poprzeczna punktu M można wyrazić jako:
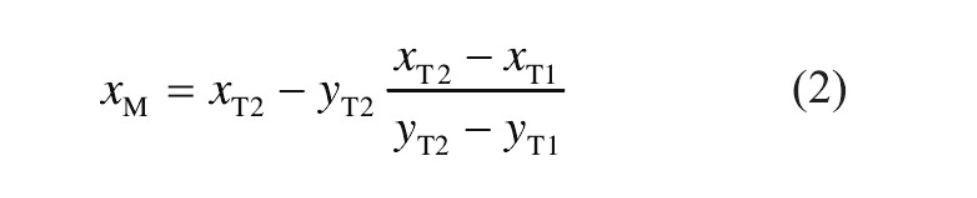
Natychmiastowy współczynnik przełożenia pary przekładni wynosi:
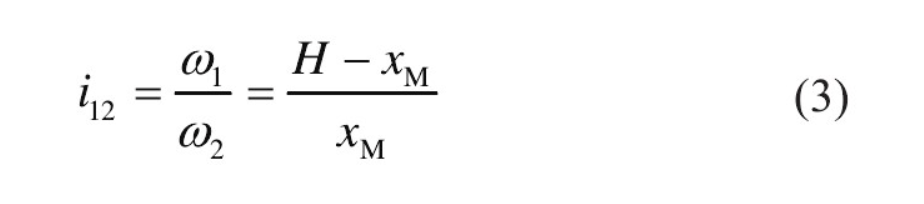
W rzeczywistych obliczeniach dynamiczny punkt przecięcia M ma pewien związek z linią zazębienia, kątem między kierunkiem ruchu i chwilową prędkością linii zazębienia koła zębatego. Po określeniu zakresu mimośrodowości i wejściowej prędkości kątowej, można użyć wzorów (1) do (3) do wyznaczenia prędkości kątowej napędzanego koła zębatego i dalszego obliczenia dynamicznego wzbudzenia pary kół zębatych przy błędzie mimośrodowości.
W rzeczywistej produkcji zdarzają się dziwactwa E1 I E2 Można w przybliżeniu przyjąć, że jest to to samo. Przy mimośrodowości pary kół zębatych śrubowych wynoszącej 20 μm poniżej znanej klasy dokładności, obliczona krzywa charakterystyki czasowo-częstotliwościowej napędzanego koła zębatego jest przedstawiona na rysunku 2.
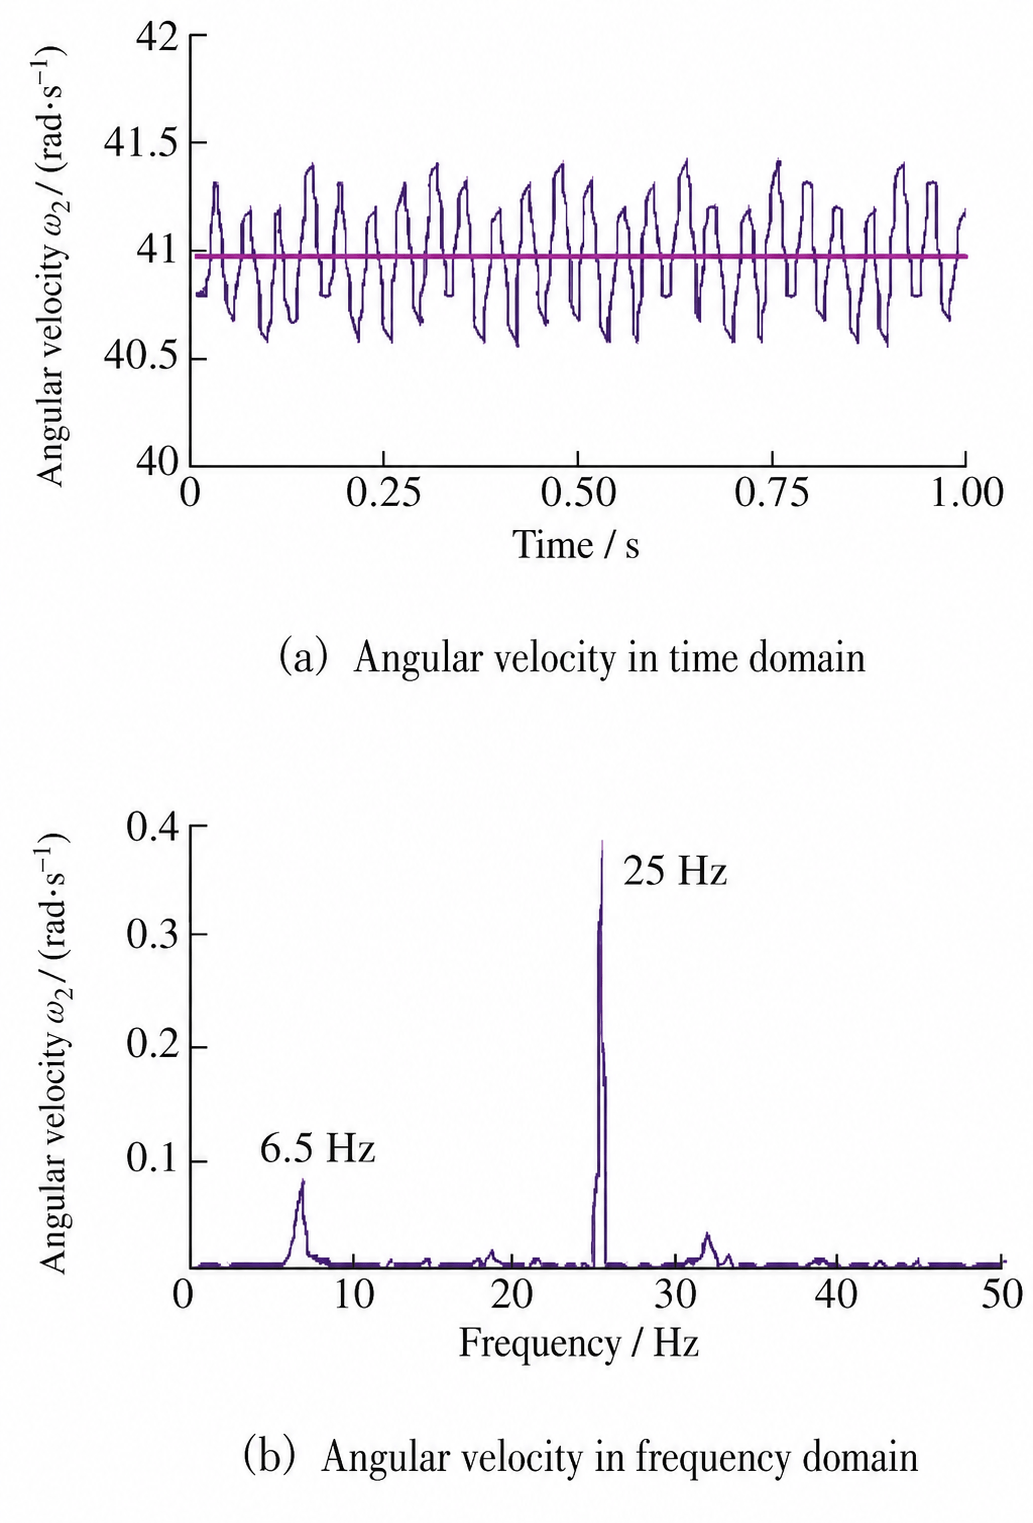
Przy założeniu braku błędu mimośrodowości, prędkość kątowa koła zębatego napędzanego jest przedstawiona różową linią prostą na rysunku 2a. Przy wystąpieniu błędu mimośrodowości, prędkość kątowa koła zębatego napędzanego wykazuje wyraźne i regularne fluktuacje, skoncentrowane w zakresie 40,5–41,5 rad/s. Wynik w dziedzinie częstotliwości po transformacji Fouriera odzwierciedla częstotliwość obrotową wału wejściowego wynoszącą 25 Hz i częstotliwość obrotową koła zębatego napędzanego wynoszącą 6,5 Hz. Oznacza to, że fluktuacje mimośrodowości pary kół zębatych stopnia wejściowego mogą nadal przenosić się przez układ przekładni i promieniować na zewnątrz przekładni.
2. Obliczenia numeryczne wzbudzenia przekładni w redukcji hałasu suwnicy
2.1 Równanie różniczkowe drgań
Równanie różniczkowe drgań układu przekładniowego w reduktorze suwnicy stanowi istotną podstawę do badania jego charakterystyk dynamicznych. Poprzez redukcję rzędu i obliczenie dynamicznej siły zazębienia przekładni, można symulować numerycznie charakterystyki drgań, takie jak intensywność drgań i hałas strukturalny. Wymagane równanie różniczkowe drugiego rzędu ma postać:
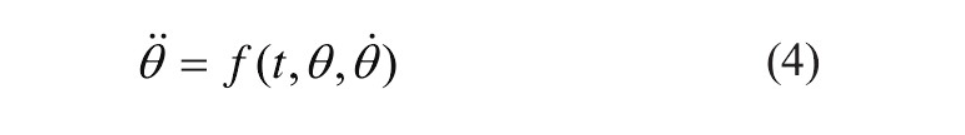
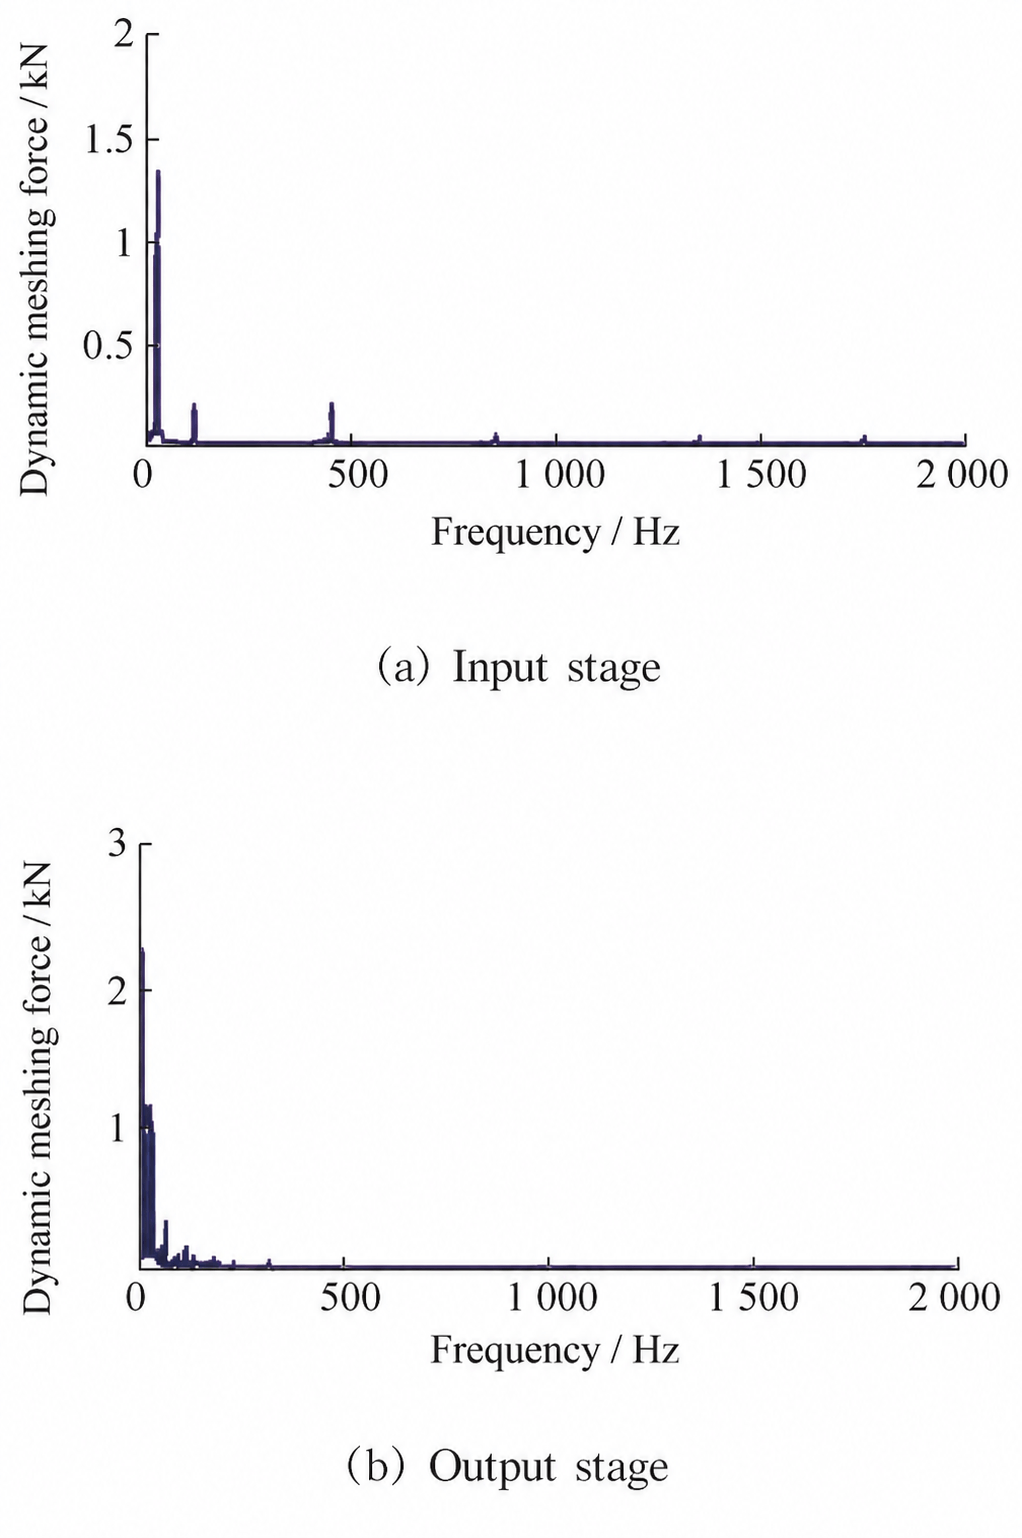
Równanie czasowe współrzędnych dynamicznych M jest podstawiany do θ, a zasada redukcji rzędu Rungego-Kutty została wykorzystana do obliczenia dynamicznej siły zazębienia pary kół zębatych szybkoobrotowych. Rysunek 3 przedstawia wyniki obliczeń siły zazębienia dla stopnia wejściowego i końcowego stopnia wyjściowego.
2.2 Wyniki analizy drgań
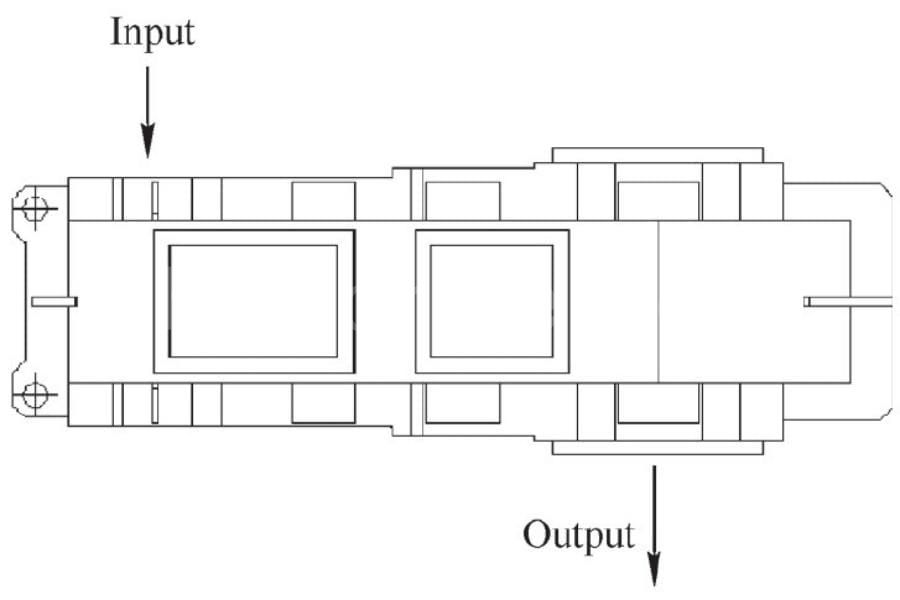
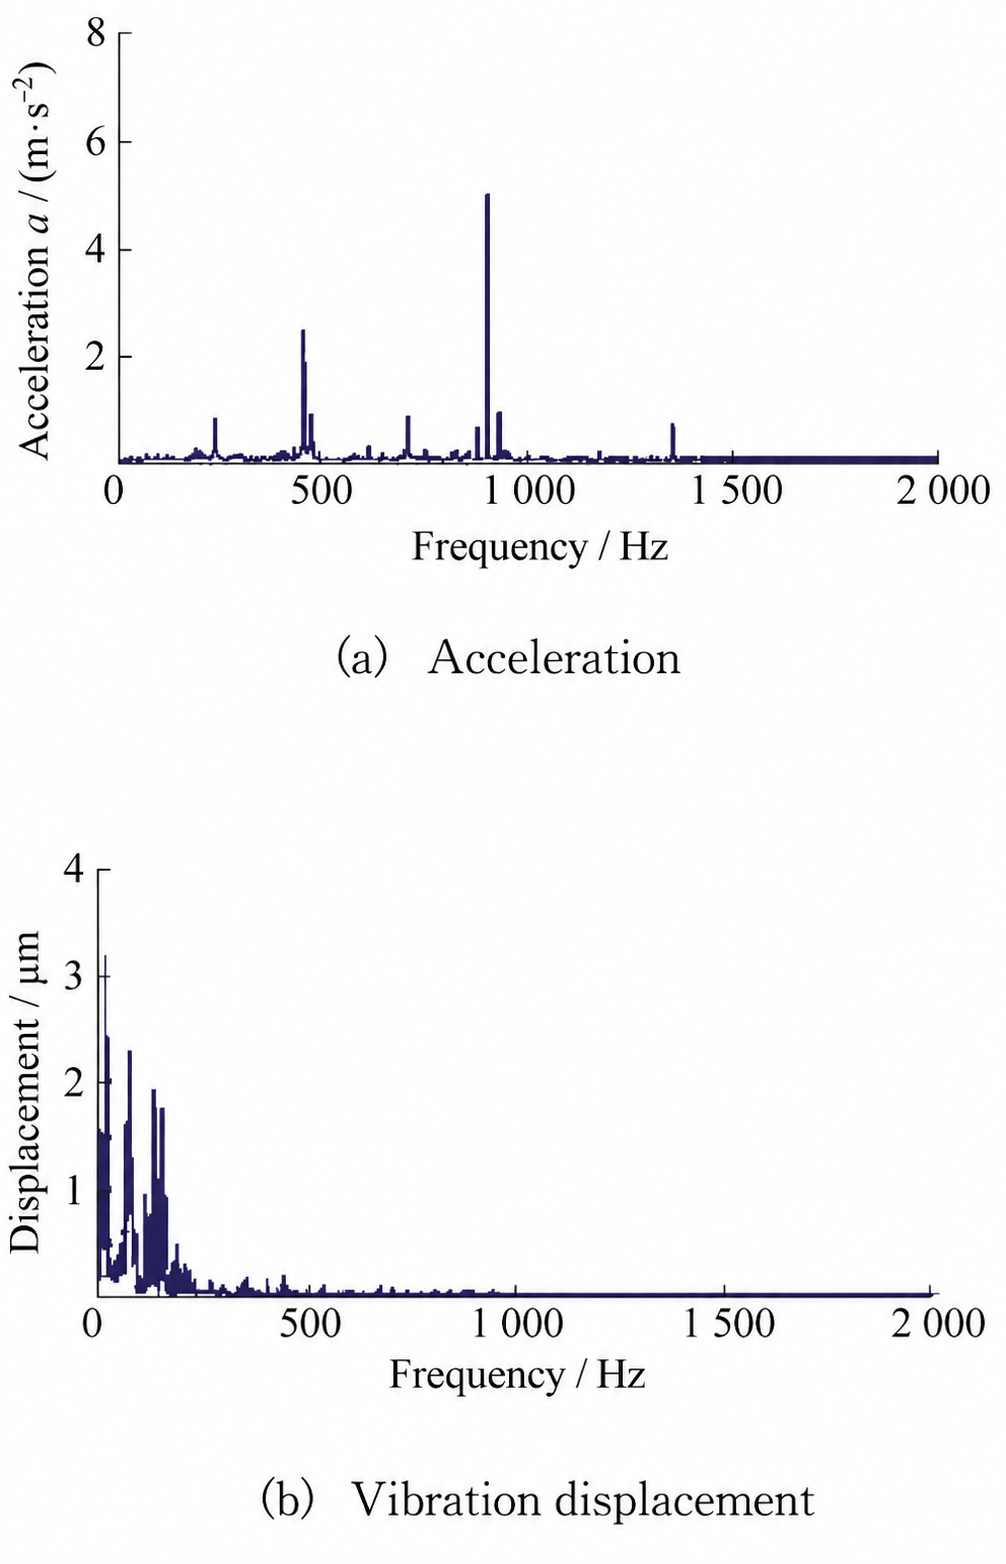
Rysunek 4 przedstawia konstrukcję reduktora. Do obliczeń wybrano położenia gniazd łożysk na wejściu i wyjściu, a następnie uzyskano krzywe charakterystyki drgań w dziedzinie częstotliwości z błędem mimośrodowości 20 μm.
Jak pokazano na rysunku 5, po uwzględnieniu błędu mimośrodowości, częstotliwość obrotowa wału wejściowego wynosząca 25 Hz wpływa na inne pary kół zębatych na różnych etapach, szczególnie na krzywej przemieszczenia. Obliczenia hałasu na podstawie wyników drgań pozwalają następnie pokazać wpływ błędu mimośrodowości na nietypowy hałas reduktora.
3 Prognoza hałasu emitowanego dla mostu osi wózka
3.1 Model akustyczny
Zgodnie z cytowanymi źródłami, akustyka należy do dziedziny badań nad płynami. Dlatego równanie fali akustycznej można badać na podstawie równania ciągłości płynu. W odniesieniu do stanu ośrodka można je zapisać jako:
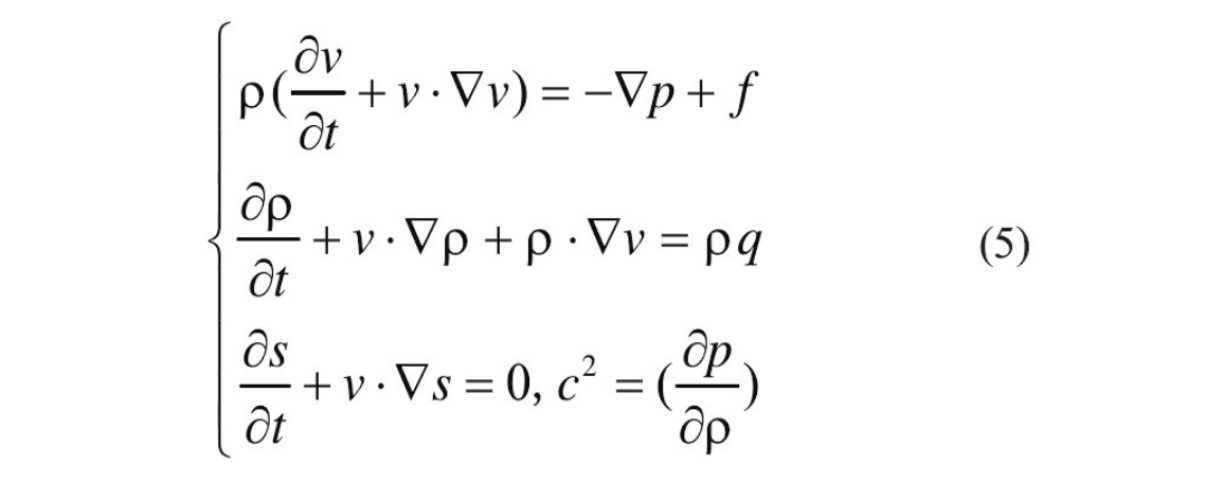
W formule, ρ, v, P, I S są gęstością, prędkością, ciśnieniem akustycznym i entropią powietrza, podczas gdy F I Q są zewnętrznymi źródłami wzbudzenia ośrodka powietrznego.
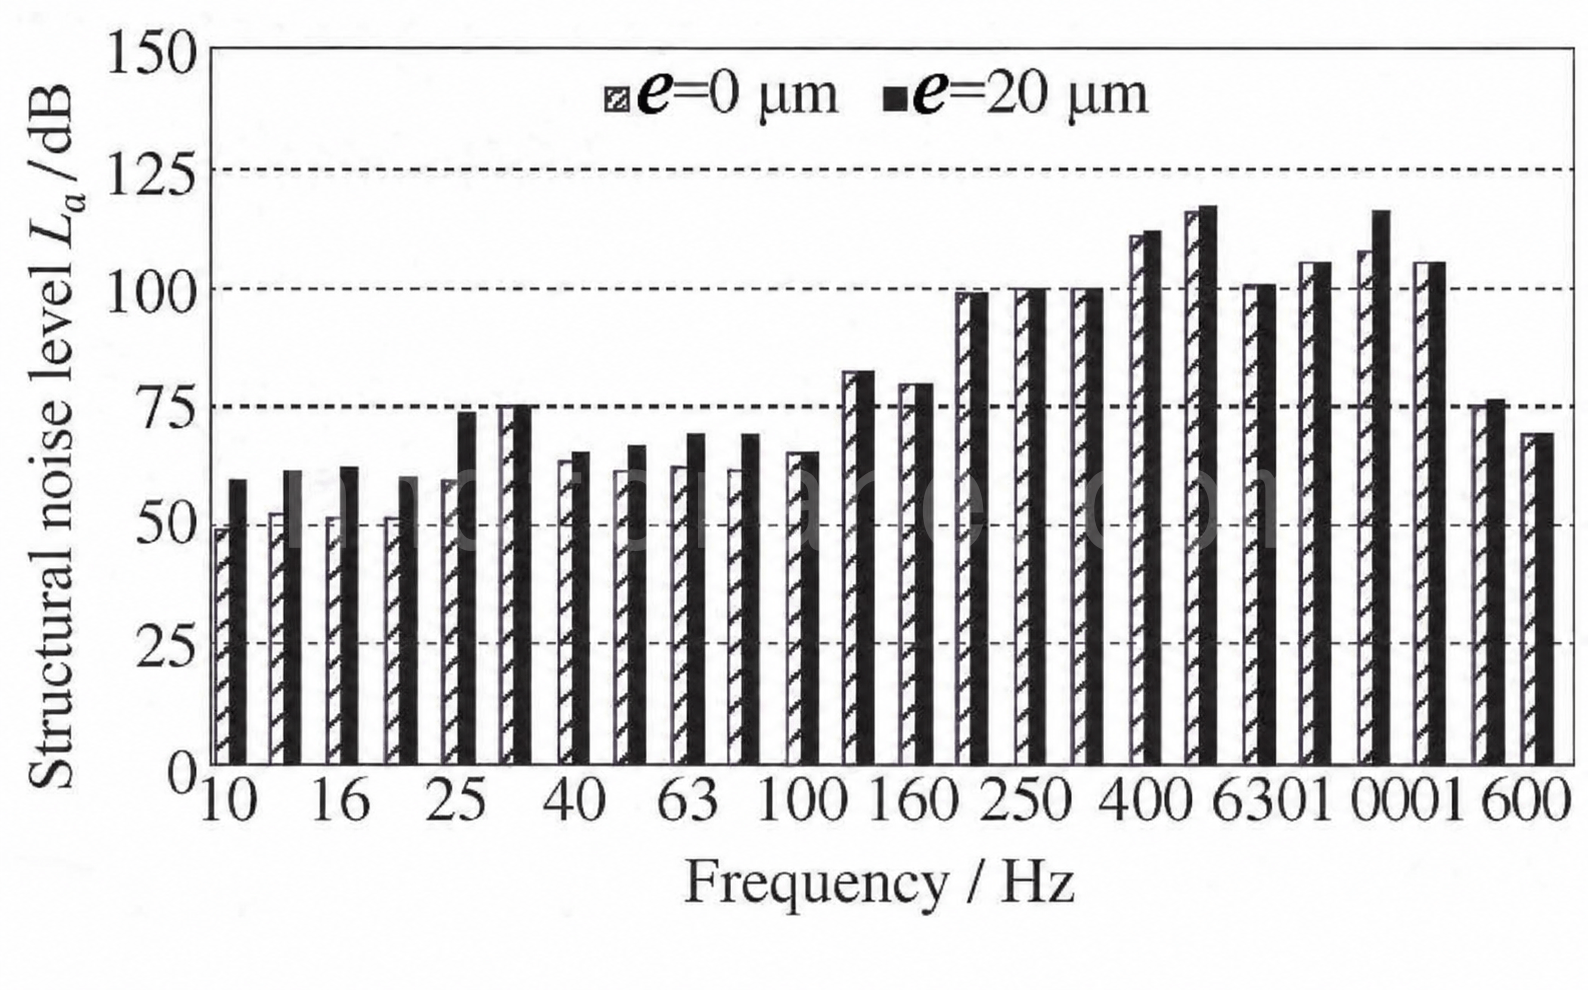
Na podstawie odpowiedzi na drgania reduktora suwnicy, wynik obliczeń przyspieszenia jest przetwarzany za pomocą transformaty Fouriera i przetwarzania w paśmie tercjowym. Wynik obliczeń hałasu konstrukcyjnego gniazda łożyskowego stopnia szybkiego reduktora przedstawiono na rysunku 6.
Uwzględniając błąd mimośrodowości, szum strukturalny reduktora wyraźniej wzrasta w zakresie niskich częstotliwości 0–100 Hz. Zgodnie z teorią akustyki, różnica 6 dB oznacza jednorazową różnicę w poziomie energii. Na rysunku 6 różnica szumów w niektórych pasmach częstotliwości sięga około trzykrotności, co pokazuje, że błąd mimośrodowości ma istotny wpływ na drgania niskoczęstotliwościowe reduktora. Wyraźne piki pojawiają się również przy częstotliwościach 500 Hz i 1000 Hz, co jest spowodowane częstotliwością zazębienia stopnia wejściowego.
3.2 Środki mające na celu redukcję hałasu nienormalnego
Mimośrodowość 20 μm, zastosowana w obliczeniach, jest dobierana zgodnie z klasą dokładności przekładni. W rzeczywistych warunkach pracy może występować większy błąd mimośrodowości, który może znacząco wpłynąć na redukcję drgań i hałasu reduktora. Na podstawie analizy i wniosków zawartych w niniejszym artykule, można zredukować nietypowy hałas, stosując następujące aspekty:
1. Popraw dobór klasy dokładności przekładni zębatej. Wiele suwnic wykorzystuje koła zębate o zębach śrubowych klasy 8. Zwykłe reduktory suwnicowe nie uwzględniają późniejszego precyzyjnego wykończenia, więc błąd mimośrodowości może prowadzić do wyższego hałasu emitowanego przez przekładnię. Jeśli w końcowym etapie wykończenia uwzględni się hartowanie i szlifowanie kół zębatych, docieranie powierzchni zębów lub podobną obróbkę, można osiągnąć klasę dokładności 7 lub 6. Może to być lepsze rozwiązanie dla warsztatów o bardziej rygorystycznych wymaganiach dotyczących kontroli hałasu.
2. Zoptymalizuj układ przekładni zębatej. Z punktu widzenia układu przekładniowego należy uwzględnić ograniczenia, takie jak wytrzymałość zmęczeniowa styku koła zębatego, przełożenie i współczynnik szerokości czoła. Algorytm genetyczny można zastosować do nieznacznej korekty modułu koła zębatego, szerokości zębów i liczby zębów koła napędowego, bez znaczącej zmiany tych ograniczeń, tak aby częstotliwość przenoszenia hałasu przez reduktor znajdowała się poza zakresem słyszalnym dla ludzkiego ucha. Konkretna metoda wymaga odpowiednich programów i testów w celu weryfikacji optymalnych parametrów przekładni.
3. Zoptymalizuj konstrukcję obudowy reduktora. Głównym celem optymalizacji obudowy jest poprawa jej częstotliwości drgań własnych. Pierwsze dziesięć częstotliwości drgań własnych wielostopniowego układu przekładni równoległej jest zazwyczaj niskie, zazwyczaj w zakresie 50–500 Hz, i może łatwo nakładać się na częstotliwość obrotową koła napędowego i jego harmoniczne, powodując rezonans. W zależności od konstrukcji reduktora, możliwe jest usunięcie materiału z określonych pozycji. Pozwala to nie tylko obniżyć koszty materiałowe, ale także zwiększyć częstotliwość drgań własnych reduktora i skutecznie zredukować hałas anormalny spowodowany błędem mimośrodowości.
4. Wnioski
W niniejszym artykule, jako obiekt badań, przyjęto suwnicę i jej reduktor, a następnie przeanalizowano wpływ błędu mimośrodowości pary przekładni na nietypowy hałas reduktora. Wnioski są następujące:
1. Z uwzględnieniem błędu mimośrodowości, prędkość kątowa koła napędzanego wykazuje regularne wahania. Zakres wahań koncentruje się w granicach 40,5–41,5 rad/s. Odzwierciedla to częstotliwość obrotową wału wejściowego wynoszącą 25 Hz oraz częstotliwość obrotową koła napędzanego wynoszącą 6,5 Hz i nadal wpływa na przełożenie kolejnych par kół zębatych.
2. W przypadku błędu mimośrodowości, hałas strukturalny reduktora wyraźnie wzrasta w zakresie niskich częstotliwości 0–100 Hz. Maksymalna różnica sięga 15 dB, a poziom hałasu wzrasta 2,5-krotnie, wyraźnie nasilając nienormalny hałas przekładni.
3. Zaproponowano kilka rozwiązań, w tym poprawę dokładności przekładni, optymalizację parametrów przekładni i zwiększenie częstotliwości drgań własnych konstrukcji.

Jestem Cindy, mam 10 lat doświadczenia w branży dźwigowej i zgromadziłam bogactwo wiedzy zawodowej. Wybrałam satysfakcjonujące dźwigi dla ponad 500 klientów. Jeśli masz jakiekolwiek potrzeby lub pytania dotyczące dźwigów, skontaktuj się ze mną, wykorzystam swoją wiedzę specjalistyczną i praktyczne doświadczenie, aby pomóc Ci rozwiązać problem!
Wyślij zapytanie
- E-mail: sprzedaż@hndfcrane.com
- WhatsApp: +86 191 3738 6654
- Telegram: +86 191 3738 6654
- Tel: +86-373-581 8299
- Faks: +86-373-215 7000
- Dodaj: dzielnica przemysłowa Changnao, miasto Xinxiang, prowincja Henan, Chiny
 WeChat
- Suwnice
- Suwnice dwudźwigarowe
- Suwnice jednodźwigarowe
- Suwnice pomostowe jednodźwigarowe typu europejskiego
- Suwnice przeciwwybuchowe
- Chwytaki i suwnice magnetyczne
- Żurawie jednoszynowe
- Suwnice odlewnicze
- Suwnice stanowiskowe: lekka konstrukcja, łatwa instalacja i bezproblemowa obsługa
- Żurawie
- Żurawie ścienne
- Żurawie przesuwne ścienne
- Żurawie wolnostojące
- Żurawie wysięgnikowe aluminiowe: lekkie, płynnie obracające się ramię ułatwiające podnoszenie
- Żurawie wysięgnikowe Balance: wydajne podnoszenie lekkie przy montażu mechanicznym na krótkich dystansach
- Żurawie wysięgnikowe ręczne wolnostojące: wydajne rozwiązania ręcznego podnoszenia do operacji w ograniczonej przestrzeni
- Elektryczne żurawie wolnostojące: w pełni elektryczne rozwiązanie do szybkiego podnoszenia o dużej ładowności
- Żurawie z wysięgnikiem przegubowym: precyzyjne podnoszenie z elastycznością dwóch ramion
- Suwnice
- Suwnice bramowe dwudźwigarowe
- Suwnice półbramowe
- Jednodźwigarowe suwnice bramowe
- Kratownicowe suwnice bramowe
- Kontenerowe suwnice bramowe
- Regulowane suwnice bramowe
- Przenośne suwnice bramowe
- Europejskie suwnice bramowe
- Branże
- Produkcja ogólna
- Zarządzanie odpadami
- Prefabrykaty
- Moc
- Kamień
- Papiernictwo
- Produkcja metalowa
- Budowa mostu
- Suwnice portowe: do obsługi kontenerów i materiałów masowych
- Suwnice dla przemysłu naftowego i gazowego: Zwiększ wydajność operacyjną
- Dźwigi morskie zapewniające efektywny załadunek ładunków na statkach
- Suwnice dla przemysłu motoryzacyjnego: wydajne rozwiązania automatyzacyjne
- Wciągniki elektryczne
- Elektryczne wciągniki linowe
- Elektryczne wciągniki łańcuchowe
- Wciągniki elektryczne typu europejskiego
- Europejskie wciągniki łańcuchowe elektryczne: płynna praca, niski poziom hałasu i energooszczędność
- Wciągniki dźwigniowe ręczne: idealne do zadań związanych z ciągnięciem i podnoszeniem
- Wciągniki łańcuchowe ręczne: ręczne podnoszenie w miejscach bez zasilania
- Wciągniki elektryczne o niskim prześwicie: kompaktowa konstrukcja zapewniająca maksymalną efektywność wykorzystania przestrzeni
- Pneumatyczne wciągniki łańcuchowe: płynna obsługa w zastosowaniach przemysłowych
- Wciągniki łańcuchowe ręczne przeciwwybuchowe: konstrukcja ze stopu miedzi odpornego na iskry do stref zagrożonych wybuchem
- Elektryczne wciągniki łańcuchowe przeciwwybuchowe do podnoszenia w strefach niebezpiecznych
- O
- Sprawy
- Aktualności
- Często zadawane pytania
- Pobierać
- Blogi
- Narzędzia do obliczania obciążenia kół dźwigu online
- Panorama VR
- Skontaktuj się z nami
- E-mail: sprzedaż@hndfcrane.com
- WhatsApp: +86 191 3738 6654
- Telegram: +86 191 3738 6654
- Tel: +86-373-581 8299
-
