
-
Industrias
-

Fabricación general
-

Manipulación de residuos
-

Prefabricados
-

Potencia
-

Piedra
-

Fabricación de papel
-

Producción de metales
-

Construcción de puentes
-

Grúas portuarias: para el manejo de contenedores y materiales a granel
-

Grúas aéreas para la industria del petróleo y el gas: Mejorar la eficiencia operativa
-

Grúas marinas para una carga eficiente en buques
-

Grúas aéreas para la industria automotriz: soluciones de automatización eficientes
-

Soluciones de grúas aéreas para ferrocarriles: colocación de vías, mantenimiento de material rodante y manipulación de contenedores
-

Grúas aéreas para alimentos y bebidas: soluciones fiables para una manipulación eficiente
-

Grúas aéreas para la fabricación eficiente de cemento, vidrio, ladrillos y hormigón prefabricado
-

Grúas aéreas para la industria aeronáutica: mantenimiento y ensamblaje de aeronaves
-

Grúas aéreas aeroespaciales: Elevación de precisión para el lanzamiento y transporte de cohetes
-
-
Productos
-
Puente Grúa
-

Puente Grúa Monorrail
-

Puente Grúa Birrail
-

Grúas puente monorraíl de tipo europeo
-

Grúas aéreas de doble viga de tipo europeo
-

Grúas aéreas a prueba de explosiones
-

Grúas aéreas de agarre y magnéticas
-

Grúas monorraíl
-

Grúa Puente De Fundición
-

Grúas aéreas de aislamiento
-

Grúas aéreas de baja altura
-

Agarre las grúas aéreas
-

Grúas aéreas de cucharón
-

Grúas aéreas suspendidas
-

Grúas aéreas electromagnéticas
-

Grúas para estaciones de trabajo: diseño ligero, fácil instalación y funcionamiento sin esfuerzo.
-

Grúas puente para estaciones de trabajo independientes
-

Grúa puente montada en el techo
-

Grúas aéreas manuales
-
-
Grúa Pórtico
-

Grúas Pórtico Movil
-

Grúa Pórtico Monorrail
-

Grúa Pórtico Birrail
-

Grúa Pórtico Para Contenedores
-

Grúas de pórtico de armadura
-

Grúas de pórtico ajustables
-

Grúas Pórtico Movil
-

Grúas de pórtico europeas
-

Grúas de pórtico de aluminio
-

Grúas pórtico para contenedores con neumáticos de caucho
-

Grúas pórtico para contenedores montadas sobre rieles
-

Grúa pórtico para astillero
-

Grúas pórtico monoviga europeas
-

Grúas pórtico de doble viga europeas
-
- Grúa Pluma
-
Grúas especiales
-

Grúas de portal portuario
-

Grúas para salas blancas
-

Polipastos móviles para embarcaciones
-

Grúa pórtico con escudo para perforación de túneles
-

Carretillas pórtico
-

Sistema de manejo de segmentos
-

Grúas de transferencia con enclavamiento de galvanización
-

Grúa apiladora de bloques de carbono anódicos
-

Grúa apiladora
-

Grúa aérea de cobre electrolítico
-
- Polipasto Eléctrico
- Carros de transferencia
-
Puente Grúa
-
Piezas de grúa
-
Coge los cubos
-

Cubo de acero inoxidable eléctrico con garra
-

Pinzas mecánicas de cuatro cuerdas para cáscara de naranja
-

Cuchara mecánica de cuatro cuerdas con pinza tipo almeja
-

Pinzas electrohidráulicas rectangulares
-

Pinzas electrohidráulicas tipo bivalva
-

Pinzas electrohidráulicas tipo cáscara de naranja, pinzas hidráulicas tipo cactus
-

Pinza de motor eléctrico
-

Cangilón de agarre monorriel eléctrico con polipasto monorriel
-

Pinzas tipo almeja con control remoto
-

Pinzas mecánicas de dos cuerdas
-

Pinzas para madera
-

Cubo de agarre de una sola cuerda
-

Máquinas de limpieza de rejillas de basura
-

Cucharas de dragado
-

Pinzas de recorte
-
- Grúa esparcidora
-
Repuestos para grúas
-

Poleas de grúa
-

Poleas de cable de acero
-

Tambor de cuerda de grúa
-

carro grúa
-

Cabrestante eléctrico
-

Cabina del operador de grúa
-

Frenos de grúas aéreas
-

Cables para grúas aéreas
-

Guías de cable para grúas aéreas
-

Conductores de grúas aéreas y líneas de suministro de energía
-

Rieles para grúas aéreas
-

Clips para rieles de grúas aéreas
-

Motores para grúas aéreas
-

Reductores de grúa aérea
-

Acoplamientos para grúas aéreas
-
- Rueda De Grua
-
Coge los cubos
- Empresa
- Contacte con


































-
Industrias
-
Fabricación general
-
Manipulación de residuos
-
Prefabricados
-
Potencia
-
Piedra
-
Fabricación de papel
-
Producción de metales
-
Construcción de puentes
-
Grúas portuarias: para el manejo de contenedores y materiales a granel
-
Grúas aéreas para la industria del petróleo y el gas: Mejorar la eficiencia operativa
-
Grúas marinas para una carga eficiente en buques
-
Grúas aéreas para la industria automotriz: soluciones de automatización eficientes
-
Soluciones de grúas aéreas para ferrocarriles: colocación de vías, mantenimiento de material rodante y manipulación de contenedores
-
Grúas aéreas para alimentos y bebidas: soluciones fiables para una manipulación eficiente
-
Grúas aéreas para la fabricación eficiente de cemento, vidrio, ladrillos y hormigón prefabricado
-
Grúas aéreas para la industria aeronáutica: mantenimiento y ensamblaje de aeronaves
-
Grúas aéreas aeroespaciales: Elevación de precisión para el lanzamiento y transporte de cohetes
-
-
Productos
-
Puente Grúa
-
Puente Grúa Monorrail
-
Puente Grúa Birrail
-
Grúas puente monorraíl de tipo europeo
-
Grúas aéreas de doble viga de tipo europeo
-
Grúas aéreas a prueba de explosiones
-
Grúas aéreas de agarre y magnéticas
-
Grúas monorraíl
-
Grúa Puente De Fundición
-
Grúas aéreas de aislamiento
-
Grúas aéreas de baja altura
-
Agarre las grúas aéreas
-
Grúas aéreas de cucharón
-
Grúas aéreas suspendidas
-
Grúas aéreas electromagnéticas
-
Grúas para estaciones de trabajo: diseño ligero, fácil instalación y funcionamiento sin esfuerzo.
-
Grúas puente para estaciones de trabajo independientes
-
Grúa puente montada en el techo
-
Grúas aéreas manuales
-
-
Grúa Pórtico
-
Grúas Pórtico Movil
-
Grúa Pórtico Monorrail
-
Grúa Pórtico Birrail
-
Grúa Pórtico Para Contenedores
-
Grúas de pórtico de armadura
-
Grúas de pórtico ajustables
-
Grúas Pórtico Movil
-
Grúas de pórtico europeas
-
Grúas de pórtico de aluminio
-
Grúas pórtico para contenedores con neumáticos de caucho
-
Grúas pórtico para contenedores montadas sobre rieles
-
Grúa pórtico para astillero
-
Grúas pórtico monoviga europeas
-
Grúas pórtico de doble viga europeas
-
- Grúa Pluma
-
Grúas especiales
-
Grúas de portal portuario
-
Grúas para salas blancas
-
Polipastos móviles para embarcaciones
-
Grúa pórtico con escudo para perforación de túneles
-
Carretillas pórtico
-
Sistema de manejo de segmentos
-
Grúas de transferencia con enclavamiento de galvanización
-
Grúa apiladora de bloques de carbono anódicos
-
Grúa apiladora
-
Grúa aérea de cobre electrolítico
-
- Polipasto Eléctrico
- Carros de transferencia
-
Puente Grúa
-
Piezas de grúa
-
Coge los cubos
-
Cubo de acero inoxidable eléctrico con garra
-
Pinzas mecánicas de cuatro cuerdas para cáscara de naranja
-
Cuchara mecánica de cuatro cuerdas con pinza tipo almeja
-
Pinzas electrohidráulicas rectangulares
-
Pinzas electrohidráulicas tipo bivalva
-
Pinzas electrohidráulicas tipo cáscara de naranja, pinzas hidráulicas tipo cactus
-
Pinza de motor eléctrico
-
Cangilón de agarre monorriel eléctrico con polipasto monorriel
-
Pinzas tipo almeja con control remoto
-
Pinzas mecánicas de dos cuerdas
-
Pinzas para madera
-
Cubo de agarre de una sola cuerda
-
Máquinas de limpieza de rejillas de basura
-
Cucharas de dragado
-
Pinzas de recorte
-
- Grúa esparcidora
-
Repuestos para grúas
-
Poleas de grúa
-
Poleas de cable de acero
-
Tambor de cuerda de grúa
-
carro grúa
-
Cabrestante eléctrico
-
Cabina del operador de grúa
-
Frenos de grúas aéreas
-
Cables para grúas aéreas
-
Guías de cable para grúas aéreas
-
Conductores de grúas aéreas y líneas de suministro de energía
-
Rieles para grúas aéreas
-
Clips para rieles de grúas aéreas
-
Motores para grúas aéreas
-
Reductores de grúa aérea
-
Acoplamientos para grúas aéreas
-
- Rueda De Grua
-
Coge los cubos
- Empresa
- Contacte con



Ruido en el reductor de grúa puente: análisis de la excentricidad de los engranajes y soluciones.
Tabla de contenido
El ruido del reductor de la grúa puente puede producirse durante el izaje y la manipulación de materiales en talleres, afectando al funcionamiento normal de la grúa. Este artículo analiza el ruido anómalo desde la perspectiva del error de excentricidad del par de engranajes. Basándose en los resultados del cálculo del ruido estructural a partir del análisis de simulación, también ofrece soluciones correspondientes como referencia para mejorar grúa aérea rendimiento operativo.
1. Análisis de la excitación de engranajes bajo error de excentricidad
La grúa puente analizada en este artículo es un modelo LD10 t-28,5 m, equipada con un motor asíncrono trifásico de 13 kW. El reductor utiliza una transmisión de engranajes helicoidales de cuatro etapas con ejes paralelos. Al considerar el error de excentricidad, el análisis parte de un único par de engranajes y la longitud de su línea de engranaje.
1.1 Modelo de par de engranajes
Al considerar la excentricidad de los engranajes, se toma como punto de partida la excentricidad de los engranajes motriz y conducido. Conociendo el número de dientes y la velocidad del engranaje motriz, se puede obtener la curva característica tiempo-frecuencia de la velocidad del engranaje conducido y compararla con el resultado obtenido bajo la suposición de ausencia de excentricidad. El modelo de par de engranajes excéntricos se muestra en la Figura 1.
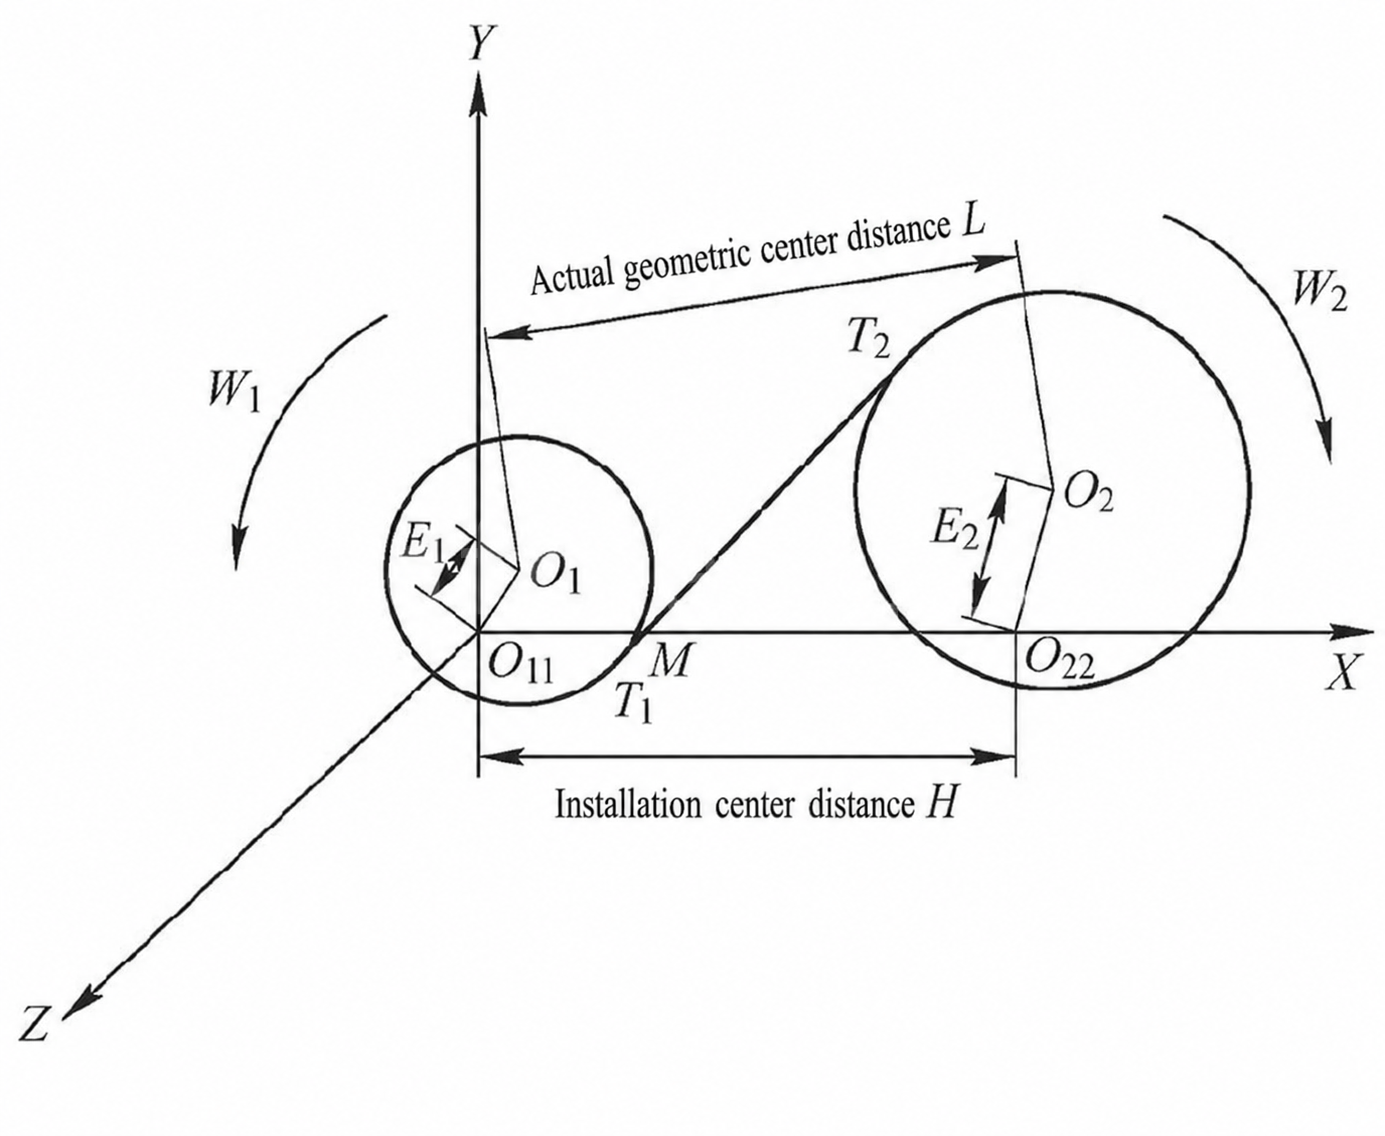
O1 y O2 son los centros geométricos del par de engranajes bajo la suposición de no excentricidad. Después de las excentricidades E1 y E2 ocurren, los centros geométricos de los engranajes se convierten O11 y O22. Se puede observar que, independientemente del valor de excentricidad, la línea de mallado formada al conectar puntos tangentes T1(xT1, yT1) y T2(xT2, yT2) siempre tiene un punto de intersección dinámico M(xM, yM) con la línea que conecta los centros geométricos de los engranajes.
Considerando el desfase, la línea de engranaje del par de engranajes presenta características variables en el tiempo. Su ecuación se puede expresar como:
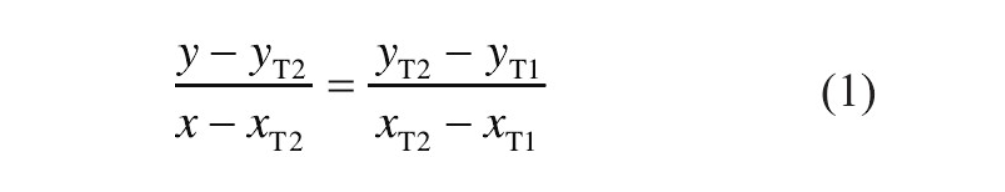
Cuando el origen de coordenadas se coloca en el punto O11, la coordenada transversal dinámica del punto METRO se puede expresar como:
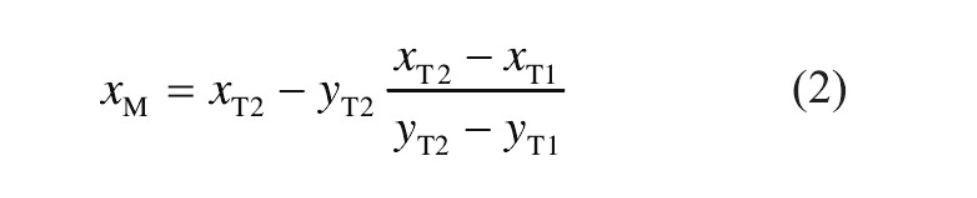
La relación de transmisión instantánea del par de engranajes es:
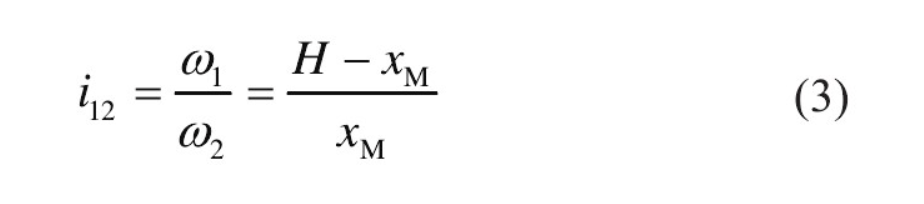
En el cálculo real, el punto de intersección dinámico METRO Existe una relación determinada entre la línea de engranaje, el ángulo entre la dirección del movimiento y la velocidad instantánea de la línea de engranaje. Una vez determinados el rango de excentricidad y la velocidad angular de entrada, se pueden utilizar las fórmulas (1) a (3) para obtener la velocidad angular del engranaje accionado y calcular la excitación dinámica del par de engranajes bajo un error de excentricidad.
En la fabricación real, las excentricidades E1 y E2 pueden considerarse aproximadamente iguales. Con una excentricidad del par de engranajes helicoidales de 20 μm bajo el grado de precisión conocido, la curva característica tiempo-frecuencia calculada del engranaje accionado se muestra en la Figura 2.
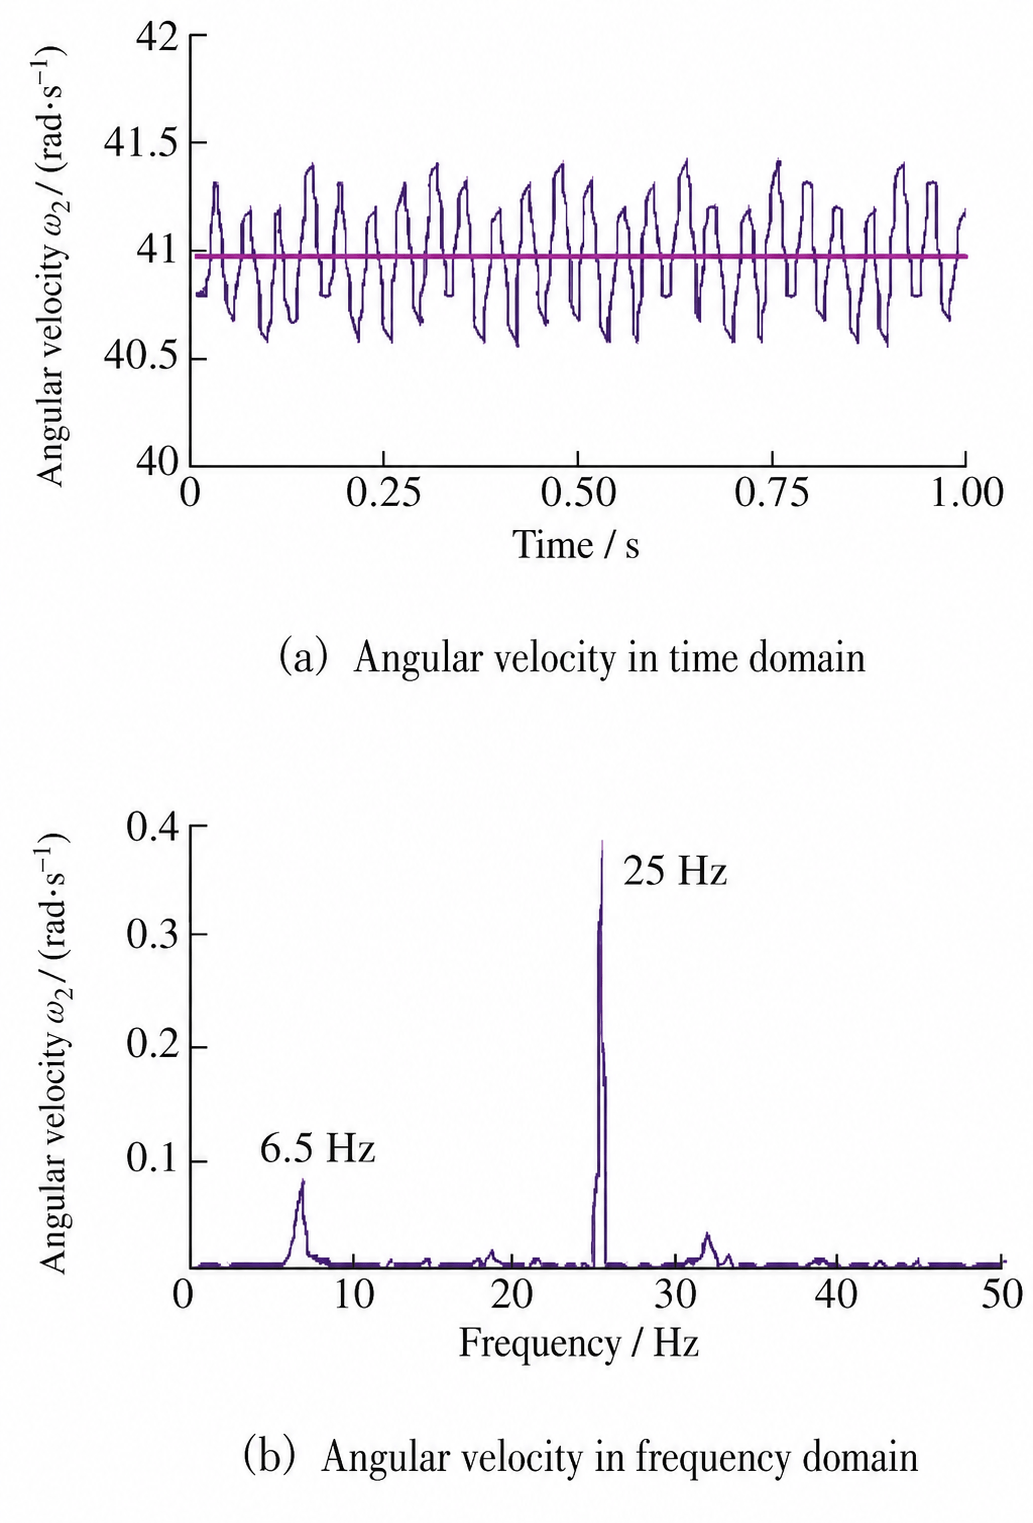
Cuando no se considera ningún error de excentricidad, la velocidad angular del engranaje accionado se representa mediante la línea recta rosa en la Figura 2a. Cuando existe un error de excentricidad, la velocidad angular del engranaje accionado muestra fluctuaciones claras y regulares, concentradas en el rango de 40,5 a 41,5 rad/s. El resultado en el dominio de la frecuencia, tras la transformada de Fourier, refleja una frecuencia de rotación del eje de entrada de 25 Hz y una frecuencia de rotación de salida del engranaje accionado de 6,5 Hz. Esto indica que la fluctuación de excentricidad del par de engranajes de la etapa de entrada puede seguir transmitiéndose a través del sistema de engranajes y propagarse hacia el exterior de la caja de engranajes.
2. Cálculo numérico de la excitación de engranajes en el ruido del reductor de una grúa puente
2.1 Ecuación diferencial de vibración
La ecuación diferencial de vibración del sistema de engranajes en un reductor de grúa puente es una base importante para el estudio de sus características dinámicas. Al reducir el orden y calcular la fuerza de engranaje dinámica, se pueden simular numéricamente características de vibración como la intensidad de vibración y el ruido estructural. La ecuación diferencial de segundo orden requerida es:
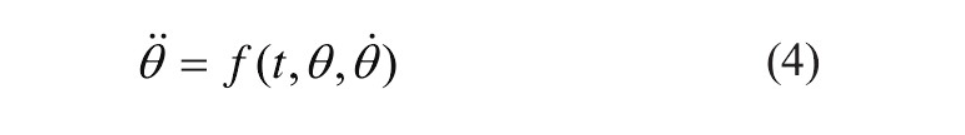
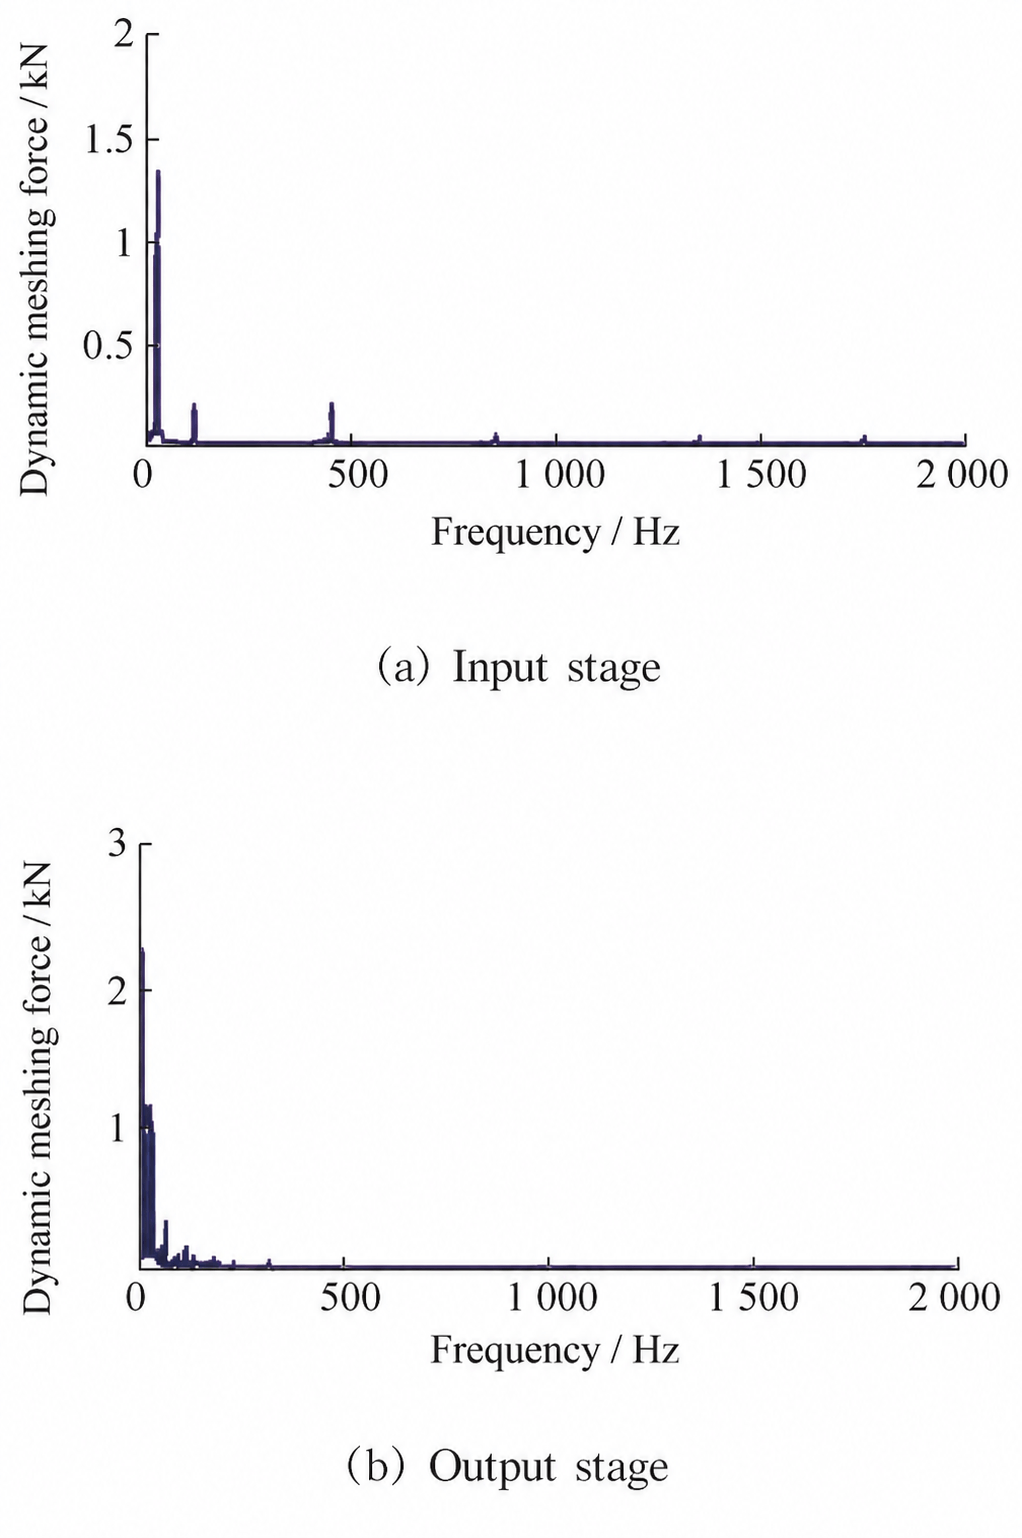
La ecuación temporal de coordenadas dinámicas METRO se sustituye en θSe utiliza el principio de reducción de orden de Runge-Kutta para calcular la fuerza de engranaje dinámica del par de engranajes de alta velocidad. La figura 3 muestra los resultados del cálculo de la fuerza de engranaje para la etapa de entrada y la etapa de salida final.
2.2 Resultados del análisis de vibraciones
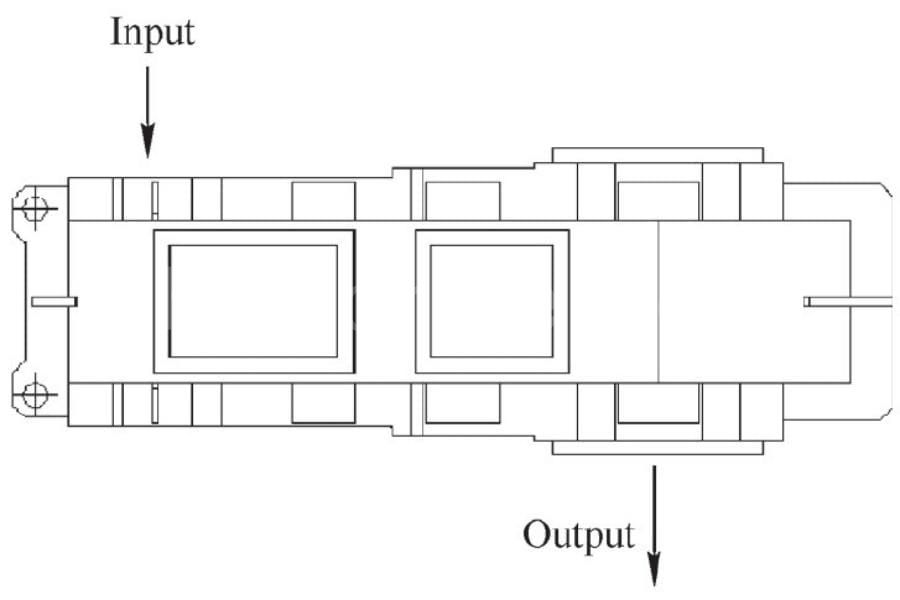
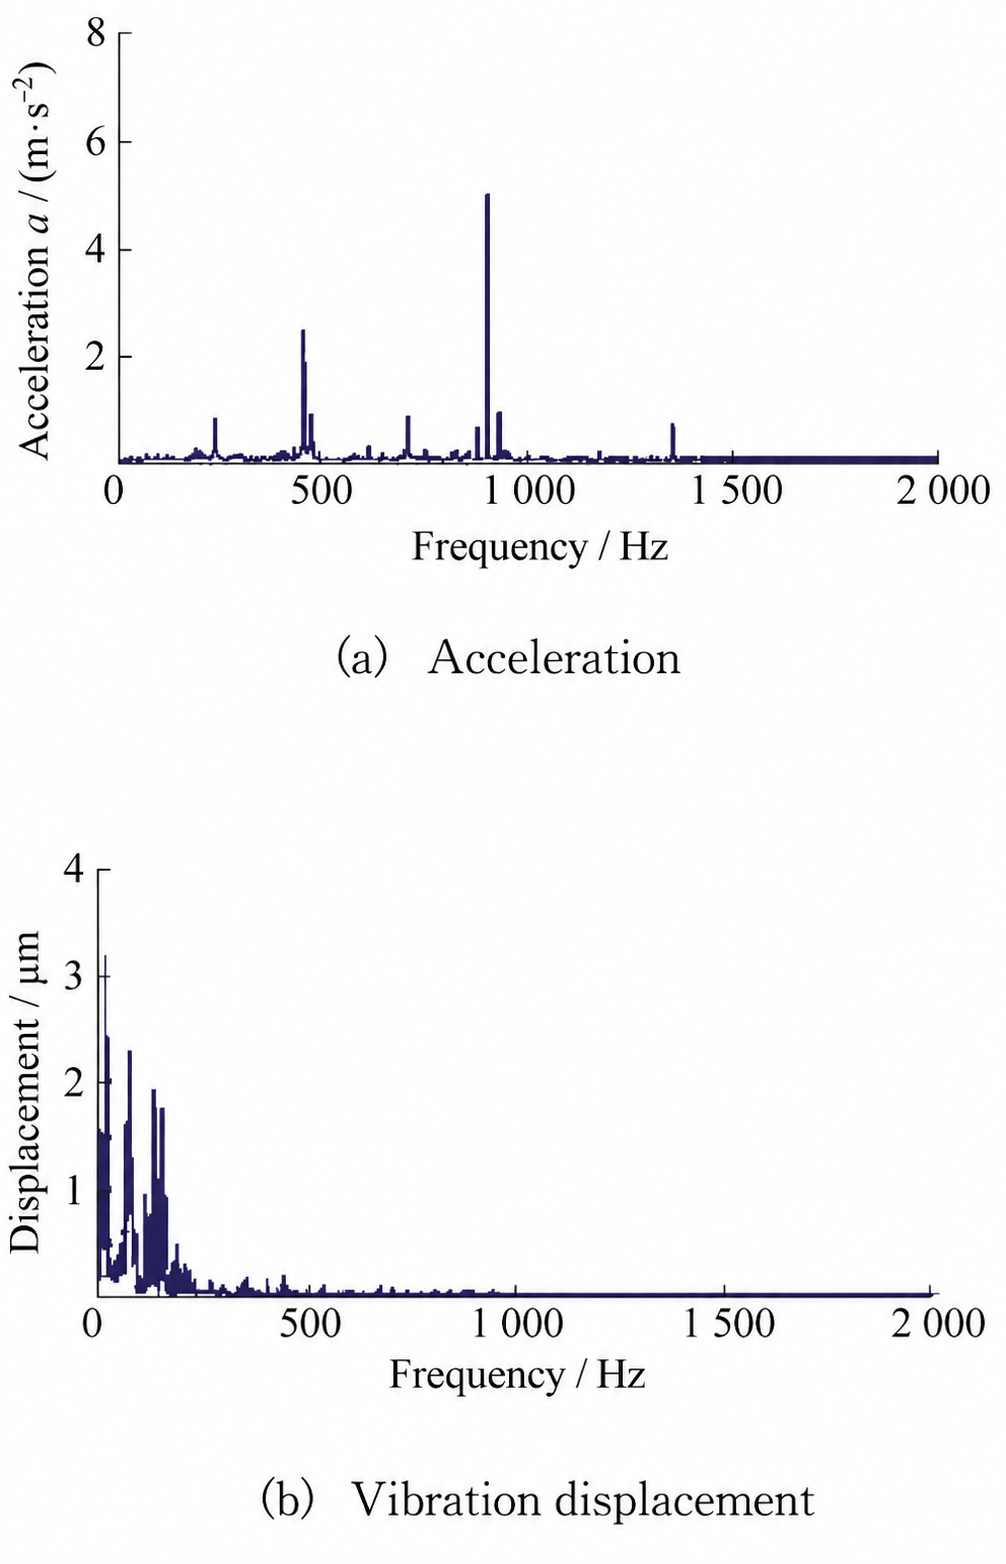
La figura 4 muestra la estructura del reductor. Se seleccionan las posiciones de los asientos de los cojinetes en los extremos de entrada y salida para el cálculo, y se obtienen las curvas características de vibración en el dominio de la frecuencia con un error de excentricidad de 20 μm.
Como se muestra en la Figura 5, al considerar el error de excentricidad, la frecuencia de rotación del eje de entrada de 25 Hz afecta a otros pares de engranajes en diferentes etapas, especialmente en la curva de desplazamiento. El cálculo del ruido basado en los resultados de vibración permite observar la influencia del error de excentricidad en el ruido anómalo del reductor.
3. Predicción del ruido radiado para puentes de ejes de bogie
3.1 Modelo acústico
Según las referencias citadas, la acústica pertenece al campo de la investigación de fluidos. Por lo tanto, la ecuación de onda acústica puede estudiarse a partir de la ecuación de continuidad de fluidos. En términos del estado del medio, se puede expresar como:
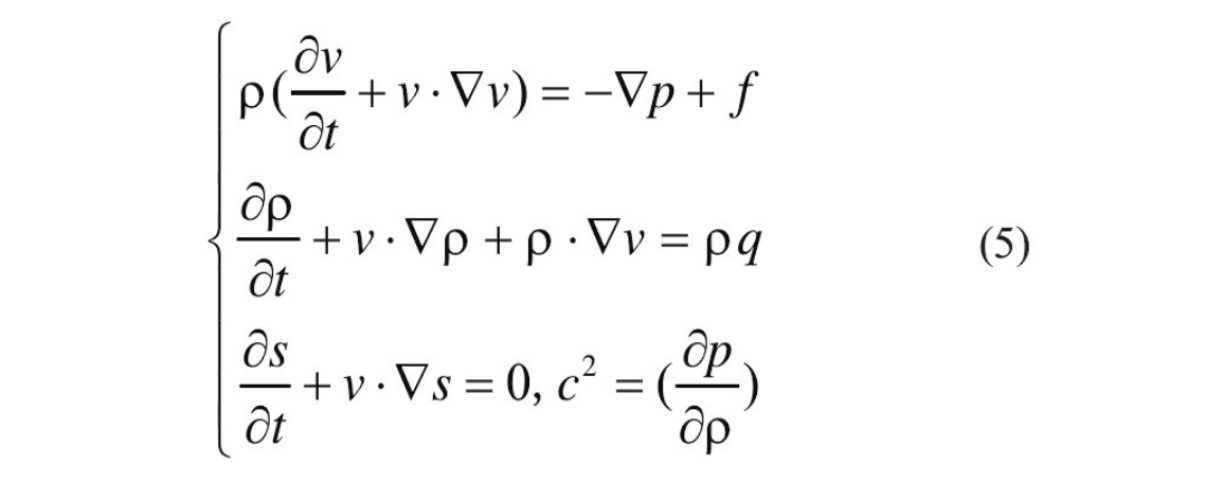
En la fórmula, ρ, v, pag, y s son la densidad, la velocidad, la presión sonora y la entropía del aire, mientras que F y q son fuentes de excitación externas del medio aéreo.
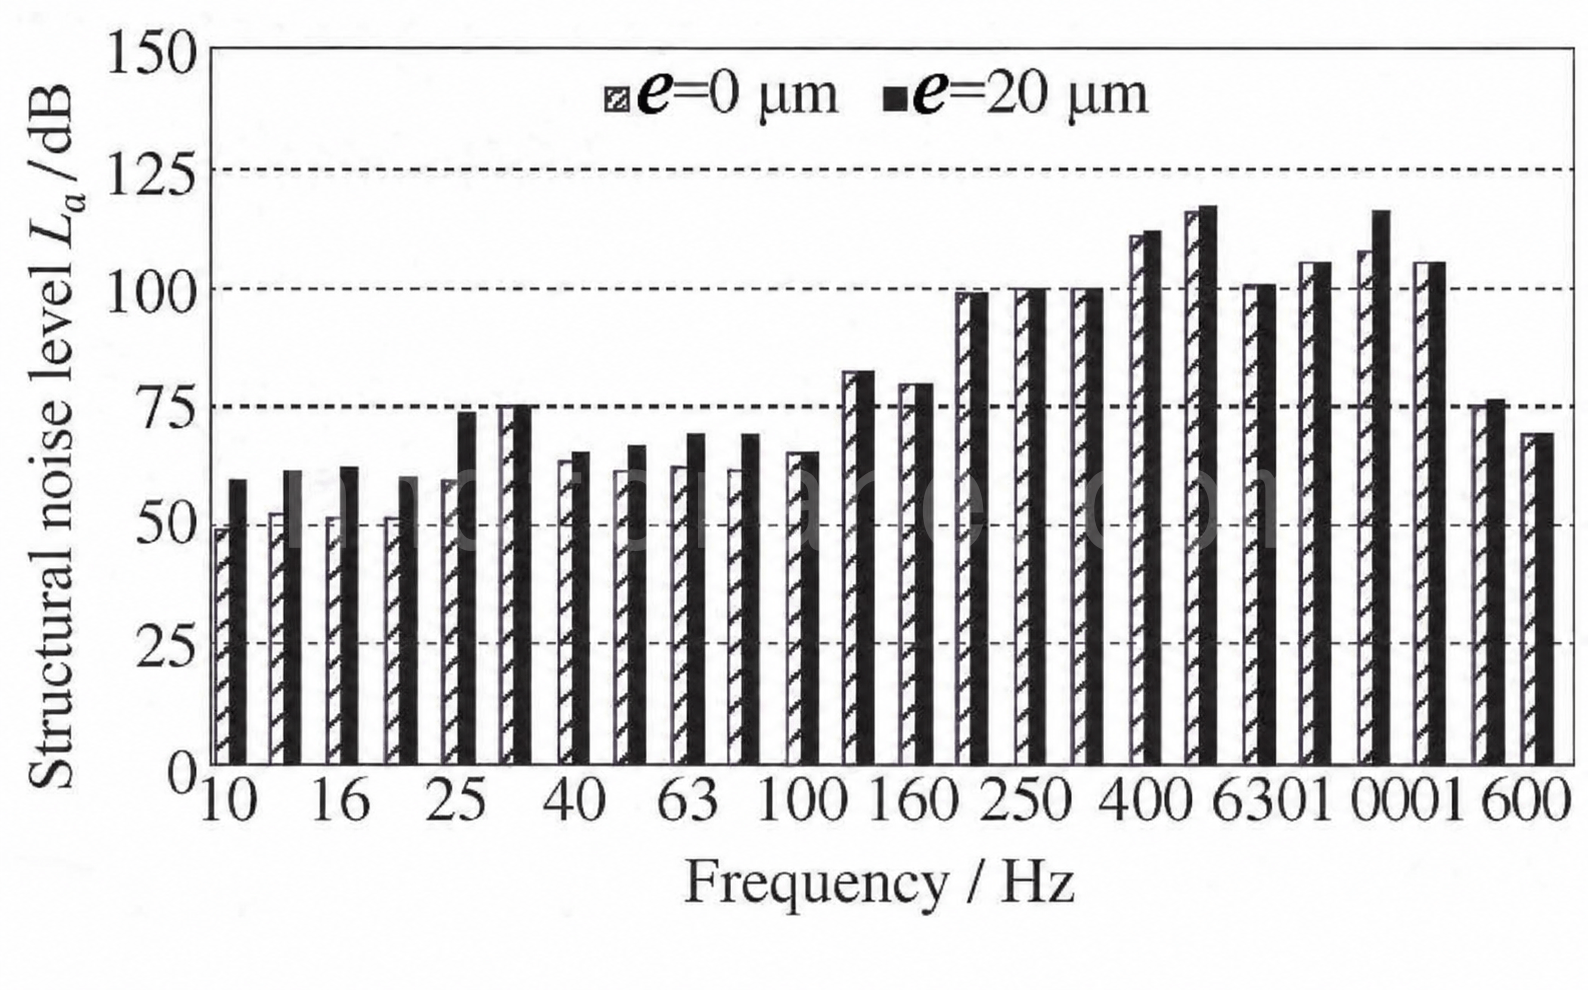
A partir de la respuesta vibratoria del reductor de la grúa puente, el resultado del cálculo de la aceleración se procesa mediante la transformada de Fourier y un procesamiento de un tercio de octava. El resultado del cálculo del ruido estructural del soporte del cojinete de la etapa de alta velocidad del reductor se muestra en la Figura 6.
Al considerar el error de excentricidad, el ruido estructural del reductor aumenta de forma más evidente en el rango de baja frecuencia de 0 a 100 Hz. Según la teoría acústica, una diferencia de 6 dB representa una diferencia de un instante en el nivel de energía. En la Figura 6, la diferencia de ruido en algunas bandas de frecuencia alcanza aproximadamente el triple, lo que demuestra que el error de excentricidad influye significativamente en la vibración de baja frecuencia del reductor. También se observan picos claros a 500 Hz y 1000 Hz, causados por la frecuencia de engranaje de la etapa de entrada.
3.2 Medidas para reducir el ruido anormal
La excentricidad de 20 μm utilizada en el cálculo se selecciona según el grado de precisión de la transmisión de engranajes. En la práctica, puede existir un error de excentricidad mayor que afecte significativamente la vibración del reductor y la reducción del ruido. Según el análisis y las conclusiones de este artículo, el ruido anormal puede reducirse desde los siguientes aspectos:
1. Mejorar la selección del grado de precisión de la transmisión de engranajes. Muchas grúas puente utilizan engranajes helicoidales de grado 8. Los reductores de grúa convencionales no consideran el acabado de precisión posterior, por lo que el error de excentricidad puede generar un mayor ruido radiado. Si se considera el temple y el rectificado de engranajes, el lapeado de la superficie de los dientes o un tratamiento similar en la etapa de acabado final, se puede lograr una precisión de grado 7 o grado 6. Esta puede ser una mejor opción para talleres con requisitos más estrictos de control de ruido.
2. Optimización del sistema de transmisión de engranajes. Desde la perspectiva del sistema de transmisión, deben considerarse restricciones como la resistencia a la fatiga por contacto de los engranajes cerrados, la relación de transmisión y el coeficiente de ancho de cara. Se puede utilizar un algoritmo genético para ajustar ligeramente el módulo del engranaje, el ancho del diente y el número de dientes del engranaje impulsor sin modificar significativamente estas restricciones, de modo que la frecuencia de transmisión de ruido del reductor se mantenga fuera del rango sensible al oído humano. El método específico requiere programas y pruebas correspondientes para verificar los parámetros óptimos del engranaje.
3. Optimizar la estructura de la carcasa del reductor. El objetivo principal de la optimización de la carcasa es mejorar su frecuencia natural. Las primeras diez frecuencias naturales de un sistema de transmisión de ejes paralelos multietapa suelen ser bajas, generalmente entre 50 y 500 Hz, y pueden superponerse fácilmente con la frecuencia de rotación del engranaje motriz y sus armónicos, provocando resonancia. En función de la estructura del reductor, se puede eliminar material de ciertas posiciones. Esto no solo ahorra costes de material, sino que también puede aumentar la frecuencia natural del reductor y reducir eficazmente el ruido anómalo causado por el error de excentricidad.
4. Conclusión
Este artículo toma como objeto de estudio una grúa puente y su reductor, y analiza la influencia del error de excentricidad del par de engranajes en el ruido anormal del reductor. Las conclusiones son las siguientes:
1. Al considerar el error de excentricidad, la velocidad angular del engranaje accionado presenta fluctuaciones regulares. El rango de fluctuación se concentra entre 40,5 y 41,5 rad/s. Esto refleja la frecuencia de rotación del eje de entrada de 25 Hz y la frecuencia de rotación de salida del engranaje accionado de 6,5 Hz, y continúa afectando la transmisión del par de engranajes subsiguiente.
2. En caso de error de excentricidad, el ruido estructural del reductor aumenta de forma más evidente en el rango de baja frecuencia de 0 a 100 Hz. La diferencia máxima alcanza los 15 dB, y el nivel de ruido se incrementa 2,5 veces, intensificando claramente el ruido anómalo de la caja de engranajes.
3. Se proponen varias soluciones, entre ellas mejorar el grado de precisión de la transmisión, optimizar los parámetros de los engranajes y aumentar la frecuencia natural estructural.

Soy Cindy, tengo 10 años de experiencia laboral en la industria de las grúas y he acumulado una gran cantidad de conocimientos profesionales. He elegido grúas satisfactorias para más de 500 clientes. Si tiene alguna necesidad o pregunta sobre grúas, no dude en ponerse en contacto conmigo. ¡Usaré mi experiencia y mi experiencia práctica para ayudarlo a resolver el problema!
Envíe su consulta
- Correo electrónico: sales@hndfcrane.com
- WhatsApp: +86 191 3738 6654
- Telegrama: +86 191 3738 6654
- Tel: +86-373-581 8299
- Fax: +86-373-215 7000
- Dirección: distrito industrial de Changnao, ciudad de Xinxiang, provincia de Henan, China
 WeChat
- Puente Grúa
- Puente Grúa Birrail
- Puente Grúa Monorrail
- Grúas puente monorraíl de tipo europeo
- Grúas aéreas a prueba de explosiones
- Grúas aéreas de agarre y magnéticas
- Grúas monorraíl
- Grúa Puente De Fundición
- Grúas para estaciones de trabajo: diseño ligero, fácil instalación y funcionamiento sin esfuerzo.
- Grúa Pluma
- Grúa Pluma Mural
- Grúa Pluma Corredera
- Grúa Pluma Giratoria
- Grúas de pluma de aluminio: Ligeras, con brazo giratorio suave para una elevación sencilla.
- Grúas de pluma balanceada: Elevación ligera y eficiente para ensamblajes mecánicos de corta distancia
- Grúas pluma manuales autónomas: soluciones de elevación manual eficientes para operaciones en espacios limitados
- Grúas pluma autónomas eléctricas: solución totalmente eléctrica para una elevación rápida y de alta capacidad
- Grúas de pluma articuladas: Elevación de precisión con flexibilidad de doble brazo
- Grúa Pórtico
- Grúa Pórtico Birrail
- Grúas Pórtico Movil
- Grúa Pórtico Monorrail
- Grúas de pórtico de armadura
- Grúa Pórtico Para Contenedores
- Grúas de pórtico ajustables
- Grúas Pórtico Movil
- Grúas de pórtico europeas
- Industrias
- Fabricación general
- Manipulación de residuos
- Prefabricados
- Potencia
- Piedra
- Fabricación de papel
- Producción de metales
- Construcción de puentes
- Grúas portuarias: para el manejo de contenedores y materiales a granel
- Grúas aéreas para la industria del petróleo y el gas: Mejorar la eficiencia operativa
- Grúas marinas para una carga eficiente en buques
- Grúas aéreas para la industria automotriz: soluciones de automatización eficientes
- Polipasto Eléctrico
- Polipastos Eléctricos De Cable
- Polipastos Eléctricos De Cadena
- Polipasto Eléctrico De Tipo Europeo
- Polipastos eléctricos de cadena europeos: funcionamiento suave, bajo nivel de ruido y eficiencia energética
- Polipastos manuales de palanca: ideales para tareas de tracción y elevación
- Polipastos de cadena manuales: elevación manual para zonas sin electricidad
- Polipastos eléctricos de altura reducida: diseño compacto para máxima eficiencia de espacio
- Polipastos neumáticos de cadena: manejo suave para uso industrial
- Polipastos manuales de cadena a prueba de explosiones: Construcción de aleación de cobre resistente a chispas para áreas peligrosas
- Polipastos eléctricos de cadena a prueba de explosiones para elevación en áreas peligrosas
- Acerca de
- Casos
- Noticias
- Faqs
- Descargar
- blogs
- Herramientas en línea para el cálculo de la carga de las ruedas de grúas
- Panorama de RV
- Contacto
- Correo electrónico: sales@hndfcrane.com
- WhatsApp: +86 191 3738 6654
- Telegrama: +86 191 3738 6654
- Tel: +86-373-581 8299
-
