
-
Branchen
-

Allgemeine Fertigung
-

Abfallbehandlung
-

Vorgefertigt
-

Leistung
-

Stein
-

Papierherstellung
-

Metallproduktion
-

Brückenbau
-

Hafenkräne: Für den Container- und Schüttgutumschlag
-

Brückenkräne für die Erdöl- und Gasindustrie: Steigerung der Betriebseffizienz
-

Schiffskräne für effizientes Beladen von Schiffen
-

Brückenkräne für die Automobilindustrie: Effiziente Automatisierungslösungen
-

Brückenkranlösungen für den Schienenverkehr: Gleisbau, Schienenfahrzeugwartung und Containerumschlag
-

Brückenkrane für die Lebensmittel- und Getränkeindustrie: Zuverlässige Lösungen für effiziente Handhabung
-

Brückenkräne für die effiziente Herstellung von Zement, Glas, Ziegel und Betonfertigteilen
-

Brückenkräne für die Luftfahrtindustrie: Flugzeugwartung und -montage
-

Brückenkräne für die Luft- und Raumfahrt: Präzises Heben für Raketenstart und -transport
-
-
Produkte
-
Laufkräne
-

Einträgerbrückenkrane
-

Zweiträgerbrückenkrane
-

Europäische Einträger-Brückenkrane
-

Europäische Doppelträger-Brückenkrane
-

Explosionsgeschützte Laufkräne
-

Greifer- und Magnetbrückenkrane
-

Einschienenkrane
-

Gießereikrane
-

Isolierungsbrückenkräne
-

Brückenkräne mit geringer Bauhöhe
-

Schnappen Sie sich Laufkräne
-

Pfannenbrückenkrane
-

Untergehängte Brückenkrane
-

Elektromagnetische Laufkrane
-

Arbeitsplatzkrane: Leichtbauweise, einfache Installation und mühelose Bedienung
-

Freistehende Arbeitsplatz-Brückenkräne
-

Deckenmontierter Brückenkran
-

Manuelle Brückenkräne
-
-
Portalkräne
-

Halbportalkrane
-

Einträger-Portalkrane
-

Zweiträger-Portalkrane
-

Containerbrücken
-

Traversenportalkrane
-

Verstellbare Portalkräne
-

Tragbare Portalkräne
-

Europäische Portalkräne
-

Aluminium-Portalkrane
-

Containerbrücken mit Gummireifen
-

Schienenmontierte Containerbrücken
-

Werft-Portalkran
-

Europäische Einträger-Portalkrane
-

Europäische Doppelträger-Portalkrane
-
- Auslegerkrane
- Spezialkrane
- Elektrische Hebezeuge
- Transferwagen
-
Laufkräne
-
Kranteile
-
Greifschaufeln
-

Elektrischer Greifer aus Edelstahl
-

Mechanischer Mehrschalengreifer mit vier Seilen
-

Mechanischer Zweischalengreifer mit vier Seilen
-

Elektrohydraulische Rechteckgreifer
-

Elektrohydraulische Zweischalengreifer
-

Elektrohydraulische Mehrschalengreifer, hydraulische Kaktusgreifer
-

Elektromotorgreifer
-

Elektrischer Einschienen-Greiferschaufel mit Einschienenbahnhebezeug
-

Zweischalengreifer mit Fernbedienung
-

Mechanische Zweiseil-Zweischalengreifer
-

Holzgreifer
-

Greifschaufel mit Einfachseil
-

Rechenreinigungsmaschinen
-

Baggergreifer
-

Trimmgreifer
-
- Kranspreizer
-
Kran-Ersatzteile
-

Kranscheiben
-

Drahtseilrollen
-

Kranseiltrommel
-

Kranwagen
-

Elektrische Winde
-

Kranführerkabine
-

Brückenkranbremsen
-

Brückenkrankabel
-

Seilführungen für Brückenkräne
-

Brückenkranleitungen und Stromversorgungsleitungen
-

Brückenkranschienen
-

Schienenklammern für Brückenkräne
-

Brückenkranmotoren
-

Brückenkran-Reduzierstücke
-

Kupplungen für Brückenkräne
-
- Kranräder
-
Greifschaufeln
- Unternehmen
- Kontakt












































-
Branchen
-
Allgemeine Fertigung
-
Abfallbehandlung
-
Vorgefertigt
-
Leistung
-
Stein
-
Papierherstellung
-
Metallproduktion
-
Brückenbau
-
Hafenkräne: Für den Container- und Schüttgutumschlag
-
Brückenkräne für die Erdöl- und Gasindustrie: Steigerung der Betriebseffizienz
-
Schiffskräne für effizientes Beladen von Schiffen
-
Brückenkräne für die Automobilindustrie: Effiziente Automatisierungslösungen
-
Brückenkranlösungen für den Schienenverkehr: Gleisbau, Schienenfahrzeugwartung und Containerumschlag
-
Brückenkrane für die Lebensmittel- und Getränkeindustrie: Zuverlässige Lösungen für effiziente Handhabung
-
Brückenkräne für die effiziente Herstellung von Zement, Glas, Ziegel und Betonfertigteilen
-
Brückenkräne für die Luftfahrtindustrie: Flugzeugwartung und -montage
-
Brückenkräne für die Luft- und Raumfahrt: Präzises Heben für Raketenstart und -transport
-
-
Produkte
-
Laufkräne
-
Einträgerbrückenkrane
-
Zweiträgerbrückenkrane
-
Europäische Einträger-Brückenkrane
-
Europäische Doppelträger-Brückenkrane
-
Explosionsgeschützte Laufkräne
-
Greifer- und Magnetbrückenkrane
-
Einschienenkrane
-
Gießereikrane
-
Isolierungsbrückenkräne
-
Brückenkräne mit geringer Bauhöhe
-
Schnappen Sie sich Laufkräne
-
Pfannenbrückenkrane
-
Untergehängte Brückenkrane
-
Elektromagnetische Laufkrane
-
Arbeitsplatzkrane: Leichtbauweise, einfache Installation und mühelose Bedienung
-
Freistehende Arbeitsplatz-Brückenkräne
-
Deckenmontierter Brückenkran
-
Manuelle Brückenkräne
-
-
Portalkräne
-
Halbportalkrane
-
Einträger-Portalkrane
-
Zweiträger-Portalkrane
-
Containerbrücken
-
Traversenportalkrane
-
Verstellbare Portalkräne
-
Tragbare Portalkräne
-
Europäische Portalkräne
-
Aluminium-Portalkrane
-
Containerbrücken mit Gummireifen
-
Schienenmontierte Containerbrücken
-
Werft-Portalkran
-
Europäische Einträger-Portalkrane
-
Europäische Doppelträger-Portalkrane
-
- Auslegerkrane
- Spezialkrane
- Elektrische Hebezeuge
- Transferwagen
-
Laufkräne
-
Kranteile
-
Greifschaufeln
-
Elektrischer Greifer aus Edelstahl
-
Mechanischer Mehrschalengreifer mit vier Seilen
-
Mechanischer Zweischalengreifer mit vier Seilen
-
Elektrohydraulische Rechteckgreifer
-
Elektrohydraulische Zweischalengreifer
-
Elektrohydraulische Mehrschalengreifer, hydraulische Kaktusgreifer
-
Elektromotorgreifer
-
Elektrischer Einschienen-Greiferschaufel mit Einschienenbahnhebezeug
-
Zweischalengreifer mit Fernbedienung
-
Mechanische Zweiseil-Zweischalengreifer
-
Holzgreifer
-
Greifschaufel mit Einfachseil
-
Rechenreinigungsmaschinen
-
Baggergreifer
-
Trimmgreifer
-
- Kranspreizer
-
Kran-Ersatzteile
-
Kranscheiben
-
Drahtseilrollen
-
Kranseiltrommel
-
Kranwagen
-
Elektrische Winde
-
Kranführerkabine
-
Brückenkranbremsen
-
Brückenkrankabel
-
Seilführungen für Brückenkräne
-
Brückenkranleitungen und Stromversorgungsleitungen
-
Brückenkranschienen
-
Schienenklammern für Brückenkräne
-
Brückenkranmotoren
-
Brückenkran-Reduzierstücke
-
Kupplungen für Brückenkräne
-
- Kranräder
-
Greifschaufeln
- Unternehmen
- Kontakt



Geräusche von Getriebegetrieben bei Brückenkranen: Analyse und Lösungen zur Getriebeexzentrizität
Inhaltsverzeichnis
Geräusche von Getriebegetrieben an Brückenkränen können beim Heben und Materialtransport in Werkstätten auftreten und den normalen Kranbetrieb beeinträchtigen. Dieser Artikel analysiert diese Geräusche im Hinblick auf die Exzentrizität der Zahnradpaare. Basierend auf den Ergebnissen von Strukturgeräuschberechnungen aus Simulationsanalysen werden zudem Lösungsansätze zur Verbesserung der Geräuschentwicklung vorgestellt. Brückenkran Betriebsleistung.
1. Analyse der Zahnradanregung unter Exzentrizitätsfehler
Der in diesem Artikel analysierte Brückenkran ist ein LD10 t-28,5 m-Modell mit einem 13 kW-Drehstrom-Asynchronmotor. Das Getriebe ist ein vierstufiges Schrägverzahnungsgetriebe mit parallelen Wellen. Bei Berücksichtigung von Exzentrizitätsfehlern beginnt die Analyse mit einem einzelnen Zahnradpaar und dessen Eingriffslänge.
1.1 Zahnradpaar-Modell
Bei Berücksichtigung der Zahnradexzentrizität dient die Exzentrizität des Antriebs- und des Abtriebszahnrads als Ausgangspunkt. Ausgehend von der bekannten Zähnezahl und der Drehzahl des Antriebszahnrads lässt sich die Zeit-Frequenz-Kennlinie der Drehzahl des Abtriebszahnrads ermitteln und mit dem Ergebnis unter der Annahme fehlender Exzentrizität vergleichen. Das Modell des exzentrischen Zahnradpaares ist in Abbildung 1 dargestellt.
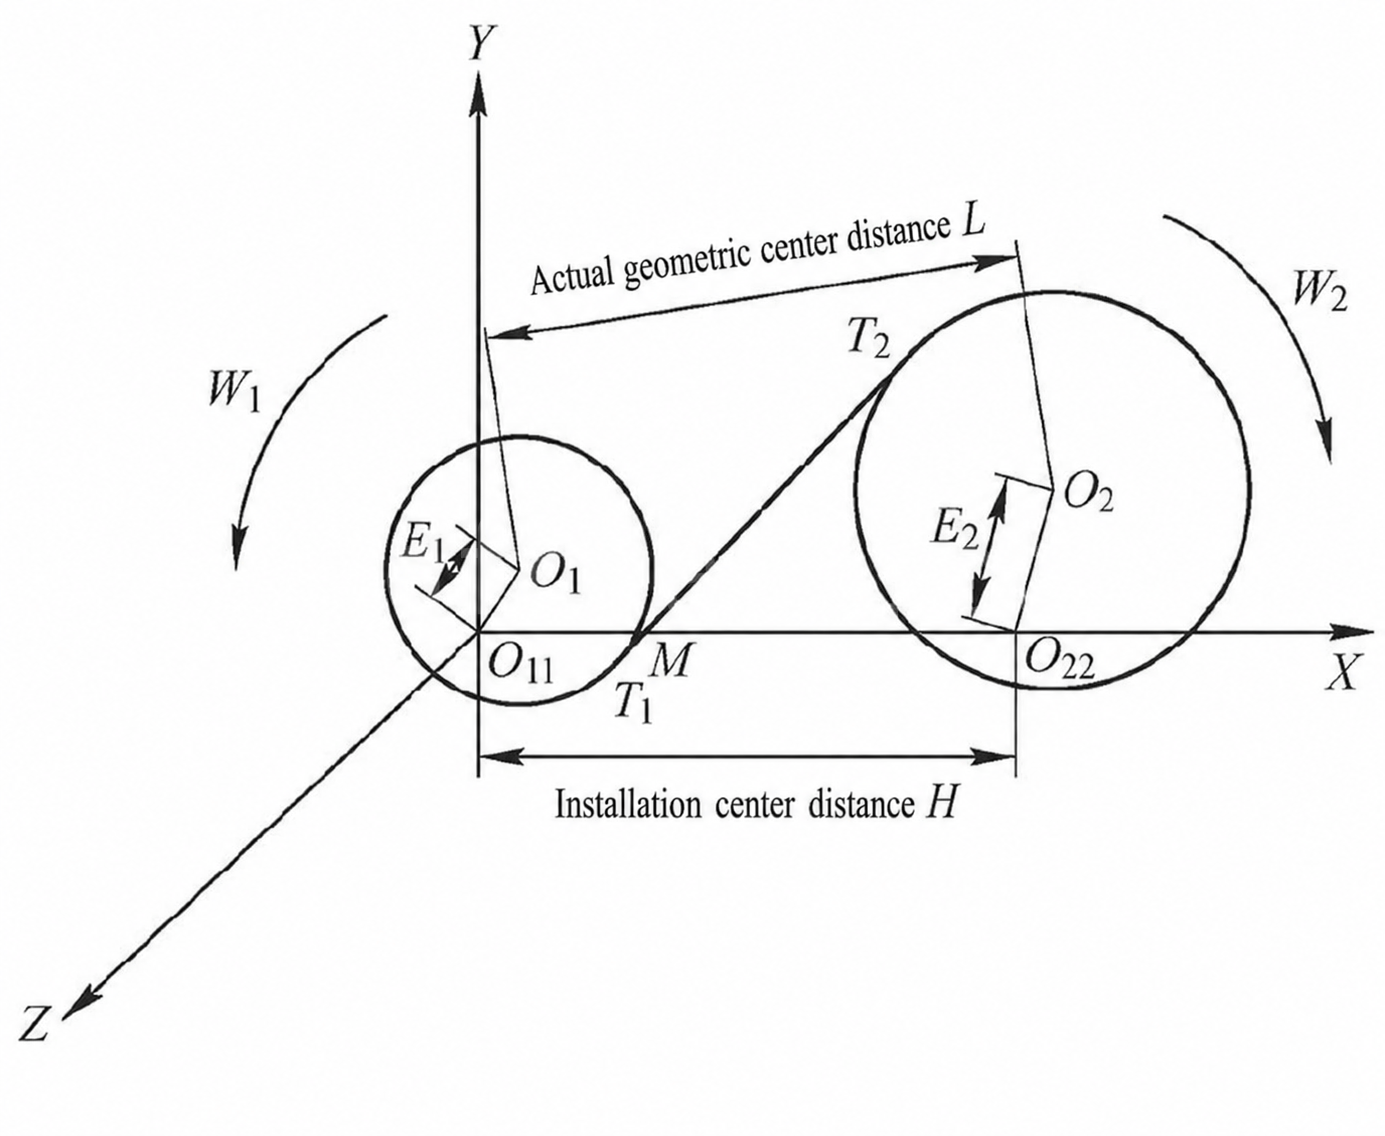
O1 Und O2 sind die geometrischen Mittelpunkte des Zahnradpaares unter der Annahme, dass keine Exzentrizität vorliegt. Nach Exzentrizitäten E1 Und E2 Wenn die geometrischen Mittelpunkte der Zahnräder entstehen, werden sie O11 Und O22Man kann erkennen, dass die durch Verbinden von Tangentenpunkten gebildete Eingriffslinie unabhängig vom Exzentrizitätswert gleich ist. T1(xT1, yT1) Und T2(xT2, yT2) hat immer einen dynamischen Schnittpunkt M(xM, yM) mit der Linie, die die geometrischen Mittelpunkte der Zahnräder verbindet.
Aufgrund des Versatzes weist die Eingriffslinie des Zahnradpaares zeitlich veränderliche Eigenschaften auf. Ihre Gleichung lässt sich wie folgt ausdrücken:
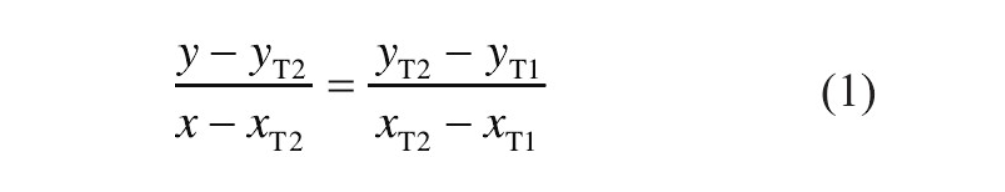
Wenn der Koordinatenursprung an Punkt O11, die dynamische transversale Koordinate des Punktes M kann ausgedrückt werden als:
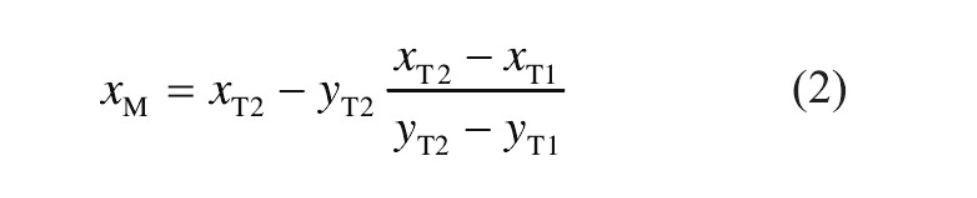
Das momentane Übersetzungsverhältnis des Zahnradpaares beträgt:
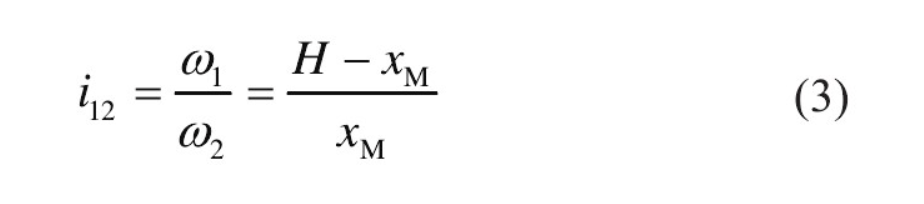
Bei der tatsächlichen Berechnung wird der dynamische Schnittpunkt M Es besteht ein bestimmter Zusammenhang mit der Eingriffslinie, dem Winkel zwischen Bewegungsrichtung und der momentanen Eingriffsliniengeschwindigkeit des Zahnrads. Nach Bestimmung des Exzentrizitätsbereichs und der Eingangswinkelgeschwindigkeit können die Formeln (1) bis (3) verwendet werden, um die Winkelgeschwindigkeit des angetriebenen Zahnrads zu ermitteln und anschließend die dynamische Anregung des Zahnradpaares unter Exzentrizitätsfehler zu berechnen.
In der tatsächlichen Fertigung, Exzentrizitäten E1 Und E2 kann näherungsweise als gleich angenommen werden. Bei einer Exzentrizität des schrägverzahnten Zahnradpaares von 20 μm und bekannter Genauigkeitsklasse ist die berechnete Zeit-Frequenz-Kennlinie des angetriebenen Zahnrads in Abbildung 2 dargestellt.
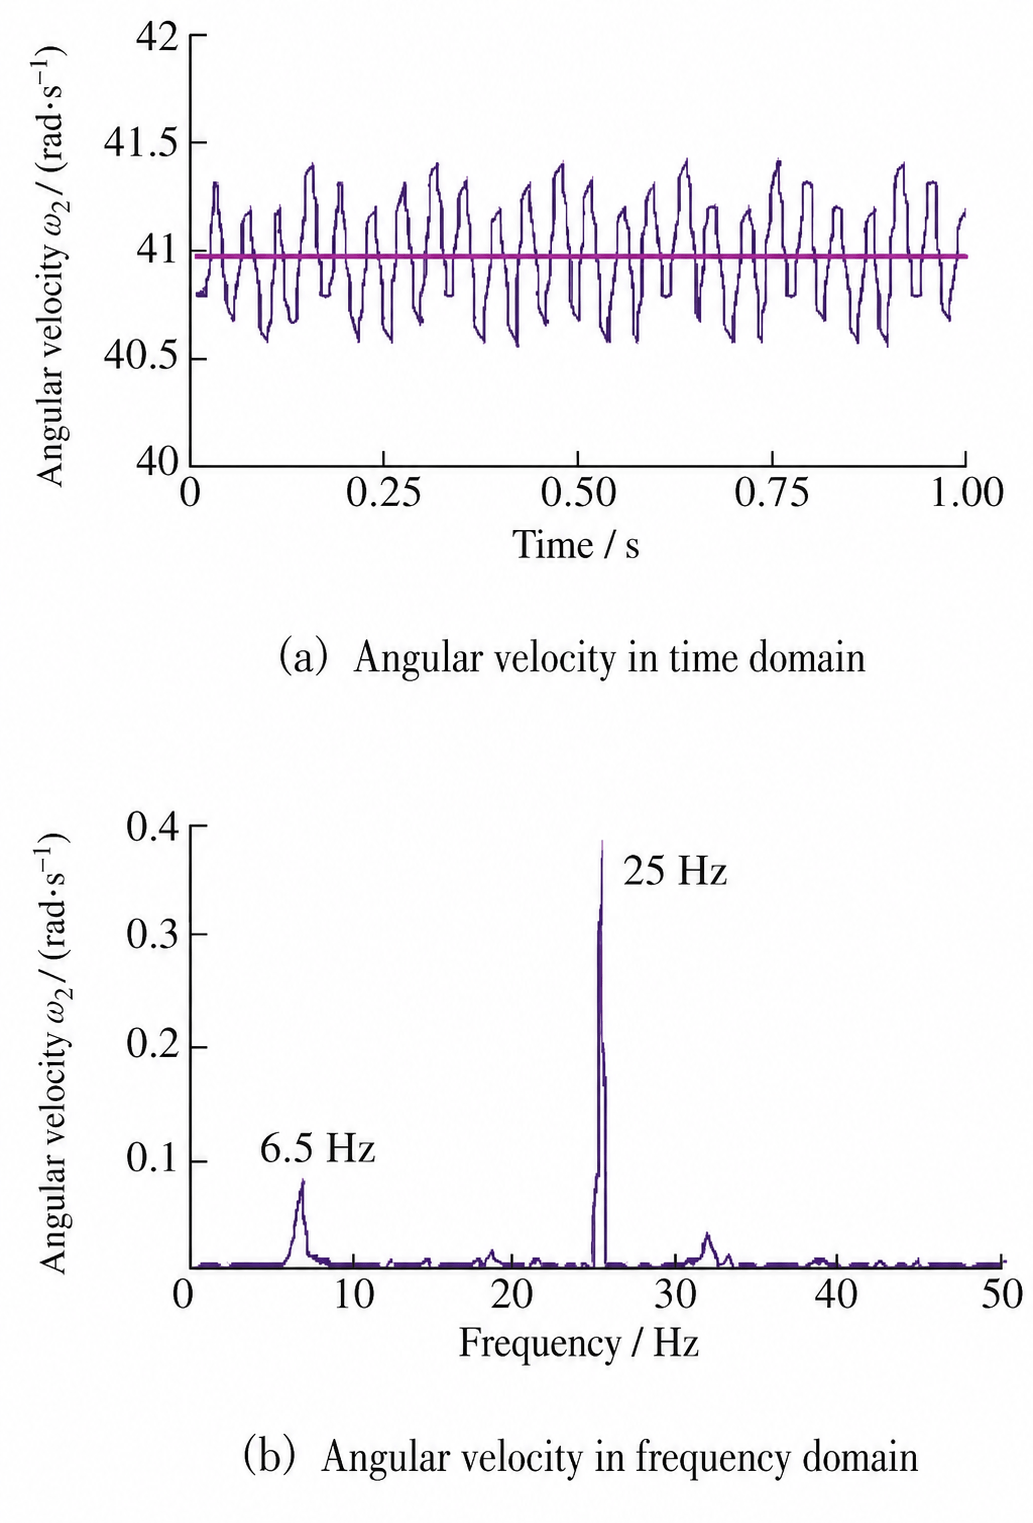
Wird kein Exzentrizitätsfehler angenommen, entspricht die Winkelgeschwindigkeit des Abtriebsrades der pinkfarbenen Geraden in Abbildung 2a. Bei Vorliegen eines Exzentrizitätsfehlers zeigt die Winkelgeschwindigkeit des Abtriebsrades deutliche und regelmäßige Schwankungen im Bereich von 40,5–41,5 rad/s. Die Frequenzbereichsanalyse nach Fourier-Transformation ergibt eine Eingangswellen-Drehzahl von 25 Hz und eine Ausgangs-Drehzahl des Abtriebsrades von 6,5 Hz. Dies deutet darauf hin, dass die Exzentrizitätsschwankung des Eingangszahnradpaares sich über das Getriebesystem fortpflanzen und nach außen abstrahlen kann.
2 Numerische Berechnung der Getriebeanregung im Getriebegeräusch eines Brückenkrans
2.1 Schwingungsdifferentialgleichung
Die Schwingungsdifferentialgleichung des Getriebesystems in einem Krangetriebe ist eine wichtige Grundlage für die Untersuchung seiner dynamischen Eigenschaften. Durch Reduzierung der Ordnung und Berechnung der dynamischen Eingriffskraft des Zahnrads lassen sich Schwingungseigenschaften wie Schwingungsintensität und Strukturgeräusche numerisch simulieren. Die benötigte Differentialgleichung zweiter Ordnung lautet:
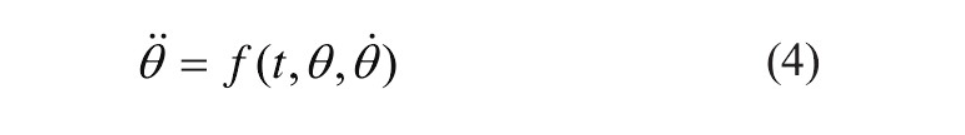
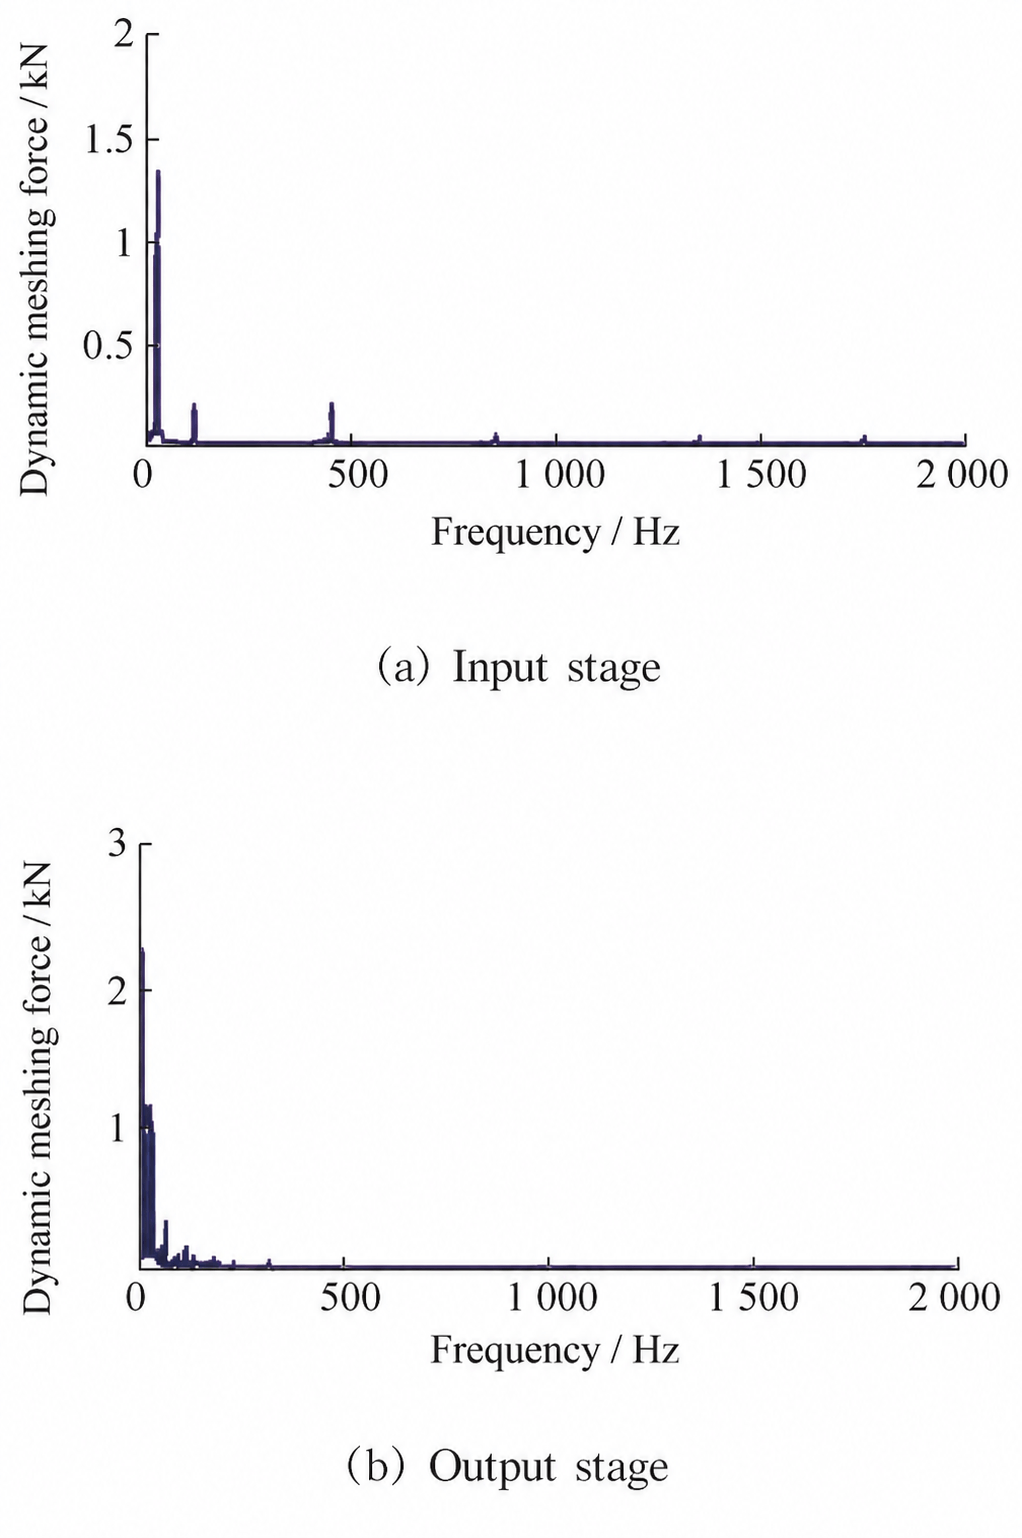
Die Zeitgleichung der dynamischen Koordinate M wird ersetzt durch θZur Berechnung der dynamischen Eingriffskraft des Hochgeschwindigkeits-Zahnradpaares wird das Runge-Kutta-Verfahren zur Ordnungsreduktion angewendet. Abbildung 3 zeigt die Berechnungsergebnisse der Eingriffskraft für die Eingangsstufe und die Ausgangsstufe.
2.2 Ergebnisse der Schwingungsanalyse
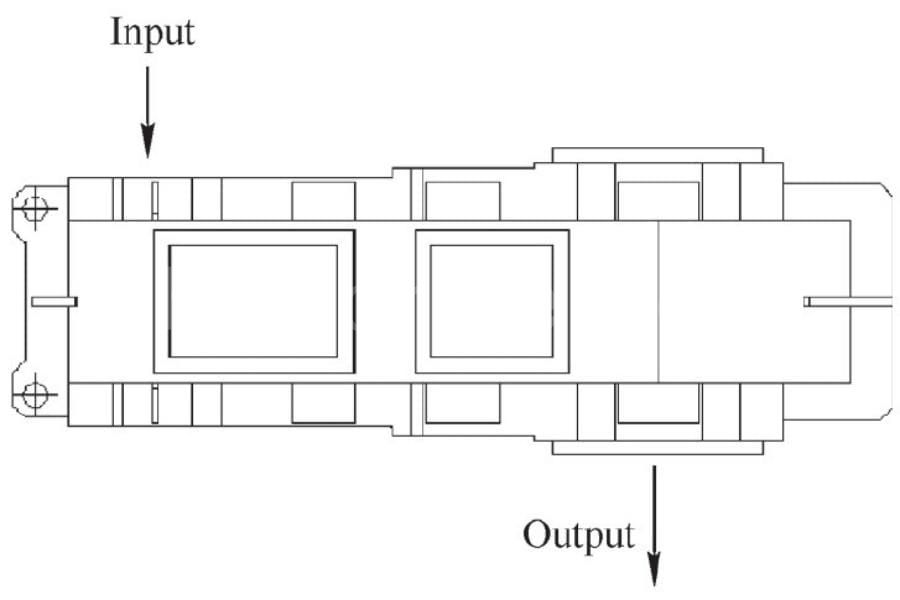
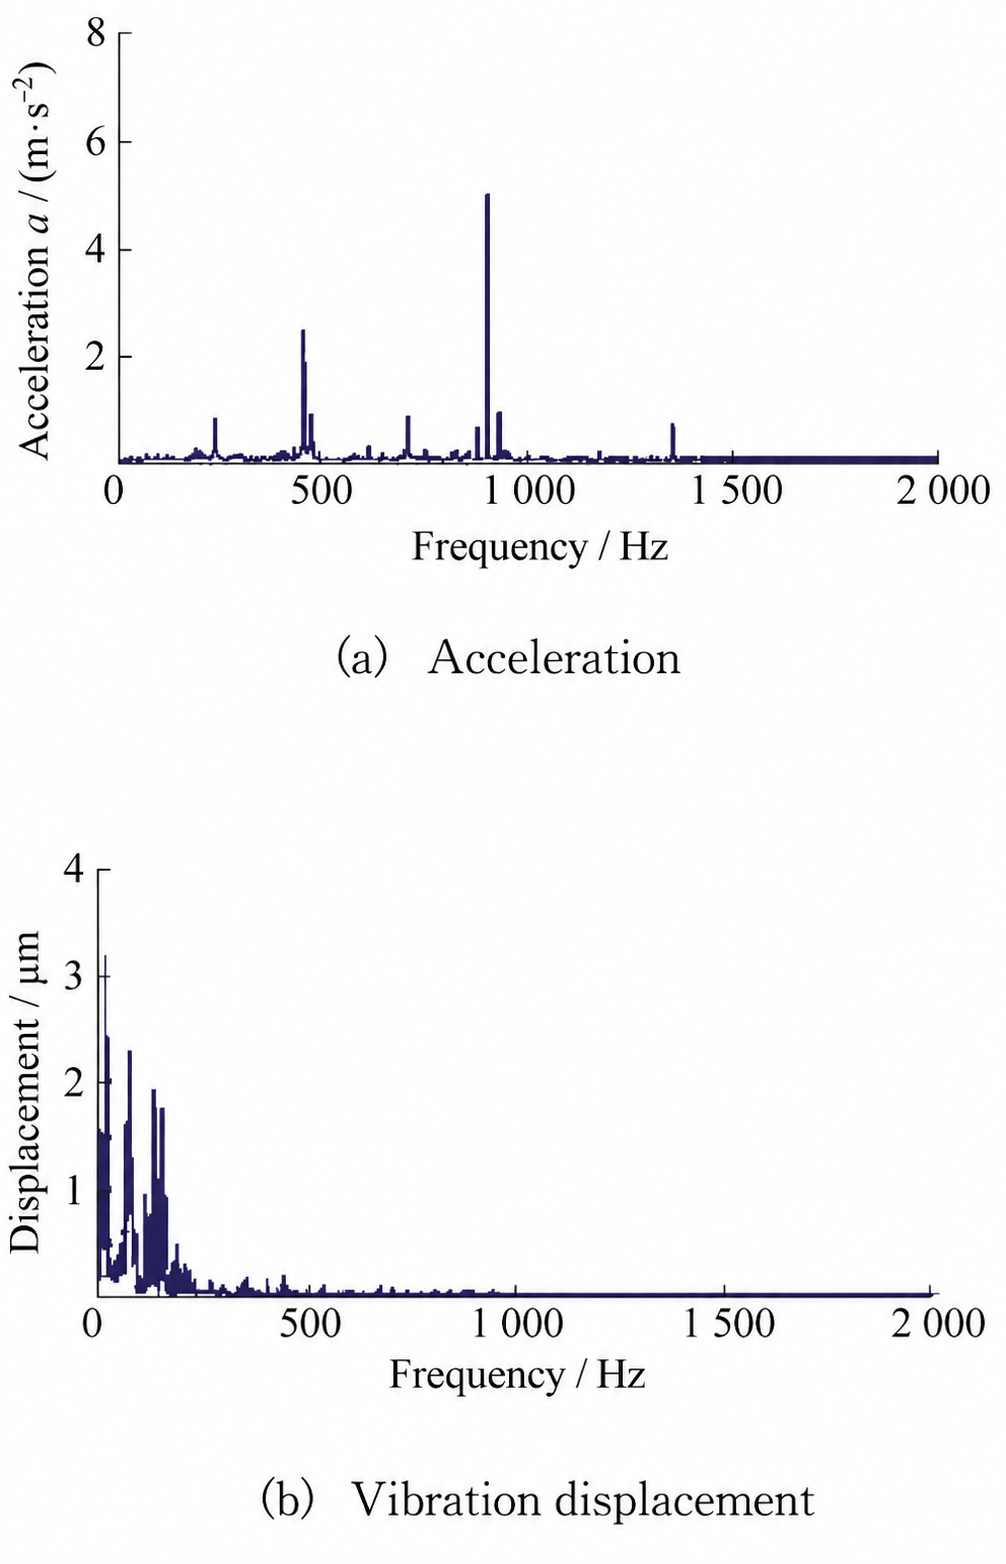
Abbildung 4 zeigt die Getriebestruktur. Die Lagersitzpositionen an Ein- und Ausgang wurden für die Berechnung ausgewählt, und die Schwingungskennlinien im Frequenzbereich unter einem Exzentrizitätsfehler von 20 μm wurden ermittelt.
Wie in Abbildung 5 dargestellt, beeinflusst die Eingangswellen-Drehzahl von 25 Hz nach Berücksichtigung des Exzentrizitätsfehlers andere Zahnradpaare in verschiedenen Phasen, insbesondere im Verlauf der Verschiebungskurve. Die auf den Schwingungsergebnissen basierende Geräuschberechnung kann anschließend den Einfluss des Exzentrizitätsfehlers auf das anormale Getriebegeräusch aufzeigen.
3. Vorhersage des abgestrahlten Lärms für eine Drehgestellachsenbrücke
3.1 Akustisches Modell
Den zitierten Quellen zufolge gehört die Akustik zum Gebiet der Strömungslehre. Daher lässt sich die akustische Wellengleichung aus der Kontinuitätsgleichung für Fluide ableiten. Im Hinblick auf den Zustand des Mediums kann sie wie folgt ausgedrückt werden:
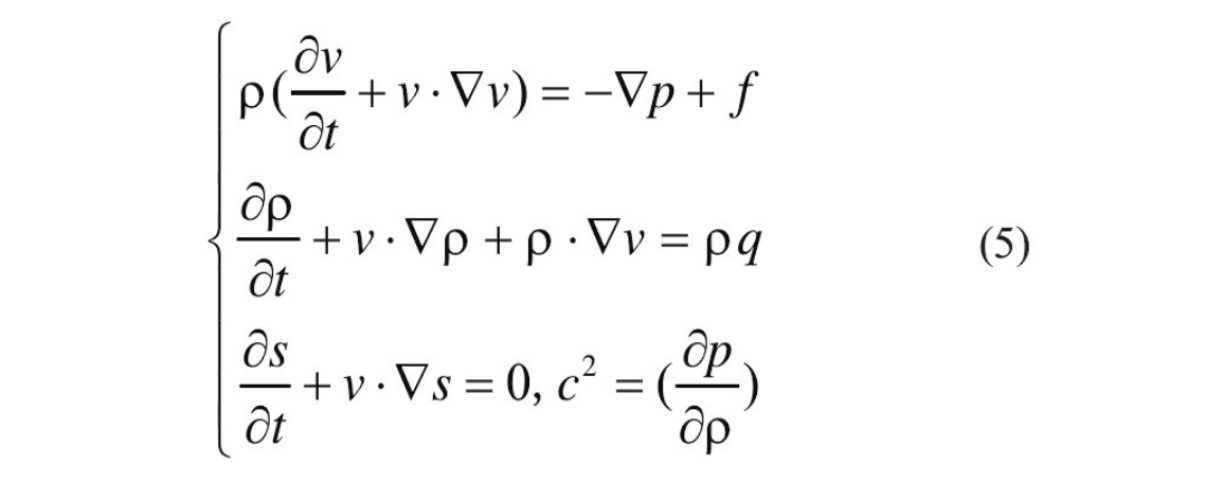
In der Formel, ρ, v, P, Und S sind die Dichte, die Geschwindigkeit, der Schalldruck und die Entropie der Luft, während F Und Q sind externe Anregungsquellen des Luftmediums.
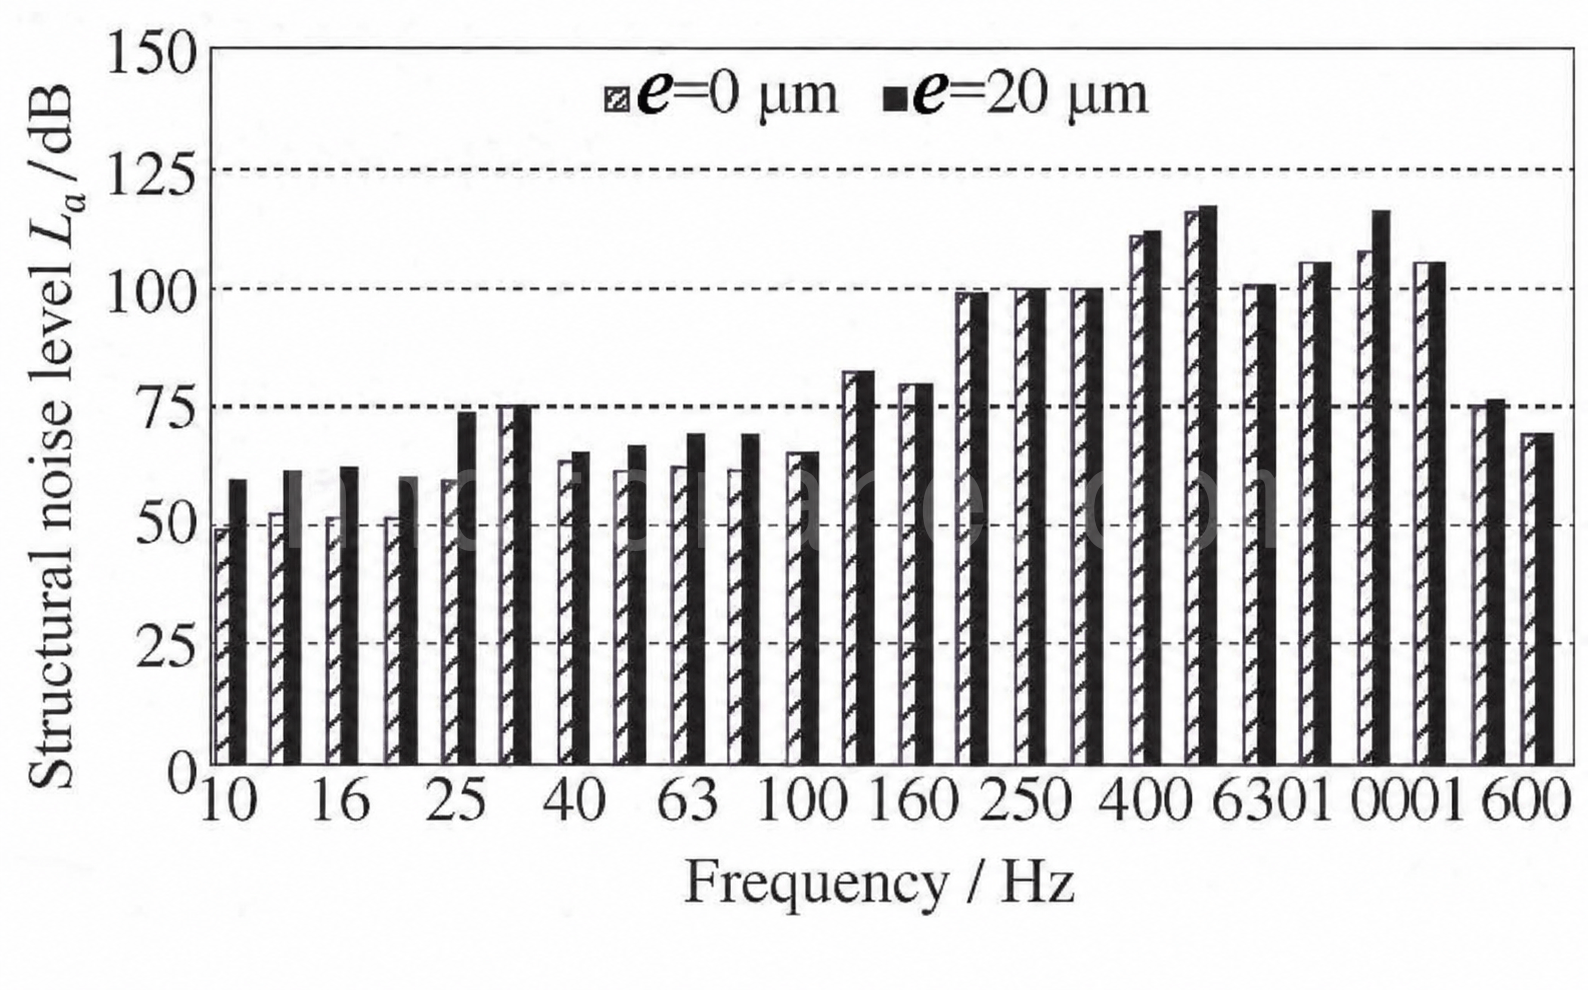
Ausgehend vom Schwingungsverhalten des Krangetriebes wird das Ergebnis der Beschleunigungsberechnung mittels Fourier-Transformation und Terzbandtransformation verarbeitet. Das Ergebnis der Strukturgeräuschberechnung des Lagersitzes der Hochgeschwindigkeitsstufe des Getriebes ist in Abbildung 6 dargestellt.
Bei Berücksichtigung des Exzentrizitätsfehlers steigt das Strukturgeräusch des Getriebes im Niederfrequenzbereich von 0–100 Hz deutlich an. Laut Akustiktheorie entspricht eine Differenz von 6 dB einer einfachen Änderung des Energieniveaus. Abbildung 6 zeigt, dass die Geräuschdifferenz in einigen Frequenzbändern etwa das Dreifache erreicht, was den maßgeblichen Einfluss des Exzentrizitätsfehlers auf die niederfrequenten Schwingungen des Getriebes verdeutlicht. Deutliche Spitzenwerte treten zudem bei 500 Hz und 1000 Hz auf, die durch die Eingriffsfrequenz der Zahnräder der Eingangsstufe verursacht werden.
3.2 Maßnahmen zur Reduzierung von Lärmbelästigung
Die für die Berechnung verwendete Exzentrizität von 20 μm wurde entsprechend der Genauigkeitsklasse des Getriebes gewählt. Im realen Betrieb können größere Exzentrizitätsfehler auftreten, die die Vibrations- und Geräuschreduzierung des Getriebes erheblich beeinträchtigen können. Basierend auf den Analysen und Schlussfolgerungen dieses Artikels lassen sich anormale Geräusche durch folgende Maßnahmen reduzieren:
1. Verbesserung der Genauigkeitsklasse für Getriebeübersetzungen. Viele Brückenkrane verwenden schrägverzahnte Zahnräder der Güteklasse 8. Herkömmliche Krangetriebe berücksichtigen keine nachträgliche Präzisionsbearbeitung, wodurch Exzentrizitätsfehler zu erhöhter Geräuschentwicklung führen können. Durch Härten und Verzahnungsschleifen, Läppen der Zahnflanken oder ähnliche Verfahren im letzten Bearbeitungsschritt lässt sich eine Genauigkeit der Güteklasse 7 oder 6 erreichen. Dies kann insbesondere für Werkstätten mit strengeren Lärmschutzauflagen eine bessere Option darstellen.
2. Optimierung des Getriebesystems. Aus Sicht des Getriebesystems sind Randbedingungen wie die Dauerfestigkeit des geschlossenen Zahneingriffs, das Übersetzungsverhältnis und der Zahnbreitenkoeffizient zu berücksichtigen. Mithilfe eines genetischen Algorithmus lassen sich Modul, Zahnbreite und Zähnezahl des Antriebsrads geringfügig anpassen, ohne diese Randbedingungen wesentlich zu verändern. Dadurch wird die Geräuschübertragungsfrequenz des Untersetzungsgetriebes außerhalb des hörbaren Bereichs gehalten. Die konkrete Methode erfordert entsprechende Programme und Tests zur Verifizierung der optimalen Getriebeparameter.
3. Optimierung der Getriebegehäusestruktur. Hauptziel der Gehäuseoptimierung ist die Verbesserung der Eigenfrequenz. Die ersten zehn Eigenfrequenzen eines mehrstufigen Parallelwellengetriebes liegen im Allgemeinen niedrig, üblicherweise im Bereich von 50–500 Hz, und können leicht mit der Drehzahl des Antriebsrads und dessen Oberschwingungen überlappen, was zu Resonanzen führt. Durch Optimierung der Getriebestruktur kann an bestimmten Stellen Material entfernt werden. Dies spart nicht nur Materialkosten, sondern kann auch die Eigenfrequenz des Getriebes erhöhen und durch Exzentrizitätsfehler verursachte Geräusche effektiv reduzieren.
4. Schlussfolgerung
Dieser Artikel untersucht anhand eines Brückenkrans und seines Getriebes den Einfluss von Exzentrizitätsfehlern der Zahnradpaare auf anormale Getriebegeräusche. Die Schlussfolgerungen lauten wie folgt:
1. Unter Berücksichtigung des Exzentrizitätsfehlers zeigt die Winkelgeschwindigkeit des Abtriebsrades regelmäßige Schwankungen. Der Schwankungsbereich liegt zwischen 40,5 und 41,5 rad/s. Dies spiegelt die Drehzahl der Eingangswelle von 25 Hz und die Ausgangsdrehzahl des Abtriebsrades von 6,5 Hz wider und beeinflusst weiterhin die Kraftübertragung der nachfolgenden Zahnradpaare.
2. Bei Exzentrizitätsfehlern nimmt das Strukturgeräusch des Getriebes im Niederfrequenzbereich von 0–100 Hz deutlich zu. Der maximale Unterschied beträgt 15 dB, und der Geräuschpegel steigt um das 2,5-Fache, wodurch die Getriebegeräusche deutlich verstärkt werden.
3. Es werden verschiedene Lösungsansätze vorgeschlagen, darunter die Verbesserung der Genauigkeit der Kraftübertragung, die Optimierung der Getriebeparameter und die Erhöhung der strukturellen Eigenfrequenz.

Ich bin Cindy, habe 10 Jahre Berufserfahrung in der Kranbranche und eine Fülle an Fachwissen angesammelt. Ich habe für über 500 Kunden die zufriedenstellendsten Kräne ausgewählt. Wenn Sie irgendwelche Bedürfnisse oder Fragen zu Kränen haben, können Sie sich gerne an mich wenden. Ich werde mein Fachwissen und meine praktische Erfahrung nutzen, um Ihnen bei der Lösung des Problems zu helfen!
Senden Sie Ihre Anfrage
- Email: sales@hndfcrane.com
- WhatsApp: +86 191 3738 6654
- Telegramm: +86 191 3738 6654
- Tel: +86-373-581 8299
- Fax: +86-373-215 7000
- Hinzufügen: Industriegebiet Changnao, Stadt Xinxiang, Provinz Henan, China
 WeChat
- Laufkräne
- Zweiträgerbrückenkrane
- Einträgerbrückenkrane
- Europäische Einträger-Brückenkrane
- Explosionsgeschützte Laufkräne
- Greifer- und Magnetbrückenkrane
- Einschienenkrane
- Gießereikrane
- Arbeitsplatzkrane: Leichtbauweise, einfache Installation und mühelose Bedienung
- Auslegerkrane
- Wandmontierte Auslegerkrane
- Wandfahrkrane
- Freistehende Schwenkkrane
- Aluminium-Schwenkkrane: Leichtgewicht, leichtgängiger Schwenkarm für einfaches Heben
- Auslegerkrane: Effizientes Heben leichter Lasten für die mechanische Montage über kurze Distanzen
- Manuelle, freistehende Schwenkkrane: Effiziente manuelle Hebelösungen für beengte Platzverhältnisse
- Elektrische Freistehende Schwenkkrane: Vollelektrische Lösung für schnelles Heben mit hoher Tragfähigkeit
- Gelenkschwenkkrane: Präzises Heben mit doppelter Armflexibilität
- Portalkräne
- Zweiträger-Portalkrane
- Halbportalkrane
- Einträger-Portalkrane
- Traversenportalkrane
- Containerbrücken
- Verstellbare Portalkräne
- Tragbare Portalkräne
- Europäische Portalkräne
- Branchen
- Allgemeine Fertigung
- Abfallbehandlung
- Vorgefertigt
- Leistung
- Stein
- Papierherstellung
- Metallproduktion
- Brückenbau
- Hafenkräne: Für den Container- und Schüttgutumschlag
- Brückenkräne für die Erdöl- und Gasindustrie: Steigerung der Betriebseffizienz
- Schiffskräne für effizientes Beladen von Schiffen
- Brückenkräne für die Automobilindustrie: Effiziente Automatisierungslösungen
- Elektrische Hebezeuge
- Elektroseilzüge
- Elektrokettenzüge
- Elektrische Hebezeuge vom europäischen Typ
- Europäische Elektrokettenzüge: Reibungsloser Betrieb, geringe Geräuschentwicklung und Energieeffizienz
- Manuelle Hebelzüge: Ideal für Zug- und Hebearbeiten
- Handkettenzüge: Manuelles Heben für Bereiche ohne Strom
- Elektrische Hebezeuge mit geringer Bauhöhe: Kompaktes Design für maximale Platzeffizienz
- Druckluftkettenzüge: Sanftes Handling für den industriellen Einsatz
- Explosionsgeschützte Handkettenzüge: Funkenbeständige Konstruktion aus Kupferlegierung für explosionsgefährdete Bereiche
- Explosionsgeschützte elektrische Kettenzüge für Hebearbeiten in explosionsgefährdeten Bereichen
- Um
- Fälle
- Nachricht
- Häufig gestellte Fragen
- Herunterladen
- Blogs
- Online-Tools zur Berechnung der Kranradlast
- VR-Panorama
- Kontaktiere uns
- Email: sales@hndfcrane.com
- WhatsApp: +86 191 3738 6654
- Telegramm: +86 191 3738 6654
- Tel: +86-373-581 8299
-
