
-
อุตสาหกรรม
-

การผลิตทั่วไป
-

การจัดการของเสีย
-

พรีคาสท์
-

พลัง
-

หิน
-

การทำกระดาษ
-

การผลิตโลหะ
-

การก่อสร้างสะพาน
-

เครนท่าเรือ: สำหรับการจัดการคอนเทนเนอร์และวัสดุจำนวนมาก
-

เครนเหนือศีรษะสำหรับอุตสาหกรรมปิโตรเลียมและก๊าซ: เพิ่มประสิทธิภาพการดำเนินงาน
-

เครนทางทะเลเพื่อการบรรทุกสินค้าบนเรืออย่างมีประสิทธิภาพ
-

เครนเหนือศีรษะสำหรับอุตสาหกรรมยานยนต์: โซลูชันระบบอัตโนมัติที่มีประสิทธิภาพ
-

โซลูชันเครนเหนือศีรษะสำหรับทางรถไฟ: การวางราง การบำรุงรักษาตู้รถไฟ และการจัดการตู้คอนเทนเนอร์
-

เครนเหนือศีรษะสำหรับอาหารและเครื่องดื่ม: โซลูชันที่เชื่อถือได้สำหรับการจัดการที่มีประสิทธิภาพ
-

เครนเหนือศีรษะเพื่อการผลิตซีเมนต์ แก้ว อิฐ และคอนกรีตสำเร็จรูปที่มีประสิทธิภาพ
-

เครนเหนือศีรษะสำหรับอุตสาหกรรมการบิน: การบำรุงรักษาและการประกอบเครื่องบิน
-

เครนเหนือศีรษะสำหรับการบินและอวกาศ: การยกที่แม่นยำสำหรับการปล่อยจรวดและการขนส่ง
-
-
สินค้า
-
เครนเหนือศีรษะ
-

เครนเหนือศีรษะแบบคานเดี่ยว
-

เครนเหนือศีรษะคานคู่
-

เครนเหนือศีรษะแบบคานเดี่ยวแบบยุโรป
-

เครนเหนือศีรษะแบบคานคู่ชนิดยุโรป
-

เครนเหนือศีรษะป้องกันการระเบิด
-

คว้าและเครนเหนือศีรษะแม่เหล็ก
-

โมโนเรลเครน
-

เครนเหนือศีรษะโรงหล่อ
-

เครนเหนือศีรษะแบบฉนวน
-

เครนเหนือศีรษะที่มีพื้นที่ว่างเหนือศีรษะต่ำ
-

คว้าเครนเหนือศีรษะ
-

เครนเหนือศีรษะแบบทัพพี
-

เครนเหนือศีรษะแบบแขวนใต้พื้น
-

เครนเหนือศีรษะแบบแม่เหล็กไฟฟ้า
-

เครนยกชิ้นงานสำหรับสถานีทำงาน: ดีไซน์น้ำหนักเบา ติดตั้งง่าย และใช้งานสะดวก
-

เครนสะพานสำหรับสถานีงานแบบยืนอิสระ
-

เครนสะพานติดเพดาน
-

เครนเหนือศีรษะแบบใช้มือ
-
-
ปั้นจั่น
-

ปั้นจั่นกึ่งโครงสำหรับตั้งสิ่งของ
-

ปั้นจั่นคานเดี่ยว
-

ปั้นจั่นคานคู่
-

เครนยกตู้คอนเทนเนอร์
-

ทรัสโครงสำหรับตั้งสิ่งของเครน
-

เครนโครงสำหรับตั้งสิ่งของแบบปรับได้
-

เครนโครงสำหรับตั้งสิ่งของแบบพกพา
-

เครนโครงสำหรับตั้งสิ่งของยุโรป
-

เครนโครงสำหรับตั้งสิ่งของอลูมิเนียม
-

เครนโครงตู้คอนเทนเนอร์แบบมีล้อยาง
-

เครนโครงเครนติดตั้งบนราง
-

เครนสนามสำหรับอู่ต่อเรือ
-

เครนโครงสร้างคานเดี่ยวแบบยุโรป
-

เครนโครงสร้างคานคู่แบบยุโรป
-
- จิ๊บเครน
- เครนพิเศษ
- รอกไฟฟ้า
- รถเข็นขนย้าย
-
เครนเหนือศีรษะ
-
อะไหล่รถเครน
-
คว้าถัง
-

ถังคว้าไฟฟ้าสแตนเลส
-

ที่จับเปลือกส้มแบบสี่เชือก
-

ถังคว้าหอยสองฝาแบบมีเชือกสี่เส้น
-

ที่จับสี่เหลี่ยมไฮดรอลิกไฟฟ้า
-

ด้ามจับแบบไฮดรอลิกไฟฟ้า
-

ที่จับเปลือกส้มไฮดรอลิกแบบไฟฟ้า, ที่จับกระบองเพชรไฮดรอลิก
-

มอเตอร์ไฟฟ้า
-

รถเข็นรางเดี่ยวไฟฟ้าพร้อมรอกรางเดี่ยว
-

ที่จับแบบฝาพับควบคุมระยะไกล
-

กลไกจับหอยสองเส้น
-

คว้าไม้
-

ถังจับเชือกเดี่ยว
-

เครื่องทำความสะอาดชั้นวางขยะ
-

ขุดลอกคว้า
-

ด้ามจับตัดแต่ง
-
- เครื่องกระจายเครน
- อะไหล่รถเครน
- ล้อเครน
-
คว้าถัง
- บริษัท
- ติดต่อ



























































-
อุตสาหกรรม
-
การผลิตทั่วไป
-
การจัดการของเสีย
-
พรีคาสท์
-
พลัง
-
หิน
-
การทำกระดาษ
-
การผลิตโลหะ
-
การก่อสร้างสะพาน
-
เครนท่าเรือ: สำหรับการจัดการคอนเทนเนอร์และวัสดุจำนวนมาก
-
เครนเหนือศีรษะสำหรับอุตสาหกรรมปิโตรเลียมและก๊าซ: เพิ่มประสิทธิภาพการดำเนินงาน
-
เครนทางทะเลเพื่อการบรรทุกสินค้าบนเรืออย่างมีประสิทธิภาพ
-
เครนเหนือศีรษะสำหรับอุตสาหกรรมยานยนต์: โซลูชันระบบอัตโนมัติที่มีประสิทธิภาพ
-
โซลูชันเครนเหนือศีรษะสำหรับทางรถไฟ: การวางราง การบำรุงรักษาตู้รถไฟ และการจัดการตู้คอนเทนเนอร์
-
เครนเหนือศีรษะสำหรับอาหารและเครื่องดื่ม: โซลูชันที่เชื่อถือได้สำหรับการจัดการที่มีประสิทธิภาพ
-
เครนเหนือศีรษะเพื่อการผลิตซีเมนต์ แก้ว อิฐ และคอนกรีตสำเร็จรูปที่มีประสิทธิภาพ
-
เครนเหนือศีรษะสำหรับอุตสาหกรรมการบิน: การบำรุงรักษาและการประกอบเครื่องบิน
-
เครนเหนือศีรษะสำหรับการบินและอวกาศ: การยกที่แม่นยำสำหรับการปล่อยจรวดและการขนส่ง
-
-
สินค้า
-
เครนเหนือศีรษะ
-
เครนเหนือศีรษะแบบคานเดี่ยว
-
เครนเหนือศีรษะคานคู่
-
เครนเหนือศีรษะแบบคานเดี่ยวแบบยุโรป
-
เครนเหนือศีรษะแบบคานคู่ชนิดยุโรป
-
เครนเหนือศีรษะป้องกันการระเบิด
-
คว้าและเครนเหนือศีรษะแม่เหล็ก
-
โมโนเรลเครน
-
เครนเหนือศีรษะโรงหล่อ
-
เครนเหนือศีรษะแบบฉนวน
-
เครนเหนือศีรษะที่มีพื้นที่ว่างเหนือศีรษะต่ำ
-
คว้าเครนเหนือศีรษะ
-
เครนเหนือศีรษะแบบทัพพี
-
เครนเหนือศีรษะแบบแขวนใต้พื้น
-
เครนเหนือศีรษะแบบแม่เหล็กไฟฟ้า
-
เครนยกชิ้นงานสำหรับสถานีทำงาน: ดีไซน์น้ำหนักเบา ติดตั้งง่าย และใช้งานสะดวก
-
เครนสะพานสำหรับสถานีงานแบบยืนอิสระ
-
เครนสะพานติดเพดาน
-
เครนเหนือศีรษะแบบใช้มือ
-
-
ปั้นจั่น
-
ปั้นจั่นกึ่งโครงสำหรับตั้งสิ่งของ
-
ปั้นจั่นคานเดี่ยว
-
ปั้นจั่นคานคู่
-
เครนยกตู้คอนเทนเนอร์
-
ทรัสโครงสำหรับตั้งสิ่งของเครน
-
เครนโครงสำหรับตั้งสิ่งของแบบปรับได้
-
เครนโครงสำหรับตั้งสิ่งของแบบพกพา
-
เครนโครงสำหรับตั้งสิ่งของยุโรป
-
เครนโครงสำหรับตั้งสิ่งของอลูมิเนียม
-
เครนโครงตู้คอนเทนเนอร์แบบมีล้อยาง
-
เครนโครงเครนติดตั้งบนราง
-
เครนสนามสำหรับอู่ต่อเรือ
-
เครนโครงสร้างคานเดี่ยวแบบยุโรป
-
เครนโครงสร้างคานคู่แบบยุโรป
-
- จิ๊บเครน
- เครนพิเศษ
- รอกไฟฟ้า
- รถเข็นขนย้าย
-
เครนเหนือศีรษะ
-
อะไหล่รถเครน
-
คว้าถัง
-
ถังคว้าไฟฟ้าสแตนเลส
-
ที่จับเปลือกส้มแบบสี่เชือก
-
ถังคว้าหอยสองฝาแบบมีเชือกสี่เส้น
-
ที่จับสี่เหลี่ยมไฮดรอลิกไฟฟ้า
-
ด้ามจับแบบไฮดรอลิกไฟฟ้า
-
ที่จับเปลือกส้มไฮดรอลิกแบบไฟฟ้า, ที่จับกระบองเพชรไฮดรอลิก
-
มอเตอร์ไฟฟ้า
-
รถเข็นรางเดี่ยวไฟฟ้าพร้อมรอกรางเดี่ยว
-
ที่จับแบบฝาพับควบคุมระยะไกล
-
กลไกจับหอยสองเส้น
-
คว้าไม้
-
ถังจับเชือกเดี่ยว
-
เครื่องทำความสะอาดชั้นวางขยะ
-
ขุดลอกคว้า
-
ด้ามจับตัดแต่ง
-
- เครื่องกระจายเครน
- อะไหล่รถเครน
- ล้อเครน
-
คว้าถัง
- บริษัท
- ติดต่อ



คำจำกัดความและเทคโนโลยีหลักของเครนเหนือศีรษะอัจฉริยะ
สารบัญ
ปัจจุบันเครนเหนือศีรษะหลายรุ่นมีระบบขับเคลื่อนความถี่แปรผัน ระบบควบคุมระยะไกล แท่นตรวจสอบ หรือฟังก์ชันป้องกันการแกว่ง อย่างไรก็ตาม การรวมฟังก์ชันเหล่านี้เข้าด้วยกันเพียงอย่างเดียวไม่ได้ทำให้เครนฉลาดอย่างแท้จริง เทคโนโลยีเครนเหนือศีรษะอัจฉริยะต้องช่วยให้เครนสามารถระบุสิ่งของที่ยก กำหนดตำแหน่งของตัวเองและสภาพแวดล้อมการทำงาน วางแผนเส้นทางการเคลื่อนที่ ควบคุมการแกว่งของสิ่งของ และตัดสินใจเกี่ยวกับการบำรุงรักษาตามสภาพของอุปกรณ์ได้
กล่าวอีกนัยหนึ่ง ความฉลาดไม่ได้หมายถึงแค่การทำให้เครนเคลื่อนที่เท่านั้น แต่หมายถึงการให้เครนมีความสามารถในการรับรู้ วิเคราะห์ ตัดสินใจ ดำเนินการ และรับข้อมูลป้อนกลับ บทความนี้จะทบทวนเทคโนโลยีสำคัญที่จำเป็นสำหรับการทำงานของเครนแบบอัตโนมัติ ซึ่งรวมถึงการระบุสิ่งของที่จะยก การกำหนดตำแหน่งในพื้นที่ อุปกรณ์ยกอัจฉริยะ การวางแผนเส้นทาง การตรวจสอบสภาพ และการจัดการอุปกรณ์แบบบูรณาการ
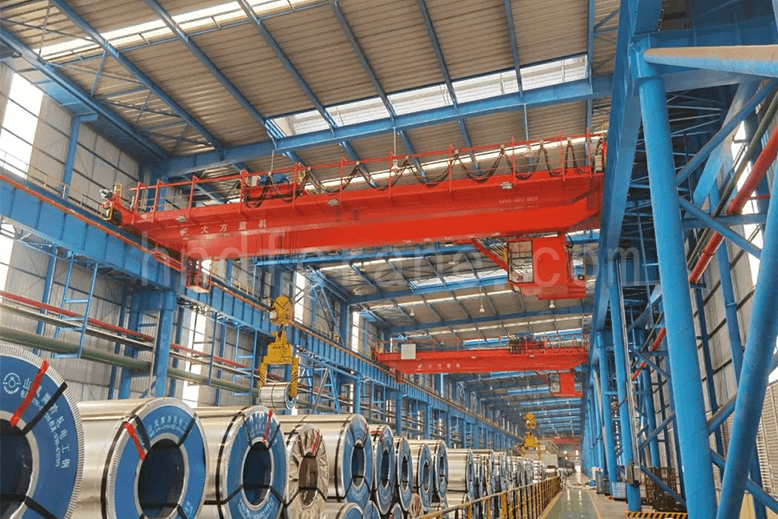
1. เครนเหนือศีรษะอัจฉริยะคืออะไร?
เมื่อเปรียบเทียบกับเครนแบบดั้งเดิม เครนเหนือศีรษะอัจฉริยะทำได้มากกว่าแค่ทดแทนแรงงานทางกายภาพ มันยังสามารถทดแทนหรือช่วยงานด้านการคิดวิเคราะห์ของผู้ควบคุมได้อีกด้วย เซ็นเซอร์ ซอฟต์แวร์การตัดสินใจอัจฉริยะ และตัวเครนถูกบูรณาการเข้าด้วยกัน เพื่อให้สามารถรับรู้ วิเคราะห์ ให้เหตุผล ตัดสินใจ และควบคุมได้ สิ่งนี้ช่วยให้เกิดปฏิสัมพันธ์และการประสานงานระหว่างคน เครื่องจักร และวัสดุ
ระบบควบคุมอัจฉริยะสามารถทำงานบางส่วนของหน้าที่ผู้ควบคุม เช่น การรับรู้ การตัดสินใจ และการปฏิบัติงาน ช่วยให้เครนสามารถปรับตัวให้เข้ากับการเปลี่ยนแปลงของสภาพแวดล้อมการทำงาน และทำการระบุภาระ การรับรู้สภาพ การทำงานอัตโนมัติ และการจัดการการปฏิบัติงาน ขั้นตอนการทำงานพื้นฐานยังคงคล้ายกับเครนแบบดั้งเดิม แต่ฟังก์ชันอัจฉริยะจะเพิ่มความสามารถในการรับรู้ การตัดสินใจ และการปฏิบัติงาน เพื่อการทำงานที่เป็นอิสระมากขึ้น
2. เทคโนโลยีหลักของเครนเหนือศีรษะอัจฉริยะ
เพื่อทดแทนหรือช่วยเสริมการรับรู้ การตัดสินใจ และการปฏิบัติงานของผู้ควบคุมเครน เครนจะต้องสามารถตรวจจับตำแหน่งของน้ำหนักบรรทุก ระบุและตรวจสอบน้ำหนักบรรทุก ยกและวางน้ำหนักบรรทุกโดยอัตโนมัติ เลือกและปรับเส้นทางการเคลื่อนที่ให้เหมาะสม ลดการแกว่งในระบบยกแบบยืดหยุ่น หยุดได้อย่างแม่นยำ ณ ตำแหน่งเป้าหมาย และตรวจสอบสภาพการทำงานของตนเอง นอกจากนี้ยังต้องสามารถวินิจฉัยข้อผิดพลาดและส่งสัญญาณเตือนระหว่างการทำงานอัตโนมัติได้ด้วย
2.1 การระบุ การตรวจสอบ การให้ข้อมูลย้อนกลับ และการจัดเก็บข้อมูลของโหลด
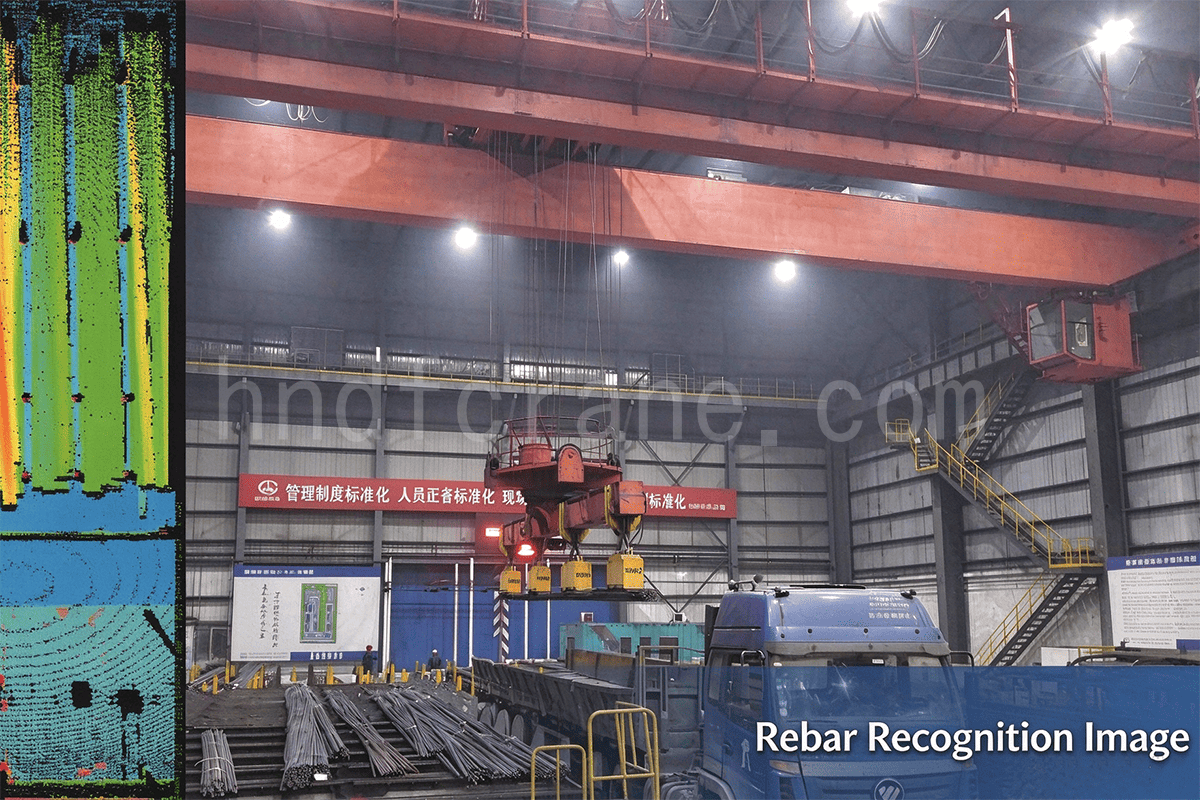
ตามรูปทรง บรรจุภัณฑ์ และวิธีการจัดเก็บหรือขนส่ง สินค้าอาจรวมถึงขดลวด เช่น ขดลวดเหล็ก กระดาษ และฟิล์ม; กล่อง เช่น ตู้คอนเทนเนอร์ ถังเก็บวัสดุ และกล่องขนถ่าย; บล็อก เช่น แผ่นเหล็ก แท่งเหล็ก และชิ้นส่วนสำหรับอุโมงค์ป้องกัน; มัด เช่น ท่อเหล็ก เหล็กเส้น รางรถไฟ และเหล็กรูปทรงต่างๆ; ม้วน เช่น ม้วนสายเคเบิลและลวดเหล็ก; สิ่งของแต่ละชิ้น เช่น ถังและทัพพี; และชิ้นส่วนยาว เช่น รางรถไฟ คานรูปตัว I คานรูปตัว H และคานโครงสร้าง
การระบุ ตรวจสอบ และส่งข้อมูลย้อนกลับเกี่ยวกับสินค้าในสถานะต่างๆ โดยอัตโนมัติ เป็นพื้นฐานสำหรับการเข้ารหัส การรวบรวม การระบุ การจัดการ และการส่งข้อมูลที่เป็นมาตรฐาน เทคโนโลยีที่เกี่ยวข้อง ได้แก่ การจดจำบาร์โค้ด RFID การจดจำเสียง การจดจำอักขระด้วยแสง การระบุด้วยแม่เหล็ก การจดจำภาพ การจดจำรูปแบบ และการจดจำไบโอเมตริก ข้อมูลสินค้าที่จัดเก็บหลังจากระบุและตรวจสอบแล้ว ควรใช้งานได้กว้างขวาง มีเสถียรภาพ และยากต่อการลอกเลียนแบบ
2.2 การกำหนดตำแหน่งเชิงพื้นที่
เครนระดับสูงบางรุ่นใช้การกำหนดตำแหน่งแบบสามมิติ แต่ความแม่นยำในการกำหนดตำแหน่งอาจยังคงมีข้อจำกัดจากข้อผิดพลาดสะสมในระบบเครื่องจักรทั้งหมด วิธีการกำหนดตำแหน่งทั่วไปสามารถแบ่งออกได้เป็นสองประเภท:
- การระบุตำแหน่งแบบสัมพัทธ์: โดยทั่วไปจะใช้ตัวเข้ารหัสแบบหมุน เลเซอร์หรือเรดาร์ในการวัดระยะ และการจดจำภาพ
- การกำหนดแอดเดรสแบบสัมบูรณ์: โดยทั่วไปจะใช้สวิตช์จำกัดตำแหน่ง สายเคเบิลเข้ารหัส เช่น บัสบาร์รหัสเกรย์ ตัวเข้ารหัสเชิงเส้น บาร์โค้ด BPS ระบบเฟืองและโซ่ และการกำหนดแอดเดรสแบบสัมบูรณ์แบบเรียลไทม์ผ่านวิทยุ อินฟราเรด RF ไร้สาย GPS หรือระบบที่คล้ายกัน
เนื่องจากการพัฒนาของการสื่อสารไร้สาย ความแม่นยำของการระบุตำแหน่งผ่านเครือข่ายโทรศัพท์มือถือและเทคโนโลยีระบุตำแหน่งภายในอาคาร เช่น Wi-Fi, Bluetooth, อินฟราเรด, RFID อัลตร้าไวด์แบนด์ และอัลตราซาวนด์ จึงดีขึ้นอย่างต่อเนื่อง เทคโนโลยีเหล่านี้กำลังถูกนำไปประยุกต์ใช้ในการระบุตำแหน่งอุปกรณ์เชิงกลอย่างค่อยเป็นค่อยไป
การกำหนดตำแหน่งของเครนนั้นเกี่ยวข้องมากกว่าแค่การตรวจสอบรูปทรงของสินค้า การตรวจจับตำแหน่งจัดเก็บที่ว่างเปล่า และการกำหนดตำแหน่งการจัดเก็บแบบหนึ่งมิติ สองมิติ หรือสามมิติของสินค้า นอกจากนี้ยังรวมถึงการกำหนดตำแหน่งแบบหนึ่งมิติ สองมิติ และสามมิติของอุปกรณ์ยก เช่น ตะขอ ส้อม อุปกรณ์ดูด อุปกรณ์จับ และถังตักด้วย
เนื่องจากเครนทำงานในพื้นที่ขนาดใหญ่ วิธีการกำหนดตำแหน่งเพียงวิธีเดียวจึงมักไม่สามารถให้ความแม่นยำที่ต้องการในสภาพแวดล้อมที่ซับซ้อนได้ ดังนั้น การใช้งานในพื้นที่ขนาดใหญ่และซับซ้อนจึงมักใช้ “การกำหนดตำแหน่งแบบสัมพัทธ์ + การกำหนดตำแหน่งแบบสัมบูรณ์” ร่วมกัน เมื่อเปรียบเทียบกับการใช้การกำหนดตำแหน่งแบบสัมพัทธ์หรือแบบสัมบูรณ์เพียงอย่างเดียว วิธีการผสมผสานนี้สามารถให้ความแม่นยำ ความเสถียร และประสิทธิภาพด้านต้นทุนที่ดีกว่า ในขณะที่ลดความต้องการด้านคุณภาพงานก่อสร้างทางวิศวกรรมโยธาลง
2.3 อุปกรณ์ยกอัจฉริยะ
เครนแบบดั้งเดิมส่วนใหญ่ใช้ตะขอเป็นอุปกรณ์ยก ซึ่งโดยทั่วไปแล้วต้องใช้การติดตั้งและถอดด้วยมือ และเหมาะสำหรับประเภทของน้ำหนักบรรทุกที่จำกัด ซึ่งจำกัดระดับการทำงานอัตโนมัติของอุปกรณ์ขนถ่ายวัสดุ
สำหรับงานยกของที่มีน้ำหนักแตกต่างกัน เช่น วัสดุจำนวนมาก กล่อง ขวด และขดลวด เครนเหนือศีรษะอัจฉริยะอาจต้องใช้อุปกรณ์ยกอัตโนมัติหรืออุปกรณ์ยกอัจฉริยะ ซึ่งอาจรวมถึงระบบปลดล็อคอัตโนมัติด้วย ตะขอ, ตะขอรูปตัว Cเครื่องยกแม่เหล็กไฟฟ้า, เครื่องยกสุญญากาศ, งา, แคลมป์, อุปกรณ์จับยึด, คานยก, เครื่องถ่างภาชนะ, กระบวยตัก คว้าถังและอุปกรณ์จับยึด การพัฒนาอุปกรณ์ยึดอัตโนมัติหรืออุปกรณ์ยกอัจฉริยะที่เหมาะสมกับสภาพของสินค้าเป็นขั้นตอนสำคัญในการทำให้การจัดเก็บและการเรียกคืนสินค้าเป็นไปโดยอัตโนมัติ
2.4 การวางแผนเส้นทางและการควบคุมการแกว่งตัวด้วยระบบอิเล็กทรอนิกส์สำหรับระบบยกแบบยืดหยุ่น
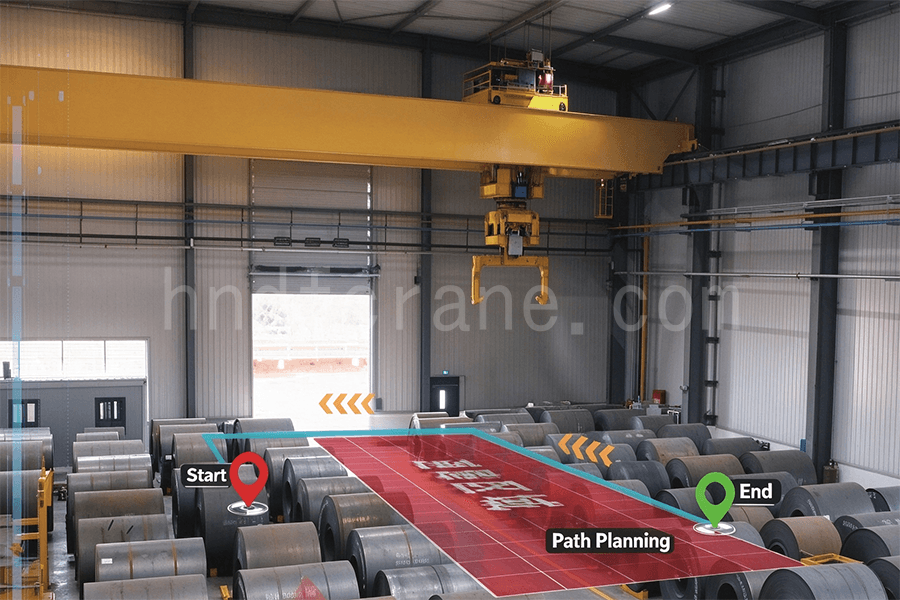
การวางแผนเส้นทางการเคลื่อนที่และการควบคุมตำแหน่งป้องกันการแกว่งสำหรับระบบยกแบบยืดหยุ่นมีความสำคัญอย่างยิ่งต่อการทำงานของเครนอัตโนมัติ การเร่งและลดความเร็วของสะพานและรถเข็น รวมถึงการยกน้ำหนัก อาจทำให้น้ำหนักบรรทุกแกว่งไปมา ซึ่งจะลดประสิทธิภาพการทำงานและอาจเพิ่มความเสี่ยงต่ออุบัติเหตุได้
วิธีการควบคุมแบบวงเปิดและวงปิดเป็นวิธีที่ใช้กันทั่วไปในการวางแผนเส้นทางและการควบคุมการแกว่งตัว วิธีการแบบวงเปิดส่วนใหญ่ได้แก่ การกำหนดตำแหน่งและการควบคุมการแกว่งตัวโดยอาศัยการปรับรูปร่างอินพุต และการกำหนดตำแหน่งและการควบคุมการแกว่งตัวโดยอาศัยการวางแผนวิถี ส่วนวิธีการแบบวงปิดได้แก่ การทำให้เป็นเชิงเส้นด้วยการป้อนกลับ การควบคุมแบบกำหนดเกณฑ์ การควบคุมแบบสไลด์โหมด การควบคุมแบบทำนาย การควบคุมแบบฟัซซี การควบคุมแบบโครงข่ายประสาทเทียม และการควบคุมแบบอาศัยความเฉื่อย
โดยทั่วไป การวางแผนเส้นทางแบบคงที่ก็เพียงพอแล้วเมื่อสิ่งกีดขวางยังคงอยู่ในตำแหน่งคงที่และทราบได้ แต่เมื่อไม่สามารถกำหนดตำแหน่งของสิ่งกีดขวางล่วงหน้าได้ หรือเมื่อมีเครนหลายตัวทำงานในพื้นที่เดียวกัน จำเป็นต้องใช้การวางแผนเส้นทางแบบไดนามิกเพื่อสร้างเส้นทางที่ปลอดภัยแบบเรียลไทม์ อัลกอริทึมการวางแผนที่เกี่ยวข้อง ได้แก่ วิธีสนามศักย์เทียม วิธีแผนที่ถนนเชิงความน่าจะเป็น วิธีต้นไม้สุ่มสำรวจอย่างรวดเร็ว อัลกอริทึมทางพันธุกรรม และอัลกอริทึมอาณานิคมมด
ด้วยการพัฒนาของระบบสื่อสารเคลื่อนที่ไร้สาย การติดตั้งไจโรสโคป เซ็นเซอร์วัดความเร่ง เซ็นเซอร์วัดทิศทาง และอุปกรณ์ที่คล้ายกันบนอุปกรณ์ยก สามารถช่วยสนับสนุนการกำหนดตำแหน่งของโหลดแบบสามมิติ การวางแผนเส้นทาง และการควบคุมการแกว่งได้อย่างมีประสิทธิภาพยิ่งขึ้น
2.5 การตรวจสอบสภาพและการวินิจฉัยข้อผิดพลาดอัตโนมัติ
การตรวจสอบสภาพการทำงานใช้ระเบียบวิธีที่กำหนดไว้เพื่อทำความเข้าใจและติดตามสถานะการทำงานของอุปกรณ์ การวินิจฉัยข้อบกพร่องจะวิเคราะห์ข้อมูลการตรวจสอบสภาพการทำงานร่วมกับหลักการทำงาน ลักษณะโครงสร้าง พารามิเตอร์การทำงาน และข้อมูลในอดีตของอุปกรณ์ สามารถคาดการณ์ข้อบกพร่องที่อาจเกิดขึ้นและประเมินข้อบกพร่องที่เกิดขึ้นแล้วหรือกำลังพัฒนา รวมถึงลักษณะ ประเภท ความรุนแรง ตำแหน่ง และแนวโน้มของข้อบกพร่องเหล่านั้นได้
พารามิเตอร์การตรวจสอบทั่วไปสำหรับเครื่องจักรยก ได้แก่ กำลังยก โมเมนต์ของน้ำหนัก ความสูงในการยกหรือความลึกในการลดระดับ ระยะทางในการเคลื่อนที่ ระยะยื่น การเอียงของสะพาน ความเรียบ ความเร็วลม มุมการหมุน ระยะห่างเพื่อความปลอดภัยระหว่างกลไกบนรางเดียวกันหรือต่างกัน ความตั้งฉากของขาค้ำยัน เวลาในการทำงาน เวลาในการทำงานสะสม และรอบการทำงานแต่ละรอบ
สภาวะที่ได้รับการตรวจสอบโดยทั่วไป ได้แก่ สถานะของมอเตอร์ เบรก ตัวขับความถี่แปรผัน อุปกรณ์ป้องกันลมและป้องกันการลื่นไถล ระบบล็อค สวิตช์จำกัดประตู ระบบล็อคระหว่างกลไก การตั้งค่าสภาวะการทำงาน ม้วนสายไฟ และส่วนรูทะลุหรือส่วนส่งผ่าน การตรวจสอบยังครอบคลุมถึงระบบวิดีโอและการตรวจสอบความแข็งแกร่งและความทนทานของสะพานแบบเรียลไทม์ได้อีกด้วย
2.6 การตรวจสอบออนไลน์แบบเรียลไทม์และการวินิจฉัยระยะไกล
ระบบตรวจสอบแบบเรียลไทม์และการวินิจฉัยระยะไกลโดยทั่วไปจะรวมการตรวจสอบด้วยเซ็นเซอร์ การส่งข้อมูลไร้สายแบบเรียลไทม์ การจัดการข้อมูล การสอบถามข้อมูล การวิเคราะห์สาเหตุหลัก การวิเคราะห์แนวโน้ม การวินิจฉัยโดยผู้เชี่ยวชาญ การพยากรณ์สภาพ และการตรวจสอบระยะไกลโดยใช้ IoT เข้าไว้ด้วยกัน
การติดตั้งเกตเวย์ตรวจสอบบนอุปกรณ์ที่มีอยู่แล้ว และการส่งข้อมูลการทำงานและข้อมูลข้อผิดพลาดผ่านเครือข่าย Wi-Fi หรือเครือข่ายโทรศัพท์มือถือ จะช่วยให้สามารถตรวจสอบจากระยะไกลและจัดการได้อย่างเห็นภาพ สำหรับอุปกรณ์ใหม่ ระบบการจัดการจากระยะไกลสามารถบูรณาการเข้ากับแพลตฟอร์มการจัดการอุปกรณ์แบบครบวงจร และเชื่อมต่อกับระบบการจัดการบำรุงรักษาทรัพย์สิน เพื่อปรับปรุงประสิทธิภาพการบำรุงรักษาและสมรรถนะของอุปกรณ์
หลังจากรวบรวมสถานะอุปกรณ์แบบเรียลไทม์ผ่านระบบไร้สายแล้ว ระบบสามารถสร้างแผนการบำรุงรักษาและการตรวจสอบโดยอัตโนมัติ และค่อยๆ ดำเนินการบำรุงรักษาเชิงคาดการณ์ตามสภาพผ่านการวิเคราะห์ข้อมูล
การบำรุงรักษาเชิงพยากรณ์ใช้การตรวจสอบสภาพและการวินิจฉัยข้อบกพร่องเป็นพื้นฐาน และวางแผนการบำรุงรักษาโดยอิงจากสภาพอุปกรณ์จริงและความต้องการในการผลิต เป้าหมายคือการระบุสัญญาณเริ่มต้นของความล้มเหลว การกำหนดประเภท ความรุนแรง ตำแหน่ง และแนวโน้มการพัฒนาของข้อบกพร่อง และการหลีกเลี่ยงหรือลดเหตุการณ์สำคัญ เมื่อเกิดข้อบกพร่อง ระบบยังสามารถบันทึกกระบวนการเกิดข้อบกพร่องทั้งหมดเพื่อสนับสนุนการวิเคราะห์สาเหตุและเพื่อการปรับปรุงในอนาคต
2.7 การตรวจสอบและจัดการอุปกรณ์แบบบูรณาการ
สำหรับรูปแบบการจัดเก็บและข้อกำหนดที่แตกต่างกันซึ่งเกี่ยวข้องกับวัสดุจำนวนมาก กล่อง ขดลวด และสินค้าอื่นๆ ระบบตรวจสอบและจัดการเครนเหนือศีรษะอัจฉริยะสามารถผสานรวมการระบุสินค้า การกำหนดตำแหน่งเชิงพื้นที่ การจัดเก็บและเรียกคืนอัตโนมัติ และการตรวจสอบสภาพได้ ระบบอาจประกอบด้วยระบบย่อยส่วนต่อประสาน ระบบย่อยการจัดการตำแหน่งและสินค้าคงคลัง ระบบย่อยการระบุสินค้า ระบบย่อยการจัดส่งและการใช้งานเครน และระบบย่อยการกำหนดตำแหน่งเชิงพื้นที่ ฟังก์ชันเหล่านี้ร่วมกันสนับสนุนการทำงานของเครนเหนือศีรษะที่มีประสิทธิภาพ ปลอดภัย และชาญฉลาด
3. บทสรุป
ความต้องการเครนเหนือศีรษะอัจฉริยะกำลังเพิ่มขึ้นในด้านการผลิตอัจฉริยะ โลจิสติกส์อัจฉริยะ และการบำรุงรักษาอัจฉริยะ เทคโนโลยีที่กล่าวมาข้างต้นสามารถบูรณาการผ่านซอฟต์แวร์ ผลิตภัณฑ์ และเทคโนโลยีการควบคุม เพื่อสร้างโซลูชันเครนเหนือศีรษะอัจฉริยะและระบบอุปกรณ์ที่สมบูรณ์แบบ การใช้งานรวมถึงการเคลื่อนย้ายสถานีทำงานในอุตสาหกรรมโลหะวิทยา การผลิตกระดาษ และการผลิตยานยนต์ ตลอดจนการจัดเก็บและการจัดการวัสดุในด้านโลจิสติกส์
หัวใจสำคัญของเครนเหนือศีรษะอัจฉริยะไม่ได้อยู่ที่การเพิ่มไดรฟ์ปรับความถี่ รีโมทคอนโทรล หรือแพลตฟอร์มการตรวจสอบเพียงอย่างเดียว แต่คือความสามารถในการสร้างวงจรการทำงานที่สมบูรณ์ ครอบคลุมตั้งแต่การระบุโหลด การกำหนดตำแหน่งเชิงพื้นที่ การจัดการอัตโนมัติ การวางแผนเส้นทาง การควบคุมการแกว่ง การตรวจสอบสภาพ การวินิจฉัยข้อผิดพลาด และการจัดการอุปกรณ์ ด้วยการดำเนินการตามกระบวนการโดยอัตโนมัติ การบันทึกสถานะการทำงานแบบเรียลไทม์ และการสนับสนุนการบำรุงรักษาเชิงคาดการณ์ เครนเหนือศีรษะอัจฉริยะสามารถปรับปรุงประสิทธิภาพการทำงาน ลดต้นทุนการดำเนินงานและการบำรุงรักษา และให้ข้อมูลสำหรับการออกแบบอุปกรณ์ การบำรุงรักษา และความปลอดภัยที่แท้จริงได้ดียิ่งขึ้น

ฉันชื่อซินดี้ มีประสบการณ์การทำงานในอุตสาหกรรมเครนมากว่า 10 ปี และมีความรู้ความเชี่ยวชาญอย่างมากมาย ฉันเลือกเครนที่ลูกค้าพอใจมากกว่า 500 ราย หากคุณมีความต้องการหรือมีคำถามเกี่ยวกับเครน โปรดติดต่อฉันได้เลย ฉันจะใช้ความเชี่ยวชาญและประสบการณ์จริงของฉันเพื่อช่วยคุณแก้ปัญหา!
ส่งคำถามของคุณ
- อีเมล: sales@hndfcrane.com
- วอทส์แอพพ์: +86 191 3738 6654
- โทรเลข: +86 191 3738 6654
- โทร: +86-373-581 8299
- แฟกซ์: +86-373-215 7000
- เพิ่ม: Changnao Industrial District, Xinxiang City, Henan Province, China
 วีแชท
- เครนเหนือศีรษะ
- เครนเหนือศีรษะคานคู่
- เครนเหนือศีรษะแบบคานเดี่ยว
- เครนเหนือศีรษะแบบคานเดี่ยวแบบยุโรป
- เครนเหนือศีรษะป้องกันการระเบิด
- คว้าและเครนเหนือศีรษะแม่เหล็ก
- โมโนเรลเครน
- เครนเหนือศีรษะโรงหล่อ
- เครนยกชิ้นงานสำหรับสถานีทำงาน: ดีไซน์น้ำหนักเบา ติดตั้งง่าย และใช้งานสะดวก
- จิ๊บเครน
- เครนแขนหมุนติดผนัง
- เครน Jib สำหรับเดินทางผนัง
- เครน Jib แบบยืนฟรี
- เครน Jib อลูมิเนียม: น้ำหนักเบา แขนหมุนเรียบเพื่อการยกที่ง่ายดาย
- เครน Balance Jib: การยกน้ำหนักเบาที่มีประสิทธิภาพสำหรับการประกอบเครื่องจักรกลระยะสั้น
- เครนแขนหมุนแบบตั้งพื้นด้วยมือ: โซลูชันการยกด้วยมือที่มีประสิทธิภาพสำหรับการดำเนินงานในพื้นที่จำกัด
- เครนแขนหมุนไฟฟ้าแบบตั้งพื้น: โซลูชั่นไฟฟ้าเต็มรูปแบบสำหรับการยกของหนักปริมาณมากอย่างรวดเร็ว
- เครนแขนหมุน: การยกที่แม่นยำด้วยความยืดหยุ่นของแขนคู่
- ปั้นจั่น
- ปั้นจั่นคานคู่
- ปั้นจั่นกึ่งโครงสำหรับตั้งสิ่งของ
- ปั้นจั่นคานเดี่ยว
- ทรัสโครงสำหรับตั้งสิ่งของเครน
- เครนยกตู้คอนเทนเนอร์
- เครนโครงสำหรับตั้งสิ่งของแบบปรับได้
- เครนโครงสำหรับตั้งสิ่งของแบบพกพา
- เครนโครงสำหรับตั้งสิ่งของยุโรป
- อุตสาหกรรม
- การผลิตทั่วไป
- การจัดการของเสีย
- พรีคาสท์
- พลัง
- หิน
- การทำกระดาษ
- การผลิตโลหะ
- การก่อสร้างสะพาน
- เครนท่าเรือ: สำหรับการจัดการคอนเทนเนอร์และวัสดุจำนวนมาก
- เครนเหนือศีรษะสำหรับอุตสาหกรรมปิโตรเลียมและก๊าซ: เพิ่มประสิทธิภาพการดำเนินงาน
- เครนทางทะเลเพื่อการบรรทุกสินค้าบนเรืออย่างมีประสิทธิภาพ
- เครนเหนือศีรษะสำหรับอุตสาหกรรมยานยนต์: โซลูชันระบบอัตโนมัติที่มีประสิทธิภาพ
- รอกไฟฟ้า
- รอกสลิงไฟฟ้า
- รอกโซ่ไฟฟ้า
- รอกไฟฟ้าแบบยุโรป
- รอกโซ่ไฟฟ้ายุโรป: การทำงานราบรื่น เสียงรบกวนต่ำ และประสิทธิภาพการใช้พลังงาน
- รอกยกแบบใช้มือ: เหมาะอย่างยิ่งสำหรับงานดึงและยกของ
- รอกโซ่มือ: การยกด้วยมือสำหรับพื้นที่ที่ไม่มีไฟฟ้า
- รอกไฟฟ้าแบบมีระยะเหนือศีรษะต่ำ: การออกแบบที่กะทัดรัดเพื่อประสิทธิภาพการใช้พื้นที่สูงสุด
- รอกโซ่ลม: การจัดการที่ราบรื่นสำหรับการใช้งานในอุตสาหกรรม
- รอกโซ่แบบมือหมุนป้องกันการระเบิด: โครงสร้างทำจากโลหะผสมทองแดงทนประกายไฟ เหมาะสำหรับพื้นที่อันตราย
- รอกโซ่ไฟฟ้ากันระเบิดสำหรับยกของในพื้นที่อันตราย
- ติดต่อเรา
- อีเมล: sales@hndfcrane.com
- วอทส์แอพพ์: +86 191 3738 6654
- โทรเลข: +86 191 3738 6654
- โทร: +86-373-581 8299
-
