
-
les industries
-

Fabrication générale
-

Gestion des déchets
-

Préfabriqué
-

Pouvoir
-

Calcul
-

Fabrication du papier
-

Production de métaux
-

Construction de pont
-

Grues portuaires : pour la manutention de conteneurs et de matériaux en vrac
-

Ponts roulants pour l'industrie pétrolière et gazière : améliorer l'efficacité opérationnelle
-

Grues marines pour un chargement efficace des marchandises sur les navires
-

Ponts roulants pour l'industrie automobile : solutions d'automatisation efficaces
-

Solutions de ponts roulants pour les chemins de fer : pose de voies, maintenance du matériel roulant et manutention de conteneurs
-

Ponts roulants pour l'industrie agroalimentaire : des solutions fiables pour une manutention efficace
-

Ponts roulants pour une fabrication efficace de ciment, de verre, de briques et de béton préfabriqué
-

Ponts roulants pour l'industrie aéronautique : maintenance et assemblage d'aéronefs
-

Ponts roulants aérospatiaux : levage de précision pour le lancement et le transport de fusées
-
-
Des produits
-
Ponts roulants
-

Ponts roulants monopoutre
-

Ponts roulants à double poutre
-

Ponts roulants monopoutre de type européen
-

Ponts roulants bipoutres de type européen
-

Ponts roulants antidéflagrants
-

Grappin et ponts roulants magnétiques
-

Grues monorail
-

Ponts roulants de fonderie
-

Ponts roulants isolants
-

Ponts roulants à faible hauteur libre
-

Prenez des ponts roulants
-

Ponts roulants à poches
-

Ponts roulants suspendus
-

Ponts roulants électromagnétiques
-

Ponts roulants pour postes de travail : conception légère, installation facile et utilisation sans effort
-

Ponts roulants à poste de travail autonome
-

Pont roulant monté au plafond
-

Ponts roulants manuels
-
-
Grues portiques
-

Grues semi-portiques
-

Grues à portique monopoutre
-

Grues à portique bipoutre
-

Grues portiques à conteneurs
-

Grues à portique en treillis
-

Grues à portique réglables
-

Grues portiques portatives
-

Grues portiques européennes
-

Grues à portique en aluminium
-

Portiques à conteneurs sur pneus en caoutchouc
-

Portiques à conteneurs montés sur rail
-

Portique de chantier naval
-

Grues portiques monopoutre européennes
-

Grues portiques à double poutre européennes
-
-
Grues à flèche
-

Grues à flèche autoportantes
-

Grues à flèche mobile murales
-

Grues à flèche murales
-

Grues à flèche équilibrée
-

Grues à flèche électriques autoportantes
-

Grues à flèche manuelles autoportantes
-

Grues à flèche en aluminium
-

Grues à flèche articulée
-

Grues à flèche intelligentes
-

Grues à flèche standard FEM
-

Grues à flèche portables
-
-
Grues spéciales
-

Portiques portuaires
-

Grues pour salles blanches
-

Monte-bateaux mobiles
-

Grue à portique avec bouclier pour forage de tunnel
-

Chariots cavaliers
-

Système de traitement des segments
-

Grues de transfert à verrouillage galvanisé
-

Grue d'empilage de blocs de carbone d'anode
-

Grue de gerbage
-

Pont roulant en cuivre électrolytique
-
- Palans électriques
- Chariots de transfert
-
Ponts roulants
-
Pièces de grue
-
Seaux de récupération
-

Godet électrique en acier inoxydable
-

Grappins mécaniques à quatre câbles Orange Peel
-

Benne preneuse mécanique à quatre câbles
-

Pinces électrohydrauliques rectangulaires
-

Pinces à benne preneuse électrohydrauliques
-

Pinces électrohydrauliques à peau d'orange, pinces hydrauliques à cactus
-

Pince à moteur électrique
-

Benne preneuse monorail électrique avec palan monorail
-

Pinces à benne basculante télécommandées
-

Bennes preneuses mécaniques à deux câbles
-

Grappins à bois
-

Benne à corde simple
-

Machines de nettoyage de grilles à déchets
-

Grappins de dragage
-

Grappins de coupe
-
- Écarteur de grue
-
Pièces de rechange pour grue
-

Poulies de grue
-

Poulies de câble métallique
-

Tambour de corde de grue
-

Chariot à grue
-

Treuil électrique
-

Cabine de grutier
-

Freins pour ponts roulants
-

Câbles pour ponts roulants
-

Guides de câbles pour ponts roulants
-

Conducteurs et lignes d'alimentation électrique pour ponts roulants
-

Rails de pont roulant
-

Clips de rail pour pont roulant
-

Moteurs de pont roulant
-

Réducteurs de pont roulant
-

Accouplements pour pont roulant
-
- Roues de grue
-
Seaux de récupération
- Entreprise
- Contact























-
les industries
-
Fabrication générale
-
Gestion des déchets
-
Préfabriqué
-
Pouvoir
-
Calcul
-
Fabrication du papier
-
Production de métaux
-
Construction de pont
-
Grues portuaires : pour la manutention de conteneurs et de matériaux en vrac
-
Ponts roulants pour l'industrie pétrolière et gazière : améliorer l'efficacité opérationnelle
-
Grues marines pour un chargement efficace des marchandises sur les navires
-
Ponts roulants pour l'industrie automobile : solutions d'automatisation efficaces
-
Solutions de ponts roulants pour les chemins de fer : pose de voies, maintenance du matériel roulant et manutention de conteneurs
-
Ponts roulants pour l'industrie agroalimentaire : des solutions fiables pour une manutention efficace
-
Ponts roulants pour une fabrication efficace de ciment, de verre, de briques et de béton préfabriqué
-
Ponts roulants pour l'industrie aéronautique : maintenance et assemblage d'aéronefs
-
Ponts roulants aérospatiaux : levage de précision pour le lancement et le transport de fusées
-
-
Des produits
-
Ponts roulants
-
Ponts roulants monopoutre
-
Ponts roulants à double poutre
-
Ponts roulants monopoutre de type européen
-
Ponts roulants bipoutres de type européen
-
Ponts roulants antidéflagrants
-
Grappin et ponts roulants magnétiques
-
Grues monorail
-
Ponts roulants de fonderie
-
Ponts roulants isolants
-
Ponts roulants à faible hauteur libre
-
Prenez des ponts roulants
-
Ponts roulants à poches
-
Ponts roulants suspendus
-
Ponts roulants électromagnétiques
-
Ponts roulants pour postes de travail : conception légère, installation facile et utilisation sans effort
-
Ponts roulants à poste de travail autonome
-
Pont roulant monté au plafond
-
Ponts roulants manuels
-
-
Grues portiques
-
Grues semi-portiques
-
Grues à portique monopoutre
-
Grues à portique bipoutre
-
Grues portiques à conteneurs
-
Grues à portique en treillis
-
Grues à portique réglables
-
Grues portiques portatives
-
Grues portiques européennes
-
Grues à portique en aluminium
-
Portiques à conteneurs sur pneus en caoutchouc
-
Portiques à conteneurs montés sur rail
-
Portique de chantier naval
-
Grues portiques monopoutre européennes
-
Grues portiques à double poutre européennes
-
-
Grues à flèche
-
Grues à flèche autoportantes
-
Grues à flèche mobile murales
-
Grues à flèche murales
-
Grues à flèche équilibrée
-
Grues à flèche électriques autoportantes
-
Grues à flèche manuelles autoportantes
-
Grues à flèche en aluminium
-
Grues à flèche articulée
-
Grues à flèche intelligentes
-
Grues à flèche standard FEM
-
Grues à flèche portables
-
-
Grues spéciales
-
Portiques portuaires
-
Grues pour salles blanches
-
Monte-bateaux mobiles
-
Grue à portique avec bouclier pour forage de tunnel
-
Chariots cavaliers
-
Système de traitement des segments
-
Grues de transfert à verrouillage galvanisé
-
Grue d'empilage de blocs de carbone d'anode
-
Grue de gerbage
-
Pont roulant en cuivre électrolytique
-
- Palans électriques
- Chariots de transfert
-
Ponts roulants
-
Pièces de grue
-
Seaux de récupération
-
Godet électrique en acier inoxydable
-
Grappins mécaniques à quatre câbles Orange Peel
-
Benne preneuse mécanique à quatre câbles
-
Pinces électrohydrauliques rectangulaires
-
Pinces à benne preneuse électrohydrauliques
-
Pinces électrohydrauliques à peau d'orange, pinces hydrauliques à cactus
-
Pince à moteur électrique
-
Benne preneuse monorail électrique avec palan monorail
-
Pinces à benne basculante télécommandées
-
Bennes preneuses mécaniques à deux câbles
-
Grappins à bois
-
Benne à corde simple
-
Machines de nettoyage de grilles à déchets
-
Grappins de dragage
-
Grappins de coupe
-
- Écarteur de grue
-
Pièces de rechange pour grue
-
Poulies de grue
-
Poulies de câble métallique
-
Tambour de corde de grue
-
Chariot à grue
-
Treuil électrique
-
Cabine de grutier
-
Freins pour ponts roulants
-
Câbles pour ponts roulants
-
Guides de câbles pour ponts roulants
-
Conducteurs et lignes d'alimentation électrique pour ponts roulants
-
Rails de pont roulant
-
Clips de rail pour pont roulant
-
Moteurs de pont roulant
-
Réducteurs de pont roulant
-
Accouplements pour pont roulant
-
- Roues de grue
-
Seaux de récupération
- Entreprise
- Contact



Définition et technologies clés des ponts roulants intelligents
Table des matières
De nombreux ponts roulants sont désormais équipés de variateurs de fréquence, de télécommandes, de plateformes de surveillance ou de systèmes anti-balancement. Toutefois, la simple combinaison de ces fonctions ne suffit pas à rendre un pont roulant véritablement intelligent. Les technologies intelligentes pour ponts roulants doivent permettre à un appareil d'identifier la charge, de déterminer sa position et son environnement de travail, de planifier son déplacement, de contrôler le balancement de la charge et de prendre des décisions de maintenance en fonction de l'état de l'équipement.
En d'autres termes, l'intelligence ne se limite pas à faire bouger une grue. Il s'agit de lui donner la capacité de percevoir, d'analyser, de prendre des décisions, d'exécuter des actions et de recevoir des retours d'information. Cet article passe en revue les technologies clés nécessaires au fonctionnement autonome des grues, notamment l'identification de la charge, le positionnement spatial, les dispositifs de levage intelligents, la planification de trajectoire, la surveillance de l'état et la gestion intégrée des équipements.
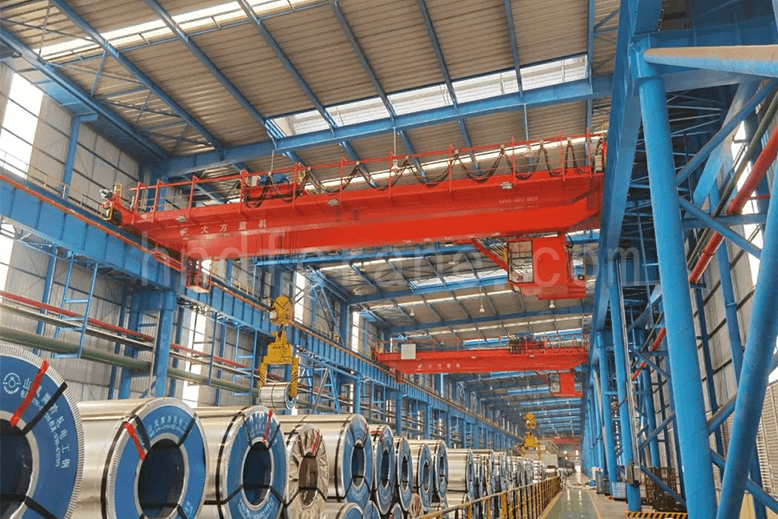
1. Qu'est-ce qu'un pont roulant intelligent ?
Comparée à une grue conventionnelle, une grue à pont roulant intelligente ne se contente pas de remplacer le travail manuel. Elle peut également prendre en charge certaines tâches cognitives de l'opérateur, voire les remplacer. Capteurs, logiciel de prise de décision intelligent et grue sont intégrés pour assurer la détection, l'analyse, le raisonnement, la prise de décision et le contrôle. Ceci permet l'interaction et la coordination entre les personnes, les machines et les matériaux.
Un système de commande intelligent peut prendre en charge une partie des tâches de détection, d'évaluation et d'exécution habituellement dévolues à l'opérateur. Il permet à la grue de s'adapter aux variations de l'environnement de travail et d'effectuer l'identification de la charge, la surveillance de son état, le fonctionnement automatique et la gestion opérationnelle. Le flux de travail de base reste similaire à celui d'une grue conventionnelle, mais les fonctions intelligentes ajoutent des capacités de détection, de prise de décision et d'exécution pour un fonctionnement plus autonome.
2. Principales technologies de ponts roulants intelligents
Pour remplacer ou assister l'opérateur dans la perception, la prise de décision et l'exécution des opérations, une grue doit être capable de détecter la position de la charge, de l'identifier et de la vérifier, de la soulever et de la déposer automatiquement, de sélectionner et d'optimiser les trajectoires, de supprimer les oscillations dans un système de levage flexible, de s'arrêter avec précision à l'emplacement cible et de surveiller son propre état de fonctionnement. Elle doit également être capable de diagnostiquer les pannes et d'émettre des alarmes pendant le fonctionnement automatique.
2.1 Identification, vérification, retour d'information et stockage des données de charge
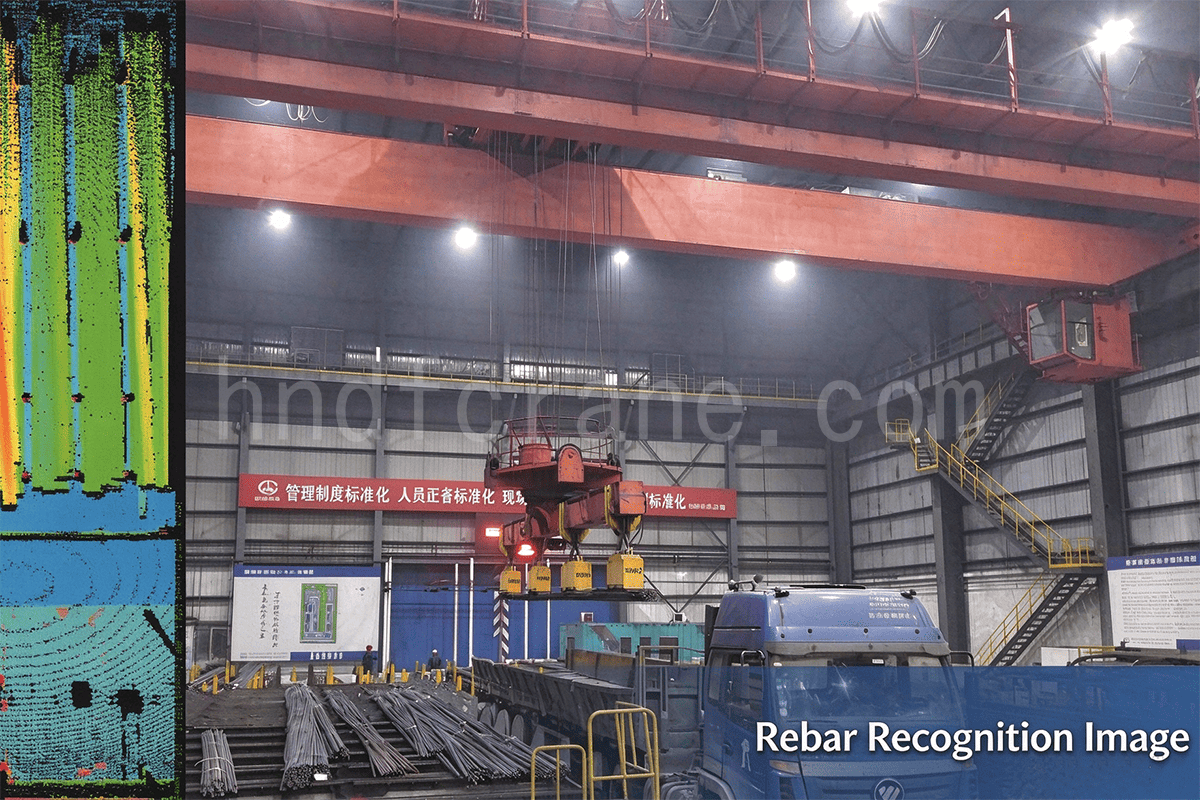
Selon leur forme, leur emballage et leur méthode de stockage ou de transport, les charges peuvent comprendre des bobines telles que des bobines d'acier, de papier et de film ; des boîtes telles que des conteneurs, des bacs à matériaux et des boîtes de transfert ; des blocs tels que des plaques d'acier, des billettes et des composants de tunnelier ; des faisceaux tels que des tuyaux d'acier, des barres d'armature, des rails et des profilés ; des bobines telles que des bobines de câble et de fil machine ; des articles individuels tels que des seaux et des poches de coulée ; et des pièces longues telles que des rails, des poutres en I, des poutres en H et des poutres de structure.
L'identification, la vérification et la transmission automatiques d'informations sur les chargements à différents stades constituent le fondement du codage, de la collecte, de l'identification, de la gestion et de la transmission standardisés des données. Parmi les technologies pertinentes figurent la reconnaissance de codes-barres, la RFID, la reconnaissance vocale, la reconnaissance optique de caractères, l'identification magnétique, la reconnaissance d'images, la reconnaissance de formes et la reconnaissance biométrique. Les informations relatives aux chargements, après identification et vérification, doivent être largement applicables, stables et difficiles à dupliquer.
2.2 Positionnement spatial
Certaines grues haut de gamme utilisent un positionnement tridimensionnel, mais la précision de ce positionnement peut rester limitée par les erreurs cumulées dans l'ensemble du système. Les méthodes de positionnement courantes se divisent en deux catégories :
- Adressage relatif : généralement à l’aide d’encodeurs rotatifs, de télémétrie laser ou radar et de reconnaissance visuelle.
- Adressage absolu : généralement à l’aide de commutateurs de fin de course, de câbles codés tels que des barres omnibus à code Gray, d’encodeurs linéaires, de codes-barres BPS, de systèmes à pignons et chaînes, et d’un adressage absolu en temps réel par radio, infrarouge, RF sans fil, GPS ou systèmes similaires.
Avec le développement des communications sans fil, la précision du positionnement par réseau cellulaire et des technologies de géolocalisation intérieure telles que le Wi-Fi, le Bluetooth, l'infrarouge, la RFID ultra-large bande et les ultrasons ne cesse de s'améliorer. Ces technologies sont progressivement appliquées au positionnement d'équipements mécaniques.
Le positionnement d'une grue ne se limite pas à la surveillance de la forme d'une charge, à la détection des emplacements de stockage libres et à la détermination de sa position de stockage unidimensionnelle, bidimensionnelle ou tridimensionnelle. Il comprend également le positionnement unidimensionnel, bidimensionnel et tridimensionnel des accessoires de levage tels que les crochets, les fourches, les ventouses, les grappins et les godets.
Du fait de l'exploitation de grues sur de vastes zones, une méthode de positionnement unique ne permet souvent pas d'atteindre la précision requise dans des environnements complexes. C'est pourquoi, pour les applications complexes et de grande envergure, on combine généralement le positionnement relatif et le positionnement absolu. Comparée à l'utilisation d'un positionnement relatif ou absolu seul, cette méthode combinée offre une meilleure précision, une plus grande stabilité et une rentabilité accrue, tout en réduisant les exigences en matière de qualité des travaux de génie civil.
2.3 Accessoires de levage intelligents
Les grues traditionnelles utilisent principalement des crochets comme dispositifs de levage. Ces derniers nécessitent généralement une fixation et un détachement manuels et ne conviennent qu'à une gamme limitée de types de charges, ce qui restreint le niveau d'automatisation des équipements de manutention.
Pour différentes charges telles que les matériaux en vrac, les cartons, les bouteilles et les bobines, un pont roulant intelligent peut nécessiter des accessoires de levage automatiques ou des dispositifs de levage intelligents. Ceux-ci peuvent inclure un système de déblocage automatique. crochets, Crochets en C, élévateurs électromagnétiques, élévateurs à ventouses, fourches, pinces, dispositifs de fixation, poutres de levage, écarteurs de conteneurs, louches, bennes preneuseset des dispositifs de préhension. La mise au point d'un système de fixation automatique ou d'un dispositif de levage intelligent adapté aux conditions de charge est une étape clé pour permettre le stockage et la récupération automatisés.
2.4 Planification de trajectoire et contrôle électronique anti-balancement pour les systèmes de levage flexibles
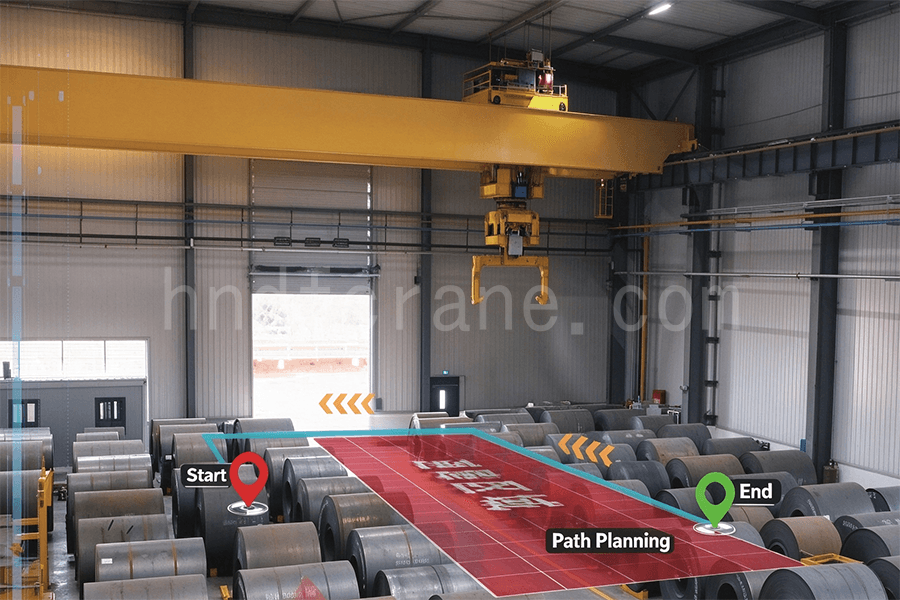
La planification des trajectoires et le contrôle de la stabilité des systèmes de levage flexibles sont essentiels au fonctionnement automatique des grues. L'accélération et la décélération du pont et du chariot, combinées au levage de la charge, peuvent engendrer des oscillations de celle-ci. Ceci réduit l'efficacité opérationnelle et peut accroître les risques d'accident.
Les méthodes de commande en boucle ouverte et en boucle fermée sont couramment utilisées pour la planification de trajectoire et le contrôle anti-roulis. Les méthodes en boucle ouverte comprennent principalement le positionnement et le contrôle anti-roulis basés sur la mise en forme de l'entrée et le positionnement et le contrôle anti-roulis basés sur la planification de trajectoire. Les méthodes en boucle fermée incluent la linéarisation par retour d'état, la commande à gain variable, la commande par modes glissants, la commande prédictive, la commande floue, la commande par réseaux de neurones et la commande basée sur la passivité.
La planification de trajectoire statique est généralement suffisante lorsque les obstacles restent à des positions fixes et connues. Lorsque les positions des obstacles ne peuvent être déterminées à l'avance, ou lorsque plusieurs grues opèrent dans la même zone, une planification de trajectoire dynamique est nécessaire pour générer en temps réel une trajectoire sûre. Parmi les algorithmes de planification pertinents, on peut citer la méthode du champ de potentiel artificiel, la méthode de la carte routière probabiliste, la méthode d'exploration rapide d'arbres aléatoires, les algorithmes génétiques et les algorithmes de colonies de fourmis.
Avec le développement des communications mobiles sans fil, l'installation de gyroscopes, de capteurs d'accélération, de capteurs de cap et de dispositifs similaires sur les accessoires de levage peut permettre un positionnement tridimensionnel de la charge, une planification de trajectoire et un contrôle anti-balancement plus précis.
2.5 Surveillance de l'état et diagnostic automatique des pannes
La surveillance de l'état utilise des méthodes définies pour comprendre et suivre l'état de fonctionnement des équipements. Le diagnostic des pannes analyse les informations de surveillance de l'état conjointement aux principes de fonctionnement, aux caractéristiques structurelles, aux paramètres de fonctionnement et aux données historiques de l'équipement. Il permet de prévoir les pannes potentielles et d'évaluer les pannes survenues ou en cours d'apparition, notamment leur nature, leur catégorie, leur gravité, leur emplacement et leur évolution.
Les paramètres de surveillance courants des engins de levage comprennent la capacité de levage, le moment de charge, la hauteur de levage ou la profondeur d'abaissement, la distance de déplacement, la portée, l'inclinaison du pont, le niveau, la vitesse du vent, l'angle de rotation, la distance de sécurité entre les mécanismes sur les mêmes rails ou sur des rails différents, la verticalité du stabilisateur, le temps de fonctionnement, le temps de fonctionnement cumulé et chaque cycle de travail.
Les paramètres généralement surveillés comprennent l'état des moteurs, des freins, des variateurs de fréquence, des dispositifs de protection contre le vent et les glissements, des interverrouillages, des interrupteurs de fin de course des portes, des interverrouillages entre mécanismes, des réglages de fonctionnement, des enrouleurs de câbles d'alimentation et des sections traversantes ou de transfert. La surveillance peut également inclure les systèmes vidéo et l'autocontrôle en temps réel de la rigidité et de la résistance du pont.
2.6 Surveillance en ligne en temps réel et diagnostic à distance
Les systèmes de surveillance en temps réel et de diagnostic à distance combinent généralement la surveillance par capteurs, la transmission sans fil en temps réel, la gestion des données, les requêtes d'informations, l'analyse des causes profondes, l'analyse des tendances, le diagnostic d'experts, la prévision de l'état et la surveillance à distance basée sur l'IoT.
L'installation d'une passerelle de surveillance sur les équipements existants et la transmission des données de fonctionnement et de défaut via Wi-Fi ou réseaux cellulaires permettent la surveillance à distance et la gestion visuelle. Pour les nouveaux équipements, un système de gestion à distance peut être intégré à une plateforme unifiée de gestion des équipements et connecté à un système de gestion de la maintenance des actifs afin d'améliorer l'efficacité de la maintenance et les performances des équipements.
Après avoir collecté sans fil les données en temps réel sur l'état des équipements, le système peut générer automatiquement des plans de maintenance et d'inspection et mettre progressivement en œuvre une maintenance prédictive basée sur l'état grâce à l'analyse des données.
La maintenance prédictive s'appuie sur la surveillance de l'état et le diagnostic des pannes, et fonde la planification de la maintenance sur l'état réel des équipements et les besoins de production. Elle vise notamment à identifier les premiers signes de défaillance, à déterminer le type, la gravité, l'emplacement et l'évolution de la panne, et à éviter ou réduire les incidents majeurs. En cas de panne, le système peut également enregistrer l'intégralité du processus afin de faciliter l'analyse des causes profondes et les améliorations futures.
2.7 Surveillance et gestion intégrées des équipements
Pour répondre aux différentes exigences de stockage de matériaux en vrac, de caisses, de bobines et autres charges, un système intelligent de surveillance et de gestion des ponts roulants peut combiner l'identification des charges, le positionnement spatial, le stockage et la récupération automatiques, ainsi que la surveillance de leur état. Ce système peut comprendre un sous-système d'interface, un sous-système de gestion des emplacements et des stocks, un sous-système d'identification des charges, un sous-système de répartition et d'opération du pont roulant, et un sous-système de positionnement spatial. Ensemble, ces fonctions garantissent un fonctionnement efficace, sûr et intelligent du pont roulant.
3. Conclusion
La demande en ponts roulants intelligents est en pleine croissance dans les secteurs de la fabrication intelligente, de la logistique intelligente et de la maintenance intelligente. Les technologies décrites ci-dessus peuvent être intégrées, via des logiciels, des produits et des systèmes de contrôle, dans des solutions de ponts roulants intelligents et des systèmes d'équipements complets. Parmi les applications, on peut citer le transfert de postes de travail dans les industries métallurgique, papetière et automobile, ainsi que le stockage et la manutention dans le secteur de la logistique.
L'essence d'un pont roulant intelligent ne réside pas simplement dans l'ajout d'un variateur de fréquence, d'une télécommande ou d'une plateforme de surveillance. Elle réside dans sa capacité à former une boucle complète intégrant l'identification de la charge, le positionnement spatial, la manutention automatique, la planification de la trajectoire, le contrôle anti-balancement, la surveillance de l'état, le diagnostic des pannes et la gestion de l'équipement. En automatisant les opérations, en enregistrant l'état de fonctionnement en temps réel et en prenant en charge la maintenance prédictive, les ponts roulants intelligents améliorent l'efficacité opérationnelle, réduisent les coûts d'exploitation et de maintenance et fournissent des données permettant d'optimiser la conception, la maintenance et la sécurité intrinsèque des équipements.

Je suis Cindy, j'ai 10 ans d'expérience professionnelle dans le secteur des grues et j'ai accumulé une richesse de connaissances professionnelles. J'ai choisi des grues satisfaisantes pour plus de 500 clients. Si vous avez des besoins ou des questions concernant les grues, n'hésitez pas à me contacter, j'utiliserai mon expertise et mon expérience pratique pour vous aider à résoudre le problème !
Envoyez votre demande
- E-mail: sales@hndfcrane.com
- WhatsApp : +86 191 3738 6654
- Télégramme: +86 191 3738 6654
- Tél : +86-373-581 8299
- Télécopie : +86-373-215 7000
- Ajouter : district industriel de Changnao, ville de Xinxiang, province du Henan, Chine
 WeChat
- Ponts roulants
- Ponts roulants à double poutre
- Ponts roulants monopoutre
- Ponts roulants monopoutre de type européen
- Ponts roulants antidéflagrants
- Grappin et ponts roulants magnétiques
- Grues monorail
- Ponts roulants de fonderie
- Ponts roulants pour postes de travail : conception légère, installation facile et utilisation sans effort
- Grues à flèche
- Grues à flèche murales
- Grues à flèche mobile murales
- Grues à flèche autoportantes
- Grues à flèche en aluminium : légères, bras à rotation fluide pour un levage facile
- Grues à flèche équilibrée : levage léger et efficace pour l’assemblage mécanique sur de courtes distances
- Grues à flèche manuelles autoportantes : des solutions de levage manuelles efficaces pour les opérations en espaces restreints
- Grues à flèche électriques autoportantes : solution entièrement électrique pour levage rapide et de grande capacité
- Grues à flèche articulée : Levage de précision grâce à la flexibilité des deux bras
- Grues portiques
- Grues à portique bipoutre
- Grues semi-portiques
- Grues à portique monopoutre
- Grues à portique en treillis
- Grues portiques à conteneurs
- Grues à portique réglables
- Grues portiques portatives
- Grues portiques européennes
- les industries
- Fabrication générale
- Gestion des déchets
- Préfabriqué
- Pouvoir
- Calcul
- Fabrication du papier
- Production de métaux
- Construction de pont
- Grues portuaires : pour la manutention de conteneurs et de matériaux en vrac
- Ponts roulants pour l'industrie pétrolière et gazière : améliorer l'efficacité opérationnelle
- Grues marines pour un chargement efficace des marchandises sur les navires
- Ponts roulants pour l'industrie automobile : solutions d'automatisation efficaces
- Palans électriques
- Palans électriques à câble
- Palans électriques à chaîne
- Palans électriques de type européen
- Palans électriques à chaîne européens : fonctionnement fluide, faible bruit et efficacité énergétique
- Palans à levier manuels : idéaux pour les tâches de traction et de levage
- Palans manuels à chaîne : levage manuel pour les zones sans électricité
- Palans électriques à faible hauteur libre : conception compacte pour une efficacité maximale de l'espace
- Palans pneumatiques à chaîne : une manipulation aisée pour une utilisation industrielle
- Palans à chaîne manuels antidéflagrants : construction en alliage de cuivre résistant aux étincelles pour zones dangereuses
- Palans électriques antidéflagrants à chaîne pour le levage en zones dangereuses
- Pièces de grue
- Poulies de câble métallique
- Chariot à grue
- Godets de grue
- Pinces de levage pour grue
- Cabines de grutier personnalisables : confort et protection améliorés
- Freins de pont roulant : essentiels pour des opérations sûres
- Câbles pour ponts roulants : des solutions d'alimentation mobile fiables
- À propos
- Cas
- Nouvelles
- FAQ
- Télécharger
- Blogues
- Outils de calcul de charge de roue de grue en ligne
- Panorama RV
- Contactez-nous
- E-mail: sales@hndfcrane.com
- WhatsApp : +86 191 3738 6654
- Télégramme: +86 191 3738 6654
- Tél : +86-373-581 8299
-
