
-
صنایع
-

تولید عمومی
-

مدیریت پسماند
-

پیش ساخته
-

قدرت
-

سنگ
-

کاغذ سازی
-

تولید فلز
-

ساخت پل
-

جرثقیلهای بندری: برای جابجایی کانتینر و مواد فله
-

جرثقیلهای سقفی برای صنعت نفت و گاز: افزایش بهرهوری عملیاتی
-

جرثقیلهای دریایی برای بارگیری کارآمد بار در کشتیها
-

جرثقیلهای سقفی برای صنعت خودرو: راهکارهای اتوماسیون کارآمد
-

راهکارهای جرثقیل سقفی برای راهآهن: ریلگذاری، نگهداری ریل و جابجایی کانتینر
-

جرثقیلهای سقفی برای مواد غذایی و نوشیدنی: راهکارهای قابل اعتماد برای جابجایی کارآمد
-

جرثقیلهای سقفی برای تولید کارآمد سیمان، شیشه، آجر و بتن پیشساخته
-

جرثقیلهای سقفی برای صنعت هوانوردی: تعمیر و نگهداری و مونتاژ هواپیما
-

جرثقیلهای سقفی هوافضا: بالابری دقیق برای پرتاب موشک و حمل و نقل
-
-
محصولات
-
جرثقیل های سقفی
-

جرثقیل سقفی تک تیر
-

جرثقیل سقفی دو تیر
-

جرثقیلهای سقفی تک پل اروپایی
-

جرثقیلهای سقفی دو پل اروپایی
-

جرثقیل های سقفی ضد انفجار
-

جرثقیل سقفی گیر و مغناطیسی
-

جرثقیل های مونوریل
-

جرثقیل های سقفی ریخته گری
-

عایق جرثقیل سقفی
-

جرثقیل سقفی کم ارتفاع
-

جرثقیل های سقفی را بگیرید
-

جرثقیل سقفی ملاقه
-

جرثقیل های سقفی زیر آویزان
-

جرثقیل های سقفی الکترومغناطیسی
-

جرثقیلهای ایستگاه کاری: طراحی سبک، نصب آسان و کارکرد آسان
-

جرثقیلهای پل ایستگاه کاری آزاد
-

جرثقیل سقفی سقفی
-

جرثقیلهای سقفی دستی
-
-
جرثقیل زیرزمینی
-

جرثقیل های نیمه دروازه ای
-

جرثقیل دروازه ای تک تیر
-

جرثقیل دروازه ای دو تیر
-

جرثقیل دروازه ای کانتینری
-

جرثقیل دروازه ای خرپایی
-

جرثقیل دروازه ای قابل تنظیم
-

جرثقیل دروازه ای قابل حمل
-

جرثقیل دروازه ای اروپایی
-

جرثقیل دروازه ای آلومینیومی
-

جرثقیل دروازه ای کانتینری تایر لاستیکی
-

جرثقیل دروازه ای کانتینری راه آهن
-

جرثقیل دروازه ای کشتی سازی
-

جرثقیلهای دروازهای تک پل اروپایی
-

جرثقیلهای دروازهای دو پل اروپایی
-
- جرثقیل جیب
- جرثقیل های ویژه
- بالابرهای برقی
- چرخ دستی های انتقال
-
جرثقیل های سقفی
-
قطعات جرثقیل
-
سطل ها را بگیرید
-

سطل چنگال استیل ضد زنگ برقی
-

گیره های مکانیکی چهار طناب پوست پرتقال
-

سطل تاشو مکانیکی چهار طناب
-

گیره های مستطیلی الکترو هیدرولیک
-

گیره های تاشو الکترو هیدرولیک
-

گیره الکترو هیدرولیک پوست پرتقال، گیره هیدرولیک کاکتوس
-

گیره موتور الکتریکی
-

سطل گیره مونوریل برقی با بالابر مونوریل
-

گیره های تاشو کنترل از راه دور
-

گیره های تاشو مکانیکی دو طناب
-

چوب گیر
-

سطل طناب گیر
-

ماشین آلات تمیز کردن سطل زباله
-

لایروبی چنگ
-

چنگال های کوتاه کننده
-
- پخش کننده جرثقیل
-
قطعات یدکی جرثقیل
-

قرقرههای جرثقیل
-

طناب سیمی
-

درام طناب جرثقیل
-

چرخ دستی جرثقیل
-

وینچ برقی
-

کابین اپراتور جرثقیل
-

ترمز جرثقیل سقفی
-

کابل های جرثقیل سقفی
-

راهنماهای طناب جرثقیل سقفی
-

هادی های جرثقیل سقفی و خطوط منبع تغذیه
-

ریل جرثقیل سقفی
-

گیرههای ریل جرثقیل سقفی
-

موتورهای جرثقیل سقفی
-

کاهندههای جرثقیل سقفی
-

کوپلینگ برای جرثقیل سقفی
-
- چرخ های جرثقیل
-
سطل ها را بگیرید
- شرکت
- مخاطب












































-
صنایع
-
تولید عمومی
-
مدیریت پسماند
-
پیش ساخته
-
قدرت
-
سنگ
-
کاغذ سازی
-
تولید فلز
-
ساخت پل
-
جرثقیلهای بندری: برای جابجایی کانتینر و مواد فله
-
جرثقیلهای سقفی برای صنعت نفت و گاز: افزایش بهرهوری عملیاتی
-
جرثقیلهای دریایی برای بارگیری کارآمد بار در کشتیها
-
جرثقیلهای سقفی برای صنعت خودرو: راهکارهای اتوماسیون کارآمد
-
راهکارهای جرثقیل سقفی برای راهآهن: ریلگذاری، نگهداری ریل و جابجایی کانتینر
-
جرثقیلهای سقفی برای مواد غذایی و نوشیدنی: راهکارهای قابل اعتماد برای جابجایی کارآمد
-
جرثقیلهای سقفی برای تولید کارآمد سیمان، شیشه، آجر و بتن پیشساخته
-
جرثقیلهای سقفی برای صنعت هوانوردی: تعمیر و نگهداری و مونتاژ هواپیما
-
جرثقیلهای سقفی هوافضا: بالابری دقیق برای پرتاب موشک و حمل و نقل
-
-
محصولات
-
جرثقیل های سقفی
-
جرثقیل سقفی تک تیر
-
جرثقیل سقفی دو تیر
-
جرثقیلهای سقفی تک پل اروپایی
-
جرثقیلهای سقفی دو پل اروپایی
-
جرثقیل های سقفی ضد انفجار
-
جرثقیل سقفی گیر و مغناطیسی
-
جرثقیل های مونوریل
-
جرثقیل های سقفی ریخته گری
-
عایق جرثقیل سقفی
-
جرثقیل سقفی کم ارتفاع
-
جرثقیل های سقفی را بگیرید
-
جرثقیل سقفی ملاقه
-
جرثقیل های سقفی زیر آویزان
-
جرثقیل های سقفی الکترومغناطیسی
-
جرثقیلهای ایستگاه کاری: طراحی سبک، نصب آسان و کارکرد آسان
-
جرثقیلهای پل ایستگاه کاری آزاد
-
جرثقیل سقفی سقفی
-
جرثقیلهای سقفی دستی
-
-
جرثقیل زیرزمینی
-
جرثقیل های نیمه دروازه ای
-
جرثقیل دروازه ای تک تیر
-
جرثقیل دروازه ای دو تیر
-
جرثقیل دروازه ای کانتینری
-
جرثقیل دروازه ای خرپایی
-
جرثقیل دروازه ای قابل تنظیم
-
جرثقیل دروازه ای قابل حمل
-
جرثقیل دروازه ای اروپایی
-
جرثقیل دروازه ای آلومینیومی
-
جرثقیل دروازه ای کانتینری تایر لاستیکی
-
جرثقیل دروازه ای کانتینری راه آهن
-
جرثقیل دروازه ای کشتی سازی
-
جرثقیلهای دروازهای تک پل اروپایی
-
جرثقیلهای دروازهای دو پل اروپایی
-
- جرثقیل جیب
- جرثقیل های ویژه
- بالابرهای برقی
- چرخ دستی های انتقال
-
جرثقیل های سقفی
-
قطعات جرثقیل
-
سطل ها را بگیرید
-
سطل چنگال استیل ضد زنگ برقی
-
گیره های مکانیکی چهار طناب پوست پرتقال
-
سطل تاشو مکانیکی چهار طناب
-
گیره های مستطیلی الکترو هیدرولیک
-
گیره های تاشو الکترو هیدرولیک
-
گیره الکترو هیدرولیک پوست پرتقال، گیره هیدرولیک کاکتوس
-
گیره موتور الکتریکی
-
سطل گیره مونوریل برقی با بالابر مونوریل
-
گیره های تاشو کنترل از راه دور
-
گیره های تاشو مکانیکی دو طناب
-
چوب گیر
-
سطل طناب گیر
-
ماشین آلات تمیز کردن سطل زباله
-
لایروبی چنگ
-
چنگال های کوتاه کننده
-
- پخش کننده جرثقیل
-
قطعات یدکی جرثقیل
-
قرقرههای جرثقیل
-
طناب سیمی
-
درام طناب جرثقیل
-
چرخ دستی جرثقیل
-
وینچ برقی
-
کابین اپراتور جرثقیل
-
ترمز جرثقیل سقفی
-
کابل های جرثقیل سقفی
-
راهنماهای طناب جرثقیل سقفی
-
هادی های جرثقیل سقفی و خطوط منبع تغذیه
-
ریل جرثقیل سقفی
-
گیرههای ریل جرثقیل سقفی
-
موتورهای جرثقیل سقفی
-
کاهندههای جرثقیل سقفی
-
کوپلینگ برای جرثقیل سقفی
-
- چرخ های جرثقیل
-
سطل ها را بگیرید
- شرکت
- مخاطب



تعریف جرثقیلهای سقفی هوشمند و فناوریهای کلیدی
فهرست مطالب
بسیاری از جرثقیلهای سقفی اکنون شامل درایوهای فرکانس متغیر، کنترل از راه دور، سکوهای نظارتی یا عملکردهای ضد نوسان هستند. با این حال، صرفاً ترکیب این عملکردها، یک جرثقیل را واقعاً هوشمند نمیکند. فناوریهای جرثقیل سقفی هوشمند باید یک جرثقیل را قادر سازند تا بار را شناسایی کند، موقعیت خود و محیط کار را تعیین کند، مسیر حرکت خود را برنامهریزی کند، نوسان بار را کنترل کند و بر اساس شرایط تجهیزات، تصمیمات تعمیر و نگهداری بگیرد.
به عبارت دیگر، هوش صرفاً به معنای حرکت دادن جرثقیل نیست. بلکه به معنای دادن توانایی حس کردن، تجزیه و تحلیل، تصمیمگیری، اجرای اقدامات و دریافت بازخورد به جرثقیل است. این مقاله به بررسی فناوریهای کلیدی مورد نیاز برای عملکرد خودکار جرثقیل، از جمله شناسایی بار، موقعیتیابی مکانی، اتصالات بالابر هوشمند، برنامهریزی مسیر، نظارت بر وضعیت و مدیریت یکپارچه تجهیزات میپردازد.
۱. جرثقیل سقفی هوشمند چیست؟
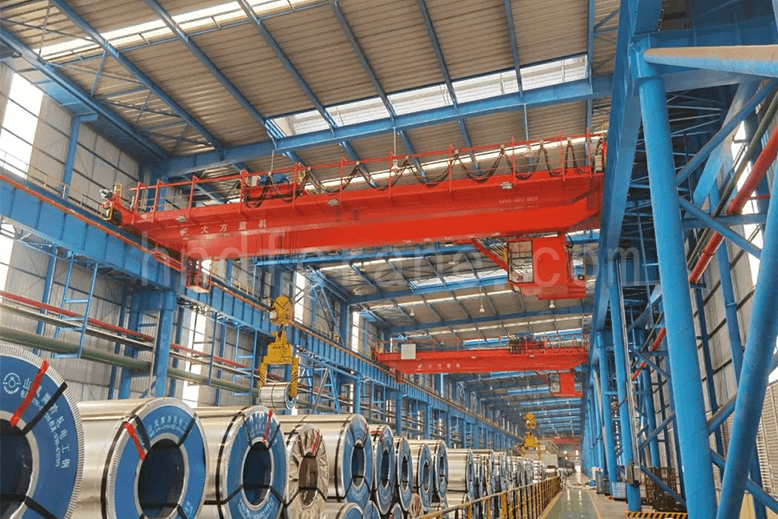
در مقایسه با یک جرثقیل معمولی، یک جرثقیل سقفی هوشمند کاری بیش از جایگزینی کار فیزیکی دستی انجام میدهد. همچنین میتواند جایگزین یا کمککننده بخشهایی از کار شناختی اپراتور باشد. حسگرها، نرمافزار تصمیمگیری هوشمند و جرثقیل برای ارائه حس، تحلیل، استدلال، تصمیمگیری و کنترل یکپارچه شدهاند. این امر تعامل و هماهنگی بین افراد، ماشینآلات و مواد را ممکن میسازد.
یک سیستم کنترل هوشمند میتواند بخشی از وظایف حسی، قضاوتی و اجرایی اپراتور را انجام دهد. این سیستم به جرثقیل اجازه میدهد تا با تغییرات محیط کاری سازگار شود و شناسایی بار، آگاهی از شرایط، عملکرد خودکار و مدیریت عملیاتی را انجام دهد. گردش کار اساسی مشابه جرثقیل معمولی است، اما عملکردهای هوشمند، قابلیتهای حسی، تصمیمگیری و اجرایی را برای عملکرد مستقلتر اضافه میکنند.
۲. فناوریهای کلیدی هوشمند جرثقیل سقفی
برای جایگزینی یا کمک به حس کردن، تصمیمگیری و اجرای اپراتور، یک جرثقیل باید بتواند موقعیت بار را تشخیص دهد، بار را شناسایی و تأیید کند، بارها را به طور خودکار بلند کرده و قرار دهد، مسیرهای حرکت را انتخاب و بهینه کند، نوسان را در یک سیستم بالابر انعطافپذیر سرکوب کند، به طور دقیق در محل هدف متوقف شود و وضعیت عملیاتی خود را رصد کند. همچنین باید بتواند در حین کار خودکار، خطاها را تشخیص داده و آلارم صادر کند.
۲.۱ شناسایی بار، تأیید، بازخورد و ذخیرهسازی دادهها
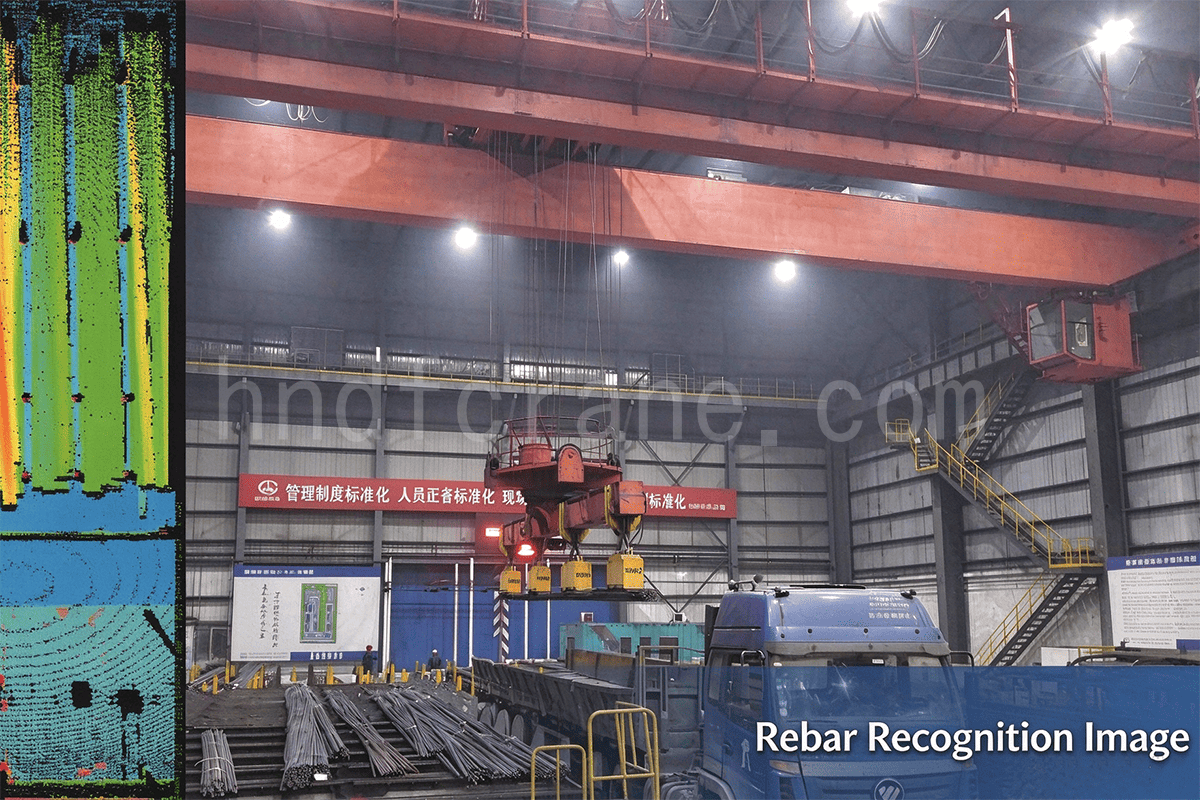
بسته به شکل، بستهبندی و روش ذخیرهسازی یا حمل و نقل، بارها میتوانند شامل کلافهایی مانند کلافهای فولادی، کاغذی و فیلم؛ جعبههایی مانند کانتینرها، سطلهای مواد و جعبههای انتقال؛ بلوکهایی مانند صفحات فولادی، شمشها و اجزای تونلسازی سپری؛ دستههایی مانند لولههای فولادی، میلگرد، ریل و مقاطع؛ قرقرههایی مانند کلافهای کابل و مفتول؛ اقلام جداگانه مانند سطلها و ملاقهها؛ و قطعات بلند مانند ریلها، تیرهای I شکل، تیرهای H شکل و تیرهای سازهای باشند.
شناسایی، تأیید و بازخورد خودکار اطلاعات مربوط به بارها در حالتهای مختلف، اساس کدگذاری، جمعآوری، شناسایی، مدیریت و انتقال استاندارد دادهها است. فناوریهای مرتبط شامل تشخیص بارکد، RFID، تشخیص گفتار، تشخیص نوری کاراکتر، شناسایی مغناطیسی، تشخیص تصویر، تشخیص الگو و تشخیص بیومتریک هستند. اطلاعات بار ذخیره شده پس از شناسایی و تأیید باید به طور گسترده قابل اجرا، پایدار و به سختی قابل کپیبرداری باشند.
۲.۲ موقعیتیابی مکانی
برخی از جرثقیلهای پیشرفته از موقعیتیابی سهبعدی استفاده میکنند، اما دقت موقعیتیابی همچنان میتواند به دلیل خطاهای انباشته شده در کل سیستم ماشین محدود شود. روشهای رایج موقعیتیابی را میتوان به دو دسته تقسیم کرد:
- آدرسدهی نسبی: معمولاً با استفاده از انکودرهای چرخشی، مسافتیابی لیزری یا راداری و تشخیص بصری.
- آدرسدهی مطلق: معمولاً با استفاده از سوئیچهای محدودکننده موقعیت، کابلهای کدگذاریشده مانند باسبارهای کد خاکستری، انکودرهای خطی، بارکدهای BPS، سیستمهای چرخدنده و زنجیر، و آدرسدهی مطلق بلادرنگ از طریق رادیو، مادون قرمز، RF بیسیم، GPS یا سیستمهای مشابه.
با توسعه ارتباطات بیسیم، دقت فناوریهای موقعیتیابی شبکه سلولی و موقعیتیابی داخلی مانند Wi-Fi، بلوتوث، مادون قرمز، RFID با پهنای باند بسیار بالا و فراصوت همچنان در حال بهبود است. این فناوریها به تدریج در موقعیتیابی تجهیزات مکانیکی نیز به کار گرفته میشوند.
موقعیتیابی جرثقیل چیزی بیش از نظارت بر شکل بار، تشخیص مکانهای خالی انبار و تعیین موقعیت ذخیرهسازی یک، دو یا سهبعدی بار را شامل میشود. این امر همچنین شامل موقعیتیابی یک، دو و سهبعدی متعلقات بالابر مانند قلابها، چنگالها، دستگاههای مکش، چنگکها و سطلها نیز میشود.
از آنجا که جرثقیلها در مناطق وسیعی کار میکنند، یک روش موقعیتیابی واحد اغلب نمیتواند دقت مورد نیاز را در محیطهای پیچیده فراهم کند. بنابراین، کاربردهای بزرگ و پیچیده معمولاً «روش آدرسدهی نسبی + موقعیتیابی مطلق» را با هم ترکیب میکنند. در مقایسه با استفاده از آدرسدهی نسبی یا مطلق به تنهایی، این روش ترکیبی میتواند دقت، پایداری و بهرهوری هزینه بهتری را ارائه دهد، در حالی که تقاضای کمتری برای کیفیت ساخت و ساز عمرانی ایجاد میکند.
۲.۳ اتصالات بالابر هوشمند
جرثقیلهای سنتی عمدتاً از قلابها به عنوان اتصالات بالابری استفاده میکنند. این قلابها معمولاً نیاز به اتصال و جداسازی دستی دارند و برای طیف محدودی از انواع بار مناسب هستند که این امر سطح اتوماسیون تجهیزات جابجایی مواد را محدود میکند.
برای بارهای مختلف مانند مواد فله، جعبهها، بطریها و کویلها، یک جرثقیل سقفی هوشمند ممکن است به اتصالات بالابر خودکار یا دستگاههای بالابر هوشمند نیاز داشته باشد. این موارد میتواند شامل رهاسازی خودکار باشد. قلاب ها, قلابهای C شکل، بالابرهای الکترومغناطیسی، بالابرهای وکیوم، چنگالها، گیرهها، فیکسچرها، تیرهای بالابر، پخشکنندههای ظروف، ملاقهها، سطلها را برداریدو دستگاههای نگهدارنده. توسعه یک وسیله اتصال خودکار یا دستگاه بالابر هوشمند مناسب برای شرایط بار، گامی کلیدی در فعال کردن ذخیرهسازی و بازیابی خودکار است.
۲.۴ برنامهریزی مسیر و کنترل الکترونیکی ضد نوسان برای سیستمهای بالابر انعطافپذیر
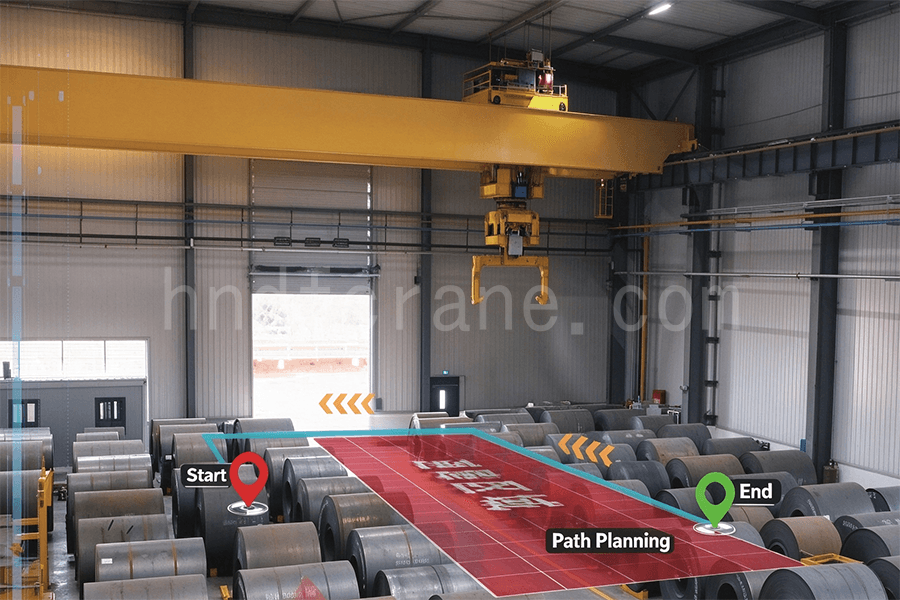
برنامهریزی مسیر حرکت و کنترل موقعیت ضد نوسان برای سیستمهای بالابر انعطافپذیر، برای عملکرد خودکار جرثقیل ضروری است. افزایش و کاهش سرعت پل و واگن برقی، همراه با بالابری بار، میتواند باعث نوسان بار شود. این امر راندمان عملیاتی را کاهش داده و ممکن است خطرات تصادف را افزایش دهد.
روشهای کنترل حلقه باز و حلقه بسته معمولاً برای برنامهریزی مسیر و کنترل ضد نوسان استفاده میشوند. روشهای حلقه باز عمدتاً شامل موقعیتیابی مبتنی بر شکلدهی ورودی و کنترل ضد نوسان و موقعیتیابی مبتنی بر برنامهریزی مسیر و کنترل ضد نوسان هستند. روشهای حلقه بسته شامل خطیسازی بازخورد، کنترل زمانبندیشده با بهره، کنترل مد لغزشی، کنترل پیشبین، کنترل فازی، کنترل شبکه عصبی و کنترل مبتنی بر غیرفعالیت هستند.
برنامهریزی مسیر استاتیک معمولاً زمانی کافی است که موانع در موقعیتهای ثابت و شناختهشده باقی بمانند. هنگامی که موقعیت موانع از قبل قابل تعیین نباشد، یا وقتی چندین جرثقیل در یک منطقه کار میکنند، برنامهریزی مسیر دینامیک برای ایجاد یک مسیر ایمن به صورت آنلاین مورد نیاز است. الگوریتمهای برنامهریزی مرتبط شامل روش میدان پتانسیل مصنوعی، روش نقشه راه احتمالی، روش درخت تصادفی با کاوش سریع، الگوریتمهای ژنتیک و الگوریتمهای کلونی مورچهها هستند.
با توسعه ارتباطات بیسیم موبایل، نصب ژیروسکوپها، حسگرهای شتاب، حسگرهای جهت و دستگاههای مشابه روی اتصالات بالابر میتواند از موقعیتیابی سهبعدی بار، برنامهریزی مسیر و کنترل ضد نوسان پشتیبانی بیشتری کند.
۲.۵ پایش وضعیت و تشخیص خودکار خطا
پایش وضعیت از روشهای تعریفشدهای برای درک و ردیابی وضعیت عملیاتی تجهیزات استفاده میکند. تشخیص خطا، اطلاعات پایش وضعیت را به همراه اصول کار تجهیزات، ویژگیهای ساختاری، پارامترهای عملیاتی و دادههای تاریخی تجزیه و تحلیل میکند. این روش میتواند خطاهای بالقوه را پیشبینی کند و خطاهایی را که رخ دادهاند یا در حال وقوع هستند، از جمله ماهیت، دسته، شدت، مکان و روند آنها، ارزیابی کند.
پارامترهای نظارتی رایج برای ماشینآلات بالابر شامل ظرفیت بالابری، گشتاور بار، ارتفاع بالابری یا عمق پایین آمدن، مسافت طی شده، میزان دسترسی، انحراف پل، تراز بودن، سرعت باد، زاویه چرخش، فاصله ایمن بین مکانیزمها روی ریلهای یکسان یا متفاوت، میزان عمودی بودن پایههای بالابر، زمان کارکرد، زمان کارکرد انباشته و هر سیکل کاری است.
شرایط معمول تحت نظارت شامل وضعیت موتورها، ترمزها، درایوهای فرکانس متغیر، دستگاههای محافظ باد و ضد لغزش، قفلهای داخلی، سوئیچهای محدودکننده در، قفلهای داخلی بین مکانیزمها، تنظیمات شرایط عملیاتی، قرقرههای کابل برق و بخشهای سوراخ یا انتقال است. نظارت همچنین میتواند سیستمهای ویدئویی و بررسی خودکار سختی و استحکام پل را در زمان واقعی پوشش دهد.
۲.۶ نظارت آنلاین و تشخیص از راه دور در لحظه
سیستمهای نظارت بلادرنگ و تشخیص از راه دور معمولاً ترکیبی از نظارت حسگر، انتقال بیسیم بلادرنگ، مدیریت دادهها، پرسوجوهای اطلاعاتی، تحلیل ریشهای علت، تحلیل روند، تشخیص تخصصی، پیشبینی وضعیت و نظارت از راه دور مبتنی بر اینترنت اشیا هستند.
نصب یک دروازه نظارتی بر روی تجهیزات موجود و انتقال دادههای عملیاتی و خطا از طریق شبکههای Wi-Fi یا تلفن همراه میتواند امکان نظارت از راه دور و مدیریت بصری را فراهم کند. برای تجهیزات جدید، یک سیستم مدیریت از راه دور میتواند در یک پلتفرم مدیریت تجهیزات یکپارچه ادغام شده و به یک سیستم مدیریت نگهداری دارایی متصل شود تا کارایی نگهداری و عملکرد تجهیزات بهبود یابد.
پس از جمعآوری وضعیت تجهیزات به صورت بیسیم و در لحظه، سیستم میتواند به طور خودکار برنامههای نگهداری و بازرسی را ایجاد کند و به تدریج از طریق تجزیه و تحلیل دادهها، نگهداری پیشبینیکننده مبتنی بر شرایط را پیادهسازی کند.
نگهداری و تعمیرات پیشبینانه از پایش وضعیت و تشخیص خطا به عنوان پایه و اساس خود استفاده میکند و برنامهریزی نگهداری و تعمیرات را بر اساس شرایط واقعی تجهیزات و نیازهای تولید انجام میدهد. اهداف آن شامل شناسایی علائم اولیه خرابی، تعیین نوع، شدت، محل و روند توسعه خطا و جلوگیری یا کاهش حوادث بزرگ است. هنگامی که یک خطا رخ میدهد، سیستم همچنین میتواند فرآیند کامل خطا را برای پشتیبانی از تجزیه و تحلیل ریشهای علت و بهبودهای آینده ثبت کند.
۲.۷ نظارت و مدیریت یکپارچه تجهیزات
برای چیدمانها و الزامات مختلف ذخیرهسازی شامل مواد فله، جعبهها، کویلها و سایر بارها، یک سیستم نظارت و مدیریت هوشمند جرثقیل سقفی میتواند شناسایی بار، موقعیتیابی مکانی، ذخیرهسازی و بازیابی خودکار و نظارت بر وضعیت را با هم ترکیب کند. این سیستم ممکن است شامل یک زیرسیستم رابط، زیرسیستم مدیریت مکان و موجودی، زیرسیستم شناسایی بار، زیرسیستم اعزام و عملیات جرثقیل و زیرسیستم موقعیتیابی مکانی باشد. این عملکردها در کنار هم، از عملیات کارآمد، ایمن و هوشمند جرثقیل سقفی پشتیبانی میکنند.
۳. نتیجهگیری
تقاضا برای جرثقیلهای سقفی هوشمند در تولید هوشمند، لجستیک هوشمند و نگهداری هوشمند رو به افزایش است. فناوریهای شرح داده شده در بالا میتوانند از طریق نرمافزار، محصولات و فناوریهای کنترل در راهحلهای جرثقیل سقفی هوشمند و سیستمهای کامل تجهیزات ادغام شوند. کاربردهای آن شامل انتقال ایستگاه کاری در متالورژی، کاغذسازی و تولید خودرو و همچنین ذخیرهسازی و جابجایی مواد در لجستیک است.
هسته اصلی یک جرثقیل سقفی هوشمند صرفاً اضافه کردن یک درایو با فرکانس متغیر، کنترل از راه دور یا پلتفرم مانیتورینگ نیست. بلکه توانایی تشکیل یک حلقه کامل است که شناسایی بار، موقعیتیابی مکانی، جابجایی خودکار، برنامهریزی مسیر، کنترل ضد نوسان، نظارت بر وضعیت، تشخیص خطا و مدیریت تجهیزات را پوشش میدهد. جرثقیلهای سقفی هوشمند با تکمیل خودکار عملیات فرآیند، ثبت وضعیت عملیاتی در زمان واقعی و پشتیبانی از نگهداری پیشبینیشده، میتوانند راندمان عملیاتی را بهبود بخشند، هزینههای عملیاتی و نگهداری را کاهش دهند و دادههایی را برای طراحی، نگهداری و ایمنی ذاتی بهتر تجهیزات فراهم کنند.

من سیندی هستم، با 10 سال سابقه کار در صنعت جرثقیل و انباشته دانش حرفه ای. من جرثقیل های رضایت بخش را برای بیش از 500 مشتری انتخاب کرده ام. اگر در مورد جرثقیل ها نیاز یا سوالی دارید، لطفا با من تماس بگیرید، من از تخصص و تجربه عملی خود برای کمک به شما در حل مشکل استفاده خواهم کرد!
درخواست خود را ارسال کنید
- پست الکترونیک: sales@hndfcrane.com
- واتس اپ: +86 191 3738 6654
- تلگرام: +86 191 3738 6654
- تلفن: +86-373-581 8299
- فکس: +86-373-215 7000
- اضافه کنید: منطقه صنعتی چانگنائو، شهر سین شیانگ، استان هنان، چین
 وی چت
- جرثقیل های سقفی
- جرثقیل سقفی دو تیر
- جرثقیل سقفی تک تیر
- جرثقیلهای سقفی تک پل اروپایی
- جرثقیل های سقفی ضد انفجار
- جرثقیل سقفی گیر و مغناطیسی
- جرثقیل های مونوریل
- جرثقیل های سقفی ریخته گری
- جرثقیلهای ایستگاه کاری: طراحی سبک، نصب آسان و کارکرد آسان
- جرثقیل جیب
- جرثقیل های دیواری
- جرثقیل دیواری سفری
- جرثقیل های آزاد ایستاده
- جرثقیلهای بازویی آلومینیومی: بازوی سبک و روان چرخشی برای بلند کردن آسان
- جرثقیلهای بازویی تعادلی: بالابر سبک و کارآمد برای مونتاژ مکانیکی در مسافتهای کوتاه
- جرثقیلهای بازویی ایستاده دستی: راهکارهای کارآمد بالابری دستی برای عملیات در فضای محدود
- جرثقیلهای بازویی ایستاده برقی: راهکار کاملاً برقی برای بلند کردن سریع با ظرفیت بالا
- جرثقیلهای بازویی مفصلی: بلند کردن دقیق با انعطافپذیری دوگانه بازو
- جرثقیل زیرزمینی
- جرثقیل دروازه ای دو تیر
- جرثقیل های نیمه دروازه ای
- جرثقیل دروازه ای تک تیر
- جرثقیل دروازه ای خرپایی
- جرثقیل دروازه ای کانتینری
- جرثقیل دروازه ای قابل تنظیم
- جرثقیل دروازه ای قابل حمل
- جرثقیل دروازه ای اروپایی
- صنایع
- تولید عمومی
- مدیریت پسماند
- پیش ساخته
- قدرت
- سنگ
- کاغذ سازی
- تولید فلز
- ساخت پل
- جرثقیلهای بندری: برای جابجایی کانتینر و مواد فله
- جرثقیلهای سقفی برای صنعت نفت و گاز: افزایش بهرهوری عملیاتی
- جرثقیلهای دریایی برای بارگیری کارآمد بار در کشتیها
- جرثقیلهای سقفی برای صنعت خودرو: راهکارهای اتوماسیون کارآمد
- بالابرهای برقی
- بالابرهای سیمی برقی
- بالابرهای زنجیره ای برقی
- بالابرهای برقی نوع اروپایی
- بالابرهای زنجیره ای الکتریکی اروپایی: عملکرد صاف، نویز کم و بهره وری انرژی
- بالابرهای اهرمی دستی: ایدهآل برای کارهای کشیدن و بلند کردن
- بالابرهای زنجیری دستی: بالابر دستی برای مناطقی که برق ندارند
- بالابرهای الکتریکی با ارتفاع کم: طراحی فشرده برای حداکثر کارایی فضا
- بالابرهای زنجیری پنوماتیک: جابجایی روان برای مصارف صنعتی
- بالابرهای زنجیری دستی ضد انفجار: ساختار آلیاژ مس مقاوم در برابر جرقه برای مناطق خطرناک
- بالابرهای زنجیری برقی ضد انفجار برای بلند کردن اجسام در مناطق خطرناک
- با ما تماس بگیرید
- پست الکترونیک: sales@hndfcrane.com
- واتس اپ: +86 191 3738 6654
- تلگرام: +86 191 3738 6654
- تلفن: +86-373-581 8299
-
