
-
Галузі промисловості
-

Загальне виробництво
-

Поводження з відходами
-

Збірний
-

потужність
-

Камінь
-

виготовлення паперу
-

Виробництво металу
-

Будівництво мостів
-

Портові крани: для обробки контейнерів та сипучих матеріалів
-

Мостові крани для нафтогазової промисловості: підвищення операційної ефективності
-

Морські крани для ефективного завантаження вантажів на судна
-

Мостові крани для автомобільної промисловості: ефективні рішення для автоматизації
-

Рішення для мостових кранів для залізниць: прокладання колій, технічне обслуговування рухомого складу та обробка контейнерів
-

Мостові крани для харчових продуктів та напоїв: надійні рішення для ефективного переміщення
-

Мостові крани для ефективного виробництва цементу, скла, цегли та збірного залізобетону
-

Мостові крани для авіаційної промисловості: технічне обслуговування та складання літаків
-

Аерокосмічні мостові крани: точне підйомне навантаження для запуску та транспортування ракет
-
-
Продукти
-
Мостові крани
-

Однобалочні мостові крани
-

Двобалочні мостові крани
-

Однобалкові мостові крани європейського типу
-

Двобалкові мостові крани європейського типу
-

Вибухозахищені мостові крани
-

Грейферні та магнітні мостові крани
-

Монорельсові крани
-

Ливарні мостові крани
-

Ізоляція Мостові крани
-

Мостові крани з низьким висотою
-

Підйомні мостові крани
-

Мостові крани-ковші
-

Підвісні мостові крани
-

Електромагнітні мостові крани
-

Крани для робочих станцій: легка конструкція, просте встановлення та безпроблемна експлуатація
-

Окремостоячі мостові крани для робочих станцій
-

Стельовий мостовий кран
-

Ручні мостові крани
-
-
Козлові крани
-

Напівкозлові крани
-

Однобалочні козлові крани
-

Двобалочні козлові крани
-

Контейнерні козлові крани
-

Фермові козлові крани
-

Регульовані козлові крани
-

Портативні козлові крани
-

Європейські козлові крани
-

Алюмінієві портальні крани
-

Портальні контейнерні крани на гумових шинах
-

Портальні контейнерні крани на рейках
-

Портальний кран верфі
-

Європейські однобалкові козлові крани
-

Європейські двобалкові козлові крани
-
-
Стріловидні крани
-

Окремо стоячі стрілові крани
-

Настінні пересувні стрілові крани
-

Настінні стрілові крани
-

Балансувальні стрілові крани
-

Електричні окремостоячі стрілові крани
-

Ручні окремостоячі стрілові крани
-

Алюмінієві стрілові крани
-

Шарнірно-стрілові крани
-

Розумні стрілові крани
-

Стандартні стрілові крани FEM
-

Переносні стрілові крани
-
-
Спеціальні крани
-

Портальні крани порту
-

Крани для чистих приміщень
-

Мобільні човнові підйомники
-

Козловий кран зі щитом для буріння тунелів
-

Перевізники верхової їзди
-

Система обробки сегментів
-

Цинкування перевантажувальних кранів Interlock
-

Кран для штабелювання анодних вуглецевих блоків
-

Штабелювальний кран
-

Електролітичний мідний мостовий кран
-
- Електричні підйомники
- Трансферні візки
-
Мостові крани
-
Запчастини крана
-
Захопіть відра
-

Електричне відро з нержавіючої сталі
-

Чотири мотузкові механічні захоплення апельсинової шкірки
-

Механічний грейферний ковш із чотирма мотузками
-

Електрогідравлічні прямокутні грейфери
-

Електрогідравлічні грейфери
-

Електрогідравлічні захоплення апельсинової шкірки, гідравлічні захоплення кактусів
-

Електродвигун Grab
-

Електричний монорейковий ковш із монорейковим підйомником
-

Розкладачки з дистанційним керуванням
-

Механічні грейфери з двома мотузками
-

Захвати деревини
-

Ківш для захвату мотузки
-

Машини для прибирання сміттєвих полиць
-

Днопоглиблення
-

Захвати для обрізки
-
- Крановий розкидувач
-
Запчастини для кранів
-

Шкиви крана
-

Пучки дроту
-

Крановий канатний барабан
-

Крановий візок
-

Лебідка електрична
-

Кабіна кранівника
-

Мостові кранові гальма
-

Кабелі мостового крана
-

Направляючі для тросу мостового крана
-

Провідники мостових кранів і лінії електропостачання
-

Рейки мостових кранів
-

Затискачі для рейок мостового крана
-

Двигуни для мостових кранів
-

Редуктори мостових кранів
-

Муфти для мостового крана
-
- Кранові колеса
-
Захопіть відра
- Компанія
- контакт























-
Галузі промисловості
-
Загальне виробництво
-
Поводження з відходами
-
Збірний
-
потужність
-
Камінь
-
виготовлення паперу
-
Виробництво металу
-
Будівництво мостів
-
Портові крани: для обробки контейнерів та сипучих матеріалів
-
Мостові крани для нафтогазової промисловості: підвищення операційної ефективності
-
Морські крани для ефективного завантаження вантажів на судна
-
Мостові крани для автомобільної промисловості: ефективні рішення для автоматизації
-
Рішення для мостових кранів для залізниць: прокладання колій, технічне обслуговування рухомого складу та обробка контейнерів
-
Мостові крани для харчових продуктів та напоїв: надійні рішення для ефективного переміщення
-
Мостові крани для ефективного виробництва цементу, скла, цегли та збірного залізобетону
-
Мостові крани для авіаційної промисловості: технічне обслуговування та складання літаків
-
Аерокосмічні мостові крани: точне підйомне навантаження для запуску та транспортування ракет
-
-
Продукти
-
Мостові крани
-
Однобалочні мостові крани
-
Двобалочні мостові крани
-
Однобалкові мостові крани європейського типу
-
Двобалкові мостові крани європейського типу
-
Вибухозахищені мостові крани
-
Грейферні та магнітні мостові крани
-
Монорельсові крани
-
Ливарні мостові крани
-
Ізоляція Мостові крани
-
Мостові крани з низьким висотою
-
Підйомні мостові крани
-
Мостові крани-ковші
-
Підвісні мостові крани
-
Електромагнітні мостові крани
-
Крани для робочих станцій: легка конструкція, просте встановлення та безпроблемна експлуатація
-
Окремостоячі мостові крани для робочих станцій
-
Стельовий мостовий кран
-
Ручні мостові крани
-
-
Козлові крани
-
Напівкозлові крани
-
Однобалочні козлові крани
-
Двобалочні козлові крани
-
Контейнерні козлові крани
-
Фермові козлові крани
-
Регульовані козлові крани
-
Портативні козлові крани
-
Європейські козлові крани
-
Алюмінієві портальні крани
-
Портальні контейнерні крани на гумових шинах
-
Портальні контейнерні крани на рейках
-
Портальний кран верфі
-
Європейські однобалкові козлові крани
-
Європейські двобалкові козлові крани
-
-
Стріловидні крани
-
Окремо стоячі стрілові крани
-
Настінні пересувні стрілові крани
-
Настінні стрілові крани
-
Балансувальні стрілові крани
-
Електричні окремостоячі стрілові крани
-
Ручні окремостоячі стрілові крани
-
Алюмінієві стрілові крани
-
Шарнірно-стрілові крани
-
Розумні стрілові крани
-
Стандартні стрілові крани FEM
-
Переносні стрілові крани
-
-
Спеціальні крани
-
Портальні крани порту
-
Крани для чистих приміщень
-
Мобільні човнові підйомники
-
Козловий кран зі щитом для буріння тунелів
-
Перевізники верхової їзди
-
Система обробки сегментів
-
Цинкування перевантажувальних кранів Interlock
-
Кран для штабелювання анодних вуглецевих блоків
-
Штабелювальний кран
-
Електролітичний мідний мостовий кран
-
- Електричні підйомники
- Трансферні візки
-
Мостові крани
-
Запчастини крана
-
Захопіть відра
-
Електричне відро з нержавіючої сталі
-
Чотири мотузкові механічні захоплення апельсинової шкірки
-
Механічний грейферний ковш із чотирма мотузками
-
Електрогідравлічні прямокутні грейфери
-
Електрогідравлічні грейфери
-
Електрогідравлічні захоплення апельсинової шкірки, гідравлічні захоплення кактусів
-
Електродвигун Grab
-
Електричний монорейковий ковш із монорейковим підйомником
-
Розкладачки з дистанційним керуванням
-
Механічні грейфери з двома мотузками
-
Захвати деревини
-
Ківш для захвату мотузки
-
Машини для прибирання сміттєвих полиць
-
Днопоглиблення
-
Захвати для обрізки
-
- Крановий розкидувач
-
Запчастини для кранів
-
Шкиви крана
-
Пучки дроту
-
Крановий канатний барабан
-
Крановий візок
-
Лебідка електрична
-
Кабіна кранівника
-
Мостові кранові гальма
-
Кабелі мостового крана
-
Направляючі для тросу мостового крана
-
Провідники мостових кранів і лінії електропостачання
-
Рейки мостових кранів
-
Затискачі для рейок мостового крана
-
Двигуни для мостових кранів
-
Редуктори мостових кранів
-
Муфти для мостового крана
-
- Кранові колеса
-
Захопіть відра
- Компанія
- контакт



Визначення інтелектуальних мостових кранів та ключові технології
Зміст
Багато мостових кранів зараз оснащені частотно-регульованими приводами, дистанційним керуванням, платформами моніторингу або функціями запобігання коливанню. Однак просте поєднання цих функцій не робить кран справді інтелектуальним. Технології інтелектуальних мостових кранів повинні дозволяти крану ідентифікувати вантаж, визначати своє власне положення та робоче середовище, планувати свій шлях переміщення, контролювати коливання вантажу та приймати рішення щодо технічного обслуговування на основі стану обладнання.
Іншими словами, інтелект — це не просто переміщення крана. Йдеться про те, щоб надати крану здатність відчувати, аналізувати, приймати рішення, виконувати дії та отримувати зворотний зв'язок. У цій статті розглядаються ключові технології, необхідні для автономної роботи крана, включаючи ідентифікацію вантажу, просторове позиціонування, інтелектуальне вантажопідйомне обладнання, планування маршруту, моніторинг стану та інтегроване управління обладнанням.
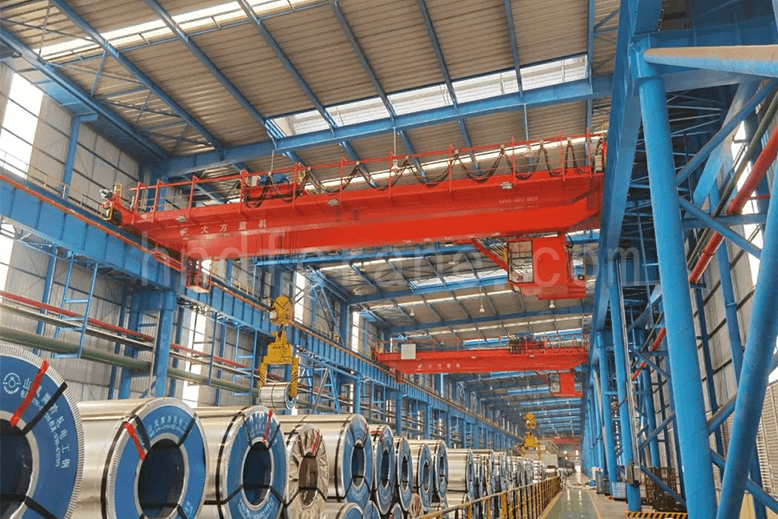
1. Що таке інтелектуальний мостовий кран?
Порівняно зі звичайним краном, інтелектуальний мостовий кран виконує більше, ніж просто замінює ручну фізичну роботу. Він також може замінити або допомогти оператору в частині когнітивної роботи. Датчики, інтелектуальне програмне забезпечення для прийняття рішень та кран інтегровані для забезпечення сенсорного контролю, аналізу, міркування, прийняття рішень та контролю. Це забезпечує взаємодію та координацію між людьми, машинами та матеріалами.
Інтелектуальна система керування може виконувати частину завдань оператора, пов'язаних із сенсором, оцінкою та виконанням. Вона дозволяє крану адаптуватися до змін у робочому середовищі та виконувати ідентифікацію вантажу, усвідомлення стану, автоматичну роботу та управління операціями. Основний робочий процес залишається подібним до звичайного крана, але інтелектуальні функції додають можливості сенсора, прийняття рішень та виконання для більш автономної роботи.
2. Ключові технології інтелектуальних мостових кранів
Щоб замінити або допомогти оператору в сенсорному сприйнятті, прийнятті рішень та виконанні операцій, кран повинен мати можливість визначати положення вантажу, ідентифікувати та перевіряти вантаж, автоматично піднімати та розміщувати вантажі, вибирати та оптимізувати шляхи руху, пригнічувати коливання в гнучкій підйомній системі, точно зупинятися в цільовому місці та контролювати власний робочий стан. Він також повинен мати можливість діагностувати несправності та подавати сигнали тривоги під час автоматичної роботи.
2.1 Ідентифікація навантаження, перевірка, зворотний зв'язок та зберігання даних
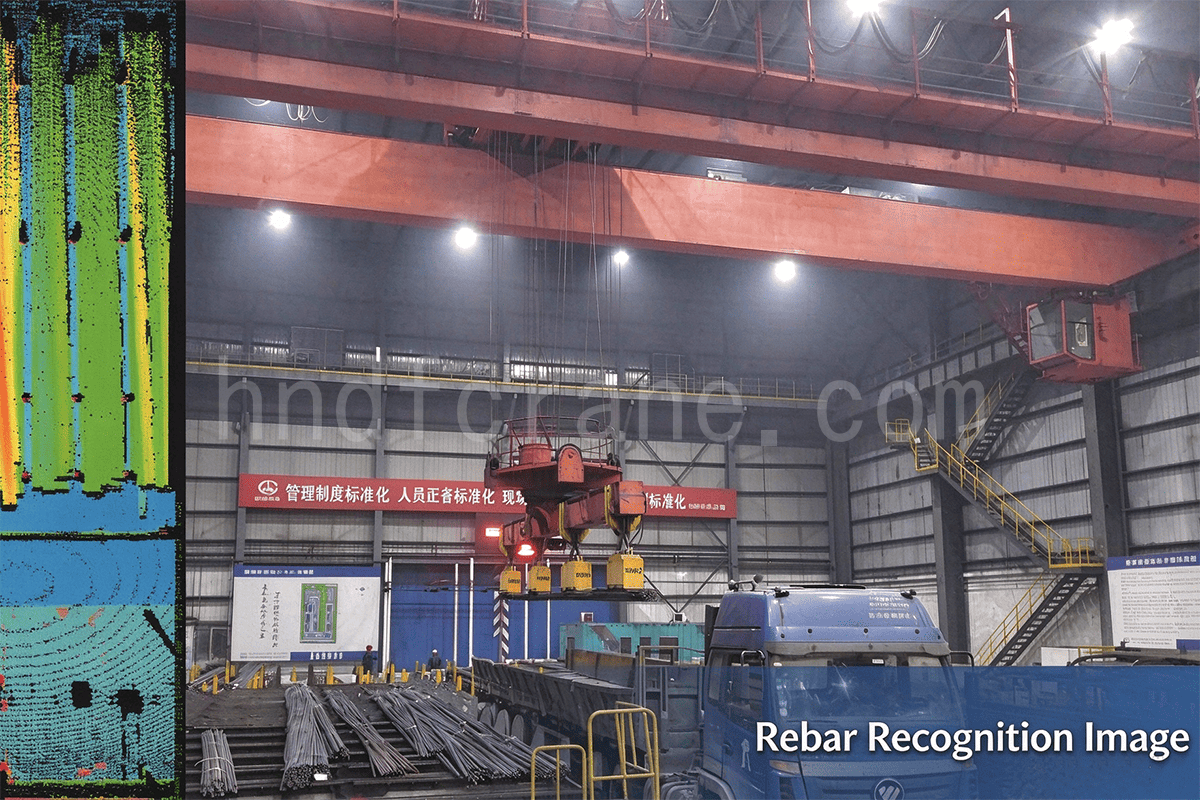
Залежно від форми, упаковки та способу зберігання або транспортування, вантажі можуть включати рулони, такі як сталеві, паперові та плівкові; коробки, такі як контейнери, бункери для матеріалів та передавальні коробки; блоки, такі як сталеві плити, заготовки та компоненти для проходки тунелів; зв'язки, такі як сталеві труби, арматура, рейки та профілі; котушки, такі як котушки кабелю та дротяного стрижня; окремі елементи, такі як відра та ковші; та довгомірні деталі, такі як рейки, двотаврові балки, двотаврові балки та несучі балки.
Автоматична ідентифікація, перевірка та зворотний зв'язок інформації про вантажі в різних станах є основою для стандартизованого кодування, збору, ідентифікації, управління та передачі даних. Відповідні технології включають розпізнавання штрих-кодів, RFID, розпізнавання мовлення, оптичне розпізнавання символів, магнітну ідентифікацію, розпізнавання зображень, розпізнавання образів та біометричне розпізнавання. Інформація про вантаж, що зберігається після ідентифікації та перевірки, повинна бути широко застосовною, стабільною та важкою для дублювання.
2.2 Просторове позиціонування
Деякі високоякісні крани використовують тривимірне позиціонування, але точність позиціонування все ще може бути обмежена накопиченими помилками в усій системі машини. Загальні методи позиціонування можна розділити на дві категорії:
- Відносна адресація: зазвичай з використанням обертових енкодерів, лазерного або радіолокаційного вимірювання довжини та візуального розпізнавання.
- Абсолютна адресація: зазвичай з використанням кінцевих вимикачів положення, кодованих кабелів, таких як шини Грея, лінійних енкодерів, штрих-кодів BPS, систем «зірочка-ланцюг» та абсолютної адресації в реальному часі через радіо, інфрачервоний зв'язок, бездротовий радіочастотний зв'язок, GPS або подібні системи.
З розвитком бездротового зв'язку точність позиціонування через стільникові мережі та технології позиціонування в приміщенні, такі як Wi-Fi, Bluetooth, інфрачервоний зв'язок, надширокосмугова RFID-технологія та ультразвук, продовжує покращуватися. Ці технології поступово застосовуються для позиціонування механічного обладнання.
Позиціонування крана включає в себе більше, ніж просто моніторинг форми вантажу, виявлення порожніх місць для зберігання та визначення одно-, дво- або тривимірного положення вантажу для зберігання. Воно також включає одно-, дво- та тривимірне позиціонування вантажозахоплювальних пристроїв, таких як гаки, вила, всмоктувальні пристрої, грейфери та ковші.
Оскільки крани працюють на великих площах, один метод позиціонування часто не може забезпечити необхідну точність у складних середовищах. Тому застосування на великих площах та у складних умовах зазвичай поєднує «адресацію з відносним підходом + абсолютне позиціонування». Порівняно з використанням лише відносної або абсолютної адресації, цей комбінований метод може забезпечити кращу точність, стабільність та економічну ефективність, водночас ставить нижчі вимоги до якості будівництва.
2.3 Інтелектуальні підйомні пристрої
Традиційні крани в основному використовують гаки як вантажопідйомні пристрої. Вони зазвичай вимагають ручного кріплення та від'єднання і підходять для обмеженого діапазону типів вантажів, що обмежує рівень автоматизації обладнання для обробки матеріалів.
Для різних вантажів, таких як сипучі матеріали, коробки, пляшки та котушки, інтелектуальний мостовий кран може потребувати автоматичних підйомних пристроїв або інтелектуальних підйомних пристроїв. Вони можуть включати автоматичне розблокування. гачки, С-подібні гачки, електромагнітні підйомники, вакуумні підйомники, вила, затискачі, кріплення, підйомні балки, розкидачі контейнерів, ковші, відра для захопленнята захоплювальні пристрої. Розробка автоматичного кріплення або інтелектуального підйомного пристрою, що підходить для умов навантаження, є ключовим кроком у забезпеченні автоматичного зберігання та вилучення.
2.4 Планування шляху та електронний контроль за розгойдуванням для гнучких підйомних систем
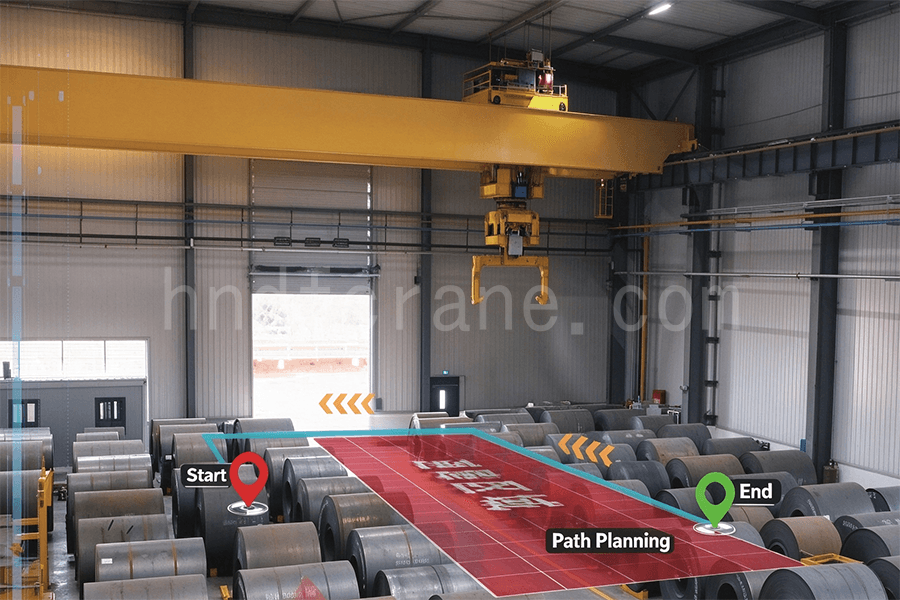
Планування шляху руху та контроль положення для запобігання коливанням гнучких підйомних систем є важливими для автоматичної роботи крана. Прискорення та уповільнення мосту та візка, разом із підйомом вантажу, можуть призвести до коливань вантажу. Це знижує ефективність роботи та може збільшити ризик нещасних випадків.
Для планування траєкторії та контролю за розгойдуванням зазвичай використовуються методи керування з розімкнутим та замкнутим циклом. Методи з розімкнутим циклом в основному включають позиціонування та керування за розгойдуванням на основі формування вхідних даних, а також позиціонування та керування за розгойдуванням на основі планування траєкторії. Методи з замкнутим циклом включають лінеаризацію зі зворотним зв'язком, керування з розкладом підсилення, керування ковзним режимом, прогнозне керування, нечітке керування, керування нейронними мережами та керування на основі пасивності.
Статичного планування шляху, як правило, достатньо, коли перешкоди залишаються у фіксованих, відомих положеннях. Коли положення перешкод неможливо визначити заздалегідь, або коли кілька кранів працюють в одній зоні, необхідне динамічне планування шляху для створення безпечного шляху в режимі онлайн. Відповідні алгоритми планування включають метод штучного потенційного поля, метод ймовірнісної дорожньої карти, метод швидко досліджуваних випадкових дерев, генетичні алгоритми та алгоритми мурашиної колонії.
З розвитком бездротового мобільного зв'язку, встановлення гіроскопів, датчиків прискорення, датчиків курсу та подібних пристроїв на вантажопідйомних пристроях може додатково підтримувати тривимірне позиціонування вантажу, планування шляху та контроль за розгойдуванням.
2.5 Моніторинг стану та автоматична діагностика несправностей
Моніторинг стану використовує визначені методи для розуміння та відстеження робочого стану обладнання. Діагностика несправностей аналізує інформацію моніторингу стану разом з принципами роботи обладнання, структурними характеристиками, робочими параметрами та історичними даними. Вона може прогнозувати потенційні несправності та оцінювати несправності, що виникли або розвиваються, включаючи їх характер, категорію, серйозність, місцезнаходження та тенденцію.
Загальні параметри моніторингу для підйомних машин включають вантажопідйомність, вантажний момент, висоту підйому або глибину опускання, відстань ходу, виліт, перекіс мосту, горизонтальність, швидкість вітру, кут повороту, безпечну відстань між механізмами на одних і тих самих або різних рейках, вертикальність аутригерів, час роботи, сумарний час роботи та кожен робочий цикл.
До поширених контрольованих умов належать стан двигунів, гальм, частотно-регульованих приводів, пристроїв захисту від вітру та протиковзких пристроїв, блокувань, кінцевих вимикачів дверей, блокувань між механізмами, налаштувань робочих умов, котушок силових кабелів та наскрізних або перехідних секцій. Моніторинг також може охоплювати відеосистеми та самоперевірку жорсткості та міцності мосту в режимі реального часу.
2.6 Онлайн-моніторинг у режимі реального часу та дистанційна діагностика
Системи моніторингу в реальному часі та дистанційної діагностики зазвичай поєднують моніторинг датчиків, бездротову передачу в реальному часі, управління даними, інформаційні запити, аналіз першопричин, аналіз тенденцій, експертну діагностику, прогнозування стану та дистанційний моніторинг на основі Інтернету речей.
Встановлення шлюзу моніторингу на існуючому обладнанні та передача даних про роботу та несправності через мережі Wi-Fi або стільниковий зв'язок може забезпечити дистанційний моніторинг та візуалізоване керування. Для нового обладнання систему дистанційного керування можна інтегрувати в єдину платформу управління обладнанням та підключити до системи управління технічним обслуговуванням активів, щоб підвищити ефективність технічного обслуговування та продуктивність обладнання.
Після бездротового збору даних про стан обладнання в режимі реального часу, система може автоматично генерувати плани технічного обслуговування та перевірки, а також поступово впроваджувати прогнозне технічне обслуговування на основі стану за допомогою аналізу даних.
Прогнозне технічне обслуговування використовує моніторинг стану та діагностику несправностей як основу, а планування технічного обслуговування базується на фактичному стані обладнання та виробничих потребах. Його цілі включають виявлення ранніх ознак несправності, визначення типу несправності, її серйозності, місця розташування та тенденції розвитку, а також уникнення або зменшення серйозних інцидентів. Коли виникає несправність, система також може зафіксувати весь процес усунення несправності для підтримки аналізу першопричини та майбутніх удосконалень.
2.7 Інтегрований моніторинг та управління обладнанням
Для різних схем зберігання та вимог, що стосуються сипучих матеріалів, коробок, рулонів та інших вантажів, інтелектуальна система моніторингу та управління мостовим краном може поєднувати ідентифікацію вантажу, просторове позиціонування, автоматичне зберігання та вилучення, а також моніторинг стану. Система може включати підсистему інтерфейсу, підсистему управління місцезнаходженням та запасами, підсистему ідентифікації вантажу, підсистему диспетчеризації та роботи крана, а також підсистему просторового позиціонування. Разом ці функції підтримують ефективну, безпечну та інтелектуальну роботу мостового крана.
3. Висновок
Попит на інтелектуальні мостові крани зростає в інтелектуальному виробництві, інтелектуальній логістиці та інтелектуальному обслуговуванні. Описані вище технології можна інтегрувати за допомогою програмного забезпечення, продуктів та технологій керування в інтелектуальні рішення для мостових кранів та комплексні системи обладнання. Застосування включають переміщення робочих станцій у металургії, паперовому виробництві та автомобілебудуванні, а також зберігання та обробку матеріалів у логістиці.
Суть інтелектуального мостового крана полягає не лише в додаванні частотно-регульованого приводу, дистанційного керування чи платформи моніторингу. Це здатність формувати повний цикл, що охоплює ідентифікацію вантажу, просторове позиціонування, автоматичне керування, планування шляху, контроль коливань, моніторинг стану, діагностику несправностей та управління обладнанням. Завдяки автоматичному виконанню технологічних операцій, запису робочого стану в режимі реального часу та підтримці прогнозного обслуговування, інтелектуальні мостові крани можуть підвищити ефективність роботи, зменшити експлуатаційні витрати та витрати на технічне обслуговування, а також надавати дані для кращого проектування, технічного обслуговування та забезпечення власної безпеки обладнання.

Мене звати Сінді, я маю 10-річний досвід роботи в крановій промисловості та накопичив багаті професійні знання. Я вибрав задовільні крани для 500+ клієнтів. Якщо у вас є якісь потреби або запитання щодо кранів, будь ласка, не соромтеся зв’язатися зі мною, я використаю свої знання та практичний досвід, щоб допомогти вам вирішити проблему!
Надішліть свій запит
- Електронна пошта: sales@hndfcrane.com
- WhatsApp: +86 191 3738 6654
- Телеграма: +86 191 3738 6654
- Тел.: +86-373-581 8299
- Факс: +86-373-215 7000
- Додати: промисловий район Чаннао, місто Сіньсян, провінція Хенань, Китай
 WeChat
- Мостові крани
- Двобалочні мостові крани
- Однобалочні мостові крани
- Однобалкові мостові крани європейського типу
- Вибухозахищені мостові крани
- Грейферні та магнітні мостові крани
- Монорельсові крани
- Ливарні мостові крани
- Крани для робочих станцій: легка конструкція, просте встановлення та безпроблемна експлуатація
- Стріловидні крани
- Настінні стрілові крани
- Настінні пересувні стрілові крани
- Окремо стоячі стрілові крани
- Алюмінієві стрілові крани: легкий, плавно обертається стріла для легкого підйому
- Балансувальні стрілові крани: ефективне легке підйомне навантаження для механічного складання на короткі відстані
- Ручні вільностоячі стрілові крани: ефективні рішення для ручного підйому вантажів для операцій в обмеженому просторі
- Електричні окремостоячі стрілові крани: повністю електричне рішення для швидкого підйому великої вантажопідйомності
- Шарнірно-колінчасті стрілові крани: точне підйомне навантаження з подвійною гнучкістю стріли
- Козлові крани
- Двобалочні козлові крани
- Напівкозлові крани
- Однобалочні козлові крани
- Фермові козлові крани
- Контейнерні козлові крани
- Регульовані козлові крани
- Портативні козлові крани
- Європейські козлові крани
- Галузі промисловості
- Загальне виробництво
- Поводження з відходами
- Збірний
- потужність
- Камінь
- виготовлення паперу
- Виробництво металу
- Будівництво мостів
- Портові крани: для обробки контейнерів та сипучих матеріалів
- Мостові крани для нафтогазової промисловості: підвищення операційної ефективності
- Морські крани для ефективного завантаження вантажів на судна
- Мостові крани для автомобільної промисловості: ефективні рішення для автоматизації
- Електричні підйомники
- Електричні канатні підйомники
- Талі ланцюгові електричні
- Електричні підйомники європейського типу
- Європейські електричні ланцюгові талі: плавна робота, низький рівень шуму та енергоефективність
- Ручні важільні талі: ідеально підходять для вантажопідйомних робіт
- Ручні ланцюгові талі: ручний підйом для місць без електропостачання
- Електричні підйомники з низьким висотою: компактний дизайн для максимального використання простору
- Пневматичні ланцюгові талі: плавне керування для промислового використання
- Вибухозахищені ручні ланцюгові талі: іскростійка конструкція з мідного сплаву для небезпечних зон
- Вибухобезпечні електричні ланцюгові талі для підйому вантажів у небезпечних зонах
- про
- Справи
- Новини
- Часті запитання
- Завантажити
- Блоги
- Інструменти для розрахунку навантаження на колеса крана онлайн
- VR Панорама
- Зв'яжіться з нами
- Електронна пошта: sales@hndfcrane.com
- WhatsApp: +86 191 3738 6654
- Телеграма: +86 191 3738 6654
- Тел.: +86-373-581 8299
-
