
-
Branże
-

Produkcja ogólna
-

Zarządzanie odpadami
-

Prefabrykaty
-

Moc
-

Kamień
-

Papiernictwo
-

Produkcja metalowa
-

Budowa mostu
-

Suwnice portowe: do obsługi kontenerów i materiałów masowych
-

Suwnice dla przemysłu naftowego i gazowego: Zwiększ wydajność operacyjną
-

Dźwigi morskie zapewniające efektywny załadunek ładunków na statkach
-

Suwnice dla przemysłu motoryzacyjnego: wydajne rozwiązania automatyzacyjne
-

Rozwiązania suwnicowe dla kolei: układanie torów, konserwacja taboru kolejowego i obsługa kontenerów
-

Suwnice pomostowe do żywności i napojów: niezawodne rozwiązania zapewniające efektywną obsługę
-

Suwnice pomostowe do wydajnej produkcji cementu, szkła, cegieł i prefabrykatów betonowych
-

Suwnice dla przemysłu lotniczego: konserwacja i montaż samolotów
-

Suwnice pomostowe dla lotnictwa i kosmonautyki: precyzyjne podnoszenie podczas startów i transportu rakiet
-
-
Produkty
-
Suwnice
-

Suwnice jednodźwigarowe
-

Suwnice dwudźwigarowe
-

Suwnice pomostowe jednodźwigarowe typu europejskiego
-

Suwnice dwudźwigarowe typu europejskiego
-

Suwnice przeciwwybuchowe
-

Chwytaki i suwnice magnetyczne
-

Żurawie jednoszynowe
-

Suwnice odlewnicze
-

Suwnice izolacyjne
-

Suwnice o niskim prześwicie
-

Chwyć dźwigi pomostowe
-

Suwnice kadziowe
-

Suwnice podwieszane
-

Suwnice elektromagnetyczne
-

Suwnice stanowiskowe: lekka konstrukcja, łatwa instalacja i bezproblemowa obsługa
-

Suwnice mostowe wolnostojące
-

Suwnica mostowa montowana na suficie
-

Suwnice ręczne
-
-
Suwnice
-

Suwnice półbramowe
-

Jednodźwigarowe suwnice bramowe
-

Suwnice bramowe dwudźwigarowe
-

Kontenerowe suwnice bramowe
-

Kratownicowe suwnice bramowe
-

Regulowane suwnice bramowe
-

Przenośne suwnice bramowe
-

Europejskie suwnice bramowe
-

Aluminiowe suwnice bramowe
-

Suwnice bramowe kontenerowe z oponami gumowymi
-

Suwnice bramowe kontenerowe montowane na szynach
-

Suwnica bramowa stoczniowa
-

Europejskie suwnice bramowe jednodźwigarowe
-

Europejskie suwnice bramowe dwudźwigarowe
-
-
Żurawie
-

Żurawie wolnostojące
-

Żurawie przesuwne ścienne
-

Żurawie ścienne
-

Żurawie wysięgnikowe
-

Elektryczne żurawie wolnostojące
-

Ręczne żurawie wolnostojące
-

Żurawie wysięgnikowe aluminiowe
-

Żurawie przegubowe
-

Inteligentne żurawie wysięgnikowe
-

Żurawie wysięgnikowe zgodne ze standardem FEM
-

Przenośne żurawie wysięgnikowe
-
-
Specjalne dźwigi
-

Żurawie portalowe
-

Suwnice do pomieszczeń czystych
-

Mobilne podnośniki łodzi
-

Suwnica bramowa z osłoną do wiercenia tuneli
-

Nośniki bramowe
-

System obsługi segmentów
-

Suwnice transferowe z blokadą cynkową
-

Suwnica do układania bloków węglowych anodowych
-

Suwnica układnicowa
-

Suwnica z miedzi elektrolitycznej
-
- Wciągniki elektryczne
- Wózki transferowe
-
Suwnice
-
Części dźwigów
-
Chwytaki wiaderkowe
-

Elektryczny chwytak ze stali nierdzewnej
-

Mechaniczne chwytaki do skórek pomarańczowych na cztery liny
-

Mechaniczny chwytak czterolinowy typu clamshell
-

Chwytaki prostokątne elektrohydrauliczne
-

Chwytaki muszlowe elektrohydrauliczne
-

Chwytaki hydrauliczne do skórek pomarańczy, hydrauliczne chwytaki do kaktusów
-

Chwytak silnika elektrycznego
-

Elektryczny chwytak jednoszynowy z wciągnikiem jednoszynowym
-

Zdalnie sterowane chwytaki muszlowe
-

Mechaniczne chwytaki dwulinowe
-

Chwytaki do drewna
-

Pojedynczy chwytak linowy
-

Maszyny do czyszczenia koszy na śmieci
-

Chwytaki pogłębiarskie
-

Chwytaki do przycinania
-
- Rozpieracz dźwigu
-
Części zamienne do dźwigów
-

Snopy dźwigowe
-

krążki linowe
-

Żurawowy bęben linowy
-

Wózek dźwigowy
-

Wyciągarka elektryczna
-

Kabina operatora dźwigu
-

Hamulce suwnicowe
-

Kable suwnicowe
-

Prowadnice linowe suwnic
-

Przewody suwnicowe i linie zasilające
-

Szyny suwnicowe
-

Zaciski szynowe suwnicy
-

Silniki suwnic
-

Reduktory suwnicowe
-

Sprzęgła do suwnicy
-
- Koła dźwigu
-
Chwytaki wiaderkowe
- Firma
- Kontakt























-
Branże
-
Produkcja ogólna
-
Zarządzanie odpadami
-
Prefabrykaty
-
Moc
-
Kamień
-
Papiernictwo
-
Produkcja metalowa
-
Budowa mostu
-
Suwnice portowe: do obsługi kontenerów i materiałów masowych
-
Suwnice dla przemysłu naftowego i gazowego: Zwiększ wydajność operacyjną
-
Dźwigi morskie zapewniające efektywny załadunek ładunków na statkach
-
Suwnice dla przemysłu motoryzacyjnego: wydajne rozwiązania automatyzacyjne
-
Rozwiązania suwnicowe dla kolei: układanie torów, konserwacja taboru kolejowego i obsługa kontenerów
-
Suwnice pomostowe do żywności i napojów: niezawodne rozwiązania zapewniające efektywną obsługę
-
Suwnice pomostowe do wydajnej produkcji cementu, szkła, cegieł i prefabrykatów betonowych
-
Suwnice dla przemysłu lotniczego: konserwacja i montaż samolotów
-
Suwnice pomostowe dla lotnictwa i kosmonautyki: precyzyjne podnoszenie podczas startów i transportu rakiet
-
-
Produkty
-
Suwnice
-
Suwnice jednodźwigarowe
-
Suwnice dwudźwigarowe
-
Suwnice pomostowe jednodźwigarowe typu europejskiego
-
Suwnice dwudźwigarowe typu europejskiego
-
Suwnice przeciwwybuchowe
-
Chwytaki i suwnice magnetyczne
-
Żurawie jednoszynowe
-
Suwnice odlewnicze
-
Suwnice izolacyjne
-
Suwnice o niskim prześwicie
-
Chwyć dźwigi pomostowe
-
Suwnice kadziowe
-
Suwnice podwieszane
-
Suwnice elektromagnetyczne
-
Suwnice stanowiskowe: lekka konstrukcja, łatwa instalacja i bezproblemowa obsługa
-
Suwnice mostowe wolnostojące
-
Suwnica mostowa montowana na suficie
-
Suwnice ręczne
-
-
Suwnice
-
Suwnice półbramowe
-
Jednodźwigarowe suwnice bramowe
-
Suwnice bramowe dwudźwigarowe
-
Kontenerowe suwnice bramowe
-
Kratownicowe suwnice bramowe
-
Regulowane suwnice bramowe
-
Przenośne suwnice bramowe
-
Europejskie suwnice bramowe
-
Aluminiowe suwnice bramowe
-
Suwnice bramowe kontenerowe z oponami gumowymi
-
Suwnice bramowe kontenerowe montowane na szynach
-
Suwnica bramowa stoczniowa
-
Europejskie suwnice bramowe jednodźwigarowe
-
Europejskie suwnice bramowe dwudźwigarowe
-
-
Żurawie
-
Żurawie wolnostojące
-
Żurawie przesuwne ścienne
-
Żurawie ścienne
-
Żurawie wysięgnikowe
-
Elektryczne żurawie wolnostojące
-
Ręczne żurawie wolnostojące
-
Żurawie wysięgnikowe aluminiowe
-
Żurawie przegubowe
-
Inteligentne żurawie wysięgnikowe
-
Żurawie wysięgnikowe zgodne ze standardem FEM
-
Przenośne żurawie wysięgnikowe
-
-
Specjalne dźwigi
-
Żurawie portalowe
-
Suwnice do pomieszczeń czystych
-
Mobilne podnośniki łodzi
-
Suwnica bramowa z osłoną do wiercenia tuneli
-
Nośniki bramowe
-
System obsługi segmentów
-
Suwnice transferowe z blokadą cynkową
-
Suwnica do układania bloków węglowych anodowych
-
Suwnica układnicowa
-
Suwnica z miedzi elektrolitycznej
-
- Wciągniki elektryczne
- Wózki transferowe
-
Suwnice
-
Części dźwigów
-
Chwytaki wiaderkowe
-
Elektryczny chwytak ze stali nierdzewnej
-
Mechaniczne chwytaki do skórek pomarańczowych na cztery liny
-
Mechaniczny chwytak czterolinowy typu clamshell
-
Chwytaki prostokątne elektrohydrauliczne
-
Chwytaki muszlowe elektrohydrauliczne
-
Chwytaki hydrauliczne do skórek pomarańczy, hydrauliczne chwytaki do kaktusów
-
Chwytak silnika elektrycznego
-
Elektryczny chwytak jednoszynowy z wciągnikiem jednoszynowym
-
Zdalnie sterowane chwytaki muszlowe
-
Mechaniczne chwytaki dwulinowe
-
Chwytaki do drewna
-
Pojedynczy chwytak linowy
-
Maszyny do czyszczenia koszy na śmieci
-
Chwytaki pogłębiarskie
-
Chwytaki do przycinania
-
- Rozpieracz dźwigu
-
Części zamienne do dźwigów
-
Snopy dźwigowe
-
krążki linowe
-
Żurawowy bęben linowy
-
Wózek dźwigowy
-
Wyciągarka elektryczna
-
Kabina operatora dźwigu
-
Hamulce suwnicowe
-
Kable suwnicowe
-
Prowadnice linowe suwnic
-
Przewody suwnicowe i linie zasilające
-
Szyny suwnicowe
-
Zaciski szynowe suwnicy
-
Silniki suwnic
-
Reduktory suwnicowe
-
Sprzęgła do suwnicy
-
- Koła dźwigu
-
Chwytaki wiaderkowe
- Firma
- Kontakt



Definicja inteligentnych suwnic i kluczowe technologie
Spis treści
Wiele suwnic pomostowych jest obecnie wyposażonych w napędy o zmiennej częstotliwości, zdalne sterowanie, platformy monitorujące lub funkcje zapobiegające kołysaniu. Jednak samo połączenie tych funkcji nie czyni suwnicy prawdziwie inteligentną. Inteligentne technologie suwnic pomostowych muszą umożliwiać suwnicy identyfikację ładunku, określenie własnego położenia i środowiska pracy, zaplanowanie trasy przejazdu, kontrolowanie kołysania ładunku oraz podejmowanie decyzji konserwacyjnych na podstawie stanu sprzętu.
Innymi słowy, inteligencja nie polega jedynie na poruszaniu dźwigiem. Chodzi o umożliwienie mu wykrywania, analizowania, podejmowania decyzji, wykonywania działań i odbierania informacji zwrotnych. W tym artykule omówiono kluczowe technologie niezbędne do autonomicznej obsługi dźwigu, w tym identyfikację ładunku, pozycjonowanie przestrzenne, inteligentne urządzenia podnoszące, planowanie trasy, monitorowanie stanu i zintegrowane zarządzanie sprzętem.
1. Czym jest inteligentna suwnica?
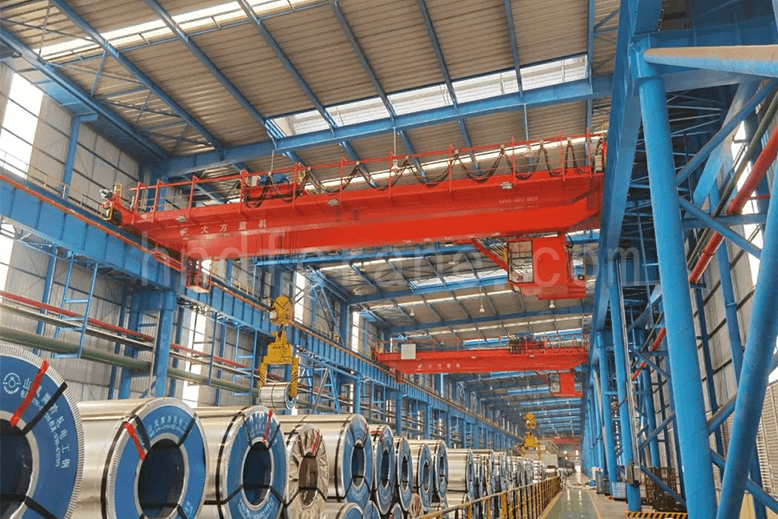
W porównaniu z konwencjonalnym dźwigiem, inteligentna suwnica pomostowa oferuje więcej niż tylko zastępstwo dla ręcznej pracy fizycznej. Może również zastąpić lub wspomóc część pracy poznawczej operatora. Czujniki, inteligentne oprogramowanie do podejmowania decyzji i dźwig są zintegrowane, aby zapewnić wykrywanie, analizę, wnioskowanie, podejmowanie decyzji i sterowanie. Umożliwia to interakcję i koordynację między ludźmi, maszynami i materiałami.
Inteligentny system sterowania może wykonywać część zadań operatora związanych z wykrywaniem, oceną i realizacją. Pozwala on dźwigowi dostosowywać się do zmian w środowisku pracy oraz identyfikować obciążenie, monitorować stan, automatycznie obsługiwać urządzenie i zarządzać nim. Podstawowy przepływ pracy pozostaje podobny do tego w konwencjonalnym dźwigu, ale inteligentne funkcje dodają funkcje wykrywania, podejmowania decyzji i realizacji, zapewniając bardziej autonomiczną pracę.
2. Kluczowe technologie inteligentnych suwnic
Aby zastąpić lub wspomóc operatora w procesie wykrywania, podejmowania decyzji i realizacji zadań, dźwig musi być w stanie wykryć położenie ładunku, zidentyfikować go i zweryfikować, automatycznie podnosić i umieszczać ładunki, wybierać i optymalizować ścieżki ruchu, tłumić kołysanie w elastycznym systemie podnoszenia, precyzyjnie zatrzymywać się w miejscu docelowym oraz monitorować własny stan pracy. Musi również potrafić diagnozować usterki i generować alarmy podczas pracy automatycznej.
2.1 Identyfikacja ładunku, weryfikacja, informacja zwrotna i przechowywanie danych
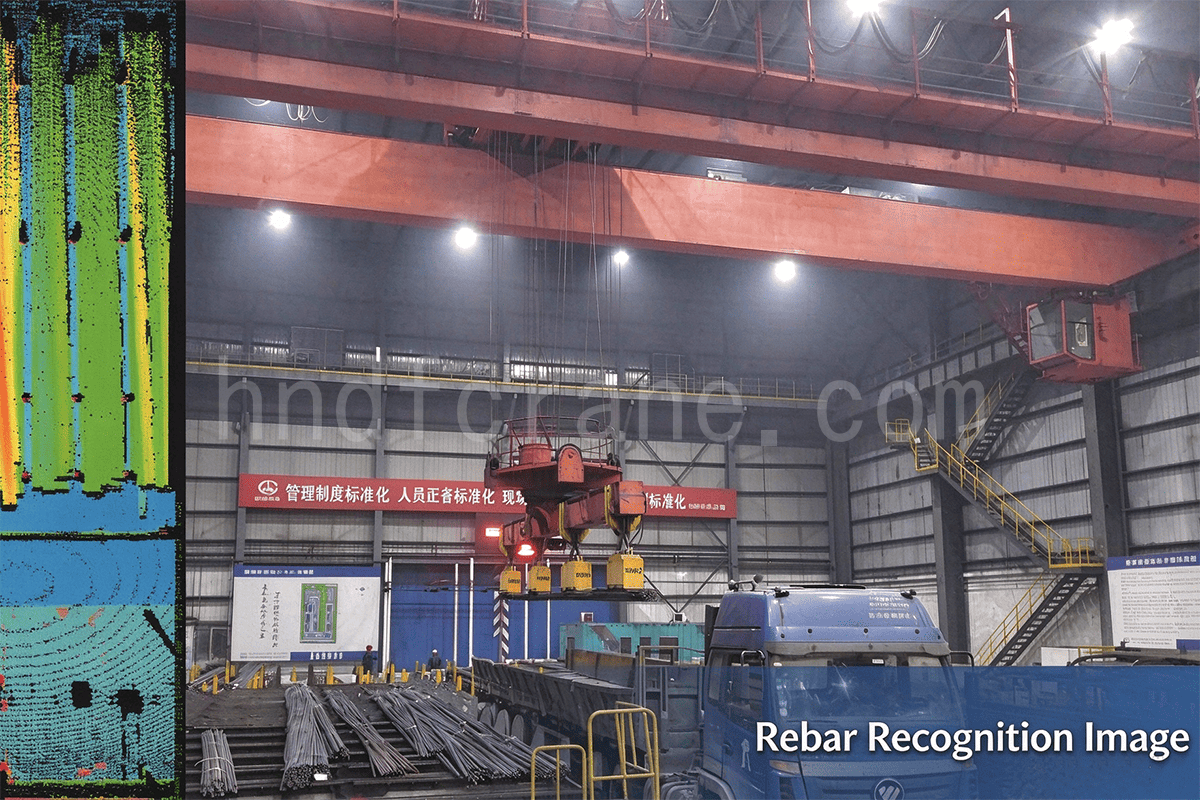
Ładunki, ze względu na kształt, opakowanie oraz sposób przechowywania lub transportu, mogą obejmować zwoje, takie jak stal, papier i zwoje folii; pudełka, takie jak kontenery, pojemniki na materiały i skrzynki transferowe; bloki, takie jak blachy stalowe, kęsy i elementy tuneli osłonowych; wiązki, takie jak rury stalowe, pręty zbrojeniowe, szyny i profile; szpule, takie jak zwoje kabli i prętów stalowych; pojedyncze przedmioty, takie jak wiadra i kadzie; oraz długie elementy, takie jak szyny, belki dwuteowe, belki H i belki konstrukcyjne.
Automatyczna identyfikacja, weryfikacja i przekazywanie informacji zwrotnych o ładunkach w różnych stanach stanowi podstawę standaryzowanego kodowania, gromadzenia, identyfikacji, zarządzania i transmisji danych. Odpowiednie technologie obejmują rozpoznawanie kodów kreskowych, RFID, rozpoznawanie mowy, optyczne rozpoznawanie znaków, identyfikację magnetyczną, rozpoznawanie obrazów, rozpoznawanie wzorców i rozpoznawanie biometryczne. Informacje o ładunkach przechowywane po identyfikacji i weryfikacji powinny być szeroko stosowane, stabilne i trudne do powielenia.
2.2 Pozycjonowanie przestrzenne
Niektóre zaawansowane dźwigi wykorzystują pozycjonowanie trójwymiarowe, ale dokładność pozycjonowania może być nadal ograniczona przez nagromadzone błędy w całym systemie maszyny. Popularne metody pozycjonowania można podzielić na dwie kategorie:
- Adresowanie względne: zwykle z wykorzystaniem enkoderów obrotowych, pomiaru odległości laserem lub radarem i rozpoznawania wizualnego.
- Adresowanie absolutne: zwykle z wykorzystaniem wyłączników krańcowych, kabli kodowanych, takich jak szyny zbiorcze Graya, enkoderów liniowych, kodów kreskowych BPS, systemów zębatkowo-łańcuchowych oraz adresowania absolutnego w czasie rzeczywistym za pomocą radia, podczerwieni, bezprzewodowej sieci RF, GPS lub podobnych systemów.
Wraz z rozwojem komunikacji bezprzewodowej, dokładność pozycjonowania w sieciach komórkowych i technologiach pozycjonowania wewnątrz budynków, takich jak Wi-Fi, Bluetooth, podczerwień, ultraszerokopasmowa technologia RFID i ultradźwięki, stale się poprawia. Technologie te są stopniowo stosowane do pozycjonowania urządzeń mechanicznych.
Pozycjonowanie dźwigu obejmuje więcej niż tylko monitorowanie kształtu ładunku, wykrywanie pustych miejsc składowania i określanie jedno-, dwu- lub trójwymiarowej pozycji ładunku. Obejmuje również jedno-, dwu- i trójwymiarowe pozycjonowanie osprzętu do podnoszenia, takiego jak haki, widły, urządzenia ssące, chwytaki i wiadra.
Ponieważ dźwigi operują na dużych obszarach, pojedyncza metoda pozycjonowania często nie zapewnia wymaganej dokładności w złożonych środowiskach. Dlatego w przypadku dużych obszarów i złożonych zastosowań często łączy się „adresowanie względne + pozycjonowanie absolutne”. W porównaniu z zastosowaniem wyłącznie adresowania względnego lub absolutnego, ta łączona metoda może zapewnić lepszą dokładność, stabilność i efektywność kosztową, jednocześnie stawiając niższe wymagania dotyczące jakości konstrukcji budowlanych.
2.3 Inteligentne osprzęty podnoszące
Tradycyjne dźwigi wykorzystują głównie haki jako elementy podnoszące. Zazwyczaj wymagają one ręcznego montażu i demontażu i nadają się do ograniczonego zakresu typów ładunków, co ogranicza poziom automatyzacji sprzętu do transportu materiałów.
W przypadku różnych ładunków, takich jak materiały sypkie, pudła, butelki i zwoje, inteligentna suwnica może wymagać automatycznych urządzeń podnoszących lub inteligentnych urządzeń podnoszących. Mogą to być np. automatyczne zwalnianie. haczyki, Haki Cpodnośniki elektromagnetyczne, podnośniki próżniowe, widły, zaciski, uchwyty, belki podnoszące, rozpieracze pojemników, kadzie, chwytać wiadrai chwytaków. Opracowanie automatycznego osprzętu lub inteligentnego urządzenia podnoszącego, odpowiedniego do rodzaju ładunku, jest kluczowym krokiem w umożliwieniu automatycznego składowania i pobierania.
2.4 Planowanie ścieżki i elektroniczna kontrola antykołysania dla elastycznych systemów podnoszenia
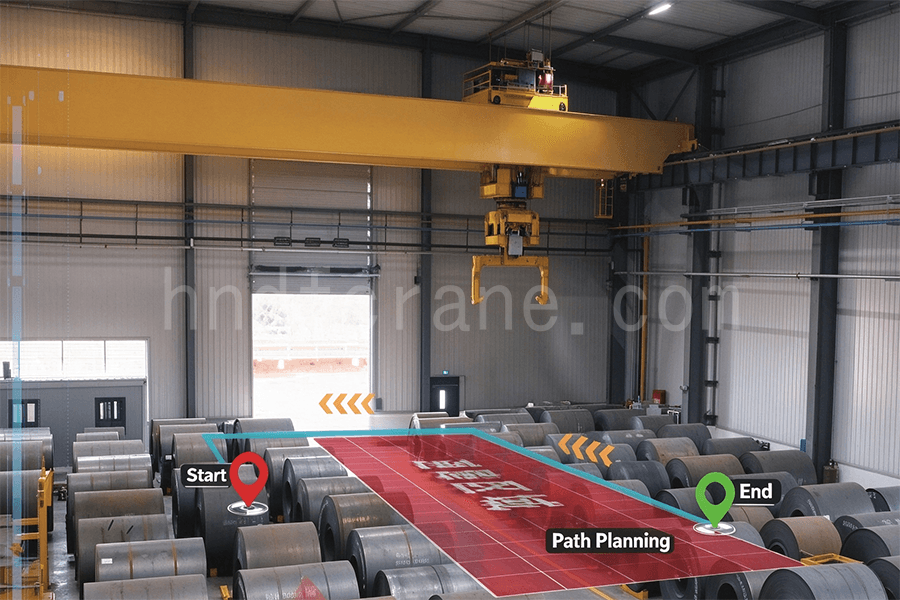
Planowanie tras przejazdu i kontrola położenia zapobiegająca kołysaniu się w elastycznych systemach podnoszenia są niezbędne do automatycznej obsługi suwnicy. Przyspieszanie i zwalnianie mostu i wózka, a także podnoszenie ładunku, może powodować jego kołysanie. Zmniejsza to wydajność operacyjną i zwiększa ryzyko wypadku.
Metody sterowania w pętli otwartej i zamkniętej są powszechnie stosowane do planowania ścieżki i kontroli kołysania. Metody pętli otwartej obejmują głównie pozycjonowanie oparte na kształtowaniu sygnału wejściowego i kontrolę kołysania oraz pozycjonowanie oparte na planowaniu trajektorii i kontrolę kołysania. Metody pętli zamkniętej obejmują linearyzację sprzężenia zwrotnego, sterowanie z harmonogramem wzmocnienia, sterowanie w trybie ślizgowym, sterowanie predykcyjne, sterowanie rozmyte, sterowanie siecią neuronową i sterowanie oparte na pasywności.
Statyczne planowanie ścieżki jest zazwyczaj wystarczające, gdy przeszkody pozostają w stałych, znanych pozycjach. Gdy położenia przeszkód nie można określić z wyprzedzeniem lub gdy w tym samym obszarze pracuje wiele dźwigów, dynamiczne planowanie ścieżki jest niezbędne do wygenerowania bezpiecznej ścieżki online. Odpowiednie algorytmy planowania obejmują metodę sztucznego pola potencjału, metodę probabilistycznej mapy drogowej, metodę szybkiego eksplorowania drzewa losowego, algorytmy genetyczne i algorytmy kolonii mrówek.
Rozwój bezprzewodowej komunikacji mobilnej umożliwia instalację żyroskopów, czujników przyspieszenia, czujników kierunku i podobnych urządzeń na urządzeniach dźwigowych, co pozwala na lepsze trójwymiarowe pozycjonowanie ładunku, planowanie trasy i kontrolę zapobiegającą kołysaniu.
2.5 Monitorowanie stanu i automatyczna diagnostyka usterek
Monitorowanie stanu wykorzystuje zdefiniowane metody do zrozumienia i śledzenia stanu pracy sprzętu. Diagnostyka usterek analizuje informacje z monitorowania stanu wraz z zasadami działania sprzętu, jego charakterystyką konstrukcyjną, parametrami operacyjnymi i danymi historycznymi. Umożliwia prognozowanie potencjalnych usterek i ocenę usterek, które wystąpiły lub się rozwijają, w tym ich charakteru, kategorii, wagi, lokalizacji i trendu.
Do typowych parametrów monitorowania maszyn dźwigowych należą: udźwig, moment obciążenia, wysokość podnoszenia lub głębokość opuszczania, odległość przesuwu, wysięg, pochylenie mostu, równość, prędkość wiatru, kąt obrotu, bezpieczna odległość między mechanizmami na tej samej lub różnych szynach, pionowość podpór, czas pracy, łączny czas pracy i każdy cykl roboczy.
Do typowych monitorowanych parametrów należą stan silników, hamulców, napędów o zmiennej częstotliwości, zabezpieczeń przeciwwiatrowych i antypoślizgowych, blokad, wyłączników krańcowych drzwi, blokad między mechanizmami, ustawień stanu pracy, zwijaczy kabli zasilających oraz sekcji przelotowych lub przesyłowych. Monitorowanie może również obejmować systemy wizyjne oraz samodzielną kontrolę sztywności i wytrzymałości mostu w czasie rzeczywistym.
2.6 Monitorowanie online w czasie rzeczywistym i zdalna diagnostyka
Systemy monitorowania w czasie rzeczywistym i zdalnej diagnostyki zazwyczaj łączą w sobie monitorowanie czujników, bezprzewodową transmisję w czasie rzeczywistym, zarządzanie danymi, zapytania informacyjne, analizę przyczyn źródłowych, analizę trendów, specjalistyczną diagnostykę, prognozowanie stanu i zdalne monitorowanie oparte na IoT.
Zainstalowanie bramki monitorującej na istniejącym sprzęcie i przesyłanie danych operacyjnych i błędów przez sieć Wi-Fi lub sieć komórkową umożliwia zdalne monitorowanie i wizualizację zarządzania. W przypadku nowego sprzętu, system zdalnego zarządzania można zintegrować z ujednoliconą platformą zarządzania sprzętem i połączyć z systemem zarządzania utrzymaniem zasobów, aby poprawić efektywność konserwacji i wydajność sprzętu.
Po bezprzewodowym zebraniu danych o stanie sprzętu w czasie rzeczywistym system może automatycznie generować plany konserwacji i przeglądów oraz stopniowo wdrażać predykcyjną konserwację opartą na stanie technicznym poprzez analizę danych.
Konserwacja predykcyjna opiera się na monitorowaniu stanu i diagnostyce usterek, a planowanie konserwacji opiera się na rzeczywistym stanie sprzętu i potrzebach produkcyjnych. Jej cele obejmują identyfikację wczesnych oznak awarii, określenie rodzaju, wagi, lokalizacji i trendu rozwoju usterki oraz unikanie lub ograniczanie poważnych incydentów. W przypadku wystąpienia usterki system może również rejestrować cały proces jej powstawania, co ułatwia analizę przyczyn źródłowych i przyszłe ulepszenia.
2.7 Zintegrowane monitorowanie i zarządzanie sprzętem
W przypadku różnych układów magazynowania i wymagań dotyczących materiałów masowych, pudeł, zwojów i innych ładunków, inteligentny system monitorowania i zarządzania suwnicą może łączyć identyfikację ładunku, pozycjonowanie przestrzenne, automatyczne magazynowanie i pobieranie oraz monitorowanie stanu. System może obejmować podsystem interfejsu, podsystem zarządzania lokalizacją i zapasami, podsystem identyfikacji ładunku, podsystem wysyłki i obsługi suwnicy oraz podsystem pozycjonowania przestrzennego. Wszystkie te funkcje wspierają wydajną, bezpieczną i inteligentną pracę suwnicy.
3. Wnioski
Zapotrzebowanie na inteligentne suwnice rośnie w obszarze inteligentnej produkcji, inteligentnej logistyki i inteligentnego utrzymania ruchu. Opisane powyżej technologie można zintegrować za pomocą oprogramowania, produktów i technologii sterowania w inteligentne rozwiązania suwnicowe i kompletne systemy sprzętowe. Zastosowania obejmują transfer stanowisk roboczych w metalurgii, papiernictwie i przemyśle motoryzacyjnym, a także magazynowanie i obsługę materiałów w logistyce.
Istotą inteligentnej suwnicy pomostowej nie jest jedynie dodanie napędu o zmiennej częstotliwości, zdalnego sterowania czy platformy monitorującej. Chodzi o możliwość utworzenia kompletnej pętli obejmującej identyfikację ładunku, pozycjonowanie przestrzenne, automatyczną obsługę, planowanie trasy, kontrolę przechyłów, monitorowanie stanu, diagnostykę usterek i zarządzanie sprzętem. Dzięki automatycznemu wykonywaniu operacji procesowych, rejestrowaniu stanu operacyjnego w czasie rzeczywistym i wspieraniu konserwacji predykcyjnej, inteligentne suwnice pomostowe mogą poprawić wydajność operacyjną, obniżyć koszty eksploatacji i konserwacji oraz dostarczać dane do lepszego projektowania, konserwacji i bezpieczeństwa wewnętrznego sprzętu.

Jestem Cindy, mam 10 lat doświadczenia w branży dźwigowej i zgromadziłam bogactwo wiedzy zawodowej. Wybrałam satysfakcjonujące dźwigi dla ponad 500 klientów. Jeśli masz jakiekolwiek potrzeby lub pytania dotyczące dźwigów, skontaktuj się ze mną, wykorzystam swoją wiedzę specjalistyczną i praktyczne doświadczenie, aby pomóc Ci rozwiązać problem!
Wyślij zapytanie
- E-mail: sprzedaż@hndfcrane.com
- WhatsApp: +86 191 3738 6654
- Telegram: +86 191 3738 6654
- Tel: +86-373-581 8299
- Faks: +86-373-215 7000
- Dodaj: dzielnica przemysłowa Changnao, miasto Xinxiang, prowincja Henan, Chiny
 WeChat
- Suwnice
- Suwnice dwudźwigarowe
- Suwnice jednodźwigarowe
- Suwnice pomostowe jednodźwigarowe typu europejskiego
- Suwnice przeciwwybuchowe
- Chwytaki i suwnice magnetyczne
- Żurawie jednoszynowe
- Suwnice odlewnicze
- Suwnice stanowiskowe: lekka konstrukcja, łatwa instalacja i bezproblemowa obsługa
- Żurawie
- Żurawie ścienne
- Żurawie przesuwne ścienne
- Żurawie wolnostojące
- Żurawie wysięgnikowe aluminiowe: lekkie, płynnie obracające się ramię ułatwiające podnoszenie
- Żurawie wysięgnikowe Balance: wydajne podnoszenie lekkie przy montażu mechanicznym na krótkich dystansach
- Żurawie wysięgnikowe ręczne wolnostojące: wydajne rozwiązania ręcznego podnoszenia do operacji w ograniczonej przestrzeni
- Elektryczne żurawie wolnostojące: w pełni elektryczne rozwiązanie do szybkiego podnoszenia o dużej ładowności
- Żurawie z wysięgnikiem przegubowym: precyzyjne podnoszenie z elastycznością dwóch ramion
- Suwnice
- Suwnice bramowe dwudźwigarowe
- Suwnice półbramowe
- Jednodźwigarowe suwnice bramowe
- Kratownicowe suwnice bramowe
- Kontenerowe suwnice bramowe
- Regulowane suwnice bramowe
- Przenośne suwnice bramowe
- Europejskie suwnice bramowe
- Branże
- Produkcja ogólna
- Zarządzanie odpadami
- Prefabrykaty
- Moc
- Kamień
- Papiernictwo
- Produkcja metalowa
- Budowa mostu
- Suwnice portowe: do obsługi kontenerów i materiałów masowych
- Suwnice dla przemysłu naftowego i gazowego: Zwiększ wydajność operacyjną
- Dźwigi morskie zapewniające efektywny załadunek ładunków na statkach
- Suwnice dla przemysłu motoryzacyjnego: wydajne rozwiązania automatyzacyjne
- Wciągniki elektryczne
- Elektryczne wciągniki linowe
- Elektryczne wciągniki łańcuchowe
- Wciągniki elektryczne typu europejskiego
- Europejskie wciągniki łańcuchowe elektryczne: płynna praca, niski poziom hałasu i energooszczędność
- Wciągniki dźwigniowe ręczne: idealne do zadań związanych z ciągnięciem i podnoszeniem
- Wciągniki łańcuchowe ręczne: ręczne podnoszenie w miejscach bez zasilania
- Wciągniki elektryczne o niskim prześwicie: kompaktowa konstrukcja zapewniająca maksymalną efektywność wykorzystania przestrzeni
- Pneumatyczne wciągniki łańcuchowe: płynna obsługa w zastosowaniach przemysłowych
- Wciągniki łańcuchowe ręczne przeciwwybuchowe: konstrukcja ze stopu miedzi odpornego na iskry do stref zagrożonych wybuchem
- Elektryczne wciągniki łańcuchowe przeciwwybuchowe do podnoszenia w strefach niebezpiecznych
- O
- Sprawy
- Aktualności
- Często zadawane pytania
- Pobierać
- Blogi
- Narzędzia do obliczania obciążenia kół dźwigu online
- Panorama VR
- Skontaktuj się z nami
- E-mail: sprzedaż@hndfcrane.com
- WhatsApp: +86 191 3738 6654
- Telegram: +86 191 3738 6654
- Tel: +86-373-581 8299
-
