
-
Прамысловасці
-

Агульная вытворчасць
-

Абыходжанне з адходамі
-

Зборныя
-

Магутнасць
-

Камень
-

Выраб паперы
-

Вытворчасць металу
-

Будаўніцтва мастоў
-

Партовыя краны: для перагрузкі кантэйнераў і сыпкіх матэрыялаў
-

Маставыя краны для нафтагазавай прамысловасці: павышэнне эфектыўнасці эксплуатацыі
-

Марскія краны для эфектыўнай пагрузкі грузаў на судны
-

Маставыя краны для аўтамабільнай прамысловасці: эфектыўныя рашэнні аўтаматызацыі
-

Рашэнні для маставых кранаў для чыгунак: пракладка пуцей, тэхнічнае абслугоўванне рухомага складу і апрацоўка кантэйнераў
-

Маставыя краны для прадуктаў харчавання і напояў: надзейныя рашэнні для эфектыўнай апрацоўкі
-

Маставыя краны для эфектыўнай вытворчасці цэменту, шкла, цэглы і зборнага жалезабетону
-

Маставыя краны для авіяцыйнай прамысловасці: тэхнічнае абслугоўванне і зборка самалётаў
-

Аэракасмічныя маставыя краны: дакладнае пад'ёмнае абсталяванне для запуску і транспарціроўкі ракет
-
-
прадукты
-
Маставыя краны
-

Аднабалочныя моставыя краны
-

Двухбалочныя моставыя краны
-

Аднабалкавыя маставыя краны еўрапейскага тыпу
-

Еўрапейскага тыпу двухбалкавых маставых кранаў
-

Выбухаабароненыя моставыя краны
-

Магнітныя пад'ёмныя краны
-

Манарэйкавыя краны
-

Ліцейныя моставыя краны
-

Ізаляцыя Маставыя краны
-

Маставыя краны з нізкім вышынёй
-

Захопіце моставыя краны
-

Маставыя краны-каўшы
-

Падвесныя моставыя краны
-

Электрамагнітныя моставыя краны
-

Краны для рабочых станцый: лёгкая канструкцыя, простая ўстаноўка і лёгкае кіраванне
-

Асобна стаячыя маставыя краны для рабочых станцый
-

Маставы кран, усталяваны на столі
-

Ручныя маставыя краны
-
-
Казлавыя краны
-

Паўказлавыя краны
-

Аднабалочныя козлавыя краны
-

Двухбалочныя козлавыя краны
-

Кантэйнерныя партальныя краны
-

Ферменныя козлавыя краны
-

Рэгуляваныя партальныя краны
-

Партатыўныя партальныя краны
-

Еўрапейскія козлавыя краны
-

Алюмініевыя партальныя краны
-

Казлавыя кантэйнерныя краны на гумовых шынах
-

Кантэйнерныя партальныя краны на рэйках
-

Казлавы кран верфі
-

Еўрапейскія аднабалкавыя партальныя краны
-

Еўрапейскія двухбалкавыя партальныя краны
-
-
Стрэлавыя краны
-

Свабодна стаячыя краны
-

Насценныя перасоўныя краны
-

Насценныя канвеерныя краны
-

Балансіруючыя стрэлавыя краны
-

Электрычныя асобнастаячыя кансольныя краны
-

Ручныя асобнастаячыя кансольныя краны
-

Алюмініевыя страловыя краны
-

Сустаўныя краны
-

Разумныя стрэлавыя краны
-

Стандартныя кансольныя краны FEM
-

Пераносныя страловыя краны
-
-
Спецыяльныя краны
-

Партальныя краны гавані
-

Краны для чыстых памяшканняў
-

Мабільныя лодкавыя пад'ёмнікі
-

Казлавы кран са шчытом для свідравання тунэляў
-

Перавозчыкі верхам
-

Сістэма апрацоўкі сегментаў
-

Ацынкаванне блакавальных перагрузачных кранаў
-

Кран для штабелявання анодных вугляродных блокаў
-

Штабелерны кран
-

Электралітычны медны маставы кран
-
- Электрычныя пад'ёмнікі
- Трансферныя каляскі
-
Маставыя краны
-
Запчасткі крана
-
Хапай вёдры
-

Электрычнае вядро з нержавеючай сталі
-

Механічныя захопы апельсінавай скарынкі з чатырма вяроўкамі
-

Механічны грейферный коўш з чатырма вяроўкамі
-

Электрагідраўлічныя прастакутныя захопы
-

Электрагідраўлічныя грейферы
-

Электрагідраўлічны захоп апельсінавай скарынкі, гідраўлічны захоп кактуса
-

Электрычны рухавік Grab
-

Электрычны манарэйкавы захопнік з манарэйкавым пад'ёмнікам
-

Раскладанкі з дыстанцыйным кіраваннем
-

Механічныя грейферы з двума вяроўкамі
-

Захопы драўніны
-

Каўш з адным канатам
-

Машыны для ўборкі смеццевых стэлажоў
-

Дноуглубительные захопы
-

Абрэзка захопаў
-
- Кран-спрэдэр
-
Запасныя часткі крана
-

Шківы кранаў
-

Канатныя снапы
-

Кран канатны барабан
-

Кранавая каляска
-

Электрычная лябёдка
-

Кабіна кранаўшчыка
-

Тармазы падвесных кранаў
-

Кабелі падвесных кранаў
-

Канатныя накіроўвалыя падвеснага крана
-

Падвесныя краны праваднікі і лініі электразабеспячэння
-

Рэйкі маставых кранаў
-

Кліпсы для рэек маставога крана
-

Рухавікі для маставых кранаў
-

Рэдуктары маставых кранаў
-

Муфты для маставога крана
-
- Колы крана
-
Хапай вёдры
- Кампанія
- Кантакт























-
Прамысловасці
-
Агульная вытворчасць
-
Абыходжанне з адходамі
-
Зборныя
-
Магутнасць
-
Камень
-
Выраб паперы
-
Вытворчасць металу
-
Будаўніцтва мастоў
-
Партовыя краны: для перагрузкі кантэйнераў і сыпкіх матэрыялаў
-
Маставыя краны для нафтагазавай прамысловасці: павышэнне эфектыўнасці эксплуатацыі
-
Марскія краны для эфектыўнай пагрузкі грузаў на судны
-
Маставыя краны для аўтамабільнай прамысловасці: эфектыўныя рашэнні аўтаматызацыі
-
Рашэнні для маставых кранаў для чыгунак: пракладка пуцей, тэхнічнае абслугоўванне рухомага складу і апрацоўка кантэйнераў
-
Маставыя краны для прадуктаў харчавання і напояў: надзейныя рашэнні для эфектыўнай апрацоўкі
-
Маставыя краны для эфектыўнай вытворчасці цэменту, шкла, цэглы і зборнага жалезабетону
-
Маставыя краны для авіяцыйнай прамысловасці: тэхнічнае абслугоўванне і зборка самалётаў
-
Аэракасмічныя маставыя краны: дакладнае пад'ёмнае абсталяванне для запуску і транспарціроўкі ракет
-
-
прадукты
-
Маставыя краны
-
Аднабалочныя моставыя краны
-
Двухбалочныя моставыя краны
-
Аднабалкавыя маставыя краны еўрапейскага тыпу
-
Еўрапейскага тыпу двухбалкавых маставых кранаў
-
Выбухаабароненыя моставыя краны
-
Магнітныя пад'ёмныя краны
-
Манарэйкавыя краны
-
Ліцейныя моставыя краны
-
Ізаляцыя Маставыя краны
-
Маставыя краны з нізкім вышынёй
-
Захопіце моставыя краны
-
Маставыя краны-каўшы
-
Падвесныя моставыя краны
-
Электрамагнітныя моставыя краны
-
Краны для рабочых станцый: лёгкая канструкцыя, простая ўстаноўка і лёгкае кіраванне
-
Асобна стаячыя маставыя краны для рабочых станцый
-
Маставы кран, усталяваны на столі
-
Ручныя маставыя краны
-
-
Казлавыя краны
-
Паўказлавыя краны
-
Аднабалочныя козлавыя краны
-
Двухбалочныя козлавыя краны
-
Кантэйнерныя партальныя краны
-
Ферменныя козлавыя краны
-
Рэгуляваныя партальныя краны
-
Партатыўныя партальныя краны
-
Еўрапейскія козлавыя краны
-
Алюмініевыя партальныя краны
-
Казлавыя кантэйнерныя краны на гумовых шынах
-
Кантэйнерныя партальныя краны на рэйках
-
Казлавы кран верфі
-
Еўрапейскія аднабалкавыя партальныя краны
-
Еўрапейскія двухбалкавыя партальныя краны
-
-
Стрэлавыя краны
-
Свабодна стаячыя краны
-
Насценныя перасоўныя краны
-
Насценныя канвеерныя краны
-
Балансіруючыя стрэлавыя краны
-
Электрычныя асобнастаячыя кансольныя краны
-
Ручныя асобнастаячыя кансольныя краны
-
Алюмініевыя страловыя краны
-
Сустаўныя краны
-
Разумныя стрэлавыя краны
-
Стандартныя кансольныя краны FEM
-
Пераносныя страловыя краны
-
-
Спецыяльныя краны
-
Партальныя краны гавані
-
Краны для чыстых памяшканняў
-
Мабільныя лодкавыя пад'ёмнікі
-
Казлавы кран са шчытом для свідравання тунэляў
-
Перавозчыкі верхам
-
Сістэма апрацоўкі сегментаў
-
Ацынкаванне блакавальных перагрузачных кранаў
-
Кран для штабелявання анодных вугляродных блокаў
-
Штабелерны кран
-
Электралітычны медны маставы кран
-
- Электрычныя пад'ёмнікі
- Трансферныя каляскі
-
Маставыя краны
-
Запчасткі крана
-
Хапай вёдры
-
Электрычнае вядро з нержавеючай сталі
-
Механічныя захопы апельсінавай скарынкі з чатырма вяроўкамі
-
Механічны грейферный коўш з чатырма вяроўкамі
-
Электрагідраўлічныя прастакутныя захопы
-
Электрагідраўлічныя грейферы
-
Электрагідраўлічны захоп апельсінавай скарынкі, гідраўлічны захоп кактуса
-
Электрычны рухавік Grab
-
Электрычны манарэйкавы захопнік з манарэйкавым пад'ёмнікам
-
Раскладанкі з дыстанцыйным кіраваннем
-
Механічныя грейферы з двума вяроўкамі
-
Захопы драўніны
-
Каўш з адным канатам
-
Машыны для ўборкі смеццевых стэлажоў
-
Дноуглубительные захопы
-
Абрэзка захопаў
-
- Кран-спрэдэр
-
Запасныя часткі крана
-
Шківы кранаў
-
Канатныя снапы
-
Кран канатны барабан
-
Кранавая каляска
-
Электрычная лябёдка
-
Кабіна кранаўшчыка
-
Тармазы падвесных кранаў
-
Кабелі падвесных кранаў
-
Канатныя накіроўвалыя падвеснага крана
-
Падвесныя краны праваднікі і лініі электразабеспячэння
-
Рэйкі маставых кранаў
-
Кліпсы для рэек маставога крана
-
Рухавікі для маставых кранаў
-
Рэдуктары маставых кранаў
-
Муфты для маставога крана
-
- Колы крана
-
Хапай вёдры
- Кампанія
- Кантакт



Вызначэнне інтэлектуальных маставых кранаў і ключавыя тэхналогіі
Змест
Многія маставыя краны цяпер абсталяваны прывадамі са зменнай частатой, дыстанцыйнымі кіраваннямі, платформамі маніторынгу або функцыямі супраць хістанняў. Аднак простае спалучэнне гэтых функцый не робіць кран сапраўды інтэлектуальным. Інтэлектуальныя тэхналогіі маставых кранаў павінны дазваляць крану вызначаць груз, вызначаць сваё ўласнае становішча і працоўнае асяроддзе, планаваць свой шлях руху, кантраляваць хістанні грузу і прымаць рашэнні аб тэхнічным абслугоўванні ў залежнасці ад стану абсталявання.
Іншымі словамі, інтэлект — гэта не проста прымусіць кран рухацца. Гаворка ідзе пра тое, каб даць крану магчымасць адчуваць, аналізаваць, прымаць рашэнні, выконваць дзеянні і атрымліваць зваротную сувязь. У гэтым артыкуле разглядаюцца ключавыя тэхналогіі, неабходныя для аўтаномнай працы крана, у тым ліку ідэнтыфікацыя грузу, прасторавае пазіцыянаванне, інтэлектуальныя грузападымальныя прылады, планаванне маршруту, маніторынг стану і інтэграванае кіраванне абсталяваннем.
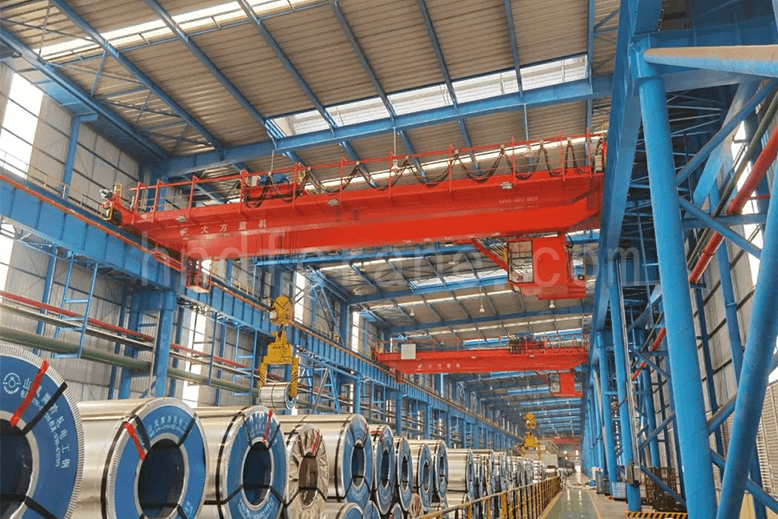
1. Што такое інтэлектуальны маставы кран?
У параўнанні са звычайным кранам, інтэлектуальны маставы кран робіць больш, чым проста замяняе ручную фізічную працу. Ён таксама можа замяніць або дапамагчы ў частцы кагнітыўнай працы аператара. Датчыкі, інтэлектуальнае праграмнае забеспячэнне для прыняцця рашэнняў і кран інтэграваны для забеспячэння адчувальнасці, аналізу, разважанняў, прыняцця рашэнняў і кіравання. Гэта дазваляе ўзаемадзейнічаць і каардынаваць дзеянні паміж людзьмі, машынамі і матэрыяламі.
Інтэлектуальная сістэма кіравання можа выконваць частку задач аператара па датчыках, ацэнцы і выкананні. Яна дазваляе крану адаптавацца да змен у рабочым асяроддзі і выконваць ідэнтыфікацыю грузу, ацэнку стану, аўтаматычную працу і кіраванне аперацыямі. Асноўны працоўны працэс застаецца падобным да звычайнага крана, але інтэлектуальныя функцыі дадаюць магчымасці датчыкаў, прыняцця рашэнняў і выканання для больш аўтаномнай працы.
2. Ключавыя тэхналогіі інтэлектуальных маставых кранаў
Каб замяніць або дапамагчы аператару ў працэсах датчыкаў, прыняцця рашэнняў і выканання аперацый, кран павінен мець магчымасць вызначаць становішча грузу, ідэнтыфікаваць і правяраць груз, аўтаматычна падымаць і размяшчаць грузы, выбіраць і аптымізаваць шляхі руху, падаўляць хістанне ў гнуткай пад'ёмнай сістэме, дакладна спыняцца ў патрэбным месцы і кантраляваць свой уласны працоўны стан. Ён таксама павінен мець магчымасць дыягнаставаць няспраўнасці і падаваць сігналы трывогі падчас аўтаматычнай працы.
2.1 Ідэнтыфікацыя нагрузкі, праверка, зваротная сувязь і захоўванне дадзеных
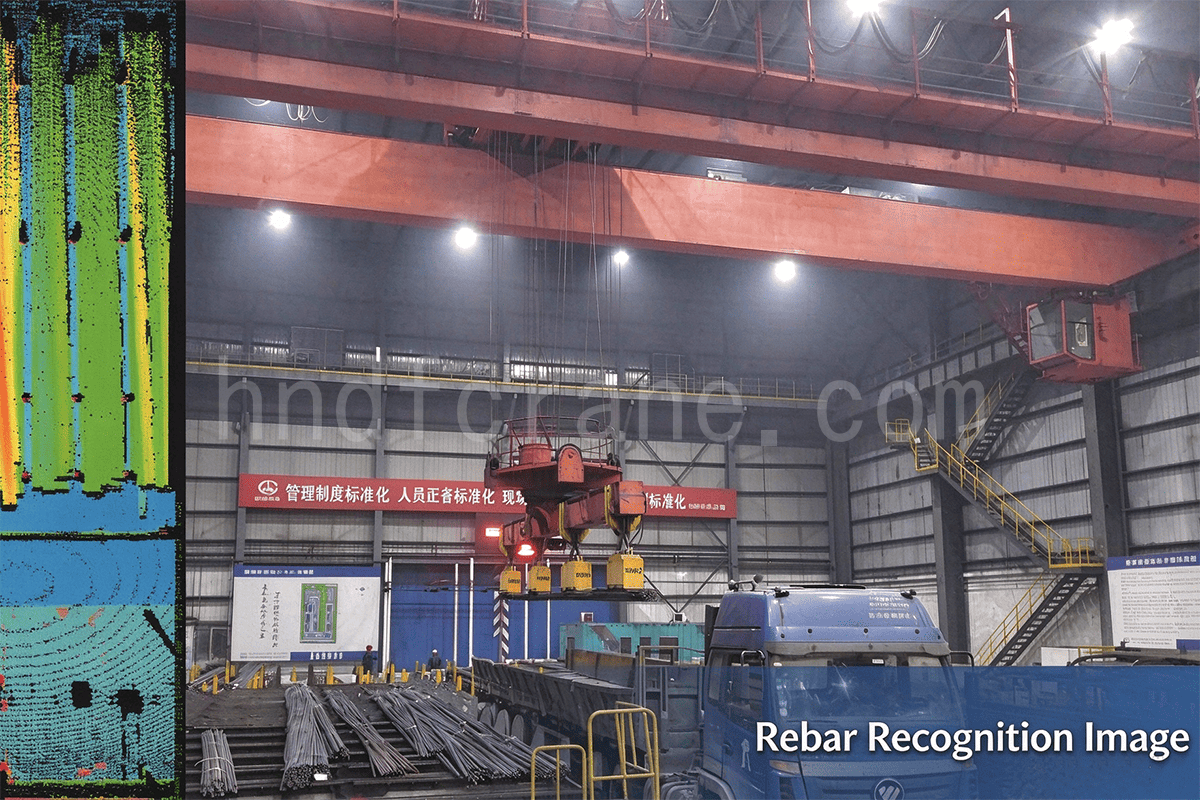
У залежнасці ад формы, упакоўкі і спосабу захоўвання або транспарціроўкі, грузы могуць уключаць у сябе рулоны, такія як сталёвыя, папяровыя і плёнкавыя рулоны; скрыні, такія як кантэйнеры, матэрыяльныя бункеры і перагрузачныя скрыні; блокі, такія як сталёвыя пласціны, нарыхтоўкі і кампаненты для шчытавых тунэляў; пучкі, такія як сталёвыя трубы, арматура, рэйкі і профілі; шпулькі, такія як рулоны кабеля і дроту; асобныя прадметы, такія як вёдры і каўшы; і доўгія адрэзкі, такія як рэйкі, двутавравыя бэлькі, двутавравыя бэлькі і канструкцыйныя бэлькі.
Аўтаматычная ідэнтыфікацыя, праверка і зваротная сувязь інфармацыі аб грузах у розных станах з'яўляецца асновай для стандартызаванага кадавання, збору, ідэнтыфікацыі, кіравання і перадачы дадзеных. Адпаведныя тэхналогіі ўключаюць распазнаванне штрых-кодаў, RFID, распазнаванне маўлення, аптычнае распазнаванне сімвалаў, магнітную ідэнтыфікацыю, распазнаванне малюнкаў, распазнаванне шаблонаў і біяметрычнае распазнаванне. Інфармацыя аб грузах, якая захоўваецца пасля ідэнтыфікацыі і праверкі, павінна быць шырока прыдатнай, стабільнай і цяжкай для паўтарэння.
2.2 Прасторавае пазіцыянаванне
Некаторыя высакаякасныя краны выкарыстоўваюць трохмернае пазіцыянаванне, але дакладнасць пазіцыянавання ўсё яшчэ можа быць абмежаваная назапашанымі памылкамі ва ўсёй сістэме машыны. Распаўсюджаныя метады пазіцыянавання можна падзяліць на дзве катэгорыі:
- Адносная адрасацыя: звычайна з выкарыстаннем паваротных энкодэраў, лазернага або радарнага вымярэння адлегласці і візуальнага распазнавання.
- Абсалютная адрасацыя: звычайна з выкарыстаннем канцавых выключальнікаў становішча, кадаваных кабеляў, такіх як шыны Грэя, лінейных датчыкаў, штрых-кодаў BPS, сістэм зорачак і ланцугоў і абсалютнай адрасацыі ў рэжыме рэальнага часу праз радыё, інфрачырвоныя, бесправадныя радыёчастотныя, GPS або падобныя сістэмы.
Па меры развіцця бесправадной сувязі дакладнасць тэхналогій пазіцыянавання па сотавых сетках і ў памяшканнях, такіх як Wi-Fi, Bluetooth, інфрачырвоны порт, звышшырокапалосная RFID і ультрагук, працягвае паляпшацца. Гэтыя тэхналогіі паступова ўжываюцца для пазіцыянавання механічнага абсталявання.
Пазіцыянаванне крана ўключае ў сябе не толькі кантроль формы грузу, выяўленне пустых месцаў захоўвання і вызначэнне адна-, двух- або трохмернага становішча грузу. Яно таксама ўключае ў сябе адна-, двух- і трохмернае пазіцыянаванне пад'ёмных прылад, такіх як крукі, вілы, прысоскі, захваты і каўшы.
Паколькі краны працуюць на вялікіх плошчах, адзін метад пазіцыянавання часта не можа забяспечыць неабходную дакладнасць у складаных умовах. Таму прымяненне на вялікіх плошчах і ў складаных умовах звычайна спалучае «адносную адрасацыю + абсалютнае пазіцыянаванне». У параўнанні з выкарыстаннем толькі адноснай або абсалютнай адрасацыі, гэты камбінаваны метад можа забяспечыць лепшую дакладнасць, стабільнасць і эканамічную эфектыўнасць, адначасова прад'яўляючы меншыя патрабаванні да якасці будаўніцтва.
2.3 Інтэлектуальныя пад'ёмныя прылады
Традыцыйныя краны ў якасці грузападымальнага абсталявання ў асноўным выкарыстоўваюць крукі. Звычайна яны патрабуюць ручнога мацавання і адмацавання і падыходзяць для абмежаванага дыяпазону тыпаў грузаў, што абмяжоўвае ўзровень аўтаматызацыі абсталявання для перамяшчэння матэрыялаў.
Для розных грузаў, такіх як сыпкія матэрыялы, скрыні, бутэлькі і рулоны, інтэлектуальнаму маставому крану могуць спатрэбіцца аўтаматычныя пад'ёмныя прыстасаванні або інтэлектуальныя пад'ёмныя прылады. Да іх можна аднесці аўтаматычнае вызваленне. гаплікі, С-вобразныя крукі, электрамагнітныя пад'ёмнікі, вакуумныя пад'ёмнікі, відэльцы, заціскі, прыстасаванні, пад'ёмныя бэлькі, раскідвальнікі кантэйнераў, каўшы, вёдры для захватуі захопныя прылады. Распрацоўка аўтаматычнага мацавання або інтэлектуальнай пад'ёмнай прылады, прыдатнай для ўмоў нагрузкі, з'яўляецца ключавым крокам у забеспячэнні аўтаматычнага захоўвання і здабывання.
2.4 Планаванне шляху і электроннае кіраванне супраць хістанняў для гнуткіх пад'ёмных сістэм
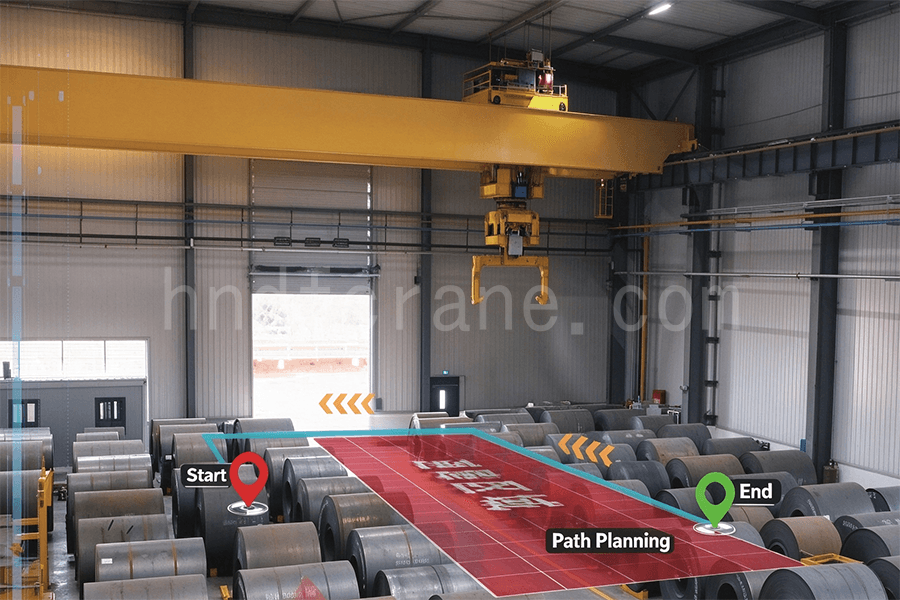
Планаванне шляху руху і кантроль пазіцыянавання супраць хістанняў для гнуткіх пад'ёмных сістэм маюць важнае значэнне для аўтаматычнай працы крана. Паскарэнне і запаволенне моста і каляскі разам з пад'ёмам грузу могуць прывесці да хістанняў грузу. Гэта зніжае эфектыўнасць працы і можа павялічыць рызыку няшчасных выпадкаў.
Для планавання траекторыі і кіравання супраць хістанняў звычайна выкарыстоўваюцца метады кіравання з разамкнутым і замкнёным контурам. Метады з разамкнутым контурам у асноўным уключаюць пазіцыянаванне і кіраванне супраць хістанняў на аснове фармавання ўваходных дадзеных, а таксама пазіцыянаванне і кіраванне супраць хістанняў на аснове планавання траекторыі. Метады з замкнёным контурам уключаюць лінеарызацыю зваротнай сувязі, кіраванне з запланаваным узмацненнем, кіраванне ў слізгальным рэжыме, прагназуемае кіраванне, невыразнае кіраванне, кіраванне нейроннымі сеткамі і кіраванне на аснове пасіўнасці.
Статычнага планавання шляху звычайна дастаткова, калі перашкоды застаюцца ў фіксаваных, вядомых месцах. Калі месцазнаходжанне перашкод немагчыма вызначыць загадзя або калі ў адной зоне працуе некалькі кранаў, для стварэння бяспечнага шляху ў рэжыме анлайн неабходна дынамічнае планаванне шляху. Адпаведныя алгарытмы планавання ўключаюць метад штучнага патэнцыяльнага поля, метад імавернаснай дарожнай карты, метад хуткага вывучэння выпадковых дрэў, генетычныя алгарытмы і алгарытмы калоніі мурашак.
З развіццём бесправадной мабільнай сувязі ўстаноўка гіраскопаў, датчыкаў паскарэння, датчыкаў курсу і падобных прылад на пад'ёмных прыладах можа дадаткова падтрымліваць трохмернае пазіцыянаванне грузу, планаванне шляху і кантроль над хістаннем.
2.5 Маніторынг стану і аўтаматычная дыягностыка няспраўнасцей
Маніторынг стану выкарыстоўвае пэўныя метады для разумення і адсочвання рабочага стану абсталявання. Дыягностыка няспраўнасцей аналізуе інфармацыю маніторынгу стану разам з прынцыпамі працы абсталявання, структурнымі характарыстыкамі, рабочымі параметрамі і гістарычнымі дадзенымі. Яна можа прагназаваць патэнцыйныя няспраўнасці і ацэньваць няспраўнасці, якія ўзніклі або развіваюцца, у тым ліку іх характар, катэгорыю, сур'ёзнасць, месцазнаходжанне і тэндэнцыю.
Агульныя параметры маніторынгу пад'ёмных машын ўключаюць грузападымальнасць, момант грузу, вышыню ўздыму або глыбіню апускання, адлегласць перамяшчэння, вылет, перакос моста, гарызантнасць, хуткасць ветру, вугал павароту, бяспечную адлегласць паміж механізмамі на адных або розных рэйках, вертыкальнасць аутрыгераў, час працы, назапашаны час працы і кожны працоўны цыкл.
Звычайныя кантраляваныя ўмовы ўключаюць стан рухавікоў, тармазоў, прывадаў са зменнай частатой, прылад абароны ад ветру і супрацьслізгальных прылад, блакаванняў, канцавых выключальнікаў дзвярэй, блакаванняў паміж механізмамі, налад рабочых умоў, барабанаў з кабелямі харчавання і скразных або пераходных секцый. Маніторынг можа таксама ахопліваць відэасістэмы і самакантроль калянасці і трываласці моста ў рэжыме рэальнага часу.
2.6 Маніторынг у рэжыме рэальнага часу ў рэжыме рэальнага часу і дыстанцыйная дыягностыка
Сістэмы маніторынгу ў рэжыме рэальнага часу і дыстанцыйнай дыягностыкі звычайна спалучаюць маніторынг датчыкаў, бесправадную перадачу ў рэжыме рэальнага часу, кіраванне дадзенымі, запыты інфармацыі, аналіз першапрычын, аналіз тэндэнцый, экспертную дыягностыку, прагназаванне стану і дыстанцыйны маніторынг на аснове Інтэрнэту рэчаў.
Усталяванне шлюза маніторынгу на існуючае абсталяванне і перадача дадзеных аб працы і няспраўнасцей праз Wi-Fi або сотавыя сеткі можа дазволіць дыстанцыйны маніторынг і візуалізаванае кіраванне. Для новага абсталявання сістэма дыстанцыйнага кіравання можа быць інтэгравана ў адзіную платформу кіравання абсталяваннем і падключана да сістэмы кіравання тэхнічным абслугоўваннем актываў для павышэння эфектыўнасці тэхнічнага абслугоўвання і прадукцыйнасці абсталявання.
Пасля збору дадзеных аб стане абсталявання ў рэжыме рэальнага часу па бесправадной сувязі сістэма можа аўтаматычна ствараць планы тэхнічнага абслугоўвання і праверкі і паступова ўкараняць прагнастычнае тэхнічнае абслугоўванне на аснове стану шляхам аналізу дадзеных.
Прагнастычнае тэхнічнае абслугоўванне выкарыстоўвае маніторынг стану і дыягностыку няспраўнасцей у якасці асновы, а планаванне тэхнічнага абслугоўвання грунтуецца на рэальным стане абсталявання і патрэбах вытворчасці. Яго мэты ўключаюць выяўленне ранніх прыкмет няспраўнасці, вызначэнне тыпу няспраўнасці, яе ступені цяжкасці, месцазнаходжання і тэндэнцыі развіцця, а таксама прадухіленне або змяншэнне колькасці сур'ёзных інцыдэнтаў. Пры ўзнікненні няспраўнасці сістэма таксама можа зафіксаваць увесь працэс узнікнення няспраўнасці для падтрымкі аналізу першапрычын і будучых паляпшэнняў.
2.7 Інтэграваны маніторынг і кіраванне абсталяваннем
Для розных схем захоўвання і патрабаванняў, звязаных з сыпкімі матэрыяламі, скрынямі, рулонамі і іншымі грузамі, інтэлектуальная сістэма маніторынгу і кіравання маставым кранам можа спалучаць ідэнтыфікацыю грузу, прасторавае пазіцыянаванне, аўтаматычнае захоўванне і пошук, а таксама маніторынг стану. Сістэма можа ўключаць падсістэму інтэрфейсу, падсістэму кіравання месцазнаходжаннем і запасамі, падсістэму ідэнтыфікацыі грузу, падсістэму дыспетчарства і кіравання кранам, а таксама падсістэму прасторавага пазіцыянавання. Разам гэтыя функцыі падтрымліваюць эфектыўную, бяспечную і інтэлектуальную працу маставога крана.
3. Заключэнне
Попыт на інтэлектуальныя маставыя краны расце ў галіне разумнай вытворчасці, разумнай лагістыкі і разумнага тэхнічнага абслугоўвання. Апісаныя вышэй тэхналогіі могуць быць інтэграваны з дапамогай праграмнага забеспячэння, прадуктаў і тэхналогій кіравання ў інтэлектуальныя рашэнні для мастовых кранаў і комплексныя сістэмы абсталявання. Сферы прымянення ўключаюць перамяшчэнне рабочых станцый у металургіі, вытворчасці паперы і аўтамабілебудаванні, а таксама захоўванне і апрацоўку матэрыялаў у лагістыцы.
Аснова інтэлектуальнага мастовага крана — гэта не проста даданне прывада са зменнай частатой, дыстанцыйнага кіравання або платформы маніторынгу. Гэта здольнасць сфарміраваць поўны цыкл, які ахоплівае ідэнтыфікацыю нагрузкі, прасторавае пазіцыянаванне, аўтаматычнае апрацоўванне, планаванне шляху, кантроль над хістаннем, маніторынг стану, дыягностыку няспраўнасцей і кіраванне абсталяваннем. Дзякуючы аўтаматычнаму выкананню тэхналагічных аперацый, рэгістрацыі рабочага стану ў рэжыме рэальнага часу і падтрымцы прагнастычнага абслугоўвання, інтэлектуальныя маставыя краны могуць павысіць эфектыўнасць працы, знізіць эксплуатацыйныя выдаткі і выдаткі на абслугоўванне, а таксама забяспечыць дадзеныя для лепшага праектавання, абслугоўвання і ўнутранай бяспекі абсталявання.

Я Сіндзі, з 10-гадовым вопытам работы ў кранабудаўнічай прамысловасці і багатымі прафесійнымі ведамі. Я абраў задавальняючыя краны для 500+ кліентаў. Калі ў вас ёсць якія-небудзь патрэбы або пытанні аб кранах, калі ласка, не саромейцеся звяртацца да мяне, я буду выкарыстоўваць свой вопыт і практычны вопыт, каб дапамагчы вам вырашыць праблему!
Адпраўце свой запыт
- электронная пошта: sales@hndfcrane.com
- WhatsApp: +86 191 3738 6654
- Тэлеграма: +86 191 3738 6654
- Тэл.: +86-373-581 8299
- Факс: +86-373-215 7000
- Дадаць: прамысловы раён Чаннао, горад Сіньсян, правінцыя Хэнань, Кітай
 WeChat
- Маставыя краны
- Двухбалочныя моставыя краны
- Аднабалочныя моставыя краны
- Аднабалкавыя маставыя краны еўрапейскага тыпу
- Выбухаабароненыя моставыя краны
- Магнітныя пад'ёмныя краны
- Манарэйкавыя краны
- Ліцейныя моставыя краны
- Краны для рабочых станцый: лёгкая канструкцыя, простая ўстаноўка і лёгкае кіраванне
- Стрэлавыя краны
- Насценныя канвеерныя краны
- Насценныя перасоўныя краны
- Свабодна стаячыя краны
- Алюмініевыя страловыя краны: лёгкія, плаўна паваротныя рычагі для лёгкага ўздыму
- Балансіруючыя страловыя краны: эфектыўны лёгкі пад'ём грузаў для механічнай зборкі на кароткія адлегласці
- Ручныя асобнастаячыя кансольныя краны: эфектыўныя рашэнні для ручнога пад'ёму грузаў у абмежаванай прасторы
- Электрычныя асобнастаячыя кансольныя краны: цалкам электрычнае рашэнне для хуткага пад'ёму вялікай грузападымальнасці
- Шарнірна-сучлененыя краны: дакладны пад'ём з гнуткасцю двух рычагоў
- Казлавыя краны
- Двухбалочныя козлавыя краны
- Паўказлавыя краны
- Аднабалочныя козлавыя краны
- Ферменныя козлавыя краны
- Кантэйнерныя партальныя краны
- Рэгуляваныя партальныя краны
- Партатыўныя партальныя краны
- Еўрапейскія козлавыя краны
- Прамысловасці
- Агульная вытворчасць
- Абыходжанне з адходамі
- Зборныя
- Магутнасць
- Камень
- Выраб паперы
- Вытворчасць металу
- Будаўніцтва мастоў
- Партовыя краны: для перагрузкі кантэйнераў і сыпкіх матэрыялаў
- Маставыя краны для нафтагазавай прамысловасці: павышэнне эфектыўнасці эксплуатацыі
- Марскія краны для эфектыўнай пагрузкі грузаў на судны
- Маставыя краны для аўтамабільнай прамысловасці: эфектыўныя рашэнні аўтаматызацыі
- Электрычныя пад'ёмнікі
- Электрычныя канатныя пад'ёмнікі
- Электрычныя ланцужныя талі
- Электрычныя пад'ёмнікі еўрапейскага тыпу
- Еўрапейскія электрычныя ланцужныя талі: бесперабойная праца, нізкі ўзровень шуму і энергаэфектыўнасць
- Ручныя рычажныя пад'ёмнікі: ідэальна падыходзяць для цягі і ўздыму грузаў
- Ручныя ланцуговыя талі: ручны пад'ём для месцаў без электрычнасці
- Электрычныя пад'ёмнікі з нізкай вышынёй: кампактная канструкцыя для максімальнага выкарыстання прасторы
- Пнеўматычныя ланцуговыя талі: лёгкае кіраванне для прамысловага выкарыстання
- Выбухаабароненыя ручныя ланцуговыя талі: іскраўстойлівая канструкцыя з меднага сплаву для небяспечных зон
- Выбухаабароненыя электрычныя ланцуговыя талі для пад'ёму грузаў у небяспечных зонах
- Аб
- Справы
- Навіны
- Частыя пытанні
- Спампаваць
- Блогі
- Інтэрнэт-інструменты для разліку нагрузкі на колы крана
- VR Панарама
- Звяжыцеся з намі
- электронная пошта: sales@hndfcrane.com
- WhatsApp: +86 191 3738 6654
- Тэлеграма: +86 191 3738 6654
- Тэл.: +86-373-581 8299
-
