
-
industrier
-

Allmän tillverkning
-

Avfallshantering
-

Förtillverkad
-

Kraft
-

Sten
-

Papperstillverkning
-

Metallproduktion
-

Brokonstruktion
-

Hamnkranar: För container- och bulkhantering
-

Traverskranar för olje- och gasindustrin: Förbättra driftseffektiviteten
-

Marina kranar för effektiv lastning på fartyg
-

Traverskranar för fordonsindustrin: Effektiva automationslösningar
-

Traverskranlösningar för järnvägar: Spårläggning, underhåll av rullande materiel och containerhantering
-

Traverskranar för livsmedel och drycker: Tillförlitliga lösningar för effektiv hantering
-

Traverskranar för effektiv tillverkning av cement, glas, tegel och prefabricerad betong
-

Traverskranar för flygindustrin: Flygplansunderhåll och montering
-

Traverskranar för flyg- och rymdfart: Precisionslyft för raketuppskjutning och transport
-
-
Produkter
-
Luftkranar
-

Enbalks traverskranar
-

Dubbelbalk överheadkranar
-

Traverskranar av europeisk typ med en balk
-

Europeiska dubbelbalkskranar
-

Explosionssäkra luftkranar
-

Grab och Magnetiska Overhead Kranar
-

Monorail kranar
-

Gjuteri kranar
-

Isolering traverser
-

Låg takhöjd traverskranar
-

Ta tag i luftkranar
-

Slev traverskranar
-

Underhängda traverskranar
-

Elektromagnetiska traverskranar
-

Arbetsstationskranar: Lätt design, enkel installation och problemfri drift
-

Fristående arbetsstationsbrokranar
-

Takmonterad brokran
-

Manuella traverskranar
-
-
Gantry kranar
-

Semi portalkranar
-

Enkelbalks portalkranar
-

Dubbelbalk portalkranar
-

Container portalkranar
-

Truss portalkranar
-

Justerbara portalkranar
-

Bärbara portalkranar
-

Europeiska portalkranar
-

Portalkranar i aluminium
-

Gummi däckade container portalkranar
-

Rälsmonterade containerportalkranar
-

Shipyard Gantry Crane
-

Europeiska portalkranar med en balk
-

Europeiska portalkranar med dubbla balkar
-
- Fockkranar
- Specialkranar
- Elektriska lyftar
- Transfervagnar
-
Luftkranar
-
Kran delar
-
Ta tag i hinkar
-

Elektrisk gripskopa i rostfritt stål
-

Mekaniska fyra rep av apelsinskal
-

Mekanisk gripskopa med fyra rep
-

Elektrohydrauliska rektangulära grepp
-

Elektrohydrauliska Clamshell-grepp
-

Elektrohydrauliska apelsinskalgrepp, hydrauliska kaktusgrepp
-

Elmotorgrepp
-

Elektrisk Monorail gripskopa med Monorail-lyft
-

Fjärrkontroll Clamshell Grip
-

Mekaniska grepp med två rep
-

Timmergriper
-

Enkeltrep
-

Rengöringsmaskiner för papperskorgen
-

Muddringsgrepp
-

Trimningsgrepp
-
- Kranspridare
- Kran reservdelar
- Kranhjul
-
Ta tag i hinkar
- Företag
- Kontakt



























































-
industrier
-
Allmän tillverkning
-
Avfallshantering
-
Förtillverkad
-
Kraft
-
Sten
-
Papperstillverkning
-
Metallproduktion
-
Brokonstruktion
-
Hamnkranar: För container- och bulkhantering
-
Traverskranar för olje- och gasindustrin: Förbättra driftseffektiviteten
-
Marina kranar för effektiv lastning på fartyg
-
Traverskranar för fordonsindustrin: Effektiva automationslösningar
-
Traverskranlösningar för järnvägar: Spårläggning, underhåll av rullande materiel och containerhantering
-
Traverskranar för livsmedel och drycker: Tillförlitliga lösningar för effektiv hantering
-
Traverskranar för effektiv tillverkning av cement, glas, tegel och prefabricerad betong
-
Traverskranar för flygindustrin: Flygplansunderhåll och montering
-
Traverskranar för flyg- och rymdfart: Precisionslyft för raketuppskjutning och transport
-
-
Produkter
-
Luftkranar
-
Enbalks traverskranar
-
Dubbelbalk överheadkranar
-
Traverskranar av europeisk typ med en balk
-
Europeiska dubbelbalkskranar
-
Explosionssäkra luftkranar
-
Grab och Magnetiska Overhead Kranar
-
Monorail kranar
-
Gjuteri kranar
-
Isolering traverser
-
Låg takhöjd traverskranar
-
Ta tag i luftkranar
-
Slev traverskranar
-
Underhängda traverskranar
-
Elektromagnetiska traverskranar
-
Arbetsstationskranar: Lätt design, enkel installation och problemfri drift
-
Fristående arbetsstationsbrokranar
-
Takmonterad brokran
-
Manuella traverskranar
-
-
Gantry kranar
-
Semi portalkranar
-
Enkelbalks portalkranar
-
Dubbelbalk portalkranar
-
Container portalkranar
-
Truss portalkranar
-
Justerbara portalkranar
-
Bärbara portalkranar
-
Europeiska portalkranar
-
Portalkranar i aluminium
-
Gummi däckade container portalkranar
-
Rälsmonterade containerportalkranar
-
Shipyard Gantry Crane
-
Europeiska portalkranar med en balk
-
Europeiska portalkranar med dubbla balkar
-
- Fockkranar
- Specialkranar
- Elektriska lyftar
- Transfervagnar
-
Luftkranar
-
Kran delar
-
Ta tag i hinkar
-
Elektrisk gripskopa i rostfritt stål
-
Mekaniska fyra rep av apelsinskal
-
Mekanisk gripskopa med fyra rep
-
Elektrohydrauliska rektangulära grepp
-
Elektrohydrauliska Clamshell-grepp
-
Elektrohydrauliska apelsinskalgrepp, hydrauliska kaktusgrepp
-
Elmotorgrepp
-
Elektrisk Monorail gripskopa med Monorail-lyft
-
Fjärrkontroll Clamshell Grip
-
Mekaniska grepp med två rep
-
Timmergriper
-
Enkeltrep
-
Rengöringsmaskiner för papperskorgen
-
Muddringsgrepp
-
Trimningsgrepp
-
- Kranspridare
- Kran reservdelar
- Kranhjul
-
Ta tag i hinkar
- Företag
- Kontakt



Definition och nyckelteknologier för intelligenta traverskranar
Innehållsförteckning
Många traverskranar inkluderar nu frekvensomriktare, fjärrkontroller, övervakningsplattformar eller svängningsskyddsfunktioner. Att bara kombinera dessa funktioner gör dock inte en kran verkligt intelligent. Intelligenta traverskrantekniker måste göra det möjligt för en kran att identifiera lasten, bestämma sin egen position och arbetsmiljö, planera sin förflyttning, kontrollera lastens svängning och fatta underhållsbeslut baserat på utrustningens skick.
Med andra ord handlar intelligens inte bara om att få en kran att röra sig. Det handlar om att ge kranen förmågan att känna av, analysera, fatta beslut, utföra åtgärder och ta emot feedback. Den här artikeln granskar de viktigaste teknikerna som krävs för autonom krandrift, inklusive lastidentifiering, rumslig positionering, intelligenta lyftredskap, banplanering, tillståndsövervakning och integrerad utrustningshantering.
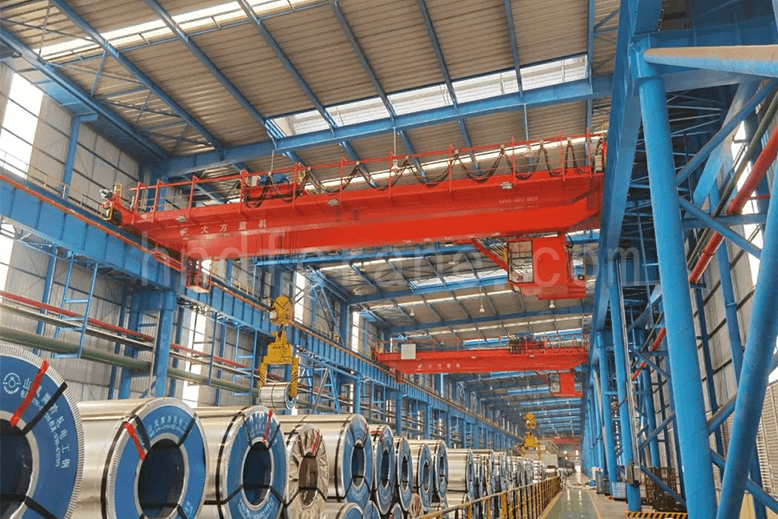
1. Vad är en intelligent traverskran?
Jämfört med en konventionell kran gör en intelligent traverskran mer än att ersätta manuellt fysiskt arbete. Den kan också ersätta eller hjälpa till med delar av operatörens kognitiva arbete. Sensorer, intelligent beslutsprogramvara och kranen är integrerade för att tillhandahålla avkänning, analys, resonemang, beslutsfattande och kontroll. Detta möjliggör interaktion och samordning mellan människor, maskiner och material.
Ett intelligent styrsystem kan utföra en del av operatörens avkännings-, bedömnings- och utförandeuppgifter. Det gör det möjligt för kranen att anpassa sig till förändringar i arbetsmiljön och utföra lastidentifiering, tillståndsavkänning, automatisk drift och driftsledning. Det grundläggande arbetsflödet förblir likt det för en konventionell kran, men intelligenta funktioner lägger till avkännings-, beslutsfattande- och utförandefunktioner för mer autonom drift.
2. Viktiga intelligenta traverskranstekniker
För att ersätta eller assistera operatörens avkänning, beslutsfattande och utförande måste en kran kunna detektera lastens position, identifiera och verifiera lasten, plocka upp och placera laster automatiskt, välja och optimera förflyttningsvägar, dämpa svajningar i ett flexibelt lyftsystem, stoppa exakt vid målplatsen och övervaka sina egna driftsförhållanden. Den måste också kunna diagnostisera fel och utlösa larm under automatisk drift.
2.1 Lastidentifiering, verifiering, återkoppling och datalagring
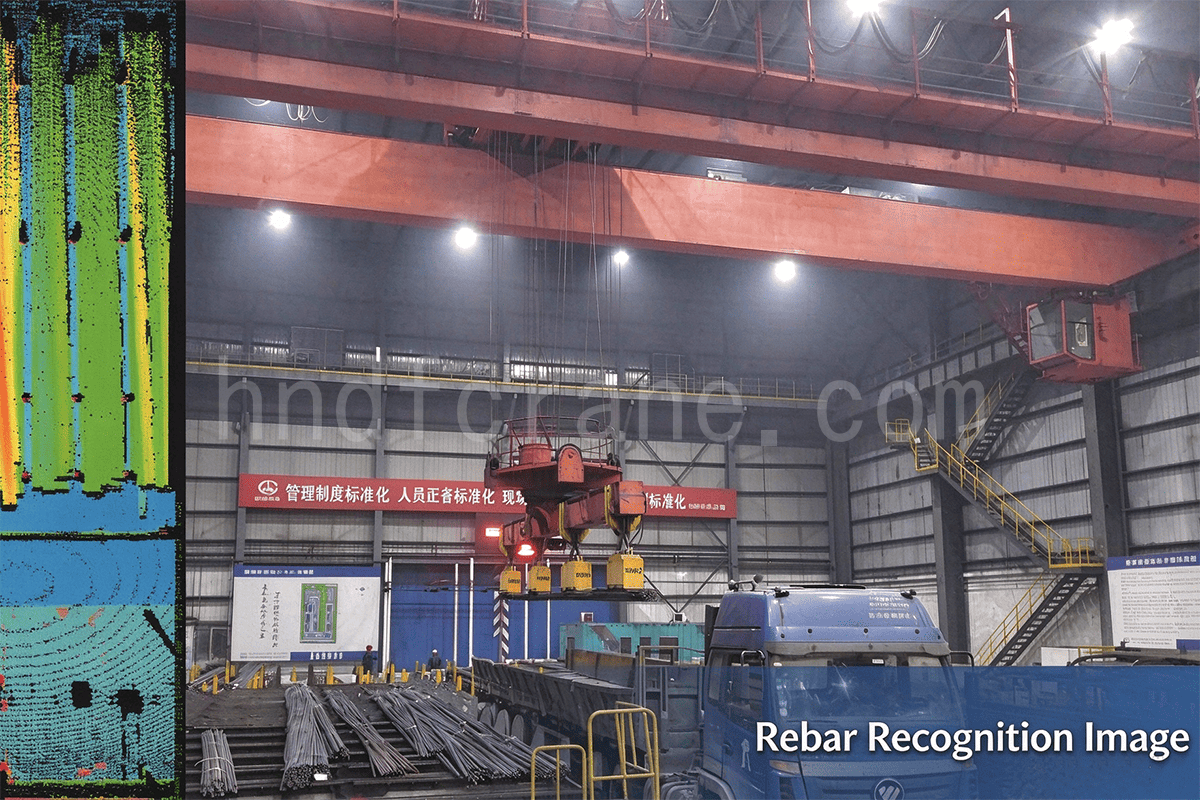
Beroende på form, förpackning och lagrings- eller transportmetod kan laster innefatta rullar som stål-, pappers- och filmrullar; lådor som behållare, materialbehållare och överföringslådor; block som stålplåtar, ämnen och skärmtunnelkomponenter; buntar som stålrör, armeringsjärn, räls och profiler; rullar som kabel- och trådtrådsrullar; enskilda föremål som hinkar och skopor; och långa delar som räls, I-balkar, H-balkar och bärbalkar.
Automatisk identifiering, verifiering och återkoppling av information om laster i olika tillstånd är grunden för standardiserad datakodning, insamling, identifiering, hantering och överföring. Relevanta tekniker inkluderar streckkodsigenkänning, RFID, taligenkänning, optisk teckenigenkänning, magnetisk identifiering, bildigenkänning, mönsterigenkänning och biometrisk igenkänning. Lastinformation som lagras efter identifiering och verifiering bör vara brett tillämpbar, stabil och svår att duplicera.
2.2 Rumslig positionering
Vissa avancerade kranar använder tredimensionell positionering, men positioneringsnoggrannheten kan fortfarande begränsas av ackumulerade fel i hela maskinsystemet. Vanliga positioneringsmetoder kan delas in i två kategorier:
- Relativ adressering: vanligtvis med hjälp av roterande kodare, laser- eller radaravståndsmätning och visuell igenkänning.
- Absolut adressering: vanligtvis med hjälp av positionsgränsbrytare, kodade kablar som Gray-code-skenor, linjära kodare, BPS-streckkoder, kedjehjulssystem och absolut adressering i realtid via radio, infraröd, trådlös RF, GPS eller liknande system.
I takt med att trådlös kommunikation utvecklas fortsätter noggrannheten hos positionering via mobilnät och inomhuspositioneringstekniker som Wi-Fi, Bluetooth, infraröd, ultrabredbands-RFID och ultraljud att förbättras. Dessa tekniker tillämpas gradvis för positionering av mekanisk utrustning.
Kranpositionering innebär mer än att övervaka lastens form, detektera tomma förvaringsplatser och bestämma lastens en-, två- eller tredimensionella förvaringsposition. Det inkluderar även en-, två- och tredimensionell positionering av lyftredskap som krokar, gafflar, suganordningar, gripklor och skopor.
Eftersom kranar arbetar över stora områden kan en enda positioneringsmetod ofta inte ge den erforderliga noggrannheten i komplexa miljöer. Stora och komplexa tillämpningar kombinerar därför ofta "relativ adressering + absolut positionering". Jämfört med att endast använda relativ eller absolut adressering kan denna kombinerade metod ge bättre noggrannhet, stabilitet och kostnadseffektivitet, samtidigt som den ställer lägre krav på kvaliteten på anläggningskonstruktioner.
2.3 Intelligenta lyftredskap
Traditionella kranar använder huvudsakligen krokar som lyftredskap. Dessa kräver vanligtvis manuell fastsättning och losstagning och är lämpliga för ett begränsat antal lasttyper, vilket begränsar automatiseringsnivån för materialhanteringsutrustning.
För olika laster som bulkmaterial, lådor, flaskor och spolar kan en intelligent traverskran kräva automatiska lyftredskap eller intelligenta lyftanordningar. Dessa kan inkludera automatiska utlösningsanordningar. krokar, C-krokar, elektromagnetiska lyftare, vakuumlyftare, gafflar, klämmor, fixturer, lyftbalkar, containerspridare, slevar, gripskopor, och gripanordningar. Att utveckla ett automatiskt redskapsfäste eller en intelligent lyftanordning som är lämplig för lastförhållandena är ett viktigt steg för att möjliggöra automatisk lagring och hämtning.
2.4 Banplanering och elektronisk anti-svajkontroll för flexibla lyftsystem
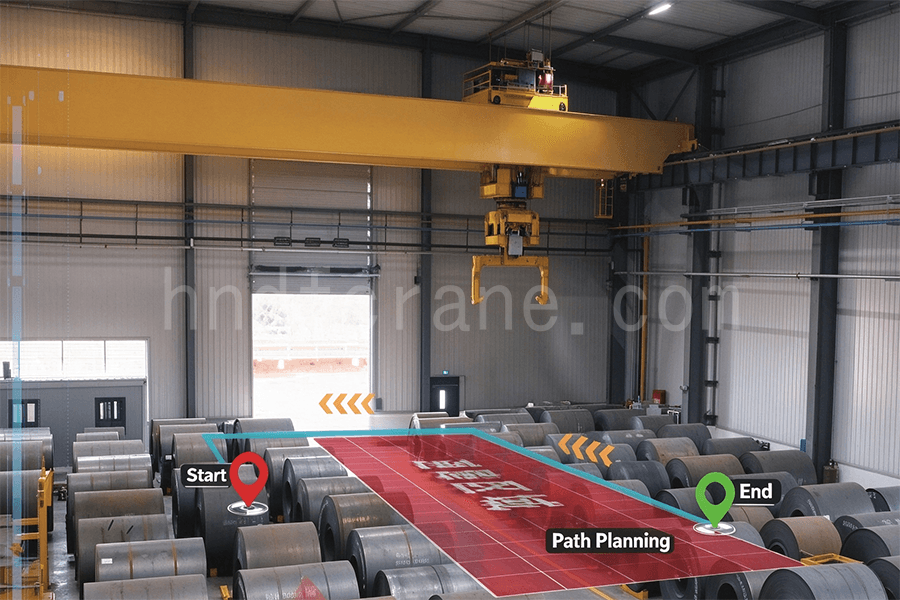
Planering av färdväg och positioneringskontroll mot svängningar för flexibla lyftsystem är avgörande för automatisk krandrift. Acceleration och retardation av brygga och löpvagn, tillsammans med lastlyftning, kan orsaka att lasten svänger. Detta minskar driftseffektiviteten och kan öka olycksrisken.
Öppen-loop och slutna-loop-regleringsmetoder används ofta för banplanering och anti-svängningsreglering. Öppen-loop-metoder inkluderar huvudsakligen positionering och anti-svängningsreglering baserad på ingångsformning samt positionering och anti-svängningsreglering baserad på banplanering. Slutna-loop-metoder inkluderar återkopplingslinjärisering, förstärkningsschemalagd reglering, glidande-lägesreglering, prediktiv reglering, fuzzy-reglering, neurala nätverksreglering och passivitetsbaserad reglering.
Statisk vägplanering är i allmänhet tillräcklig när hinder förblir i fasta, kända positioner. När hinderpositioner inte kan bestämmas i förväg, eller när flera kranar arbetar i samma område, behövs dynamisk vägplanering för att generera en säker väg online. Relevanta planeringsalgoritmer inkluderar artificiellt potentiellt fält, probabilistisk färdplansmetod, snabbt utforskande slumpmässigt träd, genetiska algoritmer och myrkolonialgoritmer.
Med utvecklingen av trådlös mobilkommunikation kan installation av gyroskop, accelerationssensorer, kurssensorer och liknande enheter på lyftredskap ytterligare stödja tredimensionell lastpositionering, banplanering och anti-svängningskontroll.
2.5 Tillståndsövervakning och automatisk feldiagnos
Tillståndsövervakning använder definierade metoder för att förstå och spåra utrustningens driftsstatus. Feldiagnos analyserar information från tillståndsövervakningen tillsammans med utrustningens arbetsprinciper, strukturella egenskaper, driftsparametrar och historiska data. Den kan prognostisera potentiella fel och bedöma fel som har inträffat eller utvecklas, inklusive deras art, kategori, allvarlighetsgrad, plats och trend.
Vanliga övervakningsparametrar för lyftmaskiner inkluderar lyftkapacitet, lastmoment, lyfthöjd eller sänkdjup, körsträcka, räckvidd, broskevhet, nivå, vindhastighet, svängvinkel, säkerhetsavstånd mellan mekanismer på samma eller olika räls, stödbenens vertikalitet, driftstid, ackumulerad driftstid och varje arbetscykel.
Vanliga övervakade tillstånd inkluderar status för motorer, bromsar, frekvensomriktare, vindskydd och glidskydd, förreglingar, dörrgränsbrytare, förreglingar mellan mekanismer, inställningar för driftsförhållanden, kabelvindor och genomgående hål eller överföringssektioner. Övervakning kan också omfatta videosystem och realtidskontroll av brostyvhet och hållfasthet.
2.6 Onlineövervakning i realtid och fjärrdiagnostik
System för realtidsövervakning och fjärrdiagnos kombinerar vanligtvis sensorövervakning, trådlös överföring i realtid, datahantering, informationsfrågor, rotorsaksanalys, trendanalys, expertdiagnos, tillståndsprognoser och IoT-baserad fjärrövervakning.
Att installera en övervakningsgateway på befintlig utrustning och överföra drifts- och feldata via Wi-Fi eller mobilnätverk kan möjliggöra fjärrövervakning och visualiserad hantering. För ny utrustning kan ett fjärrhanteringssystem integreras i en enhetlig plattform för utrustningshantering och anslutas till ett system för hantering av tillgångars underhåll för att förbättra underhållseffektiviteten och utrustningens prestanda.
Efter att ha samlat in utrustningens status trådlöst i realtid kan systemet automatiskt generera underhålls- och inspektionsplaner och gradvis implementera tillståndsbaserat prediktivt underhåll genom dataanalys.
Prediktivt underhåll använder tillståndsövervakning och feldiagnostik som grund och baserar underhållsplaneringen på utrustningens faktiska skick och produktionsbehov. Målen inkluderar att identifiera tidiga tecken på fel, fastställa feltyp, allvarlighetsgrad, plats och utvecklingstrend, samt att undvika eller minska större incidenter. När ett fel inträffar kan systemet också registrera hela felprocessen för att stödja rotorsaksanalys och framtida förbättringar.
2.7 Integrerad utrustningsövervakning och -hantering
För olika lagringsarrangemang och krav som involverar bulkmaterial, lådor, spolar och andra laster kan ett intelligent övervaknings- och hanteringssystem för traverskranar kombinera lastidentifiering, rumslig positionering, automatisk lagring och hämtning samt tillståndsövervakning. Systemet kan inkludera ett gränssnittsdelsystem, ett plats- och lagerhanteringsdelsystem, ett lastidentifieringsdelsystem, ett utskick- och kranmanövreringsdelsystem samt ett rumsligt positioneringsdelsystem. Tillsammans stöder dessa funktioner effektiv, säker och intelligent drift av traverskranar.
3. Slutsats
Efterfrågan på intelligenta traverskranar ökar inom smart tillverkning, smart logistik och smart underhåll. De tekniker som beskrivs ovan kan integreras genom programvara, produkter och styrteknik i intelligenta traverskranlösningar och kompletta utrustningssystem. Tillämpningar inkluderar arbetsstationsförflyttning inom metallurgi, papperstillverkning och fordonstillverkning, samt lagring och materialhantering inom logistik.
Kärnan i en intelligent traverskran är inte bara att lägga till en variabelfrekvensdrivning, fjärrkontroll eller övervakningsplattform. Det är förmågan att skapa en komplett loop som täcker lastidentifiering, rumslig positionering, automatisk hantering, banplanering, anti-svängningskontroll, tillståndsövervakning, feldiagnos och utrustningshantering. Genom att slutföra processoperationer automatiskt, registrera driftsstatus i realtid och stödja prediktivt underhåll kan intelligenta traverskranar förbättra driftseffektiviteten, minska drifts- och underhållskostnader och tillhandahålla data för bättre utrustningsdesign, underhåll och egensäkerhet.

Jag är Cindy, med 10 års arbetslivserfarenhet inom kranbranschen och samlat på mig en mängd professionell kunskap. Jag har valt de tillfredsställande kranarna för 500+ kunder. Om du har några behov eller frågor om kranar är du välkommen att kontakta mig, jag kommer att använda min expertis och praktiska erfarenhet för att hjälpa dig att lösa problemet!
Skicka din förfrågan
- E-post: sales@hndfcrane.com
- WhatsApp: +86 191 3738 6654
- Telegram: +86 191 3738 6654
- Tel: +86-373-581 8299
- Fax: +86-373-215 7000
- Lägg till: Changnao Industrial District, Xinxiang City, Henan-provinsen, Kina
 WeChat
- Luftkranar
- Dubbelbalk överheadkranar
- Enbalks traverskranar
- Traverskranar av europeisk typ med en balk
- Explosionssäkra luftkranar
- Grab och Magnetiska Overhead Kranar
- Monorail kranar
- Gjuteri kranar
- Arbetsstationskranar: Lätt design, enkel installation och problemfri drift
- Fockkranar
- Väggmonterade kranar
- Väggfockkranar
- Fristående jibbkranar
- Aluminiumsvängkranar: Lätt, smidig roterande arm för enkel lyftning
- Balanssvängkranar: Effektiva lätta lyft för mekanisk montering över korta avstånd
- Manuella fristående svängkranar: Effektiva manuella lyftlösningar för operationer med begränsat utrymme
- Elektriska fristående svängkranar: Helelektrisk lösning för högkapacitets snabba lyft
- Ledsvängkranar: Precisionslyft med dubbelarmsflexibilitet
- Gantry kranar
- Dubbelbalk portalkranar
- Semi portalkranar
- Enkelbalks portalkranar
- Truss portalkranar
- Container portalkranar
- Justerbara portalkranar
- Bärbara portalkranar
- Europeiska portalkranar
- industrier
- Allmän tillverkning
- Avfallshantering
- Förtillverkad
- Kraft
- Sten
- Papperstillverkning
- Metallproduktion
- Brokonstruktion
- Hamnkranar: För container- och bulkhantering
- Traverskranar för olje- och gasindustrin: Förbättra driftseffektiviteten
- Marina kranar för effektiv lastning på fartyg
- Traverskranar för fordonsindustrin: Effektiva automationslösningar
- Elektriska lyftar
- Elektriska vajertelfer
- Elektriska kedjetelfer
- Elektriska lyftanordningar av europeisk typ
- Europeiska elektriska kedjetelfer: Jämn drift, lågt ljud och energieffektivitet
- Manuella lyftanordningar: Perfekta för drag- och lyftuppgifter
- Handkättingtelfrar: Manuell lyftning för områden utan ström
- Elektriska lyftanordningar med låg takhöjd: Kompakt design för maximal utrymmeseffektivitet
- Pneumatiska kedjetelfrar: Smidig hantering för industriellt bruk
- Explosionssäkra manuella kättingtelfrar: Gnistsäker kopparlegeringskonstruktion för explosionsfarliga områden
- Explosionssäkra elektriska kättingtelfrar för lyft i farliga områden
- Handla om
- Fall
- Nyheter
- Vanliga frågor
- Ladda ner
- Bloggar
- Onlineverktyg för beräkning av kranhjulslast
- VR Panorama
- Kontakta oss
- E-post: sales@hndfcrane.com
- WhatsApp: +86 191 3738 6654
- Telegram: +86 191 3738 6654
- Tel: +86-373-581 8299
-
