
-
صنعتیں
-

جنرل مینوفیکچرنگ
-

فضلہ ہینڈلنگ
-

پری کاسٹ
-

طاقت
-

پتھر
-

کاغذ سازی
-

دھات کی پیداوار
-

پل کی تعمیر
-

پورٹ کرینز: کنٹینر اور بلک میٹریل ہینڈلنگ کے لیے
-

پیٹرولیم اور گیس کی صنعت کے لیے اوور ہیڈ کرینیں: آپریشنل کارکردگی میں اضافہ
-

بحری کرینیں بحری جہازوں پر کارگو کی موثر لوڈنگ کے لیے
-

آٹوموٹو انڈسٹری کے لیے اوور ہیڈ کرینیں: موثر آٹومیشن حل
-

ریلوے کے لیے اوور ہیڈ کرین حل: ٹریک بچھانا، رولنگ اسٹاک مینٹیننس، اور کنٹینر ہینڈلنگ
-

کھانے اور مشروبات کے لیے اوور ہیڈ کرینیں: موثر ہینڈلنگ کے لیے قابل اعتماد حل
-

موثر سیمنٹ، شیشہ، اینٹوں اور پری کاسٹ کنکریٹ کی تیاری کے لیے اوور ہیڈ کرینیں
-

ہوا بازی کی صنعت کے لیے اوور ہیڈ کرینیں: ہوائی جہاز کی بحالی اور اسمبلی
-

ایرو اسپیس اوور ہیڈ کرینز: راکٹ لانچ اور ٹرانسپورٹ کے لیے درستگی اٹھانا
-
-
مصنوعات
-
اوور ہیڈ کرینیں
-

سنگل گرڈر اوور ہیڈ کرینز
-

ڈبل گرڈر اوور ہیڈ کرینیں۔
-

یورپی قسم کا سنگل گرڈر اوور ہیڈ کرین
-

یورپی قسم ڈبل گرڈر اوور ہیڈ کرینیں
-

دھماکے کا ثبوت اوور ہیڈ کرینیں۔
-

پکڑو اور مقناطیسی اوور ہیڈ کرینیں۔
-

مونوریل کرینیں
-

فاؤنڈری اوور ہیڈ کرینیں۔
-

موصلیت اوور ہیڈ کرینیں
-

کم ہیڈ روم اوور ہیڈ کرینیں۔
-

اوور ہیڈ کرینیں پکڑو
-

لاڈل اوور ہیڈ کرینز
-

زیر ہنگ اوور ہیڈ کرینیں۔
-

برقی مقناطیسی اوور ہیڈ کرینیں۔
-

ورک سٹیشن کرینیں: ہلکا پھلکا ڈیزائن، آسان تنصیب، اور آسان آپریشن
-

مفت کھڑے ورک سٹیشن پل کرینیں
-

سیلنگ ماونٹڈ برج کرین
-

دستی اوور ہیڈ کرینیں۔
-
-
گینٹری کرینز
-

سیمی گینٹری کرینز
-

سنگل گرڈر گینٹری کرینز
-

ڈبل گرڈر گینٹری کرینز
-

کنٹینر گینٹری کرینیں۔
-

ٹرس گینٹری کرینیں
-

ایڈجسٹ ایبل گینٹری کرینیں
-

پورٹ ایبل گینٹری کرینیں۔
-

یورپی گینٹری کرینیں
-

ایلومینیم گینٹری کرینیں۔
-

ربڑ کے ٹائرڈ کنٹینر گینٹری کرینیں۔
-

ریل ماونٹڈ کنٹینر گینٹری کرینیں۔
-

شپ یارڈ گینٹری کرین
-

یورپی سنگل گرڈر گینٹری کرینز
-

یورپی ڈبل گرڈر گینٹری کرینیں
-
- جیب کرینز
- خصوصی کرینیں
- الیکٹرک لہرانے والا
- ٹرانسفر کارٹس
-
اوور ہیڈ کرینیں
-
کرین کے حصے
-
بالٹیاں پکڑو
-

الیکٹرک سٹینلیس سٹیل پکڑو بالٹی
-

مکینیکل فور رسی اورنج چھلکا پکڑتا ہے۔
-

مکینیکل فور رسی کلیم شیل بالٹی پکڑتی ہے۔
-

الیکٹرو ہائیڈرولک مستطیل گرابس
-

الیکٹرو ہائیڈرولک کلیم شیل گرابس
-

الیکٹرو ہائیڈرولک اورنج پیل گریبس، ہائیڈرولک کیکٹس گریب
-

الیکٹرک موٹر پکڑو
-

منوریل لہرانے والی الیکٹرک مونوریل گراب بالٹی
-

ریموٹ کنٹرول کلیم شیل گرابس
-

مکینیکل دو رسی کلیم شیل گرابس
-

ٹمبر گرابس
-

سنگل رسی پکڑو بالٹی
-

کوڑے دان کی صفائی کی مشینیں
-

ڈریجنگ گرابس
-

ٹرمنگ گرابس
-
- کرین اسپریڈر
- کرین اسپیئر پارٹس
- کرین پہیے
-
بالٹیاں پکڑو
- کمپنی
- رابطہ کریں۔



























































-
صنعتیں
-
جنرل مینوفیکچرنگ
-
فضلہ ہینڈلنگ
-
پری کاسٹ
-
طاقت
-
پتھر
-
کاغذ سازی
-
دھات کی پیداوار
-
پل کی تعمیر
-
پورٹ کرینز: کنٹینر اور بلک میٹریل ہینڈلنگ کے لیے
-
پیٹرولیم اور گیس کی صنعت کے لیے اوور ہیڈ کرینیں: آپریشنل کارکردگی میں اضافہ
-
بحری کرینیں بحری جہازوں پر کارگو کی موثر لوڈنگ کے لیے
-
آٹوموٹو انڈسٹری کے لیے اوور ہیڈ کرینیں: موثر آٹومیشن حل
-
ریلوے کے لیے اوور ہیڈ کرین حل: ٹریک بچھانا، رولنگ اسٹاک مینٹیننس، اور کنٹینر ہینڈلنگ
-
کھانے اور مشروبات کے لیے اوور ہیڈ کرینیں: موثر ہینڈلنگ کے لیے قابل اعتماد حل
-
موثر سیمنٹ، شیشہ، اینٹوں اور پری کاسٹ کنکریٹ کی تیاری کے لیے اوور ہیڈ کرینیں
-
ہوا بازی کی صنعت کے لیے اوور ہیڈ کرینیں: ہوائی جہاز کی بحالی اور اسمبلی
-
ایرو اسپیس اوور ہیڈ کرینز: راکٹ لانچ اور ٹرانسپورٹ کے لیے درستگی اٹھانا
-
-
مصنوعات
-
اوور ہیڈ کرینیں
-
سنگل گرڈر اوور ہیڈ کرینز
-
ڈبل گرڈر اوور ہیڈ کرینیں۔
-
یورپی قسم کا سنگل گرڈر اوور ہیڈ کرین
-
یورپی قسم ڈبل گرڈر اوور ہیڈ کرینیں
-
دھماکے کا ثبوت اوور ہیڈ کرینیں۔
-
پکڑو اور مقناطیسی اوور ہیڈ کرینیں۔
-
مونوریل کرینیں
-
فاؤنڈری اوور ہیڈ کرینیں۔
-
موصلیت اوور ہیڈ کرینیں
-
کم ہیڈ روم اوور ہیڈ کرینیں۔
-
اوور ہیڈ کرینیں پکڑو
-
لاڈل اوور ہیڈ کرینز
-
زیر ہنگ اوور ہیڈ کرینیں۔
-
برقی مقناطیسی اوور ہیڈ کرینیں۔
-
ورک سٹیشن کرینیں: ہلکا پھلکا ڈیزائن، آسان تنصیب، اور آسان آپریشن
-
مفت کھڑے ورک سٹیشن پل کرینیں
-
سیلنگ ماونٹڈ برج کرین
-
دستی اوور ہیڈ کرینیں۔
-
-
گینٹری کرینز
-
سیمی گینٹری کرینز
-
سنگل گرڈر گینٹری کرینز
-
ڈبل گرڈر گینٹری کرینز
-
کنٹینر گینٹری کرینیں۔
-
ٹرس گینٹری کرینیں
-
ایڈجسٹ ایبل گینٹری کرینیں
-
پورٹ ایبل گینٹری کرینیں۔
-
یورپی گینٹری کرینیں
-
ایلومینیم گینٹری کرینیں۔
-
ربڑ کے ٹائرڈ کنٹینر گینٹری کرینیں۔
-
ریل ماونٹڈ کنٹینر گینٹری کرینیں۔
-
شپ یارڈ گینٹری کرین
-
یورپی سنگل گرڈر گینٹری کرینز
-
یورپی ڈبل گرڈر گینٹری کرینیں
-
- جیب کرینز
- خصوصی کرینیں
- الیکٹرک لہرانے والا
- ٹرانسفر کارٹس
-
اوور ہیڈ کرینیں
-
کرین کے حصے
-
بالٹیاں پکڑو
-
الیکٹرک سٹینلیس سٹیل پکڑو بالٹی
-
مکینیکل فور رسی اورنج چھلکا پکڑتا ہے۔
-
مکینیکل فور رسی کلیم شیل بالٹی پکڑتی ہے۔
-
الیکٹرو ہائیڈرولک مستطیل گرابس
-
الیکٹرو ہائیڈرولک کلیم شیل گرابس
-
الیکٹرو ہائیڈرولک اورنج پیل گریبس، ہائیڈرولک کیکٹس گریب
-
الیکٹرک موٹر پکڑو
-
منوریل لہرانے والی الیکٹرک مونوریل گراب بالٹی
-
ریموٹ کنٹرول کلیم شیل گرابس
-
مکینیکل دو رسی کلیم شیل گرابس
-
ٹمبر گرابس
-
سنگل رسی پکڑو بالٹی
-
کوڑے دان کی صفائی کی مشینیں
-
ڈریجنگ گرابس
-
ٹرمنگ گرابس
-
- کرین اسپریڈر
- کرین اسپیئر پارٹس
- کرین پہیے
-
بالٹیاں پکڑو
- کمپنی
- رابطہ کریں۔



ذہین اوور ہیڈ کرینز کی تعریف اور کلیدی ٹیکنالوجیز
مندرجات کا جدول
بہت سی اوور ہیڈ کرینوں میں اب متغیر فریکوئنسی ڈرائیوز، ریموٹ کنٹرولز، مانیٹرنگ پلیٹ فارمز، یا اینٹی سوے فنکشنز شامل ہیں۔ تاہم، صرف ان افعال کو یکجا کرنے سے کرین واقعی ذہین نہیں بنتی ہے۔ ذہین اوور ہیڈ کرین ٹیکنالوجیز کو کرین کو بوجھ کی شناخت کرنے، اس کی اپنی پوزیشن اور کام کے ماحول کا تعین کرنے، اس کے سفر کے راستے کی منصوبہ بندی کرنے، بوجھ کو کنٹرول کرنے، اور سامان کی حالت کی بنیاد پر دیکھ بھال کے فیصلے کرنے کے قابل بنانا چاہیے۔
دوسرے لفظوں میں، ذہانت صرف کرین حرکت کرنے کے بارے میں نہیں ہے۔ یہ کرین کو سمجھنے، تجزیہ کرنے، فیصلے کرنے، اعمال کو انجام دینے، اور رائے حاصل کرنے کی صلاحیت دینے کے بارے میں ہے۔ یہ مضمون خود مختار کرین آپریشن کے لیے درکار کلیدی ٹیکنالوجیز کا جائزہ لیتا ہے، بشمول بوجھ کی شناخت، مقامی پوزیشننگ، ذہین لفٹنگ اٹیچمنٹ، راستے کی منصوبہ بندی، حالت کی نگرانی، اور مربوط آلات کا انتظام۔
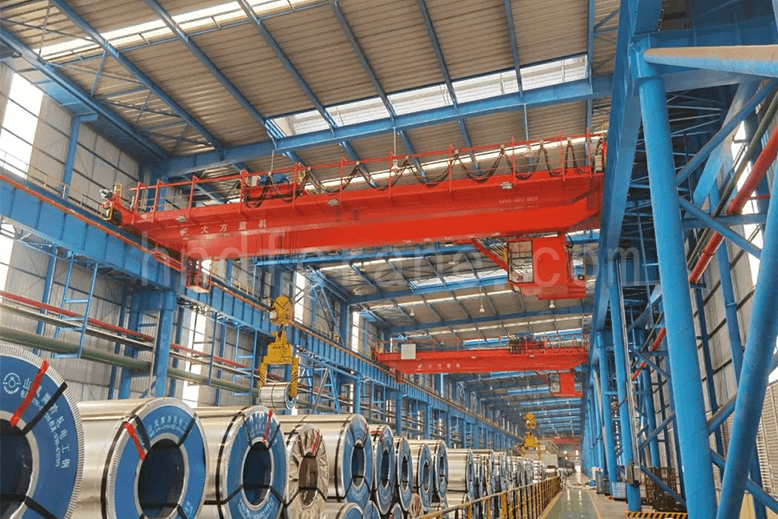
1. ایک ذہین اوور ہیڈ کرین کیا ہے؟
روایتی کرین کے مقابلے میں، ایک ذہین اوور ہیڈ کرین دستی جسمانی کام کو بدلنے سے زیادہ کام کرتی ہے۔ یہ آپریٹر کے علمی کام کے حصوں کو تبدیل یا مدد بھی کر سکتا ہے۔ سینسرز، ذہین فیصلہ سازی سافٹ ویئر، اور کرین سینسنگ، تجزیہ، استدلال، فیصلہ سازی، اور کنٹرول فراہم کرنے کے لیے مربوط ہیں۔ یہ لوگوں، مشینوں اور مواد کے درمیان تعامل اور ہم آہنگی کو قابل بناتا ہے۔
ایک ذہین کنٹرول سسٹم آپریٹر کے سینسنگ، فیصلے، اور عملدرآمد کے کاموں کا حصہ انجام دے سکتا ہے۔ یہ کرین کو کام کرنے والے ماحول میں ہونے والی تبدیلیوں کے مطابق ڈھالنے اور بوجھ کی شناخت، حالت سے آگاہی، خودکار آپریشن، اور آپریشنل مینجمنٹ کو انجام دینے کی اجازت دیتا ہے۔ بنیادی ورک فلو ایک روایتی کرین کی طرح ہی رہتا ہے، لیکن ذہین افعال زیادہ خود مختار آپریشن کے لیے سینسنگ، فیصلہ سازی، اور عمل درآمد کی صلاحیتوں میں اضافہ کرتے ہیں۔
2. کلیدی ذہین اوور ہیڈ کرین ٹیکنالوجیز
آپریٹر کی سینسنگ، فیصلہ سازی، اور عمل کو تبدیل کرنے یا اس کی مدد کرنے کے لیے، ایک کرین کو بوجھ کی پوزیشن کا پتہ لگانے، بوجھ کی شناخت اور تصدیق کرنے، بوجھ کو خود بخود اٹھانے اور رکھنے، سفری راستوں کو منتخب اور بہتر بنانے، لچکدار لہرانے والے نظام میں دباؤ کو دبانے، ہدف کے مقام پر درست طریقے سے رکنے، اور اپنی آپریٹنگ حالت کی نگرانی کرنے کے قابل ہونا چاہیے۔ اسے خودکار آپریشن کے دوران غلطیوں کی تشخیص اور الارم جاری کرنے کے قابل بھی ہونا چاہیے۔
2.1 لوڈ شناخت، تصدیق، تاثرات، اور ڈیٹا اسٹوریج
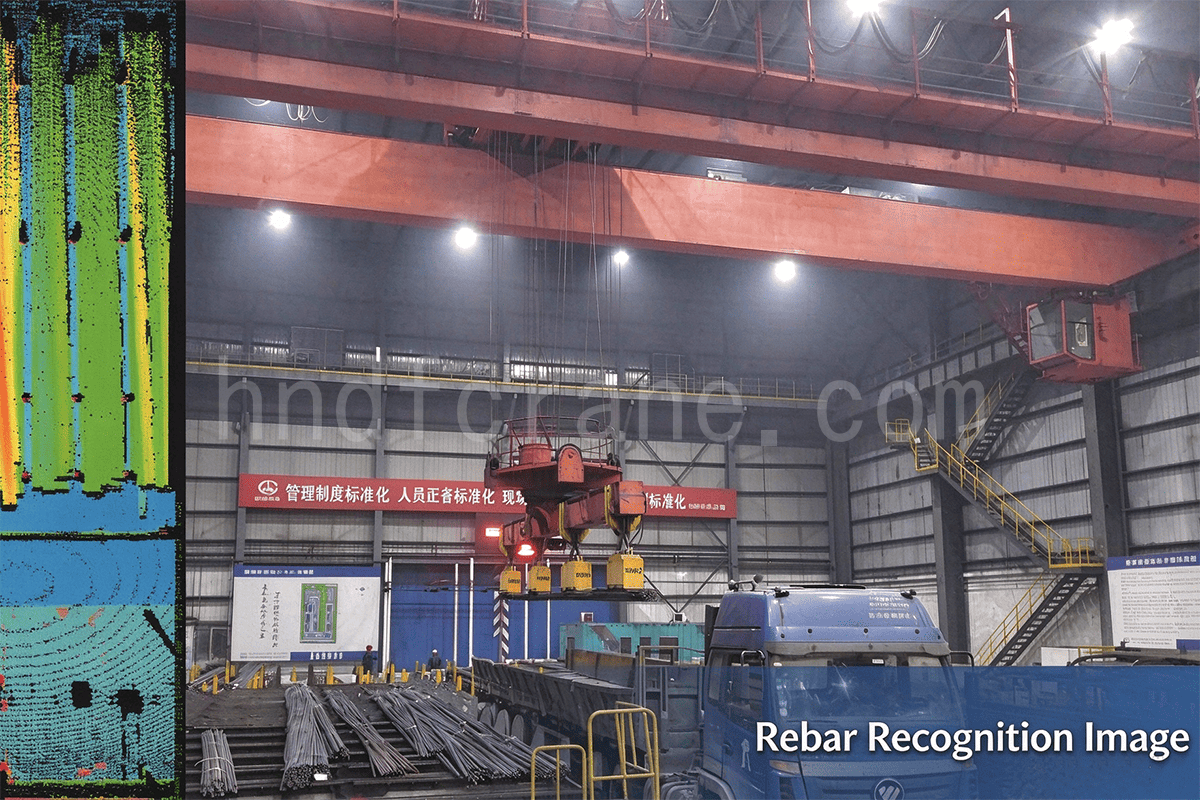
ان کی شکل، پیکیجنگ، اور اسٹوریج یا نقل و حمل کے طریقے کے مطابق، بوجھ میں کنڈلی جیسے اسٹیل، کاغذ، اور فلم کوائل شامل ہو سکتے ہیں۔ ڈبے جیسے کنٹینرز، مواد کے ڈبے، اور منتقلی کے خانے؛ بلاکس جیسے اسٹیل پلیٹیں، بلٹس، اور شیلڈ ٹنلنگ کے اجزاء؛ بنڈل جیسے سٹیل کے پائپ، ریبار، ریل، اور حصے؛ ریل جیسے کیبل اور وائر راڈ کنڈلی؛ انفرادی اشیاء جیسے بالٹیاں اور لاڈلے؛ اور لمبے ٹکڑے جیسے ریل، آئی بیم، ایچ بیم، اور ساختی بیم۔
مختلف ریاستوں میں بوجھ کے بارے میں خودکار طور پر شناخت، تصدیق اور معلومات کو فیڈ بیک کرنا معیاری ڈیٹا کوڈنگ، جمع کرنے، شناخت، انتظام اور ترسیل کی بنیاد ہے۔ متعلقہ ٹیکنالوجیز میں بارکوڈ ریکگنیشن، آر ایف آئی ڈی، اسپیچ ریکگنیشن، آپٹیکل کریکٹر ریکگنیشن، میگنیٹک شناخت، امیج ریکگنیشن، پیٹرن ریکگنیشن، اور بائیو میٹرک ریکگنیشن شامل ہیں۔ شناخت اور تصدیق کے بعد ذخیرہ شدہ معلومات کو لوڈ کرنا وسیع پیمانے پر قابل اطلاق، مستحکم اور نقل کرنا مشکل ہونا چاہیے۔
2.2 مقامی پوزیشننگ
کچھ اعلی درجے کی کرینیں تین جہتی پوزیشننگ کا استعمال کرتی ہیں، لیکن پوزیشننگ کی درستگی کو مکمل مشین سسٹم میں جمع ہونے والی غلطیوں سے اب بھی محدود کیا جا سکتا ہے۔ عام پوزیشننگ کے طریقوں کو دو اقسام میں تقسیم کیا جا سکتا ہے:
- متعلقہ ایڈریسنگ: عام طور پر روٹری انکوڈرز، لیزر یا ریڈار رینجنگ، اور بصری شناخت کا استعمال۔
- مطلق ایڈریسنگ: عام طور پر پوزیشن کی حد کے سوئچز، کوڈ شدہ کیبلز جیسے گرے کوڈ بس بارز، لکیری انکوڈرز، بی پی ایس بارکوڈز، سپروکیٹ اور چین سسٹم، اور ریڈیو، انفراریڈ، وائرلیس RF، GPS، یا اسی طرح کے سسٹمز کے ذریعے ریئل ٹائم مطلق ایڈریسنگ کا استعمال۔
جیسے جیسے وائرلیس کمیونیکیشن تیار ہوتی ہے، سیلولر نیٹ ورک پوزیشننگ اور انڈور پوزیشننگ ٹیکنالوجیز جیسے وائی فائی، بلوٹوتھ، انفراریڈ، الٹرا وائیڈ بینڈ RFID، اور الٹراساؤنڈ کی درستگی میں بہتری آتی جاتی ہے۔ یہ ٹیکنالوجیز آہستہ آہستہ مکینیکل آلات کی پوزیشننگ پر لاگو ہو رہی ہیں۔
کرین کی پوزیشننگ میں بوجھ کی شکل کی نگرانی، خالی سٹوریج کی جگہوں کا پتہ لگانے، اور بوجھ کی ایک-، دو-، یا تین جہتی سٹوریج کی پوزیشن کا تعین کرنے سے زیادہ شامل ہوتا ہے۔ اس میں لفٹنگ اٹیچمنٹ جیسے ہکس، فورکس، سکشن ڈیوائسز، گریبس اور بالٹیز کی ایک، دو، اور تین جہتی پوزیشننگ بھی شامل ہے۔
چونکہ کرینیں بڑے علاقوں پر کام کرتی ہیں، ایک واحد پوزیشننگ کا طریقہ اکثر پیچیدہ ماحول میں مطلوبہ درستگی فراہم نہیں کر سکتا۔ بڑے علاقے اور پیچیدہ ایپلی کیشنز اس لیے عام طور پر "رشتہ دار نقطہ نظر ایڈریسنگ + مطلق پوزیشننگ" کو یکجا کرتی ہیں۔ صرف رشتہ دار یا مطلق ایڈریسنگ کے استعمال کے مقابلے میں، یہ مشترکہ طریقہ سول تعمیراتی معیار پر کم مطالبات رکھتے ہوئے بہتر درستگی، استحکام اور لاگت کی کارکردگی فراہم کر سکتا ہے۔
2.3 ذہین لفٹنگ اٹیچمنٹ
روایتی کرینیں بنیادی طور پر ہکس کو لفٹنگ اٹیچمنٹ کے طور پر استعمال کرتی ہیں۔ ان کے لیے عام طور پر دستی اٹیچمنٹ اور لاتعلقی کی ضرورت ہوتی ہے اور یہ بوجھ کی ایک محدود رینج کے لیے موزوں ہیں، جو مواد کو سنبھالنے والے آلات کی آٹومیشن کی سطح کو محدود کرتی ہے۔
بلک میٹریل، بکس، بوتلیں اور کنڈلی جیسے مختلف بوجھ کے لیے، ایک ذہین اوور ہیڈ کرین کو خودکار لفٹنگ اٹیچمنٹ یا ذہین لفٹنگ آلات کی ضرورت پڑ سکتی ہے۔ ان میں خودکار ریلیز شامل ہو سکتی ہے۔ ہکس, سی ہکس، برقی مقناطیسی لفٹرز، ویکیوم لفٹرز، فورکس، کلیمپ، فکسچر، لفٹنگ بیم، کنٹینر اسپریڈر، لاڈلز، بالٹیاں پکڑو، اور گرفت کرنے والے آلات۔ بوجھ کی حالت کے لیے موزوں خودکار اٹیچمنٹ یا ذہین لفٹنگ ڈیوائس تیار کرنا خودکار اسٹوریج اور بازیافت کو فعال کرنے میں ایک اہم قدم ہے۔
2.4 لچکدار لہرانے کے نظام کے لیے راستے کی منصوبہ بندی اور الیکٹرانک اینٹی سوے کنٹرول
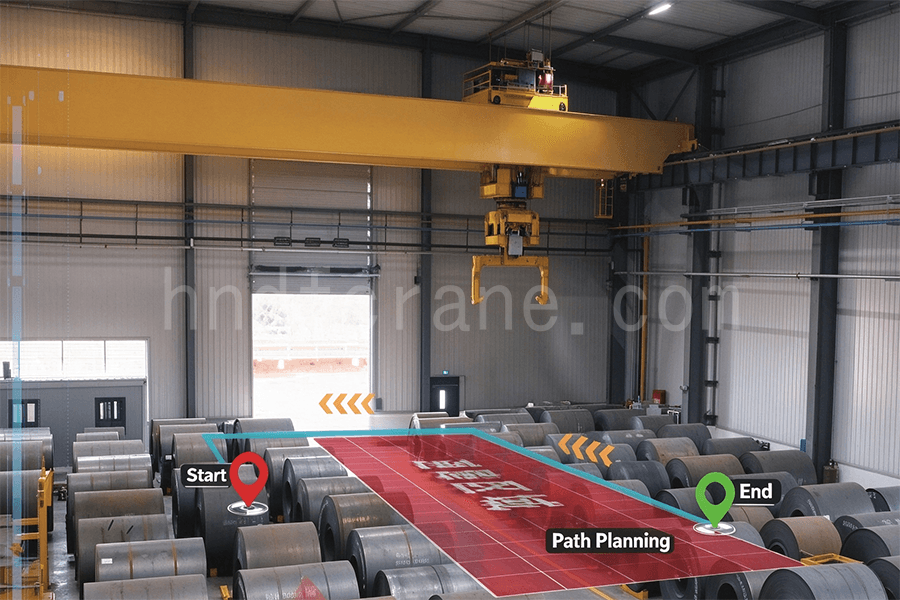
ٹریول پاتھ پلاننگ اور لچکدار لہرانے والے نظام کے لیے اینٹی وے پوزیشننگ کنٹرول خودکار کرین آپریشن کے لیے ضروری ہیں۔ پل اور ٹرالی کی تیز رفتاری اور کمی، لوڈ ہوسٹنگ کے ساتھ، بوجھ کو جھولنے کا سبب بن سکتی ہے۔ یہ آپریٹنگ کارکردگی کو کم کرتا ہے اور حادثے کے خطرات کو بڑھا سکتا ہے۔
اوپن لوپ اور کلوزڈ لوپ کنٹرول کے طریقے عام طور پر راستے کی منصوبہ بندی اور اینٹی سوئ کنٹرول کے لیے استعمال ہوتے ہیں۔ اوپن لوپ طریقوں میں بنیادی طور پر ان پٹ شیپنگ پر مبنی پوزیشننگ اور اینٹی سوئ کنٹرول اور ٹریجیکٹری پلاننگ پر مبنی پوزیشننگ اور اینٹی سوئ کنٹرول شامل ہیں۔ کلوزڈ لوپ طریقوں میں فیڈ بیک لائنرائزیشن، گین شیڈیولڈ کنٹرول، سلائیڈنگ موڈ کنٹرول، پریڈیکٹیو کنٹرول، فزی کنٹرول، نیورل نیٹ ورک کنٹرول، اور غیر فعالی پر مبنی کنٹرول شامل ہیں۔
جامد راستے کی منصوبہ بندی عام طور پر کافی ہوتی ہے جب رکاوٹیں مقررہ، معلوم پوزیشنوں میں رہتی ہیں۔ جب رکاوٹوں کی پوزیشنوں کا پہلے سے تعین نہیں کیا جا سکتا، یا جب ایک ہی علاقے میں متعدد کرینیں کام کرتی ہیں، تو آن لائن محفوظ راستہ پیدا کرنے کے لیے متحرک راستے کی منصوبہ بندی کی ضرورت ہوتی ہے۔ متعلقہ منصوبہ بندی کے الگورتھم میں مصنوعی ممکنہ فیلڈ کا طریقہ، امکانی روڈ میپ کا طریقہ، تیزی سے بے ترتیب درختوں کا طریقہ، جینیاتی الگورتھم، اور چیونٹی کالونی الگورتھم شامل ہیں۔
وائرلیس موبائل کمیونیکیشن کی ترقی کے ساتھ، لفٹنگ اٹیچمنٹ پر گائروسکوپس، ایکسلریشن سینسرز، ہیڈنگ سینسرز اور اسی طرح کے آلات نصب کرنے سے تین جہتی لوڈ پوزیشننگ، پاتھ پلاننگ، اور اینٹی سوئ کنٹرول میں مزید مدد مل سکتی ہے۔
2.5 حالت کی نگرانی اور خودکار غلطی کی تشخیص
حالت کی نگرانی آلات کی آپریٹنگ حیثیت کو سمجھنے اور ٹریک کرنے کے لیے متعین طریقے استعمال کرتی ہے۔ غلطی کی تشخیص آلات کے کام کرنے والے اصولوں، ساختی خصوصیات، آپریٹنگ پیرامیٹرز، اور تاریخی ڈیٹا کے ساتھ حالت کی نگرانی کرنے والی معلومات کا تجزیہ کرتی ہے۔ یہ ممکنہ خرابیوں کی پیش گوئی کر سکتا ہے اور ان خرابیوں کا اندازہ لگا سکتا ہے جو واقع ہوئی ہیں یا ترقی کر رہی ہیں، بشمول ان کی نوعیت، زمرہ، شدت، مقام اور رجحان۔
لفٹنگ مشینری کے لیے عام نگرانی کے پیرامیٹرز میں لفٹنگ کی گنجائش، بوجھ کا لمحہ، اونچائی یا گہرائی کو کم کرنا، سفر کا فاصلہ، آؤٹ ریچ، برج سکیو، لیولنس، ہوا کی رفتار، سلیونگ اینگل، ایک ہی یا مختلف ریلوں پر میکانزم کے درمیان حفاظتی فاصلہ، آؤٹ ٹریگر عمودی، آپریٹنگ ٹائم، جمع اور ہر کام کا وقت شامل ہیں۔
عام نگرانی کی جانے والی حالتوں میں موٹرز، بریک، متغیر فریکوئنسی ڈرائیوز، ونڈ پروٹیکشن اور اینٹی سلائیڈنگ ڈیوائسز، انٹرلاک، دروازے کی حد کے سوئچ، میکانزم کے درمیان انٹرلاک، آپریٹنگ کنڈیشن سیٹنگز، پاور کیبل ریلز، اور تھرو ہول یا ٹرانسفر سیکشنز شامل ہیں۔ نگرانی ویڈیو سسٹمز اور پل کی سختی اور طاقت کی اصل وقتی خود جانچ کا احاطہ بھی کر سکتی ہے۔
2.6 ریئل ٹائم آن لائن مانیٹرنگ اور ریموٹ تشخیص
ریئل ٹائم مانیٹرنگ اور ریموٹ تشخیصی نظام عام طور پر سینسر مانیٹرنگ، ریئل ٹائم وائرلیس ٹرانسمیشن، ڈیٹا مینجمنٹ، معلوماتی سوالات، بنیادی وجہ تجزیہ، رجحان تجزیہ، ماہر تشخیص، حالت کی پیشن گوئی، اور IoT پر مبنی ریموٹ مانیٹرنگ کو یکجا کرتے ہیں۔
موجودہ آلات پر مانیٹرنگ گیٹ وے نصب کرنا اور آپریٹنگ اور فالٹ ڈیٹا کو Wi-Fi یا سیلولر نیٹ ورکس کے ذریعے منتقل کرنا ریموٹ مانیٹرنگ اور ویژولائزڈ مینجمنٹ کو قابل بنا سکتا ہے۔ نئے آلات کے لیے، ایک ریموٹ مینجمنٹ سسٹم کو ایک متحد آلات کے انتظام کے پلیٹ فارم میں ضم کیا جا سکتا ہے اور دیکھ بھال کی کارکردگی اور آلات کی کارکردگی کو بہتر بنانے کے لیے اثاثہ کی دیکھ بھال کے انتظام کے نظام سے منسلک کیا جا سکتا ہے۔
وائرلیس طور پر ریئل ٹائم آلات کی حیثیت کو جمع کرنے کے بعد، نظام خود بخود دیکھ بھال اور معائنہ کے منصوبے تیار کر سکتا ہے اور اعداد و شمار کے تجزیہ کے ذریعے بتدریج حالت پر مبنی پیشن گوئی کی بحالی کو لاگو کر سکتا ہے۔
پیشن گوئی کی دیکھ بھال حالت کی نگرانی اور غلطی کی تشخیص کو اس کی بنیاد کے طور پر استعمال کرتی ہے اور اصل سامان کی حالت اور پیداوار کی ضروریات پر بحالی کی منصوبہ بندی کی بنیاد رکھتی ہے۔ اس کے اہداف میں ناکامی کی ابتدائی علامات کی نشاندہی، غلطی کی قسم، شدت، مقام اور ترقی کے رجحان کا تعین، اور بڑے واقعات سے بچنا یا کم کرنا شامل ہے۔ جب کوئی خرابی واقع ہوتی ہے، تو نظام بنیادی وجہ کے تجزیہ اور مستقبل میں ہونے والی بہتری کی حمایت کرنے کے لیے غلطی کے مکمل عمل کو بھی ریکارڈ کر سکتا ہے۔
2.7 مربوط آلات کی نگرانی اور انتظام
ذخیرہ کرنے کے مختلف انتظامات اور ضرورتوں کے لیے جس میں بلک مواد، بکس، کوائلز اور دیگر بوجھ شامل ہیں، ایک ذہین اوور ہیڈ کرین مانیٹرنگ اور مینجمنٹ سسٹم لوڈ کی شناخت، مقامی پوزیشننگ، خودکار اسٹوریج اور بازیافت، اور حالت کی نگرانی کو یکجا کر سکتا ہے۔ اس نظام میں ایک انٹرفیس سب سسٹم، لوکیشن اور انوینٹری مینجمنٹ سب سسٹم، لوڈ شناختی سب سسٹم، ڈسپیچ اور کرین آپریشن سب سسٹم، اور مقامی پوزیشننگ سب سسٹم شامل ہو سکتا ہے۔ ایک ساتھ، یہ افعال موثر، محفوظ، اور ذہین اوور ہیڈ کرین آپریشن کی حمایت کرتے ہیں۔
3. نتیجہ
سمارٹ مینوفیکچرنگ، سمارٹ لاجسٹکس اور سمارٹ مینٹیننس میں ذہین اوور ہیڈ کرینوں کی مانگ بڑھ رہی ہے۔ اوپر بیان کی گئی ٹیکنالوجیز کو سافٹ ویئر، پروڈکٹس، اور کنٹرول ٹیکنالوجیز کے ذریعے ذہین اوور ہیڈ کرین سلوشنز اور مکمل آلات کے نظام میں ضم کیا جا سکتا ہے۔ ایپلی کیشنز میں دھات کاری، کاغذ سازی، اور آٹوموٹو مینوفیکچرنگ میں ورک سٹیشن کی منتقلی کے ساتھ ساتھ لاجسٹکس میں اسٹوریج اور میٹریل ہینڈلنگ شامل ہیں۔
ذہین اوور ہیڈ کرین کا بنیادی مقصد صرف متغیر فریکوئینسی ڈرائیو، ریموٹ کنٹرول، یا مانیٹرنگ پلیٹ فارم شامل کرنا نہیں ہے۔ یہ بوجھ کی شناخت، مقامی پوزیشننگ، خود کار طریقے سے ہینڈلنگ، راستے کی منصوبہ بندی، اینٹی سوئ کنٹرول، حالت کی نگرانی، غلطی کی تشخیص، اور آلات کے انتظام کو کور کرنے کے لئے ایک مکمل لوپ بنانے کی صلاحیت ہے۔ خود کار طریقے سے عمل کی کارروائیوں کو مکمل کرکے، حقیقی وقت میں آپریٹنگ اسٹیٹس کو ریکارڈ کرکے، اور پیشین گوئی کی دیکھ بھال کی حمایت کرتے ہوئے، ذہین اوور ہیڈ کرینیں آپریٹنگ کارکردگی کو بہتر بنا سکتی ہیں، آپریٹنگ اور دیکھ بھال کے اخراجات کو کم کرسکتی ہیں، اور بہتر آلات کے ڈیزائن، دیکھ بھال اور اندرونی حفاظت کے لیے ڈیٹا فراہم کرسکتی ہیں۔

میں سنڈی ہوں، کرین انڈسٹری میں کام کرنے کے 10 سال کے تجربے کے ساتھ اور میرے پاس پیشہ ورانہ علم کا خزانہ ہے۔ میں نے 500+ صارفین کے لیے اطمینان بخش کرینوں کا انتخاب کیا ہے۔ اگر آپ کو کرینوں کے بارے میں کوئی ضرورت یا سوالات ہیں، تو براہ کرم مجھ سے بلا جھجھک رابطہ کریں، میں مسئلہ کو حل کرنے میں آپ کی مدد کے لیے اپنی مہارت اور عملی تجربہ استعمال کروں گا!
اپنی انکوائری بھیجیں۔
- ای میل: sales@hndfcrane.com
- واٹس ایپ: +86 191 3738 6654
- ٹیلی گرام: +86 191 3738 6654
- ٹیلی فون: +86-373-581 8299
- فیکس: +86-373-215 7000
- شامل کریں: Changnao صنعتی ضلع، Xinxiang شہر، Henan صوبہ، چین
 WeChat
- اوور ہیڈ کرینیں
- ڈبل گرڈر اوور ہیڈ کرینیں۔
- سنگل گرڈر اوور ہیڈ کرینز
- یورپی قسم کا سنگل گرڈر اوور ہیڈ کرین
- دھماکے کا ثبوت اوور ہیڈ کرینیں۔
- پکڑو اور مقناطیسی اوور ہیڈ کرینیں۔
- مونوریل کرینیں
- فاؤنڈری اوور ہیڈ کرینیں۔
- ورک سٹیشن کرینیں: ہلکا پھلکا ڈیزائن، آسان تنصیب، اور آسان آپریشن
- جیب کرینز
- وال ماونٹڈ جیب کرینز
- وال ٹریولنگ جیب کرینز
- مفت کھڑے جب کرینیں
- ایلومینیم جیب کرینز: ہلکا پھلکا، آسان لفٹنگ کے لیے ہموار گھومنے والا بازو
- بیلنس جیب کرینز: مختصر فاصلے کے مکینیکل اسمبلی کے لیے موثر لائٹ لفٹنگ
- دستی فری اسٹینڈنگ جب کرینیں: محدود خلائی آپریشنز کے لیے موثر دستی لفٹنگ حل
- الیکٹرک فری اسٹینڈنگ جیب کرینز: اعلیٰ صلاحیت کی تیز رفتار لفٹنگ کے لیے مکمل طور پر الیکٹرک سلوشن
- آرٹیکلیوٹنگ جیب کرینز: ڈوئل آرم لچک کے ساتھ پریسجن لفٹنگ
- گینٹری کرینز
- ڈبل گرڈر گینٹری کرینز
- سیمی گینٹری کرینز
- سنگل گرڈر گینٹری کرینز
- ٹرس گینٹری کرینیں
- کنٹینر گینٹری کرینیں۔
- ایڈجسٹ ایبل گینٹری کرینیں
- پورٹ ایبل گینٹری کرینیں۔
- یورپی گینٹری کرینیں
- صنعتیں
- جنرل مینوفیکچرنگ
- فضلہ ہینڈلنگ
- پری کاسٹ
- طاقت
- پتھر
- کاغذ سازی
- دھات کی پیداوار
- پل کی تعمیر
- پورٹ کرینز: کنٹینر اور بلک میٹریل ہینڈلنگ کے لیے
- پیٹرولیم اور گیس کی صنعت کے لیے اوور ہیڈ کرینیں: آپریشنل کارکردگی میں اضافہ
- بحری کرینیں بحری جہازوں پر کارگو کی موثر لوڈنگ کے لیے
- آٹوموٹو انڈسٹری کے لیے اوور ہیڈ کرینیں: موثر آٹومیشن حل
- الیکٹرک لہرانے والا
- الیکٹرک وائر رسی لہرانے والا
- الیکٹرک چین لہرانے والا
- یورپی قسم الیکٹرک Hoists
- یورپی الیکٹرک چین لہرانے: ہموار آپریشن، کم شور، اور توانائی کی کارکردگی
- دستی لیور ہوسٹس: کھینچنے اور اٹھانے کے کاموں کے لیے مثالی۔
- ہاتھ کی زنجیر لہرانے: بجلی کے بغیر علاقوں کے لیے دستی لفٹنگ
- کم ہیڈ روم الیکٹرک ہوسٹس: زیادہ سے زیادہ جگہ کی کارکردگی کے لیے کمپیکٹ ڈیزائن
- نیومیٹک چین Hoists: صنعتی استعمال کے لیے ہموار ہینڈلنگ
- دھماکہ پروف مینوئل چین لہرانے والے: خطرناک علاقوں کے لیے چنگاری مزاحم تانبے کے کھوٹ کی تعمیر
- خطرناک ایریا لفٹنگ کے لیے دھماکہ پروف الیکٹرک چین لہرانے والا
- ہم سے رابطہ کریں۔
- ای میل: sales@hndfcrane.com
- واٹس ایپ: +86 191 3738 6654
- ٹیلی گرام: +86 191 3738 6654
- ٹیلی فون: +86-373-581 8299
-
