
-
الصناعات
-

التصنيع العام
-

معالجة النفايات
-

مسبقة الصنع
-

قوة
-

حجر
-

صناعة الورق
-

انتاج المعادن
-

بناء الجسر
-

رافعات الموانئ: لمناولة الحاويات والمواد السائبة
-

الرافعات العلوية لصناعة البترول والغاز: تعزيز الكفاءة التشغيلية
-

الرافعات البحرية لتحميل البضائع بكفاءة على السفن
-

الرافعات العلوية لصناعة السيارات: حلول أتمتة فعّالة
-

حلول الرافعات العلوية للسكك الحديدية: وضع المسارات، وصيانة المركبات المتحركة، ومناولة الحاويات
-

الرافعات العلوية للأغذية والمشروبات: حلول موثوقة للتعامل الفعال
-

رافعات علوية لتصنيع الأسمنت والزجاج والطوب والخرسانة الجاهزة بكفاءة
-

الرافعات العلوية لصناعة الطيران: صيانة وتجميع الطائرات
-

الرافعات العلوية في مجال الطيران والفضاء: رفع دقيق لإطلاق الصواريخ ونقلها
-
-
منتجات
-
الرافعات العلوية
-

الرافعات العلوية ذات العارضة الواحدة
-

الرافعات العلوية ذات العارضة المزدوجة
-

رافعات علوية أحادية العارضة من النوع الأوروبي
-

رافعات علوية مزدوجة العارضة من النوع الأوروبي
-

الرافعات العلوية المقاومة للانفجار
-

الرافعات العلوية المغناطيسية والإمساك
-

الرافعات أحادية السكة
-

الرافعات العلوية مسبك
-

رافعات علوية معزولة
-

رافعات علوية ذات ارتفاع رأس منخفض
-

الاستيلاء على الرافعات العلوية
-

رافعات علوية مغرفة
-

رافعات علوية معلقة
-

الرافعات الكهرومغناطيسية العلوية
-

رافعات محطات العمل: تصميم خفيف الوزن، سهولة التركيب، وتشغيل سلس
-

رافعات جسرية لمحطات العمل المستقلة
-

رافعة جسرية مثبتة على السقف
-

الرافعات العلوية اليدوية
-
-
رافعات
-

رافعات نصف قنطرية
-

الرافعات الجسرية ذات العارضة الواحدة
-

الرافعات الجسرية ذات العارضة المزدوجة
-

الرافعات الجسرية للحاويات
-

رافعات جسرية تروس
-

الرافعات الجسرية القابلة للتعديل
-

الرافعات الجسرية المحمولة
-

الرافعات الجسرية الأوروبية
-

الرافعات الجسرية المصنوعة من الألومنيوم
-

رافعات حاويات ذات إطارات مطاطية
-

رافعات حاويات جسرية مثبتة على سكة حديدية
-

رافعة جسرية لحوض بناء السفن
-

رافعات جسرية أوروبية أحادية العارضة
-

رافعات جسرية أوروبية مزدوجة العوارض
-
- الرافعات الجيب
- رافعات خاصة
- روافع كهربائية
- عربات النقل
-
الرافعات العلوية
-
قطع غيار رافعة
-
دلاء الاستيلاء
-

دلو كهربائي من الفولاذ المقاوم للصدأ
-

قابض ميكانيكي بأربعة حبال لقشر البرتقال
-

دلو ميكانيكي مزود بأربعة حبال صدفية
-

مقابض كهروهيدروليكية مستطيلة الشكل
-

مقابض صدفية هيدروليكية كهربائية
-

قابضات قشر البرتقال الكهربائية الهيدروليكية، قابضات الصبار الهيدروليكية
-

محرك كهربائي
-

دلو كهربائي أحادي السكة مع رافعة أحادية السكة
-

جهاز التحكم عن بعد بمقابض صدفية
-

قابضات ميكانيكية ذات حبلين
-

مسكات الأخشاب
-

دلو حمل بحبل واحد
-

آلات تنظيف رفوف القمامة
-

التجريف الاستيلاء
-

تقليم الاستيلاء
-
- ناشرة الرافعة
-
قطع غيار الرافعات
-

بكرات الرافعة
-

حزم حبل الأسلاك
-

طبل حبل الرافعة
-

عربة كرين
-

ونش كهربائي
-

كابينة مشغل الرافعة
-

فرامل الرافعات العلوية
-

كابلات الرافعات العلوية
-

أدلة حبل الرافعة العلوية
-

موصلات الرافعات العلوية وخطوط إمداد الطاقة
-

قضبان الرافعة العلوية
-

مشابك سكك الرافعة العلوية
-

محركات الرافعات العلوية
-

مخفضات الرافعات العلوية
-

وصلات للرافعات العلوية
-
- عجلات الرافعة
-
دلاء الاستيلاء
- شركة
- اتصال












































-
الصناعات
-
التصنيع العام
-
معالجة النفايات
-
مسبقة الصنع
-
قوة
-
حجر
-
صناعة الورق
-
انتاج المعادن
-
بناء الجسر
-
رافعات الموانئ: لمناولة الحاويات والمواد السائبة
-
الرافعات العلوية لصناعة البترول والغاز: تعزيز الكفاءة التشغيلية
-
الرافعات البحرية لتحميل البضائع بكفاءة على السفن
-
الرافعات العلوية لصناعة السيارات: حلول أتمتة فعّالة
-
حلول الرافعات العلوية للسكك الحديدية: وضع المسارات، وصيانة المركبات المتحركة، ومناولة الحاويات
-
الرافعات العلوية للأغذية والمشروبات: حلول موثوقة للتعامل الفعال
-
رافعات علوية لتصنيع الأسمنت والزجاج والطوب والخرسانة الجاهزة بكفاءة
-
الرافعات العلوية لصناعة الطيران: صيانة وتجميع الطائرات
-
الرافعات العلوية في مجال الطيران والفضاء: رفع دقيق لإطلاق الصواريخ ونقلها
-
-
منتجات
-
الرافعات العلوية
-
الرافعات العلوية ذات العارضة الواحدة
-
الرافعات العلوية ذات العارضة المزدوجة
-
رافعات علوية أحادية العارضة من النوع الأوروبي
-
رافعات علوية مزدوجة العارضة من النوع الأوروبي
-
الرافعات العلوية المقاومة للانفجار
-
الرافعات العلوية المغناطيسية والإمساك
-
الرافعات أحادية السكة
-
الرافعات العلوية مسبك
-
رافعات علوية معزولة
-
رافعات علوية ذات ارتفاع رأس منخفض
-
الاستيلاء على الرافعات العلوية
-
رافعات علوية مغرفة
-
رافعات علوية معلقة
-
الرافعات الكهرومغناطيسية العلوية
-
رافعات محطات العمل: تصميم خفيف الوزن، سهولة التركيب، وتشغيل سلس
-
رافعات جسرية لمحطات العمل المستقلة
-
رافعة جسرية مثبتة على السقف
-
الرافعات العلوية اليدوية
-
-
رافعات
-
رافعات نصف قنطرية
-
الرافعات الجسرية ذات العارضة الواحدة
-
الرافعات الجسرية ذات العارضة المزدوجة
-
الرافعات الجسرية للحاويات
-
رافعات جسرية تروس
-
الرافعات الجسرية القابلة للتعديل
-
الرافعات الجسرية المحمولة
-
الرافعات الجسرية الأوروبية
-
الرافعات الجسرية المصنوعة من الألومنيوم
-
رافعات حاويات ذات إطارات مطاطية
-
رافعات حاويات جسرية مثبتة على سكة حديدية
-
رافعة جسرية لحوض بناء السفن
-
رافعات جسرية أوروبية أحادية العارضة
-
رافعات جسرية أوروبية مزدوجة العوارض
-
- الرافعات الجيب
- رافعات خاصة
- روافع كهربائية
- عربات النقل
-
الرافعات العلوية
-
قطع غيار رافعة
-
دلاء الاستيلاء
-
دلو كهربائي من الفولاذ المقاوم للصدأ
-
قابض ميكانيكي بأربعة حبال لقشر البرتقال
-
دلو ميكانيكي مزود بأربعة حبال صدفية
-
مقابض كهروهيدروليكية مستطيلة الشكل
-
مقابض صدفية هيدروليكية كهربائية
-
قابضات قشر البرتقال الكهربائية الهيدروليكية، قابضات الصبار الهيدروليكية
-
محرك كهربائي
-
دلو كهربائي أحادي السكة مع رافعة أحادية السكة
-
جهاز التحكم عن بعد بمقابض صدفية
-
قابضات ميكانيكية ذات حبلين
-
مسكات الأخشاب
-
دلو حمل بحبل واحد
-
آلات تنظيف رفوف القمامة
-
التجريف الاستيلاء
-
تقليم الاستيلاء
-
- ناشرة الرافعة
-
قطع غيار الرافعات
-
بكرات الرافعة
-
حزم حبل الأسلاك
-
طبل حبل الرافعة
-
عربة كرين
-
ونش كهربائي
-
كابينة مشغل الرافعة
-
فرامل الرافعات العلوية
-
كابلات الرافعات العلوية
-
أدلة حبل الرافعة العلوية
-
موصلات الرافعات العلوية وخطوط إمداد الطاقة
-
قضبان الرافعة العلوية
-
مشابك سكك الرافعة العلوية
-
محركات الرافعات العلوية
-
مخفضات الرافعات العلوية
-
وصلات للرافعات العلوية
-
- عجلات الرافعة
-
دلاء الاستيلاء
- شركة
- اتصال



تعريف الرافعات العلوية الذكية والتقنيات الرئيسية
جدول المحتويات
تتضمن العديد من الرافعات العلوية الآن محركات متغيرة التردد، وأجهزة تحكم عن بُعد، ومنصات مراقبة، ووظائف مقاومة التمايل. مع ذلك، فإن مجرد دمج هذه الوظائف لا يجعل الرافعة ذكية حقًا. يجب أن تُمكّن تقنيات الرافعات العلوية الذكية الرافعة من تحديد الحمولة، وتحديد موقعها وبيئة العمل، وتخطيط مسار حركتها، والتحكم في تمايل الحمولة، واتخاذ قرارات الصيانة بناءً على حالة المعدات.
بمعنى آخر، لا يقتصر الذكاء على تحريك الرافعة فحسب، بل يتعداه إلى منحها القدرة على الاستشعار والتحليل واتخاذ القرارات وتنفيذ الإجراءات وتلقي التغذية الراجعة. تستعرض هذه المقالة التقنيات الرئيسية اللازمة لتشغيل الرافعات ذاتيًا، بما في ذلك تحديد الحمولة، وتحديد الموقع المكاني، وملحقات الرفع الذكية، وتخطيط المسار، ومراقبة الحالة، والإدارة المتكاملة للمعدات.
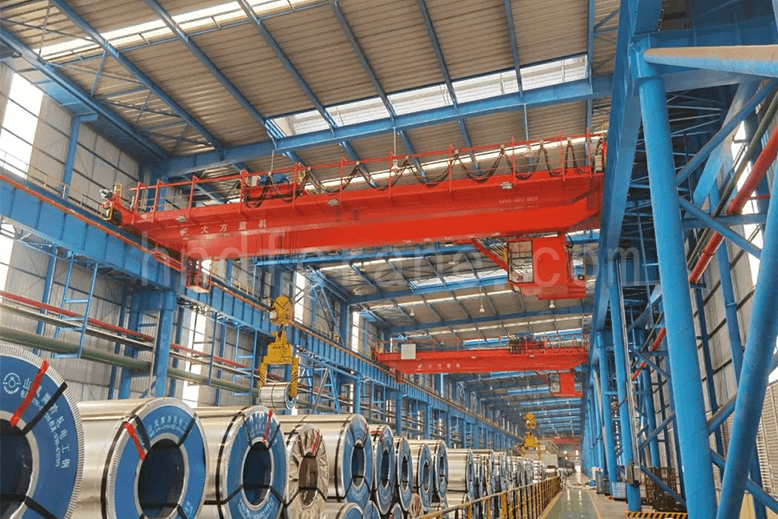
1. ما هي الرافعة العلوية الذكية؟
بالمقارنة مع الرافعة التقليدية، لا تقتصر وظيفة الرافعة العلوية الذكية على استبدال العمل اليدوي فحسب، بل يمكنها أيضاً استبدال أو مساعدة المشغل في بعض جوانب عمله الذهني. إذ تتكامل أجهزة الاستشعار وبرمجيات اتخاذ القرارات الذكية مع الرافعة نفسها لتوفير الاستشعار والتحليل والاستدلال واتخاذ القرارات والتحكم. وهذا بدوره يُمكّن من التفاعل والتنسيق بين الأفراد والآلات والمواد.
يستطيع نظام التحكم الذكي القيام بجزء من مهام الاستشعار والتقييم والتنفيذ التي يقوم بها المشغل. فهو يسمح للرافعة بالتكيف مع تغيرات بيئة العمل، وتحديد الحمولة، ومراقبة حالة الرافعة، والتشغيل الآلي، وإدارة العمليات. يبقى سير العمل الأساسي مشابهًا لسير عمل الرافعة التقليدية، ولكن الوظائف الذكية تضيف قدرات الاستشعار واتخاذ القرار والتنفيذ، مما يتيح تشغيلًا أكثر استقلالية.
2. التقنيات الرئيسية للرافعات العلوية الذكية
لكي تحل الرافعة محل أو تساعد المشغل في الاستشعار واتخاذ القرارات والتنفيذ، يجب أن تكون قادرة على تحديد موضع الحمولة، وتحديدها والتحقق منها، ورفعها ووضعها تلقائيًا، واختيار مسارات الحركة وتحسينها، وكبح التمايل في نظام الرفع المرن، والتوقف بدقة في الموقع المستهدف، ومراقبة حالة تشغيلها. كما يجب أن تكون قادرة على تشخيص الأعطال وإصدار الإنذارات أثناء التشغيل التلقائي.
2.1 تحديد الأحمال والتحقق منها وردود الفعل وتخزين البيانات
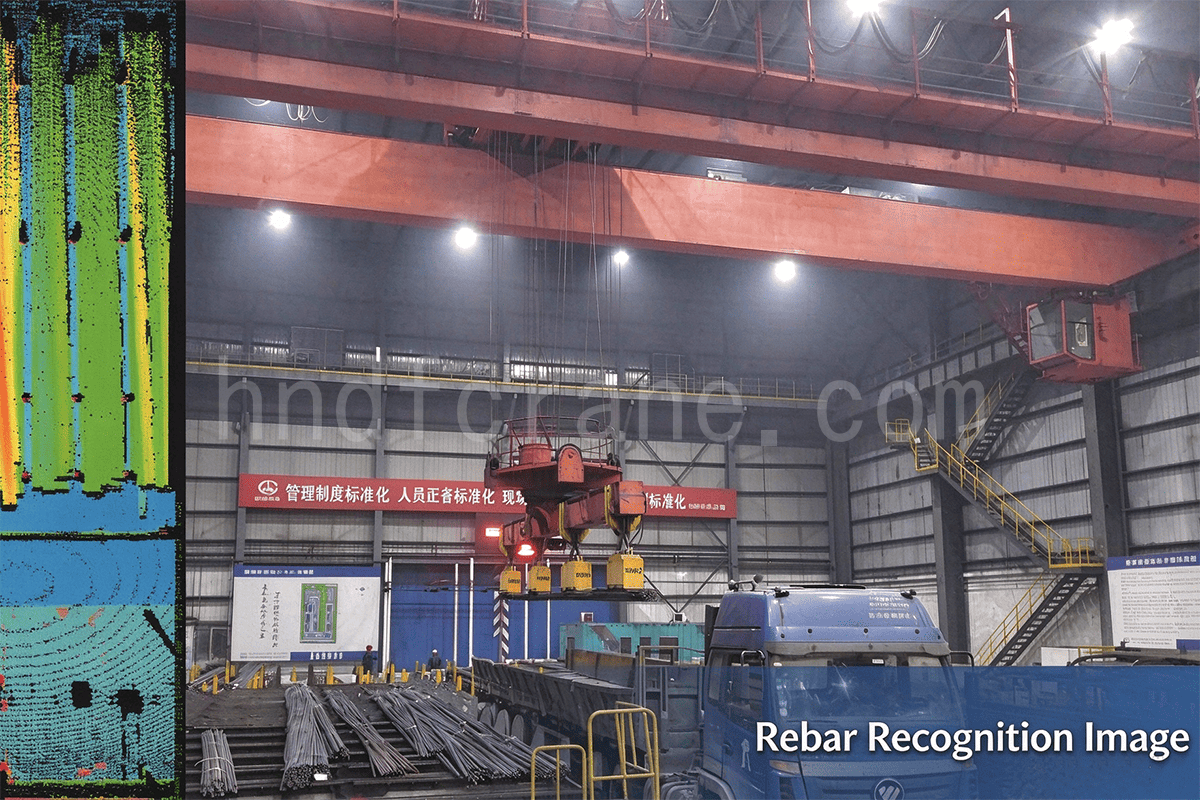
وفقًا لشكلها وتغليفها وطريقة تخزينها أو نقلها، يمكن أن تشمل الأحمال لفائف مثل لفائف الصلب والورق والأغشية؛ وصناديق مثل الحاويات وصناديق المواد وصناديق النقل؛ وكتل مثل ألواح الصلب والقضبان ومكونات حفر الأنفاق؛ وحزم مثل أنابيب الصلب وقضبان التسليح والسكك الحديدية والمقاطع؛ وبكرات مثل لفائف الكابلات وأسلاك القضبان؛ وعناصر فردية مثل الدلاء والمغارف؛ وقطع طويلة مثل السكك الحديدية وعوارض I وعوارض H والعوارض الهيكلية.
يُعدّ التحديد التلقائي للشحنات في مختلف الحالات، والتحقق منها، وإرسال المعلومات عنها، أساسًا لترميز البيانات وجمعها وتحديدها وإدارتها ونقلها بشكل موحد. وتشمل التقنيات ذات الصلة: التعرف على الرموز الشريطية، وتقنية تحديد الهوية بموجات الراديو (RFID)، والتعرف على الكلام، والتعرف الضوئي على الأحرف، والتعرف المغناطيسي، والتعرف على الصور، والتعرف على الأنماط، والتعرف البيومتري. وينبغي أن تكون معلومات الشحنات المخزنة بعد تحديدها والتحقق منها قابلة للتطبيق على نطاق واسع، ومستقرة، ويصعب تكرارها.
2.2 تحديد الموقع المكاني
تستخدم بعض الرافعات المتطورة تقنية تحديد المواقع ثلاثية الأبعاد، ولكن دقة تحديد المواقع قد تظل محدودة بسبب الأخطاء المتراكمة في نظام الماكينة بأكمله. ويمكن تقسيم طرق تحديد المواقع الشائعة إلى فئتين:
- العنونة النسبية: عادةً باستخدام أجهزة التشفير الدورانية، أو تحديد المدى بالليزر أو الرادار، أو التعرف البصري.
- العنونة المطلقة: عادةً ما تستخدم مفاتيح تحديد الموضع، والكابلات المشفرة مثل قضبان التوصيل ذات رمز غراي، والمشفرات الخطية، والرموز الشريطية BPS، وأنظمة التروس والسلاسل، والعنونة المطلقة في الوقت الحقيقي من خلال الراديو، أو الأشعة تحت الحمراء، أو الترددات اللاسلكية، أو نظام تحديد المواقع العالمي (GPS)، أو أنظمة مماثلة.
مع تطور الاتصالات اللاسلكية، تتحسن دقة تحديد المواقع عبر شبكات الهاتف المحمول وتقنيات تحديد المواقع الداخلية مثل الواي فاي والبلوتوث والأشعة تحت الحمراء وتقنية تحديد الهوية بموجات الراديو فائقة الاتساع والموجات فوق الصوتية باستمرار. ويجري تطبيق هذه التقنيات تدريجياً لتحديد مواقع المعدات الميكانيكية.
لا يقتصر تحديد موقع الرافعة على مراقبة شكل الحمولة، والكشف عن أماكن التخزين الفارغة، وتحديد موقع الحمولة في الأبعاد الأحادية أو الثنائية أو الثلاثية، بل يشمل أيضاً تحديد موقع ملحقات الرفع في الأبعاد الأحادية والثنائية والثلاثية، مثل الخطافات والشوك وأجهزة الشفط والملقط والجرافات.
نظراً لأن الرافعات تعمل على مساحات واسعة، فإن طريقة تحديد المواقع الفردية غالباً ما تعجز عن توفير الدقة المطلوبة في البيئات المعقدة. ولذلك، غالباً ما تجمع التطبيقات واسعة النطاق والمعقدة بين "تحديد المواقع النسبي وتحديد المواقع المطلق". وبالمقارنة مع استخدام تحديد المواقع النسبي أو المطلق فقط، توفر هذه الطريقة المدمجة دقة واستقراراً وكفاءةً من حيث التكلفة أفضل، مع تقليل متطلبات جودة الإنشاءات المدنية.
2.3 ملحقات الرفع الذكية
تستخدم الرافعات التقليدية الخطافات بشكل أساسي كأدوات رفع. وعادة ما تتطلب هذه الأدوات تركيبًا وفكًا يدويًا، وهي مناسبة لمجموعة محدودة من أنواع الأحمال، مما يحد من مستوى أتمتة معدات مناولة المواد.
بالنسبة للأحمال المختلفة مثل المواد السائبة والصناديق والزجاجات واللفائف، قد تتطلب الرافعة العلوية الذكية ملحقات رفع آلية أو أجهزة رفع ذكية. ويمكن أن تشمل هذه الملحقات نظام تحرير آلي. خطافات, خطافات على شكل حرف Cرافعات كهرومغناطيسية، رافعات شفط، شوكات، مشابك، تجهيزات، عوارض رفع، موزعات حاويات، مغارف، دلاء الاستيلاءوأجهزة الإمساك. ويُعد تطوير ملحق تلقائي أو جهاز رفع ذكي مناسب لحالة الحمولة خطوة أساسية في تمكين التخزين والاسترجاع التلقائيين.
2.4 تخطيط المسار والتحكم الإلكتروني في التأرجح لأنظمة الرفع المرنة
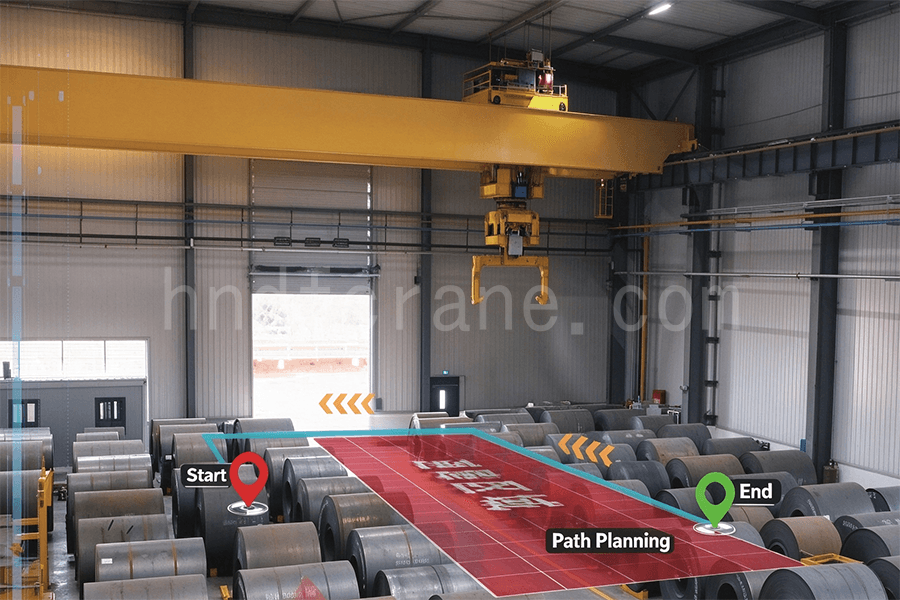
يُعدّ تخطيط مسار الحركة والتحكم في وضعية الرفع المرنة لمنع التأرجح أمرًا بالغ الأهمية لتشغيل الرافعات الآلية. إذ يُمكن أن يتسبب تسارع وتباطؤ الجسر والعربة، بالإضافة إلى رفع الحمولة، في تأرجحها، مما يُقلل من كفاءة التشغيل وقد يزيد من مخاطر الحوادث.
تُستخدم أساليب التحكم ذات الحلقة المفتوحة والحلقة المغلقة بشكل شائع لتخطيط المسار والتحكم في التذبذب. تشمل أساليب الحلقة المفتوحة بشكل أساسي تحديد الموقع والتحكم في التذبذب بناءً على تشكيل المدخلات، وتحديد الموقع والتحكم في التذبذب بناءً على تخطيط المسار. أما أساليب الحلقة المغلقة فتشمل التخطيط الخطي للتغذية الراجعة، والتحكم المُجدول للكسب، والتحكم بالنمط الانزلاقي، والتحكم التنبؤي، والتحكم الضبابي، والتحكم بالشبكات العصبية، والتحكم القائم على السلبية.
يُعدّ تخطيط المسار الثابت كافيًا عمومًا عندما تبقى العوائق في مواقع ثابتة ومعروفة. أما عندما يتعذر تحديد مواقع العوائق مسبقًا، أو عند تشغيل عدة رافعات في نفس المنطقة، فيلزم تخطيط المسار الديناميكي لإنشاء مسار آمن أثناء التشغيل. تشمل خوارزميات التخطيط ذات الصلة طريقة المجال الكامن الاصطناعي، وطريقة خريطة الطريق الاحتمالية، وطريقة الشجرة العشوائية سريعة الاستكشاف، والخوارزميات الجينية، وخوارزميات مستعمرات النمل.
مع تطور الاتصالات المتنقلة اللاسلكية، يمكن أن يؤدي تركيب الجيروسكوبات وأجهزة استشعار التسارع وأجهزة استشعار الاتجاه والأجهزة المماثلة على ملحقات الرفع إلى دعم تحديد موضع الحمولة ثلاثي الأبعاد وتخطيط المسار والتحكم في التأرجح.
2.5 مراقبة الحالة والتشخيص التلقائي للأعطال
تستخدم مراقبة الحالة أساليب محددة لفهم حالة تشغيل المعدات وتتبعها. ويحلل تشخيص الأعطال معلومات مراقبة الحالة إلى جانب مبادئ عمل المعدات وخصائصها الهيكلية ومعايير تشغيلها وبياناتها التاريخية. ويمكنه التنبؤ بالأعطال المحتملة وتقييم الأعطال التي حدثت أو التي تتطور، بما في ذلك طبيعتها وفئتها وشدتها وموقعها واتجاهها.
تشمل معايير المراقبة الشائعة لآلات الرفع سعة الرفع، وعزم الحمل، وارتفاع الرفع أو عمق الخفض، ومسافة الحركة، ومدى الوصول، وانحراف الجسر، والمستوى، وسرعة الرياح، وزاوية الدوران، ومسافة الأمان بين الآليات على نفس القضبان أو قضبان مختلفة، ورأسية الدعامات، ووقت التشغيل، ووقت التشغيل المتراكم، وكل دورة عمل.
تشمل الظروف التي تخضع للمراقبة عادةً حالة المحركات، والفرامل، ومحركات التردد المتغير، وأجهزة الحماية من الرياح ومنع الانزلاق، وأجهزة التعشيق، ومفاتيح حد الأبواب، وأجهزة التعشيق بين الآليات، وإعدادات ظروف التشغيل، وبكرات كابلات الطاقة، وأجزاء الثقوب أو النقل. ويمكن أن تشمل المراقبة أيضًا أنظمة الفيديو والفحص الذاتي الفوري لصلابة الجسر وقوته.
2.6 المراقبة عبر الإنترنت في الوقت الفعلي والتشخيص عن بعد
تجمع أنظمة المراقبة في الوقت الحقيقي والتشخيص عن بعد عادةً بين مراقبة أجهزة الاستشعار، والإرسال اللاسلكي في الوقت الحقيقي، وإدارة البيانات، والاستعلام عن المعلومات، وتحليل السبب الجذري، وتحليل الاتجاهات، والتشخيص الخبير، والتنبؤ بالحالة، والمراقبة عن بعد القائمة على إنترنت الأشياء.
يُتيح تركيب بوابة مراقبة على المعدات الموجودة ونقل بيانات التشغيل والأعطال عبر شبكات الواي فاي أو شبكات الهاتف المحمول إمكانية المراقبة عن بُعد والإدارة المرئية. أما بالنسبة للمعدات الجديدة، فيمكن دمج نظام إدارة عن بُعد في منصة موحدة لإدارة المعدات وربطه بنظام إدارة صيانة الأصول لتحسين كفاءة الصيانة وأداء المعدات.
بعد جمع حالة المعدات في الوقت الفعلي لاسلكيًا، يمكن للنظام إنشاء خطط الصيانة والتفتيش تلقائيًا وتنفيذ الصيانة التنبؤية القائمة على الحالة تدريجيًا من خلال تحليل البيانات.
تعتمد الصيانة التنبؤية على مراقبة حالة المعدات وتشخيص الأعطال كأساس لها، وتستند في تخطيط الصيانة إلى حالة المعدات الفعلية واحتياجات الإنتاج. تشمل أهدافها تحديد المؤشرات المبكرة للأعطال، وتحديد نوع العطل وشدته وموقعه واتجاه تطوره، وتجنب الحوادث الكبرى أو الحد منها. عند حدوث عطل، يمكن للنظام أيضًا تسجيل عملية العطل بالكامل لدعم تحليل الأسباب الجذرية والتحسينات المستقبلية.
2.7 مراقبة وإدارة المعدات المتكاملة
لتلبية متطلبات التخزين المختلفة التي تشمل المواد السائبة والصناديق واللفائف وغيرها من الأحمال، يمكن لنظام ذكي لمراقبة وإدارة الرافعات العلوية أن يجمع بين تحديد الحمولة، وتحديد موقعها، والتخزين والاسترجاع الآليين، ومراقبة حالتها. قد يتضمن النظام نظامًا فرعيًا للواجهة، ونظامًا فرعيًا لإدارة الموقع والمخزون، ونظامًا فرعيًا لتحديد الحمولة، ونظامًا فرعيًا لتشغيل الرافعة وإرسالها، ونظامًا فرعيًا لتحديد موقعها. تدعم هذه الوظائف مجتمعةً تشغيلًا فعالًا وآمنًا وذكيًا للرافعات العلوية.
3. الخاتمة
يتزايد الطلب على الرافعات العلوية الذكية في مجالات التصنيع الذكي، والخدمات اللوجستية الذكية، والصيانة الذكية. ويمكن دمج التقنيات المذكورة أعلاه من خلال البرمجيات والمنتجات وتقنيات التحكم في حلول الرافعات العلوية الذكية وأنظمة المعدات المتكاملة. وتشمل التطبيقات نقل محطات العمل في صناعات المعادن والورق والسيارات، بالإضافة إلى التخزين ومناولة المواد في الخدمات اللوجستية.
لا يقتصر جوهر الرافعة العلوية الذكية على إضافة محرك متغير التردد أو جهاز تحكم عن بعد أو منصة مراقبة فحسب، بل يكمن في قدرتها على تشكيل حلقة متكاملة تشمل تحديد الحمولة، وتحديد الموقع المكاني، والمناولة الآلية، وتخطيط المسار، والتحكم في التأرجح، ومراقبة الحالة، وتشخيص الأعطال، وإدارة المعدات. ومن خلال إتمام عمليات التشغيل تلقائيًا، وتسجيل حالة التشغيل في الوقت الفعلي، ودعم الصيانة التنبؤية، تستطيع الرافعات العلوية الذكية تحسين كفاءة التشغيل، وخفض تكاليف التشغيل والصيانة، وتوفير بيانات لتحسين تصميم المعدات وصيانتها وسلامتها الذاتية.

أنا سيندي، ولدي 10 سنوات من الخبرة العملية في صناعة الرافعات واكتسبت ثروة من المعرفة المهنية. لقد اخترت الرافعات المرضية لأكثر من 500 عميل. إذا كانت لديك أي احتياجات أو أسئلة حول الرافعات، فلا تتردد في الاتصال بي، وسأستخدم خبرتي وخبرتي العملية لمساعدتك في حل المشكلة!
أرسل استفسارك
- بريد إلكتروني: sales@hndfcrane.com
- واتساب: +86 191 3738 6654
- برقية: +86 191 3738 6654
- هاتف: +86-373-581 8299
- فاكس: +86-373-215 7000
- إضافة: منطقة Changnao الصناعية ، مدينة Xinxiang ، مقاطعة Henan ، الصين
 وي تشات
- الرافعات العلوية
- الرافعات العلوية ذات العارضة المزدوجة
- الرافعات العلوية ذات العارضة الواحدة
- رافعات علوية أحادية العارضة من النوع الأوروبي
- الرافعات العلوية المقاومة للانفجار
- الرافعات العلوية المغناطيسية والإمساك
- الرافعات أحادية السكة
- الرافعات العلوية مسبك
- رافعات محطات العمل: تصميم خفيف الوزن، سهولة التركيب، وتشغيل سلس
- الرافعات الجيب
- رافعات الجيب المثبتة على الحائط
- رافعات جسرية متحركة على الحائط
- رافعات الجيب القائمة بذاتها
- رافعات ذراعية من الألومنيوم: خفيفة الوزن، ذراع دوارة ناعمة لسهولة الرفع
- رافعات ذراع التوازن: رفع خفيف وفعال للتجميع الميكانيكي لمسافات قصيرة
- رافعات ذراعية يدوية قائمة بذاتها: حلول رفع يدوية فعّالة للعمليات في المساحات المحدودة
- رافعات ذراع كهربائية قائمة بذاتها: حل كهربائي بالكامل لرفع سريع وعالي القدرة
- رافعات ذراع مفصلية: رفع دقيق مع مرونة الذراع المزدوجة
- رافعات
- الرافعات الجسرية ذات العارضة المزدوجة
- رافعات نصف قنطرية
- الرافعات الجسرية ذات العارضة الواحدة
- رافعات جسرية تروس
- الرافعات الجسرية للحاويات
- الرافعات الجسرية القابلة للتعديل
- الرافعات الجسرية المحمولة
- الرافعات الجسرية الأوروبية
- الصناعات
- التصنيع العام
- معالجة النفايات
- مسبقة الصنع
- قوة
- حجر
- صناعة الورق
- انتاج المعادن
- بناء الجسر
- رافعات الموانئ: لمناولة الحاويات والمواد السائبة
- الرافعات العلوية لصناعة البترول والغاز: تعزيز الكفاءة التشغيلية
- الرافعات البحرية لتحميل البضائع بكفاءة على السفن
- الرافعات العلوية لصناعة السيارات: حلول أتمتة فعّالة
- روافع كهربائية
- رافعات حبل الأسلاك الكهربائية
- الرافعات الكهربائية
- رافعات كهربائية من النوع الأوروبي
- الرافعات الكهربائية الأوروبية: تشغيل سلس، وانخفاض الضوضاء، وكفاءة الطاقة
- رافعات يدوية: مثالية لمهام السحب والرفع
- رافعات سلسلة يدوية: رفع يدوي للمناطق التي لا تتوفر فيها الطاقة
- رافعات كهربائية ذات ارتفاع منخفض: تصميم مضغوط لتحقيق أقصى قدر من كفاءة المساحة
- رافعات السلسلة الهوائية: التعامل السلس للاستخدام الصناعي
- رافعات سلسلة يدوية مقاومة للانفجار: مصنوعة من سبائك نحاسية مقاومة للشرر للمناطق الخطرة
- رافعات سلسلة كهربائية مقاومة للانفجار لرفع الأحمال في المناطق الخطرة
- عن
- حالات
- أخبار
- الأسئلة الشائعة
- تحميل
- المدونات
- أدوات حساب حمولة عجلات الرافعة عبر الإنترنت
- VR بانوراما
- اتصل بنا
- بريد إلكتروني: sales@hndfcrane.com
- واتساب: +86 191 3738 6654
- برقية: +86 191 3738 6654
- هاتف: +86-373-581 8299
-
