
-
Mga industriya
-

Pangkalahatang Paggawa
-

Paghawak ng Basura
-

Precast
-

kapangyarihan
-

Bato
-

Paggawa ng papel
-

Produksyon ng Metal
-

Konstruksyon ng Tulay
-

Port Cranes: Para sa Container at Bulk Material Handling
-

Overhead Cranes para sa Industriya ng Petroleum at Gas: Pahusayin ang Kahusayan sa Pagpapatakbo
-

Marine Cranes para sa Mahusay na Pagkarga ng Cargo sa mga Barko
-

Mga Overhead Crane para sa Industriya ng Automotive: Mga Mahusay na Solusyon sa Automation
-

Mga Solusyon sa Overhead Crane para sa Mga Riles: Paglalagay ng Track, Pagpapanatili ng Rolling Stock, at Paghawak ng Container
-

Mga Overhead Crane para sa Pagkain at Inumin: Mga Maaasahang Solusyon para sa Mahusay na Paghawak
-

Overhead Cranes para sa Mahusay na Paggawa ng Semento, Salamin, Brick at Precast Concrete
-

Overhead Cranes para sa Aviation Industry: Pagpapanatili at Pagpupulong ng Sasakyang Panghimpapawid
-

Aerospace Overhead Cranes: Precision Lifting para sa Rocket Launch at Transport
-
-
Mga produkto
-
Mga Overhead Crane
-

Single Girder Overhead Cranes
-

Double Girder Overhead Cranes
-

European Type Single Girder Overhead Cranes
-

Mga European Type Double Girder Overhead Crane
-

Mga Explosion Proof Overhead Cranes
-

Grab At Magnetic Overhead Crane
-

Monorail Cranes
-

Foundry Overhead Cranes
-

Insulation Overhead Cranes
-

Low Headroom Overhead Cranes
-

Kunin ang mga Overhead Crane
-

Ladle Overhead Cranes
-

Underhung Overhead Cranes
-

Mga Electromagnetic Overhead Cranes
-

Mga Workstation Crane: Magaan na Disenyo, Madaling Pag-install, at Walang Kahirap-hirap na Operasyon
-

Libreng Standing Workstation Bridge Cranes
-

Ceiling Mounted Bridge Crane
-

Mga Manwal na Overhead Crane
-
-
Gantry Cranes
-

Mga Semi Gantry Cranes
-

Single Girder Gantry Cranes
-

Double Girder Gantry Cranes
-

Container Gantry Cranes
-

Truss Gantry Cranes
-

Nai-adjust na Gantry Cranes
-

Portable Gantry Cranes
-

European Gantry Cranes
-

Aluminum Gantry Cranes
-

Mga Gantry Crane na Tyred Container
-

Rail Mounted Container Gantry Cranes
-

Shipyard Gantry Crane
-

Mga European Single Girder Gantry Crane
-

Mga European Double Girder Gantry Crane
-
-
Jib Cranes
-

Libreng Standing Jib Cranes
-

Wall Travelling Jib Cranes
-

Wall Mounted Jib Cranes
-

Mga Balance Jib Crane
-

Mga De-kuryenteng Free Standing Jib Crane
-

Manu-manong Free Standing Jib Cranes
-

Aluminum Jib Cranes
-

Articulating Jib Cranes
-

Mga Smart Jib Crane
-

Mga Karaniwang Jib Crane ng FEM
-

Mga Portable na Jib Crane
-
- Mga Espesyal na Crane
- Electric Hoists
- Mga Transfer Cart
-
Mga Overhead Crane
-
Mga Bahagi ng Crane
-
Grab Bucket
-

Electric Stainless Steel Grab Bucket
-

Mechanical Four Rope Orange Peel Grabs
-

Mechanical Four Rope Clamshell Grabs Bucket
-

Electro Hydraulic Rectangular Grabs
-

Electro hydraulic Clamshell Grabs
-

Electro Hydraulic Orange Peel Grab, Hydraulic Cactus Grab
-

Electric Motor Grab
-

Electric Monorail Grab Bucket na may Monorail Hoist
-

Remote Control Clamshell Grabs
-

Mechanical Two Rope Clamshell Grabs
-

Timber Grabs
-

Single Rope Grab Bucket
-

Mga Makinang Panglinis ng Trash Rack
-

Dredging Grabs
-

Trimming Grabs
-
- Crane Spreader
-
Mga Bahagi ng Crane
-

Mga Sheaves ng Crane
-

Wire Rope Sheaves
-

Crane Rope Drum
-

Crane Trolley
-

Electric Winch
-

Crane Operator Cabin
-

Overhead Crane Brakes
-

Mga Overhead Crane Cable
-

Mga Gabay sa Overhead Crane Rope
-

Mga Overhead Crane Conductor at Power Supply Lines
-

Overhead Crane Rails
-

Mga Clip sa Overhead Crane Rail
-

Mga Overhead Crane Motors
-

Mga Overhead Crane Reducer
-

Mga Coupling para sa Overhead Crane
-
- Mga Gulong ng Crane
-
Grab Bucket
- kumpanya
- Makipag-ugnayan

































-
Mga industriya
-
Pangkalahatang Paggawa
-
Paghawak ng Basura
-
Precast
-
kapangyarihan
-
Bato
-
Paggawa ng papel
-
Produksyon ng Metal
-
Konstruksyon ng Tulay
-
Port Cranes: Para sa Container at Bulk Material Handling
-
Overhead Cranes para sa Industriya ng Petroleum at Gas: Pahusayin ang Kahusayan sa Pagpapatakbo
-
Marine Cranes para sa Mahusay na Pagkarga ng Cargo sa mga Barko
-
Mga Overhead Crane para sa Industriya ng Automotive: Mga Mahusay na Solusyon sa Automation
-
Mga Solusyon sa Overhead Crane para sa Mga Riles: Paglalagay ng Track, Pagpapanatili ng Rolling Stock, at Paghawak ng Container
-
Mga Overhead Crane para sa Pagkain at Inumin: Mga Maaasahang Solusyon para sa Mahusay na Paghawak
-
Overhead Cranes para sa Mahusay na Paggawa ng Semento, Salamin, Brick at Precast Concrete
-
Overhead Cranes para sa Aviation Industry: Pagpapanatili at Pagpupulong ng Sasakyang Panghimpapawid
-
Aerospace Overhead Cranes: Precision Lifting para sa Rocket Launch at Transport
-
-
Mga produkto
-
Mga Overhead Crane
-
Single Girder Overhead Cranes
-
Double Girder Overhead Cranes
-
European Type Single Girder Overhead Cranes
-
Mga European Type Double Girder Overhead Crane
-
Mga Explosion Proof Overhead Cranes
-
Grab At Magnetic Overhead Crane
-
Monorail Cranes
-
Foundry Overhead Cranes
-
Insulation Overhead Cranes
-
Low Headroom Overhead Cranes
-
Kunin ang mga Overhead Crane
-
Ladle Overhead Cranes
-
Underhung Overhead Cranes
-
Mga Electromagnetic Overhead Cranes
-
Mga Workstation Crane: Magaan na Disenyo, Madaling Pag-install, at Walang Kahirap-hirap na Operasyon
-
Libreng Standing Workstation Bridge Cranes
-
Ceiling Mounted Bridge Crane
-
Mga Manwal na Overhead Crane
-
-
Gantry Cranes
-
Mga Semi Gantry Cranes
-
Single Girder Gantry Cranes
-
Double Girder Gantry Cranes
-
Container Gantry Cranes
-
Truss Gantry Cranes
-
Nai-adjust na Gantry Cranes
-
Portable Gantry Cranes
-
European Gantry Cranes
-
Aluminum Gantry Cranes
-
Mga Gantry Crane na Tyred Container
-
Rail Mounted Container Gantry Cranes
-
Shipyard Gantry Crane
-
Mga European Single Girder Gantry Crane
-
Mga European Double Girder Gantry Crane
-
-
Jib Cranes
-
Libreng Standing Jib Cranes
-
Wall Travelling Jib Cranes
-
Wall Mounted Jib Cranes
-
Mga Balance Jib Crane
-
Mga De-kuryenteng Free Standing Jib Crane
-
Manu-manong Free Standing Jib Cranes
-
Aluminum Jib Cranes
-
Articulating Jib Cranes
-
Mga Smart Jib Crane
-
Mga Karaniwang Jib Crane ng FEM
-
Mga Portable na Jib Crane
-
- Mga Espesyal na Crane
- Electric Hoists
- Mga Transfer Cart
-
Mga Overhead Crane
-
Mga Bahagi ng Crane
-
Grab Bucket
-
Electric Stainless Steel Grab Bucket
-
Mechanical Four Rope Orange Peel Grabs
-
Mechanical Four Rope Clamshell Grabs Bucket
-
Electro Hydraulic Rectangular Grabs
-
Electro hydraulic Clamshell Grabs
-
Electro Hydraulic Orange Peel Grab, Hydraulic Cactus Grab
-
Electric Motor Grab
-
Electric Monorail Grab Bucket na may Monorail Hoist
-
Remote Control Clamshell Grabs
-
Mechanical Two Rope Clamshell Grabs
-
Timber Grabs
-
Single Rope Grab Bucket
-
Mga Makinang Panglinis ng Trash Rack
-
Dredging Grabs
-
Trimming Grabs
-
- Crane Spreader
-
Mga Bahagi ng Crane
-
Mga Sheaves ng Crane
-
Wire Rope Sheaves
-
Crane Rope Drum
-
Crane Trolley
-
Electric Winch
-
Crane Operator Cabin
-
Overhead Crane Brakes
-
Mga Overhead Crane Cable
-
Mga Gabay sa Overhead Crane Rope
-
Mga Overhead Crane Conductor at Power Supply Lines
-
Overhead Crane Rails
-
Mga Clip sa Overhead Crane Rail
-
Mga Overhead Crane Motors
-
Mga Overhead Crane Reducer
-
Mga Coupling para sa Overhead Crane
-
- Mga Gulong ng Crane
-
Grab Bucket
- kumpanya
- Makipag-ugnayan



Kahulugan at mga Pangunahing Teknolohiya ng mga Matalinong Overhead Crane
Talaan ng mga Nilalaman
Maraming overhead crane ngayon ang may kasamang variable-frequency drives, remote controls, monitoring platforms, o anti-sway functions. Gayunpaman, ang simpleng pagsasama-sama ng mga function na ito ay hindi nangangahulugang tunay na matalino ang isang crane. Ang mga matatalinong teknolohiya ng overhead crane ay dapat magbigay-daan sa isang crane na matukoy ang karga, matukoy ang sarili nitong posisyon at ang kapaligirang pinagtatrabahuhan, planuhin ang landas ng paglalakbay nito, kontrolin ang load sway, at gumawa ng mga desisyon sa pagpapanatili batay sa kondisyon ng kagamitan.
Sa madaling salita, ang katalinuhan ay hindi lamang tungkol sa paggalaw ng isang crane. Ito ay tungkol sa pagbibigay sa crane ng kakayahang makaramdam, magsuri, gumawa ng mga desisyon, magsagawa ng mga aksyon, at makatanggap ng feedback. Sinusuri ng artikulong ito ang mga pangunahing teknolohiyang kinakailangan para sa autonomous crane operation, kabilang ang load identification, spatial positioning, intelligent lifting attachments, path planning, condition monitoring, at integrated equipment management.
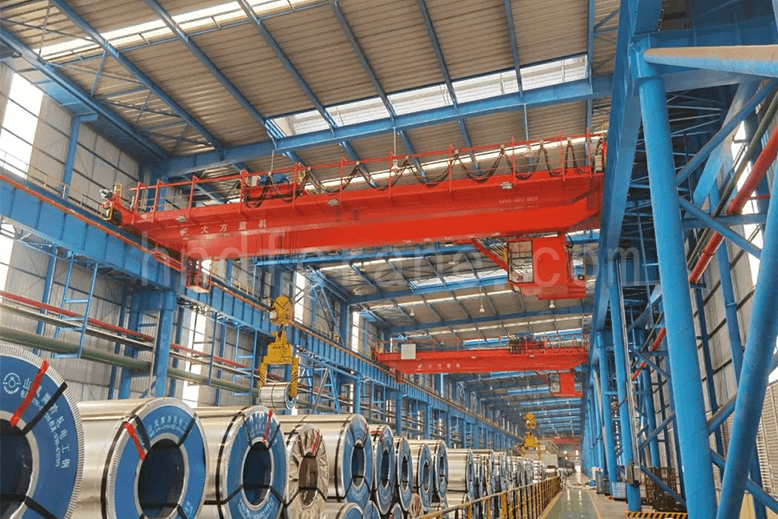
1. Ano ang isang Intelligent Overhead Crane?
Kung ikukumpara sa isang kumbensyonal na crane, ang isang intelligent overhead crane ay higit pa sa pagpapalit ng manu-manong pisikal na trabaho. Maaari rin nitong palitan o tulungan ang mga bahagi ng gawaing kognitibo ng operator. Ang mga sensor, intelligent decision-making software, at ang crane ay isinama upang magbigay ng sensing, analysis, reasoning, decision making, at control. Nagbibigay-daan ito sa interaksyon at koordinasyon sa pagitan ng mga tao, makina, at materyales.
Ang isang matalinong sistema ng kontrol ay maaaring magsagawa ng bahagi ng mga gawain sa pag-detect, paghatol, at pagpapatupad ng operator. Pinapayagan nito ang crane na umangkop sa mga pagbabago sa kapaligirang pinagtatrabahuhan at magsagawa ng pagtukoy ng karga, kamalayan sa kondisyon, awtomatikong operasyon, at pamamahala ng operasyon. Ang pangunahing daloy ng trabaho ay nananatiling katulad ng sa isang kumbensyonal na crane, ngunit ang mga matalinong tungkulin ay nagdaragdag ng mga kakayahan sa pag-detect, paggawa ng desisyon, at pagpapatupad para sa mas awtonomong operasyon.
2. Mga Pangunahing Teknolohiya ng Matalinong Overhead Crane
Upang mapalitan o matulungan ang operator sa pag-detect, paggawa ng desisyon, at pagpapatupad, dapat matukoy ng isang crane ang posisyon ng karga, matukoy at mapatunayan ang karga, awtomatikong kunin at ilagay ang mga karga, piliin at i-optimize ang mga landas ng paglalakbay, pigilan ang ugoy sa isang flexible hoisting system, tumpak na huminto sa target na lokasyon, at subaybayan ang sarili nitong kondisyon ng pagpapatakbo. Dapat din nitong ma-diagnose ang mga depekto at mag-isyu ng mga alarma habang awtomatikong gumagana.
2.1 Pagtukoy, Pag-verify, Feedback, at Pag-iimbak ng Datos sa Load
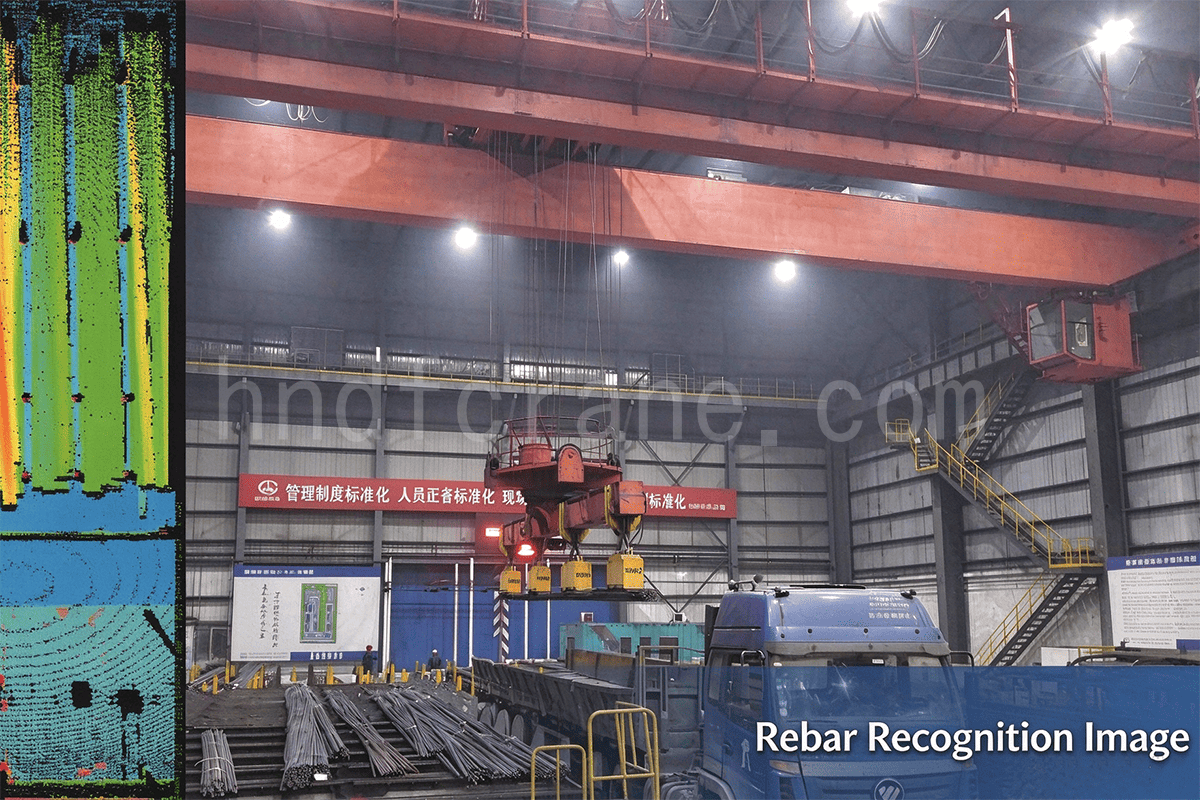
Ayon sa kanilang hugis, pagbabalot, at paraan ng pag-iimbak o transportasyon, ang mga karga ay maaaring kabilang ang mga coil tulad ng bakal, papel, at mga film coil; mga kahon tulad ng mga lalagyan, mga lalagyan ng materyales, at mga kahon ng paglilipat; mga bloke tulad ng mga steel plate, mga billet, at mga bahagi ng shield-tunneling; mga bundle tulad ng mga steel pipe, rebar, mga riles, at mga seksyon; mga reel tulad ng mga cable at wire-rod coil; mga indibidwal na bagay tulad ng mga balde at sandok; at mahahabang piraso tulad ng mga riles, I-beam, H-beam, at mga structural beam.
Ang awtomatikong pagtukoy, pag-verify, at pagpapabalik ng impormasyon tungkol sa mga karga sa iba't ibang estado ang batayan para sa standardized na data coding, pagkolekta, pagkakakilanlan, pamamahala, at pagpapadala. Kabilang sa mga kaugnay na teknolohiya ang barcode recognition, RFID, speech recognition, optical character recognition, magnetic identification, image recognition, pattern recognition, at biometric recognition. Ang impormasyon ng karga na nakaimbak pagkatapos ng pagkakakilanlan at pag-verify ay dapat na malawakang naaangkop, matatag, at mahirap kopyahin.
2.2 Pagpoposisyon sa Espasyo
Ang ilang mga high-end na crane ay gumagamit ng three-dimensional na pagpoposisyon, ngunit ang katumpakan ng pagpoposisyon ay maaari pa ring limitahan ng mga naipon na error sa kumpletong sistema ng makina. Ang mga karaniwang pamamaraan ng pagpoposisyon ay maaaring hatiin sa dalawang kategorya:
- Relatibong pagtugon: karaniwang gumagamit ng mga rotary encoder, laser o radar ranging, at visual recognition.
- Absolute addressing: karaniwang gumagamit ng mga position limit switch, mga naka-code na cable tulad ng Gray-code busbar, linear encoder, BPS barcode, sprocket-and-chain system, at real-time absolute addressing sa pamamagitan ng radyo, infrared, wireless RF, GPS, o mga katulad na sistema.
Habang umuunlad ang komunikasyong wireless, ang katumpakan ng mga teknolohiya sa pagpoposisyon sa cellular network at panloob na pagpoposisyon tulad ng Wi-Fi, Bluetooth, infrared, ultra-wideband RFID, at ultrasound ay patuloy na umuunlad. Ang mga teknolohiyang ito ay unti-unting inilalapat sa pagpoposisyon ng mga kagamitang mekanikal.
Ang pagpoposisyon ng crane ay higit pa sa pagsubaybay sa hugis ng isang karga, pagtukoy sa mga bakanteng lokasyon ng imbakan, at pagtukoy sa isa-, dalawa-, o tatlong-dimensional na posisyon ng imbakan ng karga. Kasama rin dito ang isa-, dalawa-, at tatlong-dimensional na pagpoposisyon ng mga nakakataas na kagamitan tulad ng mga kawit, tinidor, aparato ng pagsipsip, hawakan, at mga balde.
Dahil ang mga crane ay gumagana sa malalawak na lugar, ang isang paraan ng pagpoposisyon ay kadalasang hindi makapagbibigay ng kinakailangang katumpakan sa mga kumplikadong kapaligiran. Samakatuwid, ang mga aplikasyon sa malalaking lugar at masalimuot na lugar ay karaniwang pinagsasama ang "relative approach addressing + absolute positioning." Kung ikukumpara sa paggamit lamang ng relative o absolute addressing, ang pinagsamang paraan na ito ay maaaring magbigay ng mas mahusay na katumpakan, katatagan, at kahusayan sa gastos, habang naglalagay ng mas mababang mga pangangailangan sa kalidad ng konstruksyon sibil.
2.3 Mga Matalinong Kalakip sa Pag-angat
Ang mga tradisyunal na kreyn ay pangunahing gumagamit ng mga kawit bilang mga pangkabit na pangbuhat. Karaniwang nangangailangan ang mga ito ng manu-manong pagkabit at pagtanggal at angkop para sa limitadong hanay ng mga uri ng karga, na naglilimita sa antas ng automation ng mga kagamitan sa paghawak ng materyal.
Para sa iba't ibang karga tulad ng mga bulk material, kahon, bote, at coil, ang isang intelligent overhead crane ay maaaring mangailangan ng mga automatic lifting attachment o mga intelligent lifting device. Maaaring kabilang dito ang automatic-release mga kawit, Mga C-hook, mga electromagnetic lifter, mga vacuum lifter, mga tinidor, mga clamp, mga fixture, mga lifting beam, mga container spreader, mga sandok, kumuha ng mga balde, at mga aparatong panghawak. Ang pagbuo ng awtomatikong pagkabit o matalinong aparatong pangangati na angkop para sa kondisyon ng karga ay isang mahalagang hakbang sa pagpapagana ng awtomatikong pag-iimbak at pagkuha.
2.4 Pagpaplano ng Landas at Elektronikong Anti-Sway Control para sa mga Flexible Hoisting System
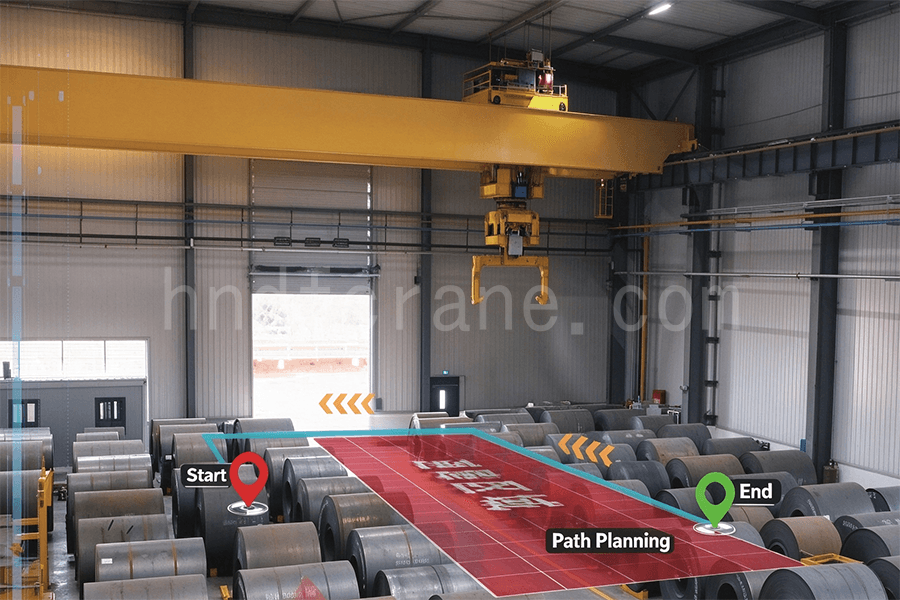
Ang pagpaplano ng daanan ng paglalakbay at pagkontrol sa pagpoposisyon laban sa pag-ugoy para sa mga flexible hoisting system ay mahalaga para sa awtomatikong operasyon ng crane. Ang pagbilis at pagbagal ng bilis ng tulay at trolley, kasama ang pag-hoisting ng karga, ay maaaring maging sanhi ng pag-ugoy ng karga. Binabawasan nito ang kahusayan sa pagpapatakbo at maaaring magpataas ng mga panganib sa aksidente.
Karaniwang ginagamit ang mga open-loop at closed-loop control method para sa path planning at anti-sway control. Pangunahing kinabibilangan ng mga open-loop method ang input-shaping-based positioning at anti-sway control at trajectory-planning-based positioning at anti-sway control. Kabilang sa mga closed-loop method ang feedback linearization, gain-scheduled control, sliding-mode control, predictive control, fuzzy control, neural-network control, at passivity-based control.
Ang static path planning ay karaniwang sapat kapag ang mga balakid ay nananatili sa mga nakapirming at kilalang posisyon. Kapag ang mga posisyon ng balakid ay hindi matukoy nang maaga, o kapag maraming crane ang gumagana sa parehong lugar, kinakailangan ang dynamic path planning upang makabuo ng isang ligtas na online na landas. Kabilang sa mga kaugnay na algorithm sa pagpaplano ang artificial potential field method, probabilistic roadmap method, mabilis na paggalugad ng random tree method, genetic algorithm, at ant colony algorithms.
Kasabay ng pag-unlad ng wireless mobile communications, ang pag-install ng mga gyroscope, acceleration sensor, heading sensor, at mga katulad na device sa mga lifting attachment ay maaaring higit pang sumuporta sa three-dimensional load positioning, path planning, at anti-sway control.
2.5 Pagsubaybay sa Kondisyon at Awtomatikong Pag-diagnose ng Fault
Ang pagsubaybay sa kondisyon ay gumagamit ng mga tinukoy na pamamaraan upang maunawaan at masubaybayan ang katayuan ng pagpapatakbo ng kagamitan. Sinusuri ng diagnosis ng depekto ang impormasyon sa pagsubaybay sa kondisyon kasama ang mga prinsipyo ng paggana ng kagamitan, mga katangian ng istruktura, mga parameter ng pagpapatakbo, at mga makasaysayang datos. Maaari nitong hulaan ang mga potensyal na depekto at masuri ang mga depekto na naganap o umuunlad, kabilang ang kanilang uri, kategorya, kalubhaan, lokasyon, at kalakaran.
Ang mga karaniwang parametro sa pagsubaybay para sa mga makinarya ng pagbubuhat ay kinabibilangan ng kapasidad ng pagbubuhat, sandali ng pagkarga, taas ng pagbubuhat o lalim ng pagbaba, distansya ng paglalakbay, abot-kamay, hilig ng tulay, antas, bilis ng hangin, anggulo ng pag-slew, distansya sa kaligtasan sa pagitan ng mga mekanismo sa pareho o magkakaibang riles, bertikalidad ng outrigger, oras ng pagpapatakbo, naipon na oras ng pagpapatakbo, at bawat siklo ng trabaho.
Kabilang sa mga karaniwang minomonitor na kondisyon ang katayuan ng mga motor, preno, variable-frequency drive, mga aparatong pang-proteksyon sa hangin at anti-sliding, mga interlock, mga limit switch ng pinto, mga interlock sa pagitan ng mga mekanismo, mga setting ng kondisyon sa pagpapatakbo, mga reel ng power-cable, at mga seksyon na through-hole o transfer. Maaari ring saklawin ng pagsubaybay ang mga video system at real-time na self-checking ng tigas at lakas ng tulay.
2.6 Real-Time na Online na Pagsubaybay at Malayuang Pag-diagnose
Karaniwang pinagsasama ng mga sistema ng real-time monitoring at remote diagnosis ang sensor monitoring, real-time wireless transmission, pamamahala ng data, mga tanong sa impormasyon, pagsusuri ng ugat ng sanhi, pagsusuri ng trend, pagsusuri ng eksperto, pagtataya ng kondisyon, at remote monitoring na nakabatay sa IoT.
Ang pag-install ng monitoring gateway sa mga kasalukuyang kagamitan at pagpapadala ng operating at fault data sa pamamagitan ng Wi-Fi o cellular networks ay maaaring magbigay-daan sa remote monitoring at visualized management. Para sa mga bagong kagamitan, ang isang remote management system ay maaaring isama sa isang unified equipment-management platform at ikonekta sa isang asset maintenance-management system upang mapabuti ang kahusayan sa maintenance at performance ng kagamitan.
Matapos makuha ang real-time na katayuan ng kagamitan nang wireless, awtomatikong makakabuo ang sistema ng mga plano sa pagpapanatili at inspeksyon at unti-unting ipatupad ang predictive maintenance batay sa kondisyon sa pamamagitan ng pagsusuri ng datos.
Ang predictive maintenance ay gumagamit ng condition monitoring at fault diagnosis bilang pundasyon nito at ibinabatay ang pagpaplano ng maintenance sa aktwal na kondisyon ng kagamitan at mga pangangailangan sa produksyon. Kabilang sa mga layunin nito ang pagtukoy sa mga maagang senyales ng pagkabigo, pagtukoy sa uri ng depekto, kalubhaan, lokasyon, at trend ng pag-unlad, at pag-iwas o pagbabawas ng mga pangunahing insidente. Kapag nagkaroon ng depekto, maaari ring itala ng sistema ang kumpletong proseso ng depekto upang suportahan ang root-cause analysis at mga pagpapabuti sa hinaharap.
2.7 Pinagsamang Pagsubaybay at Pamamahala ng Kagamitan
Para sa iba't ibang kaayusan at pangangailangan sa pag-iimbak na kinasasangkutan ng mga bulk material, kahon, coil, at iba pang mga karga, maaaring pagsamahin ng isang intelligent overhead crane monitoring and management system ang load identification, spatial positioning, automatic storage and retrieval, at condition monitoring. Maaaring kabilang sa sistema ang isang interface subsystem, location and inventory management subsystem, load-identification subsystem, dispatch and crane-operation subsystem, at spatial-positioning subsystem. Sama-sama, sinusuportahan ng mga function na ito ang mahusay, ligtas, at intelligent overhead crane operation.
3. Konklusyon
Lumalaki ang pangangailangan para sa mga intelligent overhead crane sa smart manufacturing, smart logistics, at smart maintenance. Ang mga teknolohiyang inilarawan sa itaas ay maaaring isama sa pamamagitan ng software, mga produkto, at mga teknolohiya ng kontrol sa mga intelligent overhead crane solution at kumpletong sistema ng kagamitan. Kabilang sa mga aplikasyon ang workstation transfer sa metalurhiya, paggawa ng papel, at pagmamanupaktura ng sasakyan, pati na rin ang pag-iimbak at paghawak ng materyal sa logistics.
Ang core ng isang intelligent overhead crane ay hindi lamang basta pagdaragdag ng variable-frequency drive, remote control, o monitoring platform. Ito ay ang kakayahang bumuo ng isang kumpletong loop na sumasaklaw sa load identification, spatial positioning, automatic handling, path planning, anti-sway control, condition monitoring, fault diagnosis, at equipment management. Sa pamamagitan ng awtomatikong pagkumpleto ng mga operasyon ng proseso, pagtatala ng operating status sa real time, at pagsuporta sa predictive maintenance, maaaring mapabuti ng mga intelligent overhead crane ang operating efficiency, mabawasan ang mga gastos sa operating at maintenance, at magbigay ng data para sa mas mahusay na disenyo, maintenance, at intrinsic safety ng kagamitan.

Ako si Cindy, na may 10 taong karanasan sa pagtatrabaho sa industriya ng kreyn at nakaipon ng maraming propesyonal na kaalaman. Pinili ko ang mga kasiya-siyang crane para sa 500+ na customer. Kung mayroon kang anumang mga pangangailangan o tanong tungkol sa mga crane, mangyaring huwag mag-atubiling makipag-ugnayan sa akin, gagamitin ko ang aking kadalubhasaan at praktikal na karanasan upang matulungan kang malutas ang problema!
Ipadala ang Iyong Pagtatanong
- Email: sales@hndfcrane.com
- WhatsApp: +86 191 3738 6654
- Telegram: +86 191 3738 6654
- Tel: +86-373-581 8299
- Fax: +86-373-215 7000
- Idagdag: Changnao Industrial District, Xinxiang City, Henan Province, China
 WeChat
- Mga Overhead Crane
- Double Girder Overhead Cranes
- Single Girder Overhead Cranes
- European Type Single Girder Overhead Cranes
- Mga Explosion Proof Overhead Cranes
- Grab At Magnetic Overhead Crane
- Monorail Cranes
- Foundry Overhead Cranes
- Mga Workstation Crane: Magaan na Disenyo, Madaling Pag-install, at Walang Kahirap-hirap na Operasyon
- Jib Cranes
- Wall Mounted Jib Cranes
- Wall Travelling Jib Cranes
- Libreng Standing Jib Cranes
- Aluminum Jib Cranes: Magaan, Makinis na Umiikot na Braso para sa Madaling Pag-angat
- Balanse Jib Cranes: Efficient Light Lifting para sa Short Distance Mechanical Assembly
- Manual Free Standing Jib Cranes: Mahusay na Manual Lifting Solutions para sa Limitadong Space Operations
- Mga Electric Free Standing Jib Crane: Ganap na Elektrikal na Solusyon para sa Mabilis na Pagbubuhat na May Mataas na Kapasidad
- Mga Articulating Jib Crane: Precision Lifting na may Dual Braso Flexibility
- Gantry Cranes
- Double Girder Gantry Cranes
- Mga Semi Gantry Cranes
- Single Girder Gantry Cranes
- Truss Gantry Cranes
- Container Gantry Cranes
- Nai-adjust na Gantry Cranes
- Portable Gantry Cranes
- European Gantry Cranes
- Mga industriya
- Pangkalahatang Paggawa
- Paghawak ng Basura
- Precast
- kapangyarihan
- Bato
- Paggawa ng papel
- Produksyon ng Metal
- Konstruksyon ng Tulay
- Port Cranes: Para sa Container at Bulk Material Handling
- Overhead Cranes para sa Industriya ng Petroleum at Gas: Pahusayin ang Kahusayan sa Pagpapatakbo
- Marine Cranes para sa Mahusay na Pagkarga ng Cargo sa mga Barko
- Mga Overhead Crane para sa Industriya ng Automotive: Mga Mahusay na Solusyon sa Automation
- Electric Hoists
- Electric Wire Rope Hoists
- Electric Chain Hoists
- Uri ng European Electric Hoists
- European Electric Chain Hoists: Smooth Operation, Mababang Ingay, at Energy Efficiency
- Manual Lever Hoists: Tamang-tama para sa Paghila at Pag-angat ng mga Gawain
- Mga Hand Chain Hoists: Manu-manong Pag-angat para sa Mga Lugar na Walang Power
- Low Headroom Electric Hoists: Compact Design para sa Maximum Space Efficiency
- Pneumatic Chain Hoists: Smooth Handling for Industrial Use
- Mga Manu-manong Chain Hoist na Hindi Sumasabog: Konstruksyon ng Copper Alloy na Lumalaban sa Spark para sa mga Mapanganib na Lugar
- Mga Electric Chain Hoist na Hindi Sumasabog para sa Pagbubuhat sa Mapanganib na Lugar
- Tungkol sa
- Mga kaso
- Balita
- Mga Faq
- I-download
- Mga Blog
- Online na Crane Wheel Load Calculation Tools
- VR Panorama
- Makipag-ugnayan sa amin
- Email: sales@hndfcrane.com
- WhatsApp: +86 191 3738 6654
- Telegram: +86 191 3738 6654
- Tel: +86-373-581 8299
-
