
-
Industrieën
-

Algemene productie
-

Afvalverwerking
-

Prefab
-

Stroom
-

Steen
-

Papier maken
-

Metaalproductie
-

Brug constructie
-

Havenkranen: voor het verwerken van containers en bulkmateriaal
-

Bovenloopkranen voor de petroleum- en gasindustrie: Verbeter de operationele efficiëntie
-

Maritieme kranen voor efficiënt laden van vracht op schepen
-

Bovenloopkranen voor de auto-industrie: efficiënte automatiseringsoplossingen
-

Bovenloopkraanoplossingen voor spoorwegen: spoor leggen, onderhoud van rollend materieel en containerafhandeling
-

Bovenloopkranen voor de voedings- en drankenindustrie: betrouwbare oplossingen voor efficiënte handling
-

Bovenloopkranen voor efficiënte cement-, glas-, baksteen- en prefab betonproductie
-

Bovenloopkranen voor de luchtvaartindustrie: vliegtuigonderhoud en -assemblage
-

Luchtvaartbovenloopkranen: nauwkeurig hijsen voor raketlancering en -transport
-
-
Producten
-
Bovenloopkranen
-

Enkele ligger bovenloopkranen
-

Dubbelligger bovenloopkranen
-

Europese enkelligger bovenloopkranen
-

Europese type dubbelligger bovenloopkranen
-

Explosieveilige bovenloopkranen
-

Grijper en magnetische bovenloopkranen
-

Monorailkranen
-

Gieterij Bovenloopkranen
-

Isolatie Bovenloopkranen
-

Bovenloopkranen met lage doorrijhoogte
-

Grijp bovenloopkranen
-

Schep bovenloopkranen
-

Ondergehangen bovenloopkranen
-

Elektromagnetische bovenloopkranen
-

Werkstationkranen: lichtgewicht ontwerp, eenvoudige installatie en moeiteloze bediening
-

Vrijstaande werkstationbrugkranen
-

Plafondgemonteerde brugkraan
-

Handmatige bovenloopkranen
-
-
Portaalkranen
-

Semi-portaalkranen
-

Enkelligger portaalkranen
-

Dubbelligger portaalkranen
-

Portaalkranen voor containers
-

Truss-portaalkranen
-

Verstelbare portaalkranen
-

Draagbare portaalkranen
-

Europese portaalkranen
-

Aluminium portaalkranen
-

Container portaalkranen met rubberen banden
-

Rail gemonteerde container portaalkranen
-

Scheepswerf portaalkraan
-

Europese portaalkranen met enkele ligger
-

Europese dubbelligger portaalkranen
-
- Zwenkkranen
- Speciale kranen
- Elektrische takels
- Transferwagens
-
Bovenloopkranen
-
Kraan Onderdelen
-
Grijp emmers
-

Elektrische roestvrijstalen grijperbak
-

Mechanische vier-touws sinaasappelschillengrijpers
-

Mechanische vier-kabel grijper emmer
-

Elektrohydraulische rechthoekige grijpers
-

Elektrohydraulische grijpers
-

Elektrohydraulische sinaasappelschilgrijpers, hydraulische cactusgrijper
-

Elektrische motorgrijper
-

Elektrische monorailgrijper met monorailtakel
-

Afstandsbediening Clamshell-grijpers
-

Mechanische twee-touwen grijpers
-

Houtgrijpers
-

Enkele touwgrijper emmer
-

Afvalrekreinigingsmachines
-

Baggergrijpers
-

Trimgrijpers
-
- Kraan spreider
-
Kraan reserveonderdelen
-

Kraanpoelies
-

Staalkabel Schoven
-

Kraankabeltrommel
-

Kraanwagen
-

Elektrische lier
-

Cabine voor kraanmachinist
-

Bovenloopkraan remmen
-

Kabels voor bovenloopkranen
-

Kabelgeleiders voor bovenloopkranen
-

Bovenloopkraangeleiders en stroomtoevoerleidingen
-

Bovenloopkraanrails
-

Bovenloopkraan railklemmen
-

Bovenloopkraanmotoren
-

Bovenloopkraan-reductiekasten
-

Koppelingen voor bovenloopkranen
-
- Kraanwielen
-
Grijp emmers
- Bedrijf
- Contact












































-
Industrieën
-
Algemene productie
-
Afvalverwerking
-
Prefab
-
Stroom
-
Steen
-
Papier maken
-
Metaalproductie
-
Brug constructie
-
Havenkranen: voor het verwerken van containers en bulkmateriaal
-
Bovenloopkranen voor de petroleum- en gasindustrie: Verbeter de operationele efficiëntie
-
Maritieme kranen voor efficiënt laden van vracht op schepen
-
Bovenloopkranen voor de auto-industrie: efficiënte automatiseringsoplossingen
-
Bovenloopkraanoplossingen voor spoorwegen: spoor leggen, onderhoud van rollend materieel en containerafhandeling
-
Bovenloopkranen voor de voedings- en drankenindustrie: betrouwbare oplossingen voor efficiënte handling
-
Bovenloopkranen voor efficiënte cement-, glas-, baksteen- en prefab betonproductie
-
Bovenloopkranen voor de luchtvaartindustrie: vliegtuigonderhoud en -assemblage
-
Luchtvaartbovenloopkranen: nauwkeurig hijsen voor raketlancering en -transport
-
-
Producten
-
Bovenloopkranen
-
Enkele ligger bovenloopkranen
-
Dubbelligger bovenloopkranen
-
Europese enkelligger bovenloopkranen
-
Europese type dubbelligger bovenloopkranen
-
Explosieveilige bovenloopkranen
-
Grijper en magnetische bovenloopkranen
-
Monorailkranen
-
Gieterij Bovenloopkranen
-
Isolatie Bovenloopkranen
-
Bovenloopkranen met lage doorrijhoogte
-
Grijp bovenloopkranen
-
Schep bovenloopkranen
-
Ondergehangen bovenloopkranen
-
Elektromagnetische bovenloopkranen
-
Werkstationkranen: lichtgewicht ontwerp, eenvoudige installatie en moeiteloze bediening
-
Vrijstaande werkstationbrugkranen
-
Plafondgemonteerde brugkraan
-
Handmatige bovenloopkranen
-
-
Portaalkranen
-
Semi-portaalkranen
-
Enkelligger portaalkranen
-
Dubbelligger portaalkranen
-
Portaalkranen voor containers
-
Truss-portaalkranen
-
Verstelbare portaalkranen
-
Draagbare portaalkranen
-
Europese portaalkranen
-
Aluminium portaalkranen
-
Container portaalkranen met rubberen banden
-
Rail gemonteerde container portaalkranen
-
Scheepswerf portaalkraan
-
Europese portaalkranen met enkele ligger
-
Europese dubbelligger portaalkranen
-
- Zwenkkranen
- Speciale kranen
- Elektrische takels
- Transferwagens
-
Bovenloopkranen
-
Kraan Onderdelen
-
Grijp emmers
-
Elektrische roestvrijstalen grijperbak
-
Mechanische vier-touws sinaasappelschillengrijpers
-
Mechanische vier-kabel grijper emmer
-
Elektrohydraulische rechthoekige grijpers
-
Elektrohydraulische grijpers
-
Elektrohydraulische sinaasappelschilgrijpers, hydraulische cactusgrijper
-
Elektrische motorgrijper
-
Elektrische monorailgrijper met monorailtakel
-
Afstandsbediening Clamshell-grijpers
-
Mechanische twee-touwen grijpers
-
Houtgrijpers
-
Enkele touwgrijper emmer
-
Afvalrekreinigingsmachines
-
Baggergrijpers
-
Trimgrijpers
-
- Kraan spreider
-
Kraan reserveonderdelen
-
Kraanpoelies
-
Staalkabel Schoven
-
Kraankabeltrommel
-
Kraanwagen
-
Elektrische lier
-
Cabine voor kraanmachinist
-
Bovenloopkraan remmen
-
Kabels voor bovenloopkranen
-
Kabelgeleiders voor bovenloopkranen
-
Bovenloopkraangeleiders en stroomtoevoerleidingen
-
Bovenloopkraanrails
-
Bovenloopkraan railklemmen
-
Bovenloopkraanmotoren
-
Bovenloopkraan-reductiekasten
-
Koppelingen voor bovenloopkranen
-
- Kraanwielen
-
Grijp emmers
- Bedrijf
- Contact



Definitie en belangrijkste technologieën van intelligente bovenloopkranen
Inhoudsopgave
Veel bovenloopkranen zijn tegenwoordig uitgerust met frequentieomvormers, afstandsbedieningen, bewakingsplatforms of anti-zwaaifuncties. Het simpelweg combineren van deze functies maakt een kraan echter nog niet echt intelligent. Intelligente technologieën voor bovenloopkranen moeten een kraan in staat stellen de last te herkennen, zijn eigen positie en de werkomgeving te bepalen, zijn rijroute te plannen, het slingeren van de last te beheersen en onderhoudsbeslissingen te nemen op basis van de conditie van de apparatuur.
Met andere woorden, intelligentie gaat niet alleen over het laten bewegen van een kraan. Het gaat erom de kraan het vermogen te geven om te detecteren, analyseren, beslissingen te nemen, acties uit te voeren en feedback te ontvangen. Dit artikel bespreekt de belangrijkste technologieën die nodig zijn voor autonome kraanbediening, waaronder lastidentificatie, ruimtelijke positionering, intelligente hijsinrichtingen, routeplanning, conditiebewaking en geïntegreerd apparatuurbeheer.
1. Wat is een intelligente bovenloopkraan?
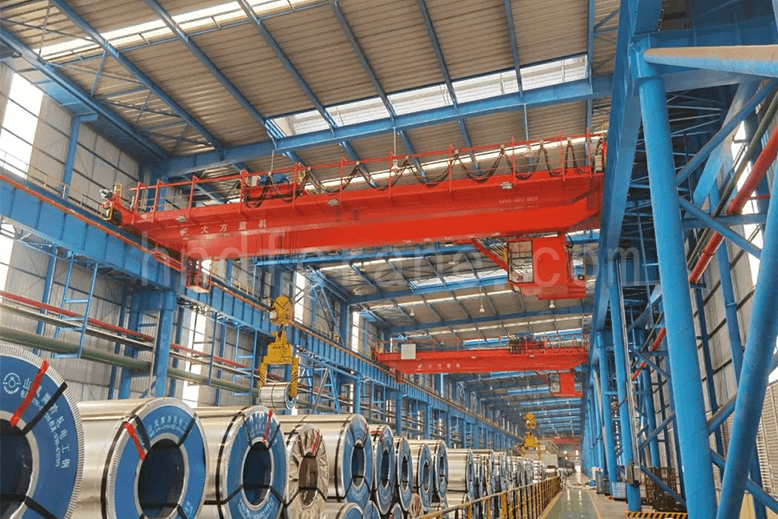
In vergelijking met een conventionele kraan doet een intelligente bovenloopkraan meer dan alleen handmatig fysiek werk vervangen. Hij kan ook delen van het cognitieve werk van de kraanmachinist vervangen of ondersteunen. Sensoren, intelligente besluitvormingssoftware en de kraan zijn geïntegreerd om waarneming, analyse, redenering, besluitvorming en besturing mogelijk te maken. Dit maakt interactie en coördinatie tussen mensen, machines en materialen mogelijk.
Een intelligent besturingssysteem kan een deel van de taken van de machinist op het gebied van waarneming, beoordeling en uitvoering overnemen. Het stelt de kraan in staat zich aan te passen aan veranderingen in de werkomgeving en taken uit te voeren zoals lastidentificatie, conditiebewaking, automatische bediening en operationeel beheer. De basisworkflow blijft vergelijkbaar met die van een conventionele kraan, maar intelligente functies voegen waarnemings-, besluitvormings- en uitvoeringsmogelijkheden toe voor een meer autonome werking.
2. Belangrijke intelligente bovenloopkraantechnologieën
Om de waarneming, besluitvorming en uitvoering van de kraan door de machinist te vervangen of te ondersteunen, moet een kraan in staat zijn de positie van de last te detecteren, de last te identificeren en te verifiëren, lasten automatisch op te pakken en te plaatsen, rijroutes te selecteren en te optimaliseren, slingeren in een flexibel hijssysteem te onderdrukken, nauwkeurig op de gewenste locatie te stoppen en zijn eigen bedrijfstoestand te bewaken. De kraan moet ook in staat zijn storingen te diagnosticeren en alarmen te geven tijdens automatisch gebruik.
2.1 Identificatie, verificatie, feedback en gegevensopslag van de belasting
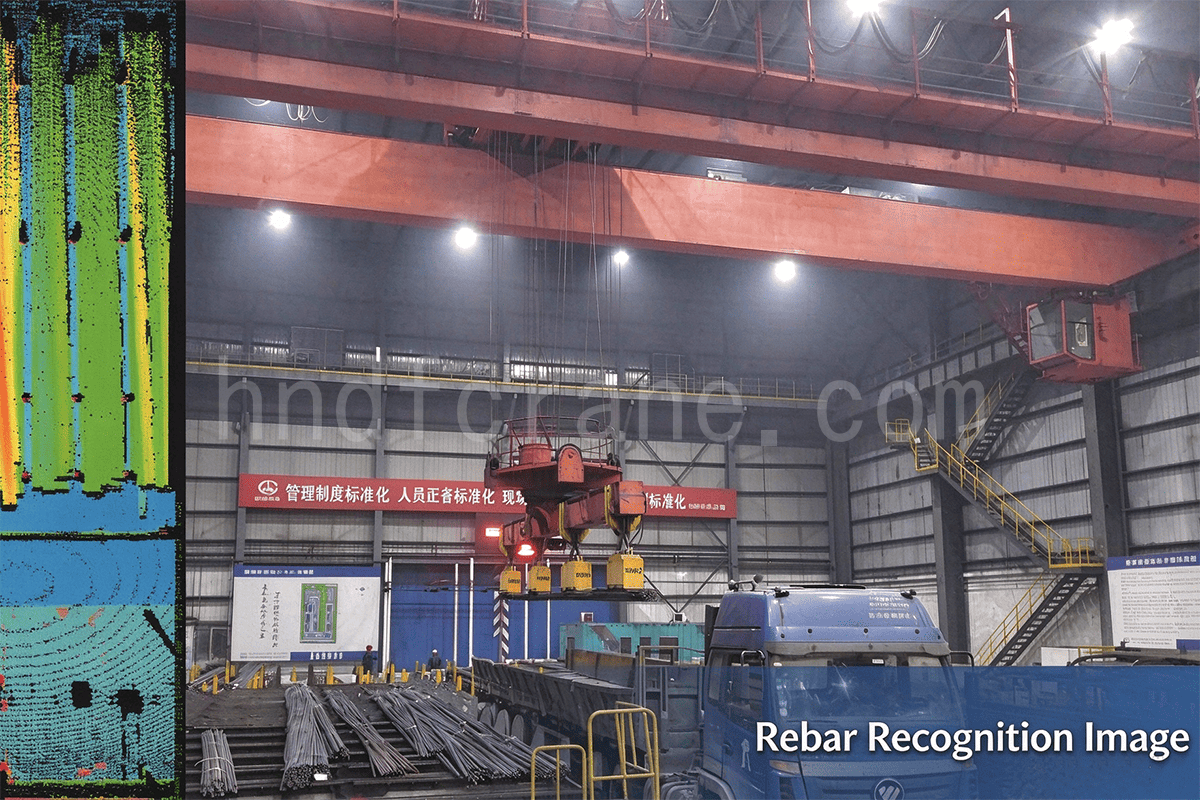
Afhankelijk van hun vorm, verpakking en opslag- of transportmethode kunnen ladingen bestaan uit rollen zoals staal, papier en folie; dozen zoals containers, materiaalbakken en transportdozen; blokken zoals staalplaten, blokken en onderdelen voor tunnelboormachines; bundels zoals stalen buizen, wapeningsstaal, rails en profielen; haspels zoals kabel- en walsdraadrollen; losse items zoals emmers en gietpannen; en lange stukken zoals rails, I-balken, H-balken en constructiebalken.
Het automatisch identificeren, verifiëren en terugkoppelen van informatie over ladingen in verschillende toestanden vormt de basis voor gestandaardiseerde data-codering, -verzameling, -identificatie, -beheer en -overdracht. Relevante technologieën omvatten barcodeherkenning, RFID, spraakherkenning, optische tekenherkenning, magnetische identificatie, beeldherkenning, patroonherkenning en biometrische herkenning. Ladinginformatie die na identificatie en verificatie is opgeslagen, moet breed toepasbaar, stabiel en moeilijk te dupliceren zijn.
2.2 Ruimtelijke positionering
Sommige geavanceerde kranen maken gebruik van driedimensionale positionering, maar de positioneringsnauwkeurigheid kan nog steeds beperkt worden door cumulatieve fouten in het complete machinesysteem. Gangbare positioneringsmethoden kunnen worden onderverdeeld in twee categorieën:
- Relatieve adressering: doorgaans met behulp van roterende encoders, laser- of radarafstandsmeting en visuele herkenning.
- Absolute adressering: doorgaans met behulp van eindschakelaars, gecodeerde kabels zoals Gray-code-busbars, lineaire encoders, BPS-barcodes, tandwiel- en kettingsystemen en realtime absolute adressering via radio, infrarood, draadloze RF, GPS of vergelijkbare systemen.
Naarmate draadloze communicatie zich verder ontwikkelt, verbetert de nauwkeurigheid van positionering via mobiele netwerken en indoor positioneringstechnologieën zoals Wi-Fi, Bluetooth, infrarood, ultrabreedband-RFID en ultrageluid voortdurend. Deze technologieën worden steeds vaker toegepast voor de positionering van mechanische apparatuur.
Kraanpositionering omvat meer dan alleen het bewaken van de vorm van een last, het detecteren van lege opslaglocaties en het bepalen van de één-, twee- of driedimensionale opslagpositie van de last. Het omvat ook de één-, twee- en driedimensionale positionering van hijsaccessoires zoals haken, vorken, zuigapparaten, grijpers en bakken.
Omdat kranen over grote oppervlakken werken, kan een enkele positioneringsmethode in complexe omgevingen vaak niet de vereiste nauwkeurigheid bieden. Bij grootschalige en complexe toepassingen wordt daarom vaak een combinatie van "relatieve benadering + absolute positionering" gebruikt. In vergelijking met het gebruik van alleen relatieve of absolute benadering, biedt deze gecombineerde methode een betere nauwkeurigheid, stabiliteit en kostenefficiëntie, terwijl de eisen aan de kwaliteit van de civiele constructie lager uitvallen.
2.3 Intelligente hijsaccessoires
Traditionele kranen gebruiken voornamelijk haken als hijsinrichting. Deze moeten meestal handmatig worden bevestigd en losgekoppeld en zijn geschikt voor een beperkt aantal lastsoorten, wat de mate van automatisering van materiaalbehandelingsapparatuur beperkt.
Voor verschillende ladingen, zoals bulkmaterialen, dozen, flessen en rollen, kan een intelligente bovenloopkraan automatische hijsaccessoires of intelligente hijssystemen vereisen. Deze kunnen bijvoorbeeld automatische ontgrendeling omvatten. haken, C-hakenelektromagnetische hefsystemen, vacuümhefsystemen, vorken, klemmen, hulpstukken, hefbalken, containerspreiders, gietlepels, grijp emmersen grijpmechanismen. Het ontwikkelen van een automatisch bevestigingssysteem of een intelligent hefmechanisme dat geschikt is voor de belasting is een cruciale stap om automatisch opslaan en ophalen mogelijk te maken.
2.4 Padplanning en elektronische anti-zwaairegeling voor flexibele hijssystemen
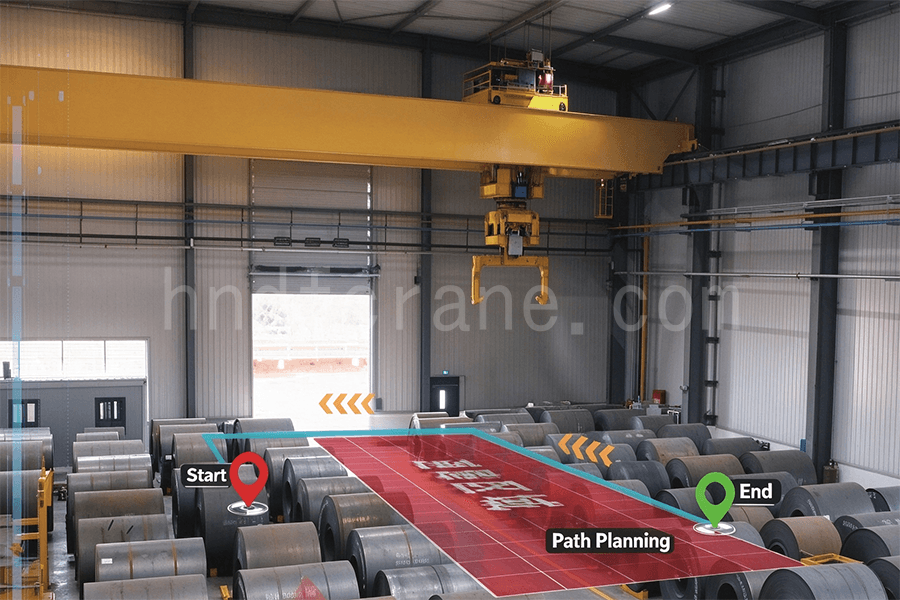
Het plannen van de bewegingsbaan en de positioneringscontrole ter voorkoming van slingeren zijn essentieel voor de automatische bediening van flexibele hijssystemen. Het versnellen en vertragen van de brug en de trolley, in combinatie met het hijsen van de last, kan ervoor zorgen dat de last gaat slingeren. Dit vermindert de operationele efficiëntie en kan het risico op ongevallen vergroten.
Open-loop- en closed-loop-besturingsmethoden worden veelvuldig gebruikt voor padplanning en anti-slingering. Open-loop-methoden omvatten hoofdzakelijk input-shaping-gebaseerde positionerings- en anti-slingering-besturing en trajectplanning-gebaseerde positionerings- en anti-slingering-besturing. Closed-loop-methoden omvatten feedbacklinearisatie, gain-scheduled control, sliding-mode control, predictive control, fuzzy control, neurale-netwerkbesturing en passiviteitsgebaseerde besturing.
Statische routeplanning is over het algemeen voldoende wanneer obstakels zich op vaste, bekende posities bevinden. Wanneer de posities van obstakels niet van tevoren kunnen worden bepaald, of wanneer meerdere kranen in hetzelfde gebied actief zijn, is dynamische routeplanning nodig om online een veilige route te genereren. Relevante planningsalgoritmen zijn onder andere de kunstmatige potentiaalveldmethode, de probabilistische routekaartmethode, de snel verkennende willekeurige boommethode, genetische algoritmen en mierenkoloniealgoritmen.
Met de ontwikkeling van draadloze mobiele communicatie kan de installatie van gyroscopen, acceleratiesensoren, koerssensoren en soortgelijke apparaten op hijsinrichtingen de driedimensionale positionering van de last, de routeplanning en de anti-zwaairegeling verder ondersteunen.
2.5 Conditiebewaking en automatische foutdiagnose
Conditiebewaking maakt gebruik van gedefinieerde methoden om de operationele status van apparatuur te begrijpen en te volgen. Foutdiagnose analyseert de informatie uit de conditiebewaking in combinatie met de werkingsprincipes, structurele kenmerken, operationele parameters en historische gegevens van de apparatuur. Het kan potentiële storingen voorspellen en storingen beoordelen die zich hebben voorgedaan of zich ontwikkelen, inclusief hun aard, categorie, ernst, locatie en trend.
Gangbare monitoringparameters voor hijsmachines zijn onder andere hefvermogen, lastmoment, hefhoogte of daaldiepte, afgelegde afstand, reikwijdte, brughelling, vlakheid, windsnelheid, zwenkhoek, veiligheidsafstand tussen mechanismen op dezelfde of verschillende rails, verticale stand van de steunpoten, bedrijfstijd, totale bedrijfstijd en elke werkcyclus.
Veelvoorkomende bewaakte omstandigheden zijn onder andere de status van motoren, remmen, frequentieomvormers, windbescherming en anti-slipvoorzieningen, vergrendelingen, deurschakelaars, vergrendelingen tussen mechanismen, instellingen voor de bedrijfsomstandigheden, kabelhaspels en doorvoer- of overdrachtssecties. De bewaking kan ook videosystemen en realtime zelfcontrole van de stijfheid en sterkte van de brug omvatten.
2.6 Realtime online monitoring en diagnose op afstand
Systemen voor realtime monitoring en diagnose op afstand combineren doorgaans sensorbewaking, draadloze realtime transmissie, gegevensbeheer, informatieopvraging, oorzaakanalyse, trendanalyse, diagnose door experts, conditievoorspelling en IoT-gebaseerde monitoring op afstand.
Door een monitoringgateway op bestaande apparatuur te installeren en bedrijfs- en foutgegevens via wifi of mobiele netwerken te verzenden, kunnen bewaking op afstand en visueel beheer mogelijk worden. Voor nieuwe apparatuur kan een systeem voor beheer op afstand worden geïntegreerd in een uniform platform voor apparatuurbeheer en worden gekoppeld aan een systeem voor assetonderhoudsbeheer om de onderhoudsefficiëntie en de prestaties van de apparatuur te verbeteren.
Nadat het systeem draadloos realtime statusinformatie over de apparatuur heeft verzameld, kan het automatisch onderhouds- en inspectieplannen genereren en geleidelijk aan conditiegebaseerd voorspellend onderhoud implementeren door middel van data-analyse.
Voorspellend onderhoud is gebaseerd op conditiebewaking en foutdiagnose en baseert de onderhoudsplanning op de actuele staat van de apparatuur en de productiebehoeften. De doelstellingen omvatten het vroegtijdig opsporen van storingen, het bepalen van het type, de ernst, de locatie en de ontwikkelingstrend van de storing, en het voorkomen of verminderen van grote incidenten. Wanneer een storing optreedt, kan het systeem ook het volledige storingsproces vastleggen ter ondersteuning van een oorzaakanalyse en toekomstige verbeteringen.
2.7 Geïntegreerde bewaking en beheer van apparatuur
Voor diverse opslagconfiguraties en -vereisten met betrekking tot bulkmaterialen, dozen, rollen en andere ladingen, kan een intelligent bewakings- en beheersysteem voor bovenloopkranen ladingidentificatie, ruimtelijke positionering, automatische opslag en ophalen, en conditiebewaking combineren. Het systeem kan een interfacesubsysteem, een locatie- en voorraadbeheersubsysteem, een ladingidentificatiesubsysteem, een dispatch- en kraanbedieningssubsysteem en een ruimtelijke positioneringssubsysteem omvatten. Gezamenlijk ondersteunen deze functies een efficiënte, veilige en intelligente bediening van de bovenloopkraan.
3. Conclusie
De vraag naar intelligente bovenloopkranen groeit in slimme productie, slimme logistiek en slim onderhoud. De hierboven beschreven technologieën kunnen via software, producten en besturingstechnologieën worden geïntegreerd in intelligente bovenloopkraanoplossingen en complete apparatuursystemen. Toepassingen zijn onder andere werkstationverplaatsing in de metaalindustrie, papierproductie en automobielindustrie, evenals opslag en materiaalbehandeling in de logistiek.
De kern van een intelligente bovenloopkraan is niet simpelweg het toevoegen van een frequentieomvormer, afstandsbediening of monitoringsplatform. Het is het vermogen om een complete lus te vormen die lastidentificatie, ruimtelijke positionering, automatische handling, routeplanning, anti-zwaairegeling, conditiebewaking, foutdiagnose en apparatuurbeheer omvat. Door proceshandelingen automatisch uit te voeren, de operationele status in realtime te registreren en voorspellend onderhoud te ondersteunen, kunnen intelligente bovenloopkranen de operationele efficiëntie verbeteren, de bedrijfs- en onderhoudskosten verlagen en gegevens leveren voor een beter ontwerp, onderhoud en intrinsieke veiligheid van de apparatuur.

Ik ben Cindy, met 10 jaar werkervaring in de kraanindustrie en een schat aan professionele kennis. Ik heb de bevredigende kranen voor meer dan 500 klanten geselecteerd. Als u behoeften of vragen over kranen hebt, neem dan gerust contact met mij op, ik zal mijn expertise en praktische ervaring gebruiken om u te helpen het probleem op te lossen!
Stuur uw aanvraag
- E-mail: sales@hndfcrane.com
- Whatsappen: +86 191 3738 6654
- Telegram: +86 191 3738 6654
- Tel: +86-373-581 8299
- Fax: +86-373-215 7000
- Toevoegen: Changnao Industrial District, Xinxiang City, provincie Henan, China
 WeChat
- Bovenloopkranen
- Dubbelligger bovenloopkranen
- Enkele ligger bovenloopkranen
- Europese enkelligger bovenloopkranen
- Explosieveilige bovenloopkranen
- Grijper en magnetische bovenloopkranen
- Monorailkranen
- Gieterij Bovenloopkranen
- Werkstationkranen: lichtgewicht ontwerp, eenvoudige installatie en moeiteloze bediening
- Zwenkkranen
- Wandgemonteerde zwenkkranen
- Wandreizende kraanbalkkranen
- Vrijstaande zwenkkranen
- Aluminium giekkranen: lichtgewicht, soepel draaiende arm voor eenvoudig hijsen
- Balansjibkranen: efficiënt licht hijsen voor mechanische montage over korte afstanden
- Handmatige vrijstaande jibkranen: efficiënte handmatige hefoplossingen voor werkzaamheden in beperkte ruimte
- Elektrische vrijstaande zwenkkranen: een volledig elektrische oplossing voor snel hijsen met hoge capaciteit.
- Knikarmkranen: Nauwkeurig hijsen met de flexibiliteit van een dubbele arm
- Portaalkranen
- Dubbelligger portaalkranen
- Semi-portaalkranen
- Enkelligger portaalkranen
- Truss-portaalkranen
- Portaalkranen voor containers
- Verstelbare portaalkranen
- Draagbare portaalkranen
- Europese portaalkranen
- Industrieën
- Algemene productie
- Afvalverwerking
- Prefab
- Stroom
- Steen
- Papier maken
- Metaalproductie
- Brug constructie
- Havenkranen: voor het verwerken van containers en bulkmateriaal
- Bovenloopkranen voor de petroleum- en gasindustrie: Verbeter de operationele efficiëntie
- Maritieme kranen voor efficiënt laden van vracht op schepen
- Bovenloopkranen voor de auto-industrie: efficiënte automatiseringsoplossingen
- Elektrische takels
- Elektrische staaldraadtakels
- Elektrische kettingtakels
- Elektrische takels van het Europese type
- Europese elektrische kettingtakels: soepele werking, laag geluidsniveau en energiezuinigheid
- Handmatige heftrucks: ideaal voor trek- en tilwerkzaamheden
- Handkettingtakels: handmatig tillen voor gebieden zonder stroom
- Elektrische takels met lage hoofdruimte: compact ontwerp voor maximale ruimte-efficiëntie
- Pneumatische kettingtakels: soepele bediening voor industrieel gebruik
- Explosieveilige handtakels met ketting: vonkbestendige constructie van koperlegering voor gevaarlijke omgevingen.
- Explosieveilige elektrische kettingtakels voor hijswerkzaamheden in gevaarlijke omgevingen
- Over
- Gevallen
- Nieuws
- Veelgestelde vragen
- Downloaden
- Blogs
- Online hulpmiddelen voor het berekenen van de kraanwiellast
- VR-panorama
- Neem contact met ons op
- E-mail: sales@hndfcrane.com
- Whatsappen: +86 191 3738 6654
- Telegram: +86 191 3738 6654
- Tel: +86-373-581 8299
-
