
-
Отрасли
-

Общее производство
-

Обращение с отходами
-

сборный
-

Власть
-

Камень
-

Изготовление бумаги
-

Производство металла
-

Строительство моста
-

Портовые краны: для обработки контейнеров и сыпучих материалов
-

Мостовые краны для нефтяной и газовой промышленности: повышение эффективности работы
-

Морские краны для эффективной погрузки грузов на суда
-

Мостовые краны для автомобильной промышленности: эффективные решения по автоматизации
-

Решения с использованием мостовых кранов для железных дорог: укладка путей, техническое обслуживание подвижного состава и обработка контейнеров
-

Мостовые краны для продуктов питания и напитков: надежные решения для эффективной обработки грузов
-

Мостовые краны для эффективного производства цемента, стекла, кирпича и сборного бетона
-

Мостовые краны для авиационной промышленности: техническое обслуживание и сборка самолетов
-

Мостовые краны для аэрокосмической промышленности: точный подъем грузов для запуска и транспортировки ракет
-
-
Продукты
-
Мостовой Кран
-

Кран Мостовой Однобалочный
-

Кран Мостовой Двухбалочный
-

Однобалочные мостовые краны европейского типа
-

Двухбалочные мостовые краны европейского типа
-

Взрывозащищенные Мостовые Краны
-

Грейферные и магнитные мостовые краны
-

Монорельсовые краны
-

Литейные Мостовые Краны
-

Изоляция мостовых кранов
-

Мостовые краны с низкой габаритной высотой
-

Грейферные мостовые краны
-

Ковшовые мостовые краны
-

Подвесные мостовые краны
-

Электромагнитные мостовые краны
-

Рабочие краны: легкая конструкция, простой монтаж и удобство в эксплуатации.
-

Отдельно стоящие рабочие станции мостовые краны
-

Мостовой кран, монтируемый на потолке
-

Ручные мостовые краны
-
-
Козловой Кран
-

Полукозловой Кран
-

Однобалочный Козловой Кран
-

Двухбалочный Козловой Кран
-

Kозловой Kонтейнерный Kран
-

Козловые Краны С Фермами
-

Регулируемые козловые краны
-

Mини Kозловой Kран
-

Европейские Козловые Краны
-

Алюминиевые козловые краны
-

Контейнерные козловые краны на резиновых шинах
-

Контейнерные козловые краны на рельсовом ходу
-

Козловой кран для судостроительной верфи
-

Европейские однобалочные козловые краны
-

Европейские двухбалочные козловые краны
-
-
Консольный Кран
-

Kран Kонсольный Hа Kолонне
-

Настенно-Передвижной Консольный Кран
-

Кран Консульный Настенный
-

Балансировочные поворотные краны
-

Электрические отдельно стоящие поворотные краны
-

Ручные отдельно стоящие консольные краны
-

Алюминиевые консольные краны
-

Шарнирно-сочлененные краны
-

Умные поворотные краны
-

Стандартные поворотные краны FEM
-

Переносные поворотные краны
-
-
Специальные краны
-

Портальные краны для гавани
-

Краны для чистых помещений
-

Мобильные лодочные подъемники
-

Козловой кран со щитом для проходки тоннелей
-

Портальные перевозчики
-

Система обработки сегментов
-

Оцинковка блокировочных кранов
-

Кран для штабелирования блоков анода из углеродного волокна
-

Штабелерный кран
-

Электролитический медный мостовой кран
-
- Tельфер Электрический
- Тележки для переноса
-
Мостовой Кран
-
Запчасти для кранов
-
Ковши для сбора мусора
-

Электрический грейферный ковш из нержавеющей стали
-

Механические четырехканатные грейферы Orange Peel
-

Механический четырехканатный грейферный ковш
-

Электрогидравлические прямоугольные грейферы
-

Электрогидравлические грейферные захваты
-

Электрогидравлические грейферы Orange Peel, Гидравлический грейфер Cactus
-

Грейфер с электродвигателем
-

Электрический монорельсовый грейферный ковш с монорельсовым подъемником
-

Грейферы с дистанционным управлением
-

Механические двухканатные грейферы
-

Лесозаготовительные грейферы
-

Грейферный ковш с одним тросом
-

Машины для очистки мусорных корзин
-

Грейферы для дноуглубительных работ
-

Обрезка захватов
-
- Кран-распределитель
-
Запасные части для кранов
-

Блоки крана
-

Канатные шкивы
-

Кран канатный барабан
-

Крановая тележка
-

Электрическая лебедка
-

Кабина крановщика
-

Тормоза мостового крана
-

Кабели мостового крана
-

Направляющие каната мостового крана
-

Провода мостовых кранов и линии электропередач
-

Рельсы мостового крана
-

Зажимы для рельс мостового крана
-

Двигатели мостовых кранов
-

Редукторы мостовых кранов
-

Муфты для мостового крана
-
- Kрановое Kолесо
-
Ковши для сбора мусора
- Компания
- Контакт























-
Отрасли
-
Общее производство
-
Обращение с отходами
-
сборный
-
Власть
-
Камень
-
Изготовление бумаги
-
Производство металла
-
Строительство моста
-
Портовые краны: для обработки контейнеров и сыпучих материалов
-
Мостовые краны для нефтяной и газовой промышленности: повышение эффективности работы
-
Морские краны для эффективной погрузки грузов на суда
-
Мостовые краны для автомобильной промышленности: эффективные решения по автоматизации
-
Решения с использованием мостовых кранов для железных дорог: укладка путей, техническое обслуживание подвижного состава и обработка контейнеров
-
Мостовые краны для продуктов питания и напитков: надежные решения для эффективной обработки грузов
-
Мостовые краны для эффективного производства цемента, стекла, кирпича и сборного бетона
-
Мостовые краны для авиационной промышленности: техническое обслуживание и сборка самолетов
-
Мостовые краны для аэрокосмической промышленности: точный подъем грузов для запуска и транспортировки ракет
-
-
Продукты
-
Мостовой Кран
-
Кран Мостовой Однобалочный
-
Кран Мостовой Двухбалочный
-
Однобалочные мостовые краны европейского типа
-
Двухбалочные мостовые краны европейского типа
-
Взрывозащищенные Мостовые Краны
-
Грейферные и магнитные мостовые краны
-
Монорельсовые краны
-
Литейные Мостовые Краны
-
Изоляция мостовых кранов
-
Мостовые краны с низкой габаритной высотой
-
Грейферные мостовые краны
-
Ковшовые мостовые краны
-
Подвесные мостовые краны
-
Электромагнитные мостовые краны
-
Рабочие краны: легкая конструкция, простой монтаж и удобство в эксплуатации.
-
Отдельно стоящие рабочие станции мостовые краны
-
Мостовой кран, монтируемый на потолке
-
Ручные мостовые краны
-
-
Козловой Кран
-
Полукозловой Кран
-
Однобалочный Козловой Кран
-
Двухбалочный Козловой Кран
-
Kозловой Kонтейнерный Kран
-
Козловые Краны С Фермами
-
Регулируемые козловые краны
-
Mини Kозловой Kран
-
Европейские Козловые Краны
-
Алюминиевые козловые краны
-
Контейнерные козловые краны на резиновых шинах
-
Контейнерные козловые краны на рельсовом ходу
-
Козловой кран для судостроительной верфи
-
Европейские однобалочные козловые краны
-
Европейские двухбалочные козловые краны
-
-
Консольный Кран
-
Kран Kонсольный Hа Kолонне
-
Настенно-Передвижной Консольный Кран
-
Кран Консульный Настенный
-
Балансировочные поворотные краны
-
Электрические отдельно стоящие поворотные краны
-
Ручные отдельно стоящие консольные краны
-
Алюминиевые консольные краны
-
Шарнирно-сочлененные краны
-
Умные поворотные краны
-
Стандартные поворотные краны FEM
-
Переносные поворотные краны
-
-
Специальные краны
-
Портальные краны для гавани
-
Краны для чистых помещений
-
Мобильные лодочные подъемники
-
Козловой кран со щитом для проходки тоннелей
-
Портальные перевозчики
-
Система обработки сегментов
-
Оцинковка блокировочных кранов
-
Кран для штабелирования блоков анода из углеродного волокна
-
Штабелерный кран
-
Электролитический медный мостовой кран
-
- Tельфер Электрический
- Тележки для переноса
-
Мостовой Кран
-
Запчасти для кранов
-
Ковши для сбора мусора
-
Электрический грейферный ковш из нержавеющей стали
-
Механические четырехканатные грейферы Orange Peel
-
Механический четырехканатный грейферный ковш
-
Электрогидравлические прямоугольные грейферы
-
Электрогидравлические грейферные захваты
-
Электрогидравлические грейферы Orange Peel, Гидравлический грейфер Cactus
-
Грейфер с электродвигателем
-
Электрический монорельсовый грейферный ковш с монорельсовым подъемником
-
Грейферы с дистанционным управлением
-
Механические двухканатные грейферы
-
Лесозаготовительные грейферы
-
Грейферный ковш с одним тросом
-
Машины для очистки мусорных корзин
-
Грейферы для дноуглубительных работ
-
Обрезка захватов
-
- Кран-распределитель
-
Запасные части для кранов
-
Блоки крана
-
Канатные шкивы
-
Кран канатный барабан
-
Крановая тележка
-
Электрическая лебедка
-
Кабина крановщика
-
Тормоза мостового крана
-
Кабели мостового крана
-
Направляющие каната мостового крана
-
Провода мостовых кранов и линии электропередач
-
Рельсы мостового крана
-
Зажимы для рельс мостового крана
-
Двигатели мостовых кранов
-
Редукторы мостовых кранов
-
Муфты для мостового крана
-
- Kрановое Kолесо
-
Ковши для сбора мусора
- Компания
- Контакт



Определение и ключевые технологии интеллектуальных мостовых кранов.
Оглавление
Многие мостовые краны теперь оснащены частотно-регулируемыми приводами, дистанционным управлением, платформами мониторинга или системами предотвращения раскачивания. Однако простое сочетание этих функций не делает кран по-настоящему интеллектуальным. Интеллектуальные технологии для мостовых кранов должны позволять крану идентифицировать груз, определять собственное положение и рабочую среду, планировать траекторию движения, контролировать раскачивание груза и принимать решения по техническому обслуживанию на основе состояния оборудования.
Иными словами, интеллект — это не просто управление краном. Это наделение крана способностью воспринимать информацию, анализировать её, принимать решения, выполнять действия и получать обратную связь. В этой статье рассматриваются ключевые технологии, необходимые для автономной работы крана, включая идентификацию груза, пространственное позиционирование, интеллектуальные подъемные устройства, планирование траектории, мониторинг состояния и интегрированное управление оборудованием.
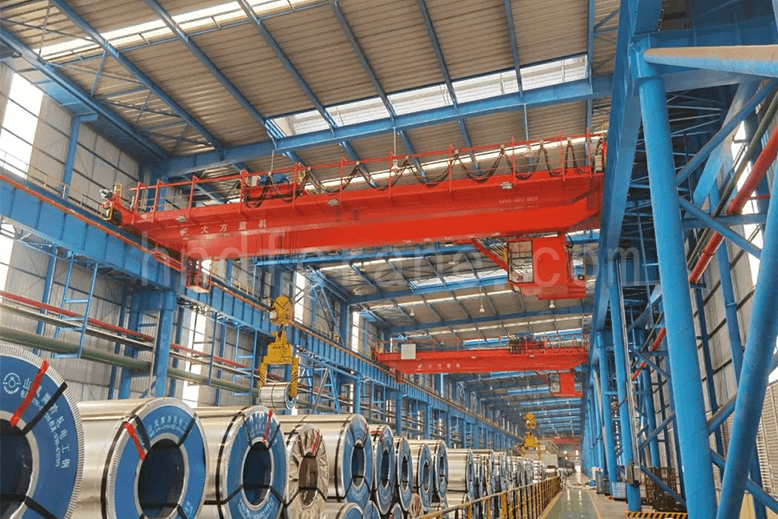
1. Что такое интеллектуальный мостовой кран?
В отличие от обычного крана, интеллектуальный мостовой кран не просто заменяет ручной физический труд. Он также может заменить или помочь оператору в выполнении части когнитивной работы. Датчики, интеллектуальное программное обеспечение для принятия решений и сам кран интегрированы для обеспечения сбора данных, анализа, рассуждений, принятия решений и управления. Это позволяет взаимодействовать и координировать действия между людьми, машинами и материалами.
Интеллектуальная система управления может выполнять часть задач оператора по сбору информации, принятию решений и выполнению операций. Она позволяет крану адаптироваться к изменениям рабочей среды, а также осуществлять идентификацию груза, мониторинг состояния, автоматическую работу и оперативное управление. Базовый рабочий процесс остается аналогичным процессу обычного крана, но интеллектуальные функции добавляют возможности сбора информации, принятия решений и выполнения операций для более автономной работы.
2. Ключевые технологии интеллектуальных мостовых кранов
Для замены или помощи оператору в принятии решений и выполнении операций кран должен уметь определять положение груза, идентифицировать и проверять груз, автоматически поднимать и перемещать грузы, выбирать и оптимизировать траектории движения, подавлять раскачивание в гибкой подъемной системе, точно останавливаться в заданном месте и контролировать собственное рабочее состояние. Он также должен уметь диагностировать неисправности и выдавать сигналы тревоги во время автоматической работы.
2.1 Идентификация нагрузки, проверка, обратная связь и хранение данных
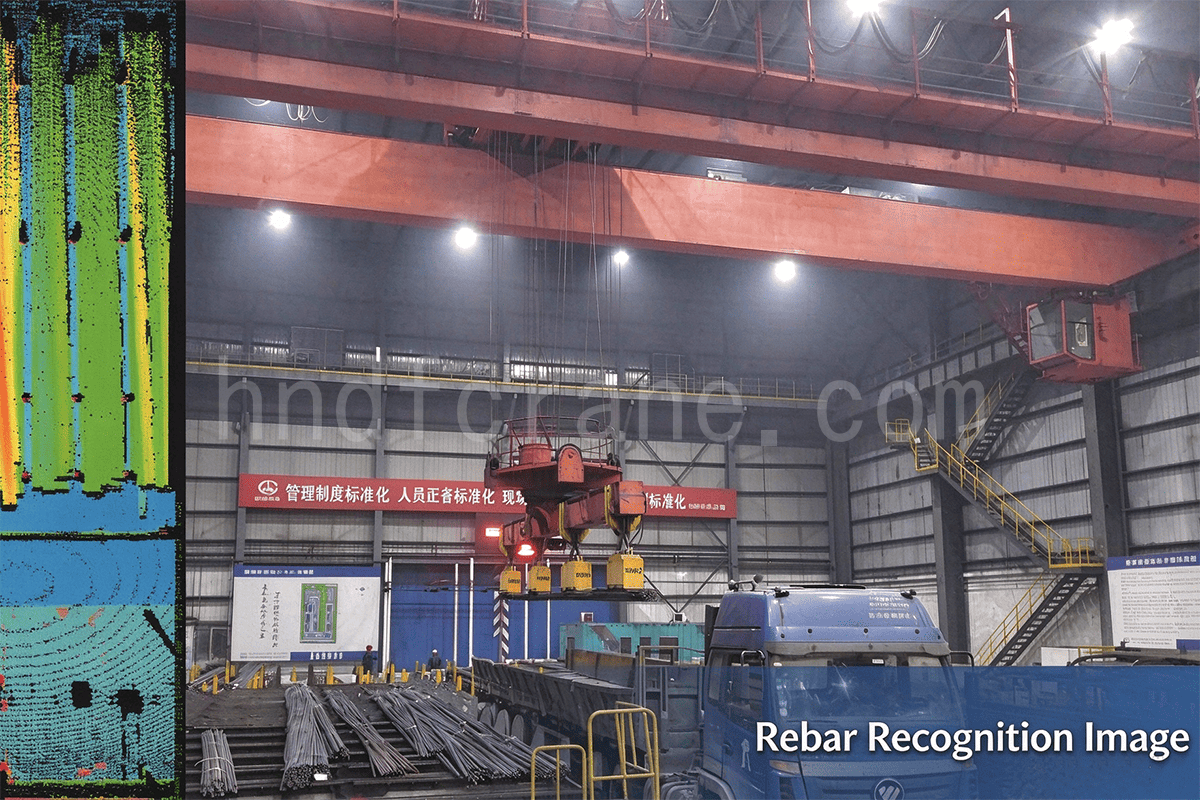
В зависимости от формы, упаковки, способа хранения или транспортировки грузы могут включать в себя рулоны, такие как сталь, бумага и пленка; коробки, такие как контейнеры, бункеры для материалов и передаточные ящики; блоки, такие как стальные листы, заготовки и компоненты для щитового тоннелестроения; связки, такие как стальные трубы, арматура, рельсы и профили; катушки, такие как бухты кабеля и проволоки; отдельные предметы, такие как ведра и ковши; и длинные отрезки, такие как рельсы, двутавровые балки, балки H-образного сечения и несущие балки.
Автоматическая идентификация, проверка и обратная связь информации о грузах в различных состояниях являются основой для стандартизированного кодирования, сбора, идентификации, управления и передачи данных. К соответствующим технологиям относятся распознавание штрих-кодов, RFID, распознавание речи, оптическое распознавание символов, магнитная идентификация, распознавание изображений, распознавание образов и биометрическое распознавание. Информация о грузах, хранящаяся после идентификации и проверки, должна быть широко применима, стабильна и трудно поддающейся копированию.
2.2 Пространственное позиционирование
В некоторых высококлассных кранах используется трехмерное позиционирование, однако точность позиционирования все еще может быть ограничена накопленными ошибками во всей системе машины. Распространенные методы позиционирования можно разделить на две категории:
- Относительная адресация: обычно с использованием поворотных энкодеров, лазерного или радиолокационного определения расстояния и визуального распознавания.
- Абсолютная адресация: обычно используется с помощью концевых выключателей, кодированных кабелей, таких как шины Грея, линейных энкодеров, штрихкодов BPS, зубчато-цепных систем, а также адресации в реальном времени с помощью радиосвязи, инфракрасного излучения, беспроводной радиочастотной связи, GPS или аналогичных систем.
По мере развития беспроводной связи точность позиционирования в сотовых сетях и технологиях позиционирования внутри помещений, таких как Wi-Fi, Bluetooth, инфракрасное излучение, сверхширокополосная RFID и ультразвук, продолжает улучшаться. Эти технологии постепенно применяются для позиционирования механического оборудования.
Позиционирование крана включает в себя не только мониторинг формы груза, обнаружение пустых мест хранения и определение одномерного, двухмерного или трехмерного положения груза в месте его хранения. Оно также включает в себя одномерное, двухмерное и трехмерное позиционирование подъемных приспособлений, таких как крюки, вилы, всасывающие устройства, грейферы и ковши.
Поскольку краны работают на больших площадях, одного метода позиционирования часто недостаточно для обеспечения необходимой точности в сложных условиях. Поэтому в крупномасштабных и сложных проектах обычно используется сочетание «относительного подхода к позиционированию + абсолютного позиционирования». По сравнению с использованием только относительного или абсолютного позиционирования, этот комбинированный метод может обеспечить более высокую точность, стабильность и экономичность, при этом предъявляя меньшие требования к качеству гражданского строительства.
2.3 Интеллектуальные подъемные устройства
В традиционных кранах в качестве подъемного оборудования в основном используются крюки. Как правило, их крепление и отсоединение требуют ручного вмешательства, и они подходят для ограниченного диапазона типов грузов, что ограничивает уровень автоматизации погрузочно-разгрузочного оборудования.
Для различных грузов, таких как сыпучие материалы, коробки, бутылки и рулоны, интеллектуальный мостовой кран может потребовать использования автоматических подъемных устройств или интеллектуальных подъемных приспособлений. К ним могут относиться устройства с автоматическим сбросом. крючки, С-образные крючкиэлектромагнитные подъемники, вакуумные подъемники, вилы, зажимы, приспособления, подъемные балки, контейнерные разбрасыватели, ковши. ведра для сбора мусораа также захватные устройства. Разработка автоматического навесного оборудования или интеллектуального подъемного устройства, соответствующего условиям нагрузки, является ключевым шагом на пути к автоматизированному хранению и извлечению грузов.
2.4 Планирование траектории и электронное управление предотвращением раскачивания для гибких подъемных систем
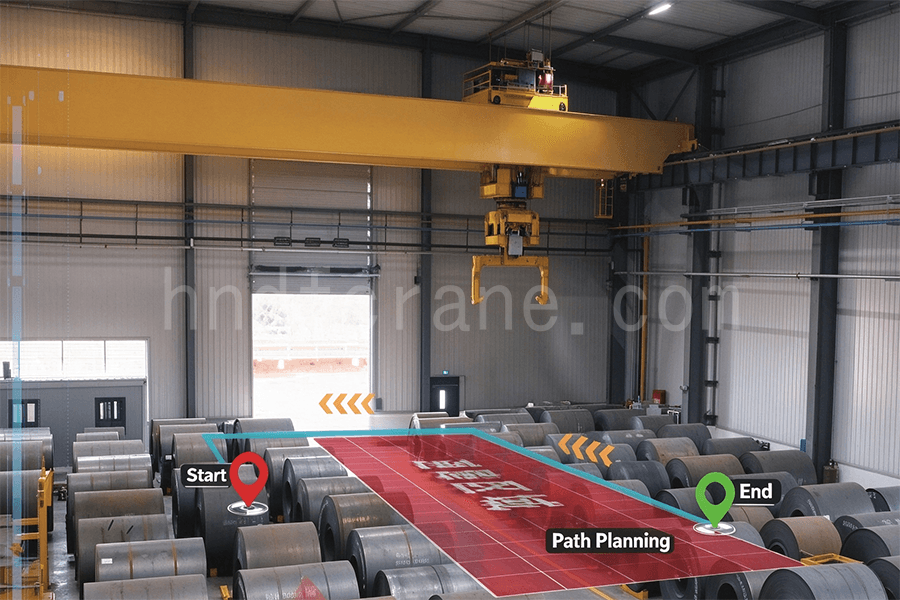
Планирование траектории движения и контроль позиционирования с предотвращением раскачивания для гибких подъемных систем имеют важное значение для автоматической работы крана. Ускорение и замедление моста и тележки, а также подъем груза могут вызывать его раскачивание. Это снижает эффективность работы и может увеличить риск аварий.
Для планирования траектории и противодействия колебаниям обычно используются методы управления с разомкнутым и замкнутым контуром. Методы с разомкнутым контуром в основном включают позиционирование и противодействие колебаниям на основе формирования входного сигнала, а также позиционирование и противодействие колебаниям на основе планирования траектории. Методы с замкнутым контуром включают линеаризацию обратной связи, управление с регулируемым коэффициентом усиления, управление скользящим режимом, предиктивное управление, нечеткое управление, управление на основе нейронных сетей и управление на основе пассивности.
Статическое планирование траектории, как правило, достаточно, когда препятствия остаются в фиксированных, известных положениях. Когда положение препятствий невозможно определить заранее или когда в одной зоне работает несколько кранов, необходимо динамическое планирование траектории для генерации безопасного пути в режиме реального времени. К соответствующим алгоритмам планирования относятся метод искусственного потенциального поля, вероятностный метод построения дорожной карты, метод быстрого исследования случайных деревьев, генетические алгоритмы и алгоритмы муравьиной колонии.
С развитием беспроводной мобильной связи установка гироскопов, акселерометров, датчиков курса и аналогичных устройств на подъемное оборудование может дополнительно улучшить трехмерное позиционирование груза, планирование траектории и контроль раскачивания.
2.5 Мониторинг состояния и автоматическая диагностика неисправностей
Мониторинг состояния оборудования использует определенные методы для понимания и отслеживания его рабочего состояния. Диагностика неисправностей анализирует информацию, полученную в ходе мониторинга состояния, вместе с принципами работы оборудования, его структурными характеристиками, рабочими параметрами и историческими данными. Она позволяет прогнозировать потенциальные неисправности и оценивать уже возникшие или развивающиеся неисправности, включая их характер, категорию, серьезность, местоположение и тенденцию.
К числу распространенных параметров мониторинга подъемного оборудования относятся: грузоподъемность, момент нагрузки, высота подъема или глубина опускания, расстояние перемещения, вылет стрелы, перекос моста, горизонтальность, скорость ветра, угол поворота, безопасное расстояние между механизмами на одной или разных рельсах, вертикальность опор, время работы, суммарное время работы и каждый рабочий цикл.
К числу контролируемых параметров относятся состояние двигателей, тормозов, частотно-регулируемых приводов, ветрозащитных и противоскользящих устройств, блокировок, концевых выключателей дверей, блокировок между механизмами, настроек условий эксплуатации, катушек силовых кабелей, а также сквозных или передаточных секций. Мониторинг также может включать видеосистемы и самопроверку жесткости и прочности моста в режиме реального времени.
2.6 Мониторинг в режиме реального времени и удаленная диагностика
Системы мониторинга в реальном времени и удаленной диагностики обычно объединяют в себе мониторинг датчиков, беспроводную передачу данных в реальном времени, управление данными, запросы информации, анализ первопричин, анализ тенденций, экспертную диагностику, прогнозирование состояния и удаленный мониторинг на основе Интернета вещей.
Установка шлюза мониторинга на существующее оборудование и передача данных о работе и неисправностях через сети Wi-Fi или сотовой связи позволяет осуществлять удаленный мониторинг и визуальное управление. Для нового оборудования система удаленного управления может быть интегрирована в единую платформу управления оборудованием и подключена к системе управления техническим обслуживанием активов для повышения эффективности технического обслуживания и производительности оборудования.
После беспроводного сбора данных о состоянии оборудования в режиме реального времени система может автоматически генерировать планы технического обслуживания и осмотра, а также постепенно внедрять прогнозирующее техническое обслуживание на основе анализа данных.
Прогностическое техническое обслуживание использует мониторинг состояния и диагностику неисправностей в качестве основы и строит планирование технического обслуживания на основе фактического состояния оборудования и производственных потребностей. Его цели включают выявление ранних признаков отказа, определение типа неисправности, степени тяжести, местоположения и тенденций развития, а также предотвращение или снижение числа крупных инцидентов. При возникновении неисправности система также может регистрировать весь процесс ее возникновения для поддержки анализа первопричин и будущих улучшений.
2.7 Комплексный мониторинг и управление оборудованием
Для различных вариантов хранения и требований, связанных с сыпучими материалами, ящиками, рулонами и другими грузами, интеллектуальная система мониторинга и управления мостовым краном может объединять идентификацию груза, пространственное позиционирование, автоматическое хранение и извлечение, а также мониторинг состояния. Система может включать в себя подсистему интерфейса, подсистему управления местоположением и запасами, подсистему идентификации груза, подсистему диспетчеризации и управления краном, а также подсистему пространственного позиционирования. В совокупности эти функции обеспечивают эффективную, безопасную и интеллектуальную работу мостового крана.
3. Заключение
В сфере интеллектуального производства, логистики и технического обслуживания растет спрос на интеллектуальные мостовые краны. Описанные выше технологии могут быть интегрированы посредством программного обеспечения, продукции и систем управления в интеллектуальные решения для мостовых кранов и комплексные системы оборудования. Области применения включают перемещение рабочих мест в металлургии, целлюлозно-бумажной промышленности и автомобилестроении, а также хранение и обработку материалов в логистике.
Суть интеллектуального мостового крана заключается не просто в добавлении частотно-регулируемого привода, дистанционного управления или платформы мониторинга. Это способность формировать полный цикл, охватывающий идентификацию груза, пространственное позиционирование, автоматическую обработку, планирование траектории, контроль раскачивания, мониторинг состояния, диагностику неисправностей и управление оборудованием. Автоматическое выполнение технологических операций, регистрация рабочего состояния в режиме реального времени и поддержка прогнозируемого технического обслуживания позволяют интеллектуальным мостовым кранам повышать эффективность работы, снижать эксплуатационные и технические расходы, а также предоставлять данные для улучшения проектирования, обслуживания и обеспечения искробезопасности оборудования.

Меня зовут Синди, у меня 10-летний опыт работы в крановой отрасли, и я накопила огромный профессиональный опыт. Я выбрала удовлетворяющие требованиям краны для более чем 500 клиентов. Если у вас есть какие-либо потребности или вопросы о кранах, пожалуйста, свяжитесь со мной, я использую свои знания и практический опыт, чтобы помочь вам решить проблему!
Отправить запрос
- Почта: sales@hndfcrane.com
- Ватсап: +86 191 3738 6654
- Телеграмма: +86 191 3738 6654
- Тел: +86-373-581 8299
- Факс: +86-373-215 7000
- Добавить: Промышленный район Чаннао, город Синьсян, провинция Хэнань, Китай.
 WeChat
- Мостовой Кран
- Кран Мостовой Двухбалочный
- Кран Мостовой Однобалочный
- Однобалочные мостовые краны европейского типа
- Взрывозащищенные Мостовые Краны
- Грейферные и магнитные мостовые краны
- Монорельсовые краны
- Литейные Мостовые Краны
- Рабочие краны: легкая конструкция, простой монтаж и удобство в эксплуатации.
- Консольный Кран
- Кран Консульный Настенный
- Настенно-Передвижной Консольный Кран
- Kран Kонсольный Hа Kолонне
- Алюминиевые консольные краны: легкая, плавно вращающаяся стрела для удобства подъема
- Краны с балансирной стрелой: эффективный легкий подъем для механического монтажа на короткие расстояния
- Ручные свободностоящие консольные краны: эффективные решения для ручного подъема грузов в условиях ограниченного пространства
- Электрические отдельно стоящие консольные краны: полностью электрическое решение для быстрой и высокопроизводительной подъемной работы.
- Шарнирно-сочлененные консольные краны: точный подъем с возможностью перемещения обеих стрел.
- Козловой Кран
- Двухбалочный Козловой Кран
- Полукозловой Кран
- Однобалочный Козловой Кран
- Козловые Краны С Фермами
- Kозловой Kонтейнерный Kран
- Регулируемые козловые краны
- Mини Kозловой Kран
- Европейские Козловые Краны
- Отрасли
- Общее производство
- Обращение с отходами
- сборный
- Власть
- Камень
- Изготовление бумаги
- Производство металла
- Строительство моста
- Портовые краны: для обработки контейнеров и сыпучих материалов
- Мостовые краны для нефтяной и газовой промышленности: повышение эффективности работы
- Морские краны для эффективной погрузки грузов на суда
- Мостовые краны для автомобильной промышленности: эффективные решения по автоматизации
- Tельфер Электрический
- Таль Электрическая Kанатная
- Таль Электрическая Цепная
- Европейский Тип Канатной Электротали
- Европейские электрические цепные тали: плавная работа, низкий уровень шума и энергоэффективность
- Ручные рычажные тали: идеально подходят для тяговых и подъемных задач
- Ручные цепные тали: ручной подъем для мест без электричества
- Электрические тали с малой высотой подъема: компактная конструкция для максимальной эффективности использования пространства
- Пневматические цепные тали: плавное управление для промышленного использования
- Взрывозащищенные ручные цепные тали: искробезопасная конструкция из медного сплава для работы в опасных зонах.
- Взрывозащищенные электрические цепные тали для подъема грузов в опасных зонах
- О
- Случаи
- Новости
- Вопросы и ответы
- Скачать
- Блоги
- Онлайн-инструменты для расчета нагрузки на колесо крана
- VR Панорама
- Связаться с нами
- Почта: sales@hndfcrane.com
- Ватсап: +86 191 3738 6654
- Телеграмма: +86 191 3738 6654
- Тел: +86-373-581 8299
-
