
-
শিল্প
-

সাধারণ উত্পাদন
-

বর্জ্য হ্যান্ডলিং
-

প্রিকাস্ট
-

শক্তি
-

পাথর
-

কাগজ তৈরি
-

ধাতু উত্পাদন
-

সেতু নির্মাণ
-

পোর্ট ক্রেন: কন্টেইনার এবং বাল্ক ম্যাটেরিয়াল হ্যান্ডলিংয়ের জন্য
-

পেট্রোলিয়াম ও গ্যাস শিল্পের জন্য ওভারহেড ক্রেন: কর্মক্ষম দক্ষতা বৃদ্ধি করুন
-

জাহাজে দক্ষ কার্গো লোডিংয়ের জন্য সামুদ্রিক ক্রেন
-

মোটরগাড়ি শিল্পের জন্য ওভারহেড ক্রেন: দক্ষ অটোমেশন সমাধান
-

রেলওয়ের জন্য ওভারহেড ক্রেন সমাধান: ট্র্যাক লেইং, রোলিং স্টক রক্ষণাবেক্ষণ এবং কন্টেইনার হ্যান্ডলিং
-

খাদ্য ও পানীয়ের জন্য ওভারহেড ক্রেন: দক্ষ পরিচালনার জন্য নির্ভরযোগ্য সমাধান
-

দক্ষ সিমেন্ট, কাচ, ইট এবং প্রিকাস্ট কংক্রিট উৎপাদনের জন্য ওভারহেড ক্রেন
-

বিমান শিল্পের জন্য ওভারহেড ক্রেন: বিমান রক্ষণাবেক্ষণ এবং সমাবেশ
-

মহাকাশ ওভারহেড ক্রেন: রকেট উৎক্ষেপণ এবং পরিবহনের জন্য যথার্থ উত্তোলন
-
-
পণ্য
-
ওভারহেড ক্রেনস
-

একক গার্ডার ওভারহেড ক্রেন
-

ডাবল গার্ডার ওভারহেড ক্রেন
-

ইউরোপীয় ধরণের একক গার্ডার ওভারহেড ক্রেন
-

ইউরোপীয় ধরণের ডাবল গার্ডার ওভারহেড ক্রেন
-

বিস্ফোরণ প্রমাণ ওভারহেড ক্রেন
-

গ্র্যাব এবং ম্যাগনেটিক ওভারহেড ক্রেন
-

মনোরেল ক্রেন
-

ফাউন্ড্রি ওভারহেড ক্রেন
-

নিরোধক ওভারহেড ক্রেন
-

লো হেডরুম ওভারহেড ক্রেন
-

ওভারহেড ক্রেন ধরুন
-

ল্যাডল ওভারহেড ক্রেন
-

আন্ডারহ্যাং ওভারহেড ক্রেন
-

ইলেক্ট্রোম্যাগনেটিক ওভারহেড ক্রেন
-

ওয়ার্কস্টেশন ক্রেন: হালকা ডিজাইন, সহজ স্থাপন এবং অনায়াস পরিচালনা
-

ফ্রি স্ট্যান্ডিং ওয়ার্কস্টেশন ব্রিজ ক্রেন
-

সিলিং মাউন্টেড ব্রিজ ক্রেন
-

ম্যানুয়াল ওভারহেড ক্রেন
-
-
গ্যান্ট্রি ক্রেনস
-

সেমি গ্যান্ট্রি ক্রেনস
-

একক গার্ডার গ্যান্ট্রি ক্রেন
-

ডাবল গার্ডার গ্যান্ট্রি ক্রেন
-

কনটেইনার গ্যান্ট্রি ক্রেন
-

ট্রাস গ্যান্ট্রি ক্রেনস
-

সামঞ্জস্যযোগ্য গ্যান্ট্রি ক্রেন
-

পোর্টেবল গ্যান্ট্রি ক্রেন
-

ইউরোপীয় গ্যান্ট্রি ক্রেনস
-

অ্যালুমিনিয়াম গ্যান্ট্রি ক্রেন
-

রাবার টায়ার্ড কনটেইনার গ্যান্ট্রি ক্রেন
-

রেল মাউন্ট করা কনটেইনার গ্যান্ট্রি ক্রেন
-

শিপইয়ার্ড গ্যান্ট্রি ক্রেন
-

ইউরোপীয় একক গার্ডার গ্যান্ট্রি ক্রেন
-

ইউরোপীয় ডাবল গার্ডার গ্যান্ট্রি ক্রেন
-
- জিব ক্রেনস
- বিশেষ ক্রেন
- বৈদ্যুতিক উত্তোলন
- ট্রান্সফার কার্ট
-
ওভারহেড ক্রেনস
-
ক্রেন যন্ত্রাংশ
-
বালতি ধরুন
-

বৈদ্যুতিক স্টেইনলেস স্টীল দখল বালতি
-

যান্ত্রিক চার দড়ি কমলার খোসা grabs
-

মেকানিক্যাল ফোর রোপ ক্ল্যামশেল বালতি ধরে
-

ইলেক্ট্রো হাইড্রোলিক আয়তক্ষেত্রাকার গ্রাবস
-

ইলেক্ট্রো হাইড্রোলিক ক্ল্যামশেল গ্র্যাবস
-

ইলেক্ট্রো হাইড্রোলিক অরেঞ্জ পিল গ্র্যাবস, হাইড্রোলিক ক্যাকটাস গ্র্যাব
-

বৈদ্যুতিক মোটর দখল
-

মনোরেল উত্তোলন সহ বৈদ্যুতিক মনোরেল গ্র্যাব বাকেট
-

রিমোট কন্ট্রোল ক্ল্যামশেল গ্র্যাবস
-

যান্ত্রিক দুই দড়ি Clamshell grabs
-

টিম্বার গ্রাবস
-

একক দড়ি ধরা বালতি
-

ট্র্যাশ র্যাক পরিষ্কারের মেশিন
-

ড্রেজিং গ্রাবস
-

ট্রিমিং গ্র্যাবস
-
- ক্রেন স্প্রেডার
-
ক্রেন খুচরা যন্ত্রাংশ
-

ক্রেন শিভস
-

তারের দড়ি শেভস
-

ক্রেন দড়ি ড্রাম
-

ক্রেন ট্রলি
-

বৈদ্যুতিক উইঞ্চ
-

ক্রেন অপারেটর কেবিন
-

ওভারহেড ক্রেন ব্রেক
-

ওভারহেড ক্রেন তারের
-

ওভারহেড ক্রেন দড়ি গাইড
-

ওভারহেড ক্রেন কন্ডাক্টর এবং পাওয়ার সাপ্লাই লাইন
-

ওভারহেড ক্রেন রেল
-

ওভারহেড ক্রেন রেল ক্লিপ
-

ওভারহেড ক্রেন মোটর
-

ওভারহেড ক্রেন রিডুসার
-

ওভারহেড ক্রেনের জন্য কাপলিং
-
- ক্রেন হুইলস
-
বালতি ধরুন
- প্রতিষ্ঠান
- যোগাযোগ












































-
শিল্প
-
সাধারণ উত্পাদন
-
বর্জ্য হ্যান্ডলিং
-
প্রিকাস্ট
-
শক্তি
-
পাথর
-
কাগজ তৈরি
-
ধাতু উত্পাদন
-
সেতু নির্মাণ
-
পোর্ট ক্রেন: কন্টেইনার এবং বাল্ক ম্যাটেরিয়াল হ্যান্ডলিংয়ের জন্য
-
পেট্রোলিয়াম ও গ্যাস শিল্পের জন্য ওভারহেড ক্রেন: কর্মক্ষম দক্ষতা বৃদ্ধি করুন
-
জাহাজে দক্ষ কার্গো লোডিংয়ের জন্য সামুদ্রিক ক্রেন
-
মোটরগাড়ি শিল্পের জন্য ওভারহেড ক্রেন: দক্ষ অটোমেশন সমাধান
-
রেলওয়ের জন্য ওভারহেড ক্রেন সমাধান: ট্র্যাক লেইং, রোলিং স্টক রক্ষণাবেক্ষণ এবং কন্টেইনার হ্যান্ডলিং
-
খাদ্য ও পানীয়ের জন্য ওভারহেড ক্রেন: দক্ষ পরিচালনার জন্য নির্ভরযোগ্য সমাধান
-
দক্ষ সিমেন্ট, কাচ, ইট এবং প্রিকাস্ট কংক্রিট উৎপাদনের জন্য ওভারহেড ক্রেন
-
বিমান শিল্পের জন্য ওভারহেড ক্রেন: বিমান রক্ষণাবেক্ষণ এবং সমাবেশ
-
মহাকাশ ওভারহেড ক্রেন: রকেট উৎক্ষেপণ এবং পরিবহনের জন্য যথার্থ উত্তোলন
-
-
পণ্য
-
ওভারহেড ক্রেনস
-
একক গার্ডার ওভারহেড ক্রেন
-
ডাবল গার্ডার ওভারহেড ক্রেন
-
ইউরোপীয় ধরণের একক গার্ডার ওভারহেড ক্রেন
-
ইউরোপীয় ধরণের ডাবল গার্ডার ওভারহেড ক্রেন
-
বিস্ফোরণ প্রমাণ ওভারহেড ক্রেন
-
গ্র্যাব এবং ম্যাগনেটিক ওভারহেড ক্রেন
-
মনোরেল ক্রেন
-
ফাউন্ড্রি ওভারহেড ক্রেন
-
নিরোধক ওভারহেড ক্রেন
-
লো হেডরুম ওভারহেড ক্রেন
-
ওভারহেড ক্রেন ধরুন
-
ল্যাডল ওভারহেড ক্রেন
-
আন্ডারহ্যাং ওভারহেড ক্রেন
-
ইলেক্ট্রোম্যাগনেটিক ওভারহেড ক্রেন
-
ওয়ার্কস্টেশন ক্রেন: হালকা ডিজাইন, সহজ স্থাপন এবং অনায়াস পরিচালনা
-
ফ্রি স্ট্যান্ডিং ওয়ার্কস্টেশন ব্রিজ ক্রেন
-
সিলিং মাউন্টেড ব্রিজ ক্রেন
-
ম্যানুয়াল ওভারহেড ক্রেন
-
-
গ্যান্ট্রি ক্রেনস
-
সেমি গ্যান্ট্রি ক্রেনস
-
একক গার্ডার গ্যান্ট্রি ক্রেন
-
ডাবল গার্ডার গ্যান্ট্রি ক্রেন
-
কনটেইনার গ্যান্ট্রি ক্রেন
-
ট্রাস গ্যান্ট্রি ক্রেনস
-
সামঞ্জস্যযোগ্য গ্যান্ট্রি ক্রেন
-
পোর্টেবল গ্যান্ট্রি ক্রেন
-
ইউরোপীয় গ্যান্ট্রি ক্রেনস
-
অ্যালুমিনিয়াম গ্যান্ট্রি ক্রেন
-
রাবার টায়ার্ড কনটেইনার গ্যান্ট্রি ক্রেন
-
রেল মাউন্ট করা কনটেইনার গ্যান্ট্রি ক্রেন
-
শিপইয়ার্ড গ্যান্ট্রি ক্রেন
-
ইউরোপীয় একক গার্ডার গ্যান্ট্রি ক্রেন
-
ইউরোপীয় ডাবল গার্ডার গ্যান্ট্রি ক্রেন
-
- জিব ক্রেনস
- বিশেষ ক্রেন
- বৈদ্যুতিক উত্তোলন
- ট্রান্সফার কার্ট
-
ওভারহেড ক্রেনস
-
ক্রেন যন্ত্রাংশ
-
বালতি ধরুন
-
বৈদ্যুতিক স্টেইনলেস স্টীল দখল বালতি
-
যান্ত্রিক চার দড়ি কমলার খোসা grabs
-
মেকানিক্যাল ফোর রোপ ক্ল্যামশেল বালতি ধরে
-
ইলেক্ট্রো হাইড্রোলিক আয়তক্ষেত্রাকার গ্রাবস
-
ইলেক্ট্রো হাইড্রোলিক ক্ল্যামশেল গ্র্যাবস
-
ইলেক্ট্রো হাইড্রোলিক অরেঞ্জ পিল গ্র্যাবস, হাইড্রোলিক ক্যাকটাস গ্র্যাব
-
বৈদ্যুতিক মোটর দখল
-
মনোরেল উত্তোলন সহ বৈদ্যুতিক মনোরেল গ্র্যাব বাকেট
-
রিমোট কন্ট্রোল ক্ল্যামশেল গ্র্যাবস
-
যান্ত্রিক দুই দড়ি Clamshell grabs
-
টিম্বার গ্রাবস
-
একক দড়ি ধরা বালতি
-
ট্র্যাশ র্যাক পরিষ্কারের মেশিন
-
ড্রেজিং গ্রাবস
-
ট্রিমিং গ্র্যাবস
-
- ক্রেন স্প্রেডার
-
ক্রেন খুচরা যন্ত্রাংশ
-
ক্রেন শিভস
-
তারের দড়ি শেভস
-
ক্রেন দড়ি ড্রাম
-
ক্রেন ট্রলি
-
বৈদ্যুতিক উইঞ্চ
-
ক্রেন অপারেটর কেবিন
-
ওভারহেড ক্রেন ব্রেক
-
ওভারহেড ক্রেন তারের
-
ওভারহেড ক্রেন দড়ি গাইড
-
ওভারহেড ক্রেন কন্ডাক্টর এবং পাওয়ার সাপ্লাই লাইন
-
ওভারহেড ক্রেন রেল
-
ওভারহেড ক্রেন রেল ক্লিপ
-
ওভারহেড ক্রেন মোটর
-
ওভারহেড ক্রেন রিডুসার
-
ওভারহেড ক্রেনের জন্য কাপলিং
-
- ক্রেন হুইলস
-
বালতি ধরুন
- প্রতিষ্ঠান
- যোগাযোগ



বুদ্ধিমান ওভারহেড ক্রেনের সংজ্ঞা এবং মূল প্রযুক্তি
সূচিপত্র
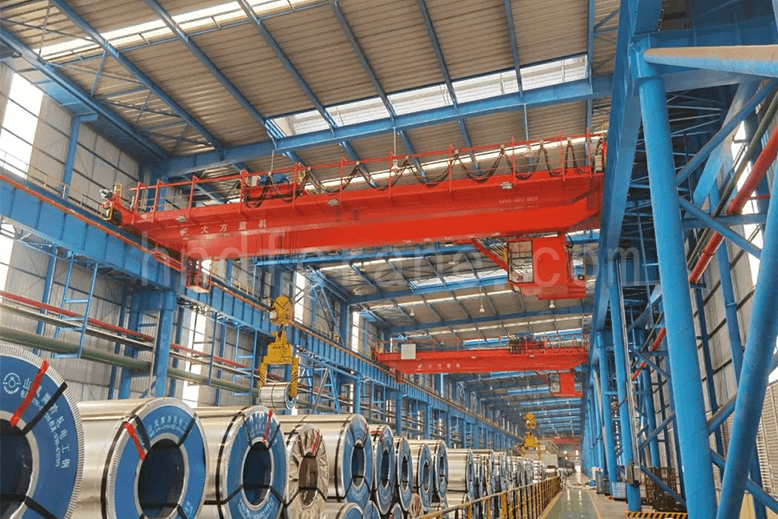
বর্তমানে অনেক ওভারহেড ক্রেনে ভেরিয়েবল-ফ্রিকোয়েন্সি ড্রাইভ, রিমোট কন্ট্রোল, মনিটরিং প্ল্যাটফর্ম বা অ্যান্টি-সোয়ে ফাংশন অন্তর্ভুক্ত থাকে। তবে, শুধুমাত্র এই ফাংশনগুলো একত্রিত করলেই একটি ক্রেন সত্যিকারের বুদ্ধিমান হয়ে ওঠে না। বুদ্ধিমান ওভারহেড ক্রেন প্রযুক্তিকে অবশ্যই একটি ক্রেনকে লোড শনাক্ত করতে, তার নিজের অবস্থান ও কাজের পরিবেশ নির্ধারণ করতে, তার চলার পথের পরিকল্পনা করতে, লোডের দোলন নিয়ন্ত্রণ করতে এবং যন্ত্রপাতির অবস্থার উপর ভিত্তি করে রক্ষণাবেক্ষণের সিদ্ধান্ত নিতে সক্ষম করতে হবে।
অন্য কথায়, বুদ্ধিমত্তা মানে শুধু একটি ক্রেনকে চালনা করা নয়। এর অর্থ হলো ক্রেনকে উপলব্ধি করার, বিশ্লেষণ করার, সিদ্ধান্ত নেওয়ার, কাজ সম্পাদন করার এবং প্রতিক্রিয়া গ্রহণ করার ক্ষমতা দেওয়া। এই নিবন্ধে স্বয়ংক্রিয় ক্রেন পরিচালনার জন্য প্রয়োজনীয় মূল প্রযুক্তিগুলো পর্যালোচনা করা হয়েছে, যার মধ্যে রয়েছে ভার শনাক্তকরণ, স্থানিক অবস্থান নির্ণয়, বুদ্ধিমান উত্তোলনকারী সংযুক্তি, পথ পরিকল্পনা, অবস্থা পর্যবেক্ষণ এবং সমন্বিত সরঞ্জাম ব্যবস্থাপনা।
১. ইন্টেলিজেন্ট ওভারহেড ক্রেন কী?
একটি প্রচলিত ক্রেনের তুলনায়, একটি ইন্টেলিজেন্ট ওভারহেড ক্রেন শুধু মানুষের শারীরিক কাজ প্রতিস্থাপন করার চেয়েও বেশি কিছু করে। এটি অপারেটরের মানসিক কাজের কিছু অংশ প্রতিস্থাপন করতে বা তাতে সহায়তাও করতে পারে। সেন্সর, ইন্টেলিজেন্ট ডিসিশন-মেকিং সফটওয়্যার এবং ক্রেনটি সংবেদন, বিশ্লেষণ, যুক্তি, সিদ্ধান্ত গ্রহণ এবং নিয়ন্ত্রণ প্রদানের জন্য সমন্বিত থাকে। এটি মানুষ, যন্ত্র এবং উপকরণের মধ্যে মিথস্ক্রিয়া এবং সমন্বয় সক্ষম করে।
একটি বুদ্ধিমান নিয়ন্ত্রণ ব্যবস্থা অপারেটরের সংবেদন, বিচার এবং সম্পাদনের কাজের অংশবিশেষ সম্পাদন করতে পারে। এটি ক্রেনকে কাজের পরিবেশের পরিবর্তনের সাথে খাপ খাইয়ে নিতে এবং ভার শনাক্তকরণ, অবস্থা সম্পর্কে সচেতনতা, স্বয়ংক্রিয় পরিচালনা ও পরিচালন ব্যবস্থাপনা সম্পাদন করতে সক্ষম করে। এর মৌলিক কার্যপ্রবাহ একটি প্রচলিত ক্রেনের মতোই থাকে, কিন্তু আরও স্বায়ত্তশাসিত পরিচালনার জন্য বুদ্ধিমান ফাংশনগুলো সংবেদন, সিদ্ধান্ত গ্রহণ এবং সম্পাদনের ক্ষমতা যোগ করে।
২. প্রধান বুদ্ধিমান ওভারহেড ক্রেন প্রযুক্তি
অপারেটরের পর্যবেক্ষণ, সিদ্ধান্ত গ্রহণ এবং কার্য সম্পাদনে সহায়তা বা তাকে প্রতিস্থাপন করার জন্য, একটি ক্রেনকে অবশ্যই লোডের অবস্থান শনাক্ত করতে, লোড চিহ্নিত ও যাচাই করতে, স্বয়ংক্রিয়ভাবে লোড তুলতে ও নামাতে, চলার পথ নির্বাচন ও সর্বোত্তম করতে, একটি নমনীয় উত্তোলন ব্যবস্থায় দুলুনি দমন করতে, লক্ষ্যস্থলে নির্ভুলভাবে থামতে এবং নিজের পরিচালন অবস্থা পর্যবেক্ষণ করতে সক্ষম হতে হবে। স্বয়ংক্রিয় পরিচালনার সময় এটিকে ত্রুটি নির্ণয় করতে এবং অ্যালার্ম জারি করতেও সক্ষম হতে হবে।
২.১ লোড শনাক্তকরণ, যাচাইকরণ, প্রতিক্রিয়া এবং ডেটা সংরক্ষণ
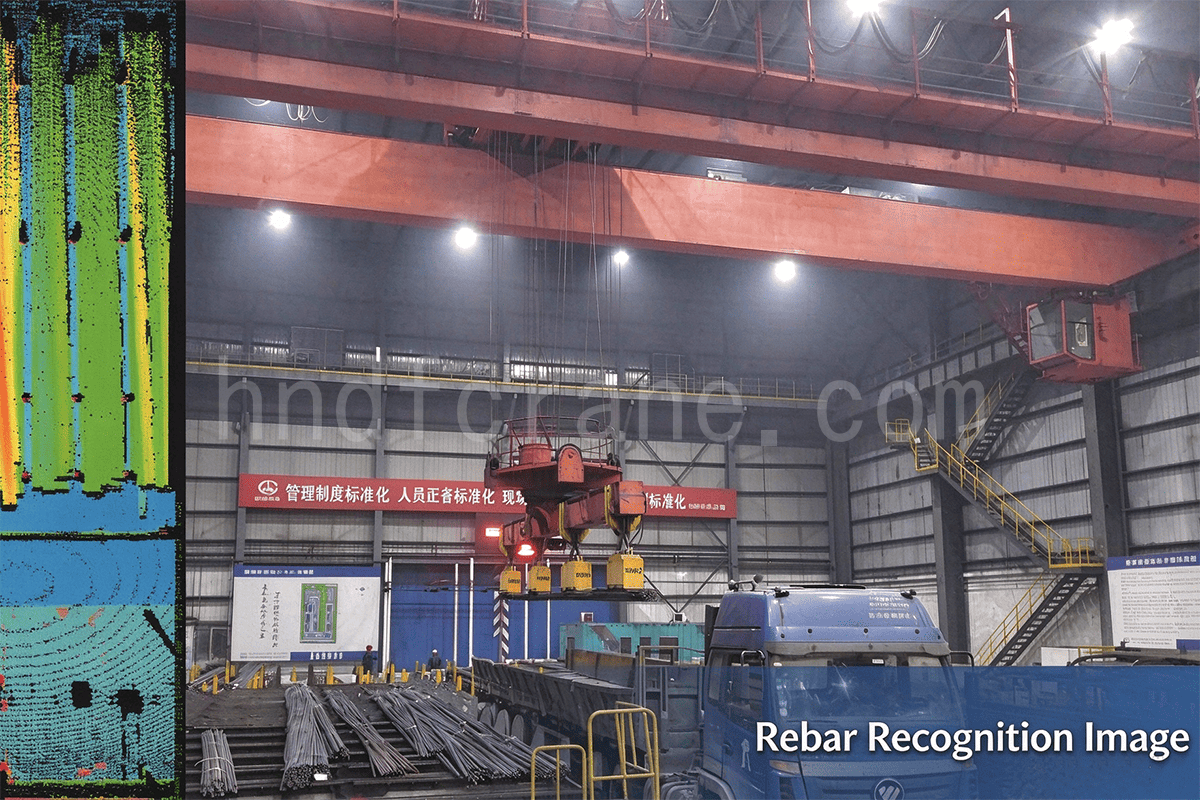
আকৃতি, মোড়ক এবং সংরক্ষণ বা পরিবহন পদ্ধতি অনুসারে, মালামালের মধ্যে অন্তর্ভুক্ত থাকতে পারে: ইস্পাত, কাগজ এবং ফিল্মের কয়েলের মতো কুণ্ডলী; কন্টেইনার, মেটেরিয়াল বিন এবং ট্রান্সফার বক্সের মতো বাক্স; ইস্পাতের পাত, বিলেট এবং শিল্ড-টানেলিং উপাদানের মতো ব্লক; ইস্পাতের পাইপ, রিবার, রেল এবং সেকশনের মতো বান্ডিল; ক্যাবল এবং ওয়্যার-রডের কয়েলের মতো রিল; বালতি এবং হাতার মতো একক সামগ্রী; এবং রেল, আই-বিম, এইচ-বিম এবং স্ট্রাকচারাল বিমের মতো লম্বা টুকরা।
বিভিন্ন অবস্থায় থাকা লোড সম্পর্কিত তথ্য স্বয়ংক্রিয়ভাবে শনাক্ত করা, যাচাই করা এবং ফিডব্যাক দেওয়াই হলো প্রমিত ডেটা কোডিং, সংগ্রহ, শনাক্তকরণ, ব্যবস্থাপনা এবং প্রেরণের ভিত্তি। প্রাসঙ্গিক প্রযুক্তিগুলোর মধ্যে রয়েছে বারকোড শনাক্তকরণ, আরএফআইডি, স্পিচ রিকগনিশন, অপটিক্যাল ক্যারেক্টার রিকগনিশন, ম্যাগনেটিক আইডেন্টিফিকেশন, ইমেজ রিকগনিশন, প্যাটার্ন রিকগনিশন এবং বায়োমেট্রিক রিকগনিশন। শনাক্তকরণ ও যাচাইয়ের পর সংরক্ষিত লোডের তথ্য ব্যাপকভাবে প্রযোজ্য, স্থিতিশীল এবং নকল করা কঠিন হওয়া উচিত।
২.২ স্থানিক অবস্থান
কিছু উন্নতমানের ক্রেন ত্রিমাত্রিক পজিশনিং ব্যবহার করে, কিন্তু সম্পূর্ণ মেশিন সিস্টেমে পুঞ্জীভূত ত্রুটির কারণে পজিশনিংয়ের নির্ভুলতা সীমিত হতে পারে। প্রচলিত পজিশনিং পদ্ধতিগুলোকে দুটি শ্রেণিতে ভাগ করা যায়:
- আপেক্ষিক অ্যাড্রেসিং: সাধারণত রোটারি এনকোডার, লেজার বা রাডার রেঞ্জিং এবং চাক্ষুষ শনাক্তকরণ ব্যবহার করে।
- অ্যাবসোলিউট অ্যাড্রেসিং: সাধারণত পজিশন লিমিট সুইচ, কোডেড ক্যাবল যেমন গ্রে-কোড বাসবার, লিনিয়ার এনকোডার, বিপিএস বারকোড, স্প্রকেট-অ্যান্ড-চেইন সিস্টেম এবং রেডিও, ইনফ্রারেড, ওয়্যারলেস আরএফ, জিপিএস বা অনুরূপ সিস্টেমের মাধ্যমে রিয়েল-টাইম অ্যাবসোলিউট অ্যাড্রেসিং ব্যবহার করা হয়।
বেতার যোগাযোগের বিকাশের সাথে সাথে ওয়াই-ফাই, ব্লুটুথ, ইনফ্রারেড, আলট্রা-ওয়াইডব্যান্ড আরএফআইডি এবং আল্ট্রাসাউন্ডের মতো সেলুলার-নেটওয়ার্ক পজিশনিং এবং ইনডোর পজিশনিং প্রযুক্তির নির্ভুলতা ক্রমাগত উন্নত হচ্ছে। এই প্রযুক্তিগুলো ক্রমান্বয়ে যান্ত্রিক সরঞ্জামের অবস্থান নির্ণয়ে প্রয়োগ করা হচ্ছে।
ক্রেন পজিশনিং বলতে শুধু লোডের আকৃতি পর্যবেক্ষণ করা, খালি স্টোরেজ স্থান শনাক্ত করা এবং লোডের এক-, দুই- বা তিন-মাত্রিক স্টোরেজ অবস্থান নির্ধারণ করাকেই বোঝায় না। এর মধ্যে হুক, ফর্ক, সাকশন ডিভাইস, গ্র্যাব এবং বাকেটের মতো উত্তোলনকারী অ্যাটাচমেন্টগুলির এক-, দুই- এবং তিন-মাত্রিক পজিশনিংও অন্তর্ভুক্ত।
যেহেতু ক্রেনগুলো বিশাল এলাকা জুড়ে কাজ করে, তাই জটিল পরিবেশে একটিমাত্র পজিশনিং পদ্ধতি প্রায়শই প্রয়োজনীয় নির্ভুলতা দিতে পারে না। একারণে, বিশাল এলাকা ও জটিল প্রয়োগের ক্ষেত্রে সাধারণত “রিলেটিভ অ্যাপ্রোচ অ্যাড্রেসিং + অ্যাবসোলিউট পজিশনিং”-এর সমন্বয় করা হয়। শুধুমাত্র রিলেটিভ বা অ্যাবসোলিউট অ্যাড্রেসিং ব্যবহারের তুলনায়, এই সমন্বিত পদ্ধতিটি আরও ভালো নির্ভুলতা, স্থিতিশীলতা এবং ব্যয়-সাশ্রয়ী হতে পারে, এবং একই সাথে সিভিল নির্মাণের গুণমানের উপরও কম চাপ সৃষ্টি করে।
২.৩ বুদ্ধিমান উত্তোলন সংযুক্তি
প্রচলিত ক্রেনগুলো উত্তোলনের সংযুক্তি হিসেবে প্রধানত হুক ব্যবহার করে। এগুলো সাধারণত হাতে করে লাগাতে ও খুলতে হয় এবং সীমিত ধরনের ভারের জন্য উপযুক্ত, যা মালামাল ওঠানো-নামানোর যন্ত্রপাতির স্বয়ংক্রিয়তার স্তরকে সীমাবদ্ধ করে।
বাল্ক সামগ্রী, বাক্স, বোতল এবং কয়েলের মতো বিভিন্ন লোডের জন্য, একটি ইন্টেলিজেন্ট ওভারহেড ক্রেনের স্বয়ংক্রিয় উত্তোলন সংযুক্তি বা ইন্টেলিজেন্ট লিফটিং ডিভাইসের প্রয়োজন হতে পারে। এর মধ্যে স্বয়ংক্রিয়-মুক্তির ব্যবস্থা অন্তর্ভুক্ত থাকতে পারে। হুক, সি-হুকতড়িৎচুম্বকীয় লিফটার, ভ্যাকুয়াম লিফটার, ফর্ক, ক্ল্যাম্প, ফিক্সচার, লিফটিং বিম, কন্টেইনার স্প্রেডার, ল্যাডেল, বালতি ধরোএবং আঁকড়ে ধরার যন্ত্র। স্বয়ংক্রিয়ভাবে সংরক্ষণ ও উত্তোলন সক্ষম করার জন্য, ভারের অবস্থার উপযোগী একটি স্বয়ংক্রিয় সংযুক্তি বা বুদ্ধিমান উত্তোলন যন্ত্র তৈরি করা একটি গুরুত্বপূর্ণ পদক্ষেপ।
২.৪ নমনীয় উত্তোলন ব্যবস্থার জন্য পথ পরিকল্পনা এবং ইলেকট্রনিক অ্যান্টি-সোয়ে নিয়ন্ত্রণ
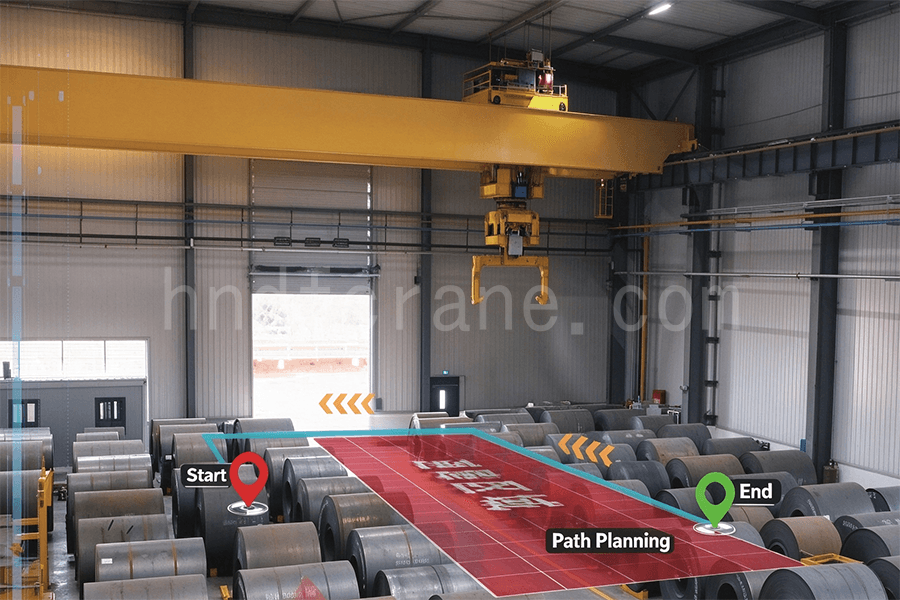
স্বয়ংক্রিয় ক্রেন পরিচালনার জন্য ফ্লেক্সিবল হোস্টিং সিস্টেমের চলাচল পথের পরিকল্পনা এবং দোলন-রোধী অবস্থান নিয়ন্ত্রণ অপরিহার্য। ব্রিজ ও ট্রলির ত্বরণ এবং মন্দন, সেইসাথে ভার উত্তোলনের ফলে ভারটি দুলতে পারে। এর ফলে পরিচালন দক্ষতা কমে যায় এবং দুর্ঘটনার ঝুঁকি বাড়তে পারে।
পথ পরিকল্পনা এবং দোলন-প্রতিরোধ নিয়ন্ত্রণের জন্য সাধারণত ওপেন-লুপ এবং ক্লোজড-লুপ নিয়ন্ত্রণ পদ্ধতি ব্যবহার করা হয়। ওপেন-লুপ পদ্ধতির মধ্যে প্রধানত ইনপুট-শেপিং-ভিত্তিক অবস্থান নির্ণয় ও দোলন-প্রতিরোধ নিয়ন্ত্রণ এবং গতিপথ-পরিকল্পনা-ভিত্তিক অবস্থান নির্ণয় ও দোলন-প্রতিরোধ নিয়ন্ত্রণ অন্তর্ভুক্ত। ক্লোজড-লুপ পদ্ধতির মধ্যে ফিডব্যাক লিনিয়ারাইজেশন, গেইন-শিডিউলড কন্ট্রোল, স্লাইডিং-মোড কন্ট্রোল, প্রেডিক্টিভ কন্ট্রোল, ফাজি কন্ট্রোল, নিউরাল-নেটওয়ার্ক কন্ট্রোল এবং প্যাসিভিটি-ভিত্তিক কন্ট্রোল অন্তর্ভুক্ত।
বাধাগুলো যখন স্থির ও জ্ঞাত অবস্থানে থাকে, তখন সাধারণত স্ট্যাটিক পাথ প্ল্যানিংই যথেষ্ট। যখন বাধার অবস্থান আগে থেকে নির্ধারণ করা যায় না, অথবা যখন একই এলাকায় একাধিক ক্রেন কাজ করে, তখন অনলাইনে একটি নিরাপদ পথ তৈরি করার জন্য ডাইনামিক পাথ প্ল্যানিং প্রয়োজন হয়। প্রাসঙ্গিক প্ল্যানিং অ্যালগরিদমগুলোর মধ্যে রয়েছে আর্টিফিশিয়াল পোটেনশিয়াল ফিল্ড মেথড, প্রোবাবিলিস্টিক রোডম্যাপ মেথড, র্যাপিডলি এক্সপ্লোরিং র্যান্ডম ট্রি মেথড, জেনেটিক অ্যালগরিদম এবং অ্যান্ট কলোনি অ্যালগরিদম।
ওয়্যারলেস মোবাইল যোগাযোগের বিকাশের সাথে সাথে, উত্তোলনকারী সরঞ্জামগুলিতে জাইরোস্কোপ, অ্যাক্সিলারেশন সেন্সর, হেডিং সেন্সর এবং অনুরূপ ডিভাইস স্থাপন করে ত্রিমাত্রিক লোড পজিশনিং, পথ পরিকল্পনা এবং অ্যান্টি-সোয়ে নিয়ন্ত্রণকে আরও ভালোভাবে সমর্থন করা যায়।
২.৫ অবস্থা পর্যবেক্ষণ এবং স্বয়ংক্রিয় ত্রুটি নির্ণয়
কন্ডিশন মনিটরিং যন্ত্রপাতির পরিচালন অবস্থা বুঝতে ও পর্যবেক্ষণ করতে নির্দিষ্ট পদ্ধতি ব্যবহার করে। ফল্ট ডায়াগনোসিস কন্ডিশন মনিটরিং তথ্যের সাথে যন্ত্রপাতির কার্যপ্রণালী, কাঠামোগত বৈশিষ্ট্য, পরিচালন প্যারামিটার এবং ঐতিহাসিক ডেটা বিশ্লেষণ করে। এটি সম্ভাব্য ত্রুটির পূর্বাভাস দিতে পারে এবং ঘটে যাওয়া বা তৈরি হতে থাকা ত্রুটিগুলোর প্রকৃতি, শ্রেণি, তীব্রতা, অবস্থান এবং প্রবণতাসহ সেগুলোর মূল্যায়ন করতে পারে।
উত্তোলন যন্ত্রপাতির সাধারণ পর্যবেক্ষণ পরামিতিগুলোর মধ্যে রয়েছে উত্তোলন ক্ষমতা, লোড মোমেন্ট, উত্তোলনের উচ্চতা বা নামানোর গভীরতা, ভ্রমণ দূরত্ব, নাগাল, ব্রিজের তির্যকতা, সমতলতা, বাতাসের গতি, ঘূর্ণন কোণ, একই বা ভিন্ন রেলে থাকা মেকানিজমগুলোর মধ্যে নিরাপত্তা দূরত্ব, আউটরিগারের উল্লম্বতা, পরিচালনার সময়, সঞ্চিত পরিচালনার সময় এবং প্রতিটি কর্মচক্র।
সাধারণত পর্যবেক্ষণ করা হয় এমন বিষয়গুলোর মধ্যে রয়েছে মোটর, ব্রেক, ভেরিয়েবল-ফ্রিকোয়েন্সি ড্রাইভ, বায়ু সুরক্ষা ও অ্যান্টি-স্লাইডিং ডিভাইস, ইন্টারলক, ডোর লিমিট সুইচ, বিভিন্ন মেকানিজমের মধ্যেকার ইন্টারলক, অপারেটিং-কন্ডিশন সেটিংস, পাওয়ার-কেবল রিল এবং থ্রু-হোল বা ট্রান্সফার সেকশনের অবস্থা। এই পর্যবেক্ষণের আওতায় ভিডিও সিস্টেম এবং সেতুর দৃঢ়তা ও শক্তির রিয়েল-টাইম স্বয়ংক্রিয় পরীক্ষাও অন্তর্ভুক্ত থাকতে পারে।
২.৬ রিয়েল-টাইম অনলাইন পর্যবেক্ষণ এবং দূরবর্তী রোগ নির্ণয়
রিয়েল-টাইম মনিটরিং এবং রিমোট ডায়াগনোসিস সিস্টেমগুলিতে সাধারণত সেন্সর মনিটরিং, রিয়েল-টাইম ওয়্যারলেস ট্রান্সমিশন, ডেটা ম্যানেজমেন্ট, তথ্য অনুসন্ধান, মূল কারণ বিশ্লেষণ, প্রবণতা বিশ্লেষণ, বিশেষজ্ঞ ডায়াগনোসিস, অবস্থার পূর্বাভাস এবং IoT-ভিত্তিক রিমোট মনিটরিং-এর সমন্বয় থাকে।
বিদ্যমান যন্ত্রপাতিতে একটি মনিটরিং গেটওয়ে স্থাপন করে এবং ওয়াই-ফাই বা সেলুলার নেটওয়ার্কের মাধ্যমে কার্যকারিতা ও ত্রুটির ডেটা প্রেরণ করে দূরবর্তী পর্যবেক্ষণ এবং দৃশ্যমান ব্যবস্থাপনা সম্ভব করা যায়। নতুন যন্ত্রপাতির ক্ষেত্রে, রক্ষণাবেক্ষণের দক্ষতা এবং যন্ত্রপাতির কার্যক্ষমতা উন্নত করার জন্য একটি রিমোট ম্যানেজমেন্ট সিস্টেমকে একটি সমন্বিত যন্ত্রপাতি-ব্যবস্থাপনা প্ল্যাটফর্মে একীভূত করে অ্যাসেট মেইনটেন্যান্স-ম্যানেজমেন্ট সিস্টেমের সাথে সংযুক্ত করা যেতে পারে।
ওয়্যারলেসভাবে যন্ত্রপাতির রিয়েল-টাইম অবস্থা সংগ্রহ করার পর, সিস্টেমটি ডেটা বিশ্লেষণের মাধ্যমে স্বয়ংক্রিয়ভাবে রক্ষণাবেক্ষণ ও পরিদর্শন পরিকল্পনা তৈরি করতে পারে এবং পর্যায়ক্রমে অবস্থা-ভিত্তিক পূর্বাভাসমূলক রক্ষণাবেক্ষণ বাস্তবায়ন করতে পারে।
পূর্বাভাসমূলক রক্ষণাবেক্ষণ তার ভিত্তি হিসেবে অবস্থা পর্যবেক্ষণ এবং ত্রুটি নির্ণয়কে ব্যবহার করে এবং যন্ত্রপাতির প্রকৃত অবস্থা ও উৎপাদনের চাহিদার ওপর ভিত্তি করে রক্ষণাবেক্ষণের পরিকল্পনা করে। এর লক্ষ্যগুলোর মধ্যে রয়েছে ব্যর্থতার প্রাথমিক লক্ষণ শনাক্ত করা, ত্রুটির ধরন, তীব্রতা, অবস্থান ও বিকাশের প্রবণতা নির্ধারণ করা এবং বড় ধরনের দুর্ঘটনা এড়ানো বা হ্রাস করা। যখন কোনো ত্রুটি ঘটে, তখন সিস্টেমটি মূল কারণ বিশ্লেষণ এবং ভবিষ্যৎ উন্নয়নে সহায়তা করার জন্য সম্পূর্ণ ত্রুটি প্রক্রিয়াটিও রেকর্ড করতে পারে।
২.৭ সমন্বিত সরঞ্জাম পর্যবেক্ষণ ও ব্যবস্থাপনা
বাল্ক সামগ্রী, বাক্স, কয়েল এবং অন্যান্য লোড সম্পর্কিত বিভিন্ন স্টোরেজ ব্যবস্থা ও প্রয়োজনীয়তার জন্য, একটি ইন্টেলিজেন্ট ওভারহেড ক্রেন মনিটরিং ও ম্যানেজমেন্ট সিস্টেম লোড আইডেন্টিফিকেশন, স্পেশিয়াল পজিশনিং, অটোমেটিক স্টোরেজ ও রিট্রিভাল এবং কন্ডিশন মনিটরিং-কে একত্রিত করতে পারে। এই সিস্টেমে একটি ইন্টারফেস সাবসিস্টেম, লোকেশন ও ইনভেন্টরি ম্যানেজমেন্ট সাবসিস্টেম, লোড-আইডেন্টিফিকেশন সাবসিস্টেম, ডিসপ্যাচ ও ক্রেন-অপারেশন সাবসিস্টেম এবং স্পেশিয়াল-পজিশনিং সাবসিস্টেম অন্তর্ভুক্ত থাকতে পারে। সম্মিলিতভাবে, এই ফাংশনগুলো দক্ষ, নিরাপদ এবং ইন্টেলিজেন্ট ওভারহেড ক্রেন অপারেশনে সহায়তা করে।
৩. উপসংহার
স্মার্ট উৎপাদন, স্মার্ট লজিস্টিকস এবং স্মার্ট রক্ষণাবেক্ষণে ইন্টেলিজেন্ট ওভারহেড ক্রেনের চাহিদা বাড়ছে। উপরে বর্ণিত প্রযুক্তিগুলোকে সফটওয়্যার, পণ্য এবং নিয়ন্ত্রণ প্রযুক্তির মাধ্যমে ইন্টেলিজেন্ট ওভারহেড ক্রেন সলিউশন এবং সম্পূর্ণ সরঞ্জাম সিস্টেমে একীভূত করা যেতে পারে। এর প্রয়োগক্ষেত্রগুলোর মধ্যে রয়েছে ধাতুবিদ্যা, কাগজ উৎপাদন এবং স্বয়ংচালিত যানবাহন উৎপাদনে ওয়ার্কস্টেশন স্থানান্তর, সেইসাথে লজিস্টিকসে সংরক্ষণ এবং মালামাল পরিবহন।
একটি ইন্টেলিজেন্ট ওভারহেড ক্রেনের মূল ভিত্তি কেবল একটি ভেরিয়েবল-ফ্রিকোয়েন্সি ড্রাইভ, রিমোট কন্ট্রোল বা মনিটরিং প্ল্যাটফর্ম যুক্ত করা নয়। এর মূল ভিত্তি হলো লোড শনাক্তকরণ, স্থানিক অবস্থান নির্ণয়, স্বয়ংক্রিয় হ্যান্ডলিং, পথ পরিকল্পনা, অ্যান্টি-সোয়ে কন্ট্রোল, অবস্থা পর্যবেক্ষণ, ত্রুটি নির্ণয় এবং সরঞ্জাম ব্যবস্থাপনার মতো বিষয়গুলোকে অন্তর্ভুক্ত করে একটি সম্পূর্ণ চক্র গঠন করার ক্ষমতা। প্রক্রিয়াগত কার্যক্রম স্বয়ংক্রিয়ভাবে সম্পন্ন করে, রিয়েল-টাইমে অপারেটিং স্ট্যাটাস রেকর্ড করে এবং প্রিডিক্টিভ মেইনটেন্যান্স সমর্থন করার মাধ্যমে ইন্টেলিজেন্ট ওভারহেড ক্রেনগুলো পরিচালন দক্ষতা উন্নত করতে, পরিচালন ও রক্ষণাবেক্ষণ খরচ কমাতে এবং উন্নত সরঞ্জাম ডিজাইন, রক্ষণাবেক্ষণ ও অন্তর্নিহিত সুরক্ষার জন্য ডেটা সরবরাহ করতে পারে।

আমি সিন্ডি, ক্রেন শিল্পে 10 বছরের কাজের অভিজ্ঞতা এবং প্রচুর পেশাদার জ্ঞান সঞ্চয় করেছি। আমি 500+ গ্রাহকদের জন্য সন্তোষজনক ক্রেন বেছে নিয়েছি। ক্রেন সম্পর্কে আপনার কোন প্রয়োজন বা প্রশ্ন থাকলে, অনুগ্রহ করে নির্দ্বিধায় আমার সাথে যোগাযোগ করুন, আমি আপনাকে সমস্যা সমাধানে সহায়তা করার জন্য আমার দক্ষতা এবং বাস্তব অভিজ্ঞতা ব্যবহার করব!
আপনার তদন্ত পাঠান
- ইমেইল: sales@hndfcrane.com
- হোয়াটসঅ্যাপ: +86 191 3738 6654
- টেলিগ্রাম: +86 191 3738 6654
- টেলিফোন: +86-373-581 8299
- ফ্যাক্স: +86-373-215 7000
- যোগ করুন: চাংনাও শিল্প জেলা, জিনজিয়াং সিটি, হেনান প্রদেশ, চীন
 উইচ্যাট
- ওভারহেড ক্রেনস
- ডাবল গার্ডার ওভারহেড ক্রেন
- একক গার্ডার ওভারহেড ক্রেন
- ইউরোপীয় ধরণের একক গার্ডার ওভারহেড ক্রেন
- বিস্ফোরণ প্রমাণ ওভারহেড ক্রেন
- গ্র্যাব এবং ম্যাগনেটিক ওভারহেড ক্রেন
- মনোরেল ক্রেন
- ফাউন্ড্রি ওভারহেড ক্রেন
- ওয়ার্কস্টেশন ক্রেন: হালকা ডিজাইন, সহজ স্থাপন এবং অনায়াস পরিচালনা
- জিব ক্রেনস
- ওয়াল মাউন্ট করা জিব ক্রেন
- ওয়াল ট্রাভেলিং জিব ক্রেন
- ফ্রি স্ট্যান্ডিং জিব ক্রেন
- অ্যালুমিনিয়াম জিব ক্রেন: সহজে উত্তোলনের জন্য হালকা, মসৃণ ঘূর্ণায়মান বাহু
- ব্যালেন্স জিব ক্রেন: স্বল্প দূরত্বের যান্ত্রিক সমাবেশের জন্য দক্ষ আলো উত্তোলন
- ম্যানুয়াল ফ্রি স্ট্যান্ডিং জিব ক্রেন: সীমিত স্থান পরিচালনার জন্য দক্ষ ম্যানুয়াল উত্তোলন সমাধান
- বৈদ্যুতিক ফ্রি স্ট্যান্ডিং জিব ক্রেন: উচ্চ ক্ষমতা সম্পন্ন দ্রুত উত্তোলনের জন্য সম্পূর্ণ বৈদ্যুতিক সমাধান
- জিব ক্রেনগুলিকে আর্টিকুলেটিং করা: দ্বৈত বাহু নমনীয়তার সাথে নির্ভুল উত্তোলন
- গ্যান্ট্রি ক্রেনস
- ডাবল গার্ডার গ্যান্ট্রি ক্রেন
- সেমি গ্যান্ট্রি ক্রেনস
- একক গার্ডার গ্যান্ট্রি ক্রেন
- ট্রাস গ্যান্ট্রি ক্রেনস
- কনটেইনার গ্যান্ট্রি ক্রেন
- সামঞ্জস্যযোগ্য গ্যান্ট্রি ক্রেন
- পোর্টেবল গ্যান্ট্রি ক্রেন
- ইউরোপীয় গ্যান্ট্রি ক্রেনস
- শিল্প
- সাধারণ উত্পাদন
- বর্জ্য হ্যান্ডলিং
- প্রিকাস্ট
- শক্তি
- পাথর
- কাগজ তৈরি
- ধাতু উত্পাদন
- সেতু নির্মাণ
- পোর্ট ক্রেন: কন্টেইনার এবং বাল্ক ম্যাটেরিয়াল হ্যান্ডলিংয়ের জন্য
- পেট্রোলিয়াম ও গ্যাস শিল্পের জন্য ওভারহেড ক্রেন: কর্মক্ষম দক্ষতা বৃদ্ধি করুন
- জাহাজে দক্ষ কার্গো লোডিংয়ের জন্য সামুদ্রিক ক্রেন
- মোটরগাড়ি শিল্পের জন্য ওভারহেড ক্রেন: দক্ষ অটোমেশন সমাধান
- বৈদ্যুতিক উত্তোলন
- বৈদ্যুতিক তারের দড়ি Hoists
- বৈদ্যুতিক চেইন Hoists
- ইউরোপীয় টাইপ বৈদ্যুতিক Hoists
- ইউরোপীয় বৈদ্যুতিক চেইন হোস্ট: মসৃণ অপারেশন, কম শব্দ, এবং শক্তি দক্ষতা
- ম্যানুয়াল লিভার উত্তোলন: টানা এবং উত্তোলনের কাজের জন্য আদর্শ
- হ্যান্ড চেইন উত্তোলন: বিদ্যুৎবিহীন এলাকার জন্য ম্যানুয়াল উত্তোলন
- কম হেডরুম বৈদ্যুতিক উত্তোলন: সর্বাধিক স্থান দক্ষতার জন্য কম্প্যাক্ট নকশা
- বায়ুসংক্রান্ত চেইন উত্তোলন: শিল্প ব্যবহারের জন্য মসৃণ হ্যান্ডলিং
- বিস্ফোরণ-প্রমাণ ম্যানুয়াল চেইন হোস্ট: বিপজ্জনক এলাকার জন্য স্পার্ক প্রতিরোধী তামার খাদ নির্মাণ
- বিপজ্জনক এলাকায় উত্তোলনের জন্য বিস্ফোরণরোধী বৈদ্যুতিক চেইন হোইস্ট
- সম্পর্কিত
- মামলা
- খবর
- প্রশ্নাবলী
- ডাউনলোড করুন
- ব্লগ
- অনলাইন ক্রেন হুইল লোড গণনার সরঞ্জাম
- ভিআর প্যানোরামা
- যোগাযোগ করুন
- ইমেইল: sales@hndfcrane.com
- হোয়াটসঅ্যাপ: +86 191 3738 6654
- টেলিগ্রাম: +86 191 3738 6654
- টেলিফোন: +86-373-581 8299
-
