






























































































































智能桥式起重机的定义和关键技术
目录
许多桥式起重机现在都配备了变频驱动器、远程控制系统、监控平台或防摇摆功能。然而,仅仅将这些功能组合起来并不能使起重机真正智能化。智能桥式起重机技术必须能够使起重机识别负载、确定自身位置和工作环境、规划运行路径、控制负载摇摆,并根据设备状况做出维护决策。
换句话说,智能不仅仅在于让起重机移动,更在于赋予起重机感知、分析、决策、执行动作和接收反馈的能力。本文回顾了起重机自主运行所需的关键技术,包括负载识别、空间定位、智能起重附件、路径规划、状态监测和集成设备管理。
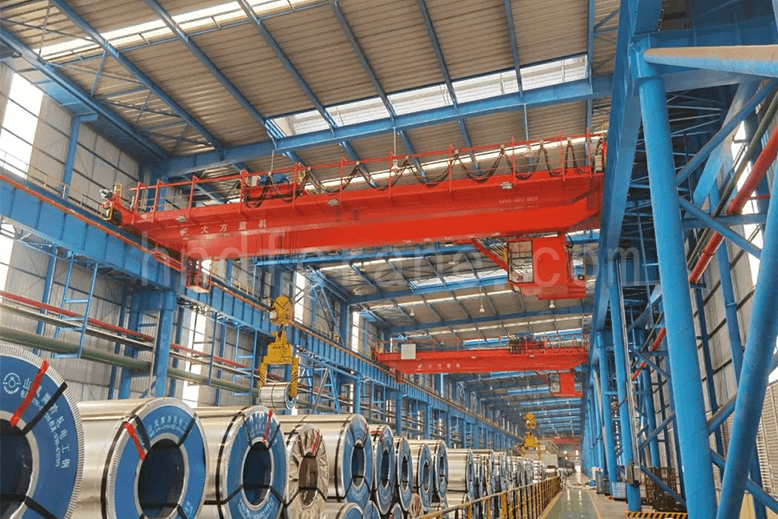
1. 什么是智能桥式起重机?
与传统起重机相比,智能桥式起重机的功能远不止于取代人工体力劳动。它还能替代或辅助操作员的部分认知工作。传感器、智能决策软件和起重机本身集成在一起,实现了感知、分析、推理、决策和控制等功能。这使得人、机器和物料之间能够进行交互和协调。
智能控制系统可以承担操作员的部分感知、判断和执行任务。它使起重机能够适应工作环境的变化,并进行负载识别、状态感知、自动操作和运行管理。基本工作流程与传统起重机类似,但智能功能增加了感知、决策和执行能力,从而实现更自主的操作。
2. 智能桥式起重机的关键技术
为了替代或辅助操作员的感知、决策和执行,起重机必须能够检测负载位置、识别和验证负载、自动吊装和放置负载、选择和优化运行路径、抑制柔性起升系统中的摆动、精确地在目标位置停止,并监控自身的运行状态。此外,它还必须能够在自动运行期间诊断故障并发出警报。
2.1 负载识别、验证、反馈和数据存储
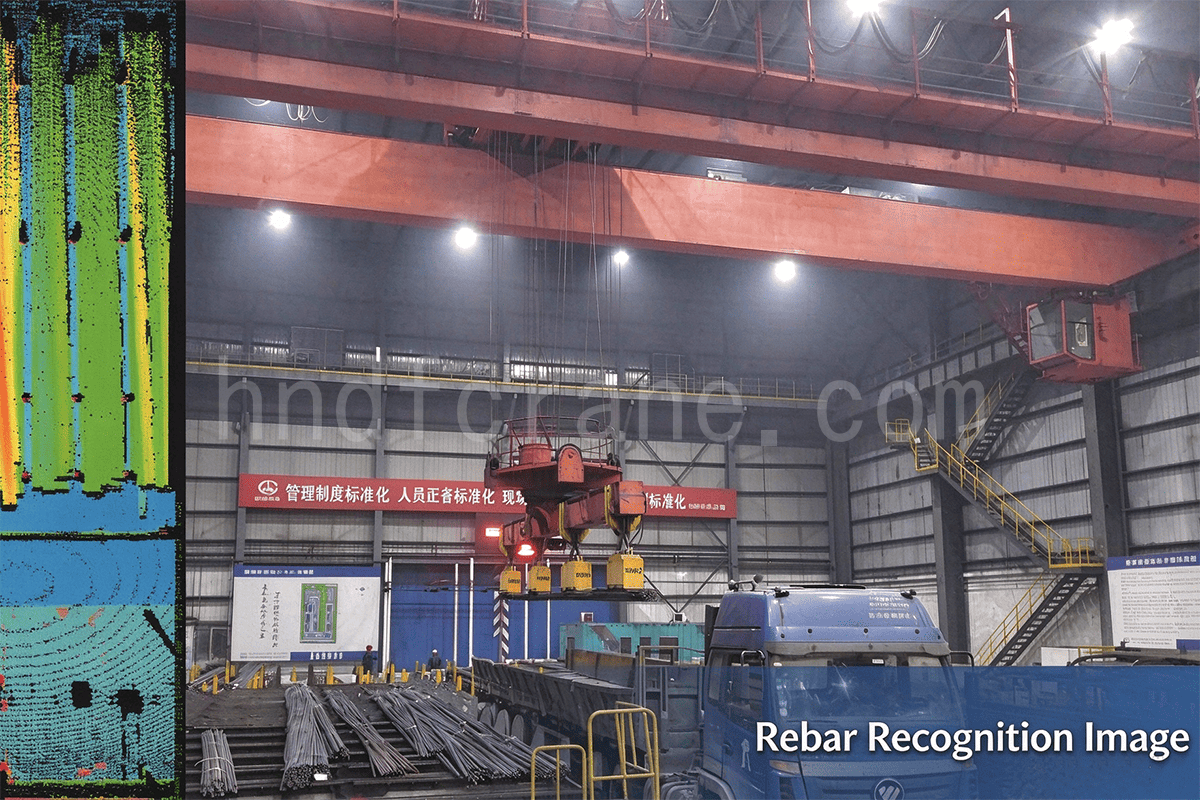
根据形状、包装和储存或运输方式,货物可分为以下几类:卷材,如钢卷、纸卷和薄膜卷;箱体,如集装箱、物料箱和转运箱;块体,如钢板、钢坯和盾构隧道部件;捆扎物,如钢管、钢筋、钢轨和型材;卷筒,如电缆和线材卷;单个物品,如水桶和钢包;以及长条状物,如钢轨、工字钢、H型钢和结构梁。
自动识别、验证并反馈不同状态下的负载信息是实现数据标准化编码、采集、识别、管理和传输的基础。相关技术包括条形码识别、射频识别(RFID)、语音识别、光学字符识别、磁识别、图像识别、模式识别和生物特征识别。经识别和验证后存储的负载信息应具有广泛适用性、稳定性和难以复制的特点。
2.2 空间定位
一些高端起重机采用三维定位,但定位精度仍会受到整机系统累积误差的限制。常见的定位方法可分为两类:
- 相对寻址:通常使用旋转编码器、激光或雷达测距和视觉识别。
- 绝对寻址:通常使用位置限位开关、编码电缆(如格雷码母线)、线性编码器、BPS 条形码、链轮和链条系统,以及通过无线电、红外线、无线射频、GPS 或类似系统进行实时绝对寻址。
随着无线通信技术的发展,蜂窝网络定位和室内定位技术(例如Wi-Fi、蓝牙、红外线、超宽带RFID和超声波定位)的精度不断提高。这些技术正逐步应用于机械设备的定位。
起重机定位不仅包括监测负载形状、检测空置存储位置以及确定负载的一维、二维或三维存储位置,还包括吊钩、叉车、吸盘、抓斗和铲斗等起重附件的一维、二维和三维定位。
由于起重机作业区域广阔,单一的定位方法往往无法在复杂环境中提供所需的精度。因此,大面积复杂应用通常采用“相对寻址+绝对定位”相结合的方式。与单独使用相对寻址或绝对寻址相比,这种组合方法能够提供更高的精度、稳定性和成本效益,同时对土建工程质量的要求也更低。
2.3 智能起重附件
传统起重机主要使用吊钩作为起重附件。这些吊钩通常需要手动安装和拆卸,并且适用于有限的负载类型,这限制了物料搬运设备的自动化程度。
对于散装物料、箱子、瓶子和卷材等不同的负载,智能桥式起重机可能需要自动起升附件或智能起升装置。这些附件或装置可能包括自动释放装置。 钩子, C形钩电磁吊具、真空吊具、叉车、夹具、工装夹具、起重梁、集装箱吊具、钢包 抓桶以及抓取装置。开发适合负载情况的自动连接或智能升降装置是实现自动存储和检索的关键步骤。
2.4 柔性起重系统的路径规划和电子防摇摆控制
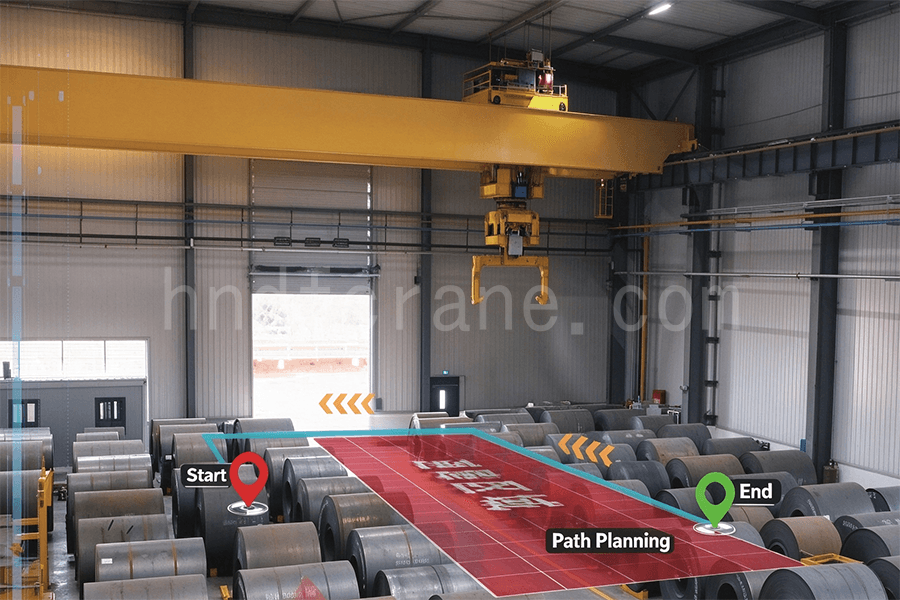
对于柔性起升系统而言,行进路径规划和防摇摆定位控制是起重机自动运行的关键。桥架和台车的加减速以及负载提升都可能导致负载摆动,从而降低运行效率并增加事故风险。
开环和闭环控制方法常用于路径规划和防摇摆控制。开环方法主要包括基于输入整形的定位和防摇摆控制以及基于轨迹规划的定位和防摇摆控制。闭环方法包括反馈线性化、增益调度控制、滑模控制、预测控制、模糊控制、神经网络控制和基于被动性的控制。
当障碍物位置固定且已知时,静态路径规划通常就足够了。但当障碍物位置无法预先确定,或者多台起重机在同一区域作业时,则需要动态路径规划来在线生成安全路径。相关的规划算法包括人工势场法、概率路线图法、快速探索随机树法、遗传算法和蚁群算法。
随着无线移动通信的发展,在起重附件上安装陀螺仪、加速度传感器、航向传感器和类似装置,可以进一步支持三维负载定位、路径规划和防摇摆控制。
2.5 状态监测和自动故障诊断
状态监测采用既定方法来了解和跟踪设备的运行状态。故障诊断结合设备的工作原理、结构特性、运行参数和历史数据,分析状态监测信息,从而预测潜在故障并评估已发生或正在发生的故障,包括故障的性质、类别、严重程度、位置和趋势。
起重机械的常用监测参数包括起重能力、负载力矩、提升高度或下降深度、行程距离、伸展距离、桥梁倾斜度、水平度、风速、回转角度、同一轨道或不同轨道上机构之间的安全距离、支腿垂直度、运行时间、累计运行时间和每个工作循环。
常见的监测条件包括电机、制动器、变频驱动器、防风和防滑装置、联锁装置、门限位开关、机构间联锁装置、运行条件设置、电缆卷筒以及通孔或转换段的状态。监测还可以涵盖视频系统以及桥梁刚度和强度的实时自检。
2.6 实时在线监控和远程诊断
实时监控和远程诊断系统通常结合传感器监控、实时无线传输、数据管理、信息查询、根本原因分析、趋势分析、专家诊断、状况预测和基于物联网的远程监控。
在现有设备上安装监控网关,并通过 Wi-Fi 或蜂窝网络传输运行和故障数据,即可实现远程监控和可视化管理。对于新设备,可将远程管理系统集成到统一的设备管理平台中,并与资产维护管理系统连接,从而提高维护效率和设备性能。
系统通过无线方式采集实时设备状态后,可以自动生成维护和检查计划,并通过数据分析逐步实施基于状态的预测性维护。
预测性维护以状态监测和故障诊断为基础,并根据设备的实际状态和生产需求制定维护计划。其目标包括识别故障的早期迹象、确定故障类型、严重程度、位置和发展趋势,以及避免或减少重大事故。当发生故障时,系统还可以记录完整的故障过程,以支持根本原因分析和未来的改进。
2.7 集成设备监控与管理
针对散装物料、箱装物料、卷材及其他负载的不同存储方式和要求,智能桥式起重机监控管理系统可集成负载识别、空间定位、自动存储和取放以及状态监测等功能。该系统可包括接口子系统、位置和库存管理子系统、负载识别子系统、调度和起重机操作子系统以及空间定位子系统。这些功能共同支持高效、安全和智能的桥式起重机操作。
3. 结论
智能制造、智能物流和智能维护领域对智能桥式起重机的需求日益增长。上述技术可通过软件、产品和控制技术集成到智能桥式起重机解决方案和完整的设备系统中。其应用包括冶金、造纸和汽车制造中的工作站转移,以及物流中的仓储和物料搬运。
智能桥式起重机的核心并非仅仅是增加变频驱动、远程控制或监控平台,而是能够形成涵盖负载识别、空间定位、自动搬运、路径规划、防摇摆控制、状态监测、故障诊断和设备管理的完整闭环。通过自动完成流程操作、实时记录运行状态并支持预测性维护,智能桥式起重机可以提高运行效率、降低运行和维护成本,并为更优化的设备设计、维护和本质安全提供数据支持。

我是Cindy,在起重机行业有10年的工作经验,积累了丰富的专业知识,为500+客户挑选了满意的起重机,如果您对起重机有任何需求或疑问,欢迎随时联系我,我会用我的专业知识和实践经验帮您解决问题!
发送您的询问
- 邮箱: sales@hndfcrane.com
- 微信: +86 191 3738 6654
- 电报: +86 191 3738 6654
- 电话:+86-373-581 8299
- 传真:+86-373-215 7000
- 地址:中国河南省新乡市长脑工业区
 微信
