
-
endüstriler
-

Genel İmalat
-

Atık İşleme
-

Prekast
-

Güç
-

Taş
-

kağıt yapımı
-

metal üretimi
-

Köprü İnşaatı
-

Liman Vinçleri: Konteyner ve Toplu Malzeme Elleçleme İçin
-

Petrol ve Gaz Endüstrisi için Köprülü Vinçler: Operasyonel Verimliliği Artırın
-

Gemilerde Verimli Kargo Yüklemesi için Deniz Vinçleri
-

Otomotiv Endüstrisi için Köprülü Vinçler: Verimli Otomasyon Çözümleri
-

Demiryolları için Köprü Vinç Çözümleri: Ray Döşeme, Demiryolu Araçları Bakımı ve Konteyner Elleçleme
-

Gıda ve İçecekler İçin Köprü Vinçleri: Verimli Taşıma İçin Güvenilir Çözümler
-

Verimli Çimento, Cam, Tuğla ve Prefabrik Beton Üretimi için Köprülü Vinçler
-

Havacılık Endüstrisi için Köprülü Vinçler: Uçak Bakımı ve Montajı
-

Havacılık ve Uzay Vinçleri: Roket Fırlatma ve Taşıma için Hassas Kaldırma
-
-
Ürünler
-
Gezer Vinçler
-

Tek Kirişli Gezer Vinçler
-

Çift Kirişli Gezer Vinçler
-

Avrupa Tipi Tek Kirişli Köprülü Vinçler
-

Avrupa Tipi Çift Kirişli Tavan Vinçleri
-

Patlama Korumalı Gezer Vinçler
-

Kepçeli ve Manyetik Gezer Vinçler
-

Monoray Vinçler
-

Dökümhane Vinçleri
-

Yalıtım Köprülü Vinçler
-

Alçak Tavanlı Vinçler
-

Tavan Vinçlerini Tutun
-

Pota Tavan Vinçleri
-

Alt Askılı Vinçler
-

Elektromanyetik Tavan Vinçleri
-

İş İstasyonu Vinçleri: Hafif Tasarım, Kolay Kurulum ve Zahmetsiz Kullanım
-

Serbest Duran İş İstasyonu Köprü Vinçleri
-

Tavana Monte Köprülü Vinç
-

Manuel Köprülü Vinçler
-
-
Portal Vinçler
-

Yarı Portal Vinçler
-

Tek Kiriş Portal Vinçler
-

Çift Kiriş Portal Vinçler
-

Konteyner Portal Vinçler
-

Truss Portal Vinçler
-

Ayarlanabilir Portal Vinçler
-

Portatif Portal Vinçler
-

Avrupa Portal Vinçler
-

Alüminyum Portal Vinçler
-

Lastik Tekerlekli Konteyner Gantry Vinçleri
-

Raylı Konteyner Portal Vinçleri
-

Tersane Gantry Vinç
-

Avrupa Tek Kirişli Portal Vinçleri
-

Avrupa Çift Kirişli Portal Vinçleri
-
- Pergel Vinçler
- Özel Vinçler
- Elektrikli Vinçler
- Transfer Arabaları
-
Gezer Vinçler
-
Vinç Parçaları
-
Kepçeler
-

Elektrikli Paslanmaz Çelik Kepçe
-

Mekanik Dört Halatlı Portakal Kabuğu Tutucular
-

Mekanik Dört Halatlı Midye Kabuğu Kepçe Kovası
-

Elektro Hidrolik Dikdörtgen Tutucular
-

Elektro hidrolik Midye Kabuğu Tutucular
-

Elektro Hidrolik Portakal Kabuğu Kepçeleri, Hidrolik Kaktüs Kepçesi
-

Elektrikli Motor Kepçesi
-

Monoray Vinçli Elektrikli Monoray Kepçe
-

Uzaktan Kumandalı Midye Kabuğu Tutucular
-

Mekanik İki Halatlı Midye Kabuğu Tutucular
-

Kereste Kapmacaları
-

Tek Halatlı Kepçe
-

Çöp Rafı Temizleme Makineleri
-

Tarama Kepçeleri
-

Kırpma Tutma
-
- Vinç Yayıcı
-
Vinç Yedek Parçaları
-

Vinç Makaraları
-

Halat Kasnakları
-

Vinç Halat Tamburu
-

vinç arabası
-

Elektrikli Vinç
-

Vinç Operatör Kabini
-

Köprülü Vinç Frenleri
-

Köprülü Vinç Kabloları
-

Köprülü Vinç Halat Kılavuzları
-

Köprü Vinç İletkenleri ve Güç Besleme Hatları
-

Köprülü Vinç Rayları
-

Köprülü Vinç Ray Klipsleri
-

Köprülü Vinç Motorları
-

Köprülü Vinç Redüktörleri
-

Köprülü Vinçler için Bağlantı Elemanları
-
- Vinç Tekerlekleri
-
Kepçeler
- Şirket
- Temas etmek












































-
endüstriler
-
Genel İmalat
-
Atık İşleme
-
Prekast
-
Güç
-
Taş
-
kağıt yapımı
-
metal üretimi
-
Köprü İnşaatı
-
Liman Vinçleri: Konteyner ve Toplu Malzeme Elleçleme İçin
-
Petrol ve Gaz Endüstrisi için Köprülü Vinçler: Operasyonel Verimliliği Artırın
-
Gemilerde Verimli Kargo Yüklemesi için Deniz Vinçleri
-
Otomotiv Endüstrisi için Köprülü Vinçler: Verimli Otomasyon Çözümleri
-
Demiryolları için Köprü Vinç Çözümleri: Ray Döşeme, Demiryolu Araçları Bakımı ve Konteyner Elleçleme
-
Gıda ve İçecekler İçin Köprü Vinçleri: Verimli Taşıma İçin Güvenilir Çözümler
-
Verimli Çimento, Cam, Tuğla ve Prefabrik Beton Üretimi için Köprülü Vinçler
-
Havacılık Endüstrisi için Köprülü Vinçler: Uçak Bakımı ve Montajı
-
Havacılık ve Uzay Vinçleri: Roket Fırlatma ve Taşıma için Hassas Kaldırma
-
-
Ürünler
-
Gezer Vinçler
-
Tek Kirişli Gezer Vinçler
-
Çift Kirişli Gezer Vinçler
-
Avrupa Tipi Tek Kirişli Köprülü Vinçler
-
Avrupa Tipi Çift Kirişli Tavan Vinçleri
-
Patlama Korumalı Gezer Vinçler
-
Kepçeli ve Manyetik Gezer Vinçler
-
Monoray Vinçler
-
Dökümhane Vinçleri
-
Yalıtım Köprülü Vinçler
-
Alçak Tavanlı Vinçler
-
Tavan Vinçlerini Tutun
-
Pota Tavan Vinçleri
-
Alt Askılı Vinçler
-
Elektromanyetik Tavan Vinçleri
-
İş İstasyonu Vinçleri: Hafif Tasarım, Kolay Kurulum ve Zahmetsiz Kullanım
-
Serbest Duran İş İstasyonu Köprü Vinçleri
-
Tavana Monte Köprülü Vinç
-
Manuel Köprülü Vinçler
-
-
Portal Vinçler
-
Yarı Portal Vinçler
-
Tek Kiriş Portal Vinçler
-
Çift Kiriş Portal Vinçler
-
Konteyner Portal Vinçler
-
Truss Portal Vinçler
-
Ayarlanabilir Portal Vinçler
-
Portatif Portal Vinçler
-
Avrupa Portal Vinçler
-
Alüminyum Portal Vinçler
-
Lastik Tekerlekli Konteyner Gantry Vinçleri
-
Raylı Konteyner Portal Vinçleri
-
Tersane Gantry Vinç
-
Avrupa Tek Kirişli Portal Vinçleri
-
Avrupa Çift Kirişli Portal Vinçleri
-
- Pergel Vinçler
- Özel Vinçler
- Elektrikli Vinçler
- Transfer Arabaları
-
Gezer Vinçler
-
Vinç Parçaları
-
Kepçeler
-
Elektrikli Paslanmaz Çelik Kepçe
-
Mekanik Dört Halatlı Portakal Kabuğu Tutucular
-
Mekanik Dört Halatlı Midye Kabuğu Kepçe Kovası
-
Elektro Hidrolik Dikdörtgen Tutucular
-
Elektro hidrolik Midye Kabuğu Tutucular
-
Elektro Hidrolik Portakal Kabuğu Kepçeleri, Hidrolik Kaktüs Kepçesi
-
Elektrikli Motor Kepçesi
-
Monoray Vinçli Elektrikli Monoray Kepçe
-
Uzaktan Kumandalı Midye Kabuğu Tutucular
-
Mekanik İki Halatlı Midye Kabuğu Tutucular
-
Kereste Kapmacaları
-
Tek Halatlı Kepçe
-
Çöp Rafı Temizleme Makineleri
-
Tarama Kepçeleri
-
Kırpma Tutma
-
- Vinç Yayıcı
-
Vinç Yedek Parçaları
-
Vinç Makaraları
-
Halat Kasnakları
-
Vinç Halat Tamburu
-
vinç arabası
-
Elektrikli Vinç
-
Vinç Operatör Kabini
-
Köprülü Vinç Frenleri
-
Köprülü Vinç Kabloları
-
Köprülü Vinç Halat Kılavuzları
-
Köprü Vinç İletkenleri ve Güç Besleme Hatları
-
Köprülü Vinç Rayları
-
Köprülü Vinç Ray Klipsleri
-
Köprülü Vinç Motorları
-
Köprülü Vinç Redüktörleri
-
Köprülü Vinçler için Bağlantı Elemanları
-
- Vinç Tekerlekleri
-
Kepçeler
- Şirket
- Temas etmek



Akıllı Tavan Vinçlerinin Tanımı ve Temel Teknolojileri
İçindekiler
Günümüzde birçok tavan vinci, değişken frekanslı sürücüler, uzaktan kumandalar, izleme platformları veya sallanmayı önleyici fonksiyonlar içermektedir. Ancak, bu fonksiyonları bir araya getirmek, bir vinci gerçekten akıllı yapmaz. Akıllı tavan vinci teknolojileri, bir vincin yükü tanımlamasını, kendi konumunu ve çalışma ortamını belirlemesini, hareket yolunu planlamasını, yükün sallanmasını kontrol etmesini ve ekipman durumuna göre bakım kararları almasını sağlamalıdır.
Başka bir deyişle, zekâ sadece bir vincin hareket etmesini sağlamakla ilgili değildir. Vincin algılama, analiz etme, karar verme, eylemleri gerçekleştirme ve geri bildirim alma yeteneğine sahip olmasıyla ilgilidir. Bu makale, yük tanımlama, mekansal konumlandırma, akıllı kaldırma ataşmanları, yol planlama, durum izleme ve entegre ekipman yönetimi de dahil olmak üzere otonom vinç işletimi için gerekli olan temel teknolojileri incelemektedir.
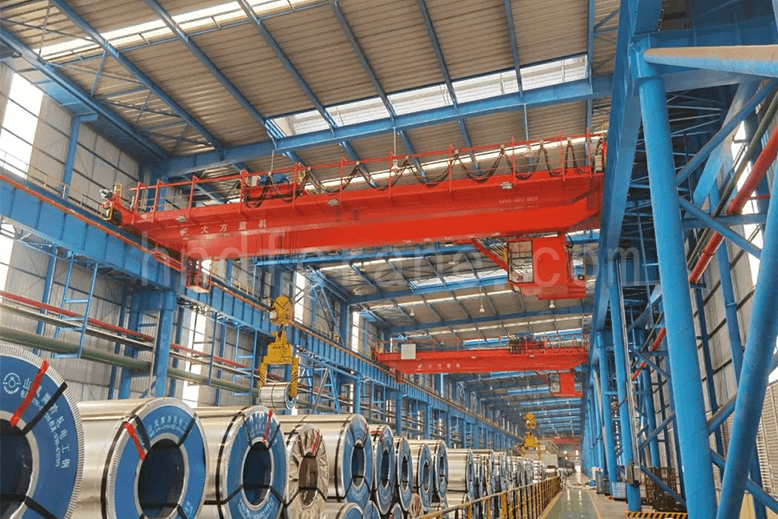
1. Akıllı Tavan Vinci Nedir?
Geleneksel bir vinçle karşılaştırıldığında, akıllı bir tavan vinci sadece manuel fiziksel işi ortadan kaldırmakla kalmaz. Operatörün bilişsel işinin bazı kısımlarını da üstlenebilir veya destekleyebilir. Sensörler, akıllı karar verme yazılımı ve vinç, algılama, analiz, akıl yürütme, karar verme ve kontrol sağlamak üzere entegre edilmiştir. Bu, insanlar, makineler ve malzemeler arasında etkileşim ve koordinasyon sağlar.
Akıllı bir kontrol sistemi, operatörün algılama, karar verme ve uygulama görevlerinin bir kısmını yerine getirebilir. Bu sistem, vincin çalışma ortamındaki değişikliklere uyum sağlamasına ve yük tanımlama, durum farkındalığı, otomatik çalışma ve operasyonel yönetim gerçekleştirmesine olanak tanır. Temel iş akışı geleneksel bir vincinkine benzer kalır, ancak akıllı fonksiyonlar daha otonom bir çalışma için algılama, karar verme ve uygulama yetenekleri ekler.
2. Akıllı Tavan Vinçlerinde Kullanılan Başlıca Teknolojiler
Operatörün algılama, karar verme ve uygulama süreçlerini değiştirmek veya desteklemek için bir vinç, yük konumunu algılayabilmeli, yükü tanımlayıp doğrulayabilmeli, yükleri otomatik olarak kaldırıp yerleştirebilmeli, hareket yollarını seçip optimize edebilmeli, esnek bir kaldırma sisteminde sallanmayı önleyebilmeli, hedef konumda doğru bir şekilde durabilmeli ve kendi çalışma durumunu izleyebilmelidir. Ayrıca, otomatik çalışma sırasında arızaları teşhis edebilmeli ve alarm verebilmelidir.
2.1 Yük Tanımlama, Doğrulama, Geri Bildirim ve Veri Depolama
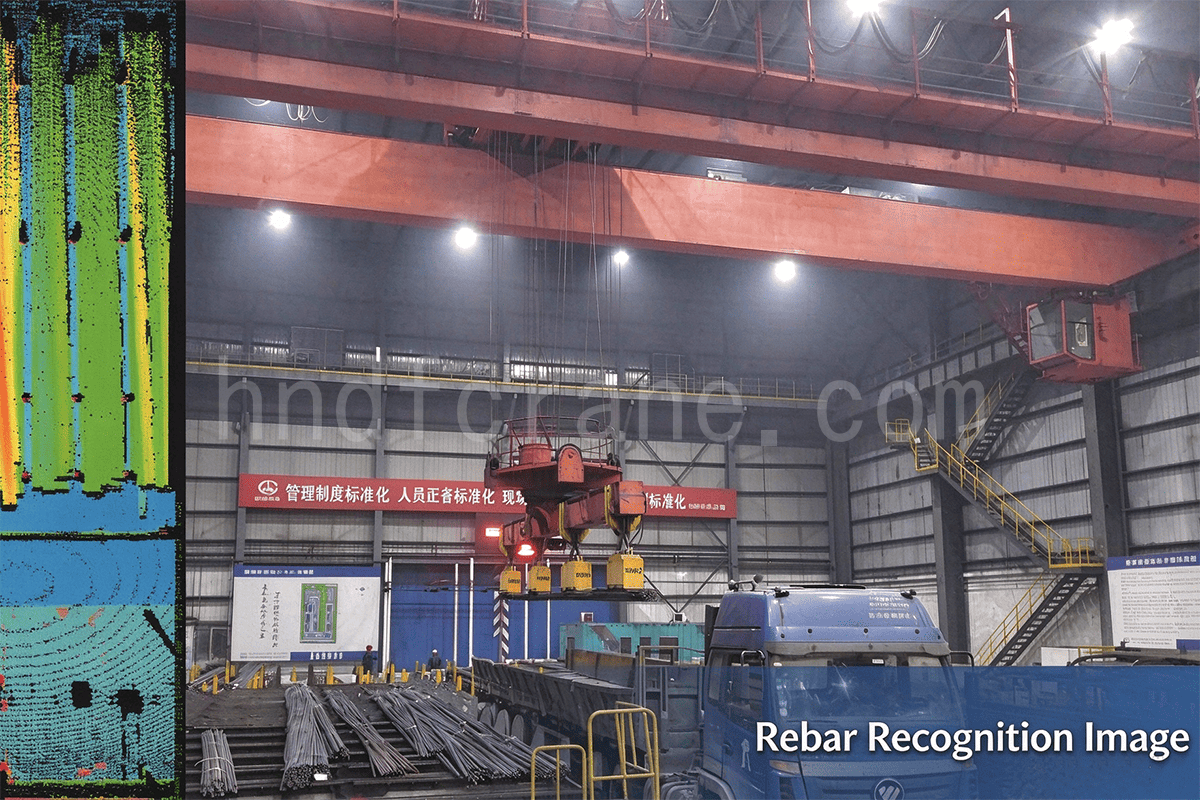
Şekillerine, ambalajlarına ve depolama veya taşıma yöntemlerine göre yükler; çelik, kağıt ve film ruloları gibi bobinleri; konteynerler, malzeme kutuları ve transfer kutuları gibi kutuları; çelik levhalar, kütükler ve tünel açma bileşenleri gibi blokları; çelik borular, inşaat demiri, raylar ve profiller gibi demetleri; kablo ve tel çubuk ruloları gibi makaraları; kovalar ve kepçeler gibi tek tek parçaları; ve raylar, I-kirişler, H-kirişler ve yapısal kirişler gibi uzun parçaları içerebilir.
Farklı durumlardaki yükler hakkında bilgilerin otomatik olarak tanımlanması, doğrulanması ve geri bildirilmesi, standartlaştırılmış veri kodlama, toplama, tanımlama, yönetim ve iletimin temelini oluşturur. İlgili teknolojiler arasında barkod tanıma, RFID, konuşma tanıma, optik karakter tanıma, manyetik tanımlama, görüntü tanıma, desen tanıma ve biyometrik tanıma yer almaktadır. Tanımlama ve doğrulama sonrasında saklanan yük bilgilerinin geniş çapta uygulanabilir, kararlı ve kopyalanması zor olması gerekmektedir.
2.2 Mekansal Konumlandırma
Bazı üst düzey vinçler üç boyutlu konumlandırma kullanır, ancak konumlandırma doğruluğu, tüm makine sistemindeki birikmiş hatalar nedeniyle yine de sınırlı olabilir. Yaygın konumlandırma yöntemleri iki kategoriye ayrılabilir:
- Göreli adresleme: tipik olarak döner kodlayıcılar, lazer veya radar mesafe ölçümü ve görsel tanıma kullanılarak yapılır.
- Mutlak adresleme: Genellikle konum limit anahtarları, Gray kodlu bara gibi kodlu kablolar, doğrusal kodlayıcılar, BPS barkodları, dişli çark ve zincir sistemleri ve radyo, kızılötesi, kablosuz RF, GPS veya benzeri sistemler aracılığıyla gerçek zamanlı mutlak adresleme kullanılarak yapılır.
Kablosuz iletişim geliştikçe, Wi-Fi, Bluetooth, kızılötesi, ultra geniş bant RFID ve ultrason gibi hücresel ağ konumlandırma ve iç mekan konumlandırma teknolojilerinin doğruluğu da sürekli olarak artmaktadır. Bu teknolojiler, mekanik ekipmanların konumlandırılmasında da kademeli olarak kullanılmaktadır.
Vinç konumlandırması, yükün şeklini izlemek, boş depolama alanlarını tespit etmek ve yükün tek, iki veya üç boyutlu depolama konumunu belirlemekten daha fazlasını içerir. Ayrıca kancalar, çatallar, emme cihazları, tutucular ve kovalar gibi kaldırma ekipmanlarının tek, iki ve üç boyutlu konumlandırılmasını da kapsar.
Vinçler geniş alanlarda çalıştığı için, karmaşık ortamlarda tek bir konumlandırma yöntemi genellikle gerekli hassasiyeti sağlayamaz. Bu nedenle, geniş alanlı ve karmaşık uygulamalarda genellikle "göreceli yaklaşım adresleme + mutlak konumlandırma" yöntemi birleştirilir. Sadece göreceli veya mutlak adresleme kullanmaya kıyasla, bu birleşik yöntem daha iyi hassasiyet, kararlılık ve maliyet verimliliği sağlarken, inşaat kalitesine olan talebi de azaltır.
2.3 Akıllı Kaldırma Ekipmanları
Geleneksel vinçler, kaldırma ekipmanı olarak çoğunlukla kancalar kullanır. Bunlar genellikle manuel takma ve çıkarma gerektirir ve sınırlı sayıda yük türü için uygundur; bu da malzeme taşıma ekipmanının otomasyon seviyesini kısıtlar.
Dökme malzemeler, kutular, şişeler ve bobinler gibi farklı yükler için, akıllı bir tavan vinci otomatik kaldırma ataşmanlarına veya akıllı kaldırma cihazlarına ihtiyaç duyabilir. Bunlar arasında otomatik serbest bırakma özelliği de bulunabilir. kancalar, C kancalarıElektromanyetik kaldırıcılar, vakumlu kaldırıcılar, çatallar, kelepçeler, fikstürler, kaldırma kirişleri, konteyner yayıcılar, kepçeler, kovaları kapmakve kavrama cihazları. Yük koşullarına uygun otomatik bir bağlantı veya akıllı kaldırma cihazı geliştirmek, otomatik depolama ve geri almayı mümkün kılmanın önemli bir adımıdır.
2.4 Esnek Kaldırma Sistemleri için Yol Planlaması ve Elektronik Salınım Önleme Kontrolü
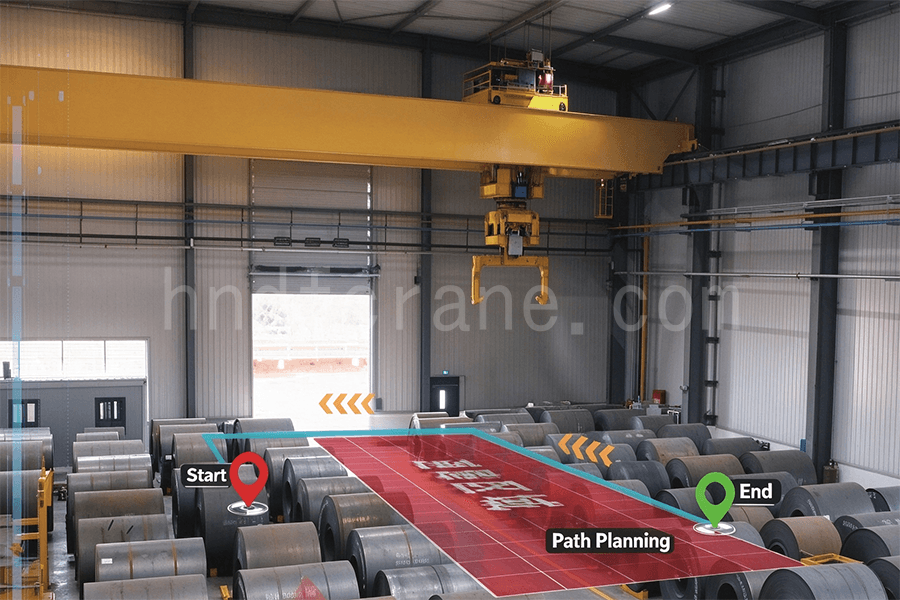
Esnek kaldırma sistemlerinde hareket yolu planlaması ve sallanmayı önleyici konumlandırma kontrolü, otomatik vinç işletimi için çok önemlidir. Köprü ve arabanın hızlanması ve yavaşlaması, yük kaldırma işlemiyle birlikte yükün sallanmasına neden olabilir. Bu durum, işletme verimliliğini düşürür ve kaza riskini artırabilir.
Açık döngü ve kapalı döngü kontrol yöntemleri, yol planlaması ve salınım önleme kontrolü için yaygın olarak kullanılır. Açık döngü yöntemleri esas olarak giriş şekillendirmeye dayalı konumlandırma ve salınım önleme kontrolü ile yörünge planlamasına dayalı konumlandırma ve salınım önleme kontrolünü içerir. Kapalı döngü yöntemleri ise geri besleme doğrusallaştırması, kazanç programlı kontrol, kayma modlu kontrol, öngörücü kontrol, bulanık kontrol, sinir ağı kontrolü ve pasiflik tabanlı kontrolü içerir.
Engellerin sabit ve bilinen konumlarda kaldığı durumlarda statik yol planlaması genellikle yeterlidir. Engellerin konumları önceden belirlenemediğinde veya aynı alanda birden fazla vinç çalıştığında, güvenli bir yolu çevrimiçi olarak oluşturmak için dinamik yol planlamasına ihtiyaç duyulur. İlgili planlama algoritmaları arasında yapay potansiyel alan yöntemi, olasılıksal yol haritası yöntemi, hızlı keşif yapan rastgele ağaç yöntemi, genetik algoritmalar ve karınca kolonisi algoritmaları yer almaktadır.
Kablosuz mobil iletişim teknolojisinin gelişmesiyle birlikte, kaldırma ekipmanlarına jiroskop, ivme sensörü, yön sensörü ve benzeri cihazların takılması, üç boyutlu yük konumlandırma, yol planlama ve sallanma önleme kontrolünü daha da destekleyebilir.
2.5 Durum İzleme ve Otomatik Arıza Teşhisi
Durum izleme, ekipmanın çalışma durumunu anlamak ve izlemek için tanımlanmış yöntemler kullanır. Arıza teşhisi, durum izleme bilgilerini ekipmanın çalışma prensipleri, yapısal özellikleri, çalışma parametreleri ve geçmiş verilerle birlikte analiz eder. Potansiyel arızaları tahmin edebilir ve meydana gelen veya gelişmekte olan arızaları, nitelikleri, kategorileri, ciddiyetleri, konumları ve eğilimleri de dahil olmak üzere değerlendirebilir.
Kaldırma makineleri için yaygın olarak izlenen parametreler arasında kaldırma kapasitesi, yük momenti, kaldırma yüksekliği veya indirme derinliği, hareket mesafesi, erişim mesafesi, köprü eğimi, düzgünlük, rüzgar hızı, dönüş açısı, aynı veya farklı raylar üzerindeki mekanizmalar arasındaki güvenlik mesafesi, destek ayaklarının dikeyliği, çalışma süresi, toplam çalışma süresi ve her bir çalışma döngüsü yer almaktadır.
Genellikle izlenen koşullar arasında motorların, frenlerin, değişken frekanslı sürücülerin, rüzgar koruma ve kaymayı önleyici cihazların, kilitleme mekanizmalarının, kapı limit anahtarlarının, mekanizmalar arasındaki kilitleme mekanizmalarının, çalışma koşulu ayarlarının, güç kablosu makaralarının ve geçiş veya transfer bölümlerinin durumu yer alır. İzleme ayrıca video sistemlerini ve köprü rijitliği ve mukavemetinin gerçek zamanlı kendi kendine kontrolünü de kapsayabilir.
2.6 Gerçek Zamanlı Çevrimiçi İzleme ve Uzaktan Teşhis
Gerçek zamanlı izleme ve uzaktan teşhis sistemleri genellikle sensör izleme, gerçek zamanlı kablosuz iletim, veri yönetimi, bilgi sorgulama, kök neden analizi, trend analizi, uzman teşhisi, durum tahmini ve IoT tabanlı uzaktan izlemeyi bir araya getirir.
Mevcut ekipmanlara bir izleme ağ geçidi kurmak ve çalışma ve arıza verilerini Wi-Fi veya hücresel ağlar üzerinden iletmek, uzaktan izleme ve görselleştirilmiş yönetimi mümkün kılabilir. Yeni ekipmanlar için, uzaktan yönetim sistemi, birleşik bir ekipman yönetim platformuna entegre edilebilir ve bakım verimliliğini ve ekipman performansını artırmak için bir varlık bakım yönetim sistemine bağlanabilir.
Sistem, ekipmanların gerçek zamanlı durum verilerini kablosuz olarak topladıktan sonra, otomatik olarak bakım ve denetim planları oluşturabilir ve veri analizi yoluyla duruma dayalı öngörücü bakımı kademeli olarak uygulayabilir.
Öngörücü bakım, temel olarak durum izleme ve arıza teşhisini kullanır ve bakım planlamasını ekipmanın gerçek durumuna ve üretim ihtiyaçlarına dayandırır. Amaçları arasında arızanın erken belirtilerini belirlemek, arıza türünü, ciddiyetini, yerini ve gelişim eğilimini tespit etmek ve büyük olayları önlemek veya azaltmak yer alır. Bir arıza meydana geldiğinde, sistem kök neden analizini ve gelecekteki iyileştirmeleri desteklemek için arıza sürecinin tamamını da kaydedebilir.
2.7 Entegre Ekipman İzleme ve Yönetimi
Dökme malzemeler, kutular, bobinler ve diğer yükleri içeren farklı depolama düzenlemeleri ve gereksinimleri için, akıllı bir tavan vinci izleme ve yönetim sistemi, yük tanımlama, mekansal konumlandırma, otomatik depolama ve geri alma ve durum izlemeyi bir araya getirebilir. Sistem, bir arayüz alt sistemi, konum ve envanter yönetimi alt sistemi, yük tanımlama alt sistemi, sevk ve vinç işletimi alt sistemi ve mekansal konumlandırma alt sistemi içerebilir. Bu işlevler birlikte, verimli, güvenli ve akıllı tavan vinci işletimini destekler.
3. Sonuç
Akıllı üretim, akıllı lojistik ve akıllı bakım alanlarında akıllı tavan vinçlerine olan talep artmaktadır. Yukarıda açıklanan teknolojiler, yazılım, ürünler ve kontrol teknolojileri aracılığıyla akıllı tavan vinci çözümlerine ve komple ekipman sistemlerine entegre edilebilir. Uygulama alanları arasında metalurji, kağıt üretimi ve otomotiv üretiminde iş istasyonu transferi ile lojistikte depolama ve malzeme taşıma yer almaktadır.
Akıllı bir tavan vincinin özü, sadece değişken frekanslı sürücü, uzaktan kumanda veya izleme platformu eklemekten ibaret değildir. Yük tanımlama, uzamsal konumlandırma, otomatik taşıma, yol planlama, salınım önleme kontrolü, durum izleme, arıza teşhisi ve ekipman yönetimi gibi süreçleri kapsayan eksiksiz bir döngü oluşturma yeteneğidir. İşlemleri otomatik olarak tamamlayarak, çalışma durumunu gerçek zamanlı olarak kaydederek ve öngörücü bakımı destekleyerek, akıllı tavan vinçleri işletme verimliliğini artırabilir, işletme ve bakım maliyetlerini azaltabilir ve daha iyi ekipman tasarımı, bakımı ve içsel güvenliği için veri sağlayabilir.

Ben Cindy, vinç sektöründe 10 yıllık çalışma deneyimim ve çok sayıda profesyonel bilgi birikimim var. 500'den fazla müşteri için tatmin edici vinçleri seçtim. Vinçlerle ilgili herhangi bir ihtiyacınız veya sorunuz varsa lütfen benimle iletişime geçmekten çekinmeyin, uzmanlığımı ve pratik deneyimimi kullanarak sorunu çözmenize yardımcı olacağım!
Sorgunuzu Gönderin
- E-posta: satış@hndfcrane.com
- Naber: +86 191 3738 6654
- Telgraf: +86 191 3738 6654
- Tel: +86-373-581 8299
- Faks: +86-373-215 7000
- Adres: Changnao Sanayi Bölgesi, Xinxiang Şehri, Henan Eyaleti, Çin
 WeChat
- Gezer Vinçler
- Çift Kirişli Gezer Vinçler
- Tek Kirişli Gezer Vinçler
- Avrupa Tipi Tek Kirişli Köprülü Vinçler
- Patlama Korumalı Gezer Vinçler
- Kepçeli ve Manyetik Gezer Vinçler
- Monoray Vinçler
- Dökümhane Vinçleri
- İş İstasyonu Vinçleri: Hafif Tasarım, Kolay Kurulum ve Zahmetsiz Kullanım
- Pergel Vinçler
- Duvara Monte Pergel Vinçler
- Duvar Gezmeli Pergel Vinçler
- Serbest Daimi Pergel Vinçler
- Alüminyum Jib Vinçler: Kolay Kaldırma için Hafif, Düzgün Dönen Kol
- Dengeli Jib Vinçler: Kısa Mesafeli Mekanik Montaj İçin Verimli Hafif Kaldırma
- Manuel Serbest Duran Jib Vinçler: Sınırlı Alan Operasyonları için Verimli Manuel Kaldırma Çözümleri
- Elektrikli Serbest Duran Bomlu Vinçler: Yüksek Kapasiteli Hızlı Kaldırma İçin Tamamen Elektrikli Çözüm
- Mafsallı Bomlu Vinçler: Çift Kollu Esneklik ile Hassas Kaldırma
- Portal Vinçler
- Çift Kiriş Portal Vinçler
- Yarı Portal Vinçler
- Tek Kiriş Portal Vinçler
- Truss Portal Vinçler
- Konteyner Portal Vinçler
- Ayarlanabilir Portal Vinçler
- Portatif Portal Vinçler
- Avrupa Portal Vinçler
- endüstriler
- Genel İmalat
- Atık İşleme
- Prekast
- Güç
- Taş
- kağıt yapımı
- metal üretimi
- Köprü İnşaatı
- Liman Vinçleri: Konteyner ve Toplu Malzeme Elleçleme İçin
- Petrol ve Gaz Endüstrisi için Köprülü Vinçler: Operasyonel Verimliliği Artırın
- Gemilerde Verimli Kargo Yüklemesi için Deniz Vinçleri
- Otomotiv Endüstrisi için Köprülü Vinçler: Verimli Otomasyon Çözümleri
- Elektrikli Vinçler
- Elektrikli Halatlı Vinçler
- Elektrikli Zincirli Vinçler
- Avrupa Tipi Elektrikli Vinçler
- Avrupa Elektrikli Zincirli Vinçler: Düzgün Çalışma, Düşük Gürültü ve Enerji Verimliliği
- Manuel Kaldıraçlı Vinçler: Çekme ve Kaldırma Görevleri İçin İdeal
- El Zincirli Vinçler: Güç Olmayan Alanlar İçin Manuel Kaldırma
- Düşük Tavan Elektrikli Vinçler: Maksimum Alan Verimliliği için Kompakt Tasarım
- Pnömatik Zincirli Vinçler: Endüstriyel Kullanım İçin Sorunsuz Kullanım
- Patlamaya Dayanıklı Manuel Zincirli Vinçler: Tehlikeli Alanlar İçin Kıvılcım Çıkarmayan Bakır Alaşımlı Yapı
- Tehlikeli Alanlarda Kaldırma İşlemleri İçin Patlamaya Dayanıklı Elektrikli Zincirli Vinçler
- Hakkında
- Vakalar
- Haberler
- SSS
- İndirmek
- Bloglar
- Çevrimiçi Vinç Tekerlek Yükü Hesaplama Araçları
- SG Panoraması
- Bize Ulaşın
- E-posta: satış@hndfcrane.com
- Naber: +86 191 3738 6654
- Telgraf: +86 191 3738 6654
- Tel: +86-373-581 8299
-
